Контроллер робота NEWKER i8: руководство пользователя
1 Техника безопасности
Меры предосторожности
Перед монтажом, вводом в эксплуатацию, техническим обслуживанием или ремонтом системы внимательно изучите это руководство и сопроводительную документацию. К работе допускается только персонал, знающий устройство оборудования и требования безопасности.
Указания по безопасности разделены на четыре категории: «Опасно», «Внимание», «Обязательно» и «Запрещено».
ОПАСНО: несоблюдение требования может привести к смерти или тяжёлой травме.
ВНИМАНИЕ! несоблюдение требования может привести к травме лёгкой или средней тяжести.
ОБЯЗАТЕЛЬНО: действие или правило обязательно к выполнению.
ЗАПРЕЩЕНО: указанное действие выполнять нельзя.
Даже нарушение требования категории «Внимание» при определённых условиях может иметь тяжёлые последствия. Соблюдайте все указания руководства, включая требования без отдельной пометки «Опасно» или «Внимание».
- Перед началом любых операций нажмите кнопку аварийной остановки в правом верхнем углу пульта обучения.
Несвоевременная остановка робота при аварии может привести к травмам и повреждению оборудования.
- Разблокируйте кнопку аварийной остановки только после устранения причины её срабатывания.
Ошибочная команда движения может привести к травме персонала.
- При проведении обучения в пределах рабочей зоны робота соблюдайте следующие правила:
- Располагайтесь так, чтобы постоянно видеть робота и рабочую зону.
- Соблюдайте установленную последовательность действий.
- Заранее определите действия на случай неожиданного движения робота в вашу сторону.
- Оставьте свободный путь для выхода из рабочей зоны.
Ошибочная команда движения может привести к травме персонала.
- Перед следующими операциями убедитесь, что в рабочей зоне нет людей, а оператор находится в безопасном месте:
- включение питания системы управления;
- управление с пульта обучения;
- пробный запуск;
- автоматическое выполнение программы.
Нахождение человека в рабочей зоне может привести к столкновению и травме. При нештатной ситуации немедленно нажмите кнопку аварийной остановки.
Кнопка аварийной остановки находится в правом верхнем углу пульта обучения.
Перед началом работы убедитесь в следующем:
- оператор прошёл обучение работе с роботом;
- оператор понимает характер и диапазон движений робота;
- оператор знает связанные с работой опасности;
- оператор не находится в состоянии алкогольного опьянения;
- оператор не принимал препараты, снижающие скорость реакции.
Перед обучением робота выполните следующие проверки. Обнаруженные неисправности устраните до начала работы:
- движения робота соответствуют командам;
- нулевые положения осей откалиброваны;
- подключённое периферийное оборудование исправно.
После работы верните пульт обучения на штатное место и надёжно закрепите его.
Не оставляйте пульт на роботе, оснастке или полу: при движении он может попасть в рабочую зону и стать причиной травмы или повреждения оборудования.
Не допускайте падения пульта и случайного нажатия его органов управления.
Правила безопасной эксплуатации
1. К работе допускаются только обученные операторы, изучившие функции системы и требования безопасности;
2. Перед запуском убедитесь, что робот, рабочая зона и периферийное оборудование находятся в безопасном состоянии;
3. Перед входом в рабочую зону, даже при неподвижном роботе, отключите питание или включите аварийную остановку в соответствии с принятой процедурой безопасного доступа;
4. При программировании из рабочей зоны должен присутствовать наблюдающий, готовый немедленно остановить робота;
5. При обучении и ручном перемещении не работайте в перчатках. Используйте минимально необходимую скорость;
6. Оператор должен знать расположение всех кнопок аварийной остановки на контроллере и периферийном оборудовании;
7. Остановленный робот не обязательно завершил программу: он может ожидать входной сигнал и возобновить движение без дополнительной команды оператора.
2 Общие сведения
Система управления промышленным роботом NEWKer-i8 с интерфейсной платой 338E (48 входов, 32 выхода) выполнена на базе встраиваемой контроллерной платформы с системной шиной. Аппаратная часть включает промышленный ARM-процессор, FPGA, многослойные печатные платы и компоненты поверхностного монтажа. Модульное программное обеспечение поддерживает различные кинематические схемы: шарнирную последовательную кинематику, механизмы с параллелограммной связью, конфигурации с L-образным или сферическим запястьем, полярную кинематику и Delta-кинематику. Поддерживаемые процессы включают транспортировку, сварку, напыление, паллетирование, резку, полировку и шлифование.
Обмен с сервоприводами организован по промышленной цифровой шине; применяются сервоприводы с абсолютными энкодерами. Пульт оснащён TFT LCD-дисплеем 800×600 со светодиодной подсветкой и автоматической регулировкой яркости.
2.1 Функциональные особенности системы промышленного робота
1. Расчёт кинематики для роботов различных конструкций;
2. Модульная настройка функций для различных областей применения;
3. Управление восемью осями, включая внешние оси перемещения и позиционеры;
4. Поддержка сервоприводов с многооборотными абсолютными энкодерами;
5. Встраиваемая архитектура контроллера с системной шиной и возможностью функционального расширения;
6. 48 дискретных входов и 32 выхода, редактирование программы ПЛК без остановки;
7. Встроенные функции для программирования технологических операций;
8. Управление TCP и слежение за сварным швом;
9. Модульная архитектура защитных функций.
2.2 Технические характеристики системы управления роботом
| Характеристика | Значение |
|---|---|
| Число управляемых осей | До восьми: шесть осей робота и две внешние оси |
| Пульт обучения | 8-дюймовый TFT-LCD; сенсорный экран; переключатель режимов; трёхпозиционный разрешающий выключатель; кнопка аварийного останова |
| Сервоприводы | Обмен по промышленной цифровой шине; обратная связь по абсолютным энкодерам |
| Интерфейсы | I. 48 дискретных входов и 32 дискретных выхода с возможностью расширения; II. два аналоговых выхода 0–10 В для задания сварочного тока и напряжения; III. один квадратурный вход энкодера для системы слежения с машинным зрением; IV. шесть выходов управления электромагнитными тормозами осей; V. клеммные колодки специального назначения |
| Интерфейсы (продолжение) | VI. RS-232 и RS-485, в том числе для обмена с приводами и абсолютными энкодерами; VII. сетевой интерфейс EtherCAT |
| Режимы работы | TEACH (обучение), PLAY (автоматическое выполнение), REMOTE (дистанционное управление) |
| Способы программирования | Ввод с клавиатуры, программирование методом обучения, технологическое программирование |
| Функции движения | Позиционирование PTP, линейная и круговая интерполяция |
| Системные команды | Движение, логика, вычисления и технологические функции; поддерживается часть команд ЧПУ |
| Системы координат | Осевая, мировая, пользовательская и инструментальная системы координат |
| Функции ПЛК | Встроенная программа на языке релейно-контактных схем объёмом до 8000 шагов с возможностью редактирования |
| Контролируемые аварийные состояния | Аварийная остановка, аварии сервоприводов, срабатывание защитных блокировок, ошибки поджига дуги и систем координат |
| Поддерживаемые кинематические модели | I. Шарнирная последовательная кинематика; II. шарнирная кинематика с параллелограммным механизмом; III. шарнирная кинематика с L-образным запястьем; IV. полярная кинематика; V. кинематика SCARA; VI. кинематика Delta; VII. специализированные кинематические модели |
| Области применения | Транспортировка, сварка, напыление, паллетирование, резка, полировка, шлифование, штамповка и литьё |
Нарушение правил эксплуатации может привести к травмам и повреждению оборудования. Перед началом работы изучите руководство и соблюдайте требования безопасности, установленные для промышленных роботов.
3 Эксплуатация
3.1 Общие сведения
Для работы с системой необходимо освоить настройку параметров, редактирование программ, обучение точек и автоматическое выполнение программ. Эти операции описаны в следующих разделах.
3.2 Панель управления пульта обучения
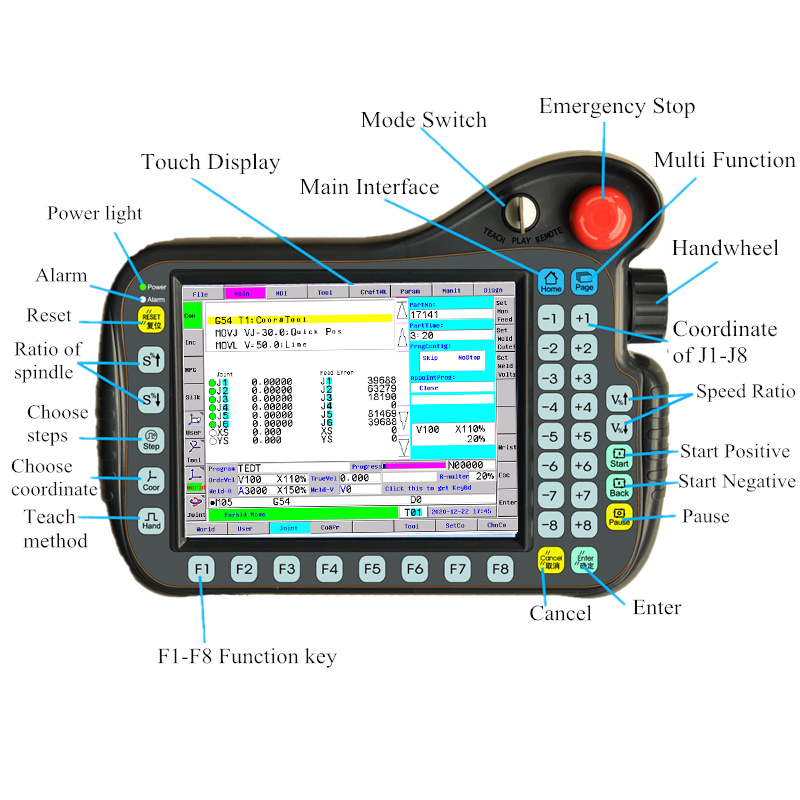
3.3 Описание функций
3.3.1 Кнопка аварийной остановки
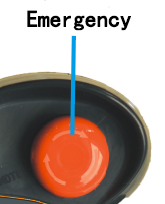
«Кнопка аварийной остановки» находится в правом верхнем углу пульта обучения и служит для остановки робота в экстренной ситуации.
ВНИМАНИЕ! Цепь аварийной остановки должна соответствовать электрической схеме оборудования и обеспечивать надёжное безопасное отключение. Ошибки в её реализации могут привести к отказу аварийной остановки и создать опасную ситуацию.
3.3.2 Ключ-переключатель режимов
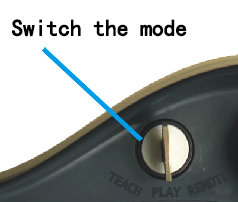
«Ключ-переключатель режимов» находится в правом верхнем углу пульта обучения и служит для выбора режима работы робота. Контроллер имеет три режима: TEACH (обучение), PLAY (автоматическое выполнение) и REMOTE (дистанционное управление).
3.3.3 Трёхпозиционный разрешающий выключатель
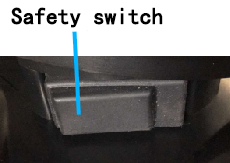
Трёхпозиционный разрешающий выключатель расположен на задней стороне пульта обучения. В режиме TEACH ручное движение осей робота разрешено только при удержании выключателя в среднем положении. При отпускании или полном нажатии выключателя движение запрещается, а на экране отображается сообщение «Forbid move» («Движение запрещено»).
Пояснение: выключатель имеет три положения. Оба крайних положения запрещают движение; среднее положение разрешает ручное движение осей робота.
ВНИМАНИЕ!
1. Во время реферирования осей удерживайте трёхпозиционный разрешающий выключатель в среднем положении. При отпускании выключателя движение прекращается. Общий параметр P28 отключает это требование.
2. Во время пробного выполнения программы также удерживайте разрешающий выключатель в среднем положении. При отпускании выключателя выполнение прекращается. Общий параметр P28 отключает это требование.
3. При удержании трёхпозиционного разрешающего выключателя в среднем положении движение осей робота разрешено и может начаться в любой момент. Персоналу запрещено находиться в рабочей зоне робота.
3.3.4 Электронный маховик

1. Электронный маховик находится в правой верхней части пульта обучения. В режиме TEACH он используется для дискретного ручного перемещения выбранной оси или координаты. Чтобы выбрать шаг перемещения, нажмите экранную кнопку «Выбор шага» (STEP), затем нажмите появившуюся кнопку с требуемым значением: 0,001, 0,01 или 0,1.
2. Электронный маховик также может управлять выполнением программы в режиме PLAY. Вращение в положительном направлении выполняет программу вперёд, в отрицательном — назад; при остановке маховика движение прекращается.
3. В режимах редактирования программы, изменения параметров и т. п. электронный маховик может заменять клавиши курсора «Вверх» (UP) и «Вниз» (DOWN).
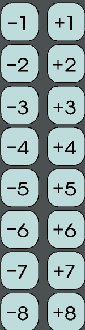
4. "-1"/"+1" выбирает ось J1; "-2"/"+2" выбирает ось J2;
"-3"/"+3" выбирает ось J3; "-4"/"+4" выбирает ось J4;
"-5"/"+5" выбирает ось J5; "-6"/"+6" выбирает ось J6;
"-7"/"+7" выбирает оси 7/9/11; "-8"/"+8" выбирает оси 8/10/12;
3.3.5 Функциональные клавиши

Клавиша «Сброс» (RESET) сбрасывает аварийные состояния после устранения их причины или прекращает выполнение программы.
ВНИМАНИЕ! В зависимости от программы ПЛК нажатие RESET может отключить часть выходов.

Клавиша ENTER: подтверждение выбора или ввода;

Клавиша «Отмена/возврат» (CANCEL);

Клавиша «Главный экран» (HOME);

Многофункциональная клавиша (PAGE) открывает разделы «Работа с файлами» (FILE), «Настройка параметров» (PARAM), «Технологические функции» (CRAFTWK), «Коррекция инструмента» (TOOL) и «Диагностика и отладка» (DIAGN).
Клавиша «Выбор шага» (STEP): в режиме TEACH переключает шаг ручного перемещения при работе от электронного маховика или в режиме приращений.

Клавиша «Выбор системы координат» (COOR): в режиме TEACH доступны система координат осей, пользовательская, инструментальная и мировая системы координат.

Функциональные клавиши F1-F8;

Клавиша START: в режиме PLAY запускает последовательное выполнение программы.

Клавиша BACK: в режиме PLAY запускает выполнение программы в обратном направлении.
ВНИМАНИЕ! после нажатия START или BACK робот может немедленно начать движение. Перед запуском убедитесь, что контроллер и периферийное оборудование готовы к работе, а в рабочей зоне робота нет людей и препятствий.

Клавиша «Пауза» (PAUSE): во время выполнения программы приостанавливает её. Для продолжения нажмите START/RUN; для прекращения выполнения нажмите RESET. Повторное нажатие PAUSE не продолжает и не завершает программу.
В режиме TEACH оператор вручную перемещает оси робота и записывает положения. Перед перемещением выберите систему координат и режим ручного управления.
3.3.6 Коррекция скорости
1. Программный коэффициент скорости MOVJ
Параметр VJ задаёт скорость текущего перемещения MOVJ с интерполяцией по осям в процентах от модального значения V. Например, VJ = 90 соответствует 90 % значения V. Допустимое значение VJ ограничено 100 %; при выполнении программы большее значение ограничивается до 100 %.
В режиме PLAY выберите функцию коррекции скорости MOVJ. Клавиши V%↑ и V%↓ изменяют коэффициент коррекции скорости, отображаемый на пульте. Если в программном блоке задан VJ, он действует до изменения коэффициента с пульта; после такого изменения активным становится новое значение, заданное оператором.
2. Коррекция скорости с пульта


Клавиши V%↑ и V%↓ устанавливают коэффициент коррекции скорости по одной из 16 ступеней в диапазоне от 0 до 150 %. При выполнении MOVJ эти клавиши изменяют текущее значение, заданное с пульта.
3. Коррекция сварочного тока


Клавиши S%↑ и S%↓ устанавливают коэффициент коррекции сварочного тока по одной из 16 ступеней в диапазоне от 5 до 150%. Коррекция применяется к значению сварочного тока, заданному командой AA.
3.4 Работа в режиме TEACH
Переведите ключ выбора режима в положение TEACH. Для разрешения ручного перемещения робота удерживайте трёхпозиционный разрешающий выключатель пульта в среднем положении.
При ручном перемещении соблюдайте следующие требования:
1. Расположитесь так, чтобы постоянно видеть робота и его рабочую зону.
2. Соблюдайте установленную последовательность действий.
3. Заранее определите безопасные действия на случай неожиданного движения робота в вашу сторону.
4. Обеспечьте свободный путь для выхода из опасной зоны.
5. Ошибка оператора может вызвать неожиданное движение робота и привести к травме.
Основные функции и экраны состояния доступны непосредственно из главного меню.
После включения питания открывается главный экран. Клавиша HOME возвращает на него из любого раздела интерфейса.
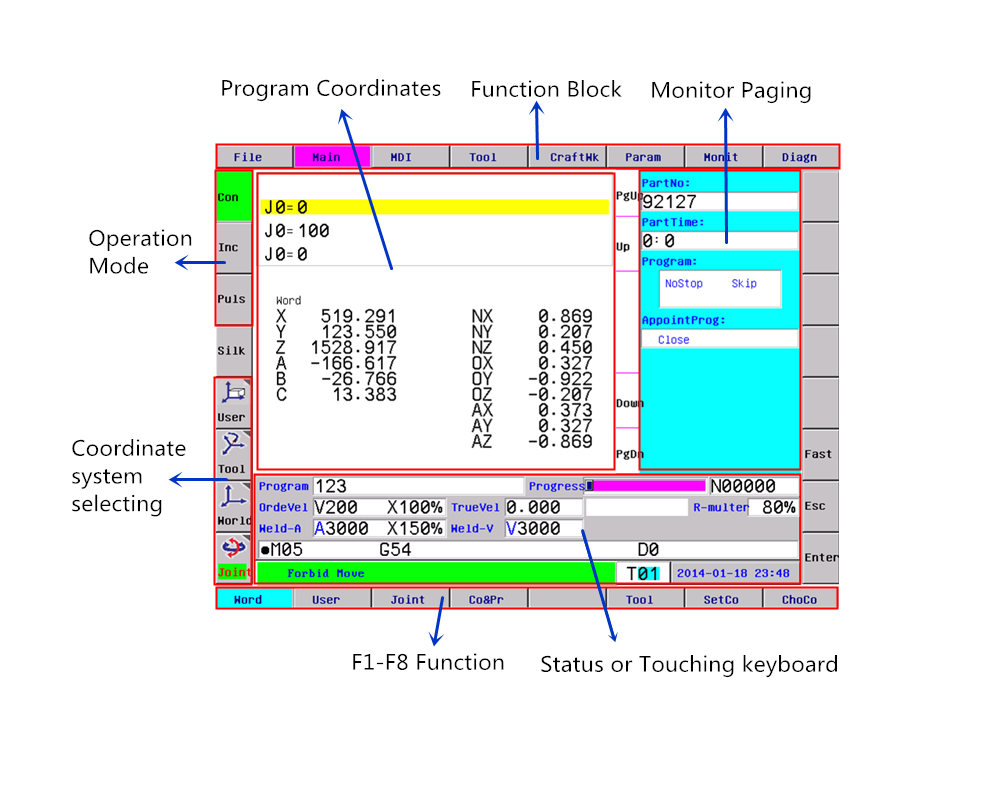
Касанием области под экраном можно показать или скрыть экранную клавиатуру. Сенсорные клавиши по краям экрана открывают соответствующие функции.
«Работа с файлами» (FILE): создание, редактирование, проверка, копирование и удаление пользовательских программ.
«Главный экран» (MAIN): основной экран ручного и автоматического режимов.
MDI: ввод и немедленное выполнение одной команды или программного блока.
«Коррекция инструмента» (TOOL): просмотр и изменение параметров инструмента.
«Технологические функции» (CRAFTWK): настройка сварки, транспортировки и других прикладных функций.
«Настройка параметров» (PARAM): просмотр и изменение параметров системы.
«Переключение страниц состояния» (MONIT): выбор страницы с координатами, текущей командой или состоянием выполнения.
«Диагностика и отладка» (DIAGN): контроль входов и выходов, просмотр состояния ПЛК и редактирование релейно-контактной схемы.
В области координат отображаются мировые, пользовательские координаты или координаты осей.
Область программы отображает текст текущей пользовательской программы.
В области состояния отображаются предупреждения, имя программы, код текущей команды, режим работы и координаты. Касание этой области переключает её между двумя режимами отображения.
Мировые координаты отображаются в двух областях экрана: в левой области координат — положение точки TCP установленного инструмента, в правой области состояния после переключения на страницу координат — положение фланца оси J6. За начало системы координат фланца принимается точка пересечения осей J4, J5 и J6.
Отображение мировых координат может быть в 3D-виде; при этом выполняются следующие операции:
1. Клавиши «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn): увеличение/уменьшение изображения;
2. Курсоры вверх/вниз/влево/вправо: вращение изображения в четырех направлениях;
3. "1/Z", "F3/C": вращение изображения вокруг вертикальной линии;
4. "8/W", "2/X", "4/A", "6/D": перемещение изображения в четырех направлениях;
5. "Q": возврат изображения в исходное состояние;
Режим TEACH предназначен для ручного перемещения робота, управления вспомогательными механизмами и записи позиционных точек в программу.
Калибровка сенсорного экрана: если точка касания не совпадает с положением экранной клавиши,
1. В окне ввода пароля параметров нажмите клавишу 6 или «Пауза» (PAUSE) для подтверждения, затем перезапустите систему.
2. На экране ручного управления нажмите «Пауза» (PAUSE) для подтверждения, затем перезапустите систему.
3.4.1 Назначение клавиш в ручном режиме
1. Клавиша "F" или "V": задание скорости ручного перемещения. Для линейных осей скорость задаётся в мм/с, для поворотных осей — в град/с. Введённое значение линейной скорости записывается без пересчёта в параметр P13.
2. Клавиша «Выбор ручного режима» (HAND): циклическое переключение режимов непрерывного перемещения (CONTINUOUS), пошагового перемещения (STEP) и управления от электронного маховика (HANDWHEEL).
В режиме пошагового перемещения (STEP) или управления от электронного маховика (HANDWHEEL) клавиши 0.001/0.01/0.1/1.0 либо x1/x10/x100 циклически переключают величину шага.
3. Клавиша "S": задаёт значение первого аналогового выхода, названного в унаследованной терминологии ЧПУ "скоростью первого шпинделя". Максимальное значение задаёт P43 в группе скоростных параметров. То же значение можно задать командой S или AA в режиме MDI.
В сварочной конфигурации этот канал задаёт сварочный ток, а команды SS и VV — сварочное напряжение.
4. Клавиша "I": в ручном пошаговом режиме изменяет значение шага I.
5. Клавиша "T": устанавливает текущий номер инструмента и мировые координаты текущей точки TCP инструмента в качестве базовой точки для настройки инструмента.
6. Клавиша "V↑": каждое нажатие увеличивает операторский коэффициент коррекции скорости движения на 10%. Диапазон — 0–150%, всего 16 ступеней. При выборе экранной функции коррекции скорости MOVJ клавиша увеличивает операторский коэффициент скорости MOVJ на 10%.
7. Клавиша "V↓": каждое нажатие уменьшает операторский коэффициент коррекции скорости движения на 10%. Диапазон — 0–150%, всего 16 ступеней. При выборе экранной функции коррекции скорости MOVJ клавиша уменьшает операторский коэффициент скорости MOVJ на 10%.
8. Клавиша "S↑": каждое нажатие клавиши "S↑" увеличивает коэффициент скорости первого шпинделя на 10%. Диапазон — 5–150%, всего 16 ступеней.
Для сварочного робота клавиша увеличивает коэффициент коррекции сварочного тока на 10%; диапазон и число ступеней указаны выше.
9. Клавиша "S↓": каждое нажатие клавиши "S↓" уменьшает коэффициент скорости первого шпинделя на 10%. Диапазон — 5–150%, всего 16 ступеней.
Для сварочного робота клавиша уменьшает коэффициент коррекции сварочного тока на 10%; диапазон и число ступеней указаны выше.
10. Клавиша "R": обнуляет выбранные координаты в текущей пользовательской системе. Цифры 1–8 соответствуют координатам X, Y, Z, A, B, C, Xs и Ys; ввод 0 выбирает все координаты. При использовании инкрементных энкодеров
робот может выполнить механическое реферирование осей J1–J6, Xs и Ys по сигналам X0, Y0, Z0, A0, B0, C0, Xs0 и Ys0.
ВНИМАНИЕ! во время реферирования удерживайте трёхпозиционный разрешающий выключатель в среднем положении. При отпускании выключателя движение прекращается. Общий параметр P28 отключает это требование.
11. Клавиша «Установка координат» (F7 SETCO): записывает текущее положение в параметры выбранной пользовательской системы G54.1–G54.48 или G54–G59. Нужную систему координат выбирают командой в режиме MDI или клавишей «Выбор системы координат» (F8 CHOCO).
При настройке пользовательской системы по трём точкам P1 задаёт начало координат O, P2 — направление оси +X, P3 — направление оси +Y.
12. Ручное перемещение в выбранной системе координат: клавиши "+1, -1, +2, -2, +3, -3, +4, -4, +5, -5, +6, -6, +7, -7, +8, -8" перемещают соответствующие оси J1–J6, Xs/Zs/Bs и Ys/As/Cs в положительном или отрицательном направлении.
ВНИМАНИЕ! при программировании дополнительная ось As задаётся словом AS=.
13. Для ручной подачи проволоки нажмите экранную клавишу «Подача/обратная подача сварочной проволоки» (SILK). Удержание S↑ активирует выход M03, удержание S↓ — выход M04. При отпускании клавиши соответствующий выход отключается.
14. Клавиша «Настройка инструмента» (F6 TOOL) открывает функцию калибровки TCP и инструментальной системы координат.
Для четырёхосевого робота автоматический двухточечный расчёт в данной версии не реализован. Для шестиосевого робота предусмотрены трёх- и пятиточечный методы. Трёхточечный метод обычно применяют для транспортировки и обслуживания станков, пятиточечный — для сварки.
Четырёхосевые роботы
Практические способы настройки TCP четырёхосевого робота SCARA
1. Прямое задание длины инструмента. Обнулите все значения компенсации выбранного инструмента. Переместите три поворотные оси в нулевое положение и установите инструмент так, чтобы его вершина лежала на общей линии осей и была направлена наружу. Введите расстояние от вершины инструмента до оси вращения J4 (или J3) со знаком минус в поле компенсации X. Например, при длине инструмента 10 мм задайте X = -10.
2. Трёхточечная калибровка TCP. Выберите неподвижную базовую точку. Перемещением по X и Y в мировой системе совместите вершину инструмента с этой точкой и запишите положение P1. Поверните ось J4 (или J3), снова совместите вершину инструмента с базовой точкой и запишите P2. Аналогично запишите P3, затем нажмите ENTER.
Трёхточечный метод
Запишите три различные конфигурации робота P1–P3, удерживая вершину инструмента в одной и той же точке. Положение TCP вычисляется по этим трём позам, а ориентация инструментальной системы совпадает с системой координат фланца J6.
Пятиточечный метод
Точки P1–P3 задают TCP так же, как в трёхточечном методе. Точки P3–P5 дополнительно задают ориентацию инструментальной системы: P3 — её начало координат, P4 — направление оси +X,
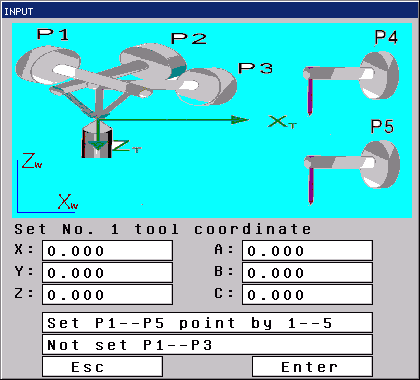
P5 задаёт положительное направление оси Z инструментальной системы. При записи точек P3–P5 ориентация инструмента должна оставаться неизменной: значения A, B и C в мировой системе координат должны совпадать, а символ N на экране отображаться не должен.
Цифровыми клавишами 1–5 запишите соответственно точки P1–P5. Клавиша 0 удаляет все записанные точки.
Во время настройки справа на экране отображается кнопка «Возврат к записанной точке» (BACK). Нажмите её, а затем цифровую клавишу 1–5: робот переместится к соответствующей записанной точке с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного перемещения режим отключается автоматически. Перед началом движения убедитесь в отсутствии людей и препятствий в рабочей зоне робота.
ВНИМАНИЕ!
1. После записи точки P3 переключитесь в мировую систему координат и, перемещая инструмент по X, Y и Z, задайте точки P4 и P5. Точка P4 определяет положительное направление оси X, а точка P5 — положительное направление оси Z инструментальной системы.
2. Инструментальная система координат связана с TCP. Параметры X, Y, Z, A, B и C в окне коррекции инструмента задают её положение и ориентацию относительно фланца оси J6.
После записи точек P1–P3 контроллер автоматически вычисляет положение и ориентацию инструментальной системы в мировой системе координат. Если точки совпадают или расположены слишком близко, расчёт невозможен; в этом случае контроллер автоматически удаляет точки P2 и P3.
Параметры X, Y и Z задают положение начала инструментальной системы, а параметры A, B и C — ориентацию её осей относительно мировой системы координат.
Примечание. В трёхточечном методе ориентация инструмента в точках P1–P3 может быть произвольной. При калибровке сварочной горелки пятиточечным методом располагайте точки P3–P5 так, чтобы вычисленная ось Z инструментальной системы совпадала с осью горелки; для контроля используйте калибратор горелки. Иное расположение допустимо, но ось Z инструментальной системы не будет совпадать с осью горелки.
3.4.2 Ручное управление назначенными выходами ПЛК
Установите общий параметр P900 = 4, затем на главном экране нажмите ENTER, чтобы открыть панель управления выходами.
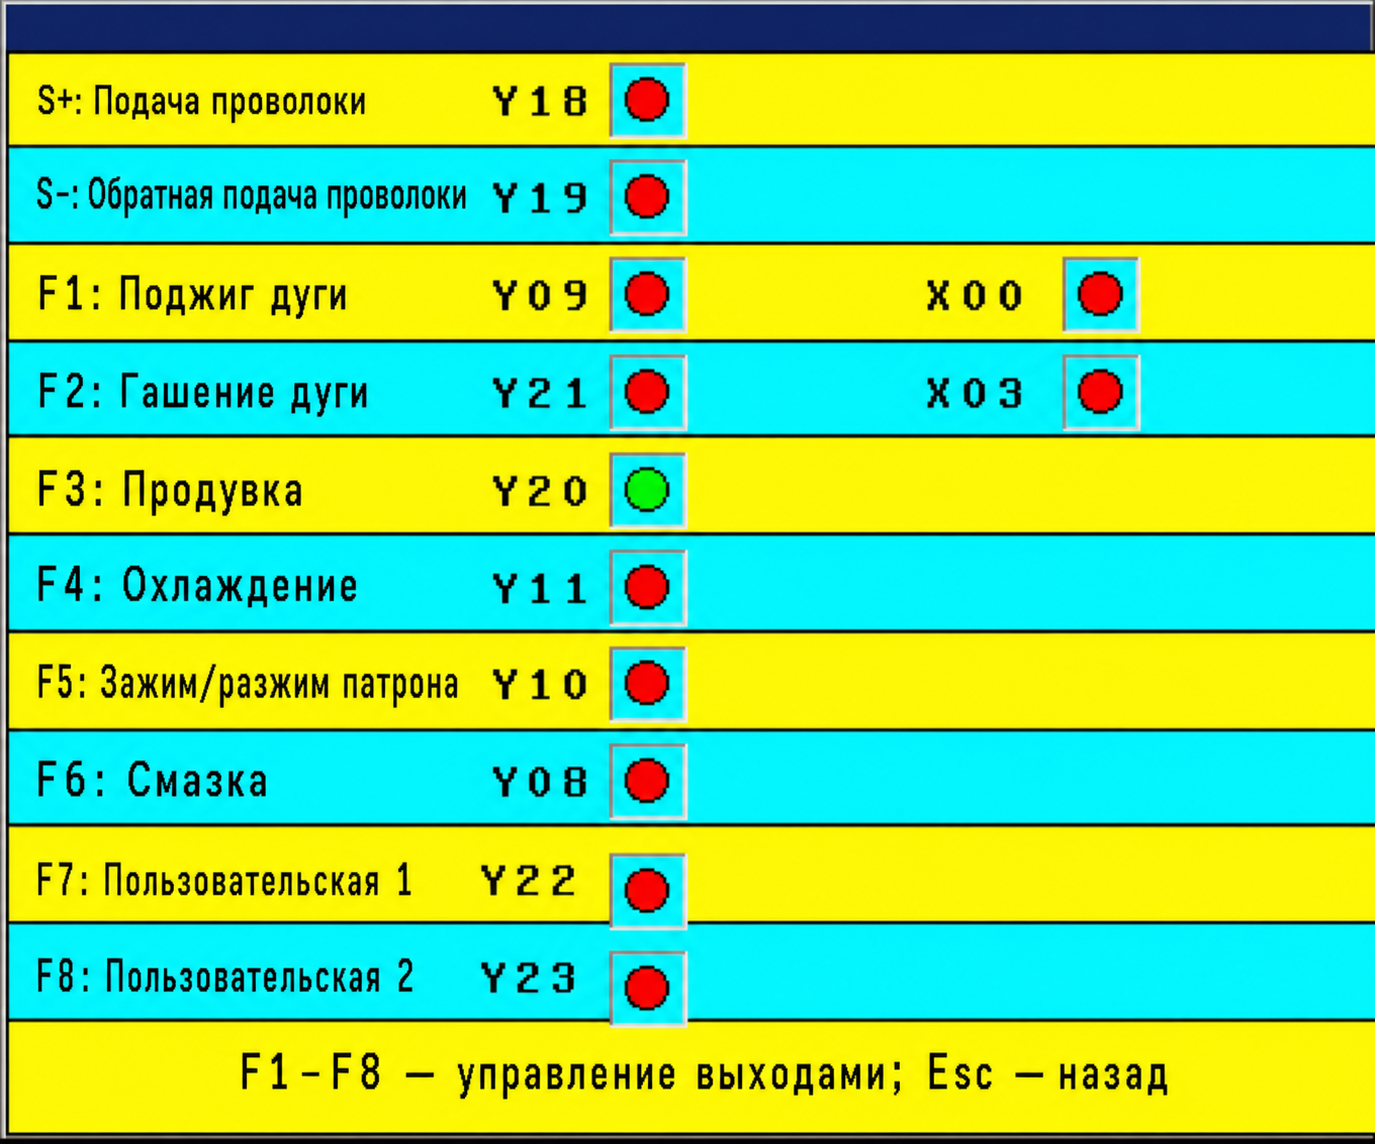
Клавиши F1–F8 управляют соответствующими выходами ПЛК. Связанные с ними входы X используются как сигналы подтверждения достижения заданного положения.
3.4.3 Автоматическое выравнивание ориентации инструмента (Flush)
Функция Flush выравнивает инструментальную систему координат относительно текущей пользовательской или мировой системы. Контроллер вычисляет угловое отклонение и приводит инструмент к ближайшей ориентации, при которой его оси параллельны или перпендикулярны осям опорной системы координат, то есть соответствуют углам 0° или 90°.
- Нажмите на сенсорной панели "-" или ",": контроллер выполнит выравнивающее перемещение с декартовой интерполяцией MOVL и текущей ручной скоростью. Этот вариант предназначен для более медленного и точного выравнивания.
- Нажмите на сенсорной панели "." или "]": контроллер выполнит выравнивающее перемещение MOVJ с интерполяцией по осям; скорость определяется настройками быстрого перемещения отдельных осей. Этот вариант предназначен для предварительного выравнивания.
Под перпендикулярным положением производитель понимает положение, при котором ось Z инструментальной системы перпендикулярна плоскости XY опорной системы. При параллельном положении оси инструментальной системы совмещены по направлению с соответствующими осями опорной системы.
Функция применяется, когда инструмент необходимо быстро установить в фиксированной ориентации относительно поверхности детали, например при сварке, шлифовании, нанесении клея или сборке.
3.4.4 Сохранение ориентации при ручном перемещении
При ручном перемещении в мировой или пользовательской системе координат клавиша «Игнорировать ориентацию» (WRIST) включает или отключает компенсацию ориентации инструмента.
1. Если клавиша «Игнорировать ориентацию» (WRIST) нажата, при перемещении по X, Y или Z работают только оси J1–J3, а оси J4–J6 остаются неподвижными. Контроллер управляет положением фланца без компенсации изменения его ориентации. На экранах пользовательских и мировых координат отображается положение фланца; за его начало координат принята точка пересечения осей J4–J6. Далее этот режим называется режимом без сохранения ориентации.
2. Если клавиша «Игнорировать ориентацию» (WRIST) не нажата, при перемещении по X, Y или Z ориентация TCP сохраняется, а при перемещении по A, B или C сохраняется положение TCP. На экранах пользовательских и мировых координат отображаются координаты TCP.
Этот режим называется режимом с сохранением ориентации.
3.4.5 Упрощённое позиционирование инструмента при калибровке TCP
Сначала задайте требуемую ориентацию инструмента: переместите J4–J6 в системе координат осей либо используйте перемещения по A, B и C в мировой системе координат. В последнем случае движутся только J4–J6, а J1–J3 остаются неподвижными. При записи точки P1 ось сварочной горелки должна быть перпендикулярна поверхности заготовки.
Затем в режиме без сохранения ориентации перемещайте инструмент по X, Y и Z в мировой системе координат до требуемой точки. При этом движутся только оси J1–J3, а оси J4–J6 остаются неподвижными.
3.4.6 Выбор системы координат
Нажимайте экранную кнопку «Выбор системы координат» (COOR) для циклического переключения системы координат. В ручном режиме доступны система координат осей (JOINT), пользовательская (USER), инструментальная (TOOL) и мировая (WORLD) системы координат.
1. Система координат осей
В этой системе каждая ось робота перемещается независимо. Значения координат определяются механикой и настройками робота и не зависят от выбора декартовой системы координат.
Положительные направления осей зависят от конструкции робота и должны быть указаны в документации изготовителя. Ниже приведён пример для шестиосевого шарнирного робота.
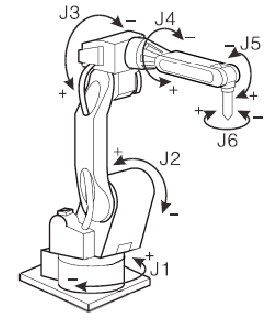
Шестиосевой шарнирный робот
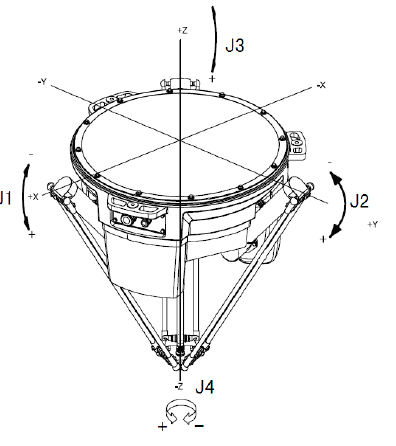
Четырёхосевой робот Delta
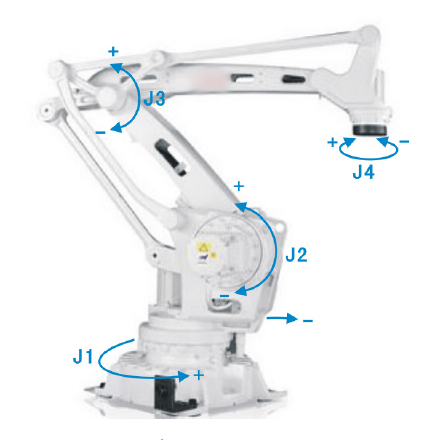
Четырёхосевой шарнирный робот-паллетайзер
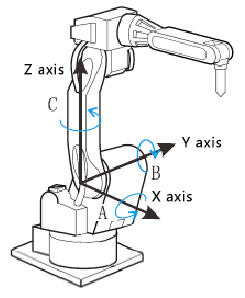
2. Мировая система координат
Мировая система координат — неподвижная декартова система, связанная с основанием робота. Положение её начала и направления осей зависят от кинематической модели робота.
Начало и ориентация мировой системы определяются параметрами кинематической модели. Изменять их следует только путём настройки соответствующих параметров робота.
В мировой системе TCP можно перемещать вдоль осей X, Y и Z независимо от текущей конфигурации робота. Для шестиосевого робота также доступны повороты A, B и C соответственно вокруг осей X, Y и Z; положительное направление поворота определяется по правилу правой руки.
3. Инструментальная система координат
Инструментальная система координат связана с установленным на фланце инструментом. Её начало находится в рабочей точке инструмента (TCP), а ось Z обычно задаёт рабочее направление инструмента. Инструментальная система № 0 является базовой и не подлежит изменению.
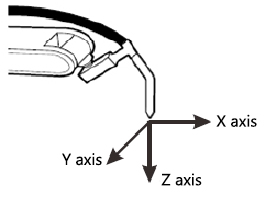
Оси инструментальной системы координат перемещаются вместе с ориентацией инструмента. Поэтому ручное перемещение в этой системе удобно для движения вдоль рабочей оси инструмента или поперёк неё без изменения его ориентации относительно заготовки.
Для корректного выполнения линейной и круговой интерполяции необходимо откалибровать положение TCP и ориентацию инструментальной системы. По записанным положениям робота контроллер вычисляет преобразование между системой координат фланца и инструментальной системой.
Результатом калибровки являются координаты TCP в системе координат фланца, как показано на рисунке ниже.
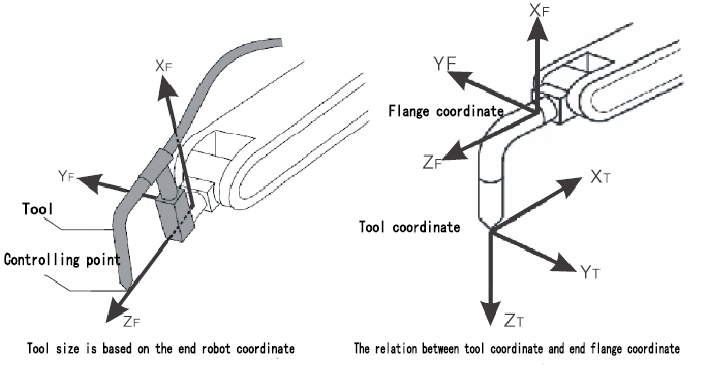
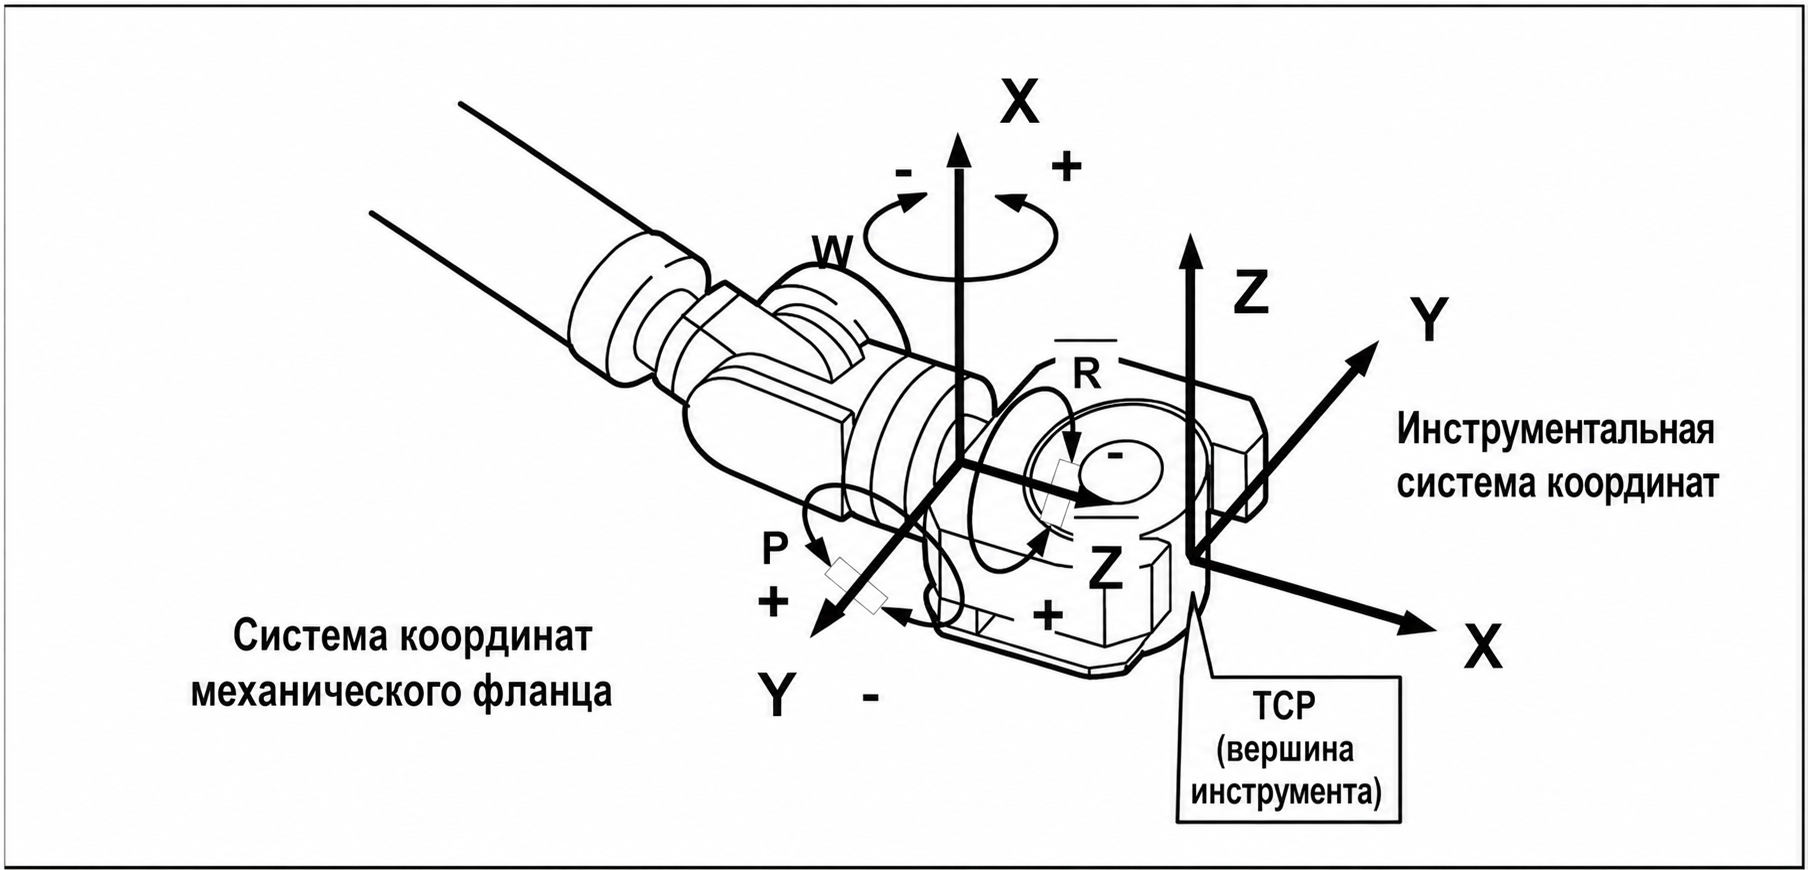
Пояснения к рисункам:
3.1 Система координат фланца жёстко связана с монтажным фланцем последней оси робота.
3.2 Инструментальная система координат имеет начало в TCP.
3.3 Значения X, Y, Z, A, B и C в окне коррекции инструмента задают положение и ориентацию инструментальной системы координат относительно системы координат фланца.
Отображение координат TCP и фланца
После пятиточечной калибровки сварочной горелки для проверки положения и ориентации TCP выполните команду MJ J=0, установив все оси робота в нулевое положение. В зависимости от режима работы и состояния функции «Игнорировать ориентацию» (WRIST) на экранах координат отображаются либо координаты TCP, либо координаты фланца. Приведённые ниже варианты описывают содержимое экранов, а не разные способы калибровки.
1. Вариант 1. Режим ручного управления, функция «Игнорировать ориентацию» (WRIST) отключена; экранная клавиша серая:
1.1 на экране «Пользовательские координаты» (USER) отображаются координаты TCP в выбранной пользовательской системе;
1.2 на экране «Мировые координаты» (WORLD) отображаются координаты TCP в мировой системе.
2. Вариант 2. Режим TEACH, функция «Игнорировать ориентацию» (WRIST) включена; экранная клавиша зелёная:
2.1 на экране «Пользовательские координаты» (USER) отображаются положение и ориентация фланца в выбранной пользовательской системе;
2.2 на экране «Мировые координаты» (WORLD) отображаются положение и ориентация фланца в мировой системе.
3. Вариант 3. Режим TEACH, функция «Игнорировать ориентацию» (WRIST) отключена; экранная клавиша серая:
3.1 на экране «Пользовательские координаты» (USER) отображаются координаты TCP в выбранной пользовательской системе;
3.2 на экране «Мировые координаты» (WORLD) отображаются координаты TCP в мировой системе.
4. Вариант 4. Режимы PLAY и REMOTE:
4.1 на экране «Пользовательские координаты» (USER) отображаются координаты TCP в выбранной пользовательской системе;
4.2 на экране «Мировые координаты» (WORLD) отображаются координаты фланца в мировой системе.
4. Пользовательская система координат
При ручном управлении в пользовательской системе TCP перемещается параллельно её осям. Пользовательскую систему обычно связывают с заготовкой или рабочей оснасткой.
В декартовых системах координат ориентацию инструмента можно изменять без смещения TCP.
G53 соответствует базовой мировой системе координат и не подлежит изменению. Пользовательские системы G54–G59 и G54.1–G54.48 можно настраивать в соответствии с расположением заготовок и оснастки.
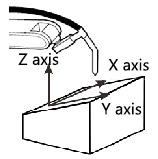
Для перемещения в системе координат осей или мировой системе выберите её клавишей переключения координат, затем используйте клавиши соответствующих координат со знаками "+" и "−". Требуемую систему можно также вызвать из программы.
Для работы в пользовательской или инструментальной системе сначала выберите её номер, затем переключите контроллер на соответствующий тип системы координат. Выбранная система применяется как при ручном перемещении, так и при записи программы.
Примечание (авторское дополнение). Назначение пар клавиш −1/+1 … −6/+6 зависит от выбранной системы координат. В системе координат осей (JOINT) они управляют соответствующими осями J1–J6. В мировой (WORLD), пользовательской (USER) и инструментальной (TOOL) системах те же пары клавиш управляют декартовыми координатами: −1/+1 — X, −2/+2 — Y, −3/+3 — Z, −4/+4 — A, −5/+5 — B, −6/+6 — C. Координаты A, B и C задают поворот соответственно вокруг осей X, Y и Z активной системы координат. Поэтому вне режима JOINT номер клавиши не означает непосредственного перемещения одноимённой оси J1–J6.
ВНИМАНИЕ! При ручной записи программы выбранная система координат сохраняется в добавляемых командах. Перед записью точки проверьте номер и тип активной системы координат.
3.5 Работа в режиме PLAY
Установите ключ-переключатель режимов в положение "PLAY".
В режиме PLAY контроллер выполняет выбранную программу. Выполнение можно начать с заданной точки или строки, если координаты в программе заданы в абсолютном формате. Ручное перемещение робота в режиме PLAY недоступно.
Чтобы выбрать программу, откройте список программ, переместите курсор на требуемое имя клавишами «Вверх» (UP) и «Вниз» (DOWN) и нажмите F7.
Клавиши F1–F4 переключают экраны «Мировые координаты» (F1 WORLD), «Пользовательские координаты» (F2 USER), «Координаты осей» (F3 JOINT) и «Координаты и программа» (F4 CO&PR).
3.5.1 Способы запуска программы
Выбор пошагового (STEP) или непрерывного (CONTINUOUS) выполнения: клавиша STEP включает выполнение по одному программному блоку; клавиша CONTINUOUS возвращает непрерывный режим.
В непрерывном режиме после нажатия кнопки «Пуск» (START) программа последовательно выполняет программные блоки до завершения программы или команды остановки.
В режиме STEP одно нажатие кнопки «Пуск» (START) выполняет один программный блок. После завершения блока выполнение приостанавливается до следующего нажатия START.
"Графическое отображение" выводит на экран траекторию движения во время выполнения программы.
"Имитационное выполнение" обрабатывает программу без включения приводов; расчётное перемещение отображается только на экране.
3.5.2 Запуск с произвольной строки программы
1. Выбор начальной строки по её фактическому номеру:
В режиме PLAY нажмите экранную клавишу «Фактическая строка» (REAL LINE) — откроется окно ввода номера. Введите номер строки и нажмите ENTER. Строку можно также выбрать клавишами «Вверх» (UP) и «Вниз» (DOWN) в области просмотра программы. Выбранная строка становится текущей и отображается первой в области программы; после нажатия кнопки «Пуск» (START) выполнение начинается с неё.
Примечание:
1. Используется порядковый номер строки, отображаемый редактором программы, а не номер программной метки N.
2. По умолчанию предлагается строка, на которой программа была приостановлена ранее.
2. Выбор начальной строки по метке N:
В режиме PLAY нажмите экранную клавишу N — откроется диалог поиска программной метки. Введите числовую часть метки, например 100 для поиска N100, и нажмите ENTER. После нажатия «Пуск» (START) выполнение начнётся с найденной строки.
3. Запуск со строки с заданным номером инструмента:
Система позволяет начинать выполнение со строки, содержащей определённый номер инструмента. В режиме PLAY нажмите клавишу «Запуск с номером инструмента» (TOOL NUMBER START) — появится диалоговое окно. Введите номер инструмента и нажмите ENTER. После нажатия «Пуск» (START) выполнение начнётся со строки, содержащей указанный номер инструмента.
4. Пропуск программных блоков (Block Skip):
Если перед строкой программы стоит "/", то при включённой функции "Пропуск" соответствующий программный блок пропускается; при выключенной функции он выполняется.
5. Выборочная остановка программы:
Если функция "Выборочная остановка" включена, команда M01 приостанавливает автоматическое выполнение. Если функция отключена, команда M01 игнорируется.
3.5.3 Запуск программы
Для запуска программы ключ-переключатель режимов должен быть установлен в положение PLAY. Запустить выполнение можно двумя способами.
1. Нажатие кнопки «Пуск» (START) на панели или внешнего сигнала запуска RUN — программа выполняется последовательно.
2. Нажатие клавиши «Обратное выполнение» (BACK) — программа выполняется в обратном направлении (общий параметр P14 должен быть установлен в 40).
3.5.4 Остановка выполнения программы
Выполнение программы можно остановить следующими способами:
1. Команды программы M00, M01, M02, M30, M20;
2. Нажатие клавиши STEP — после завершения текущего программного блока выполнение приостанавливается;
3. Активация внешнего входа остановки HALT — программа приостанавливается;
4. Нажатие клавиши «Сброс» (RESET) — прерывание всех действий программы.
3.5.5 Оперативное управление во время выполнения программы
1. Скорость ускоренного перемещения MOVJ по осям задаётся командой VJ.
2. Операторская коррекция скорости: каждое нажатие "V↑" увеличивает коэффициент на 10 %, а каждое нажатие "V↓" уменьшает его на 10 %. Во время MOVJ эти клавиши изменяют коэффициент скорости перемещения по осям.
3. Коррекция скорости шпинделя: каждое нажатие "S↑" увеличивает коэффициент на 10 %, а каждое нажатие "S↓" уменьшает его на 10 %. Коэффициент можно изменять во время выполнения программы.
4. Переход в режим STEP во время непрерывного выполнения: текущий программный блок завершается, после чего выполнение приостанавливается и ожидает действия оператора.
5. Приостановка выполнения: нажатие клавиши «Пауза» (PAUSE) или активация внешнего входа HALT приостанавливает программу. Для продолжения нажмите «Пуск» (START) или подайте сигнал RUN. Нажатие RESET прекращает выполнение, после чего текущей становится первая строка программы. Повторное нажатие PAUSE не продолжает и не завершает программу.
6. Возврат после ручной корректировки: после сигнала HALT, нажатия PAUSE или остановки в режиме STEP переведите ключ-переключатель в положение TEACH и скорректируйте положение робота вручную. Затем верните ключ в положение PLAY и нажмите «Пуск» (START): робот сначала вернётся в точку приостановки, после чего продолжит выполнение программы.
7. Прекращение выполнения: во время движения или паузы нажмите RESET.
3.5.6 Режим MDI
В режиме TEACH или PLAY нажмите отдельную экранную кнопку MDI. Введите команду или программный блок и нажмите «Пуск» (START) для немедленного выполнения. Кнопка «Возврат» (BACK) отменяет ввод и закрывает режим MDI.
3.5.7 Выполнение программы под управлением электронного маховика
В режиме PLAY нажмите клавишу «Выбор ручного режима» (HAND), чтобы включить управление выполнением программы от электронного маховика. Вращение маховика в положительном направлении перемещает робот вперёд по программе, в отрицательном — назад; при остановке маховика движение прекращается. Скорость зависит от значения F в программе, коэффициента коррекции скорости и частоты вращения маховика. Режим предназначен для контролируемой проверки траектории.
3.5.8 Режим пробного выполнения программы
В интерфейсе редактирования программы кнопка «Пуск» (START) выполняет в пробном режиме строку, на которой находится курсор; функция доступна в TEACH и PLAY. Если в P20 не задан признак +32, достаточно однократного нажатия START; при наличии +32 кнопку необходимо удерживать во время движения. При пробном выполнении имя выполняемой программы отображается как RUN-TEST. Если текущей строкой является оператор управления потоком, например GOTO, WHILE или IF, он не выполняется. Изменения программы вступают в силу сразу после редактирования.
Пробное выполнение используется для проверки координат и движения, заданных отдельной строкой программы. Параметр обработки P20 является составным: выберите один базовый режим 2 или 4 и при необходимости добавьте 32.
- P20=2: после выполнения выбранной строки курсор остается на ней;
- P20=4: после выполнения выбранной строки курсор автоматически переходит на следующую;
- P20=34 (2+32): движение выполняется только при удержании START; после завершения курсор остается на текущей строке;
- P20=36 (4+32): движение выполняется только при удержании START; после завершения курсор переходит на следующую строку.
При P20=34 или 36 отпускание START останавливает движение. Повторное нажатие и удержание START продолжает выполнение текущей строки.
Если после строки кругового перемещения указан признак ";M", при пробном выполнении контроллер выполняет линейное перемещение MOVL до промежуточной точки дуги, после чего удаляет признак ";M". Признак ";E" аналогично задаёт линейное перемещение до конечной точки дуги и затем удаляется.
ВНИМАНИЕ! в целях безопасности во время пробного выполнения необходимо удерживать трёхпозиционный разрешающий выключатель в среднем положении; при отпускании выключателя выполнение останавливается. Общий параметр P28 позволяет отключить это требование.
3.5.9 Режим работы роботов штамповочной линии
Если общий параметр P330 = 14, а параметр обработки P4 = −1, выбор режима «Одиночный цикл» (SINGLE CYCLE) или «Повторяющийся цикл» (ENDLESS CYCLE) на первом роботе штамповочной линии автоматически переводит остальных роботов линии в тот же режим.
3.5.10 Проверка траектории с блокировкой технологических функций
Если в режиме PLAY включена функция "Блокировка функций", контроллер выполняет только команды движения и игнорирует команды зажигания и гашения дуги, колебаний, а также функции M, S и T. Режим предназначен для проверки траектории без выполнения технологических операций.
3.6 Дистанционный режим (REMOTE) и очередь программ
3.6.1 Дистанционный режим (REMOTE)
Дистанционный режим предназначен для управления пуском и остановкой робота внешними сигналами, например в составе автоматической линии или при размещении рабочего поста вне зоны действия пульта обучения.
При переключении в дистанционный режим кнопки «Пуск» (START), «Обратное выполнение» (BACK) и «Пауза» (PAUSE) на панели становятся неактивными; управление осуществляется только дистанционными сигналами RUN и HALT.
Настройка дистанционного режима выполняется через параметр обработки P17. Программа выбирается входами ПЛК: D2–D7 (+4...+128) соответствуют X26–X31, D8–D15 (+256...+32768) — X16–X23.
Пример: при P17 = 4 + 8 = 12 активный вход X26 выбирает программу HIDEFILEX26 или X26, а вход X27 — HIDEFILEX27 или X27. После выбора программа может быть запущена дистанционным сигналом RUN.
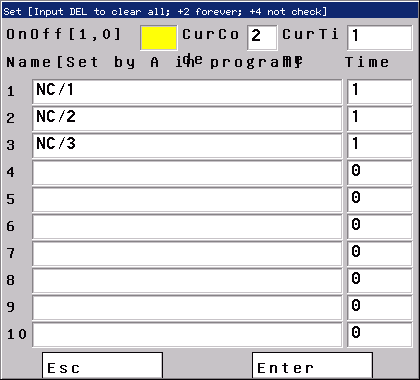
3.6.2 Очередь программ
Очередь программ настраивается параметром обработки P21. После завершения основной программы контроллер может запускать до 10 заранее назначенных программ, соответствующих входам X28, X29 и X32–X39. Значения параметра: 1 — включить очередь; +2 — выполнять её циклически; +4 — не проверять состояние входов ПЛК. Подробнее см. раздел 3.12.13.
3.7 Безопасность и аварийная сигнализация
3.7.1 Аварийная остановка
При возникновении нештатной ситуации нажмите кнопку «Аварийная остановка» (EMERGENCY STOP). Движение робота немедленно прекращается, а выполняемая программа безусловно останавливается. На экране отображается сообщение «Аварийная остановка» (EMERGENCY STOP). Разблокировать кнопку допускается только после устранения причины аварийной остановки. Если включена соответствующая функция общего параметра P19, при аварийной остановке активируется выход M67.
Если аварийная остановка произошла во время движения, расчётные координаты могут перестать соответствовать фактическому положению робота. После устранения причины остановки проверьте координаты. Для повторного считывания положения абсолютных энкодеров рекомендуется выполнить команду M500 и затем убедиться, что отображаемые координаты соответствуют фактическому положению робота.
3.7.2 Сброс системы
Клавиша RESET прерывает текущую операцию. В режимах TEACH и PLAY её нажатие останавливает движение робота.
3.7.3 Сигнализация системы управления роботом
При возникновении аварии на экране появляется красное сообщение об аварии, загорается индикатор аварии в левом верхнем углу пульта обучения, а зуммер подаёт непрерывный звуковой сигнал. Выполнение программы и движение робота прекращаются. Возобновляйте работу только после определения и устранения причины аварии. Если выдача сигнала аварии разрешена общим параметром P19, активируется выход M67.
3.8 Операции с параметрами
Нажмите клавишу «Настройка параметров» (PARAM), чтобы открыть экран параметров. Параметры разделены на семь групп: «Параметры обработки» (Processing), «Скоростные параметры» (Speed), «Параметры осей» (Axis), «Макропеременные» (Macro), «Общие параметры» (Other), «Системы координат» (Coordinate) и «Пароль» (PASSWD). На экране параметров клавиша 0 или 9 открывает настройку компенсации погрешности ходового винта.
Примечание. После косой черты в наименовании каждого параметра приведён английский эквивалент из англоязычного руководства. Используйте его для поиска параметра, если в другой версии программного обеспечения его номер изменён. Контроллер поддерживает часть функций ЧПУ, поэтому в перечне сохранены параметры, относящиеся к станочным функциям.
3.8.1 Параметры обработки (Processing)
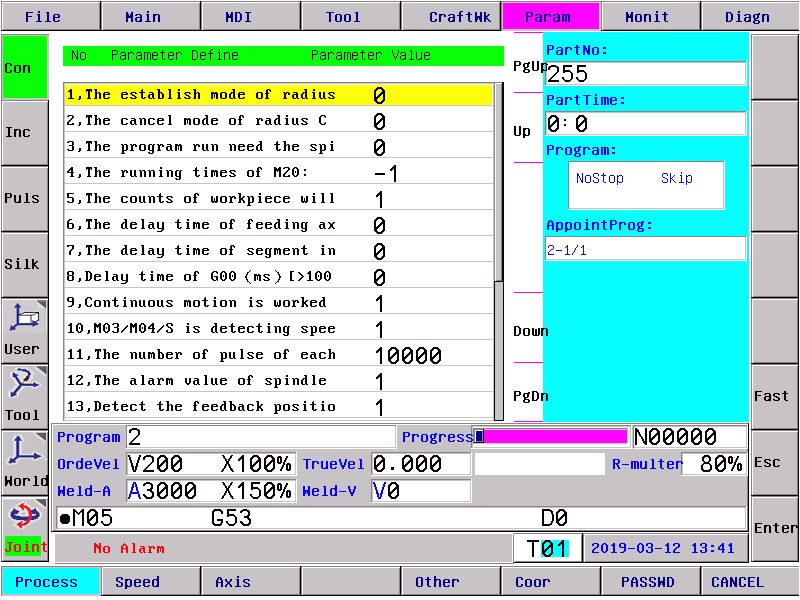
1. Способ установки компенсации радиуса C / establish mode for radius C compensation
Устанавливает способ установки компенсации радиуса C для команд ЧПУ G41/G42. 0 — тип A, 1 — тип B.
2. Способ отмены компенсации радиуса C / cancellation mode of radius C compensation
Устанавливает способ отмены компенсации радиуса C для команд ЧПУ G41/G42. 0 — тип A, 1 — тип B.
3. Блокировка выполнения программы по вращению шпинделя / spindle rotation required for program execution [1 — включена, 0 — отключена]
При значении 1 контроллер разрешает выполнение программы в состоянии M03 только при наличии импульсов энкодера шпинделя. При значении 0 вращение шпинделя не контролируется.
4. Количество выполнений команды M20 / executing cycle of command M20
Этот параметр задает количество циклов выполнения программы при использовании команды M20. Если значение
отрицательное, это означает бесконечный цикл.
5. Автоматический учёт выполненных циклов / workpiece processing auto-counting [1 — включён, 0 — отключён]
При значении 1 команды M30, M20 и M02 увеличивают счётчик обработанных деталей на единицу.
6. Задержка при изменении направления оси (мс) / delay time for feeding axis reversal(ms)
Задаёт задержку при реверсе оси. Если задержка не требуется, установите 0. Единица измерения: мс.
7. Задержка между программными блоками G01/G02/G03 (мс) / Inter-segment delay for G01/G02/G03 [значение более 100 включает функцию]
Задаёт задержку между последовательными блоками G01, G02 и G03. Для станочных применений задержка может использоваться для предотвращения выхода траектории за контур в углах между соседними блоками G01.
8. Задержка после выполнения G00 (мс) / delay time after G00 execution(ms) [значение более 100 включает функцию]
Задаёт время выдержки после выполнения G00.
9. Непрерывное выполнение блоков G00 / continuous motion effect G00 [16 — включено, 1 — отключено]
При значении 16 последовательные блоки G00 выполняются без промежуточного замедления.
10. Контроль достижения заданной скорости шпинделя для команд M03/M04/S (0 — проверка вспомогательного реле M69, 8 — проверка обратной связи энкодера) / detect spindle speed reached for command M03/M04/S execution
Если этот параметр активен, переход к следующему программному блоку разрешается только после подтверждения достижения заданной скорости шпинделя.
10-1. Режим диалога битовых параметров / delay time for spindle direction reversal(100ms) [1 — новый режим]
10-2. Инверсия порядка отображения в новом диалоге битовых параметров / Bit parameter new-mode arrangement display reverse or not [0 — не инвертировать, 1 — инвертировать]
10-3. Режим отображения коррекции инструмента / Tool compensation display mode [0 — положение и ориентация системы координат фланца в инструментальной системе; 1 — положение и ориентация инструментальной системы относительно системы координат фланца]
11. Количество импульсов энкодера шпинделя на оборот (4-кратное значение числа линий энкодера) / PPR for spindle encoder(4 times spindle encoder resolution)
Задает количество импульсов обратной связи энкодера шпинделя за оборот. Значение равно: число линий энкодера × 4.
12. Порог сигнализации по числу линий энкодера шпинделя (диагностическое значение) / alarm threshold for spindle encoder resolution detection (diagnosis value) [>10 — действует]
Задает порог сигнализации по числу линий энкодера. Устанавливается равным диагностическому значению.
13. Контроль обратной связи по положению шпинделя (1 — да, 0 — нет) / spindle position feedback enable
Включает контроль сигнала энкодера шпинделя: 1 — контроль включён; 0 — контроль отключён.
Параметр также включает отображение фактической частоты вращения шпинделя и функции подачи на оборот. Для их работы необходим энкодер, связанный со шпинделем с передаточным отношением 1:1.
14. Допустимая погрешность при проверке достижения скорости шпинделя по обратной связи энкодера (об/мин) / allowed error threshold for command spindle speed through encoder feedback(RPM)
Задаёт допустимое отклонение фактической частоты вращения шпинделя от заданной при контроле по энкодеру.
15. Контроль выхода скорректированной траектории за контур при G41/G42 / strict overcut checking for G41/G42 tool radius compensation [2131970 — строгий контроль; 34818 — упрощённый контроль; 6326274 — выполнение с упреждающим чтением]
Задаёт режим контроля траектории при коррекции радиуса инструмента командами G41/G42.
16. Позиционирование в конечной точке предыдущего блока при запуске с промежуточной строки / previous block endpoint return function at mid-program start [8 — выполнять, 0 — не выполнять]
При значении 8 перед запуском с промежуточной строки контроллер выполняет ускоренное позиционирование в конечной точке предыдущего программного блока.
17. Выбор программы входами ПЛК / execute program through inputs [D2–D7 (+4...+128) соответствуют X26–X31; D8–D15 (+256...+32768) соответствуют X16–X23]
Пример: при P17 = 4 + 8 = 12 активный вход X26 выбирает программу HIDEFILEX26 или X26, а вход X27 — программу HIDEFILEX27 или X27.
18. Время до включения экранной заставки (мин) / System Screen saver Timer Setting(<2 no screen saver)
Если открыт главный экран и на нём нет диалогового окна, по истечении заданного времени включается экранная заставка. Любое нажатие клавиши возвращает рабочий экран. При значении менее 2 минут заставка отключена.
19. Время ожидания условия командами M18xx, M28xx и WAT до выдачи аварии (мс) / maximum alarm timeout for WAT detection commands(ms) [значение не менее 10 включает функцию]
Пример: при P19 = 2000 команда WAT+X16 ожидает включения входа X16 в течение 2 с. Если вход не включился, контроллер выдаёт аварию.
20. Режим пробного выполнения программы / dry run [2 — оставить курсор на текущей строке, 4 — перейти к следующей строке, +32 — выполнять движение только при удержании START]
Параметр является составным: выберите базовый режим 2 или 4 и при необходимости добавьте 32. Значения 2 и 4 выполняют строку после однократного нажатия START. Значения 34 (2+32) и 36 (4+32) требуют удерживать START во время движения; отпускание START останавливает движение, а повторное нажатие продолжает выполнение текущей строки.
21. Настройка очереди программ / booking function settings
Описание функции см. в разделе 3.6.2.
22. Порог рассогласования энкодера, при котором перед запуском программы повторно считывается положение оси / feed axis pulse-loss deviation pre-check [значение более 5 включает функцию]
Перед каждым запуском пользовательской программы контроллер проверяет рассогласование в импульсах. Если оно превышает заданный порог, положение энкодера считывается повторно.
23. Начальный экран контроля / system start-up monitoring interface [10 — стандартный; 11 — координаты; 12 — G-/M-коды]
Задаёт экран, который открывается после включения контроллера. Для роботов, обслуживающих прессы, следует установить 12.
24. Начальное состояние размера символов в редакторе программ / programming interface characters show size boot status [0 — обычное, 1 — противоположное]
25. Применение робототехнического режима программирования и выполнения в режиме ЧПУ / robot arm teach function in CNC operation mode [0 — нет, 1 — да]
35. Система координат по умолчанию / default coordinate [3–9 соответствуют G53–G59; 10–57 — G54.1–G54.48; 99 — система пробного выполнения остаётся модальной; остальные значения сохраняются при выключении питания]
3.8.2 Скоростные параметры (Speed)
1–6. Максимальная скорость MOVJ для осей J1–J6 (град/с) / MOVJ speed for J1-J6(degree/s)
Предельная скорость каждой из осей J1–J6 при выполнении MOVJ. Единица измерения: град/с.
7, 8. Максимальная скорость G00 для осей Xs и Ys (мм/с) / G00 speed for XS/YS aixs(mm/min)
Максимальная скорость G00 для вспомогательных линейных осей Xs и Ys. Единица измерения: мм/с.
9. Максимальная скорость ручного линейного перемещения (мм/с) / max feeding speed in manual mode(teach)(mm/s)
Задаёт ограничение скорости ручного линейного перемещения. Единица измерения: мм/с.
ВНИМАНИЕ! Для безопасного ручного управления рекомендуется устанавливать не более 50 % скорости G00.
10. Максимальная скорость линейного перемещения в режиме PLAY (мм/с) / max feeding speed in auto mode(play)(mm/s)
Задаёт максимальную линейную скорость при автоматическом выполнении программы. Единица измерения: мм/с.
Параметр ограничивает результирующую скорость интерполированного движения. Чтобы отдельные оси могли достигать своих предельных скоростей, значение допускается установить выше скорости G00.
11. Скорость по умолчанию для MOVL/MOVC (мм/с) / default speed for MOVL/MOVC commands(mm/s)
Используется первой командой интерполяции в программе, если скорость в ней явно не задана.
12. Скорость холостого хода (мм/с) / speed for dry-run(mm/s)
13. Скорость ручного линейного перемещения (мм/с) / feeding speed in manual mode(teach)(mm/s)
Задаёт скорость ручного линейного перемещения. Диапазон ограничен параметром максимальной ручной скорости.
Примечание: при нажатии клавиш F или V в ручном режиме значение этого параметра обновляется автоматически.
13a. Скорость ручного перемещения по поворотным осям робота (град/с) / joint speed in manual mode(teach)(deg/s)
Задаёт скорость ручного перемещения по поворотным осям робота.
14. Ручная скорость шпинделя (об/мин) / spindle speed in manual mode(teach)(rpm)
Заданное значение скорости шпинделя в ручном режиме. Единица измерения: об/мин.
Примечание: при нажатии клавиш S или A в ручном режиме значение этого параметра обновляется автоматически.
15. Начальная скорость разгона и конечная скорость торможения осей (мм/с) / feeding axis starting/stopping speed(mm/s)
Если заданная скорость не превышает это значение, контроллер устанавливает её без разгона и торможения. При большей заданной скорости разгон начинается с указанного значения, а торможение заканчивается на нём.
ВНИМАНИЕ! Значение зависит от конфигурации робота. Неверная настройка может привести к отказу оборудования или аварийному движению.
16. Максимальное приращение скорости линейной оси (мм/с) / max feed axis speed variation(mm/s)
Задаёт предельно допустимое мгновенное изменение скорости отдельной оси при многокоординатной интерполяции. При большем изменении контроллер выполняет разгон или торможение; меньшее изменение отрабатывается без переходного участка. Параметр влияет на плавность непрерывной траектории.
17. Ограничение скорости отдельных осей при G1/G2/G3 / enable each axis speed limit for command G1/G2/G3 [1 — включено, 0 — отключено]
При значении 1 скорость каждой оси во время интерполяции ограничивается соответствующими параметрами. При значении 0 эти ограничения не применяются.
18–25. Максимальная скорость координат X, Y, Z, A, B, C, Xs и Ys при G1/G2/G3 (мм/с) / Maximum Interpolation Speed For X/Y/Z/A/B/C/XS/YS Axes (G1/G2/G3)
Задаёт предельную скорость каждой координаты при интерполяции.
26. Постоянная разгона и торможения в автоматическом режиме / auto-run(play) acceleration/deceleration constant [1–500]
Позволяет задать для автоматического режима характеристики разгона и торможения, отличные от ручного режима. Если параметр не используется, применяются параметры ускорения отдельных осей.
27. Скорость остановки при маховике (мм/с) / handwheel stop speed(mm/s) [>18]
Задает скорость остановки при работе с маховиком. Единица измерения: мм/с. Чем больше значение, тем быстрее остановка.
28. Постоянная разгона и торможения при управлении маховиком / handwheel acceleration/deceleration constant [500–32000]
Чем больше значение, тем быстрее выполняются разгон и торможение.
29. Параметр разгона/торможения при выполнении программы от маховика / handwheel dry-run acceleration/deceleration constant [>500]
Задает интенсивность разгона и торможения при выполнении программы под управлением маховика. Диапазон 500-32000; чем
больше значение, тем быстрее разгон/торможение.
Примечание: если значение параметра меньше 500, параметр не используется, и разгон/торможение осей выполняется в обычном режиме.
30. Скорость G00 при пробном пуске с маховиком (мм/с) / handwheel dry-run G00 speed(mm/s) [>10]
Задает скорость выполнения при автоматическом запуске, инициируемом маховиком. Единица измерения: мм/с.
Примечание. Если значение меньше 10, параметр не используется; движение выполняется со скоростями G00 отдельных осей.
30-1. Начальная скорость при автоматическом запуске с маховиком (мм/с) / handwheel initial speed in auto mode(mm/s)
Задает начальную скорость при автоматическом запуске, инициируемом маховиком. Единица измерения: мм/с.
31. Профиль разгона и торможения / acceleration/deceleration type [0 — линейный, 8 — S-образный]
Выбор зависит от типа привода. Для шаговых приводов рекомендуется S-образный профиль, для сервоприводов — линейный.
32. Начальная постоянная S-образного разгона и торможения / initial contant for curvilinear acceleration/deceleration [>10]
Задает начальное ускорение S-образного профиля. Чем больше значение, тем быстрее разгон.
Примечание: параметр используется при значении больше 10.
33. Постоянная второго порядка S-образного разгона и торможения / second-order contant for curvilinear acceleration/deceleration [>10]
Чем больше значение, тем быстрее изменяется ускорение.
Примечание: параметр используется при значении больше 10.
34. Максимальная постоянная S-образного разгона и торможения / max contant for curvilinear [>500]
Задает максимальное ускорение S-образного профиля. Чем больше значение, тем быстрее разгон.
Примечание: параметр используется при значении больше 500; в противном случае используются параметры линейного разгона/торможения отдельных осей.
35–42. Скорость реферирования осей J1–J6, Xs и Ys / J1/2/3/4/5/6/XS/YS reference-return velocity(mm/s)(>1) [для J1–J6 — град/с; для Xs и Ys — мм/с; значение более 1 включает функцию]
Задаёт скорость движения к референтной точке.
42-1–42-8. Скорость обратного движения при реферировании осей J1–J6, Xs и Ys / J1/2/3/4/5/6/XS/YS reference-return reverse velocity(mm/s)(>1) [для J1–J6 — град/с; для Xs и Ys — мм/с; значение более 1 включает функцию]
Задаёт скорость схода с датчика референтной точки в обратном направлении.
42-9. Коэффициент скорости перемещения на заданное смещение после реферирования / speed ratio of offset for reference-return(10%-900% of reference-return velocity) [10–900 % скорости реферирования]
Пример: при P35 = 20 и P42-9 = 300 скорость перемещения J1 на заданное смещение составит 20 × 300 / 100 = 60 град/с.
43. Нулевой сварочный ток (А) / welding zero-point current (A)
44. Максимальный сварочный ток (А) / welding max current(A)
44-1. Выходное напряжение при минимальном сварочном токе (мВ) / analog output voltage for minimum welding current(mV)
44-2. Выходное напряжение при максимальном сварочном токе (мВ) / analog output voltage for maximum welding current(mV)
45. Нулевое сварочное напряжение (В) / welding zero-point voltage(V)
46. Максимальное сварочное напряжение (В) / welding max voltage(V)
46-1. Выходное напряжение при минимальном сварочном напряжении (мВ) / analog output voltage for minimum welding voltage(mV)
46-2. Выходное напряжение при максимальном сварочном напряжении (мВ) / analog output voltage for maximum welding voltage(mV)
Параметры задают соответствие между командами сварочного тока и напряжения и выходными сигналами 0–10 В двух аналоговых каналов.
Максимальный сварочный ток — это значение тока при максимальном выходном напряжении первого аналогового канала (например, +10 В); нулевой сварочный ток — значение тока при выходе 0 В первого аналогового канала. То есть выход 0–10 В первого аналогового канала соответствует диапазону от нулевого сварочного тока до максимального сварочного тока.
Максимальное сварочное напряжение — это значение напряжения при максимальном выходном напряжении второго аналогового канала (например, +10 В); нулевое сварочное напряжение — значение напряжения при выходе 0 В второго аналогового канала. То есть выход 0–10 В второго аналогового канала соответствует диапазону от нулевого сварочного напряжения до максимального сварочного напряжения.
Пример: при P43 = 50, P44 = 150, P44-1 = 0 и P44-2 = 10000 команды AA50–AA150 соответствуют выходу 0–10 В; AA50 задаёт 0 В, а AA100 (100 А) — 5 В.
При P45 = 100, P46 = 500, P46-1 = 0 и P46-2 = 10000 команды VV100–VV500 соответствуют выходу 0–10 В; VV100 задаёт 0 В, а VV200 (200 В) — 2,5 В.
Примечание. Сварочный ток программируется командами S или AA, напряжение — командами SS или VV.
48–51. Компенсация люфта при круговой интерполяции / Arc Backlash Compensation Configuration [+1 — способ компенсации длины; +2 — выбор оси фиксированного цикла по G17/G18/G19; +4 — отсчёт IJK от конечной точки; +8 — способ B с параметрической скоростью]
При D3 = 0 действует способ A: скорость компенсационного перемещения зависит от величины люфта, но не превышает 10000 мм/с.
+8 (бит D3) включает способ B: скорость компенсационного перемещения задаётся параметрами P49–P51.
+1 (бит D0): способ компенсации длины — B, иначе A. Способ A — компенсация всегда по оси Z; способ B определяется G17/G18/19: G17 компенсирует Z, G18 — Y, G19 — X.
+2 (бит D1): способ фиксированного цикла — B, иначе A. Способ A — компенсация всегда по оси Z; способ B определяется G17/G18/19: G17 компенсирует Z, G18 — Y, G19 — X.
+4 (бит D2): при программировании дуги IJK — это вектор от конечной точки до центра. Добавление 4 к исходному значению параметра означает: для команд дуги G02G03 IJK задается относительно конечной точки; иначе — относительно начальной.
52. Скорость начала торможения у аппаратного ограничителя хода (мм/с) / hard limit emergency stop critical velocity(mm/s)
Задаёт скорость, с которой привод начинает торможение при срабатывании аппаратного ограничителя. Для сервоприводов рекомендуется значение 1.
53. Предварительное планирование скорости коротких линейных участков / enable speed pre-treatment function [1 — включено, 0 — отключено]
При значении 1 контроллер предварительно рассчитывает скорость последовательности коротких линейных участков.
54–58. Сглаживание разгона и торможения / Startup acceleration/deceleration smoothing enable [+4 — ручное перемещение; +8 — маховик; +16 — выполнение программы]
Включает функцию сглаживания: +4 для ручного режима, +8 для маховика, +16 для автоматического выполнения программы.
Используется для задания постоянной времени сглаживания разгона и торможения при работе с маховиком. Диапазон — 50–100; чем меньше значение, тем быстрее разгон и торможение, но выше уровень вибрации. Постоянная времени задаётся параметрами P55–P58.
100–105. Максимальная скорость осей J1–J6 при ручном перемещении в декартовых системах координат (град/с) / max manual sped for joint J1/2/3/4/5/6 in non-joint coorinate system (teach) (deg/s) [>1]
Ограничивает скорость осей при ручном перемещении в мировой, пользовательской и других декартовых системах.
106–111. Максимальная скорость осей J1–J6 (град/с) / max manual speed for joint J1/2/3/4/5/6(teach)(deg/s) [>1]
112. Дополнительный коэффициент скорости XYZ при управлении маховиком в мировой, пользовательской и инструментальной системах / handwheel speed additional ratio of XYZ direction under world/user/tool coordinate [1–10]
113. Дополнительный коэффициент скорости осей J4–J6 при управлении маховиком в системе координат осей / handwheel speed additional ratio of joint J4/5/6 under joint coordinate [1–10]
114. Коэффициент снижения скорости вращательных перемещений в режимах ручного перемещения и маховика в мировой, пользовательской и инструментальной системах / speed reduction ratio for teach/handwheel rotational motion under world/user/tool coordinate [1–300]
115. Коэффициент разгона и торможения осей при выполнении программы / acceleration/deceleration ratio for joints in auto mode(play)
Коэффициенты позволяют выровнять воспринимаемую скорость ручного перемещения, изменяющуюся из-за нелинейной кинематики робота.
116–123. Начальная скорость разгона осей J1–J6, Xs и Ys (град/с) / starting/stopping speed of J1/2/3/4/5/6/XS/YS(deg/s) [не менее 1]
Задаёт начальную скорость разгона и конечную скорость торможения соответствующей оси.
То есть, если рабочая скорость оси ниже этого значения, разгон/замедление отсутствуют и скорость достигается сразу; если выше — разгон начинается с этого значения.
124–131. Максимальное приращение скорости осей J1–J6, Xs и Ys (град/с) / max speed variation of joint J1/2/3/4/5/6/XS/YS(deg/s) [>1]
Задаёт предельно допустимое мгновенное изменение скорости соответствующей оси при непрерывной многокоординатной интерполяции. Параметр влияет на плавность траектории.
132–146. Постоянные разгона и торможения осей J1–J6, Xs и Ys ((град/мин)/с) / Acceleration/deceleration constants for axes J1-J6, Xs and Ys ((deg/min)/s) [>1]
Чем больше значение, тем быстрее выполняются разгон и торможение. Диапазон: 1–99999.
ВНИМАНИЕ! Значение зависит от конфигурации и нагрузки робота. Неверная настройка может привести к отказу оборудования или аварийному движению; с увеличением нагрузки значение обычно уменьшают.
3.8.3 Параметры осей (Axis)
1. Программные ограничения хода / soft limit disable bit parameter
[D2 — ось X; D3 — ось Y; D4 — ось Z; D5 — ось A; D6 — ось B; D9 — ось C; D10 — ось Xs; D11 — ось Ys; 1 — ограничение отключено; D12MOVE; D14 — смена инструмента без ограничений]
Устанавливает, действуют ли программные ограничения для каждой оси. Это битовый параметр, где бит D2 управляет осью X, D3 — осью Y, D4 — осью Z, D5 — осью A, D6 — осью B. Если соответствующий бит установлен в 1, программное ограничение для этой оси отключено; если 0 — действует.
Формат битового параметра (аналогично для других битовых параметров): D15D14……D1D0.
Пример: чтобы отключить программное ограничение для оси X, установите этот параметр в: 00000100.
2–17. Программные пределы координат X, Y, Z, A, B, C, Xs и Ys в отрицательном и положительном направлениях (мм) / Negative/positive direction soft limit travel values of X/Y/Z/A/B/C/XS/YS/ ZS/AS/BS/CS axis (mm)
Задаёт программные границы рабочей области относительно мировой системы координат.
18–29. Программные пределы осей J1–J6 в отрицательном и положительном направлениях (град) / Joint J1/2/3/4/5/6 max possitive/negative trave limit(deg)
Задаёт допустимые угловые диапазоны в системе координат осей.
30–37. Компенсация люфта при реверсе осей J1–J6, Xs и Ys (1/100000 град) / joint J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS backlash compensation (1/100000 deg)
Задаёт величину люфта механической передачи. При изменении направления движения контроллер автоматически выполняет компенсационное перемещение.
38–42. Направление приводов осей J1–J5 / Joint J1/2/3/4/5 motor direction [1 — прямое, 0 — инвертированное]
При значении 1 фактическое направление соответствует команде, при 0 — инвертируется.
43. Направление приводов J6, Xs и Ys / motor direction [+2 — J6; +4 — Xs; +8 — Ys]
Соответствующий бит задаёт прямое или инвертированное направление движения оси.
44. Отключение электронного передаточного отношения осей / disable feeding axis electronic gear ratio [1 — отключить, 0 — использовать]
Определяет, применяется ли электронное передаточное отношение привода.
45–56. Числители и знаменатели электронного передаточного отношения осей J1–J6 / Electronic gear ratio numerator/denominator for axes J1-J6 [1–999999]
Для каждой оси задаётся отдельная пара значений:
числитель = 10000 × передаточное отношение редуктора;
знаменатель = 36000000.
57–70. Числители и знаменатели электронного передаточного отношения осей Xs и Ys / Electronic gear ratio numerator/denominator for axes Xs and Ys [1–999999]
Для внешней линейной оси:
числитель = 10 × передаточное отношение;
знаменатель = шаг винта.
61. Контроль реферирования осей / feed axis homing requirement
[1 — контроль отключен, 0 — напоминание, 8 — блокировка запуска программы, 9 — блокировка перемещения]
Задаёт требование реферирования осей после включения. Система поддерживает четыре режима:
При значении 1 реферирование после включения не требуется: контроллер не выдаёт напоминаний и не блокирует движение.
При значении 0 после каждого включения контроллер предлагает выполнить реферирование, но не блокирует движение.
При значении 8 запуск программы блокируется до реферирования осей. Если оси не реферированы, отображается строка HMI `Go to zero point before move`, и программа не запускается.
При значении 9 блокируется любое перемещение нереферированных осей. Отображается строка HMI `Go to zero point before move`, и движение не выполняется.
61-1. Алгоритм реферирования осей / Feed axis homing modes [0 — реверс с поиском нулевого импульса; 1 — реверс без поиска нулевого импульса; 2 — движение вперёд с поиском нулевого импульса; прочие значения — движение вперёд без поиска нулевого импульса]
Определяет обработку сигнала референтного выключателя и нулевого импульса энкодера при реферировании осей:
0 — после срабатывания референтного выключателя ось реверсируется; после освобождения выключателя контроллер ищет нулевой импульс энкодера.
1 — ось реверсируется; реферирование завершается после освобождения выключателя без поиска нулевого импульса.
2 — после срабатывания выключателя ось продолжает движение в прежнем направлении; после освобождения выключателя контроллер ищет нулевой импульс энкодера.
Прочие значения — ось продолжает движение в прежнем направлении; реферирование завершается после освобождения выключателя без поиска нулевого импульса.
Выбирайте алгоритм в соответствии со схемой датчиков. Рекомендуется значение 0 или 2: привязка к нулевому импульсу энкодера обеспечивает более высокую повторяемость, чем привязка только к механическому выключателю.
61-2. Направление реферирования / Homing direction bit parameter [D2 — X; D3 — Y; D4 — Z; D5 — A; D6 — B; D8 — C; D9 — Xs; D10 — Ys]
Каждая ось настраивается отдельным битом: 1 задаёт движение в отрицательном направлении, 0 — в положительном. Пример: чтобы задать реферирование оси X в отрицательном направлении, установите 000000100.
61-3. Тип контактов референтных выключателей / Home switch contact type bit parameter
Биты D0–D5 соответствуют X, Y, Z, A, B и C; D14 и D15 — осям Xs и Ys. Значение 1 задаёт нормально замкнутый контакт, 0 — нормально разомкнутый. Пример: для нормально замкнутых выключателей X, Y и Z установите 000000111.
61-4–61-9. Смещение после реферирования осей J1–J6 (10 мкм) / The post-homing offset of axis X/Y/Z/A/B/C(10um)
61-11–61-16. Координаты осей J1–J6 после реферирования (град) / The post-homing coordinate for J1-J6(Degree)
62. Виртуальная нулевая точка / floating zero bit parameter
[D3 — ось X; D4 — ось Y; D5 — ось Z; D6 — ось A; D7 — ось B; D8 — ось C; D9 — ось Xs; D10 — ось Ys; 1 — программно заданная нулевая точка]
Параметр позволяет использовать виртуальную нулевую точку для осей без механического референтного выключателя. Биты D3–D10 соответствуют X, Y, Z, A, B, C, Xs и Ys. Значение 1 включает виртуальную нулевую точку, 0 — реферирование по механическому выключателю.
63–70. Координаты X, Y, Z, A, B, C, Xs и Ys в виртуальной нулевой точке / axis X/Y/Z/A/B/C/XS/YS/ZS/AS/BS/CS floating zero setting under world coordinate system
Задаёт координаты текущего положения, принимаемого за виртуальную нулевую точку. При команде реферирования контроллер выполняет ускоренное позиционирование в это положение.
71–76. Тип внешних осей Xs и Ys и их учёт в кинематических преобразованиях / Xs/Ys external-axis type and coordinate-transformation configuration [0 — линейная, 1 — поворотная]
Задаёт тип внешней оси и её участие в пересчёте мировых и пользовательских координат.
214. Синхронное следование ведомых координат / following axis
Одиночную связь можно задать числовым кодом: 7/8/9 — A следует за X/Y/Z; 17/18/19 — C за X/Y/Z; 27/28/29 — B за X/Y/Z; 14/15/16 — Xs за X/Y/Z; 24/25/26 — Ys за X/Y/Z; 23 — Ys за Xs.
Для одновременного включения нескольких связей используйте битовую маску:
D5 (+32), D6 (+64), D7 (+128): A следует соответственно за X, Y, Z;
D8 (+256), D9 (+512), D10 (+1024): C следует за X, Y, Z;
D11 (+2048), D12 (+4096), D13 (+8192): B следует за X, Y, Z;
D14 (+16384), D15 (+32768), D16 (+65536): Xs следует за X, Y, Z;
D17 (+131072), D18 (+262144), D19 (+524288): Ys следует за X, Y, Z;
D20 (+1048576): Ys следует за Xs.
Для 12-осевой системы EtherCAT дополнительно предусмотрены D21 (+2097152): As следует за Xs; D22 (+4194304): Bs следует за Ys; D23 (+8388608): Cs следует за Zs.
220. Канал импульсного управления первым шпинделем / first spindle full pulse control [81–86 — прямое направление по каналам X, Y, Z, A, B, C; 91–96 — обратное]
221. Число импульсов на оборот первого шпинделя / first spindle full pulse control PPR
222. Интенсивность разгона и торможения первого шпинделя при импульсном управлении (об/мин за 2 мс) / first spindle full pulse acceleration/decelaration(rpm/2ms)
223. Канал импульсного управления вторым шпинделем / second spindle full pulse control [81–86 — прямое направление по каналам X, Y, Z, A, B, C; 91–96 — обратное]
224. Число импульсов на оборот второго шпинделя / second spindle full pulse control PPR
225. Интенсивность разгона и торможения второго шпинделя при импульсном управлении (об/мин за 2 мс) / second spindle full pulse acceleration/decelaration(rpm/2ms)
300. Разрядность абсолютного энкодера сервопривода с обменом по Ethernet-шине / servo motor encoder resolution(bit number)
Например, для 17-разрядного абсолютного энкодера установите 17.
401–406. Входы ПЛК референтных датчиков J1–J6 / input of J1-7 homing switch [1000 + номер входа]
Пример: если к J1 назначен вход X201, установите P401 = 1201.
3.8.4 Общие параметры (Other)
1. Постоянная фильтрации входных сигналов / input signal filter time constant
[+256+512+1024 — фильтрация X0-X7 на 2/4/8 мс; +2048+4096+8192 — фильтрация других сигналов на 2/4/8 мс]
Задаёт аппаратно-программную фильтрацию входов ПЛК. Например, значение 256 включает фильтрацию X0–X7 с постоянной 2 мс, а 2304 — фильтрацию всех входов с постоянной 2 мс.
2. Переключатель диапазонов для осей подачи / feed axis band switch [1 — есть, 0 — нет]
Зарезервировано; для данной системы должно быть установлено 0.
3. Переключатель диапазонов для шпинделя / spindle band switch [1 — есть, 0 — нет]
Зарезервировано; для данной системы должно быть установлено 0.
4. Тип маховика / handwheel type [1 — ручной, 0 — панельный]
Зарезервировано; для данной системы должно быть установлено 0.
5. Автоматическая смазка / auto lubrication [0 — включена, 1 — отключена]
Периодичность определяется наработкой системы.
6. Время смазки (10 мс) / time of lubrication(10ms)
Задаёт длительность каждого цикла смазки, то есть время удержания сигнала M32. Единица измерения — 10 мс.
7. Интервал смазки (мин) / interval time of lubrication(min)
Задаёт интервал между циклами смазки, то есть время между включениями сигнала M32. Единица измерения — минута.
8. Контроль защитного ограждения по входу X29 / door switch detection(x29) [0 — отключён, 1 — включён]
В целях безопасности контроль рекомендуется включить. Тип контакта входа X29 задаётся параметром P9. При срабатывании входа в режиме PLAY программа приостанавливается; в режиме TEACH ручное перемещение остаётся доступным при удержании трёхпозиционного разрешающего выключателя.
9. Тип контакта выключателя защитного ограждения / door switch [0 — нормально разомкнутый, 1 — нормально замкнутый]
Устанавливает тип контакта выключателя защитного ограждения: 0 — нормально разомкнутый, 1 — нормально замкнутый.
10. Битовый параметр / bit parameter
D1=1 — обнуление счётчика при включении; D2=1 — автоматические пробелы; D5 — поведение шпинделя при RESET; D6 — режим G00; D7=1 — действие SN на MOVJ/G00; D8=1 — сохранение M10/M11; D10=1 — сортировка строк; D12=1 — отключение пропуска блоков
Этот параметр является битовым; каждый бит имеет определенную функцию:
Формат битового параметра (аналогично для других битовых параметров): D15D14……D1D0.
Бит D0: не определен, по умолчанию 1, не изменять.
Бит D1: при значении 1 — при каждом включении счетчик обработанных деталей автоматически сбрасывается; при 0 — сохраняется.
Бит D2: при значении 1 — при редактировании программы между буквами автоматически вставляются пробелы; при 0 — не вставляются.
Бит D3: не определен, по умолчанию 0, не изменять.
Бит D4: не определен, по умолчанию 0, не изменять.
Бит D5: при значении 1 — при нажатии сброса вращение шпинделя и охлаждение не останавливаются; при 0 — останавливаются. По умолчанию 0.
Бит D6: 1 — при выполнении G00 каждая ось перемещается независимо со своей скоростью; оси с меньшим перемещением достигают заданного положения раньше, поэтому траектория TCP не является линейной. 0 — выполняется интерполяция с одновременным завершением перемещения по всем осям. Значение по умолчанию — 1.
Бит D7: при значении 1 — команда SN действует на MOVJ/G00.
Бит D8: при значении 1 — при выключении питания сохраняется текущее состояние зажима/разжима шпинделя M10/M11; после перезагрузки состояние восстанавливается. При 0 — при включении автоматически устанавливается состояние зажима. По умолчанию 1.
Бит D9: не определен, по умолчанию 1, не изменять.
Бит D10: при значении 1 — номера строк при программировании автоматически сортируются.
Бит D11: при значении 1 — аналоговый выход первого шпинделя одновременно выдается по каналам первого и второго шпинделей, функция второго шпинделя отключается.
Бит D12: при значении 1 функция пропуска программных блоков, отмеченных символом "/", отключена.
Бит D13: не определён, значение по умолчанию 0; не изменять.
Бит D14: не определен, по умолчанию 0, не изменять.
Бит D15: при значении 1 — компенсация инструмента отображается в относительных значениях; при 0 — в абсолютных.
11. Приращение номера строк при редактировании программы / incremental increase of program line number
Задает шаг увеличения номера строк при переходе на новую строку в редакторе программ.
12. Направление удаления / deletion key function [0 — символ после курсора, 1 — символ перед курсором]
13. Режим обучения / teaching mode [0 — генерация MOVJ/MOVL/MOVC, 1 — генерация G0/G1/G6]
При программировании методом обучения задает, какие команды генерируются: 0 — команды робота MOVJ/MOVL/MOVC, 1 — команды ЧПУ G0/G1/G6.
13-1. Автоматическая генерация комментариев при обучении / auto comment generation during teach [0 — да, 1 — нет]
При значении 0 в процессе обучения автоматически генерируются комментарии к командам.
13-2. Формат кругового перемещения при записи программы / teach-generated plane arc center type [0 — G5/G6 с IJK; 1 — G2/G3 с R]
При значении 0 центр дуги задаётся параметрами IJK, при значении 1 дуга задаётся радиусом R.
13-3. Автоматическая вставка строки при обучении из середины программы / teach-based command generation [0 — вставить, 1 — изменить]
При значении 0 — перед текущей строкой добавляется новая строка; при значении 1 — текущая строка изменяется.
14. Обратное выполнение программы / program backtrack function [+8 — управление маховиком; +32 — включение клавиши «Обратное выполнение» (BACK) на панели; +64 — зажигание дуги при обратном выполнении; +128 — режим ручного ведения]
При +8 направление вращения маховика задаёт направление выполнения программы. +32 включает отдельную клавишу обратного выполнения; без этого бита она действует как клавиша «Пуск» (START). +64 разрешает автоматическое зажигание дуги при обратном выполнении. +128 включает ручное ведение, если робот его поддерживает: разрешение приводов снимается, оператор перемещает рабочий орган внешним усилием, а при записи точки контроллер считывает фактическое положение осей.
15. Служебные функции начального экрана / inner parameter(boot screen) [6 — автоматический переход; 7 — переход по клавише; 8 — импорт; 9 — очистка]
Значение 6 задаёт автоматический переход с начального экрана на главный, 7 — переход после нажатия клавиши, 8 — импорт начального экрана, 9 — его очистку.
ВНИМАНИЕ! Ввод команды PALLET с подтверждением удаляет файлы конфигурации паллетирования palletbase.txt, paltlayout.txt и palletcurr.txt.
16. Тип контакта входа аварийной остановки X209 / emergency stop alarm [0 — нормально разомкнутый, 1 — нормально замкнутый]
Устанавливает тип контакта цепи аварийной остановки на входе ПЛК X209: 0 — нормально разомкнутый, 1 — нормально замкнутый.
17. Сигнал неисправности системы смазки / lubrication alarm [0 — нормально разомкнутый, 1 — нормально замкнутый]
Устанавливает тип входа ПЛК X05 аварийного сигнала смазки: 0 — нормально разомкнутый, 1 — нормально замкнутый.
18. Выходы состояния выполнения (M69 — работа, M65 — остановка) / operation output(M69/Y04 run,M65/Y02 stop) [0 — отключены, 1 — включены]
При значении 1 во время выполнения активируется M69 (Y04), а при остановке программы — M65 (Y02). Назначение выходов во внешней схеме определяется конфигурацией оборудования.
19. Выход аварии M67 (Y03) / alarm output(M67/Y03) [0 — отключён, 1 — включён]
Выход можно использовать во внешней цепи сигнализации или блокировки в соответствии с проектом оборудования.
20. Длительность сигнала торможения шпинделя M05 (10 мс) / spindle braking time(10ms)
Задаёт время удержания выхода M05. Единица параметра — 10 мс.
21. Режим сигнала торможения шпинделя / long signal of spindle brake [0 — импульсный, 1 — непрерывный]
22. Блокировка вращения шпинделя по состоянию патрона / spindle rotation interlock with spindle chuck [1 — да, 0 — нет]
Параметр включает блокировку вращения шпинделя по сигналу состояния патрона. При значении 0 блокировка отключена и состояние патрона не влияет на разрешение вращения шпинделя. При значении 1 вращение шпинделя разрешено только при зажатом патроне. Необходимость использования функции определяется конфигурацией оборудования и условиями эксплуатации; в целях безопасности рекомендуется включить блокировку.
23. Контроль электромагнитного тормоза серводвигателя / enable motor brake [1 — контролировать сигнал растормаживания X40; 0 — контроль отключён]
Если двигатель не оснащён электромагнитным тормозом, установите 0; вход X40 при этом можно назначить другой функции. При значении 1 система контролирует вход X40 обратной связи тормозов. Активный X40 подтверждает исправность цепи растормаживания; при отсутствии сигнала необходимо устранить неисправность до включения приводов.
24. Контроль трёхпозиционного разрешающего выключателя / enable safety switch [1 — включён (штатное значение), 0 — отключён (только для внутреннего использования)]
Определяет, контролируется ли трёхпозиционный разрешающий выключатель. При штатной эксплуатации установите 1.
25. Тип контакта сигнала аварии приводов J1–J4 на входе ALM / servo J1-J4 alarm(ALM/X20) [1 — нормально разомкнутый, 0 — нормально замкнутый]
26. Тип контакта сигнала аварии приводов J5, J6, Xs и Ys на входе ALM1 / servo J5/J6/XS/YS alarm(ALM1/X21) [1 — нормально разомкнутый, 0 — нормально замкнутый]
27. Тип контакта датчика столкновения сварочной горелки на входе ALM3 / welding torch collision alarm(ALM3/X23) [1 — нормально разомкнутый, 0 — нормально замкнутый]
28. Требование разрешающего выключателя при возврате в нуль и пробном выполнении / Enable switch required for homing and trial run [1 — включено, 0 — отключено]
При значении 1 для ручного возврата в нуль, пробного выполнения или выполнения команды MDI необходимо удерживать трёхпозиционный разрешающий выключатель в среднем положении.
29. Формирование сигнала растормаживания Y05 при использовании интегрированных сервоприводов с сетевым управлением / integrated servo drive configuration [1 — включено, 0 — отключено]
При значении 1 контроллер формирует сигнал растормаживания Y05 только после подтверждения готовности сервоприводов.
30. Язык интерфейса / language [1 — китайский; 0 — английский]
Задаёт язык интерфейса: 1 — китайский; 0 — английский.
31. Выполнение основной программы ПЛК / I/O logic control(for debug only) [1 — запустить, 0 — остановить]
Значение 1 запускает встроенный ПЛК с циклом 100 мс, значение 0 останавливает его. Максимальный объём программы — 8000 шагов.
Примечание. Параметр предназначен для наладки. При штатной эксплуатации ПЛК должен быть запущен; его остановка нарушает предусмотренную логику работы оборудования.
32. Период выполнения быстродействующего участка программы ПЛК / high speed I/O logic control [0 — участок не выполняется; 18 — 8 мс; 28 — 2 мс]
Инструкции от начала программы до маркера M999 образуют быстродействующий участок. При P32 = 18 он выполняется с периодом 8 мс, при P32 = 28 — с периодом 2 мс, а при P32 = 0 не выполняется.
Примечание. Параметр предназначен для наладки. Если проект использует быстродействующий участок программы ПЛК, при штатной эксплуатации его выполнение должно быть включено.
33. Разрешение внешней команды остановки / disable external RUN(X18)/STOP(X19) function [1 — разрешена, 0 — блокируется]
При значении 0 внешний сигнал остановки игнорируется. Использовать это значение допускается только после исключения сигнала из цепей безопасности и проверки проектной логики управления.
35. Программные ограничения до реферирования / soft limit effectiveness in manual mode(teach) without homing [1 — действуют, 0 — не действуют]
ВНИМАНИЕ! До реферирования расчётное положение может быть недостоверным, поэтому программные ограничения не заменяют аппаратные средства ограничения рабочей зоны.
36. Системное время / system time [год-месяц-день-час-минута]
Устанавливает системную дату и время. После установки система ведет отсчет на основе этого времени по внутренним часам и отображает его в правом верхнем углу экрана.
Для настройки нажмите ENTER, введите год, месяц, день, часы и минуты через дефис и подтвердите ввод. Пример для 6 июня 2016 года, 06:06: 2016-06-06-06-06.
37. Скорость обмена по последовательному порту / serial port communication speed
Значения параметра и скорость передачи: 0 — 7200; 1 — 9600; 2 — 14400; 3 — 19200; 4 — 38400; 5 — 57600; 6 — 115200 бит/с.
Примечание. На обоих устройствах должны быть установлены одинаковые скорость, формат кадра и контроль чётности. При ухудшении качества линии уменьшите скорость передачи.
38. Адрес ведомого устройства Modbus RTU для функции OPC / modbus station number of serial port for OPC function [10000 + адрес — нечётность; 20000 + адрес — чётность; 30000 + адрес — без контроля чётности; +100000 — использовать последовательный порт 1]
ПК запрашивает параметр по его номеру, а контроллер возвращает текущее значение.
Подключите ПК к контроллеру через интерфейс RS-232. С преобразователем RS-232/RS-485 к одному порту ПК можно подключить несколько контроллеров; каждому из них необходимо назначить уникальный адрес ведомого устройства. Подробное описание см. в руководстве по функции OPC.
Пример: значение 130010 выбирает последовательный порт 1 (RS-485), режим без контроля чётности и адрес ведомого устройства 10.
39, 40. Специальные параметры / Special parameters
Внутреннее использование.
41. Сохранение резервной копии текущих параметров / backup current parameter
После завершения наладки сохраните проверенный набор параметров как резервный. Для выполнения операции дважды нажмите ENTER.
42. Восстановление параметров из резервной копии / restore backed-up parameter
ВНИМАНИЕ! Операция заменяет текущие параметры сохранённым набором. Перед восстановлением при необходимости экспортируйте текущую конфигурацию.
P200-P204c. Порог ошибки слежения при движении (импульсы) / J1-J6, Xs and Ys motion error feedback alarm (pulse) [>1]
Если система использует обратную связь по положению, при превышении этого порога во время движения формируется авария. Контроль действует при значении параметра >1.
Соответствие осям: P200 — J1; P201 — J2; P202 — J3; P203 — J4; P204 — J5; P204a — J6; P204b — Xs; P204c — Ys.
P205-P209c. Порог ошибки слежения при остановке (импульсы) / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS stop position feedback error alarm (pulse) [>1]
Если система использует обратную связь по положению, при превышении этого порога в остановленном состоянии формируется авария. Контроль действует при значении параметра >1.
Соответствие осям: P205 — J1; P206 — J2; P207 — J3; P208 — J4; P209 — J5; P209a — J6; P209b — Xs; P209c — Ys.
После аварии в интерфейсе диагностики клавиша «G» синхронизирует командное положение с положением по обратной связи и сбрасывает аварию превышения ошибки.
P210–P214c. Числители электронного передаточного отношения обратной связи осей J1–J6, Xs и Ys / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS feedback electronic gear ratio numerator [автоматический расчёт: L — шаг винта (мкм), M — число линий энкодера]
Если для оси используется обратная связь по положению, соответствующий параметр задаёт числитель электронного передаточного отношения. Можно также ввести шаг винта и число линий энкодера: например, для шага винта 6 мм и энкодера 2500 линий вводится L6000M2500.
Соответствие осям: P210 — J1; P211 — J2; P212 — J3; P213 — J4; P214 — J5; P214a — J6; P214b — Xs; P214c — Ys.
ВНИМАНИЕ!
1. При вводе в формате LxxxxMxxxx необходимо предварительно установить числитель и знаменатель электронного передаточного отношения для каждой оси;
2. При необходимости считывания данных абсолютного энкодера через последовательный порт необходимо использовать этот способ настройки.
3. Для контроллера робота установите значение 10000.
P215–P219c. Знаменатели электронного передаточного отношения обратной связи осей J1–J6, Xs и Ys / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS feedback electronic gear ratio denominator [автоматический расчёт: L — шаг винта (мкм), M — число линий энкодера]
Если для оси используется обратная связь по положению, соответствующий параметр задаёт знаменатель электронного передаточного отношения. Можно также ввести шаг винта и число линий энкодера: например, для шага винта 6 мм и энкодера 2500 линий вводится L6000M2500.
Соответствие осям: P215 — J1; P216 — J2; P217 — J3; P218 — J4; P219 — J5; P219a — J6; P219b — Xs; P219c — Ys.
300–303. Настройка абсолютных энкодеров осей / Absolute encoder motor configuration for feed axes
[J1-D2, J2-D3, J3-D4, J4-D5, J5-D6, J6-D7, Xs-D8, Ys-D9, Yaskawa-D12, 0 — нет, 1 — да, D14=1 — контроль чётности, D15=1 — без контроля чётности]
При использовании абсолютных энкодеров этот параметр задаёт тип обратной связи для каждой оси. P301 — адрес памяти младших 16 бит многооборотного значения абсолютного энкодера (например, 92); P302 — адрес памяти старших 16 бит однооборотного значения (например, 91); P303 — адрес памяти младших 16 бит однооборотного значения (например, 90).
Методы настройки адресов для специальных приводов:
1. P303=-999999 (одноборот 32 бита / многоборот 16 бит), P301 — многоборот, P302 — одноборот;
2. P303=-999977 (одноборот 32 бита / многоборот 32 бита), P301 — многоборот, P302 — одноборот;
3. P302=-999966 (одноборот 16 бит / многоборот 16 бит), P301 — многоборот, P303 — одноборот;
4. P301 — отрицательное значение (многоборот 32 бита), например, -5632 означает чтение 32-битных данных из многоборота с адреса 5632;
5. P303=-999888, P302=-999888 (знаковое 32-битное), P301 — адрес;
6. P303=-999222 (знаковое 64-битное), P302 — младшие 32 бита, P301 — старшие 32 бита.
Адреса станций приводов 1–8 соответствуют осям J1–J6, Xs и Ys.
P304-P308c. Разрешение абсолютного энкодера за один оборот двигателя / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS absolute encoder PPR
Для привода с абсолютным энкодером эти параметры задают число отсчётов энкодера за один оборот двигателя. Для 17-разрядного энкодера типовое значение равно 131072. Соответствие осям: P304 — J1; P305 — J2; P306 — J3; P307 — J4; P308 — J5; P308a — J6; P308b — Xs; P308c — Ys.
P309–P313c. Перемещение оси за один оборот двигателя по абсолютному энкодеру (нм) / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS absolute encoder distance per revolution in coordinates(nm)
Эти параметры задают масштаб координаты на один оборот двигателя и знак, с которым контроллер объединяет однооборотную и многооборотную составляющие абсолютного положения. Алгоритм не определяет знак автоматически. При неверном знаке в расчёте может применяться сложение вместо вычитания, что приводит к скачкам отображаемой координаты. Для поворотных осей J1-J6 типовое значение по модулю равно 360000000.
Соответствие осям: P309 — J1; P310 — J2; P311 — J3; P312 — J4; P313 — J5; P313a — J6; P313b — Xs; P313c — Ys.
P314-P318c. Смещение многооборотного отсчёта абсолютного энкодера / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS absolute encoder multi-turn offset
Эти параметры задают смещение многооборотного отсчёта на стороне контроллера. Соответствие осям: P314 — J1; P315 — J2; P316 — J3; P317 — J4; P318 — J5; P318a — J6; P318b — Xs; P318c — Ys.
Ввод `E` применяет заданное смещение в контроллере. Это штатный способ, используемый по умолчанию для установки машинной координаты.
Ввод `EV` помимо применения смещения отправляет приводу/энкодеру команду принять текущее положение за ноль и затрагивает внутреннюю математику привода. Операция работает только при наличии соответствующей поддержки приводом. В штатной наладке используйте `E`; не применяйте `EV`, если эта операция прямо не предписана документацией конкретного привода.
319. Адрес параметра нагрузки привода / 16bit address of RS485/EtherCAT servo feedback [284 — ток, 283 — скорость, 435 — момент]
Выбранная величина отображается на главном экране в разделе "F3 Сводные координаты".
320–324. Знаменатели коэффициента пересчёта оборота двигателя в координату оси / J1/2/3/4/5/6/XS/YS/ZS/AS/BS/CS denominator value for coordinate distance per revolution in absolute encoder systems(mechanical reduce ratio)
Для привода с абсолютным энкодером этот параметр задаёт знаменатель коэффициента пересчёта оборота двигателя в координату оси J1, то есть механическое передаточное число. Например, если передаточное число оси J1 равно 121, то P320=121. P320/P321/P322/P323/P324 соответствуют осям J1-J6/Xs/Ys.
330. Назначение системы / system function [11 — сварка; 12 — паллетирование; 13 — окраска распылением; 14–18 — обслуживание пресса: 14 — автономная установка; 15 — первая установка линии; 16 — последующая установка; 17 — резерв; 18 — один робот обслуживает два пресса]
Значение выбирает набор технологических функций контроллера. При 14–18 в каталоге программ появляется команда «Шаблон программы» (MODULE), формирующая программу по данным диалогового окна.
При значении не менее 11 в строке состояния отображается команда показа скрытой клавиатуры; при значении не более 10 — шкала частоты вращения шпинделя или значение SP.
367. Инверсия знака внутренних координат осей / joint inversion in joint coordinate [+4 — J1; +8 — J2; +16 — J3; +32 — J4; +64 — J5; +128 — J6]
Биты D2–D7 независимо инвертируют знак координат J1–J6 во внутренних расчётах контроллера.
368–373. Смещение внутренних координат осей J1–J6 (0,001 град) / J1-6 joint coordinate internal offset calculation(1/1000deg)
Используется для учёта смещения механического нуля соответствующей оси.
374. Включение пересчёта координат осей / joint coordinate rollover [+4 — J1; +8 — J2; +16 — J3; +32 — J4; +64 — J5; +128 — J6]
Пересчет координат осей J1-J6. D2=1 (+4) — пересчет J1; D3=1 (+8) — пересчет J2; D4=1 (+16) — пересчет J3; D5=1 (+32) — пересчет J4; D6=1 (+64) — пересчет J5; D7=1 (+128) — пересчет J6.
375–387. Компенсация механической связи осей / coupling function [+4 — J1/J2; +8 — J3/J4; +16 — J4/J5; +32 — J5/J6; +64 — J4/J6; +128 — J2/J3]
Кинематическая компенсация учитывает механическую связь осей: перемещение одной оси может вызывать пропорциональное перемещение другой. Чтобы связанная ось сохраняла заданное положение, контроллер формирует компенсирующее перемещение. Например, для связи J5–J6 компенсация J6 равна перемещению J5, умноженному на заданный числитель и делённому на знаменатель.
D2=1 (+4) — связь J1J2, P376 и P377 — числитель и знаменатель связи;
D3=1 (+8) — связь J3J4, P378 и P379 — числитель и знаменатель связи;
D4=1 (+16) — связь J4J5, P380 и P381 — числитель и знаменатель связи;
D5=1 (+32) — связь J5J6, P382 и P383 — числитель и знаменатель связи;
D6=1 (+64) — связь J4J6, P384 и P385 — числитель и знаменатель связи;
D7=1 (+128) — связь J2J3, P386 и P387 — числитель и знаменатель связи.
451. Код кинематической модели робота / robot arm control mode(100--9999)
P451 содержит код кинематической модели, заданный изготовителем при конфигурировании контроллера. Параметр доступен только для чтения.
0 — стандартный режим ЧПУ для переносного пульта. Применяется, в частности, для портальных загрузочных устройств станков и переносных фрезерно-гравировальных станков.
14 — пятиосевой станок смешанной компоновки: инструментальная поворотная ось A и поворотный стол B. В четырёхосевом варианте с RTCP используются линейные оси X, Y, Z и ось A, вращающаяся вокруг X. M601 включает RTCP, M600 отключает её.
Для автоматического определения расстояния от вершины инструмента до оси вращения A откройте окно коррекции инструмента и нажмите H. Выберите номер инструмента, совместите его вершину с контрольной меткой на заготовке, нажмите H и введите 1, чтобы записать первую точку. Отведите инструмент, поверните ось A на достаточно большой угол и перемещениями по Y и Z снова совместите вершину с той же меткой. Нажмите H и введите 2, чтобы записать вторую точку. Контроллер рассчитает расстояние до оси вращения A в микрометрах и запишет его в поле H2 текущего инструмента. При расчёте RTCP используется H2 выбранного инструмента.
ВНИМАНИЕ! Положительные направления вращения шарнирных осей должны соответствовать правилу правой руки при положительном направлении оси Z вверх.
241 — двухосевой шарнирный робот; J1 и J2 — поворотные оси;
262 — двухосевой робот SCARA; J1 и J2 — поворотные оси;
330 — трёхосевая декартова кинематика; J1, J2 и J3 — линейные оси;
362 — трёхосевой робот SCARA; J1 и J2 — поворотные оси, J3 — линейная вертикальная ось
(вверх — положительное направление);
363 — трёхосевой робот SCARA; J1, J2 и J3 — поворотные оси;
440 — четырёхосевой шарнирный робот без параллелограммного механизма;
441 — четырёхосевой шарнирный робот с параллелограммным механизмом;
442 — четырёхосевой робот-паллетайзер с параллелограммным механизмом, схема типа RMD;
443 — четырёхосевой робот для обслуживания пресса;
444 — четырёхосевой робот наклонной компоновки; J1 и J2 — линейные оси, J3 и J4 — поворотные;
449 — четырёхосевой шарнирный робот последовательной схемы, модель 549 без оси J5;
7449 — четырёхосевой робот с параллелограммным механизмом, модель 7549 без оси J5;
461 — специальная четырёхосевая кинематика SCARA; J1, J2 и J3 — поворотные оси, причём ось вращения J3 перпендикулярна осям J1 и J2; J4 — линейная вертикальная ось;
462 — четырёхосевой робот SCARA; J1 и J2 — поворотные оси, J3 — линейная вертикальная ось с положительным направлением вверх, J4 — линейная горизонтальная ось с положительным направлением вперёд;
464 — четырёхосевой робот SCARA; J1, J2 и J3 — поворотные оси, J4 — линейная вертикальная ось с положительным направлением вверх;
7464 — четырёхосевой робот SCARA; J1, J2 и J4 — поворотные оси, J3 — линейная вертикальная ось с положительным направлением вверх.
Для моделей SCARA прибавление 7000 к базовому коду обозначает взаимную замену функций J3 и J4: J3 становится линейной осью, J4 — поворотной. Примеры: 9465 — пятиосевой робот SCARA с двумя дополнительными осями; 8464 — четырёхосевой робот SCARA с одной дополнительной осью; 7464 — четырёхосевой робот SCARA без дополнительных осей; 8466 — шестиосевой робот SCARA с одной дополнительной осью.
474/475 — четырёхосевой робот с цилиндрической кинематикой. Для модели 474 при ручном управлении доступны только система координат осей и инструментальная система координат; ручное перемещение по X недоступно.
480 — четырёхосевой робот Delta;
565 — пятиосевой робот SCARA; J1, J2, J3 и J5 — поворотные оси, причём J5 вращается вокруг Y; J4 — линейная ось;
548 — специальная пятиосевая кинематика SCARA; J1, J4 и J5 — поворотные оси, J2 и J3 — линейные;
510 — пятиосевой шарнирный робот последовательной схемы, модель 600 без оси J6;
549 — пятиосевой шарнирный робот последовательной схемы, модель 600 без оси J4;
7549 — пятиосевой робот с параллелограммным механизмом, модель 601 без оси J4;
600/2600 — соответственно шести- и восьмиосевой шарнирный робот последовательной схемы;
601/2601 — соответственно шести- и восьмиосевой робот с параллелограммным механизмом;
602/2602 — соответственно шести- и восьмиосевой робот с несферическим запястьем и смещением d6 между осями J5 и J6;
603/2603 — соответственно шести- и восьмиосевой робот с несферическим запястьем, смещением e2 между осями J1 и J4 и смещением e6 между J5 и J6;
604/2604 — соответственно шести- и восьмиосевой робот с несферическим запястьем и смещениями d6 и e6 между осями J5 и J6;
606/2606 — соответственно шести- и восьмиосевой коллаборативный робот;
608/2608 — соответственно шести- и восьмиосевой окрасочный робот с наклонным расположением осей J4, J5 и J6;
666 — шестиосевой робот SCARA;
609 — шестиосевой робот смешанной кинематической схемы; J2 и J3 — линейные оси, J1, J4, J5 и J6 — поворотные.
460. Калибровка робота / robot arm calibration(15-30 points TCP)
Точность кинематических расчётов зависит от точности нулевых положений осей. Для основной калибровки следует применять измерительное оборудование требуемого класса точности; приведённая ниже процедура предназначена для обычной эксплуатационной коррекции.
Многопозиционная калибровка по 15–30 положениям позволяет уменьшить погрешность TCP, вызванную геометрическими погрешностями механизма и установки нулей осей.
Установите контрольный наконечник на фланце J6 и неподвижный ответный наконечник на рабочем столе. В 15–30 различных конфигурациях робота совместите их вершины и запишите каждое положение.
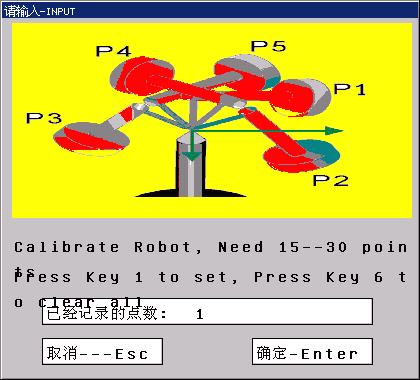
Окно многопозиционной калибровки шестиосевого робота по 15–30 положениям
P461–P476. Коррекция геометрических параметров звеньев / Link parameter error compensation
Назначение параметров зависит от выбранной кинематической модели. Подробные схемы, обозначения размеров и перечни настраиваемых параметров приведены в разделе 8.4.2 «Геометрические параметры звеньев».
| Схема | P451 | Кинематическая модель |
|---|---|---|
| 1 | 600, 602, 603, 604 | Шестиосевой шарнирный робот последовательной схемы |
| 2 | 549, 7549 | Пятиосевой шарнирный робот |
| 3 | 241 | Двухосевой шарнирный робот |
| 4 | 601, 2601 | Шестиосевой робот с параллелограммным механизмом |
| 5 | 609 | Шестиосевой робот с линейными осями J2 и J3 |
| 6-1 | 464 | Четырёхосевой робот SCARA |
| 6-2 | 362 | Трёхосевой робот SCARA |
| 7 | 441 | Четырёхосевой шарнирный робот-паллетайзер |
| 8 | 442 | Четырёхосевой робот-паллетайзер с параллелограммным механизмом |
| 9 | 480 | Четырёхосевой робот Delta |
| 10 | 474, 475 | Четырёхосевой робот с цилиндрической кинематикой |
| 11 | 443 | Четырёхосевой робот для обслуживания пресса |
| 12 | 606 | Шестиосевой коллаборативный робот |
| 13 | 548 | Пятиосевой робот SCARA специальной компоновки |
| 14 | 608 | Шестиосевой окрасочный робот с наклонёнными осями запястья |
| 15 | 444 | Четырёхосевой робот с наклонной компоновкой |
P477–P482. Коррекция погрешности координат осей J1–J6 (0,000001 град) / J1–J6 joint coordinate error compensation (1/1000000 deg)
P477–P482 соответствуют осям J1–J6 по порядку: P477 — J1, P478 — J2, P479 — J3, P480 — J4, P481 — J5, P482 — J6.
Параметры системы координат позиционера
488. Состояние системы координат позиционера / enable positioner coordinate system [0 — M600; 1 — M601; 2 — M602]
489. Калибровка системы координат позиционера / Positioner coordinate system setup
Описание параметра P489
В сварочной конфигурации внешние оси Xs и Ys могут управлять позиционером, как показано на рисунке ниже.
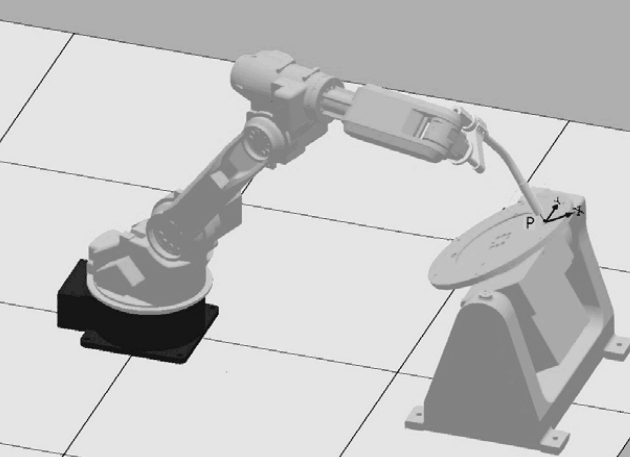
Согласованное движение робота и позиционера
Система координат позиционера жёстко связана с его рабочим столом или закреплённой деталью и перемещается вместе с ним. После калибровки контроллер может поддерживать неизменными положение и ориентацию TCP относительно этой системы: при повороте позиционера робот выполняет согласованное компенсирующее движение. Функция упрощает запись точек и позволяет сохранять требуемую ориентацию сварочной горелки. Команду включения согласованного движения необходимо записать и в рабочую программу.
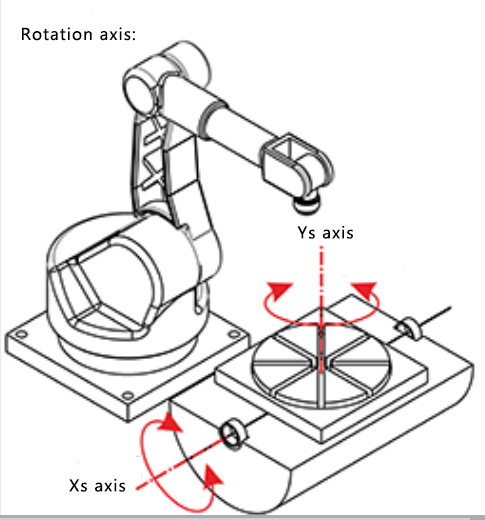
Схема осей Xs и Ys двухосевого позиционера
Связанные параметры системы координат позиционера
490. Значение Xs в мировой системе при записи точек P3–P5 системы координат позиционера (мкм) / world coordinate of XS when setting positioner P3,P4,P5(um)
491. Положение X системы координат позиционера (мкм) / X position of positioner(um)
492. Положение Y системы координат позиционера (мкм) / Y position of positioner(um)
493. Положение Z системы координат позиционера (мкм) / Z position of positioner(um)
494. Ориентация A системы координат позиционера (град) / A position of positioner(deg)
495. Ориентация B системы координат позиционера (град) / B position of positioner(deg)
496. Ориентация C системы координат позиционера (град) / C position of positioner(deg)
497. Инверсия и режим расчёта системы координат позиционера / reversal calculation of coordinate of positioner [+4 — инверсия Xs; +8 — инверсия Ys; +32 — согласованное движение с одной или двумя линейными осями; +128 — Xs и Ys управляют двумя независимыми позиционерами]
498. Калибровка системы координат позиционера 2 / positioner 2 coordinate system set
498a. Положение X системы координат позиционера 2 (мкм) / X position of positioner2(um)
498b. Положение Y системы координат позиционера 2 (мкм) / Y position of positioner2(um)
498c. Положение Z системы координат позиционера 2 (мкм) / Z position of positioner2(um)
498d. Ориентация A системы координат позиционера 2 (град) / A position of positioner2(deg)
498e. Ориентация B системы координат позиционера 2 (град) / B position of positioner2(deg)
498f. Ориентация C системы координат позиционера 2 (град) / C position of positioner2(deg)
При калибровке через P489 запишите три точки для одноосевого или пять точек для двухосевого позиционера. Параметры P490–P496 будут рассчитаны автоматически.
Порядок калибровки по параметру P489
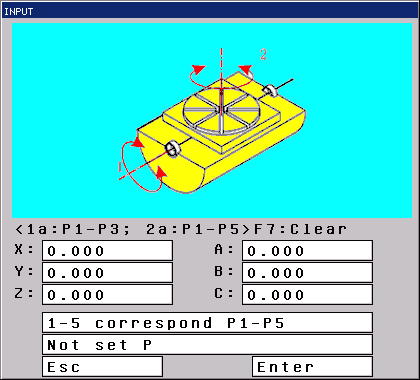
Отключите систему координат позиционера командой M600. Выберите на позиционере неподвижную контрольную точку и совместите с ней TCP робота; нажмите 1 для записи P1. Поверните Xs, снова совместите TCP с той же контрольной точкой и нажмите 2 для записи P2. Ещё раз поверните Xs, повторите совмещение и нажмите 3 для записи P3. Для одноосевого позиционера нажмите ENTER — калибровка завершена.
Для двухосевого позиционера после записи P3 оставьте Xs неподвижной, поверните Ys, снова совместите TCP с контрольной точкой и нажмите 4 для записи P4. Повторите операцию при другом положении Ys и нажмите 5 для записи P5. Затем нажмите ENTER.
Во время настройки справа на экране появляется кнопка «Возврат к записанной точке» (BACK). Нажмите её, чтобы включить режим возврата к записанным точкам, затем нажмите цифровую клавишу 1–5. Робот начнёт движение к соответствующей точке P1–P5 с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного возврата он отключается автоматически. Перед нажатием клавиши точки убедитесь, что движение робота безопасно.
После калибровки включите систему командой M601 или M602 и проверьте направление компенсационного движения при повороте Xs. Если оно инвертировано, добавьте к P497 значение +4 (D2 = 1). Для Ys включите M602; при инвертированном движении добавьте +8 (D3 = 1).
Согласованное движение с линейными осями
Добавление +32 к P497 включает расчёт для одной или двух линейных внешних осей.
Для одной линейной оси достаточно P1 и P2. Совместите TCP с неподвижной контрольной точкой и запишите P1. Переместите Xs, снова совместите TCP с той же точкой и запишите P2. После включения функции проверьте компенсационное движение; при противоположном направлении измените бит инверсии Xs в P497. Для двух линейных осей аналогично запишите P1, P2 и P3.
Два независимых позиционера
Добавление +128 к P497 включает этот режим.
Система первого позиционера Xs калибруется через P489 по точкам P1–P3 и включается командой M601. Система второго позиционера Ys калибруется через P498 по точкам P1–P3 и включается командой M602.
Команда отключения — M600.
Примечание:
1. Для двухосевого позиционера оси Xs и Ys должны пересекаться под прямым углом. Ось Ys устанавливается на оси Xs: Xs — ось наклона, Ys — ось вращения.
2. При включённой системе координат позиционера выбранная пользовательская система координат не применяется.
3. Если рабочая программа выполняется с M601 или M602, записывайте её точки при той же активной команде.
4. Трёх- и пятиточечную калибровку выполняйте только при M600.
5. На экране калибровки клавиши 1–5 записывают P1–P5, клавиша 0 удаляет все записанные точки.
6. Угол между векторами P1–P2 и P2–P3 должен превышать 30°. Точки можно записывать в мировой, пользовательской или инструментальной системе координат.
Замена пользовательской системы координат системой позиционера
В этом режиме система позиционера занимает G54.48 и поворачивается вместе с позиционером. G54.48 становится служебной и недоступна как обычная пользовательская система.
Параметры проводной сети и OPC
500. Сеть / network mode [0 — выключена, 1 — включена, 8 — автоматический запуск при включении]
Устанавливает, включена ли сетевая функция. 0 — выключена, 1 — включена, 8 — автоматический запуск сети при включении питания. Сетевые функции настраиваются через P500-P504.
500a. Выбор порта EtherCAT / ethercat servo drive port selection [0 — порт 1, 1 — порт 2]
500b. Выбор сетевого порта для OPC / OPC communication port selection [0 — порт 1, 1 — порт 2]
Значение 0 выбирает сетевой порт 1 для OPC; значение 1 — сетевой порт 2.
501. IP-адрес шлюза / gateway IP address
Задаётся в соответствии с конфигурацией сети. Адрес шлюза должен принадлежать той же подсети, что и контроллер, например 192.168.1.1 при маске 255.255.255.0.
502. Собственный IP-адрес / local IP address(last digit is system station number)
IP-адрес контроллера должен быть уникальным в сети и принадлежать требуемой подсети, например 192.168.1.103 при маске 255.255.255.0.
503. Настраиваемая 32-битная часть MAC-адреса контроллера / local MAC address(customizable, must be unique in LAN)
Значение задаётся четырьмя десятичными байтами 0–255, разделёнными двоеточиями, например `255:255:255:1`. Значение P503 должно быть уникальным для каждого контроллера в одной локальной сети. Старшие 16 бит полного 48-битного MAC-адреса и способ их формирования производителем не документированы. P503 не является маской подсети.
504. IP-адрес сетевого сервера / network server IP address
IP-адрес сервера, то есть компьютера или другого сетевого устройства, с которым обменивается данными контроллер. При прямом обмене без маршрутизации адреса должны принадлежать одной подсети; например, 192.168.1.13 при маске 255.255.255.0.
505. Окончание IP-адреса сетевого сервера OPC при использовании двух сетевых функций (например, функции OPC и функции машинного зрения) / OPC server IP address tail number for dual-network [(10000–10255) + окончание]
OPC через USB-адаптер Wi-Fi
Поддерживаются адаптеры EP-N8508GS и BL-LW05-AR5. Контроллер и компьютер должны быть подключены к одной точке доступа и находиться в одной локальной сети.
Параметры подключения OPC по Wi-Fi
561. IP-адрес Wi-Fi-интерфейса компьютера, например 192.168.2.1 / Computer WiFi IP address
561a. Локальный IP-адрес Wi-Fi-интерфейса контроллера; адрес должен быть уникальным в той же подсети, например 192.168.2.12 / Controller local WiFi IP address
562. SSID (имя сети Wi-Fi) / WiFi hotspot user name (SSID)
563. Пароль сети Wi-Fi / WiFi hotspot password
564. Режим Wi-Fi / WiFi hotspot mode [8 — включить; 24 — OPC по TCP; 40 — OPC по UDP; прочие значения — отключить]
После подключения адаптера включите контроллер, задайте SSID и пароль, затем установите P564 равным 8, 24 или 40. Успешное подключение подтверждают сообщения последовательной консоли, аналогичные следующим:
killall: wpa_supplicant: no process killed
ioctl[SIOCSIWAP]: Operation not permitted
Trying to associate with 64:d9:54:5d:c6:6c (SSID='fkd123 fkd' freq=2412 MHz)
Associated with 64:d9:54:5d:c6:6c
WPA: Key negotiation completed with 64:d9:54:5d:c6:6c [PTK=CCMP GTK=CCMP]
CTRL-EVENT-CONNECTED - Connection to 64:d9:54:5d:c6:6c completed (auth) [id=0 id_str=]
WPA:Group rekeying completed with 64:d9:54:5d:c6:6c [GTK=CCMP]
FTP через USB-адаптер Wi-Fi
Поддерживаются модели EP-N8508GS и BL-LW05-AR5.
Ниже приведен пример настройки FTP-сервера на Android-смартфоне с помощью приложения ES-проводник:
1. Установите на Android-смартфоне приложение ES-проводник.
2. Откройте в ES-проводнике: Сеть -> Удаленный менеджер -> Настройки.
3. Установите номер порта: 3721, 2121 или 2221 (любой из трех).
4. Установите корневой каталог, выберите внутреннее хранилище телефона.
5. Включите анонимный доступ либо настройте учетную запись FTP. Анонимный доступ используйте только в изолированной локальной сети.
6. Для совместимости с китайскими именами файлов установите кодировку GBK.
7. Откройте удаленный менеджер (отображаемый там IP-адрес введите в параметр P561).
Если беспроводная сеть отсутствует, локальную сеть можно создать с помощью точки доступа смартфона:
1. Откройте в ES-проводнике: Сеть -> Сетевой менеджер -> Создать точку доступа.
2. Задайте SSID и пароль точки доступа.
3. Введите SSID и пароль в P562 и P563.
4. Закройте удаленный менеджер и откройте его снова (отображаемый IP-адрес введите в параметр P561).
Контроллер работает как FTP-клиент и подключается к FTP-серверу по адресу, заданному параметром P561. Метод доступа к папке FTP-сервера со стороны контроллера:
1. В интерфейсе каталога программ нажмите клавишу "N" для входа. (Если это комбинированная клавиша, сначала нажмите "Shift", затем "N", или удерживайте клавишу быстрого доступа, затем нажмите "N".)
2. После входа в папку FTP-сервера для выхода нажмите "N" (или F6) тем же способом.
При передаче файлов контроллер позволяет просматривать каталоги FTP-сервера и выбирать файлы. Учётные данные задаются P565 и P566. Анонимный вход допускается только в изолированной локальной сети; не публикуйте FTP-сервер в интернете.
При одновременном подключении по Wi-Fi и Ethernet для FTP используется Wi-Fi. Параметры:
Параметры подключения FTP по Wi-Fi
561. IP-адрес FTP-сервера, например 192.168.2.206 / FTP server IP address
562. SSID сети Wi-Fi / WiFi hotspot user name (SSID)
563. Пароль сети Wi-Fi / WiFi hotspot password
564. Wi-Fi / WiFi hotspot mode [8 — включить, прочие значения — отключить]
565. Имя пользователя FTP / FTP user name
566. Пароль FTP / FTP password
Заводские наборы параметров приводов
591. Загрузка заводского набора параметров для шаговых приводов / stepper drive type(for debug only)
Заменяет часть текущих, в том числе скоростных, параметров значениями для шаговых приводов.
592. Загрузка заводского набора параметров для сервоприводов / servo drive type(for debug only)
Заменяет часть текущих, в том числе скоростных, параметров значениями для сервоприводов.
ВНИМАНИЕ! P591 и P592 изменяют текущую конфигурацию. Перед их применением сохраните резервную копию параметров; эти функции предназначены для начального этапа наладки.
600. Режим управления (4000–4099 — EtherCAT, 6000 — Modbus, 6001 — Modbus для осей 1–6, 6002 — Modbus для оси 3) / system control mode
При значении 6000 все оси J1–J6, Xs и Ys используют приводы с абсолютным энкодером Modbus; при 6001 оси J1–J6 используют приводы Modbus, а Xs и Ys — POWERLINK; при 6002 ось J3 использует привод Modbus, а остальные оси — приводы POWERLINK.
При значении 4000–4099 управление приводами выполняется по сети EtherCAT. Порядок настройки приведён ниже.
1. Вспомогательные реле:
M325 — признак обнаруженного столкновения. После настройки P622–P627 (единица 0,1 %) защита от столкновения включается автоматически. После устранения причины аварии откройте экран диагностики и нажмите R, чтобы сбросить сообщение.
M329 (X45) — вход включения ручного ведения робота; программное включение и отключение выполняется командой G118.
2. Установка нулевой точки:
Для установки нулей переместите все оси точно по механическим меткам. Для каждой оси введите EE в параметр сброса многооборотного отсчёта, чтобы обнулить положение обратной связи привода. Затем перезапустите питание и введите E, чтобы установить нулевую координату оси.
ВНИМАНИЕ! В этой процедуре используются именно `EE` и `E`. Команда `EE` обнуляет положение обратной связи сервоприводов всех осей. После перезапуска команда `E` устанавливает нулевые координаты осей в контроллере. Выполняйте эти операции только при наладке, когда робот механически установлен в проверенное нулевое положение. Команда `EV` предназначена для отдельной поосевой операции, описанной в разделе установки нулевого положения осей, и в данной процедуре не применяется.
3. Режим ручного ведения робота:
В ручном режиме вход X45 включает ручное ведение робота, если оно поддерживается аппаратно. Система снимает разрешение приводов, после чего оператор может вручную перемещать рабочий орган. При записи точки контроллер сохраняет текущее положение осей.
4. Настройка общих параметров:
600. Режим управления (4000–4099 — EtherCAT, 6000 — Modbus, 6001 — Modbus для осей 1–6, 6002 — Modbus для оси 3): установить 4003; / system control mode
601. Коэффициент усиления контура положения EtherCAT, установить: 40; / Ethercat protocol position loop gain coefficient
602. Коэффициент усиления контура положения EtherCAT для резьбонарезания, установить: 40; / Ethercat protocol threading position loop gain coefficient
603. Допустимая погрешность позиционирования EtherCAT (в импульсах энкодера двигателя), установить: 10005; / ethercat position in position allowable difference (number of motor encoder pulses)
Для режима циклического синхронного управления положением CSP (0x6060 = 8) установите значение более 10000; коэффициенты контура положения контроллера P601 и P602 в этом режиме не действуют.
Для режима 0x6060 = 9 в контроллере предусмотрено управление положением с PID-регулятором; рекомендуется P603 ≤ 800. Перед применением убедитесь, что назначение режима 0x6060 = 9 соответствует документации подключённого сервопривода.
Этот параметр можно изменять онлайн в реальном времени. Для сервоприводов Maxsine значение 0x6060 отображается на цифровом индикаторе, например, OP8rn или OP9rn.
Если контур положения замыкается в контроллере, настройте P601 и P602.
Примечание. Рекомендуется режим CSP (0x6060 = 8) при P603 > 10000.
610. Общий знаменатель электронного передаточного отношения EtherCAT, установить: 10000; / ethercat electronic gear common denominator
611. Числитель электронного передаточного отношения EtherCAT для оси J1, установить: 65536; / ethercat X electronic gear numerator
612. Числитель электронного передаточного отношения EtherCAT для оси J2, установить: 65536; / ethercat Y electronic gear numerator
613. Числитель электронного передаточного отношения EtherCAT для оси J3, установить: 65536; / ethercat Z electronic gear numerator
614. Числитель электронного передаточного отношения EtherCAT для оси J4, установить: 65536; / ethercat A electronic gear numerator
615. Числитель электронного передаточного отношения EtherCAT для оси J5, установить: 65536; / ethercat B electronic gear numerator
616. Числитель электронного передаточного отношения EtherCAT для оси J6, установить: 65536; / ethercat C electronic gear numerator
617. Числитель электронного передаточного отношения EtherCAT для оси 7, установить: 65536; / ethercat XS electronic gear numerator
618. Числитель электронного передаточного отношения EtherCAT для оси 8, установить: 65536; / ethercat YS electronic gear numerator
620. Настройка номера станции EtherCAT / ethercat station number [действует при >=10], установить: 12345678;
621. Код типа привода EtherCAT / EtherCAT servo drive type
Каждая цифра задаёт тип привода соответствующей станции: 1 — Maxsine/Zhishan/INVT/Estun/STEP/Xinje/Delta/Leadshine/HCFA/Inovance/Co-Trust; 2 — Sanyo или Panasonic A5; 3 — Enpu; 4 — Yankong/Tuco/Panasonic A6; 5 — двухканальный Tuco; 6 — Qingneng Dechuang; 7 — Zhenzheng; 8 — Jiutong/Weide. Значение 9 включает конфигурацию из файла ecatslavepdo.cfg. Специальные составные коды приведены ниже.
4.1 Настройка для приводов STEP:
Если девятая цифра P621 равна 1, адрес 4 в P620 обозначает четырёхосевой многоканальный сервопривод STEP. Примеры:
4.1.1 один четырёхосевой: P620 = 4, P621 = 111111111;
4.1.2 один четырёхосевой и один одноосевой: P620 = 45, P621 = 111111111;
4.1.3 один четырёхосевой и два одноосевых: P620 = 456, P621 = 111111111;
4.1.4 один четырёхосевой и четыре одноосевых: P620 = 45678, P621 = 111111111;
4.1.5 два четырёхосевых: P620 = 48, P621 = 111111111;
4.1.6 один четырёхосевой и один двухосевой: P620 = 46, P621 = 111155551.
Четырёхосевой модуль STEP можно назначить только группе J1–J4 или группе J5, J6, Xs, Ys.
4.2 Настройка для приводов Maxsine:
Если девятая цифра P621 равна 2, адрес 6 в P620 обозначает шестиосевой многоканальный сервопривод Maxsine. Примеры:
4.2.1 один шестиосевой: P620 = 6, P621 = 111111112;
4.2.2 один шестиосевой и один одноосевой: P620 = 67, P621 = 111111112;
4.2.3 один шестиосевой и два одноосевых: P620 = 678, P621 = 111111112.
Шестиосевой модуль Maxsine можно назначить только осям J1–J6.
4.3 Настройка для приводов Ourui и др.:
Установка 777777773 означает привод Ourui, установка 777777774 означает привод Dongling/Buke, установка 777777776 означает привод Diweixun.
Если 9-й бит установлен в 5, это означает задержку связи на 1 минуту после включения. Например, P621=666666665 означает для Qingneng Dechuang задержку связи на 1 минуту после включения, чтобы гарантировать нормальную инициализацию привода при включении питания.
4.4 Настройка приводов Tuco
В P620 указывайте только адрес последней оси каждого двухосевого модуля: для группы J1/J2 — 2, для J2/J3 — 3. В P621 тип 5 необходимо задавать сразу для обеих осей как 55; одиночная цифра 5 недопустима. Примеры:
4.4.1 четыре двухосевых модуля: P620 = 2468; P621 = 55555555;
4.4.2 три двухосевых модуля: P620 = 246; P621 = 555555;
4.4.3 двухосевой + одноосевой + двухосевой: P620 = 235; P621 = 55455;
4.4.4 двухосевой + одноосевой + двухосевой + одноосевой: P620 = 2356; P621 = 554554;
4.4.5 двухосевой + одноосевой + двухосевой + одноосевой + двухосевой: P620 = 23568; P621 = 55455455.
4.5 Настройка приводов Jiutong
Если тип привода равен 8, а девятая цифра P621 равна 2, адрес 6 обозначает шестиосевой модуль Jiutong. Примеры:
4.5.1 Один шестиосевой: 620=6; 621=888888882;
4.5.2 Один шестиосевой + один одноканальный: 620=67; 621=888888882;
4.5.3 Один шестиосевой + два одноканальных: 620=678; 621=888888882;
Шестиосевой модуль Jiutong можно назначить только осям J1–J6.
4.6 При использовании многоканальных сервоприводов для осей 9–12 настройка не требуется; система автоматически считает их такими же многоканальными сервоприводами, как и предыдущие. Например:
4.6.1 три четырёхосевых модуля STEP: P620 = 48; P621 = 111111111; оси 9–12 автоматически относятся к третьему модулю STEP;
4.6.2 два шестиосевых модуля Maxsine: P620 = 6; P621 = 111111112; оси 7–12 автоматически относятся ко второму модулю Maxsine;
4.6.3 два шестиосевых модуля Jiutong: P620 = 6; P621 = 888888882; оси 7–12 автоматически относятся ко второму модулю Jiutong;
4.6.4 Один шестиосевой + 6 одноканальных Jiutong: P620=6789; P621=888888882;
4.6.5 Один шестиосевой + 6 одноканальных Maxsine: P620=6789; P621=111111112;
4.6.6 шесть двухосевых модулей Tuco: P620 = 2468; P621 = 55555555; оси 9–10 автоматически относятся к следующему модулю Tuco.
4.7 Настройка для приводов Qingneng Dechuang:
4.7.1 Одноканальный: P621=66666666; P700=800;
4.7.2 Шестиосевой: P620=6; P621=44444444; P700=800;
622-1. Контроль столкновений по данным приводов EtherCAT / EtherCAT collision detection enable [0 — отключён, 1 — включён]
622. Порог столкновения для оси J1 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J1 collision threshold (0.1%)
623. Порог столкновения для оси J2 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J2 collision threshold (0.1%)
624. Порог столкновения для оси J3 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J3 collision threshold (0.1%)
625. Порог столкновения для оси J4 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J4 collision threshold (0.1%)
626. Порог столкновения для оси J5 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J5 collision threshold (0.1%)
627. Порог столкновения для оси J6 EtherCAT (единица 0,1%), установить: 1000; / EtherCAT J6 collision threshold (0.1%)
4.8 Настройка приводов Qingneng Dechuang
4.9 Настройка для приводов EMK:
4.9.1 Одноканальный: P621=111111119;
4.10 Дополнительные указания
4.10.1 Для любого типа привода, если основной тип установлен в группу 9, при включении система через SDO устанавливает значение объекта 0x6060/0x00 в 8 (режим управления циклической синхронной позицией CSP), а отображение PDO не обрабатывает объект 0x6060/0x00.
4.10.2 Если девятый бит установлен в 9, это означает использование файла ecatslavepdo.cfg;
5. Настройка электронных передаточных отношений
В системе EtherCAT используются два последовательно применяемых передаточных отношения: системное отношение преобразования командных импульсов и передаточное отношение EtherCAT. Вместе они определяют итоговое масштабирование команды положения.
Предположим, передаточные числа редукторов:
J1: 81, J2: 81, J3: 81, J4: 100, J5: 100, J6: 80
При системном масштабе 1:1 для J1–J6 одна командная единица соответствует 0,00001°, то есть на 1° требуется 100000 командных единиц.
Таким образом, системное электронное передаточное отношение первого уровня устанавливается следующим образом:
J1: числитель 810000 / знаменатель 36000000. Расчет: 10000*81=810000.
J2: числитель 810000 / знаменатель 36000000. Расчет: 10000*81=810000.
J3: числитель 810000 / знаменатель 36000000. Расчет: 10000*81=810000.
J4: числитель 1000000 / знаменатель 36000000. Расчет: 10000*100=1000000.
J5: числитель 1000000 / знаменатель 36000000. Расчет: 10000*100=1000000.
J6: числитель 800000 / знаменатель 36000000. Расчет: 10000*80=800000.
Передаточное отношение приводов J1–J6 настраивается так, чтобы одному обороту двигателя соответствовало 65536 единиц задания положения.
Передаточное отношение второго уровня, EtherCAT: числитель 65536; знаменатель 10000.
Число единиц задания и число единиц обратной связи на один оборот двигателя должны совпадать; в примере оба значения равны 65536.
Параметр P620 «Настройка номера станции EtherCAT» / EtherCAT station number
Адреса 1–8 соответствуют X, Y, Z, A, B, C, Xs и Ys. Если адрес задаётся непосредственно в приводе, 9 соответствует первому шпинделю, 10 — второму. Если адреса назначаются ведущим контроллером через P620, поддерживается только первый шпиндель с адресом 9.
5.1 Если адрес сервопривода не равен 0, то параметры ведущего устройства не используются, и оси XYZABCXsYs определяются адресами приводов, установленными на ведомых устройствах.
5.2 Если адрес привода равен 0, назначьте его через P620. Цифры слева направо соответствуют физическому порядку ведомых устройств: 1–8 — управляемые оси, 9 — первый шпиндель. Допускается не более девяти цифр. Пример 134529 задаёт последовательность X, Z, ось 4, ось 5, Y, первый шпиндель. Удалённые модули ввода-вывода при этом можно располагать в любом месте сети.
5.3 Если адрес сервопривода установлен в 0, и параметр ведущего устройства также не задан, то оси определяются по порядку подключения сетевого кабеля как XYZABCXsYs. В этом случае удаленные модули ввода-вывода можно подключать только в конце сети, иначе нумерация станций будет нарушена.
Примечание: после установки номеров станций ведомых устройств (независимо от того, выполнена ли настройка в ведущем устройстве или на самом сервоприводе) необходимо перезагрузить всю систему для вступления изменений в силу.
900. Отображение окна пользовательских технологических параметров / user-defined dialog box [1 — отключить; 4 — частичное отображение; 12 — полное отображение; +256 — обозначать пользовательские системы как USxx]
901. Последовательность ручного реферирования / axis homing sequence(>9) [шесть цифр: первые пять — порядок X/Y/Z/A/B цифрами 1/2/3/4/5; последняя — 0]
994. Заводской номер системы управления / controller serial number
995. Заводской номер робота / robot arm serial number
996. Пользовательский заводской номер / customized serial number
3.8.5 Системы координат (Coordinate)
Раздел содержит параметры мировой системы G53 и 54 пользовательских систем: G54–G59 и G54.1–G54.48. В одной программе можно использовать несколько пользовательских систем, связанных с различными заготовками или приспособлениями.
В окне изменения смещений доступны следующие специальные форматы ввода:
1. Ввод Axxx означает глобальное смещение по данной оси для всех систем координат. Например, ввод A12.5 означает смещение по текущему параметру на 12.5 мм для всех систем координат.
2. Ввод E означает обнуление, ввод Exxx означает задание абсолютного значения смещения.
3. Ввод EA означает обнуление по данной оси для всех систем координат, ввод EAxxx означает задание абсолютного значения смещения по данной оси для всех систем координат.
4. В любой системе координат для оси X ввод EALL означает обнуление всех смещений по всем осям для всех систем координат.
1-0. Выбранная пользовательская система / current group number of user coordinate system [G54–G59]
Параметры P1-1–P1-9 относятся к выбранной системе. Например, при значении 54 они задают G54.
1-1–1-9. Координаты X, Y, Z, A, B, C, Xs и Ys выбранной системы G54–G59 / Axes of the selected user coordinate system G54-G59 [X/Y/Z — мм; A/B/C — град; Xs/Ys — по типу внешней оси; обычный ввод — приращение; префикс E — абсолютное значение]
Задание пользовательских координат XYZABCXsYs для G54–G59. Ввод E означает ввод абсолютного значения.
2-0. Выбранная пользовательская система / current group number of user coordinate system [G54.1–G54.48]
Параметры P2-1–P2-9 относятся к выбранной системе. Например, при значении 1 они задают G54.1.
2-1–2-9. Координаты X, Y, Z, A, B, C, Xs и Ys выбранной системы G54.1–G54.48 / Axes of the selected user coordinate system G54.1-G54.48 [X/Y/Z — мм; A/B/C — град; Xs/Ys — по типу внешней оси; обычный ввод — приращение; префикс E — абсолютное значение]
Задание пользовательских координат XYZABCXsYs для G54.1–G54.48. Ввод E означает ввод абсолютного значения.
1. X пользовательской системы координат G54 (мм) / X axis of user coordinate system G54 (mm) [ввод с приращением, E в начале означает абсолютное значение]
G54–G59 также можно задавать напрямую без использования групповой настройки; P1-P8 соответствуют пользовательским координатам XYZABCXsYs для G54.
11. X пользовательской системы координат G55 (мм) / X axis of user coordinate system G55 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P11-P18 соответствуют пользовательским координатам XYZABCXsYs для G55.
21. X пользовательской системы координат G56 (мм) / X axis of user coordinate system G56 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P21-P28 соответствуют пользовательским координатам XYZABCXsYs для G56.
31. X пользовательской системы координат G57 (мм) / X axis of user coordinate system G57 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P31-P38 соответствуют пользовательским координатам XYZABCXsYs для G57.
41. X пользовательской системы координат G58 (мм) / X axis of user coordinate system G58 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P41-P48 соответствуют пользовательским координатам XYZABCXsYs для G58.
51. X пользовательской системы координат G59 (мм) / X axis of user coordinate system G59 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P51-P58 соответствуют пользовательским координатам XYZABCXsYs для G59.
61. X пользовательской системы координат G54.1 (мм) / X axis of user coordinate system G54.1 (mm) [ввод с приращением, E в начале означает абсолютное значение]
P61-P151 соответствуют пользовательским координатам XYZABCXsYs для G54.1–G54.10.
Порядок работы
I. Калибровка пользовательской системы координат
Калибровку обычно выполняют в режиме TEACH:
1. Нажмите «Выбор системы координат» (F8 CHOCO) или MDI (F5 MDI) и выберите соответствующую пользовательскую систему координат G54–G59.
2. Переместите робот в удобное для измерения положение.
3. Нажмите «Установка координат» (F7 SETCO) и запишите точки P1, P2 и P3 клавишами F4, F5 и F6 соответственно.
В трёхточечном методе P1 задаёт начало, P2 — положительное направление оси X, P3 — положительное направление оси Y.
Во время настройки справа на экране появляется кнопка «Возврат к записанной точке» (BACK). Нажмите её, чтобы включить режим возврата к записанным точкам, затем нажмите F4, F5 или F6. Робот начнёт движение соответственно к точке P1, P2 или P3 с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного возврата он отключается автоматически. Перед нажатием F4–F6 убедитесь, что движение робота безопасно.
После подтверждения контроллер вычисляет положение пользовательской системы относительно мировой; результат отображается в параметрах систем координат.
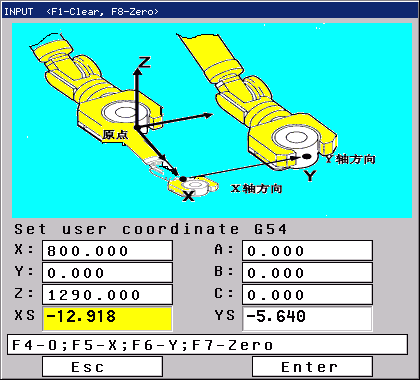
II. Коррекция пользовательской системы координат
На экране параметров выберите требуемую координату нужной системы и нажмите ENTER. Введите приращение, например −10 для смещения на 10 мм в отрицательном направлении. Для задания абсолютного значения добавьте перед числом префикс E. После подтверждения отображаемые координаты обновляются немедленно; значение в скобках показывает накопленную коррекцию.
3.8.6 Пароль (PASSWD)
Для предотвращения случайного изменения параметров используется трёхуровневая система прав доступа. В интерфейсе уровни названы "Производитель ЧПУ", "Производитель станка" и "Пользователь". Первый уровень предназначен для внутренних системных параметров контроллера; второй — для интегратора или изготовителя роботизированного оборудования и охватывает конфигурацию механики и безопасности; третий — для параметров технологической операции, производительности и рабочих программ.
В исходном состоянии активен уровень "Производитель ЧПУ", а уровни "Производитель станка" и "Пользователь" не активированы. Для их активации необходимо сначала использовать начальный пароль для включения
функции прав доступа, а затем установить соответствующие новые пароли для ограничения доступа. Следует учитывать, что начальный пароль можно использовать только один раз; после установки нового пароля начальный пароль аннулируется, поэтому обязательно запомните новый пароль.
1. Защита паролем производителя ЧПУ / The protection of “CNC”
Внутренние параметры системы не могут быть изменены.
2. Защита паролем производителя оборудования / The protection of “Machine”
Используется для включения защиты паролем производителя станка. После активации этого параметра параметры, связанные с конфигурацией станка, будут скрыты и недоступны для изменения. Для их изменения необходимо отключить этот параметр, чтобы увидеть и изменить их.
Начальный пароль для этого параметра — "NEWNEW". При настройке необходимо сначала ввести пароль, чтобы открыть параметр для изменения.
3. Защита паролем пользователя / The protection of “User”
Используется для включения защиты паролем пользователя. После активации этого параметра параметры, связанные с обработкой, будут скрыты и недоступны для изменения; для их изменения необходимо отключить этот параметр. Также можно защитить программы, требуя пароль для редактирования.
Начальный пароль для этого параметра — "KERKER". При настройке необходимо сначала ввести пароль, чтобы открыть параметр для изменения.
4. Изменение пароля производителя ЧПУ / Modify the code of “CNC”
5. Изменение пароля производителя станка / Modify the code of “Machine”
6. Изменение пароля пользователя / Modify the code of “User”
Эти три параметра используются для смены пароля. При установке нового пароля необходимо сначала ввести старый пароль.
7. Время использования системы / Work time of controller
Время работы системы с момента включения, пользователь не может изменить.
8. Версия программного обеспечения / Version of software
Используется для просмотра номера версии системного ПО.
3.9 Технологические функции
Раздел содержит настройки сварки, паллетирования, машинного зрения и других прикладных функций. Для перехода в раздел нажмите экранную клавишу «Технологические функции» (CRAFTWK), затем выберите страницу требуемой функции. Основные параметры сварки открываются на странице «Сварка» (WELD), параметры сварочных колебаний — на странице «Сварочные колебания» (YAWL), параметры поиска положения — на странице «Поиск положения» (SERCH), параметры слежения за дугой — на странице «Слежение за дугой» (ARC).
3.9.1 Параметры сварочного процесса
1-0. Номер группы основных технологических параметров сварки / basic technique group for welding [0–9]
Команда дуговой сварки AS* вызывает базовую группу параметров сварки. Номер группы 0–9.
1-1. Базовая группа параметров сварки: включить функцию возврата при перезапуске / active retraction function or not [8 — включить, остальные — выключить]
При значении 8 после паузы активируется функция возврата к записанной точке по клавише BACK.
1-2. Базовая группа параметров сварки: расстояние возврата при перезапуске (мкм) / distance of retraction when restart(um)
Задает расстояние возврата при перезапуске.
1-3. Базовая группа параметров сварки: скорость возврата при перезапуске (мм/мин) / speed of retraction when restart(mm/min)
Задает скорость возврата при перезапуске.
1-4. Базовая группа параметров сварки: число циклов контроля прилипания проволоки / wire-sticking inspection frequency
1-5. Базовая группа параметров сварки: режим управления сваркой / weld mode [1 — MIG-VA, 2 — MIG-VW, 3 — TIG-A, 4 — TIG-AW]
1-6. Базовая группа параметров сварки: поджиг касанием (scratch start) / scratching function on/off [8 — включить, прочие значения — отключить]
1-7. Базовая группа параметров сварки: ход касания (мкм) / distance of scratching(um)
1-8. Базовая группа параметров сварки: скорость отвода после касания (мм/мин) / speed of scrubbing when retraction(mm/min)
1-9. Базовая группа параметров сварки: настройка поджига и гашения дуги: +2 — поджиг дуги по пользовательскому запуску M880; +4 — гашение дуги по пользовательскому запуску M881 / arc start and arc end setting: +2 arc start(m880); +4 arc end(m881)
1-10. Базовая группа параметров сварки: заданное напряжение при поджиге дуги / command voltage for arc start
Задает выходное напряжение системы при поджиге дуги.
1-11. Базовая группа параметров сварки: заданный ток при поджиге дуги / command current for arc start
Задает выходной ток системы при поджиге дуги.
1-12. Базовая группа параметров сварки: напряжение заварки кратера / command voltage for weld seam processing(crater treatment)
1-13. Базовая группа параметров сварки: ток заварки кратера / command current for weld seam processing(crater treatment)
1-14. Базовая группа параметров сварки: напряжение дожигания проволоки / command voltage of post-processing
Задает выходное напряжение на стадии дожигания проволоки перед окончательным отключением дуги.
1-15. Базовая группа параметров сварки: скорость обратной подачи проволоки при завершении сварки (мм/мин) / wire withdrawal speed of post-processing (mm/min)
Задает скорость отвода проволоки на стадии дожигания перед окончательным отключением дуги.
1-16. Базовая группа параметров сварки: длительность продувки газовой линии (мс) / gas purging time(ms)
Выполняется при команде AS*.
1-17. Базовая группа параметров сварки: время предварительной продувки (мс) / pre-flow gas supply time(ms)
1-18. Базовая группа параметров сварки: время подтверждения обнаружения дуги (мс) / arc detection confirmation time(ms)
Задаёт максимальное время ожидания подтверждения поджига.
1-19. Базовая группа параметров сварки: задержка выхода на рабочий режим после поджига (мс) / start time(ms)
Задержка подачи заданных напряжения и тока после подтверждения поджига.
Параметр 1-19 может быть равен 0, а параметр 1-18 должен быть больше 0. После подачи команды поджига система ожидает сигнал подтверждения не дольше времени 1-18. Если сигнал подтверждён раньше, выполнение продолжается немедленно; если подтверждение не получено до истечения 1-18, формируется аварийный сигнал. Устанавливайте 1-18 с достаточным запасом для устойчивого поджига.
1-20. Базовая группа параметров сварки: время последующей продувки (мс) / post-flow gas supply time(ms)
Задаёт задержку отключения защитного газа после гашения дуги.
1-21. Базовая группа параметров сварки: время заварки кратера (мс) / time of weld seam processing(crater treatment)(ms)
1-22. Базовая группа параметров сварки: время дожигания проволоки (мс) / time of weld seam processing(crater treatment)(ms)
1-23. Базовая группа параметров сварки: задержка запуска контроля прилипания проволоки (мс) / wire-sticking inspection command delay time(ms)
Задает задержку после выдачи системой команды гашения дуги до начала контроля.
1-24. Базовая группа параметров сварки: задержка контроля прилипания проволоки (мс) / wire-sticking inspection delay time(ms)
1-25. Базовая группа параметров сварки: длительность контроля прилипания проволоки (мс) / time of wire-sticking detection(ms)
Задаёт длительность контроля прилипания сварочной проволоки.
1-26. Базовая группа параметров сварки: фиксированный коэффициент при сварке / fixed rate for welding [5–900]
Задаёт фиксированный скоростной коэффициент для команд MOVL/MOVC между командами поджига AS и гашения дуги AE. Допустимый диапазон: 5–900. Если значение находится вне этого диапазона, используется операторский коэффициент скорости, отображаемый системой в процентах.
1-27. Базовая группа параметров сварки: ток сварки по умолчанию / default current for welding [используется при значении >1]
1-28. Базовая группа параметров сварки: напряжение сварки по умолчанию / default voltage for welding [используется при значении >1]
101. Включить прерывистую подачу проволоки (M03) / enable intermittent wire feeding(m03) [0 — включена, 1 — выключена]
При значении 0 M03 работает как прерывистая подача проволоки.
102. Полный период времени (единица: 10 мс) / total cycle time(10ms)
103. Время подачи проволоки (единица: 10 мс) / wire feeding time(10ms)
104. Минимальная длительность сигнала подтверждения поджига X0 (единица: 10 мс) / arc start sucess detection time
Поджиг считается подтверждённым, если вход X0 остаётся активным непрерывно в течение заданного времени.
105. Время подтверждения гашения дуги по неактивному входу X0 (единица: 10 мс) / arc end successful detection time
Гашение считается подтверждённым, если X0 непрерывно остаётся неактивным в течение заданного времени.
200. M-код автоматического выполнения команды AA для цифрового сварочного аппарата (880–929) / M code for the AA command (880--929)
201. M-код автоматического выполнения команды VV для цифрового сварочного аппарата (880–929) / M code for the VV command (880--929)
202. Периодический вызов пользовательского M-кода цифрового источника сварочного тока / digital welding machine custom m-code callback execution [>10000 или <−10000]
P202=10000–10009 — выполнение пользовательского M-кода M880–M889 один раз при обновлении отображения координат;
P202=(-10000)–(-10009) — автоматическое выполнение пользовательского M-кода M880–M889 примерно каждые 100 мс.
Например: P202=-10007 — автоматический запуск ProgramUser7 каждые 100 мс.
3.9.2 Сварочные колебания
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Сварочные колебания» (YAWL).
2-0. Номер группы параметров сварочных колебаний / group number for weaving welding or painting [0–9]
Команда WS* вызывает группу параметров сварочных колебаний. Номер группы 0–9.
2-1. Форма траектории колебаний / weaving pattern [1 — Z-образная; 2 — круговая; 3 — X-образная]
2-2. Группа параметров сварочных колебаний: шаг колебаний (мкм) / oscillation width(um)
Шаг колебаний при сварке с колебанием.
2-3. Группа параметров сварочных колебаний: амплитуда колебаний (мкм) / oscillation amplitude(um)
Амплитуда колебаний при сварке с колебанием.
2-4. Группа параметров сварочных колебаний: время паузы в конечной точке A (мс) / pause time at weaving endpoint A(ms)
Время паузы в конечной точке A при сварке с колебанием (мс).
2-5. Группа параметров сварочных колебаний: время паузы в конечной точке B (мс) / pause time at weaving endpoint B(ms)
Время паузы в конечной точке B при сварке с колебанием (мс).
3.9.3 Параметры поиска положения
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Поиск положения» (SERCH).
3-0. Номер группы параметров поиска положения / Search technique group [0–9]
Команда поиска ST* вызывает группу параметров поиска положения. Номер группы 0–9.
3-1. Группа параметров поиска положения: режим / Search technique group: Mode and type
[1-3 — одномерный/двумерный/трехмерный по SX/SY/SZ; 4/5/6 — одномерный/двумерный/трехмерный XY с вращением; 14/15/16 — одномерный/двумерный/трехмерный ZX с вращением; 24/25/26 — одномерный/двумерный/трехмерный YZ с вращением; 7 — внутренний/внешний диаметр окружности].
Одномерный поиск: поиск одной точки по направлению X, Y или Z.
Двумерный поиск: поиск по одной точке в направлениях XY, YZ или ZX соответственно.
Трехмерный поиск: поиск по одной точке в направлениях X, Y и Z соответственно.
Одномерный поиск с вращением: поиск двух точек по направлению X или двух точек по направлению Y.
1. Двумерный поиск с вращением включает три случая:
1.1 Поиск двух точек по X и двух точек по Y.
1.2 Когда направления X и Y перпендикулярны (угол 90°): поиск двух точек по X и одной точки по Y.
1.3 Когда направления X и Y перпендикулярны (угол 90°): поиск одной точки по X и двух точек по Y.
2. Трехмерный поиск с вращением включает четыре случая:
2.1 Поиск двух точек по X и двух точек по Y, одной точки по Z; вращение только в плоскости XY.
2.2 Когда направления X и Y перпендикулярны (угол 90°): поиск двух точек по X, одной точки по Y и одной точки по Z; вращение только в плоскости XY.
2.3 Когда направления X и Y перпендикулярны (угол 90°): поиск одной точки по X, двух точек по Y и одной точки по Z; вращение только в плоскости XY.
2.4 Поиск двух точек по X и двух точек по Y, а также трех точек по Z, не лежащих на одной прямой в плоскости XY; вращение в трехмерном пространстве.
Кодирование режимов параметром P3-1
1. Плоскостной поиск: P3-1=1/2/3
1.1 P3-1=1: одномерный поиск — одна точка по X, Y или Z.
1.2 P3-1=2: двумерный поиск — по одной точке в направлениях XY, YZ или ZX соответственно.
1.3 P3-1=3: трехмерный поиск — по одной точке в направлениях X, Y и Z соответственно.
2. Поиск в режиме XY, одномерный/двумерный/трехмерный с вращением: P3-1=4/5/6
2.1 P3-1=4: одномерный с вращением — поиск двух точек по X или двух точек по Y.
2.2 P3-1=5: двумерный с вращением — поиск двух точек по X и двух точек по Y.
2.3 P3-1=6: трехмерный с вращением — два случая:
2.3.1 Смещение по двум углам XY: поиск двух точек по X, двух по Y и одной по Z.
2.3.2 Смещение по трем углам XYZ: поиск двух точек по X, двух по Y и трех неколлинеарных точек по Z.
3. Поиск в режиме ZX, одномерный/двумерный/трехмерный с вращением: P3-1=14/15/16
3.1 P3-1=14: одномерный с вращением — поиск двух точек по Z или двух точек по X.
3.2 P3-1=15: двумерный с вращением — поиск двух точек по Z и двух точек по X.
3.3 P3-1=16: трехмерный с вращением — два случая:
3.3.1 Смещение по двум углам ZX: поиск двух точек по Z, двух точек по X и одной точки по Y.
3.3.2 Смещение по трем углам XYZ: поиск двух точек по Z, двух по X и трех неколлинеарных точек по Y.
4. Поиск в режиме YZ, одномерный/двумерный/трехмерный с вращением: P3-1=24/25/26
4.1 P3-1=24: одномерный с вращением — поиск двух точек по Y или двух точек по Z.
4.2 P3-1=25: двумерный с вращением — поиск двух точек по Y и двух точек по Z.
4.3 P3-1=26: трехмерный с вращением — два случая:
4.3.1 Смещение по двум углам YZ: поиск двух точек по Y, двух по Z и одной по X.
4.3.2 Смещение по трем углам XYZ: поиск двух точек по Y, двух по Z и трех неколлинеарных точек по X.
5. Поиск внутреннего/внешнего диаметра окружности: P3-1=7
Поиск двух точек по X и одной точки по Z; или двух точек по Y и одной точки по X. По трем точкам вычисляется центр окружности; сравнивая вычисленный центр с центром калибровочной детали, получается значение смещения.
3-2. Группа параметров поиска положения: расстояние поиска (мкм) / Search technique group: The distance of search(um)
Задает расстояние поиска.
3-3. Группа параметров поиска положения: скорость поиска (мм/мин) / Search technique group: The speed of search(mm/min)
Задает скорость поиска.
3-4. Группа параметров поиска положения: скорость возврата при поиске (мм/мин) / Search technique group: The back speed of search(mm/min)
Задает скорость возврата при поиске.
3-5. Группа параметров поиска положения: вход ПЛК завершения поиска (+1000 — ожидание перехода в активное состояние; +2000 — ожидание перехода в неактивное состояние) / Search technique group: Input point of searching detection
Параметр 3-5 задаёт вход ПЛК, по которому поиск считается завершённым. Например, для X12 установите 1012: переход X12 в активное состояние означает завершение поиска.
3-7. Группа параметров поиска положения: повторный поиск и автоматический возврат (+4 — включить повторный поиск, +8 — не выполнять автоматический возврат) / Secondary Search and Automatic Return
При значении 4 включается функция автоматического повторного поиска для повышения эффективности и точности. Система сначала выполняет быстрый поиск для грубого позиционирования детали, затем автоматически возвращается на заданное расстояние (по возможности минимальное) со скоростью возврата, после чего выполняется медленный точный поиск. Данные первого быстрого поиска не записываются; результат определяется по второму точному поиску. При включении повторного поиска функция усреднения по нескольким поискам автоматически отключается.
При значении 8 после срабатывания входа ПЛК возврат к исходной точке начала поиска не выполняется.
3-8. Группа параметров поиска положения: расстояние возврата перед повторным поиском (мкм) / Backward distance before secondary search (um)
3-9. Группа параметров поиска положения: скорость повторного поиска (мм/мин) / The speed of secondary search (mm/min)
3.9.4 Слежение за дугой
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Слежение за дугой» (ARC).
4-0. Номер группы параметров слежения за дугой / The group number of arc tracking parameter in weld [0–4]
Команда слежения TS* вызывает группу параметров слежения за дугой. Номер группы 0–4.
4-1. Группа параметров слежения за дугой: способ компенсации (+4 — горизонтальная; +8 — вертикальная; +16 — горизонтальная по аналоговому сигналу; +32 — вертикальная по аналоговому сигналу; +64 — обмен аналоговых сигналов; +128 — аналоговый сигнал по последовательному порту 0; +256 — аналоговый сигнал по последовательному порту 1; +512 — связь с цифровым сварочным аппаратом) / Compensation mode
4-2. Группа параметров слежения за дугой: адрес IN1 (1000 + номер входа ПЛК X) / Welding arc tracking: Left and right compensation Detecting IN1 address (1000+X number) [базовое аналоговое значение для горизонтальной компенсации; -100 означает использование тока, заданного AA, в качестве базы; -200 означает использование напряжения, заданного VV, в качестве базы]
4-3. Группа параметров слежения за дугой: адрес IN2 (1000 + номер входа ПЛК X) / Welding arc tracking: Left and right compensation Detecting IN2 address (1000+X number) [диапазон погрешности базового аналогового значения для горизонтальной компенсации]
4-4. Группа параметров слежения за дугой: адрес IN3 (1000 + номер входа ПЛК X) / Welding arc tracking: Upper and lower compensation Detecting IN3 address (1000+X number)) [базовое аналоговое значение для вертикальной компенсации; -100 означает использование тока, заданного AA, в качестве базы; -200 означает использование напряжения, заданного VV, в качестве базы]
4-5. Группа параметров слежения за дугой: адрес IN4 (1000 + номер входа ПЛК X) / Welding arc tracking: Upper and lower compensation Detecting IN4 address (1000+X number) [диапазон погрешности базового аналогового значения для вертикальной компенсации]
4-6. Группа параметров слежения за дугой: значение горизонтальной компенсации при состоянии 01 (мкм) / Welding arc tracking : 01 Left and right compensation value(um) [максимальная горизонтальная компенсация при значении ниже базового аналогового]
При состоянии входов IN1, IN2 = 01 этот параметр используется как величина горизонтальной компенсации.
4-7. Группа параметров слежения за дугой: значение горизонтальной компенсации при состоянии 10 (мкм) / Welding arc tracking :10 Left and right compensation value(um) [максимальная горизонтальная компенсация при значении выше базового аналогового]
При состоянии входов IN1, IN2 = 10 этот параметр используется как величина горизонтальной компенсации.
4-8. Группа параметров слежения за дугой: значение вертикальной компенсации при состоянии 01 (мкм) / Welding arc tracking:01 Upper and lower compensation value(um) [максимальная вертикальная компенсация при значении ниже базового аналогового]
При состоянии входов IN3, IN4 = 01 этот параметр используется как величина вертикальной компенсации.
4-9. Группа параметров слежения за дугой: значение вертикальной компенсации при состоянии 10 (мкм) / Welding arc tracking:10 Upper and lower compensation value(um) [максимальная вертикальная компенсация при значении выше базового аналогового]
При состоянии входов IN3, IN4 = 10 этот параметр используется как величина вертикальной компенсации.
4-10. Группа параметров слежения за дугой: приращение коррекции за цикл интерполяции / Welding arc tracking:Compensated acceleration [цикл 2 мс] (нм)
Этот параметр задает величину компенсации за 2 мс, то есть приращение коррекции за цикл интерполяции.
4-11. Группа параметров слежения за дугой: коэффициент масштабирования горизонтальной компенсации в аналоговом режиме / Welding arc tracking:Analog mode Left&right compensated acceleration coefficient
4-12. Группа параметров слежения за дугой: коэффициент масштабирования вертикальной компенсации в аналоговом режиме / Welding arc tracking:Analog mode Upper&lower compensated acceleration coefficient
4-13. Группа параметров слежения за дугой: интерфейс связи с цифровым сварочным аппаратом / Arc tracking group: digital welding machine communication mode [0 — последовательный порт 0; 1 — последовательный порт 1; 6 — сеть TCP; 7 — сеть UDP]
4-14. Группа параметров слежения за дугой: скорость обмена по последовательному порту (8 бит данных, 1 стоп-бит, без контроля чётности); для сети — номер порта / Arc tracking group: serial port baud rate or network port number [0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
4-15. Группа параметров слежения за дугой: адрес ведомого устройства цифрового сварочного аппарата / Arc tracking group: digital welding machine station number
4-16. Группа параметров слежения за дугой: начальный адрес связи с цифровым сварочным аппаратом для горизонтальной и вертикальной компенсации / Arc tracking group: starting communication address for left/right and up/down compensation
4-17. Группа параметров слежения за дугой: резерв / Arc tracking group: spare
4-18. Группа параметров слежения за дугой: M-код (880–929), автоматически выполняемый во время слежения за дугой / Arc tracking group: M-code automatically executed during arc tracking
Система слежения за дугой непрерывно корректирует траекторию по входам IN1–IN4, отражающим отклонение сварного шва.
Для слежения можно использовать 12-разрядные значения АЦП, представленные битами X16/D0–X27/D11 и X28/D0–X39/D11. Если входы X16–X39 уже задействованы в программе ПЛК, устраните конфликт назначений до включения функции.
Аналоговые значения также можно передавать по Modbus через порт 0 (RS-232) или порт 1 (RS-485):
1. Параметр 4-1 задает функцию связи; параметры 4-2 и 4-4 задают базовые аналоговые значения для горизонтальной и вертикальной компенсации соответственно.
2. Интерфейс RS-485:
2.1 Адрес ведомого устройства Modbus RTU: 10 соответствует модулю аналого-цифрового преобразования (АЦП).
2.2 Параметры RS-485: 19200 бит/с; 8 бит данных; 1 стоп-бит; Modbus RTU; контроль нечётности.
3. Команда связи (чтение аналоговых данных):
0A 03 00 E0 00 01 CRC16 (контрольная сумма)
0A: адрес ведомого устройства; 03: команда чтения; 00E0: начальный адрес чтения; 0001: чтение одного параметра.
Ответ:
32-битные данные: 0A 03 04 11 23 20 08 CRC16
0A: адрес ведомого устройства; 03: команда чтения; 04: количество байт данных (первые 2 байта [старший + младший] — ток, следующие 2 байта [старший + младший] — напряжение).
Аналоговое слежение за дугой: назначение входов и расчёт коррекции
1. Каналы АЦП назначаются следующим образом: для поперечной коррекции используются входы X16/D0–X27/D11 либо данные интерфейса связи; для вертикальной коррекции — входы X28/D0–X39/D11 либо данные интерфейса связи. При установке бита +64 в P4-1 эти группы входов меняются местами.
2. Если P4-11 или P4-12 < 10, приращение коррекции за цикл интерполяции 2 мс задаётся параметром P4-10. При значении ≥ 10 оно рассчитывается по формуле: abs(текущее аналоговое значение - опорное значение) × P4-10 × K / 1000, где опорное значение задаётся P4-2/P4-4, а K — P4-11/P4-12. Результат ограничивается значением 10 × P4-10.
3. P4-3 и P4-5 задают зоны нечувствительности: если абсолютное отклонение от опорного значения меньше соответствующего порога, накопленная коррекция не изменяется.
4. Значения АЦП находятся в 12-разрядном диапазоне 0–4095.
Слежение за дугой через связь с цифровым сварочным источником
1. P4-13–P4-16 используются только для связи с цифровым сварочным источником и не применяются при других способах слежения.
2. Если соединение уже открыто командой CMN или CMNN, интерфейс и параметры связи определяются этой командой, а P4-13 и P4-14 не используются. Рекомендуется согласовать P4-13–P4-15 с параметрами CMN/CMNN.
3. P4-18 действует только при установке в P4-1 бита +128, +256 или +512.
4. Поперечная и вертикальная коррекции рассчитываются так же, как при слежении по аналоговым сигналам.
ВНИМАНИЕ! программы ProgramUser0, ProgramUser1, ProgramUser2, ProgramUser3 и ProgramUser7, вызываемые командами M880, M881, M882, M883 и M887, приведены как примеры обмена с цифровым сварочным аппаратом. Команды протокола, адреса, назначение I/O и логику программ необходимо адаптировать и проверить на конкретном оборудовании перед использованием.
3.9.5 Лазерное слежение за сварным швом
5-0. Номер группы параметров лазерного слежения за швом / Welding laser tracking technique group number [0–3]
Команды LS*/LS*C вызывают группу параметров лазерного слежения. Номер группы 0–3.
Во время сварки контроллер корректирует траекторию по данным о положении шва, получаемым от лазерного датчика.
5-1. Группа параметров лазерного слежения: интерфейс связи / laser tracking technique group: communication mode [0 — последовательный порт 0; 1 — последовательный порт 1; 6 — сеть TCP; 7 — сеть UDP]
0: связь через интерфейс RS-232.
1: связь через интерфейс RS-485.
6: связь через Ethernet-порт 1000 Мбит/с по протоколу TCP; система машинного зрения является сервером, система управления роботом — клиентом.
7: связь через Ethernet-порт 1000 Мбит/с по протоколу UDP.
5-2. Группа параметров лазерного слежения: расстояние поиска / laser tracking technique group: searching range [мкм]
Задает расстояние поиска.
5-3. Группа параметров лазерного слежения: скорость поиска / laser tracking technique group: searching speed [мм/мин]
Задает скорость поиска.
5-4. Группа параметров лазерного слежения: скорость возврата / laser tracking technique group: search back speed [мм/мин]
Задает скорость возврата при поиске.
5-5. Группа параметров лазерного слежения: интервал времени поиска (мс) / laser tracking technique group: search interval(ms)
Задает интервал поиска.
5-6. Группа параметров лазерного слежения: тип сварного шва / laser tracking technique group: selection of weld mode
Задаёт алгоритм поиска шва.
5-7. Группа параметров лазерного слежения: период обмена данными при поиске (мс) / laser tracking technique group:periodic time(ms) for search time communication processing
5-8. Группа параметров лазерного слежения: период обмена данными при слежении (мс) / laser tracking technique group:periodic time(ms) for search time communication processing during tracking(ms)
[Определяет чувствительность слежения]
5-9. Группа параметров лазерного слежения: для последовательного порта — адрес ведомого устройства, для сети — номер порта / laser tracking technique group: station number in serial port mode; port number in network mode
5-10. Группа параметров лазерного слежения: скорость обмена по последовательному порту (фиксировано: 8 бит данных, 1 стоп-бит, без контроля чётности) / laser tracking technique group: Baud rate of serial port [0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
5-11. Группа параметров лазерного слежения: режим / laser tracking technique group: mode [+4 — горизонтальная коррекция; +8 — вертикальная коррекция; +32 — компенсация XYZ после калибровки; +64 — компенсация XYZABC после полной калибровки]
Для согласования систем координат запишите несколько положений TCP, обычно три, и передайте лазерному датчику соответствующие значения XYZABC в выбранной пользовательской системе. После калибровки данные датчика должны быть выражены в той же системе координат.
+32 — калибровочная компенсация: компенсируются только значения XYZ. При слежении каждый раз возвращаются 3 16-разрядных значения XYZ.
+64 — полная калибровочная компенсация: компенсируются значения XYZ и ABC. При слежении каждый раз возвращаются 6 16-разрядных значений XYZABC.
5-14. Тип протокола лазерного датчика / Laser tracking technique group: communication protocol type [1 — Beijing Chuangxiang, 2 — Suzhou Quanshi]
5-15. Система координат и инструмент для предварительного сканирования в режиме "сканирование — сварка" / Laser tracking technique group: coordinate system and tool for scan-before-weld mode [от −1 до −5999; например, −5503 — G55 и T3]
Установка -5503 означает использование пользовательской системы координат G55 и инструмента T3 при сканировании.
Установка -5600 означает использование G56 при сканировании с сохранением текущего номера инструмента.
Установка -4 означает использование T4 при сканировании с сохранением текущей пользовательской системы координат.
5-16. Группа параметров лазерного слежения: скорость возврата при повторном поиске / Laser tracking technique group: repeated-search retract speed (mm/min) [мм/мин]
5-17. Группа параметров лазерного слежения: максимальное значение горизонтальной компенсации (мкм) / laser tracking technique group: max value of left and right compensation
5-18. Группа параметров лазерного слежения: максимальное значение вертикальной компенсации (мкм) / laser tracking technique group: max value of up and down compensation
5-20. Группа параметров лазерного слежения: приращение коррекции за цикл интерполяции 2 мс (нм) / laser tracking technique group: compensation acceleration
Задает приращение коррекции за цикл интерполяции при лазерном слежении.
5-21. Группа параметров лазерного слежения: коэффициент масштабирования приращения коррекции / Laser tracking process group: Compensation acceleration multiplier coefficient
Если P5-21 < 10, приращение коррекции за каждый цикл интерполяции (2 мс) равно P5-20. При P5-21 ≥ 10 оно рассчитывается по формуле: исходное смещение от лазерного трекера × P5-20 × P5-21. Результат ограничивается значением 10 × P5-20.
5-22. Группа параметров лазерного слежения: если отклонение по горизонтали меньше этого значения, шов считается выровненным / laser tracking technique group: left and right deviation feedback is less than this value think weld alignment
Задает минимальное отклонение для горизонтальной компенсации при лазерном слежении.
5-23. Группа параметров лазерного слежения: если отклонение по вертикали меньше этого значения, шов считается выровненным / laser tracking technique group: up and down deviation feedback is less than this value and the weld alignment is considered
Задает минимальное отклонение для вертикальной компенсации при лазерном слежении.
5-24. Группа параметров лазерного слежения: шаг коррекции по записанному профилю шва / laser tracking technique group: track the step of reproduction [режим действует при |P5-24| > 5] [мкм]
Задает шаг данных профиля шва в режиме «сканирование — сварка».
1. P5-24 > 5: предварительное сканирование вперед, возврат к началу шва, затем сварка вперед по записанному профилю — способ 1.
2. P5-24 < −5: предварительное сканирование вперёд, затем сварка в обратном направлении от конца шва к началу — способ 2. Например, P5-24 = −10 задаёт шаг 10 мкм. В этом способе используется P5-28, а P5-26 и P5-27 игнорируются.
5-25. Группа параметров лазерного слежения: коэффициент скорости предварительного сканирования, % / laser tracking technique group:Tracking the speed multiplier during scanning% [используется при значении ≥20]
При P5-24 > 5 скорость сканирования равна программной скорости × P5-25 / 100.
5-26. Группа параметров лазерного слежения: скорость возврата к началу шва после предварительного сканирования / laser tracking technique group: Track the speed at which the reproduction mode returns the starting point of the welding(mm/min) [мм/мин]
При P5-24 > 5 параметр задаёт скорость возврата к началу шва после завершения предварительного сканирования.
5-27. Группа параметров лазерного слежения: высота подъема горелки перед возвратом к началу шва / laser tracking technique group: the lift height when back welding start point in tracking reproduction [мкм]
Когда P5-24 > 5, высота подъёма сварочной горелки перед возвратом к началу сварки после сканирования.
5-28. Группа параметров лазерного слежения: вертикальное смещение горелки перед сваркой по записанному профилю (мкм) / Laser tracking technique group: torch drop height before replay welding (um)
При P5-24 > 5 задаёт величину опускания горелки после возврата к началу сварки по записанному профилю.
3.9.6 Калибровка аналоговых заданий сварки
1. Калибровка аналогового задания сварочного тока / Welding current analog output calibration
Задаёт соответствие диапазона первого аналогового выхода 0–10 В диапазону сварочного тока.
2. Калибровка аналогового задания сварочного напряжения / Welding voltage analog output calibration
Задаёт соответствие диапазона второго аналогового выхода 0–10 В диапазону сварочного напряжения.
3.9.7 Паллетирование и депаллетирование
Подробнее см. команды паллетирования PA**, PW**.
601. Основные параметры паллетирования/депаллетирования / The basic parameter of palletizing/depalletizing
602. Запись опорных точек штабеля / The teach for piling point of palletizing/depalletizing
603. Обучение точек подхода и отхода для паллетирования/депаллетирования / The teach for approach and back point of palletizing/depalletizing
604. Назначение схемы раскладки для каждого слоя / The special set for each floor layout number of palletizing/depalletizing
605. Индивидуальная высота каждого слоя / The special set for each floor height of palletizing/depalletizing
606. Задание расчётной схемы раскладки / The set or teach for special regular layout data of palletizing/depalletizing
607. Задание произвольной схемы раскладки / The set or teach for special ruleless layout data of palletizing/depalletizing
608. Задание индивидуальных точек подхода и отхода для отдельных слоёв и позиций / The set or teach for special floor with special approach and back point
609. Копирование данных паллетирования/депаллетирования для заданного номера / Copy data of some number palletizing/depalletizing
610. Копирование данных способа раскладки для заданного номера / Copy data of some number layout mode
611. Удаление данных паллетирования/депаллетирования для заданного номера / Delete the data of some number palletizing/depalletizing
612. Удаление данных способа раскладки для заданного номера / Delete the data of some number layout mode
613. M-команда (880–929), выполняемая перед движением паллетирования/депаллетирования / The M instruction before palletizing/depalletizing(880--889)
614. M-команда (880–929), выполняемая в точке подхода 1 паллетирования/депаллетирования / The M instruction when palletizing/depalletizing to point 1(880--889)
615. M-команда (880–929), выполняемая в точке смещения перед точкой укладки паллетирования/депаллетирования / The M instruction when palletizing/depalletizing approach to the summing point to offset(880--889)
616. M-команда (880–929), выполняемая в точке укладки паллетирования/депаллетирования / The M instruction when palletizing/depalletizing approach to the summing point(880--889)
617. M-команда (880–929), выполняемая в точке смещения после точки укладки паллетирования/депаллетирования / The M instruction when palletizing/depalletizing back to the summing point to offset(880--889)
618. M-команда (880–929), выполняемая в точке отхода 1 паллетирования/депаллетирования / The M instruction when palletizing/depalletizing back to point 1(880--889)
620. Текущее состояние паллетирования/депаллетирования / Decode the current status of palletizing [сквозной номер позиции, слой, ряд и позиция в слое]
3.9.8 Данные позиционных точек
501. Просмотр позиционных точек / Check the data of position point
Открывает для просмотра позиционную точку с номером 0–499.
502. Изменение позиционных точек / Adjust the data of position point
Открывает для изменения позиционную точку с номером 0–499.
503. Сохранение текущего положения как позиционной точки / Save the data of the current position point [учитываются активные инструмент и пользовательская система координат]
Сохраняет текущее положение в группе 0–499.
504. Просмотр данных смещения / Check the data of movement value
Просмотр данных, вызываемых командой смещения SN* из группы параметров; "*" обозначает номер группы параметров 0–99.
505. Изменение данных смещения / Modify the data of movement value
Изменение данных, вызываемых командой смещения SN* из группы параметров; "*" обозначает номер группы параметров 0–99.
506. Расчёт смещения по позиционным точкам / Calculate the data of movement value according to the two position point [учитываются активные инструмент и пользовательская система координат]
По данным P501–P503 вычисляет преобразование для команды SN* и сохраняет его во внутреннем массиве смещений.
3.9.9 Машинное зрение
6-0. Номер группы параметров машинного зрения / Group number of visual process parameter group [0–3]
Команда VS* вызывает группу параметров машинного зрения. Номер группы 0–3.
6-1. Группа параметров машинного зрения: интерфейс связи / Visual technology groups: means of communication
[0 — последовательный порт 0; 1 — последовательный порт 1; 6 — сеть TCP; 7 — сеть UDP]
0: связь через интерфейс RS-232.
1: связь через интерфейс RS-485.
6: связь через Ethernet-порт 1000 Мбит/с по протоколу TCP; система машинного зрения является сервером, система управления роботом — клиентом.
7: связь через Ethernet-порт 1000 Мбит/с по протоколу UDP.
6-2. Группа параметров машинного зрения: для последовательного порта — адрес ведомого устройства, для сети — номер порта / Visual technology groups: For serial:station numbers, for network: port number
6-3. Группа параметров машинного зрения: скорость обмена по последовательному порту (фиксировано: 8 бит данных, 1 стоп-бит, без контроля чётности) / Visual technology groups: Serial Baud rate [0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
6-4. Группа параметров машинного зрения: максимальное время ожидания при выполнении команды VD для получения данных от системы машинного зрения (мс) / Visual technology groups:VD Maximum waiting time(ms)
6-5. Группа параметров машинного зрения: смещение по X при получении данных от системы машинного зрения (мкм) / Visual technology groups:Get Visual data X offset(um)
6-6. Группа параметров машинного зрения: смещение по Y при получении данных от системы машинного зрения (мкм) / Visual technology groups:Get Visual data Y offset(um)
6-7. Группа параметров машинного зрения: смещение по Z при получении данных от системы машинного зрения (мкм) / Visual technology groups:Get Visual data Z offset(um)
Для наладки динамического захвата сначала установите смещения равными 0 и выполните пробный цикл на безопасной скорости. Измерьте ошибку между расчётной и фактической точками захвата, затем введите корректирующие значения.
К координатам XYZC, полученным командой VD, прибавляются смещения XYZ; результат сохраняется в указанной позиционной точке. Например, если VD12 возвращает X10Y20Z40C50, а смещения равны X−6Y5Z8, в точке 12 сохраняется X4Y25Z48C50.
6-8. Группа параметров машинного зрения: скорость конвейера при динамическом захвате (мм/мин) / Visual technology groups:Transmission band speed during dynamic grabbing(mm/min) [>5]
При P6-8 < 5 команда VD обрабатывает статические координаты; при P6-8 > 5 — динамические. Значение 5 исходной спецификацией не определено, поэтому применять его не следует. Знак параметра должен соответствовать направлению движения заготовки по оси X; само значение не обязано точно совпадать с фактической скоростью конвейера.
6-9. Группа параметров машинного зрения: протокол связи (12/13 — четырехосевой/шестиосевой ASCII целочисленный, 15/16 — четырехосевой/шестиосевой ASCII с плавающей запятой; отрицательное значение означает передачу приращений координат) / Visual technology groups:Communication data format with visual system
При значении >=12 данные передаются в формате ASCII.
12 — передача четырехосевых данных в формате ASCII (единицы: мкм и 1/1000 градуса); система машинного зрения является TCP-сервером, система управления роботом — TCP-клиентом.
13 — передача шестиосевых данных в формате ASCII (единицы: мкм и 1/1000 градуса).
15 — передача данных четырёх осей в формате чисел с плавающей запятой; единицы — мм и градусы.
16 — передача данных шести осей в формате чисел с плавающей запятой; единицы — мм и градусы.
Отрицательное значение включает передачу приращений вместо абсолютных координат. Например, −5 задаёт двоичный формат с приращениями, а −12 — целочисленный ASCII в мкм и 0,001° с приращениями.
6-10. Группа параметров машинного зрения: выход ПЛК, активируемый одновременно с командой VT / Visual technology groups:VT instruction simultaneously valid output point [1000+номер — расчёт расстояния по сигналам A/B энкодера; 2000+номер — расчёт расстояния по времени] (например, 1030/1031 соответствуют Y30/Y31)
При выполнении VT контроллер активирует выход запуска камеры и фиксирует момент съёмки. После VD выход автоматически отключается. По умолчанию используются Y30 или Y31. При назначении другого выхода удалите из программы ПЛК прежнюю логику управления этим выходом, чтобы исключить двойное управление.
При P6-10 = 1022 используется выход Y22; соответствующая строка ПЛК показана ниже.

Пример строки ПЛК для управления выходом Y22 при P6-10 = 1022.
При значении [1000+номер] система рассчитывает пройденное расстояние от момента снимка до момента действия робота по сигналам обратной связи AB энкодера; этот метод обеспечивает высокую точность. Отрицательное значение P6-8 означает отрицательное направление.
При значении [2000+номер] система рассчитывает пройденное расстояние по разнице времени между снимком и действием робота; этот метод менее точен. Отрицательное значение P6-8 означает отрицательное направление.
6-11. Группа параметров машинного зрения: вход датчика наличия заготовки в позиции съёмки, проверяемый совместно с командой VT / Visual technology groups: the detection input point of the workpiece to the photographing position [1000+номер; 2000+номер — при активации входа команда VT автоматически выполняется в фоновом режиме]
При значении [2000+номер] проверка выполняется не только при выполнении команды VT, но и в любое другое время; при активации этого входного сигнала команда VT выполняется в фоновом режиме автоматически. Это позволяет сократить время простоя. Если команда VT4 уже была выполнена в фоновом режиме, при выполнении VT4 в основном потоке она автоматически пропускается.
Если установлен датчик наличия заготовки в позиции съёмки, перед выполнением VT контроллер проверяет соответствующий вход. Если параметр не задан, датчик считается отсутствующим. Максимальное время ожидания задаётся параметром обработки P19; при его превышении формируется авария.
6-12. Группа параметров машинного зрения: номер макропеременной для сохранения данных о характерных признаках заготовки / Vision technology group: macro variable number for workpiece feature data [#300–#999]
Если этот параметр больше 300, дополнительные данные после координат, переданных системой зрения, сохраняются в указанной макропеременной.
3.9.10 Слежение за заготовками на конвейере
7-0. Номер группы параметров конвейерного слежения / the group number for the tracking parameter group [0–3]
Команда TK* вызывает группу параметров конвейерного слежения. Номер группы 0–3.
7-1. Группа параметров конвейерного слежения: число линий энкодера слежения / Tracking encoder line number
Задаёт количество импульсов энкодера слежения на оборот.
7-2. Группа параметров конвейерного слежения: расстояние перемещения конвейера за один оборот энкодера слежения (мкм) / The tracking encoder rotates around the transmission belt and moves the distance(um)
Задаёт расстояние перемещения конвейера по оси X за один оборот энкодера слежения; значение соответствует длине окружности измерительного колеса.
7-3. Группа параметров конвейерного слежения: номер позиционной точки XYZC перед захватом в системе координат заготовки (координаты поступают от системы машинного зрения или задаются обучением) / Position point number of XYZC in front of the work piece
Задаёт номер позиционной точки, в которой хранятся координаты XYZC в системе координат заготовки. До начала слежения целевая координата X принимается равной текущей координате X. При наличии системы машинного зрения координаты записывает команда VD; без неё точку необходимо предварительно обучить вручную.
7-4. Группа параметров конвейерного слежения: смещение по X в системе координат заготовки перед захватом (может быть положительным или отрицательным, мкм) / Attract X-to-offset distance(um)
Смещение по X в системе координат заготовки перед захватом.
Примечание:
При наличии датчика обнаружения заготовки этот участок соответствует слежению с захватом, и параметр можно установить меньшим.
При отсутствии датчика этот участок соответствует захвату с догоном, и параметр можно установить большим.
7-5. Группа параметров конвейерного слежения: смещение по Z в системе координат заготовки перед захватом (может быть положительным или отрицательным, мкм) / Attract Z-to-offset distance(um)
Смещение по Z в системе координат заготовки перед захватом.
7-6. Группа параметров конвейерного слежения: скорость позиционирования по YZC (мм/с) / Speed to YZC(mm/s)
Задаёт скорость позиционирования по координатам Y, Z и C перед захватом. Единица измерения — мм/с.
7-7. Группа параметров конвейерного слежения: M-команда захвата (880–929); для окрасочной конфигурации — включение распыления / Grasp the M instruction executed by the workpiece(880--889)
После достижения целевой позиции XYZC, заданной на предыдущем шаге, немедленно выполняется пользовательская M-команда, указанная в параметре P7-7, для захвата заготовки. В этой M-команде можно использовать только команду OUT для управления выходами; не следует использовать команды, требующие ожидания.
Для окрасочной конфигурации команда включает распыление; например, значение 880 вызывает ProgramUser0.
7-8. Группа параметров конвейерного слежения: смещение по X в системе координат заготовки после захвата (может быть положительным или отрицательным, мкм) / The distance of offset along the X after grasping the workpiece(um)
Смещение по X в системе координат заготовки после захвата.
7-9. Группа параметров конвейерного слежения: смещение по Z в системе координат заготовки при подъёме заготовки (мкм) / The distance along the Z when lifting the workpiece(um)
Смещение по Z в системе координат заготовки при подъеме заготовки.
7-10. Группа параметров конвейерного слежения: смещение по X в системе координат заготовки при подъёме заготовки (может быть положительным или отрицательным, мкм) / The distance offset along the X direction when the workpiece is lifted(um)
Смещение по X в системе координат заготовки при подъеме заготовки.
7-11. Группа параметров конвейерного слежения: вход ПЛК датчика прибытия заготовки / The input point at which the workpiece arrives is detected [высокоскоростная проверка: 1000+номер; низкоскоростная проверка: 2000+номер] (если не задан, используется сигнал Z энкодера)
Задаёт вход ПЛК датчика прибытия заготовки. Например, 1041 означает использование входа X41.
Если параметр не задан, используется сигнал Z энкодера. При низкоскоростной проверке (2000+номер) максимальное время ожидания задаётся параметром обработки P19; при его превышении формируется авария.
7-12. Группа параметров конвейерного слежения: координата X датчика прибытия заготовки (мкм) / The X coordinate of the workpiece arriving at the detection switch(um)
Задаёт координату X точки срабатывания датчика с учётом размера заготовки. Например, если координата датчика равна −50, а диаметр заготовки — 30, установите −80. По этому значению контроллер вычисляет требуемое приращение A/B энкодера от момента обнаружения заготовки до начала движения робота.
7-13. Группа параметров конвейерного слежения: смещение по пользовательской оси X для выхода на синхронное сопровождение перед захватом (мкм) / The distance(um)at which the synchronous X-direction offset is achieved before the workpiece is gripped(um) [синхронный режим при |P7-13| > 10; режим ожидания при |P7-13| ≤ 10]
Синхронный режим: при |P7-13| > 10 контроллер перед захватом выполняет предварительное смещение по X на величину P7-13 и переходит к сопровождению по сигналам A/B энкодера. Знак P7-13 задаёт направление смещения. Конечные смещения по X/Z перед захватом задаются параметрами P7-4/P7-5.
Режим ожидания: при |P7-13| ≤ 10 робот неподвижно ожидает прибытия заготовки в положение захвата, после чего начинает сопровождение по сигналам A/B энкодера и выполняет смещения P7-4/P7-5 по X/Z.
Руководство не задаёт скорость, ускорение и точную траекторию переходного движения при выходе на сопровождение. Перед рабочим запуском это движение необходимо проверить на пониженной скорости.
При отсутствии датчика обнаружения прибытия заготовки и при |P7-13| > 10 действуют следующие параметры.
7-14. Группа параметров конвейерного слежения: контроль окна захвата по пользовательской оси X / Control of X direction range of grasping workpiece [+2 — контролировать нижнюю границу P7-15; +4 — контролировать верхнюю границу P7-16; +8 — формировать аварию при пересечении верхней границы]
При установке P7-14 +2 действует P7-15. Если заготовка ещё не достигла нижней границы окна захвата, робот ожидает её входа в допустимый диапазон, после чего начинает синхронное сопровождение для захвата.
При установке P7-14 +4 действует P7-16. Если заготовка уже пересекла верхнюю границу окна захвата, она считается пропущенной. При дополнительной установке P7-14 +8 контроллер формирует аварию и прекращает выполнение программы. Без +8 выполняется переход на строку P, указанную в команде TK; если P не указан, выполнение продолжается со следующей строки. Перед переходом контроллер позиционируется по целевым координатам YZC.
Пример:
TK1 P200 — при выполнении TK1 для захвата заготовки, если заготовка не находится в зоне захвата, после позиционирования в целевую YZC происходит автоматический переход на строку N200.
7-15. Группа параметров конвейерного слежения: нижняя граница окна захвата по X (мкм) / Negative limit value of X direction for grasping workpiece(um)
7-16. Группа параметров конвейерного слежения: верхняя граница окна захвата по X (мкм) / Grasp the positive limit value of the X direction of the workpiece (um)
7-17. Группа параметров конвейерного слежения: резерв / Tracking technology group: spare
7-18. Группа параметров конвейерного слежения: резерв / Tracking technology group: spare
3.9.11 Параметры приводов
Раздел доступен при использовании фирменных сервоприводов NEWKer с сетевым интерфейсом. Последовательный ввод "7", затем "1" считывает параметры всех приводов.
3.10 Компенсация инструмента
Раздел объединяет станочные коррекции радиуса и длины с настройкой инструментальной системы робота. Доступны семь команд: «Компенсация радиуса» (RADIUS COMPENSATION), «Компенсация длины» (LENGTH), «Обнулить все» (CLEAR ALL VALUE), «Обнулить текущее» (CLEAR CURRENT VALUE), «Настройка инструмента» (SET TOOL), «Таблица гнёзд» (TOOLSEAT) и «Настройка» (SET); им соответствуют F1–F7. Экранная клавиша «Отмена/возврат» (ESC) закрывает раздел.
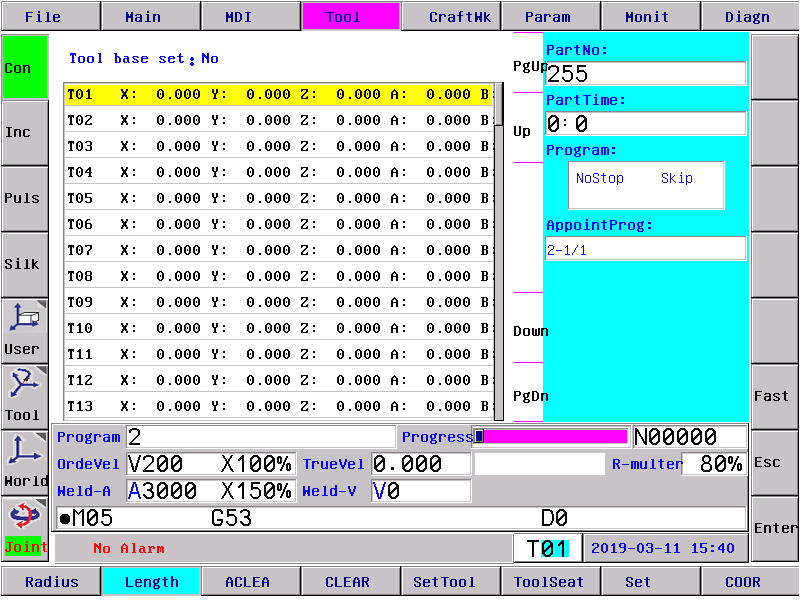
3.10.1 Компенсация радиуса
Нажмите «F1 Компенсация радиуса» (RADIUS). Эта станочная функция задаёт абсолютное значение радиуса для выбранного номера инструмента. Выберите инструмент клавишами «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn), нажмите ENTER, введите радиус и подтвердите ввод.
3.10.2 Компенсация длины
Нажмите «F2 Компенсация длины» (LENGTH). Функция задаёт координаты точки коррекции выбранного инструмента. Выберите номер инструмента клавишами «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn), нажмите ENTER и введите требуемое значение.
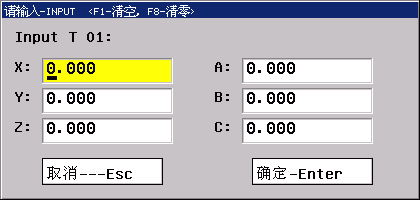
Обнуление коррекции радиуса и длины инструмента:
- чтобы обнулить значения для всех инструментов, нажмите «F3 Обнулить все» (CLEAR ALL VALUE);
- чтобы обнулить значения только для текущего инструмента, нажмите «F4 Обнулить текущий» (CLEAR CURRENT VALUE).
3.10.3 Калибровка инструмента
Калибровка определяет положение TCP и ориентацию инструментальной системы координат относительно фланца робота. Порядок выполнения приведён в разделе 3.4.1 «Калибровка инструмента».
3.10.4 Таблица гнёзд инструментов
В окне коррекции инструмента нажмите «F6 Таблица гнёзд» (TOOLSEAT). Таблица задаёт тип гнезда для каждого инструмента, используемого с коррекцией радиуса.
Клавишами «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn) выберите номер инструмента и нажмите ENTER. Введите код типа гнезда в открывшемся окне и подтвердите ввод.
Чтобы присвоить всем инструментам код гнезда текущего инструмента, нажмите «F1 Инициализация» (INITIALIZE).
3.10.5 Задание количества инструментов
В окне коррекции инструмента нажмите «F7 Настройка» (SET) и задайте количество инструментов, для которых контроллер хранит коррекцию радиуса. Поддерживается до 99 инструментов.
3.11 Диагностика и отладка
Нажмите клавишу «Диагностика и отладка» (DIAGN), чтобы открыть окно диагностики. В нём отображаются состояния входов и выходов контроллера, текущая авария и журнал аварий.
Для просмотра сигналов ввода-вывода нажмите «F2 Вводы/выводы» (I/O); для перехода между страницами используйте клавиши «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn). Для просмотра аварий нажмите «F4 Аварии» (ALARM).
В окне входных сигналов значение 1 означает активное состояние, 0 — неактивное.
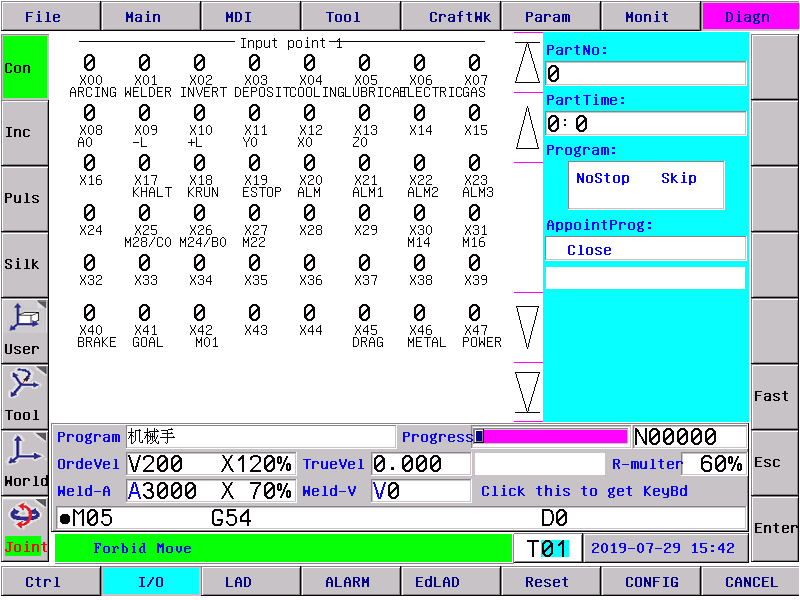
Окно состояния входных сигналов контроллера.
В окне выходных сигналов значение 1 означает активное состояние, 0 — неактивное.
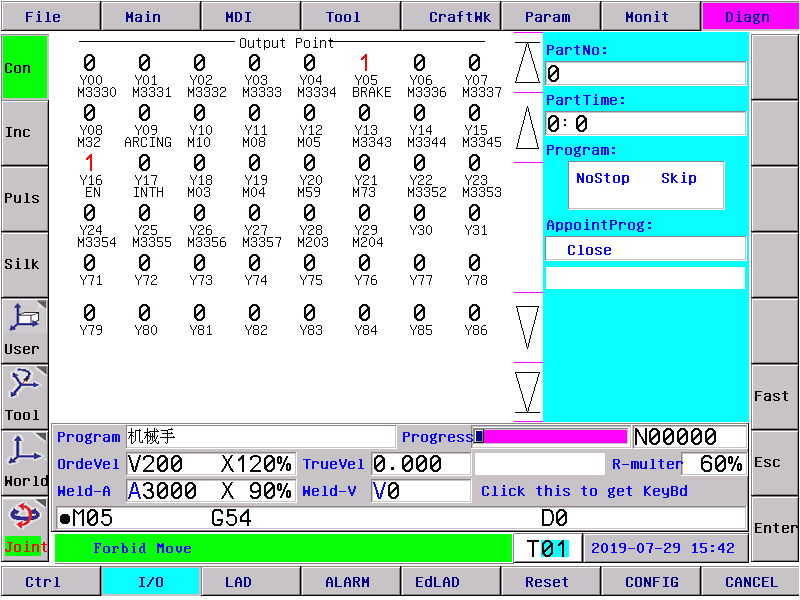
Окно состояния выходных сигналов контроллера.
В первой строке окна аварий отображается текущее сообщение. Ниже приведён журнал десяти последних аварий; при появлении новой записи самая ранняя запись удаляется автоматически.
Окно текущей аварии и журнала аварий.
Просмотр и редактирование программы ПЛК
Нажмите «F3», чтобы открыть оперативный мониторинг программы ПЛК, или «F5», чтобы перейти к редактированию релейно-контактной схемы. В обоих режимах клавиша «S» запускает поиск. Сохранённые изменения вступают в силу после перезапуска контроллера. Чтобы применить их без перезапуска, в окне оперативного мониторинга нажмите «R».
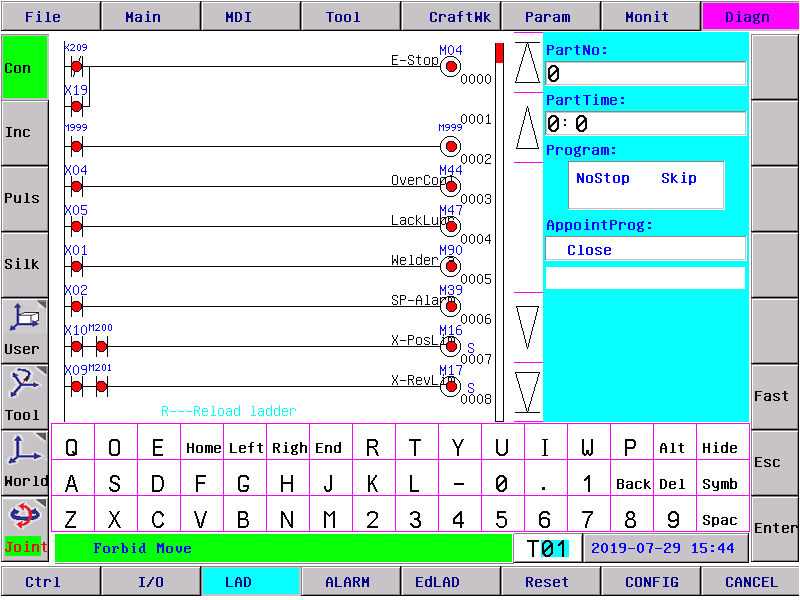
Оперативный мониторинг программы ПЛК.
3.12 Управление программами и файлами
В любом меню нажмите клавишу «Работа с файлами» (FILE), чтобы открыть каталог программ. В этом разделе описаны создание и редактирование программ, обучение сварочной программы, а также копирование, удаление, передача и хранение файлов.
Программы хранятся в виде файлов. Объём встроенной памяти для программ составляет до 128 МБ; возможно расширение до 32 ГБ. Количество файлов программ отдельно не ограничивается. Редактирование выполняется в полноэкранном режиме.
В области каталога отображаются файлы программ и папки. Текущий объект выделен синим цветом. Для выбора используйте клавиши «Вверх» (UP), «Вниз» (DOWN), «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn), затем нажмите ENTER.
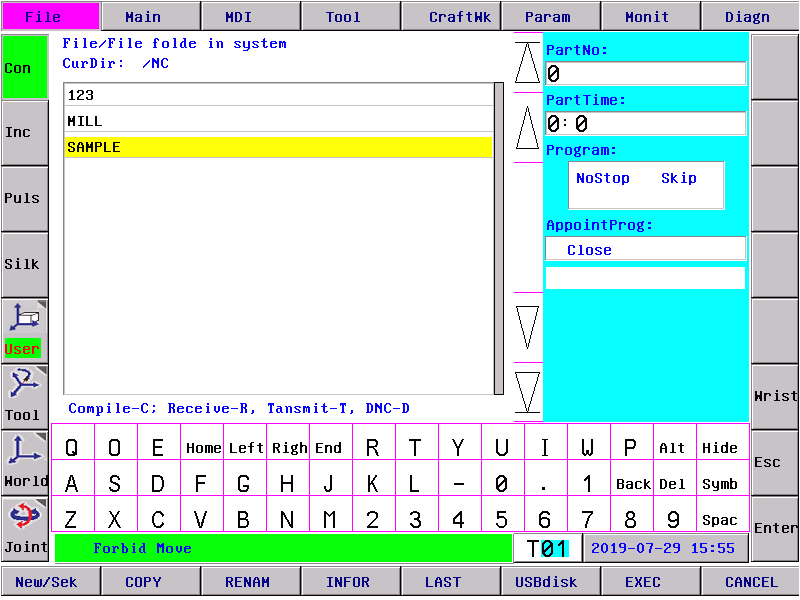
Каталог файлов программ на вкладке «Работа с файлами» (FILE).
3.12.1 Создание и редактирование программ
Создание или открытие программы
Выберите «Создать/найти» (F1 NEW FILE/SEARCH) и введите имя программы. Контроллер откроет существующий файл с таким именем или создаст новый.
Имя может содержать буквы и цифры; максимальная длина — 100 символов. Имена файлов в одном каталоге не должны повторяться. После ввода имени нажмите ENTER, чтобы открыть редактор.
Ввод китайских иероглифов
В операциях «Создать/Найти», «Копировать», «Переименовать», «Копировать в систему» и «Копировать на USB-накопитель» предусмотрен ввод китайских иероглифов методом полного пиньиня. Переключайте способ ввода в соответствии с указаниями на экране. Аналогичный ввод доступен в редакторе программы.
Интерфейс редактора программы
В режиме редактирования имя программы отображается в левом верхнем углу, текст программы — слева, состояние контроллера — справа. Доступны следующие операции:
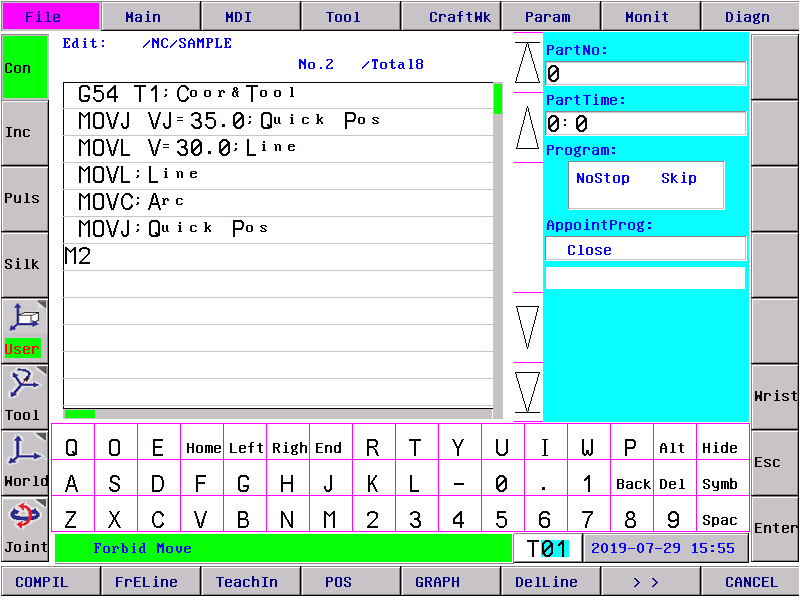
Окно редактора программы: текст программы слева, состояние контроллера справа, экранные клавиши в нижней части.
Основные операции редактирования текста
1. Перемещение курсора. Используйте клавиши «Вверх» (UP), «Вниз» (DOWN), «Предыдущая страница» (PgUp) и «Следующая страница» (PgDn).
2. Замена символа. Удалите символ в позиции курсора и введите новый.
3. Вставка символа. Введите символ в позиции курсора. Перед вводимой буквой пробел добавляется автоматически. Чтобы вставить отдельный пробел, введите букву, а затем удалите её.
4. Удаление символа. Клавиша Delete удаляет символ справа от курсора, Backspace — слева.
5. Вставка строки. Если курсор установлен в конце строки, клавиша ENTER создаёт новую строку после текущей и переносит в неё курсор. В остальных позициях новая строка вставляется перед текущей, а курсор остаётся в текущей строке.
Данные позиционной точки текущей строки
Редактор позволяет просматривать и изменять данные позиционной точки, связанной с текущей строкой программы.
Клавиша «Начало» (HOME): если курсор находится не в начале строки, перемещает его в начало; повторное нажатие в начале строки открывает данные связанной позиционной точки.
Клавиша «Конец» (END): если курсор находится не в конце строки, перемещает его в конец; повторное нажатие в конце строки открывает окно ввода, изменения или добавления данных связанной позиционной точки.
Если с текущей строкой не связана позиционная точка, нажатие клавиши «Начало» (HOME) в начале строки не выполняет никаких действий.
Функциональные страницы редактора программы
Клавиша «Следующая страница» (F7, >>) последовательно переключает четыре набора экранных клавиш.
1. Функциональная страница 1
1.1 «F1»: компиляция текущей программы.
1.2 «F2»: переход к первой или последней строке программы.
1.3 «F3»: включение и выключение режима обучения программы. После включения изменяются назначения экранных клавиш F2, F4 и F5; ими записываются координаты XYZABCXsYs в текущей пользовательской системе координат.
1.4 «F4»: переход к указанной строке.
1.5 «F5»: диалоговый графический ввод.
1.6 «F6»: удаление текущей строки.
1.7 «F7»: выбор второй функциональной страницы.
1.8 «F8»: переключение между вводом китайских иероглифов и символов.
Режим обучения программы — клавиша F3
Формат создаваемых команд задаётся общим параметром P13: MOVJ/MOVL/MOVC либо G0/G1/G6.
Экранные клавиши в режиме TEACH
Клавиша F2 — «Записать точку». Текущее положение робота записывается в программу. Для первой точки создаётся начальный блок; последующие точки записываются командами MOVJ или G0 в зависимости от P13. При создании команды MOVJ открывается окно задания VJ и PL; чтобы оставить предложенные значения без изменения, нажмите ENTER.
Окно задания коэффициента скорости VJ и параметра сглаживания PL для команды MOVJ.
Клавиша F4 — «Записать конечную точку» (SETEND). Записывает конечную точку линейного или кругового движения и создаёт команду MOVL/MOVC либо G1/G6. В окне задаются скорость V, параметр сглаживания PL и номер конечной точки PT; чтобы оставить предложенные значения без изменения, нажмите ENTER. Если курсор установлен на существующей команде дугового движения, текущее положение заменяет конечную точку дуги; начальная и промежуточная точки не изменяются. После успешной записи появляется уведомление.
При записи конечной точки дуги в окне отображаются номера PT_ и PC_: PT задаёт конечную, PC — промежуточную точку дуги.
Окно задания скорости V, параметра сглаживания PL и номера конечной точки для команд MOVL/MOVC.
В правом меню редактора доступны команды просмотра конечной точки текущей строки, её замены и просмотра промежуточной точки дуги.
Клавиша F5 — «Промежуточная точка дуги» (ARCMID). Записывает промежуточную точку. После нажатия контроллер выводит заготовку команды MOVC... или G6 I...J...K... и ожидает записи конечной точки. Если курсор установлен на существующей команде дугового движения, текущее положение заменяет промежуточную точку; начальная и конечная точки не изменяются. После успешной записи появляется уведомление.
Прямое задание позиционных точек в командах
Позиционную точку можно указать непосредственно в команде:
- MOVJ, MJ PT*** или MJ*** — перемещение в точку PT с интерполяцией по осям;
- MOVL, ML PT*** или ML*** — линейное перемещение в точку PT;
- MOVC или MC PC*** PT*** — движение по дуге через промежуточную точку PC к конечной точке PT.
При повторном обучении соответствующие координаты перезаписываются.
ВНИМАНИЕ! При обучении и выполнении программы должны быть выбраны одинаковые номер инструмента и пользовательская система координат. Несоответствие приводит к смещению траектории.
Примечания:
1. В начале обучения программы сначала выполните позиционирование командой MOVJ или G0; иначе траектория при выполнении программы будет зависеть от исходного положения робота.
2. Изменение линейной команды: на строке с курсором нажмите «Записать конечную точку» (SETEND) для записи текущей позиции как конечной точки прямой.
3. Изменение дуговой команды: если строка, в которой находится курсор, уже является дуговой командой, нажатие «Промежуточная точка дуги» установит текущую позицию как промежуточную точку этой дуги (исходные начальная и конечная точки дуги остаются неизменными); при успешном изменении система выдаст соответствующее уведомление. Нажатие «Запись конечной точки» установит текущую позицию как конечную точку этой дуги (исходные начальная и промежуточная точки дуги остаются неизменными); при успешном изменении система выдаст соответствующее уведомление.
3.1 Для пробного движения к промежуточной точке дуги в режиме MOVL добавьте в конце программы модификатор ;M;
3.2 Для пробного движения к конечной точке дуги в режиме MOVL добавьте в конце программы модификатор ;E.
4. Просмотр данных обученной точки: установите курсор на строку команды и нажмите клавишу «Конец» (END), чтобы просмотреть координаты точки, используемой в текущей строке.
Порядок записи траектории
1. Нажмите F3, чтобы включить режим обучения программы;
2. Нажмите F2, чтобы записать начальную строку программы;
3. Переместите робот в начальную точку и нажмите F2 для её записи;
4. Переместите робот по требуемой траектории в следующую точку:
4.1 Перемещение по осям: нажмите F2 и задайте коэффициент скорости VJ и параметр сглаживания PL. Контроллер вставит команду MOVJ.
4.2 Линейное перемещение: нажмите F4 и задайте скорость, параметр сглаживания PL и конечную точку. Контроллер вставит команду MOVL.
4.3 Дуговая команда: нажмите F5 для записи промежуточной точки дуги, переместите робот в конечную точку дуги, нажмите F4, задайте скорость, параметр сглаживания PL и конечную точку. Контроллер вставит команду MOVC.
1.5 Графический ввод команд — клавиша F5
В открывшемся окне введите номер требуемой команды:
Диалог графического ввода команд, вызываемый клавишей F5.
1.5.1 Введите «3», чтобы вставить команду включения параллельного смещения SN*, где «*» — номер группы технологических параметров 0–99. Настройки задаются параметрами P501–P506. Команды SN* и SF включают и выключают параллельное смещение траектории, применяемое при перемещении заготовок и паллетировании.
1.5.2 Введите «4» для отключения параллельного смещения командой SF.
1.5.3 Введите «5», чтобы вставить команду поджига дуги AS*. В пользовательском режиме команда выполняет ProgramUser0; в штатном режиме используется встроенная последовательность. Символ «*» задаёт номер группы параметров 0–9; соответствующие настройки находятся в P1-0…P1-9.
1.5.4 Введите «6», чтобы вставить команду гашения дуги AE*. В пользовательском режиме команда выполняет ProgramUser1; в штатном режиме используется встроенная последовательность завершения сварки.
1.5.5 Введите «7» — команда начала сварки с колебаниями WS*. Она вызывает группу технологических параметров 0–9, доступную для просмотра и изменения через P2-0…P2-9. Команды WS* и WE задают сварку с колебаниями при движении MOVL и MOVC/MOVCA и применяются для широких швов.
1.5.6 Введите «8», чтобы вставить команду окончания сварки с колебаниями WE*.
1.5.7 Введите «10» — команду начала поиска положения ST* P*, где «*» после ST — номер группы параметров поиска 0–9, а «*» после P — номер набора данных смещения 0–99, в котором сохраняется результат поиска.
1.5.8 Введите «11» — команду окончания поиска SE.
1.5.9 Введите «12» — команду начала слежения за дугой TS*, где «*» — номер вызываемой группы параметров 0–4.
1.5.10 Введите «13» — команду окончания слежения за дугой TE.
1.5.11 Введите «14» — команду включения лазерной системы поиска и слежения LS*, где «*» — номер вызываемой группы параметров 0–3.
1.5.12 Введите «15» — команду выключения лазерной системы LE.
2. Функциональная страница 2
2.1 «F1»: удаление блока программы.
2.2 «F2»: копирование указанного блока программы.
2.3 «F3»: сортировка программ.
2.4 «F4»: поиск указанного символа.
2.5 «F5»: замена указанного символа.
2.6 «F6»: замена всех вхождений указанного символа.
2.7 «F7»: выбор третьей функциональной страницы.
2.8 «F8»: выбор первой функциональной страницы.
3. Функциональная страница 3
Табличное меню для автоматического ввода специальных команд:
3.1 «F1»: команды движения.
3.2 «F2»: команды управления потоком.
3.3 «F3»: вспомогательные команды.
3.4 «F4»: сварочные команды.
3.5 «F5»: слежение и поиск.
3.6 «F6»: паллетирование и перемещение заготовок.
3.7 «F7»: выбор четвёртой функциональной страницы.
3.8 «F8»: выбор второй функциональной страницы.
4. Функциональная страница 4
Табличное меню для автоматического ввода специальных команд:
4.1 «F1»: команды машинного зрения.
4.2 «F2»: прочие команды.
4.3 «F3»: специальные команды.
4.4 «F4»: сварочные команды.
4.5 «F8»: выбор третьей функциональной страницы.
3.12.2 Обучение программы дуговой сварки
В примере используются пять позиционных точек. Робот перемещается без сварки из точки 1 через точку 2 к началу шва в точке 3. Команда AS3 включает дуговую сварку, после чего выполняется рабочий проход MOVL из точки 3 в точку 4. Команда AE3 завершает сварку; затем робот отводится через точку 5 и возвращается в точку 1.
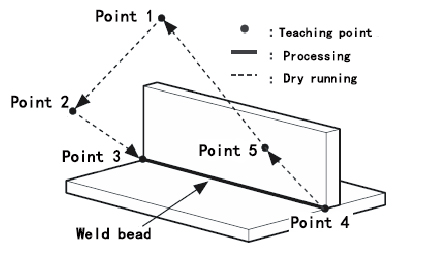
Траектория обучения программы дуговой сварки: пунктиром показаны перемещения без сварки, сплошной линией — рабочий проход от точки 3 к точке 4.
Пример управляющей программы
Комментарии после точки с запятой поясняют назначение каждой строки:
G54 T1 ; пользовательская система координат G54, инструментальная система координат T1
AA1000 ; сварочный ток, соответствует выходному аналоговому сигналу системы 3,33 В
VV1500 ; сварочное напряжение, соответствует выходному аналоговому сигналу системы 5 В
MOVJ VJ=80.0 PL=900 ; перемещение по осям к программной точке 1, VJ=80%, PL=900
MOVJ VJ=50.0 PL=1000 ; перемещение по осям к программной точке 2, VJ=50%, PL=1000
MOVJ VJ=25.0 PL=0 ; перемещение по осям к детали в программной точке 3, VJ=25%, PL=0
AS3 ; начало дуговой сварки, 3-я группа параметров
MOVL V=100 PL=0 ; дуговая сварка от программной точки 3 до программной точки 4, скорость 100 мм/мин
AE3 ; окончание дуговой сварки
MOVJ VJ=50.0 PL=900 ; перемещение по осям к программной точке 5, VJ=50%, PL=900
MOVJ VJ=50.0 PL=900 ; перемещение по осям к программной точке 1, VJ=50%, PL=900
M02 ; конец
Операции с файлами программ
3.12.3 Копирование
В каталоге выберите исходную программу клавишами «Вверх» (UP) и «Вниз» (DOWN), затем нажмите «Копировать» (F2 COPY) и введите имя копии. Контроллер создаст файл с тем же содержимым под новым именем.
Если после нового имени ввести символ «[», при копировании из файла будут удалены непечатаемые символы.
3.12.4 Удаление
В каталоге выберите программу клавишами «Вверх» (UP) и «Вниз» (DOWN), затем нажмите «Удалить» (DELETE).
Чтобы удалить все файлы программ из памяти контроллера или с USB-накопителя, нажмите E и введите пароль уровня доступа «Производитель станка».
ВНИМАНИЕ! Удалённые программы восстановить невозможно. Перед массовым удалением создайте резервную копию.
3.12.5 Переименование
В каталоге выберите программу клавишами «Вверх» (UP) и «Вниз» (DOWN), нажмите «Переименовать» (F3 RENAME), введите новое имя и подтвердите ввод.
3.12.6 Информация
В каталоге выберите программу клавишами «Вверх» (UP) и «Вниз» (DOWN) и нажмите «Информация» (F4 INFORMATION). В открывшемся окне отображаются размер файла и объём свободной памяти.
3.12.7 Управление папками
Для создания папки в каталоге нажмите «Создать/найти» (F1 NEW FILE/SEARCH), введите имя, затем добавьте точку. После имени созданного объекта появится метка «папка».
Чтобы открыть папку, установите на неё курсор и нажмите ENTER. Внутри можно создавать файлы программ и вложенные папки.
Для перехода в родительскую папку нажмите «F5».
Чтобы удалить папку, выберите её и нажмите «Удалить» (DELETE).
3.12.8 Выбор программы для автоматического запуска
В каталоге выберите программу клавишами «Вверх» (UP) и «Вниз» (DOWN) и нажмите F7. Контроллер назначит её текущей программой и вернётся в окно, из которого был открыт каталог.
3.12.9 Обмен программами с ПК
Контроллер поддерживает передачу файлов программ через интерфейс RS-232.
1. Отправка
Эта операция передаёт выбранную программу на другой контроллер или ПК. Выберите файл в каталоге и нажмите T. Для прерывания передачи нажмите «Сброс» (RESET).
2. Приём
Эта операция принимает текстовый файл с другого контроллера или ПК. В каталоге нажмите R, введите имя сохраняемого файла и нажмите ENTER. Для прерывания передачи нажмите «Сброс» (RESET).
Примечания:
1. Для обмена с ПК требуется коммуникационное ПО, предназначенное для данного контроллера.
2. Скорость обмена на ПК и контроллере должна совпадать.
3. Номер последовательного порта ПК должен соответствовать настройкам контроллера.
4. Длина кабеля RS-232 не должна превышать 10 м.
5. Передаваемая с ПК программа должна быть сохранена в текстовом формате.
3.12.10 Управление USB-накопителем
USB-накопитель используется для переноса программ, файлов параметров и системного ПО, а также для обновления и резервного копирования.
Примечание: при использовании USB-накопителя в именах папок не должно быть пробелов.
После подключения USB-накопителя к USB-интерфейсу в главном окне программ нажмите «Открыть USB-накопитель» (F6 USB DISC). Повторное нажатие F6 возвращает в системный каталог.
1. Работа с файлами программ
1.1 Копирование файлов программ или папок с USB-накопителя в систему
Подключите накопитель и нажмите «Открыть USB-накопитель» (F6 USB DISC). Выберите файл или папку клавишами «Вверх» (UP) и «Вниз» (DOWN), затем нажмите «Копировать в систему» (F4). Введите имя объекта и нажмите ENTER. После копирования контроллер вернётся в каталог программ. Если объект с таким именем существует, потребуется подтвердить его замену.
Если требуется скопировать все программы с USB-накопителя в систему, нажмите «R».
1.2 Копирование файлов программ или папок из системы на USB-накопитель
В каталоге программ выберите файл или папку клавишами «Вверх» (UP) и «Вниз» (DOWN), затем нажмите «Открыть USB-накопитель» (F6 USB DISC). Нажмите «Копировать на USB-накопитель» (F3), введите имя объекта и нажмите ENTER. Если объект с таким именем существует, потребуется подтвердить его замену.
Если требуется скопировать все файлы из системы на USB-накопитель, нажмите «T».
ВНИМАНИЕ! Перед извлечением USB-накопителя выйдите из его каталога и вернитесь в системный каталог программ. Иначе последние записанные данные могут быть потеряны.
При использовании USB-накопителя в именах папок не должно быть пробелов.
2. Управление параметрами и системным ПО с помощью USB-накопителя
Через USB можно импортировать файлы параметров и системное ПО, а также создавать резервные копии параметров.
2.1 Импорт параметров и системного ПО
Подключите накопитель, нажмите PAGE, затем «Открыть USB-накопитель» (F6 USB DISC). Выберите подготовленную папку и откройте её клавишей ENTER. После появления требуемых файлов нажмите «Импорт параметров» (F2 RESTORE), введите пароль и подтвердите операцию. По завершении повторно нажмите F6, чтобы выйти из каталога USB-накопителя, и перезапустите контроллер для загрузки новых файлов.
ВНИМАНИЕ! Предварительно поместите все импортируемые файлы в отдельную папку и скопируйте её в корневой каталог USB-накопителя. Это снижает риск выбора и замены посторонних системных файлов.
2.2 Экспорт параметров для резервного копирования
Подключите накопитель, нажмите PAGE, затем «Открыть USB-накопитель» (F6 USB DISC). Откройте папку назначения, нажмите «Экспорт параметров» (F1 BACKUP), введите пароль и подтвердите операцию. По завершении повторно нажмите F6, чтобы выйти из каталога USB-накопителя.
Для экспорта рекомендуется использовать пустой накопитель или заранее созданную отдельную папку: комплект параметров состоит из нескольких десятков файлов.
3.12.11 Преобразование автономных файлов в G-код
После импорта программы автономного программирования необходимо добавить в её начало выбор пользовательской и инструментальной систем координат, а также исходное положение осей. Это обеспечивает воспроизводимость конфигурации робота при каждом запуске.
Переместите робот в исходную конфигурацию программы, выберите файл в каталоге и нажмите «-». В открывшемся окне задайте номер пользовательской системы координат G, номер инструмента T, а также VJ, PL и другие параметры. После подтверждения контроллер создаст одноимённый файл с расширением RBT. Файл с расширением .DXF или .dxf преобразуется в программу G-кода.
При создании файла G-кода автоматически добавляются соответствующие заголовочный и конечный код, в зависимости от того, присутствуют ли в текущем каталоге файлы HEADDXF.TXT и ENDDXF.TXT (или headdxf.txt и enddxf.txt).
Примечание: файлы заголовка и окончания должны находиться в текущем каталоге.
3.12.12 Работа с папкой FTP-сервера
При наличии сетевого подключения контроллер может работать с папкой FTP-сервера.
1. В каталоге программ нажмите «N». Если N вводится сочетанием клавиш, нажмите Shift, затем N, либо используйте предусмотренную на панели клавишу модификатора.
2. Для выхода из папки FTP-сервера повторно нажмите «N» или нажмите «F6».
В папке FTP-сервера можно просматривать содержимое каталогов ПК и выбирать отдельные файлы для передачи.
3.12.13 Очередь программ
В главном окне программ нажмите «M» либо настройте очередь программ общим параметром обработки P21.
Для временного включения или отключения очереди коснитесь её строки состояния либо нажмите «B» в окне программ.
1. Первое поле задаёт режим выполнения очереди
1.1 Значение «1»: после нажатия «Пуск» (START) система контролирует реле M362–M371 (входы X28, X29, X32–X39). Если реле назначенной программы активно, программа запускается; иначе система переходит в ожидание. После запуска состояние реле сбрасывается.
1.2 Значение «3»: аналогично режиму 1, но после последней программы очередь циклически возвращается к первой.
1.3 Значение «5»: аналогично режиму 1, но без проверки M362–M371; выполнение начинается сразу.
1.4 Значение «7»: аналогично режиму 3, но без проверки M362–M371; выполнение начинается сразу.
1.5 Значение «9»: программы выполняются в порядке активации реле M362–M371. В интерфейсе отображается сформированная последовательность. При выборе другого режима последовательность сбрасывается. Например, «532a7» задаёт порядок программ 5, 3, 2, 10 и 7; символ «a» обозначает программу №10.
1.6 Значение «11»: аналогично режиму 9. В режимах 1/3/5/7/9 после исчерпания очереди выполнение останавливается до следующего нажатия START. В режиме 11 при остановленной программе активация входа сразу запускает назначенную ему программу, даже если очередь пуста.
1.7 Значение «0»: отключает очередь и удаляет назначения программ для M362–M371.
1.8 «DEL» + ENTER: удалить все настройки очереди.
1.9 «S» + ENTER: отключить очередь, сохранив назначения M362–M371.
1.10 «C» + ENTER: удалить назначения M362–M371, не отключая режим очереди.
2. В каталоге программ нажмите «A», чтобы добавить текущую программу в очередь. В диалоговом окне задайте её порядковый номер и число повторов.
После включения очереди строка состояния, например «Очередь 3-2/4», означает: выполняется программа №3, текущий повтор — 2 из 4.
При включённой очереди команда M20 игнорируется.
После нажатия «Пуск» (START) контроллер выполняет настроенную очередь в выбранном режиме.
Для непосредственного перехода к другой программе укажите в строке с M02, M20 или M30 адрес P, содержащий путь и имя файла:
Например:
M02 PASD123 — завершить выполнение программы и установить файл ASD123 в качестве текущей выполняемой программы.
M20 PASD123 — завершить выполнение программы, установить файл ASD123 в качестве текущей выполняемой программы и сразу же выполнить ASD123.
M30 PASD123 — завершить выполнение программы и установить файл ASD123 в качестве текущей выполняемой программы.
3.12.14 Шаблоны программ
Если общий параметр P330 имеет значение 14–18 (штамповочное производство), в нижней части каталога появляется команда «Шаблон программы» (MODULE). Откройте её, заполните поля по экранным подсказкам и нажмите ENTER. Контроллер сформирует рабочую программу из выбранного шаблона.
К имени программы, созданной по шаблону, автоматически добавляется идентификатор «-mould-». Наличие в имени файла «-mould-» означает, что программа создана из шаблона. При записи координат точек в промежуточных строках новая строка автоматически не вставляется, а точка записывается в текущей строке, и все исходные комментарии сохраняются.
Шаблон штамповки с переносом заготовки: HIDEFILE-PRESS-MOVE.TXT
Шаблон отдельной штамповочной операции: HIDEFILE-PRESS-SOLO.TXT
Шаблон загрузки заготовки: HIDEFILE-PRESS-UP.TXT
Шаблон выгрузки заготовки: HIDEFILE-PRESS-DOWN.TXT
Шаблон обслуживания двух прессов одним роботом: HIDEFILE-PRESS-DOUBLE.TXT
Шаблоны можно изменять в соответствии с технологическим процессом. Для их отображения нажмите «F» и введите пароль уровня доступа «Производитель станка». Подробнее см. раздел 5.5 «Штамповочное производство».
4 Программирование
Управляющая программа задаёт траекторию робота и связанные с ней вспомогательные действия в соответствии с требованиями процесса. Помимо геометрии движения, в программе следует учитывать режимы перемещения, сигналы оборудования и технологические команды контроллера. В этом разделе приведены синтаксис команд и правила их применения.
Примечание. Контроллер робота поддерживает часть команд ЧПУ, применяемых во фрезерных системах. Используйте их только в пределах функций, описанных для установленной версии ПО; дополнительные сведения см. в руководстве соответствующей системы ЧПУ.
4.1 Основные понятия
Программный блок (строка программы) — полная командная строка, состоящая из командной части и данных.
Программа — логически организованная последовательность программных блоков, предназначенная для выполнения требуемой операции.
Пользовательская система координат — прямоугольная декартова система координат, ориентация осей которой определяется правилом правой руки (см. рисунок). При повороте от положительного направления X к положительному направлению Y большой палец указывает положительное направление Z. Для системы координат заготовки ось +Z обычно направляют от её поверхности; направления +X и +Y выбирают с учётом базовых кромок и принятой схемы программирования.
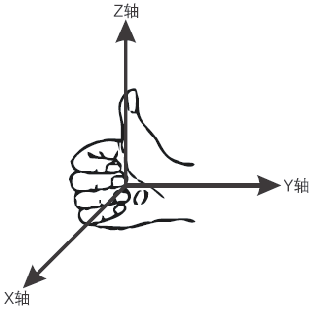
Существует два способа задания пользовательской системы координат:
1. В режиме обучения нажмите «Выбор системы координат» (F8 CHOCO);
2. С помощью команд G54/G54.1-G54.48/G55/G56/G57/G58/G59.
В параметрах можно настроить до шести пользовательских систем координат. Перед выполнением команд в абсолютных координатах необходимо выбрать требуемую систему одним из указанных способов.
Абсолютное программирование — задание координат относительно начала выбранной пользовательской системы координат. Режим включается командой G90; используются координатные слова X, Y, Z, A, B, C, Xs и Ys.
Например: G00 G90 X200 Y200 Z300
Программирование в приращениях — задание перемещения относительно текущего положения, а не относительно начала пользовательской системы координат. Режим включается командой G91; используются координатные слова X, Y, Z, A, B, C, Xs и Ys.
Например: G00 G91 X200 Y200 Z300
Минимальное программируемое приращение — 0,001 мм.
Модальная команда сохраняет действие в последующих программных блоках, пока её не заменит другая команда той же модальной группы.
Команды одного типа объединяются в модальную группу. В каждый момент активна только одна команда группы. Например, M03, M04 и M05 образуют одну группу, начальным состоянием которой является M05.
Сброс модальных состояний возвращает модальные группы в исходное состояние. Например, при завершении программы командой M30 контроллер восстанавливает начальные состояния модальных групп.
Немодальная команда — команда, которая действует только в текущем программном блоке.
4.2 Команды программирования и порядок их применения
4.2.1 Соглашения по программированию
1. В одном программном блоке можно указывать несколько команд, но не более одной команды из каждой модальной группы.
2. В одном программном блоке команды и параметры могут располагаться в произвольном порядке.
Например: M03 G01 X20 Y-30 можно записать как G01 Y-30 X20 M03.
3. В одном программном блоке одну и ту же команду нельзя указывать повторно.
4. Программный блок не должен содержать адресов и операндов, не относящихся к указанным командам.
5. Ведущий «0» в кодах команд можно не писать, например: G01 M03 можно записать как G1 M3.
6. Блоки после запуска с произвольной точки или строки, а также после смены инструмента следует задавать в абсолютных координатах.
7. Немодальные команды действуют только в том программном блоке, в котором они указаны, например G04.
8. Модальные команды действуют до появления команды той же группы.
4.2.2 Команды контроллера робота
Команды аналогового выхода AA/S, VV/SS, L2/L4/L6
Сварочный ток задаётся командой AA или S.
Сварочное напряжение задаётся командой VV или SS.
При использовании команд AA и VV их можно записывать в одной строке. Но при использовании команд S и SS их нельзя записывать в одной строке.
AA/S выводит первый аналоговый сигнал 0–10 В, VV/SS выводит второй аналоговый сигнал 0–10 В.
Например: при P43=50, P44=150, P44-1=0 и P44-2=10000 диапазон AA50–AA150 соответствует
выходу 0–10 В. При AA50 выход 0 В, при AA100 (обозначает ток 100 А) выход 5 В.
P45=100, P46=500, P46-1=0, P46-2=10000, диапазон VV100–VV500 соответствует выходу 0–10 В. При VV100 выход 0 В, при VV200 (обозначает напряжение 200 В) выход 2,5 В.
L2 — линейное изменение первого аналогового выхода во время MOVL/G01/G02/G03/G05/G06;
L4 — линейное изменение второго аналогового выхода во время MOVL/G01/G02/G03/G05/G06;
L6 — линейное изменение обоих аналоговых выходов во время MOVL/G01/G02/G03/G05/G06.
Пример: MOVL AA345 VV678 L6 — сварочный ток и напряжение линейно изменяются от текущих значений до 345 А и 678 В.
Команда начала дуги AS*
AS* выполняет поджиг дуги. Если в P1-9 включён бит +2, запускается пользовательская программа ProgramUser0; в остальных случаях выполняется встроенная последовательность.
Параметр P2 в строке команды включает поджиг на ходу: последовательность поджига выполняется параллельно с движением текущего или следующего блока.
«*» — номер группы параметров сварки 0–9, заданной параметрами P1-0…P1-9. Подробнее см. раздел 3.9.1.
Пример:
MOVJ ; перемещение по осям
MOVJ AS1 P2 ; поджиг AS1 выполняется одновременно с перемещением MOVJ
MOVL AS1 ; после завершения предыдущего поджига AS1 выполняется функция сварки MOVL
MOVL ; выполнение функции сварки MOVL
AE1 ; гашение дуги
Примечание. Координата вспомогательной оси As задаётся адресом AS=, который следует отличать от команды AS*.
Команда завершения дуги AE*
Команда AE* завершает сварку. Если в P1-9 включён бит +4, запускается пользовательская программа ProgramUser1; в остальных случаях выполняется встроенная последовательность.
Начало сварки с колебаниями WS*; прерывистая сварка WS99
Команда начала колебательной сварки: WS*.
«*» обозначает номер группы параметров сварочных колебаний (0–9), заданный параметром P2-0.
Команда активирует выбранную группу параметров сварочных колебаний. Подробнее см. раздел «Сварочные колебания».
Пример:
WS2 ; вызов группы параметров колебательной сварки №2, начало колебательной сварки
…… ; траектория колебательной сварки
WE ; завершение колебательной сварки
Команда прерывистой сварки: WS99
Формат: WS99 P... Q... R..., где P — длительность включения дуги, с; Q — длина участка сварки, мм; R — длина участка без сварки, мм.
P100 задаёт номер группы базовых параметров сварки 0–9, используемой для поджига и гашения дуги в цикле WS99.
Если выполняется колебательная сварка по осям Xs/Ys, то направление колебаний фиксировано перпендикулярно осям X/Y рабочей системы координат. Настройте направление осей X/Y рабочей системы координат так, чтобы оно совпадало с направлением движения Xs/Ys.
Если основной осью движения является Xs, колебания выполняются перпендикулярно оси X рабочей системы координат; если Ys — перпендикулярно оси Y.
Завершение сварки с колебаниями или прерывистой сварки WE
Команда завершения сварки с колебаниями или прерывистой сварки: WE.
Между WS* и WE команды MOVL и MOVC/MOVCA (полная окружность) выполняются с колебаниями по выбранной группе параметров. Режим применяется для сварки широких швов.
Команды движения робота (MJ/ML/MC/MCA)
1.1 Типы команд движения
1.1.1 Перемещение с интерполяцией по осям: MJ, MOVJ или G0.
1.1.2 Линейное движение: ML, MOVL или G1.
1.1.3 Движение по дуге: MC/MCA P6, MOVC/MOVCA P6 или G6 P6.
1.2 Ориентация инструмента при движении по дуге
Если указан P6, ориентация инструмента при движении по дуге определяется ориентацией в начальной точке; ориентации промежуточной и конечной точек игнорируются. При большом радиусе дуги ось J6 может достичь ограничения хода.
Пример: MOVC/MOVCA P6.
Если P6 не указан, ориентация инструмента при движении по дуге плавно изменяется от ориентации начальной точки к ориентации конечной точки; ориентация промежуточной точки игнорируется.
1.3 Прямое задание координат осей
В командах движения целевое положение можно задавать непосредственно координатами осей. При G91 значения задаются в приращениях, при G90 — в абсолютных координатах.
Формат:
MOVJ J1=*** J2=*** J3=*** J4=*** J5=*** J6=***Запись J0=0 эквивалентна J1=0 J2=0 J3=0 J4=0 J5=0 J6=0. Для перемещения шестиосевого робота с интерполяцией по осям мнемонику MJ или MOVJ опускать нельзя.
1.4 Задание откалиброванной нулевой точки как целевого положения
Это специальная форма задания целевого положения оси, а не процедура калибровки. Вместо числовой координаты после знака «=» вводится служебный операнд «Z». Здесь он не обозначает координату Z и не является подставляемой переменной; заменять его другим символом нельзя:
J1=Z — позиционирование оси J1 в откалиброванную нулевую точку с компенсацией
J2=Z — позиционирование оси J2 в откалиброванную нулевую точку с компенсацией
J3=Z — позиционирование оси J3 в откалиброванную нулевую точку с компенсацией
J4=Z — позиционирование оси J4 в откалиброванную нулевую точку с компенсацией
J5=Z — позиционирование оси J5 в откалиброванную нулевую точку с компенсацией
J6=Z — позиционирование оси J6 в откалиброванную нулевую точку с компенсацией
J0=Z или J=Z — позиционирование всех осей J1–J6 в откалиброванную нулевую точку с компенсацией
1.5 Отображение координат точки в строке программы
При P13=0 редактор формирует команды MOVJ/MOVL/MOVC и не выводит координатные данные точки в строке программы. При P13=1 формируются команды G0/G1/G6, и координатные данные отображаются.
1.6 Условный переход при движении по дуге
Если в блок MOVC или MOVCA введена условная команда перехода G31/G311 P_ и одновременно требуется поворачивать инструмент вокруг центра дуги, значение P_ задают со знаком минус. Например:
MOVC G31 P3281019 // при активации X19 перейти к блоку N328;
MOVC G31 P-3281019 // поворачивать инструмент вокруг центра дуги и при активации X19 перейти к N328.
1.7 Сокращённое указание номера позиционной точки
Число непосредственно после MJ или ML задаёт номер позиционной точки:
MJ56 — перемещение по осям в точку 56 (эквивалентно MOVJ PT56 или MJ PT56);
ML78 — линейное движение в точку 78 (эквивалентно MOVL PT78 или ML PT78).
1.8 Ограничения и указания по программированию
1.8.1 Программа, созданная с использованием команд MOVJ/MOVL/MOVC, может содержать не более 30 000 строк.
1.8.2 Ориентация, записанная в промежуточной точке дуги, игнорируется.
1.8.3 Первое движение программы следует задавать командой MOVJ с интерполяцией по осям. Иначе одна и та же декартова начальная точка может быть достигнута в разных конфигурациях робота.
Задание линейной скорости V/F
Параметр V= задаёт линейную скорость в мм/с; например, V=120 означает скорость 120 мм/с.
Линейную скорость можно также задать параметром F в мм/мин.
Использование V= в программных блоках G0, MJ или MOVJ вызовет ошибку.
Эта команда является модальной и действует в текущем и последующих программных блоках.
Программный коэффициент скорости VJ
Параметр VJ= задаёт программный коэффициент скорости для G0, MJ и MOVJ. Например, VJ=90 задаёт 90%. Значение не может превышать 100%; большее значение автоматически ограничивается уровнем 100%.
Если VJ= не указан, используется коэффициент коррекции скорости, заданный с пульта. Если VJ= указан, его значение действует в текущем блоке. При изменении коэффициента с пульта во время выполнения активным становится новое значение, заданное оператором.
Параметр VJ= можно использовать только в программных блоках G0, MJ или MOVJ, иначе возникает ошибка.
Параметр является немодальным и действует только в текущем программном блоке.
Параметр сопряжения траектории PL
PL= задаёт для текущего блока допустимый скачок скорости при переходе к следующему движению; по назначению он соответствует параметру P16, но действует только в данном блоке. PL=0 задаёт точную остановку в конечной точке. При PL>0 переход выполняется без полной остановки; чем меньше значение, тем точнее робот проходит запрограммированную точку. Для заметного сглаживания MOVJ обычно требуется большое значение, например PL=1000. Параметр немодальный.
Включение параллельного смещения SN*
«*» обозначает номер группы параметров смещения (0–99), заданный параметрами P501–P506.
Выключение параллельного смещения SF
Команды SN* и SF включают и выключают смещение траектории, применяемое при перемещении заготовок и паллетировании.
Начало поиска положения ST* P*
«*» после ST — номер группы параметров поиска 0–9.
«*» после P — номер набора данных смещения 0–99, в котором сохраняется результат поиска.
При выполнении команды выбранный набор данных смещения автоматически обнуляется.
Завершение поиска положения SE
Поиск положения при линейном движении (SX/SY/SZ)
3.1 Направления поиска
SX — поиск положения в направлении оси X, при лазерном поиске — поиск в направлениях осей X и Z.
SY — поиск положения в направлении оси Y;
SZ — поиск положения в направлении оси Z;
SXS — поиск положения в направлении оси XS;
SYS — поиск положения в направлении оси YS;
SZS — поиск положения в направлении оси ZS;
SXSS — поиск положения в направлении оси AS;
SYSS — поиск положения в направлении оси BS;
SZSS — поиск положения в направлении оси CS;
3.2 Повторный поиск и усреднение результатов
После мнемоники можно указать число повторов; контроллер усреднит результаты. Допускается до девяти повторов. Если число не указано, поиск выполняется один раз. Примеры: SX5, SY6, SZ4, SY, SX.
3.3 Поиск положения и применение результата при сварке
Пример 1:
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в исходную точку
ST2 P3; начать поиск положения, вызвать группу параметров поиска положения №2, результат данного поиска сохранить в данные смещения №3
LS2; включить лазерную систему, выбрать группу параметров №2
MOVL; позиционирование в начальную точку поиска положения
MOVL SX; поиск положения в направлении оси X, точка MOVL в этой строке является конечной точкой поиска при настройке детали, система автоматически определяет направление по этой точке и начальной точке поиска
MOVL; позиционирование в другую начальную точку поиска положения
MOVL SY3; поиск положения в направлении оси Y (количество повторных поисков — 3), точка MOVL в этой строке является конечной точкой поиска при настройке детали, система автоматически определяет направление по этой точке и начальной точке поиска
SE; завершить поиск положения
LE; выключить лазерную систему
MOVJ; позиционирование в промежуточную точку
SN3; задать номер данных смещения положения №3
AS4; команда поджига дуги
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
AE4; завершить дуговую сварку
SF; отключить смещение положения
3.4 Выбор датчика и автоматическое сохранение результата
3.4.1 Поиск может выполняться контактным или лазерным датчиком. Команды SX/SY/SZ между LS и LE запускают лазерный поиск; без LS используется контактный датчик.
3.4.2 Если SX/SY/SZ выполняется при включённой функции LS, но без предшествующей ST, контроллер ищет положение сварного шва лазерным датчиком. Результат автоматически сохраняется в наборе данных смещения №90; при последующем слежении контроллер применяет коррекцию SN90. Подробнее см. описание лазерного слежения.
3.5 Поиск наклонной поверхности по двум направлениям
Пример 2:
Сначала выполняется поиск верхней поверхности по оси Z и сохраняется первое смещение. После его применения выполняется поиск наклонной боковой поверхности по оси X; результаты двух поисков суммируются в наборе данных смещения №2.
Последовательный поиск наклонной поверхности: сначала по оси Z, затем по оси X.
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в исходную точку
ST1 P1; вызвать группу параметров поиска №1 и сохранить результат в наборе данных смещения №1
MOVL; позиционирование в начальную точку поиска положения
MOVL SZ; поиск по оси Z, точка MOVL является конечной точкой поиска при настройке детали
SE; завершить поиск положения
SN1; применить набор данных смещения №1
MOVL; позиционирование в другую начальную точку поиска положения
SF; отключить смещение положения
ST1 P2; вызвать группу параметров поиска №1 и сохранить результат в наборе данных смещения №2
MOVL SX; поиск по оси X, точка MOVL является конечной точкой поиска при настройке детали
SE; завершить поиск положения
PX2=PX2+PX1; сложить результаты двух поисков и сохранить сумму в наборе №2
MOVL; позиционирование в промежуточную точку
SN2; применить набор данных смещения №2
AS4; начать дуговую сварку с группой параметров №4
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
AE4; завершить дуговую сварку
SF; отключить смещение положения
3.6 Раздельные инструменты для лазерного датчика и сварочной горелки
Если лазерный датчик смещён относительно сварочной горелки, задайте горелку как инструмент T1, а точку измерения лазерного датчика — как инструмент T2. Для каждого инструмента отдельно откалибруйте TCP и требуемую систему координат.
3.6.1 Поиск и обучение выполняйте с инструментом T2.
3.6.2 Сварку выполняйте с инструментом T1.
Пример 3:
G55 T2 ; номер лазерного инструмента T2
LS2 ; включить лазер
MOVJ; позиционирование в исходную точку
ST2 P3; начать поиск, сохранить данные в №3
MOVL; позиционирование в начальную точку поиска положения
MOVL SX; поиск положения в направлении оси X
MOVL; позиционирование в другую начальную точку поиска положения
MOVL SX; поиск положения в направлении оси X
MOVL; позиционирование в другую начальную точку поиска положения
MOVL SY3; поиск положения в направлении оси Y, 3 раза
SE; завершить поиск положения
LE; отключить лазер
MOVJ; позиционирование в промежуточную точку
G54 T1; выбрать сварочную горелку T1 [обучение выполняется с G55 T2; перед сваркой выбрать G54 T1]
SN3; применить набор данных смещения №3
AS4; начать дуговую сварку с группой параметров №4
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
AE4; завершить дуговую сварку
SF; отключить смещение положения
Включение слежения за дугой TS*
«*» после TS — номер группы параметров слежения за дугой 0–4.
Выключение слежения за дугой TE
Пример:
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в исходную точку
TS2; вызвать группу параметров слежения за дугой №2 для начала слежения
MOVL; выполнить линейную сварку
MOVL; выполнить линейную сварку
TE; завершить слежение за дугой
Включение лазерной системы поиска и слежения LS*/LS*C
Команда LS* включает лазерную систему поиска и слежения за швом и выбирает группу её параметров 0–3. Суффикс C включает режим полной автоматической калибровки координат. При выполнении команды набор данных смещения №90 автоматически обнуляется.
Выключение лазерной системы поиска и слежения LE
Команда LE выключает лазерную систему поиска и слежения за швом.
7.1 Команды поиска и слежения
SX — поиск по осям X и Z; если точка не найдена, формируется ошибка.
SX3 — до трёх попыток поиска по осям X и Z пользовательской системы координат; после третьей неудачной попытки формируется ошибка.
TS* — включение лазерного слежения; в этой команде «*» задаёт группу параметров лазерного слежения, а не слежения за дугой.
TE — выключение лазерного слежения.
7.2 Направления поиска и коррекции
Лазерный поиск положения выполняется в двух направлениях: влево-вправо и вверх-вниз. При определении пользовательской системы координат направление влево-вправо должно совпадать с её осью X, а направление вверх-вниз — с осью Z. Команда SX поэтому выполняет поиск по направлению X или Z пользовательской системы координат. При слежении TS поперечная коррекция действует перпендикулярно траектории сварочной горелки, а вертикальная — по направлению Z инструментальной системы координат.
7.3 Режим предварительного сканирования с последующей сваркой
При P5-24 > 5 включается режим «сканирование — сварка». Во время предварительного прохода команды AS и AE пропускаются, а измеренные между TS и TE поправки записываются в TrackDataFile.txt. Затем система возвращается к команде TS, считывает записанный профиль шва и выполняет сварочный проход вперёд с применением сохранённых поправок. Скорость предварительного сканирования равна программной скорости, умноженной на P5-25.
7.4 Выбор протокола обмена
Параметр P5-14 позволяет выбрать протокол лазерных трекеров Beijing Chuangxiang и Suzhou Quanshi.
7.4.1 Modbus RTU через последовательный интерфейс
7.4.1.1 Включение лазерной системы командой LS*
Отправка: 02 10 00 04 00 01 02 00 ff F3 64 // включение лазера
02 — адрес; 10 00 04 00 01 02 00 ff — включение лазера; F3 64 — контрольная сумма CRC.
Отправка: 02 10 00 05 00 01 02 00 ff F2 B5 // включение разрешения
Например: P5-6=3, отправка: 02 10 00 06 00 01 02 00 03 F2 C7
02 — адрес лазерного датчика;
10 00 06 00 01 02 00 03, где 06 — установка режима шва, 03 — выбор режима шва №03; F2 C7 — контрольная сумма CRC.
7.4.1.2 Выключение лазерной системы командой LE
Отправка: 02 10 00 04 00 01 02 00 00 B3 24
7.4.1.3 Лазерный поиск SX — поиск по направлениям X и Z пользовательской системы координат, заданным для TCP.
Отправка: 02 03 00 08 00 01 05 FB
Регистр 00 08 содержит признак совмещения со швом; запрос считывает его текущее состояние.
Ответ: 02 03 02 00 FF BC 04
00 FF — активный признак совмещения; любое другое значение означает, что совмещение не достигнуто.
После подтверждения совмещения рассчитанное смещение сохраняется в наборе №90 для последующего автоматического применения.
7.4.1.4 Включение лазерного слежения TS*
Например, при P5-6=3 отправляется: 02 10 00 06 00 01 02 00 03 F2 C7
10 00 06 00 01 02 00 03, где 06 — установка режима шва, 03 — выбор режима шва №03;
Включение сигнала разрешения: 02 10 00 05 00 01 02 00 ff F2 B5
Во время слежения контроллер циклически запрашивает поперечное и вертикальное отклонения: 02 03 00 00 00 02 C4 38
02 — адрес лазерного датчика;
03 — команда чтения параметров;
00 00 — начальный адрес регистра;
00 02 — длина чтения регистров;
C4 38 — контрольная сумма CRC.
Регистр 00 00 содержит поперечное отклонение, регистр 00 01 — вертикальное. Запрос считывает оба регистра одновременно.
Ответ лазерного датчика
02 03 04 01 06 02 34 28 79
02 — адрес лазерного датчика;
03 — код функции чтения регистров;
04 — количество байтов данных;
01 06 — значение отклонения влево-вправо, 01 — старший байт, 06 — младший байт, поэтому значение отклонения влево-вправо равно 262;
02 34 — значение отклонения вверх-вниз, 02 — старший байт, 34 — младший байт, поэтому значение отклонения вверх-вниз равно 564;
28 79 — контрольная сумма CRC.
Контроллер корректирует траекторию в реальном времени по базовому смещению из набора №90 и текущим поперечному и вертикальному отклонениям.
7.4.1.5 Выключение лазерного слежения TE
Отправка: 02 10 00 04 00 01 02 00 00 E1 6E
7.4.2 Beijing Chuangxiang — Modbus TCP
Параметры подключения: P500=8, P502=192.168.2.1, P504=192.168.2.3, P5-1=6, P5-9=502, P5-14=1, P5-3=255:255:255:0.
Последовательность работы
Схема цикла лазерного слежения и назначение точек P1-P5 показаны на рисунке ниже.
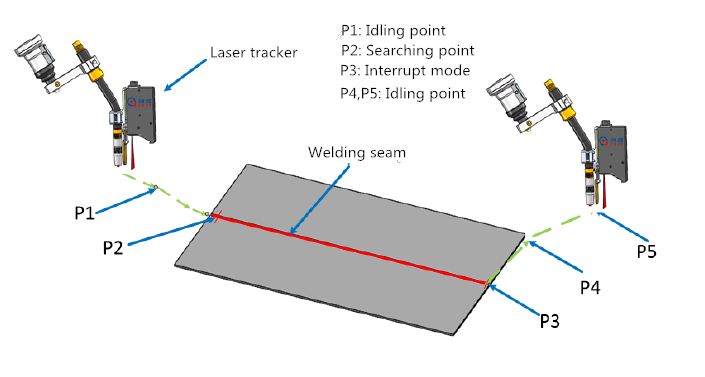
Цикл лазерного слежения: P1, P4 и P5 - точки ожидания; P2 - точка поиска; P3 - точка прекращения приёма данных датчика; красная линия - отслеживаемый сварной шов.
7.4.2.1 Робот приходит в точку поиска, включает лазер и сигнал разрешения. Контроллер считывает отклонения с периодом 50 мс и корректирует положение на месте.
7.4.2.2 Одновременно проверяется признак совмещения со швом. После его получения робот начинает движение вдоль шва с коррекцией траектории в реальном времени.
7.4.2.3 Когда лазерная линия достигает точки P3, контроллер фиксирует последнюю коррекцию и прекращает приём данных датчика.
7.4.2.4 В точке P4 контроллер снимает сигнал разрешения и выключает лазер.
На этом цикл слежения завершён.
Команды протокола
7.4.2.5 Включение лазерной системы командой LS*
Отправка 34 3F 00 00 00 09 03 10 00 04 00 01 02 00 FF // включение лазера
Ответ 34 3F 00 00 00 06 03 10 00 04 00 01 (12 байт)
Отправка 34 3F 00 00 00 09 03 10 00 05 00 01 02 00 FF // включение разрешения
Ответ 34 3F 00 00 00 06 03 10 00 05 00 01 (12 байт)
Управляющие данные формируются по следующим параметрам лазерного датчика:
P5-6, группа параметров лазерного слежения: выбор режима шва / laser tracking group: weld mode selection
Если этот параметр установлен в 1, отправляются следующие данные:
Отправка 34 3F 00 00 00 09 03 10 00 06 00 01 02 00 01 (15 байт)
Ответ 34 3F 00 00 00 06 03 10 00 06 00 01 (12 байт)
Трекер Chuangxiang поддерживает 17 режимов распознавания шва:
1 — стыковой; 2 — нахлёсточный, кромка справа; 3 — нахлёсточный, кромка слева; 4 — угловой; 5 — внутренний угловой;
6 — наружный угловой; 7 — широкий наружный; 8 — широкий внутренний; 9 — особо широкий; 10 — по центру тонкого листа;
11 — пересечение линий;
12/13/14/15/16/17 — варианты режимов 1/2/3/5/6/4 для поверхностей с высоким коэффициентом отражения.
7.4.2.6 Выключение лазерной системы командой LE
Отправка 34 3F 00 00 00 09 03 10 00 04 00 01 02 00 00 (15 байт)
Ответ 34 3F 00 00 00 06 03 10 00 04 00 01 (12 байт)
7.4.2.7 Лазерный поиск SX
SX выполняет поиск по направлениям X и Z пользовательской системы координат, заданным для TCP. Параметры движения определяются выбранной группой параметров поиска.
Во время поиска контроллер циклически считывает признак совмещения со швом:
Отправка 46 63 00 00 00 06 03 03 00 08 00 01 (12 байт)
Ответ 46 63 00 00 00 05 03 03 02 00 FF (11 байт)
Значение 00 FF означает, что совмещение достигнуто. Рассчитанное смещение сохраняется в наборе №90 для последующего автоматического применения.
7.4.2.8 Включение лазерного слежения TS*
Последовательность обмена:
Сначала контроллер передаёт выбранный параметром P5-6 режим шва.
P5-6, группа параметров лазерного слежения: выбор режима шва / laser tracking group: weld mode selection
Если этот параметр установлен в 1, отправляются следующие данные:
Отправка 34 3F 00 00 00 09 03 10 00 06 00 01 02 00 01 (15 байт)
Ответ 34 3F 00 00 00 06 03 10 00 06 00 01 (12 байт)
Режимы трекера Chuangxiang перечислены в пункте B выше.
Затем контроллер включает сигнал разрешения лазерного датчика:
Отправка 34 3F 00 00 00 09 03 10 00 05 00 01 02 00 FF (15 байт)
Ответ 34 3F 00 00 00 06 03 10 00 05 00 01 (12 байт)
Во время сварки контроллер циклически считывает поперечное и вертикальное отклонения:
Отправка 46 63 00 00 00 06 03 03 00 00 00 02 (12 байт)
Ответ 46 63 00 00 00 07 03 03 04 00 2C 00 C8 (13 байт)
Траектория корректируется в реальном времени по базовому смещению из набора №90 и текущим отклонениям датчика.
7.4.2.9 Выключение лазерного слежения TE
Контроллер передаёт датчику:
Отправка 34 3F 00 00 00 09 03 10 00 05 00 01 02 00 00 (15 байт)
Ответ 34 3F 00 00 00 06 03 10 00 05 00 01 (12 байт)
7.4.3 Suzhou Quanshi — Modbus TCP
Параметры подключения: P500=8, P502=192.168.2.1, P504=192.168.1.111, P5-1=6, P5-9=502, P5-14=2, P5-3=255:255:255:0.
7.4.3.1 Включение лазерной системы командой LS*/LS*C
Выключение лазера, когда группа параметров P5-6 не равна 0
Отправка: 00 01 00 00 00 09 01 10 01 00 00 01 02 00 00 (15 байт)
Ответ: 00 01 00 00 00 06 01 10 01 00 00 01 (12 байт)
Когда группа параметров P5-6=0:
Отправка: 00 02 00 00 00 09 01 10 01 02 00 01 02 00 00 (15 байт)
Ответ: 00 02 00 00 00 06 01 10 01 02 00 01 (12 байт)
Включение лазера
Отправка: 00 03 00 00 00 09 01 10 01 00 00 01 02 00 FF (15 байт)
Ответ: 00 03 00 00 00 06 01 10 01 00 00 01 (12 байт)
7.4.3.2 Выключение лазерной системы командой LE
Отправка: 00 01 00 00 00 09 01 10 01 00 00 01 02 00 00 (15 байт)
Ответ: 00 01 00 00 00 06 01 10 01 00 00 01 (12 байт)
7.4.3.3 Лазерный поиск SX
SX выполняет поиск по направлениям X и Z пользовательской системы координат, заданным для TCP. Во время поиска контроллер циклически считывает три регистра, начиная с 0x02: состояние поиска, поперечное и вертикальное отклонения.
Отправка: 00 04 00 00 00 06 01 03 00 02 00 03 (12 байт)
Ответ: 00 04 00 00 00 09 01 03 06 00 FF 00 C8 00 0A (15 байт)
Значение 00 FF в регистре 0x02 означает, что шов найден. Рассчитанное смещение сохраняется в наборе №90 для последующего автоматического применения.
7.4.3.4 Включение лазерного слежения TS*
Во время сварки контроллер циклически считывает три регистра, начиная с 0x02: состояние поиска, поперечное и вертикальное отклонения.
Отправка: 00 04 00 00 00 06 01 03 00 02 00 03 (12 байт)
Ответ: 00 04 00 00 00 09 01 03 06 00 FF 00 C8 00 0A (15 байт)
Траектория корректируется в реальном времени по базовому смещению из набора №90 и текущим отклонениям датчика.
7.4.3.5 Выключение лазерного слежения TE
Отправка: 00 01 00 00 00 09 01 10 01 00 00 01 02 00 00 (15 байт)
Ответ: 00 01 00 00 00 06 01 10 01 00 00 01 (12 байт)
7.5 Указания по предварительному сканированию
7.5.1 Если P5-24 > 5 и сварка выполняется после предварительного сканирования, перед сканированием вручную поднимите горелку над начальной точкой шва, например на 10 мм, чтобы проволока не касалась детали, затем нажмите «Калибровка» (CALIBRATE). Во время сварки контроллер опустит горелку на сохранённую высоту; для 10 мм установите P5-28 = 10000.
7.5.2 Для исключения отдельного возврата к началу шва можно установить P5-24 < -5. В этом случае после предварительного сканирования вперёд сварка выполняется в обратном направлении — от конечной точки сканирования к начальной. Например, P5-24=-10 задаёт шаг 10 мкм и обратное направление сварочного прохода. В этом режиме P5-28 применяется, а P5-26 и P5-27 игнорируются.
7.5.3 Точка, записанная в строке MOVL SX, является конечной точкой поиска и начальной точкой сварки. После записи этой строки установите курсор на предыдущую строку, сместите инструмент по координате X в исходную точку поиска и запишите её командой MOVL.
Начало многопроходной наплавки MP*
1.1 Команда MP1: наплавка со смещением влево-вправо;
I задаёт величину смещения за каждый проход (со знаком) [в мм], L задаёт количество смещений, Q задаёт ускорение смещения (по умолчанию 16);
1.2 Команда MP2: наплавка со смещением вверх-вниз;
K задаёт величину смещения за каждый проход (со знаком) [в мм], L задаёт количество смещений, Q задаёт ускорение смещения (по умолчанию 16);
1.3 Команда MP3: сначала смещение влево-вправо в каждом слое, затем смещение вверх-вниз;
I задаёт величину смещения влево-вправо за каждый проход (со знаком) [в мм], K задаёт величину смещения вверх-вниз за каждый проход (со знаком) [в мм], Q задаёт ускорение смещения (по умолчанию 16), L задаёт количество смещений влево-вправо, J задаёт количество смещений вверх-вниз;
1.4 Команда MP4: сначала смещение вверх-вниз в каждом столбце, затем смещение влево-вправо;
I задаёт величину смещения влево-вправо за каждый проход (со знаком) [в мм], K задаёт величину смещения вверх-вниз за каждый проход (со знаком) [в мм], Q задаёт ускорение смещения (по умолчанию 16), L задаёт количество смещений вверх-вниз, J задаёт количество смещений влево-вправо;
1.5 Команда MP5: выполнение 3 проходов наплавки для V-образной разделки кромок;
I задаёт величину смещения влево-вправо за каждый проход (со знаком) [в мм], K задаёт величину смещения вверх-вниз за каждый проход (со знаком) [в мм], Q задаёт ускорение смещения (по умолчанию 16)
Завершение многопроходной наплавки ME
Пример 1: Многослойная наплавка
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в начальную точку
MP1 I2.35 L4 Q20; наплавка со смещением влево-вправо, смещение 2,35 мм за проход, всего 4 прохода наплавки; ускорение смещения 20.
MOVL; перемещение к начальной точке
AS4; начать дуговую сварку
MOVL; выполнение линейной сварки
MOVL; выполнение линейной сварки
AE4; завершить дуговую сварку
ME; завершить многопроходную наплавку
Пример 2: Совместное использование лазерного слежения и многослойной наплавки
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в начальную точку
LS2; включить лазерную систему, выбрать группу параметров №2
MOVL; перемещение в начальную точку поиска
MOVL SX5; поиск по осям X и Z, точка MOVL в этой строке является точкой начала сварки после настройки детали
TS2; вызвать параметры группы 2 лазерного слежения для начала лазерного слежения
MP1 I2.35 L4 Q20; наплавка со смещением влево-вправо, смещение 2,35 мм за проход, всего 4 прохода наплавки; ускорение смещения 20.
MOVL; перемещение к начальной точке
AS4; начать дуговую сварку
MOVL; выполнение линейной сварки
MOVL; выполнение линейной сварки
AE4; завершить дуговую сварку
ME; завершить многопроходную наплавку
TE; выключение лазерного слежения
LE; выключить лазерную систему
Включение машинного зрения VS*
«*» после VS — номер группы параметров машинного зрения 0–3. Перед использованием откалибруйте преобразование координат так, чтобы координаты, передаваемые системой зрения, соответствовали координатам TCP в текущей пользовательской системе координат. Положительное направление X принимается за направление перемещения заготовки.
Выключение машинного зрения VE
Управление системой машинного зрения VT*
«*» после VT — код команды, передаваемой системе зрения.
При выполнении VT контроллер активирует выход запуска камеры, заданный параметром P6-10, и фиксирует момент съёмки. После получения данных командой VD выход автоматически выключается.
Специальные команды для системы машинного зрения Keyence:
VT31 — отправить запрос на получение данных в систему машинного зрения: T1\r;
VT32 — отправить запрос на получение данных в систему машинного зрения: T2\r;
VT() — отправить строку в систему машинного зрения; например:
VT(EXW,23/R) — означает отправку строки EXW,23\r; /R обозначает специальный символ \r
VT(EXW,23/N) — означает отправку строки EXW,23\n; /N обозначает специальный символ \n
Другие команды VT отправляют запрос на получение данных в систему машинного зрения: CAMTRIG;
Получение координат от системы машинного зрения VD* P-
«*» после VD — номер позиционной точки для сохранения полученных координат. Адрес P задаёт строку перехода, если данные не получены в течение времени P6-4.
при выполнении команды VD одновременно отключается выходной сигнал, заданный параметром машинного зрения P6-10.
Перед использованием необходимо откалибровать преобразование координат между системой машинного зрения и контроллером робота, чтобы передаваемые координаты
соответствовали координатам TCP в текущей пользовательской системе координат.
Пример захвата неподвижной детали:
G54T1
MOVJ; позиционирование в начальную точку
VS1; включить функцию машинного зрения с вызовом группы параметров 1
N10VT4; отправить команду управления 4 в систему машинного зрения, что означает запрос данных положения XYZC
VD12; получить данные положения XYZC и записать их в данные точки позиции №12
MOVL PT12 V=120; линейное движение к точке позиции по адресу PT12
W-12; перемещение вниз на 12 мм
M880; выполнить пользовательский M-код для захвата детали, выход Y22
W12; перемещение вверх на 12 мм
MOVL; перемещение в обученную позицию
M881; выполнить пользовательский M-код для отпускания детали, выключить Y22
MOVL; перемещение в обученную позицию
GOTO 10; переход к началу для повторного выполнения
VE; выключение функции машинного зрения
M02; конец
Конвейерное слежение TK* P*
«*» после TK — номер группы параметров слежения 0–3. Перед использованием откалибруйте систему конвейерного слежения так, чтобы её координаты соответствовали координатам TCP в текущей пользовательской системе координат.
Адрес P задаёт строку перехода, если при выполнении TK деталь находится вне зоны захвата. Переход выполняется после выхода в рассчитанное положение YZC.
Движение, синхронизированное с энкодером: напыление MT и винтовая интерполяция G32
Формат: MT/G32 U_ V_ W_ A_ B_ C_ K_. Параметр K задаёт перемещение конвейера за один оборот энкодера, а для G32 — шаг винтовой траектории. Адреса U, V, W, A, B и C задают результирующие приращения координат X, Y, Z, A, B и C.
Команда MT выполняет синхронное движение для напыления без контроля нулевого импульса энкодера.
G32 выполняет движение по винтовой траектории, синхронизированное с энкодером и его нулевым импульсом; с параметром L2046 команда работает аналогично MT без контроля нулевого импульса.
Например:
MOVJ; позиционирование в начальную точку
MOVL; перемещение в точку над фиксированной позицией, ожидание напыления
TK0; выполнение функции слежения
MT K_ U_ ; слежение с напылением, K — расстояние перемещения конвейера за один оборот энкодера (мм), U — расстояние напыления вдоль X
направления (мм)
M881; выполнить пользовательский M-код для выключения функции напыления (заводская настройка Y22=0)
MOVL; перемещение в обученную позицию
M20; выполнение программы с возвратно-поступательным движением
Запись текущих координат в позиционную точку PK***
Например, PK5 сохраняет текущие координаты робота в пользовательской системе координат как позиционную точку №5.
Вычисление вектора смещения по двум позиционным точкам PX***=PT***-PT***
Например, PX3=PT5-PT6 вычисляет разность координат точек №5 и №6 и сохраняет её как вектор смещения №3.
Арифметические операции с векторами смещения
PX***=PX***+PX*** — сложение; PX***=PX***-PX*** — вычитание.
Например, PX3=PX3+PX8 складывает векторы №3 и №8 и сохраняет результат в №3.
PX3=PX5-PX7 вычитает вектор №7 из №5 и сохраняет результат в №3.
Умножение и деление:
PX3=PX3*8 — умножить вектор №3 на 8 и сохранить результат в №3.
PX3=PX5/7 — разделить вектор №5 на 7 и сохранить результат в №3.
PX3R — обнулить все компоненты XYZABCXsYs вектора смещения №3.
PX12R — обнулить все компоненты XYZABCXsYs вектора смещения №12.
PT12X=I3 — значение X точки позиции №12 увеличивается на 3 относительно исходного.
PT13Y=I-6 — значение Y точки позиции №13 уменьшается на 6 относительно исходного.
PT14Z=I-4 — значение Z точки позиции №14 уменьшается на 4 относительно исходного.
PT12X=8 — значение X точки позиции №12 непосредственно присваивается 8.
PT13Y=-9 — значение Y точки позиции №13 непосредственно присваивается -9.
PT13YS=I-6 — значение YS точки позиции №13 уменьшается на 6 относительно исходного.
PT12XS=8 — значение XS точки позиции №12 непосредственно присваивается 8.
PX12X=I5 — увеличить компоненту X вектора смещения №12 на 5.
PX13Y=I-9 — уменьшить компоненту Y вектора смещения №13 на 9.
PX19Z=I8 — увеличить компоненту Z вектора смещения №19 на 8.
PX12X=8 — присвоить компоненте X вектора смещения №12 значение 8.
PX13Y=-12 — присвоить компоненте Y вектора смещения №13 значение -12.
PX12XS=I5 — увеличить компоненту XS вектора смещения №12 на 5.
PX13YS=I-9 — уменьшить компоненту YS вектора смещения №13 на 9.
PX12XS=8 — присвоить компоненте XS вектора смещения №12 значение 8.
PX13YS=-12 — присвоить компоненте YS вектора смещения №13 значение -12.
PX3=PX2 — скопировать все компоненты XYZABCXsYs вектора смещения №2 в вектор №3.
PX12=PX5 — скопировать все компоненты XYZABCXsYs вектора смещения №5 в вектор №12.
PT12X=PT23X — координата X позиционной точки № 23 присваивается координате X точки № 12.
PT17Y=PT34Z — координата Z позиционной точки № 34 присваивается координате Y точки № 17.
PX12X=PX23X — скопировать компоненту X вектора смещения №23 в компоненту X вектора №12.
PX17Y=PX34Z — скопировать компоненту Z вектора смещения №34 в компоненту Y вектора №17.
Программирование с указанием номера позиционной точки (MJ/ML/MC PT***)
Помимо программирования обучением, можно непосредственно указывать номер позиционной точки:
MOVJ, MJPT*** или MJ*** — перемещение с интерполяцией по осям в точку, указанную адресом PT.
MOVL, ML PT*** или ML*** — линейное перемещение в позиционную точку PT.
MOVC или MC PC*** PT*** — перемещение по дуге в позиционную точку PT через промежуточную точку PC.
ВНИМАНИЕ! Номер инструмента и пользовательская система координат при записи позиционных точек должны совпадать с выбранными в программе.
Команды функций позиционера (M601/M602/M600)
Пользовательская команда: M601 — включение функции одной оси позиционера XS.
Пользовательская команда: M602 — включение функции двух осей позиционера XS и YS или функции одной оси YS.
Пользовательская команда: M600 — выключение функции осей позиционера.
Параметры:
488. Состояние системы координат позиционера / Positioner coordinate system enable/disable [0 — M600; 1 — M601; 2 — M602]
489. Калибровка системы координат позиционера / Positioner coordinate system setup
490. Значение Xs в мировой системе при записи точек P3–P5 системы координат позиционера (мкм) / World coordinate of Xs when setting positioner P3/P4/P5 (um)
491. Положение X системы координат позиционера (мкм) / Positioner coordinate system X position (um)
492. Положение Y системы координат позиционера (мкм) / Positioner coordinate system Y position (um)
493. Положение Z системы координат позиционера (мкм) / Positioner coordinate system Z position (um)
494. Ориентация A системы координат позиционера (град) / Positioner coordinate system A orientation (deg)
495. Ориентация B системы координат позиционера (град) / Positioner coordinate system B orientation (deg)
496. Ориентация C системы координат позиционера (град) / Positioner coordinate system C orientation (deg)
497. Инверсия и режим расчёта системы координат позиционера / Positioner coordinate system reversal calculation and mode [+4 — инверсия Xs; +8 — инверсия Ys; +32 — согласованное движение с одной или двумя линейными осями; +128 — Xs и Ys управляют двумя независимыми позиционерами]
498. Калибровка системы координат позиционера 2 / Positioner 2 coordinate system setup
498a. Положение X системы координат позиционера 2 (мкм) / Positioner 2 coordinate system X position (um)
498b. Положение Y системы координат позиционера 2 (мкм) / Positioner 2 coordinate system Y position (um)
498c. Положение Z системы координат позиционера 2 (мкм) / Positioner 2 coordinate system Z position (um)
498d. Ориентация A системы координат позиционера 2 (град) / Positioner 2 coordinate system A orientation (deg)
498e. Ориентация B системы координат позиционера 2 (град) / Positioner 2 coordinate system B orientation (deg)
498f. Ориентация C системы координат позиционера 2 (град) / Positioner 2 coordinate system C orientation (deg)
Согласованное движение робота и позиционера
Система координат позиционера жёстко связана с его рабочим органом и перемещается вместе с ним. При включённом согласованном движении робот компенсирует движение позиционера, сохраняя заданные положение и ориентацию TCP относительно этой системы координат. Режим облегчает обучение и позволяет поддерживать требуемый угол сварочной горелки. Для выполнения обученной программы согласованное движение необходимо включить соответствующей командой M601 или M602.
Расположение системы координат позиционера и TCP робота показано на рисунке ниже.
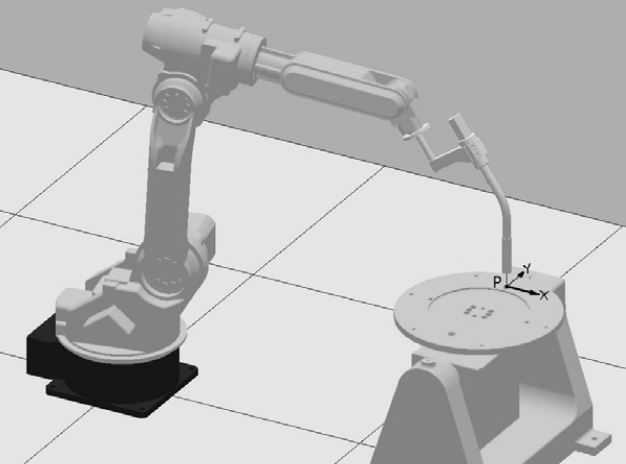
Система координат, связанная с рабочим столом позиционера, и положение TCP сварочной горелки относительно неё.
Калибровка системы координат позиционера
При калибровке параметром P489 задаются три точки для одноосевого или пять точек для двухосевого позиционера. По ним автоматически рассчитываются параметры P490–P496.
Окно записи калибровочных точек показано на рисунке ниже.
Окно записи точек P1-P5 при калибровке системы координат позиционера.
Перед калибровкой отключите систему координат позиционера командой M600. Выберите неподвижную относительно позиционера опорную точку. Совместите с ней TCP и нажмите цифровую клавишу 1, чтобы записать P1. Поверните ось XS на некоторый угол, снова совместите TCP с той же опорной точкой и нажмите 2, чтобы записать P2. Повторите операцию после ещё одного поворота XS и нажмите 3, чтобы записать P3.
Для одноосевого позиционера этих трёх точек достаточно; нажмите ENTER, чтобы завершить расчёт.
Для двухосевого позиционера после задания точки P3, не меняя положения XS, поверните ось YS на некоторый угол, переместите робота так, чтобы инструментальная точка TCP робота совместилась с опорной точкой на позиционере, затем нажмите цифровую клавишу 4, чтобы установить эту точку как точку P4. Затем снова поверните ось YS на некоторый угол (не меняя положения XS), переместите робота так, чтобы инструментальная точка TCP робота совместилась с опорной точкой на позиционере, и нажмите цифровую клавишу 5, чтобы установить эту точку как точку P5. После задания всех пяти точек нажмите ENTER — настройка системы координат позиционера завершена.
Во время настройки справа на экране появляется кнопка «Возврат к записанной точке» (BACK). Нажмите её, чтобы включить режим возврата к записанным точкам, затем нажмите цифровую клавишу 1–5. Робот начнёт движение к соответствующей точке P1–P5 с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного возврата он отключается автоматически. Перед нажатием клавиши точки убедитесь, что движение робота безопасно.
После завершения настройки включите функцию оси позиционера с помощью M601 или M602, поверните ось XS и проверьте, совпадает ли направление движения робота с направлением XS. Если не совпадает, добавьте к параметру реверса +4 (D2=1). Включите функцию оси позиционера с помощью M602, поверните ось YS и проверьте, совпадает ли направление движения робота с направлением YS. Если не совпадает, добавьте к параметру реверса +8 (D3=1).
Согласованное движение с линейными осями
Бит +32 параметра P497 включает согласованное движение с линейными осями. Для одной оси задайте P1 и P2: запишите P1 при совмещении TCP с неподвижной опорной точкой, переместите XS, снова совместите TCP с той же точкой и запишите P2. Включите согласованное движение и проверьте направление компенсации при перемещении XS; при обратном направлении включите бит инверсии соответствующей оси в P497. Для двух линейных осей аналогично задаются точки P1, P2 и P3.
Два независимых позиционера
Бит +128 параметра P497 назначает Xs и Ys двум независимым позиционерам.
Система координат позиционера XS включается командой M601, настройка этой системы координат позиционера выполняется с помощью P489 (требуется задать точки P1, P2, P3).
Система координат позиционера 2 для YS включается командой M602, настройка этой системы координат позиционера выполняется с помощью P498 (требуется задать точки P1, P2, P3).
Команда отключения — M600.
Конфигурация двухосевого позиционера
Расположение осей двухосевого позиционера показано на рисунке ниже.
Двухосевой позиционер: Xs - ось наклона; Ys - ось вращения рабочего стола.
Примечания:
5.1 При работе с двухосевым позиционером оси Xs и Ys должны пересекаться под прямым углом. Ось Ys устанавливается на оси Xs: Xs — ось наклона, Ys — ось вращения.
5.2 При использовании системы координат позиционера текущая пользовательская система координат XYZABC автоматически отключается.
5.3 Если программа обучения должна выполняться в режиме M601/M602, то при обучении точек также необходимо находить и записывать координаты точек в состоянии M601/M602.
5.4 При калибровке по трём или пяти точкам система координат позиционера должна быть отключена командой M600.
5.5 В окне калибровки клавиши 1–5 записывают точки P1–P5, клавиша 0 удаляет все записанные точки.
5.6 При записи P1, P2 и P3 угол между отрезками P1–P2 и P2–P3 должен превышать 30°. Для записи можно использовать мировую, пользовательскую или инструментальную систему координат.
Замещение пользовательской системы координат системой координат позиционера
При включении режима система координат позиционера заменяет текущую пользовательскую систему; её поворот эквивалентен повороту пользовательской системы координат. Для внутренних расчётов зарезервирована G54.48, поэтому использовать её в программе как обычную пользовательскую систему нельзя.
Полный цикл паллетирования PW**
PW** выполняет полный цикл паллетирования.
Перед первым выполнением PW** контроллер однократно выполняет сброс PR**. Параметр P5 запрещает этот автоматический сброс.
Формат: PW** I2/J2 I3/J3 K2 PL=xxx P5 Q3/Qxxxxx U_ V_ W_ R_
I2/J2 — сохранять текущую ориентацию при движении соответственно к точке подхода 1 или отхода 1;
I3/J3 — использовать в соответствующей точке подхода 1 или отхода 1 записанную при обучении ориентацию;
K2 включает автоматическое смещение точки подхода 1 и точки отхода 1 по слоям;
U_ V_ W_ R_ обозначают смещение по осям X, Y, Z, C/A соответственно; за исключением возврата в исходную точку, все остальные рабочие точки смещаются;
Q3 — после завершения цикла не возвращаться в исходную точку.
Разряд единиц Q определяет, требуется ли возврат в исходную точку после выполнения. Разряды тысяч, сотен и десятков задают номер входа или вспомогательного реле, состояние которого проверяется при медленном движении вниз перед захватом детали. При обнаружении заданного состояния медленное движение прекращается и выполняется захват. Формат следующий:
Q1xxxx — активный вход служит признаком достижения изделия; состояние проверяется до начала медленного движения;
Q2xxxx — неактивный вход служит признаком достижения изделия; состояние проверяется до начала медленного движения;
Q3xxxx — активное вспомогательное реле служит признаком достижения изделия; состояние проверяется до начала медленного движения;
Q4xxxx — неактивное вспомогательное реле служит признаком достижения изделия; состояние проверяется до начала медленного движения;
Q5xxxx — активный вход служит признаком достижения изделия; состояние контролируется во время медленного движения, аналогично G31;
Q6xxxx — неактивный вход служит признаком достижения изделия; состояние контролируется во время медленного движения, аналогично G31;
Q7xxxx — активное вспомогательное реле служит признаком достижения изделия; состояние контролируется во время медленного движения, аналогично G31;
Q8xxxx — неактивное вспомогательное реле служит признаком достижения изделия; состояние контролируется во время медленного движения, аналогично G31.
Например, Q50253 задаёт контроль входа X25 во время медленного движения: активация X25 служит признаком достижения изделия; после операции возврат в исходную точку не выполняется.
Если I или J не задан, ориентация в соответствующей точке подхода или отхода не фиксируется: она плавно изменяется от начальной ориентации к ориентации в точке укладки.
Без K2 точки подхода 1 и отхода 1 остаются фиксированными. Команда K2 включает автоматическое смещение этих точек по слоям. Для этого необходимо:
1.1 При обучении точки подхода 1 и точки отхода 1 в качестве базового положения следует использовать нулевой слой (начальный слой).
1.2 Перемещение в точку подхода следует выполнять командой MOVL. Команда MOVJ допускается только для фиксированной точки подхода.
1.3 Отрицательное значение скорости подхода 2, подхода 1, укладки, отхода 1, отхода 2 или возврата в исходную точку задаёт перемещение по осям (MOVJ). Единица измерения — градус в секунду.
1.4 Знак «+» перед значением скорости подхода 2, подхода 1, отхода 1, отхода 2 или возврата в исходную точку либо значение менее −30000 (например, −30100) задаёт расчёт обратной кинематики по линейной траектории с последующим перемещением по осям (MOVJ).
Примечание. Значения менее −30000 применимы только к точкам подхода и отхода, высота которых автоматически изменяется по слоям. Для точки укладки этот режим не поддерживается.
PL=xxx — параметр сглаживания траектории в точках подхода и отхода; PL=0 задаёт точную остановку, PL=500 — сглаженный переход без полной остановки.
Пояснения:
Макропеременные состояния паллетирования
1.5 Макропеременные #9001–#9099 содержат текущий сквозной номер укладываемого изделия для соответствующей схемы паллетирования. Отрицательное значение означает, что паллетирование завершено.
1.6 Макропеременные #9101–#9199 содержат текущий номер слоя.
1.7 Макропеременные #9201–#9299 содержат текущий номер ряда.
1.8 Макропеременные #9301–#9399 содержат текущий номер столбца.
1.9 Макропеременные #9401–#9499 содержат текущий номер изделия в слое.
Сброс состояния паллетирования PR**
PR** сбрасывает текущее состояние выбранной схемы паллетирования.
Примечание:
2.1 Номер 9999 сбрасывает состояние всех схем паллетирования.
2.2 Состояние паллетирования включает текущие номера ряда, столбца, слоя и изделия в слое, а также сквозной номер изделия.
Один цикл паллетирования PA**
PA** выполняет одну операцию текущей схемы паллетирования.
После полного завершения выполнения PA**, повторное выполнение PA** не вызовет никаких действий; необходимо выполнить PR** для сброса паллетирования, чтобы затем снова выполнить PA**.
Формат: PA** I2/J2 I3/J3 K2 Q3/xxxxx PL=xxx P** U_ V_ W_ R_
J/J/K/Q/U/W/V/R — такие же, как в команде PW**;
PL=xxx задаёт параметр сопряжения в точках подхода и отхода.
P** — если P>0, то после выполнения одной операции паллетирования, если паллетирование полностью не завершено, выполняется переход на строку программы, указанную P**; если полностью завершено, переход не выполняется, а выполнение продолжается далее.
Если P<0, это означает выполнение паллетирования по указанному номеру слоя/ряда/колонки (слой/ряд/колонка задаются тремя цифрами).
Примечание. Слой, ряд и колонка нумеруются с 1, а не с 0.
Например:
Для расчётной схемы раскладки: PA2 P-2012035 означает выполнение один раз для 2-го слоя, 12-го ряда, 35-й колонки;
Для произвольной схемы раскладки: PA3 P-1000785 означает выполнение один раз для 1-го слоя, 785-й позиции;
Пошаговые команды паллетирования PM**/PE**
PM** выполняет отдельное движение цикла паллетирования.
PML** V= P0/P1/P2/P3/P-1/P-2 обозначает движение в режиме MOVL;
PMJ** VJ P0/P1/P2/P3/P-1/P-2 обозначает движение в режиме MOVJ;
P0 — исходная точка; P1 и P2 — точки подхода 1 и 2; P-1 и P-2 — точки отхода 1 и 2; P3 — точка укладки, движение к которой всегда выполняется в режиме MOVL; P30 — точка над P3, смещённая вверх на заданное расстояние;
PE** рассчитывает данные следующей точки укладки.
Выбор пользовательской системы координат (G54.1–G54.48, G54–G59)
G53/US0 — мировая система координат
G54/US1 — пользовательская система координат 1
G54.1–G54.48 — дополнительные пользовательские системы координат
G55/US2 — пользовательская система координат 2
G56/US3 — пользовательская система координат 3
G57/US4 — пользовательская система координат 4
G58/US5 — пользовательская система координат 5
G59/US6 — пользовательская система координат 6
Общий параметр 900; если этот параметр +256, система отображает текущую пользовательскую систему координат с помощью USxx, в противном случае — с помощью Gxx.
Выбор инструментальной системы координат (T00–T99)
T00 — отмена коррекции инструмента; G53 T0 задаёт координаты центра фланца относительно мировой системы координат
T01 — инструментальная система координат №1; G53 T1 задаёт координаты TCP инструмента №1 относительно мировой системы координат
T02 — инструментальная система координат №2
……
T99 — инструментальная система координат №99
Режим задания координат G90/G91 и режим прохождения точек G60/G64
G90 задаёт абсолютные координаты конечной точки; G91 — приращения относительно текущего положения.
Примечание. В режиме G90 поворотная ось перемещается к заданному положению по кратчайшему пути. В режиме G91 она выполняет запрограммированное угловое приращение.
G60 — точное позиционирование (модальная команда)
G64 — непрерывное движение со сглаживанием (модальная команда, состояние по умолчанию)
Быстрое позиционирование G00
Формат команды:
G00 X-Y-Z-A-B-C-Xs-Ys-Координатные слова X, Y, Z, A, B, C, Xs и Ys задают конечные положения или приращения соответствующих осей в зависимости от режима G90/G91.
В обычном режиме каждая ось G00 перемещается к заданному положению независимо и останавливается после его достижения. Синхронизированный приход осей включается сбросом бита D6 общего параметра P10.
Скорость определяется настройками G00 в группе параметров скорости.
Линейная интерполяция G01
Формат команды:
G01 X-Y-Z-A-B-C-Xs-Ys- F-Пояснение: координатные слова X, Y, Z, A, B, C, Xs и Ys задают целевое положение или приращение по соответствующим координатам в зависимости от режима G90/G91. Скорость линейной интерполяции задаётся параметром F.
Заданную параметром F скорость G01 можно корректировать с панели в диапазоне 0–150%.
Команду G01 также можно записать как G1.
Пространственная круговая интерполяция G06
Формат команды:
G06 L88 I_ J_ K_ X_ Y_ Z_ — команда полной окружности;
I_ J_ K_ обозначают координаты первой промежуточной точки относительно начальной точки в инкрементных координатах (в мм);
X_ Y_ Z_ обозначают координаты второй промежуточной точки (при G90 — абсолютные, при G91 — инкрементные) (в мм).
Формат команды:
G06 L88 X__ Y__ Z__ I__ J__ K__ F__Если центр и радиус пространственной дуги неизвестны, G06 строит её по начальной, промежуточной и конечной точкам. Направление определяется их взаимным расположением.
G06 — модальный G-код; L88 задаёт полную окружность.
I: относительное значение координаты промежуточной точки, через которую проходит дуга, относительно начальной точки (по X) (с направлением);
J: относительное значение координаты промежуточной точки относительно начальной точки (по Y) (с направлением);
K: относительное значение координаты промежуточной точки относительно начальной точки (по Z) (с направлением).
Примечания:
6.1 Промежуточной может быть любая точка дуги, кроме начальной и конечной.
6.2 Если три точки коллинеарны, контроллер формирует аварийное сообщение.
6.3 Пропущенный адрес I, J или K принимается равным нулю. Если пропущены все три адреса, контроллер формирует аварийное сообщение.
6.4 Значения I, J, K аналогичны значениям смещения координат центра окружности относительно начальной точки в командах G02/G03.
Пример:
G54G0 X10 Y28 Z10G06 X30 Y98 Z10 I5 J-6 K-5 F100X130 Y198 Z120 I55 J-86 K-65
G0X0Z0
M02Движение по линии пересечения цилиндров MOVCI/MCI P6
Следующие формы задают движение по линии пересечения и требуют обучения трёх точек P1, P2 и P3:
MOVCI или MCI;MOVC L93/L94 или MC L93/L94;MOVCI L93/L94 или MCI L93/L94.Три обученные точки P1, P2 и P3 задаются согласно рисунку; их можно задавать как в положительном, так и в отрицательном направлении осей опорной системы координат.
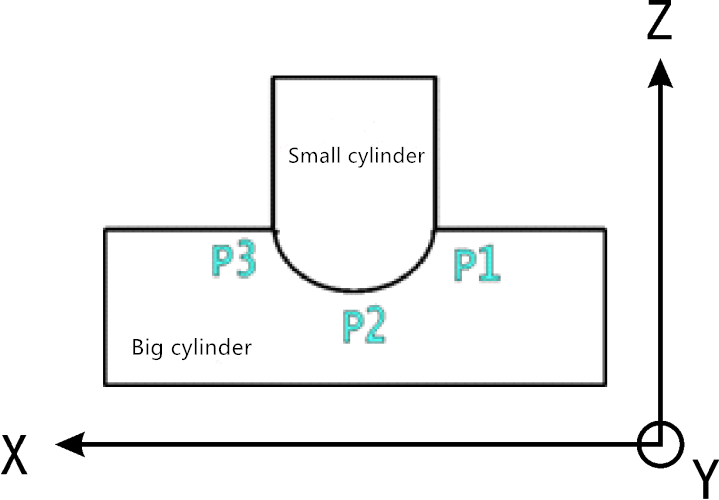
Расположение обучаемых точек P1, P2 и P3 на линии пересечения большого и малого цилиндров в пользовательской системе координат X, Y, Z.
Примечание:
Для MOVCI/MCI/G5/G6 один блок задаёт не более половины замкнутого контура; полный контур программируется двумя блоками. G2/G3 L93 допускает программирование полного контура одним блоком. Поддерживается только пересечение цилиндров, оси которых расположены под углом 90°.
Правила определения пользовательской (рабочей) системы координат:
Для MOVCI или MCI направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси X.
Для G6 L93 направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси X.
Для G17 L93 G2/G3/G5 направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси X.
Для G18 L93 G2/G3/G5 направление оси малого цилиндра принимается за направление оси Y, направление оси большого цилиндра — за направление оси Z.
Для G19 L93 G2/G3/G5 направление оси малого цилиндра принимается за направление оси X, направление оси большого цилиндра — за направление оси Y.
Для команд линии пересечения, задаваемых G2/G3/G5/G6, при замене L93 на L94 команда по-прежнему обозначает линию пересечения, но правила определения меняются:
Для MOVCI L94 или MCI L94 направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси Y.
Для G6 L94 направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси Y.
Для G17 L94 G2/G3/G5 направление оси малого цилиндра принимается за направление оси Z, направление оси большого цилиндра — за направление оси Y.
Для G18 L94 G2/G3/G5 направление оси малого цилиндра принимается за направление оси Y, направление оси большого цилиндра — за направление оси X.
Для G19 L94 G2/G3/G5 направление оси малого цилиндра принимается за направление оси X, направление оси большого цилиндра — за направление оси Z.
Выдержка времени G04/TM
Команда приостанавливает выполнение программы на заданное время.
G4 Xxx — единица времени: секунды;
TMxx — единица времени: миллисекунды;
Например:
G4 X2.5 — пауза 2,5 секунды;
TM2300 — пауза 2300 миллисекунд;
На время выдержки движение всех осей прекращается, модальные состояния сохраняются. По истечении времени выполняется следующий программный блок.
Возврат к нулевому положению G28/G281–G288/G301–G308
G28 ; возврат всех осей в нуль координат G53
G281 ; возврат оси X в нуль координат G53
G282 ; возврат оси Y в нуль координат G53
G283 ; возврат оси Z в нуль координат G53
G284 ; возврат оси A в нуль координат G53
G285 ; возврат оси B в нуль координат G53
G286 ; возврат оси C в нуль координат G53
G287 ; возврат оси Xs в нуль координат G53
G288 ; возврат оси Ys в нуль координат G53
G301 ; возврат оси X в нуль пользовательских координат
G302 ; возврат оси Y в нуль пользовательских координат
G303 ; возврат оси Z в нуль пользовательских координат
G304 ; возврат оси A в нуль пользовательских координат
G305 ; возврат оси B в нуль пользовательских координат
G306 ; возврат оси C в нуль пользовательских координат
G307 ; возврат оси Xs в нуль пользовательских координат
G308 ; возврат оси Ys в нуль пользовательских координат
Для осей с инкрементными энкодерами и механическим реферированием команды G281–G286 возвращают соответственно J1–J6 к механическим нулевым положениям
(X0/Y0/Z0/A0/B0/C0).
Программный цикл G22–G800
G22 начинает цикл программы, а G800 завершает его. Команды используются попарно для повторного выполнения последовательности программных блоков. Параметр L задаёт число повторений в диапазоне 1–99999. Допускается вложение циклов.
Синтаксис блока начала цикла:
G22 L<n>Здесь n — целое число выполнений тела цикла от 1 до 99999. Угловые скобки служат только для обозначения подставляемого значения и в программу не вводятся. Например, L3 означает, что тело цикла будет выполнено три раза.
Все программные блоки между G22 и соответствующей ему командой G800 образуют тело цикла.
Пример: трижды выполнить два блока перемещения:
G22 L3MOVJ PT1MOVL PT2G800Возврат в начальную точку программы G26/G261–G268
Формат команды:
G26 ; возврат Z, X, Y в начальную точку программы.
G261 ; возврат X в начальную точку программы
G262 ; возврат Y в начальную точку программы
G263 ; возврат Z в начальную точку программы
G264 ; возврат A в начальную точку программы
G265 ; возврат B в начальную точку программы
G266 ; возврат C в начальную точку программы
G267 ; возврат Xs в начальную точку программы
G268 ; возврат Ys в начальную точку программы
Сохранение текущего положения G25
G25 сохраняет текущие координаты XYZABCXsYs.
Возврат в положение, сохранённое командой G25: G61/G611–G618
Формат команды:
G61 ; возврат в координаты XYZ запомненной точки G25
G611 ; возврат в координату X запомненной точки G25
G612 ; возврат в координату Y запомненной точки G25
G613 ; возврат в координату Z запомненной точки G25
G614 ; возврат в координату A запомненной точки G25
G615 ; возврат в координату B запомненной точки G25
G616 ; возврат в координату C запомненной точки G25
G617 ; возврат в координату Xs запомненной точки G25
G618 ; возврат в координату Ys запомненной точки G25.
G61 возвращает робот в сохранённое командой G25 положение XYZ в режиме G00.
Условный переход по входному сигналу G31/G311
Формат: G31 X_ Y_ Z_ A_ B_ C_ Xs_ Ys_ F_ P_
G311 X_ Y_ Z_ A_ B_ C_ Xs_ Ys_ F_ P_G01 G31(G311) P_ XYZABCG02(G03) G31(G311) P_XYZABCMOVL G31(G311) P_ XYZABCMOVC G31(G311) P_ XYZABCЕсли требуемое состояние входа не обнаружено до конца движения, G311 формирует аварийное сообщение, а G31 продолжает выполнение без него.
Значение P кодирует номер строки перехода (если отсутствует — следующая строка), номер входа ПЛК X00–X47 и признак 1000 или 2000. Добавление 1000 задаёт срабатывание при активации входа, 2000 — при его деактивации.
Например:
G31 X50 Z100 F100 P331022 означает, что при обнаружении активного состояния входа ПЛК X22 текущий блок прерывается и выполняется блок N33.
G311 X50 Z100 F100 P2025 означает, что при обнаружении неактивного состояния входа ПЛК X25 текущий блок прерывается и выполняется следующий блок. Если X25 постоянно активен, формируется аварийный сигнал.
Примечание. Номера входов ПЛК X00–X47 можно просмотреть на экране диагностики.
Вспомогательные M-функции
Y05: выход управления тормозами осей; резервируется системой и не должен использоваться для других функций. X40 — вход контроля тормозов.
Команды M03/M04/M05 унаследованы от системы ЧПУ и первоначально предназначались для управления шпинделем. В контроллере робота они управляют назначенными выходами, поэтому фактическая функция определяется схемой подключения и программой ПЛК установки. В стандартной сварочной конфигурации к этим выходам подключается механизм подачи проволоки; назначения шпинделя и механизма подачи являются альтернативными.
M03: включение прямой подачи проволоки в сварочной конфигурации либо прямого вращения шпинделя в конфигурации ЧПУ, выход Y18/Y71;
M04: включение обратной подачи проволоки в сварочной конфигурации либо обратного вращения шпинделя в конфигурации ЧПУ, выход Y19/Y72;
M05: останов подключённого механизма — фидера либо шпинделя, выход Y12;
M11/M10: разжим/зажим инструмента, выход Y10;
M08 /M09: включение/выключение охлаждения, выход Y11/Y73;
M32/M33: включение/выключение смазки, выход Y08;
M59/M58: продувка/отключение газа, выход Y20;
M71/M70: поджиг/гашение дуги, выход Y09; X00 — вход контроля поджига дуги;
M73/M72: включение/выключение контроля наплавки, выход Y21, X03 — вход контроля наплавки;
Команда OUT может управлять выходами Y00 Y01 Y03 Y04 Y06 Y07 Y13 Y14 Y15 Y22 Y23 Y24 Y25 Y26 Y27 Y28 Y29 Y30 Y31.
EN — сигнал разрешения приводов и готовности системы, выход Y16/Y75.
INTH — сброс аварий приводов, выход Y17.
M14/M15: (Pxxxx) контроль активного/неактивного состояния X30 (при наличии P переход к строке Nxxx);
M16/M17: (Pxxxx) контроль активного/неактивного состояния X31 (при наличии P переход к строке Nxxx);
M22/M23: (Pxxxx) контроль активного/неактивного состояния X27 (при наличии P переход к строке Nxxx);
M24/M25: (Pxxxx) контроль активного/неактивного состояния X26 (при наличии P переход к строке Nxxx);
M28/M29: (Pxxxx) контроль активного/неактивного состояния X25 (при наличии P переход к строке Nxxx);
WAT+/- P- D-: ожидание активного или неактивного состояния назначенного входа; доступны 48 входов ПЛК X00–X47.
P — предельное время ожидания, мс; P0 — без ограничения времени.
D0: аварийный сигнал, выход из работы по ESC, продолжение ожидания по ENTER;
D1: аварийный сигнал и выход из работы;
D2: аварийный сигнал и продолжение работы;
D3: без аварийного сигнала и выход из работы;
D4: без аварийного сигнала и продолжение работы;
M1xxx: ожидание активного состояния вспомогательного реле, например: M1076 означает ожидание активного состояния M76;
M2xxx: ожидание неактивного состояния вспомогательного реле, например M2078 ожидает деактивации M78;
M3xxx: установка вспомогательного реле в активное состояние, например: M3330 означает установку M330 в активное состояние;
M4xxx: установка вспомогательного реле в неактивное состояние, например: M4331 означает установку M331 в неактивное состояние;
M38xx Pxxxx: установка выхода ПЛК Yxx в активное состояние, например: M3809 означает установку выхода Y9 в активное состояние;
При положительном P контроллер выдерживает заданное время после включения выхода и затем продолжает программу.
При отрицательном P формируется импульс заданной длительности. Например, M3821 P-2000 включает Y21 на 2 с.
ВНИМАНИЕ! Если выход управляется этой командой, исключите одновременное управление тем же выходом из программы ПЛК.
M48xx: установка выхода ПЛК Yxx в неактивное состояние, например: M4807 означает установку выхода Y7 в неактивное состояние;
M18xx: непосредственное ожидание активного состояния входа ПЛК Xxx перед продолжением выполнения, например: M1809 означает продолжение выполнения после того, как X09 станет активным;
M28xx: непосредственное ожидание неактивного состояния входа ПЛК Xxx перед продолжением выполнения, например: M2807 означает продолжение выполнения после того, как X07 станет неактивным;
M18xx Pxx: если Xxx неактивен, продолжить последовательно; если активен, перейти к Pxx.
Например: M1809 P234 означает, что при неактивном состоянии входа ПЛК X09 выполнение продолжается последовательно; при активном состоянии — переход к P234;
M28xx Pxx: если Xxx активен, продолжить последовательно; если неактивен, перейти к Pxx.
Например: M2807 P456 означает, что при активном состоянии входа ПЛК X07 выполнение продолжается последовательно; при неактивном состоянии — переход к P456;
Параметр обработки P19 задаёт предельное время ожидания для M18xx, M28xx, WAT и аналогичных команд, мс; значения менее 10 отключают контроль времени.
M97: Pxxx переход к выполнению строки программы Nxxx;
M98: Pxxx Lyyy вызов подпрограммы xxx, количество раз yyy;
M99: возврат из подпрограммы;
M87: при установке параметра обработки P5 в 0 увеличить счетчик деталей на 1;
M00: останов программы;
M01: программируемый останов, при активном входе X42 выполнение программы приостанавливается при M01;
M02: конец программы;
M30: выполнить M05 и M09, затем завершить программу;
M20: автоматический повторный запуск программы;
M133: привод вращается с заданной скоростью (должна быть кратной 30), например M133 XS60;
M135 X0Y0Z0… снять разрешение соответствующих приводов;
M135 X1Y1Z1… включить разрешение соответствующих приводов;
M135 L20 X0Y0… согласовать заданное положение осей EtherCAT X/Y с фактическим положением по обратной связи;
M135 L120 — согласовать заданные положения всех осей EtherCAT с фактическими положениями по обратной связи;
M500 — считать положения абсолютных энкодеров всех настроенных осей;
M501–M512 — считать положение отдельной оси: M501 — ось 1, M502 — ось 2 и т. д. до оси 12. Оси соответствуют J1–J6, Xs, Ys, Zs, As, Bs и Cs.
Примечание. Координата вспомогательной оси As задаётся адресом AS=.
M312-M319: сброс текущих пользовательских координат CXsYsABXYZ соответственно;
M412-M419: сброс координат осей J6XsYsJ4J5J1J2J3 соответственно;
Переходы и подпрограммы M97/M98/M99
Безусловный переход:
M97 Pxxx — безусловный переход на строку с номером, указанным в P;
Вызов подпрограммы:
Подпрограмма должна храниться в отдельном файле.
M98 Pxxx Lyyy — безусловный вызов; P задаёт путь и имя файла, L — число повторных вызовов.
CALL имя_подпрограммы;
Команду M98 можно опускать, формат: PPимя_файла, имя_файла может быть скрытым, первый
символ скрытого файла должен начинаться с «HIDEFILE». Например, файл «HIDEFILE01» не отображается
в списке программ, при вызове можно использовать команду M98/G65 PHIDEFILE01 или M98/G65 P*01 или PP*01 или
PPHIDEFILE01.
Например, Psub/1390 вызывает подпрограмму tmp/NC/sub/1390.
Примечания:
16.1 tmp/NC/ — путь по умолчанию для системных программ, sub — папка внутри неё.
16.2 Подпрограмма должна быть отдельной программой.
16.3 Способ вызова подпрограммы из основной программы, находящейся на USB-накопителе: P[ или P].
Например: M98 P[A1234 — вызов подпрограммы A1234 на USB-накопителе;
M98 P]SS12 — вызов подпрограммы SS12 на USB-накопителе;
PP[FFDE — вызов подпрограммы FFDE на USB-накопителе;
Если вызывается подпрограмма в папке на USB-накопителе, необходимо указать путь к файлу.
Перед адресным символом L, задающим количество вызовов подпрограммы, должен стоять пробел. После завершения подпрограммы выполнение возвращается к следующему программному блоку основной программы. Повторяющуюся последовательность блоков можно оформить как подпрограмму и сохранить в памяти для упрощения программы. Основная программа может вызывать подпрограмму, а вызванная подпрограмма — другую подпрограмму.
M99 — команда завершения подпрограммы и возврата; в конце подпрограммы эта команда обязательна.
ВНИМАНИЕ!
Действие команды M99
16.4 M99 в основной программе действует как команда M02;
16.5 M99 в основной программе с P действует как команда M97;
16.6 M99 в подпрограмме возвращает управление в следующую строку после вызова в основной программе;
16.7 M99 в подпрограмме с P возвращает управление на строку P основной программы;
Подпрограмма может вызывать другие подпрограммы (вложенность). Независимо от того, вызывает ли вызывающая программа основная или подпрограмма, под-
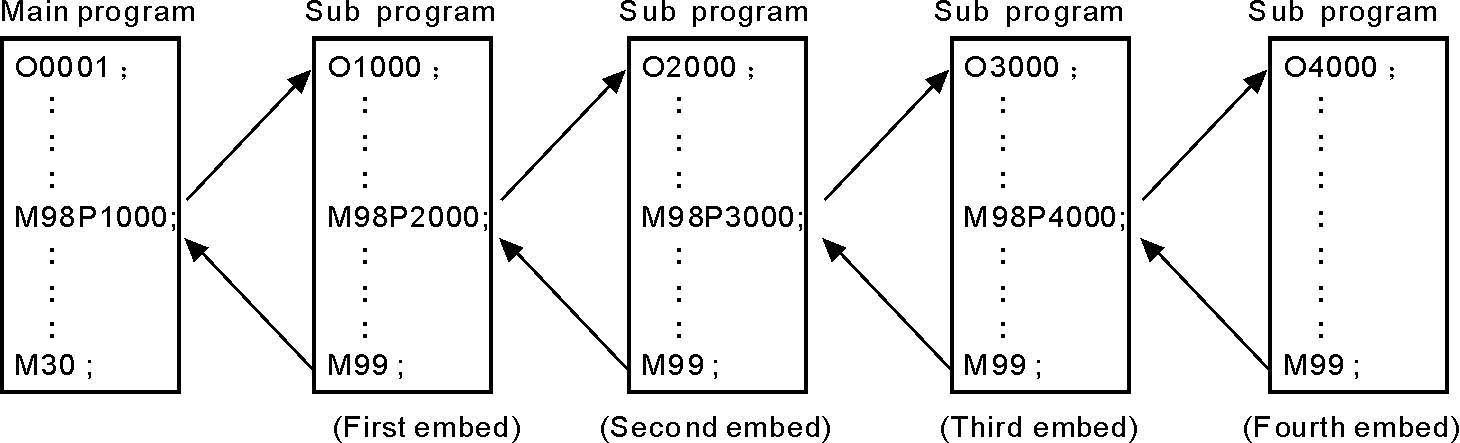
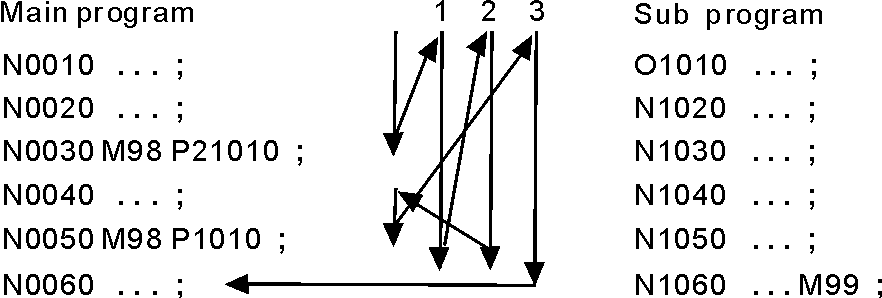
После M99 выполнение продолжается со строки, следующей за вызовом в вызывающей программе. Подпрограмма, непосредственно вызванная основной программой, имеет первый уровень вложенности. Допускается до четырёх уровней вложенности (см. схему).
Любая подпрограмма может вызывать другую. Параметр L допускает до 9999 повторных вызовов.
Команды макропрограммирования
1.1 Команда ввода: WAT
WAT ожидает заданного активного или неактивного состояния входов X, выходов Y и вспомогательных реле M.
Формат: WAT+(-)X(Y/M)**+(-)X**+(-)X**+(-)X**+(-)X**+(-)X**
Пояснение: «+» — ожидание активного состояния;
«-» — ожидание неактивного состояния;
В одной команде допускается не более одного адреса Y или M; количество адресов X не ограничено длиной строки.
«X» обозначает вход X00-X47; см. диагностику ввода/вывода системы;
1.2 Команда вывода: OUT
Установка активного или неактивного состояния выходного Y.
Формат: OUT+(-)Y
Пояснение: «+» — выход активен;
«-» — выход неактивен;
«Y» — выход Y00-Y31; см. диагностику ввода/вывода системы;
Выходы Y30, Y31 и Y74 управляются непосредственно командой OUT. Например, OUT+Y30 активирует Y30.
1.3 Переменные и присваивание: =
1.3.1 #0–#20 — локальные переменные. Используются внутри макропрограммы для аргументов и промежуточных результатов. При отключении питания значения удаляются; при вызове макропрограммы аргументы присваиваются соответствующим локальным переменным.
1.3.2 #21–#999 — глобальные переменные; их значения доступны всем макропрограммам.
После отключения питания переменные #21–#100 сбрасываются в ноль, а значения переменных #101–#999 сохраняются.
питания.
1.3.3 #1000 и выше — системные переменные. Предоставляют доступ к данным контроллера во время выполнения, например к текущему
положение инструмента и значения коррекции.
ВНИМАНИЕ! Макропеременные #100–#155 и #190–#202 зарезервированы системой.
1.3.4 Переменные ввода-вывода:
#1800: X00-X07 (D0-D7)#1801: X08-X15 (D0-D7)#1802: X16-X23 (D0-D7)#1803: X24-X31 (D0-D7)#1804: X32-X39 (D0-D7)#1805: X40-X47 (D0-D7)#1806: X60-X67 (D0-D7)#1808: Y00-Y15 (D0-D15)#1809: Y16-Y31 (D0-D15)Формат: #i = выражение;
1.4 Арифметические и логические операции
Таблица арифметических и логических операций:
| Функция | Формат | Примечание |
|---|---|---|
| Присваивание | #i = #j | |
| Сложение | #i = #j + #k; | |
| Вычитание | #i = #j - #k; | |
| Умножение | #i = #j * #k; | |
| Деление | #i = #j / #k; | |
| Синус | #i = SIN(#j); | |
| Арксинус | #i = ASIN(#j); | |
| Косинус | #i = COS(#j); | Углы задаются в градусах: 90°30′ задаётся как 90,5°. |
| Арккосинус | #i = ACOS(#j); | |
| Тангенс | #i = TAN(#j); | |
| Арктангенс | #i = ATAN(#j); | |
| Квадратный корень | #i = SQRT(#j); | |
| Абсолютное значение | #i = ABS(#j); | |
| Округление | #i = ROUND(#j); | |
| Округление вниз | #i = FIX(#j); | |
| Округление вверх | #i = FUP(#j); | |
| Натуральный логарифм | #i = LN(#j); | |
| Экспонента | #i = EXP(#j); | |
| ИЛИ | #i = #j OR #k; | Операции OR, XOR и AND выполняются поразрядно над двоичными числами. |
| Исключающее ИЛИ | #i = #j XOR #k; | |
| И | #i = #j AND #k; |
1.5 Безусловный переход: GOTO n
Передаёт управление программному блоку с порядковым номером n. Если номер находится вне диапазона 1–99999, возникает ошибка. Номер можно задавать выражением. Пример: GOTO 5, GOTO #100.
1.6 Условный переход: IF (условное выражение) GOTO или THEN
Если заданное условное выражение истинно, выполняется данный оператор; если оно ложно, выполняется следующий программный блок.
Пример: IF (#100 EQ 2) THEN #100=5
IF (#101 GT 2) GOTO 6Значения операторов:
EQ — равно =
NE — не равно
GT — больше >
GE — больше или равно >=
LT — меньше <
LE — меньше или равно <=
1.7 Цикл: WHILE (условное выражение) DO 1, 2, 3
После WHILE задаётся условное выражение. Пока условие истинно, выполняются программные блоки между DO и END. Если условие ложно, выполнение продолжается с блока после END. Максимальная глубина вложенности циклов — 3 уровня.
Пример:
WHILE (#100 LT 3) DO 1……
WHILE (#103 EQ 5) DO 2……
WHILE (#200 GE 20) DO 3……
END 3
……
END 2
……
END 1
1.8 Немодальный вызов макрокоманды: G65
Формат: G65 P- L- <A-B-C-…… передача данных через аргументы>
P — имя макропрограммы, L — количество вызовов, A, B, C — аргументы. Соответствие имён аргументов:
#0->A, #1->B, #2->C, #3->D, #4->E, #5->F, #6->H, #7->I, #8->J, #9->K,#10->M, #11->Q, #12->R, #13->S, #14->T, #15->U, #16->V, #17->W,#18->X, #19->Y, #20->Z.ВНИМАНИЕ! Адреса G, L, N, Q и P нельзя использовать для передачи аргументов.
Пример:
Основная программа: 9000
G00 X0 Z0G65 P8000 L1 A5 B6G0 X0 Z0M30Макропрограмма: 8000
N1 #2=#0+#1N2 IF (#2 EQ 10) GOTO 4N3 G00 X#2N4 G00 Z#1N5 M99 ; возврат
1.9 Модальный вызов макрокоманды: G66, G67
G66 — команда модального вызова макрокоманды, G67 отменяет модальный режим. Формат использования аналогичен G65.
Пример:
Основная программа: 9000
G00 X0 Z0G66 P8000 L2 A5 B6A8 B1
A9 B10
G67M30Макропрограмма: 8000
N1 #2=#0+#1N2 IF (#2 EQ 10) GOTO 4N3 G00 X#2N4 G00 Z#1N5 M99 ; возврат
1.10 Информационные сообщения: MSG/STAF
Формат: MSG(параметр) или MSG[параметр], где параметр — текст сообщения. После вывода MSG программа приостанавливается.
Примечание: данная команда может использоваться и в обычных NC-программах (не макропрограммах).
После отображения диалогового окна информационного сообщения система автоматически переходит в состояние останова.
Формат: STAF(параметр) или STAF[параметр]. STAF выводит сообщение без приостановки программы.
Пользовательские команды макропрограмм (G101–G170, M880–M979, M6880–M6929)
Назначение диапазонов команд
2.1 G101-G170 — это G-макрокоманды, соответствующие макропрограммам ProgramGxxx.
2.2 M880-M979 — это M-макрокоманды, соответствующие макропрограммам ProgramUser0—ProgramUser99.
2.3 M6880–M6929 — параллельные M-макрокоманды. Они выполняются одновременно с основной программой и могут управлять только вводом-выводом; команды движения в них запрещены.
Доступные команды
2.4 Команда вывода: OUT
Формат: OUT+(-/A)Y(M)**+
«+» — установить активное состояние;
«-» — установить неактивное состояние;
«A» — инвертировать текущее состояние.
Пример: OUT+Y5-Y7+Y9+Y11-Y15
означает: установить Y5, Y9, Y11 в активное состояние; установить Y7, Y15 в неактивное состояние.
Пример: OUT+M12-M13+Y14+Y8-Y16
означает: установить M12, Y14, Y8 в активное состояние; установить M13, Y16 в неактивное состояние.
2.5 Команда ожидания: WAT
Ожидание заданного состояния X, Y или M.
Формат: WAT+(-)X(Y/M)**+(-)X**+(-)X**+(-)X**+(-)X**+(-)X** P- D-
Пояснение: «+» — ожидание активности;
«-» — ожидание неактивности;
В одной команде допускается не более одного адреса Y или M; количество адресов X не ограничено длиной строки.
«X» — входной порт X00-X55; см. диагностику ввода/вывода системы.
P — предельное время ожидания, мс; P0 — без ограничения времени.
D0: аварийный сигнал, при нажатии ESC выход из выполнения, при нажатии ENTER продолжение ожидания.
D1: аварийный сигнал и выход из выполнения.
D2: аварийный сигнал и продолжение выполнения.
D3: без аварийного сигнала и выход из выполнения.
D4: без аварийного сигнала и продолжение выполнения.
2.1. Предельное время ожидания WAT: MAXWAT
Формат: MAXWAT****
После команды указывается число 0–99999, мс. По истечении времени контроллер формирует аварийное сообщение и прекращает выполнение программы. Значение 0 или команда без числа отключает контроль времени.
2.2. Время подтверждения условия WAT: HOLDWAT
Задаёт время, в течение которого условие WAT должно непрерывно оставаться истинным.
Формат: HOLDWAT****
После команды указывается число 0–99999, мс. Значение 0 или команда без числа отключает проверку длительности состояния.
2.3. Действие по истечении MAXWAT: MODWAT
Формат: MODWAT1/MODWAT2/MODWAT3/MODWAT4;
По умолчанию: MODWAT1.
MODWAT1 — по истечении времени ожидания команды WAT система выдаёт аварийный сигнал в диалоговом окне и завершает выполнение.
MODWAT2 — по истечении времени ожидания команды WAT система выдаёт аварийный сигнал в диалоговом окне и продолжает выполнение программы.
MODWAT3 — по истечении времени ожидания команды WAT система не выдаёт аварийный сигнал в диалоговом окне и завершает выполнение.
MODWAT4 — по истечении времени ожидания команды WAT система не выдаёт аварийный сигнал в диалоговом окне и продолжает выполнение программы.
Пример: если сигнал X0 не получен в течение 5 секунд, выдать аварийный сигнал №9.
MODWAT4
MAXWAT5000
WAT+X0
IF (-X0) THENOUT+M89
ERREXIT
ENDIF2.6 Выдержка времени PAUS
Формат: PAUS****
После команды указывается время 0–99999 мс.
2.7 Команда присваивания: =
Используется для присваивания значений переменным.
Формат: =
Пример: #251=890.34
2.8 Диалоговое информационное сообщение: MESSAGEBOX/MSG
Формат: MESSAGEBOX(текст) или сокращённо MSG(текст).
2.9 Отображение информации о состоянии смены инструмента: STATUSINFO/STAF
Формат: STATUSINFO(текст) или сокращённо STAF(текст).
STATUSINFO, STAF, STATUSINFO() или STAF() без текста закрывает текущее сообщение состояния.
2.10 Условный оператор IF
Формат: IF (вспомогательное реле, вход ПЛК, выход ПЛК или макропеременная) THEN
ENDIF+Mxx — условие истинно, когда вспомогательное реле активно.
-Mxx — условие истинно, когда вспомогательное реле неактивно.
+Xxx — условие истинно, когда вход ПЛК активен.
-Xxx — условие истинно, когда вход ПЛК неактивен.
+Yxx — условие истинно, когда выход ПЛК активен.
-Yxx — условие истинно, когда выход ПЛК неактивен.
+#xx — условие истинно, когда макропеременная равна 1 (не равна 0).
-#xx — условие истинно, когда макропеременная равна 0.
2.11 Перемещение по заданным координатам: MOVE
Формат команды движения в макропрограммах ProgramUser0–ProgramUser9 с контролем входа ПЛК или вспомогательного реле:
MOVE(G90/G91,G,F-,XYZABCXsYs-,W-,M-);Первый параметр задаёт режим координат: G90 — абсолютные, G91 — приращения.
F задаёт скорость, а XYZABCXsYs — координаты робота и внешних осей.
W: останов при выполнении условия по входу ПЛК X.
M: останов при выполнении условия по вспомогательному реле M.
2.12 Установка и сохранение текущего значения пользовательской системы координат: SETWK
Формат: SETWK(параметры XYZABCXsYs);
2.13 Оператор перехода: GOTO xx
2.14 Возврат: RETURN
5 Технологические функции
5.1 Сварка
В разделе приведены параметры, команды и последовательности работы контроллера при дуговой сварке. Для программирования используются инструментальная и пользовательская системы координат.
Чтобы открыть параметры сварки в англоязычном интерфейсе, выберите «Технологические функции» (CRAFTWK) → «Сварка» (WELD).
Страница WELD включает настройки сварочного оборудования и основные параметры процесса. Параметры сварочных колебаний находятся на отдельной странице «Сварочные колебания» (YAWL), параметры поиска положения — на странице «Поиск положения» (SERCH), параметры слежения за дугой — на странице «Слежение за дугой» (ARC).
5.1.1 Параметры
Общий параметр P330 выбирает технологическую конфигурацию: 11 — сварка; 12 — паллетирование; 13 — напыление; 14–18 — штамповочное производство (14 — отдельный пресс; 15 — первый пресс линии; 16 — последующий пресс; 17 — резерв; 18 — обслуживание двух прессов одним роботом).
Для сварочной конфигурации установите P330=11.
1. Параметры сварочного процесса
Настройте параметры в соответствии с циклограммой сварочного источника и требованиями технологического процесса.
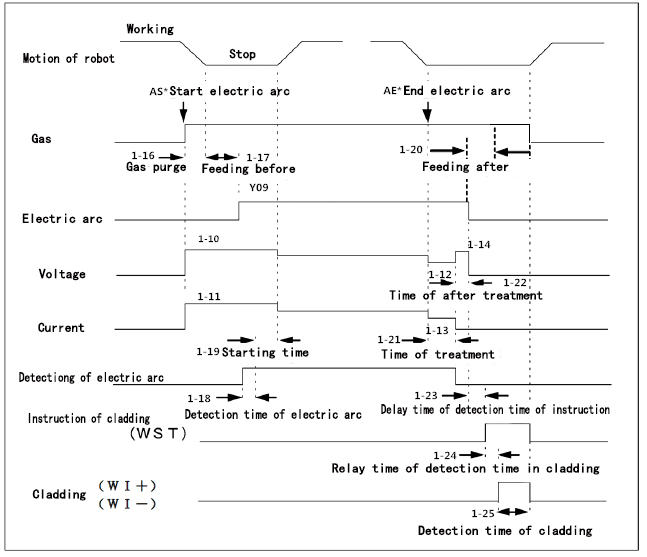
1-0. Номер группы базовых параметров сварки / basic technique group for welding [0–9]
Номер после AS* выбирает соответствующую группу.
1-1. Повторный поджиг с обратным проходом / active retraction function or not [8 — включён, остальные значения — выключен]
Если во время сварочного движения MOVL или MOVC пропадает подтверждение дуги X0, робот отходит назад на расстояние 1-2, повторно выполняет AS* и после успешного поджига продолжает сварку.
1-2. Расстояние обратного прохода перед повторным поджигом (мкм) / distance of retraction when restart(um)
Используется только при включённом возврате после обрыва дуги. Задаёт расстояние обратного прохода перед повторным поджигом.
1-3. Скорость обратного прохода перед повторным поджигом (мм/мин) / speed of retraction when restart(mm/min)
Используется только при включённом возврате после обрыва дуги. Задаёт скорость обратного прохода перед повторным поджигом.
1-4. Максимальное число попыток устранения прилипания проволоки / wire-sticking inspection frequency
Перед завершением AE* контроллер проверяет, не приварилась ли проволока к изделию, и при необходимости выполняет цикл её отделения. Если число попыток превышает заданное, формируется аварийное сообщение и программа прекращается. При значении ≤0 вход контроля X03 не проверяется, но один цикл отделения всё равно выполняется.
1-5. Режим управления сварочным источником / Basic technique group: weld mode [1 — MIG-VA, 2 — MIG-VW, 3 — TIG-A, 4 — TIG-AW]
1.1 Источник MIG-VA с регулированием напряжения:
AA или S задаёт сварочный ток; VV или SS — сварочное напряжение. AA и VV можно указывать в одной строке, S и SS — нельзя.
1.2 Источник MIG-VW с регулированием напряжения и скорости подачи проволоки:
AA или S задаёт скорость подачи/реверса проволоки; VV или SS — сварочное напряжение. AA и VV можно указывать в одной строке, S и SS — нельзя.
1.3 Источник TIG-A с регулированием тока:
AA или S задаёт сварочный ток.
1.4 Источник TIG-AW с подачей присадочной проволоки:
AA или S задаёт скорость подачи/реверса проволоки; VV или SS — сварочный ток. AA и VV можно указывать в одной строке, S и SS — нельзя.
1-6, базовая группа параметров сварки: контактный поджиг / scratching function enable/disable [8 — включить, остальные — не включать]
При включённом контактном поджиге после команды AS* и активации выхода поджига горелка перемещается вперёд на заданное расстояние. Если на этом участке получено подтверждение поджига, робот возвращается в начальную точку сварки и продолжает выполнение программы. Если подтверждение не получено, система формирует аварийный сигнал и прекращает выполнение. При отключённом контактном поджиге после активации выхода система ожидает подтверждения поджига в течение заданного времени; при его отсутствии также формируется аварийный сигнал.
1-7, базовая группа параметров сварки: дистанция контактного поджига (мкм) / distance of scratching(um)
Используется только при включённом контактном поджиге. Задаёт максимальное перемещение горелки при поиске точки поджига.
1-8, базовая группа параметров сварки: скорость возврата после контактного поджига (мм/мин) / speed of scrubbing when retraction(mm/min)
Используется только при включённом контактном поджиге. Задаёт скорость возврата в начальную точку сварки после подтверждения поджига.
1-9. Пользовательские последовательности поджига и завершения сварки / arc start and arc end setting: +2 arc start(m880); +4 arc end(m881) [+2 — AS* запускает M880/ProgramUser0; +4 — AE* запускает M881/ProgramUser1]
Команда AS* запускает последовательность поджига дуги; команда AE* — последовательность гашения и завершения сварки.
Биты +2 и +4 действуют независимо. Для пользовательской последовательности соответствующая часть параметров 1-10…1-25 не используется. Если бит не установлен, контроллер выполняет встроенную последовательность, настроенную этими параметрами.
Штатная последовательность поджига дуги
1.1 Включить подачу защитного газа (M59/Y20).
1.2 Установить напряжение поджига, заданное параметром 1-10.
Установить ток поджига, заданный параметром 1-11.
1.3 Выдержать время продувки газом 1-16 (мс).
1.4 Выдержать время предварительной подачи газа 1-17 (мс).
1.5 Включить выход поджига дуги (M71/Y09).
1.6 Ожидать подтверждение поджига не дольше времени 1-18; значение 1-18 должно быть больше P104.
1.7 Если контактный поджиг отключён, система ожидает подтверждения поджига; при его отсутствии формируется аварийный сигнал и выполнение прекращается.
При включённом контактном поджиге этот шаг пропускается.
1.8 Восстановить заданные программой сварочное напряжение и ток.
1.9 Включить подачу сварочной проволоки (M03/Y18).
Продолжить выполнение сварочной программы.
Штатная последовательность гашения дуги
1.1 Отключить подачу сварочной проволоки (M05).
1.2 Установить напряжение заполнения кратера, заданное параметром 1-12.
Установить ток заполнения кратера, заданный параметром 1-13.
1.3 Выполнять заполнение кратера в течение времени 1-21 (мс).
1.4 Установить напряжение дожигания проволоки, заданное параметром 1-14.
1.5 Выбрать режим завершения сварки:
1.5.1 Для режимов MIG-VW с источником постоянного напряжения и TIG-AW с источником постоянного тока:
Установить скорость обратной подачи проволоки, заданную параметром 1-15;
включить обратную подачу M04 и отключить прямую подачу;
выдержать время дожигания и отвода проволоки 1-22 (мс);
отключить обратную и прямую подачу проволоки; сбросить заданную скорость обратной подачи.
1.5.2 Для режимов MIG-VA с источником постоянного напряжения и TIG-A с источником постоянного тока:
установить аналоговое задание сварочного тока в 0;
выдержать время дожигания 1-22 (мс).
1.6 Отключить выход поджига и погасить дугу.
1.7 Если подача защитного газа включена:
выдержать время подачи газа после сварки 1-20 (мс);
отключить подачу защитного газа.
1.8 Если заданное число попыток проверки прилипания больше 0:
установить аналоговое задание напряжения в 0;
выдержать задержку перед проверкой прилипания 1-23 (мс);
включить выход проверки прилипания (M73/Y21);
после включения выхода выдержать задержку 1-24 (мс); значение должно быть больше P105;
1.8.1 Если вход X03 подтверждает освобождение прилипшей проволоки:
выдержать время контроля прилипания 1-25 (мс);
отключить выход проверки прилипания;
1.8.2 Если освобождение проволоки не подтверждено:
отключить выход проверки прилипания;
Если заданное число попыток исчерпано, сформировать аварийный сигнал и прекратить выполнение. Иначе снова включить выход поджига и перейти к шагу 4>.
1.9 Восстановить заданные программой сварочное напряжение и ток.
Продолжить выполнение со следующего блока программы.
1-10. Напряжение поджига дуги / command voltage for arc start
1-11. Ток поджига дуги / command current for arc start
1-12. Напряжение заполнения кратера / command voltage for weld seam processing(crater treatment)
Задаёт напряжение заполнения кратера перед гашением дуги.
1-13. Ток заполнения кратера / command current for weld seam processing(crater treatment)
Задаёт ток заполнения кратера перед гашением дуги.
1-14. Напряжение дожигания проволоки / command voltage of post-processing
Задает выходное напряжение на стадии дожигания проволоки перед окончательным отключением дуги.
1-15. Скорость отвода проволоки при завершении сварки (мм/мин) / wire withdrawal speed of post-processing (mm/min)
Задает скорость отвода проволоки на стадии дожигания перед окончательным отключением дуги.
1-16. Время продувки газом (мс) / gas purging time(ms)
Время продувки газом при выполнении команды поджига дуги AS*.
1-17. Время предварительной подачи газа (мс) / pre-flow gas supply time(ms)
Задаёт длительность предварительной подачи защитного газа перед включением выхода поджига.
1-18. Максимальное время ожидания подтверждения поджига (мс) / arc detection confirmation duration(ms)
Задаёт максимальное время ожидания подтверждения поджига.
1-19. Задержка выхода на рабочий режим после поджига (мс) / start time(arc establishment delay)(ms)
Задержка подачи заданных напряжения и тока после подтверждения поджига.
1-20. Время подачи газа после сварки (мс) / post-flow gas supply time(ms)
Задаёт время подачи защитного газа после гашения дуги.
1-21. Время заполнения кратера (мс) / time of weld seam(crater treatment) processing(ms)
Задаёт длительность подачи напряжения и тока заполнения кратера перед гашением дуги.
1-22. Время дожигания и отвода проволоки (мс) / time of post-processing(ms)
Задает длительность стадии дожигания и, для конфигураций с управляемой обратной подачей, отвода проволоки перед окончательным отключением дуги.
1-23. Задержка перед проверкой прилипания (мс) / wire-sticking inspection command delay time(ms)
Задаёт задержку перед включением проверки прилипания проволоки.
1-24. Задержка подтверждения состояния при проверке прилипания (мс) / wire-sticking inspection delay time(ms)
1-25. Время проверки прилипания (мс) / time of wire-sticking detection(ms)
Задаёт длительность контроля прилипания сварочной проволоки.
1-26. Фиксированный коэффициент скорости при сварке / fixed rate for welding [5–900]
Задаёт коэффициент скорости MOVL/MOVC между AS и AE. Допустимый диапазон —
5–900. Вне этого диапазона используется коэффициент коррекции скорости, заданный с пульта.
1-27. Сварочный ток по умолчанию / default current for welding [действует при >1]
1-28. Сварочное напряжение по умолчанию / default voltage for welding [действует при >1]
101. Прерывистая подача сварочной проволоки командой M03 / enable intermittent wire feeding(m03) [0 — включена, 1 — отключена]
При значении 0 команда M03 включает прерывистую подачу проволоки.
102. Период цикла прерывистой подачи (единица — 10 мс) / total cycle time(10ms)
103. Время подачи в цикле (единица — 10 мс) / Wire feeding time
104. Минимальная длительность сигнала подтверждения дуги X0 (единица — 10 мс) / arc start sucess detection time
Поджиг считается подтверждённым, если вход X0 остаётся активным непрерывно в течение заданного времени. Параметр 1-18 базовой группы сварки должен быть больше этого значения.
105. Минимальная длительность отсутствия сигнала дуги X0 (единица — 10 мс); параметр 1-24 должен быть больше этого значения. / arc end successful detection time
Гашение считается подтверждённым, если вход X0 остаётся неактивным непрерывно в течение заданного времени.
Вспомогательное реле управления поджигом дуги: M56 активно — поджиг, M56 неактивно — гашение.
Команды автоматического программирования: M71 — поджиг дуги, M70 — гашение дуги.
Выход ПЛК управления поджигом: Y09.
Вспомогательное реле управления подачей газа: M50 активно — подача газа, M50 неактивно — отключение газа.
Команды автоматического программирования: M59 — подача газа, M58 — отключение газа.
Выход ПЛК управления подачей газа: Y20.
Вспомогательное реле выхода проверки прилипания: M57 активно — включено, M57 неактивно — отключено.
Команды автоматического программирования: M73 — включить, M72 — отключить.
Выход ПЛК управления проверкой прилипания: Y21.
Вспомогательное реле M72: активное состояние подтверждает отделение проволоки от изделия; неактивное — отделение не подтверждено.
Вход подтверждения наличия дуги: X00;
Вход неисправности сварочного источника: X01;
Вход проверки прилипания: X03;
X04 — неисправность системы охлаждения;
X05 — авария системы смазки;
X06 — отсутствие дуги;
X07 — отсутствие защитного газа;
X45 — режим ручного ведения робота;
X28, X29, X32–X39 — сигналы очереди программ;
X46 — окончание сварочной проволоки;
X47 — неисправность питания;
Вспомогательное реле ручной подачи проволоки: M53.
Вспомогательное реле ручной обратной протяжки сварочной проволоки: M54.
Вспомогательное реле остановки подачи/обратной подачи сварочной проволоки: M55.
Команды автоматического программирования: M3 – подача проволоки, M4 – обратная подача сварочной проволоки, M5 – останов.
Выходы ПЛК: Y18 — подача проволоки, Y19 — обратная подача сварочной проволоки, Y12 — останов.
Если сварной шов имеет значительную ширину, необходимо включить функцию сварочных колебаний. В строке, следующей за командой AS*, следует вставить команду начала колебаний WS*. Можно настроить до 10 групп параметров сварочных колебаний с номерами от 0 до 9, которые задаются командой WS*. В строке перед командой AE* следует вставить команду WE для отключения функции колебаний.
2. Управление цифровым сварочным источником
Если для поджига или завершения сварки в P1-9 выбрана пользовательская последовательность, соответствующие действия задаются ProgramUser0 или ProgramUser1. Обмен со сварочным источником может выполняться через последовательный или сетевой интерфейс.
2.1 Команды обмена данными в управляющей программе
2.1.1 CMN/CMNN — настройка и открытие соединения
Формат: CMN или CMNN[режим, скорость_или_порт, чётность]
Режим: 0 — COM0 (RS-232); 1 — COM1 (RS-485-1); 2 — COM2 (RS-485-2); 6 — TCP; 7 — UDP.
Скорость: 0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200
Чётность: 1 или O — нечётная; 2 или E — чётная; остальные значения — без контроля чётности.
Если соединение уже открыто, CMNN не изменяет его. CMN закрывает текущее соединение и открывает новое с заданными параметрами.
Примечание. Скорость и контроль чётности задаются только для последовательного интерфейса; для сетевого интерфейса эти поля не используются.
Например, CMN[0,6,1] открывает порт 0 со скоростью 115200 бит/с и контролем нечётности.
CMN[0,6,E] – открывает связь через последовательный порт 0, скорость 115200, четная проверка;
CMN[1] – для порта 1 можно опустить последние два параметра, скорость 115200, без проверки;
CMN[6,502] — открывает TCP-соединение с портом 502;
CMN[7,802] — открывает UDP-соединение с портом 802.
2.1.2 CMC — очистка приёмного буфера
Формат: CMC – очищает буфер приема порта связи.
2.1.3 CMS — передача данных
Формат: CMS[xxxxxxxxx%] – данные в шестнадцатеричном формате, % означает отправку CRC-кода (контрольная сумма генерируется системой автоматически); данные могут разделяться запятыми или другими символами (кроме %).
Например: CMS[03AC67D704%] – отправка: 0x03,0xAC,0x67,0xD7,0x04, контрольная сумма;
CMS[03AC67D704] – отправка: 0x03,0xAC,0x67,0xD7,0x04;
CMS[03,AC,67,D7,04,%] – отправка: 0x03,0xAC,0x67,0xD7,0x04, контрольная сумма;
CMS[03HACH67HD7H04H] – отправка: 0x03,0xAC,0x67,0xD7,0x04;
2.1.4 CMR — приём данных
Формат: CMR[%N_L_M_] – % означает необходимость проверки CRC-кода
N: количество принимаемых символов (включая CRC-код);
L: задержка перед началом приема [мс];
M: максимальное время ожидания [мс]; при отсутствии L и M данные принимаются без задержки;
Принимаемые данные: макропеременная #800 – статус, #801–#899 – принятые данные;
#800 = 0 означает отсутствие данных;
#800 отрицательное – ошибка CRC-кода (абсолютное значение #800 равно количеству принятых 8-битных данных);
#800 положительное – количество принятых 8-битных данных;
Например: CMR[%N9] – прием 9 символов (включая CRC-код);
CMR[%N8L50M300] – ожидание 50 мс, затем прием 8 символов (включая CRC-код); если данные не получены, максимальное ожидание 300 мс;
Если приняты данные: 010600046F00E5FB, то #800=8, #801=1, #802=6,
#803=0, #804=4, #805=111, #806=0, #807=229, #808=2512.1.5 CMM — обмен по Modbus RTU
Формат: CMM[P_K_#_R_N_M_]
P: адрес ведомого устройства (шестнадцатеричный);
K: код функции (шестнадцатеричный): 03 – чтение регистров; 06 – запись одного регистра; 10 – запись нескольких регистров;
#: номер макропеременной ведущего устройства (десятичный);
R: номер регистра ведомого устройства (десятичный);
N: количество считываемых или записываемых данных (десятичное);
M: максимальное время ожидания [мс] (десятичное); отрицательное – бесконечное ожидание (для отладки);
Если P не указан, по умолчанию 0x1 – станция 1; если K не указан, по умолчанию 03 – код функции;
Принимаемые данные: макропеременная #800 – статус, #801–#899 – принятые данные;
#800 = 0 означает отсутствие данных;
#800 отрицательное – ошибка CRC-кода (абсолютное значение #800 равно количеству принятых 8-битных данных);
#800 положительное – количество принятых 8-битных данных;
Например: CMM[P2K3#500R5N3M-1],
если приняты данные 02 03 06 12 13 14 15 15 15 68 5F, то
#800=11, #801=2, #802=3, #803=6, #804=18, #805=19, #806=20, #807=21,#808=21, #809=21, #810=104, #811=95, #500=4627, #501=5141, #502=5397.Примечание:
Считываемые или записываемые регистры — 16-битные данные; система автоматически генерирует CRC-код.
Например:
2.1.5.1 CMM[P2K3#500R5M-1] – чтение значения регистра №5 ведомого 2 (ожидание до получения данных) и сохранение в макропеременную #500;
Получено: 02<станция>03<чтение>02<количество>0612<данные>7FE9<CRC>
2.1.5.2 CMM[P2K3#500R5N3M-1] – чтение регистров №5–7 ведомого 2 и сохранение в макропеременные #500–#502;
Получено: 02<станция>03<чтение>06<количество>1213 1415 1515<данные>685F<CRC>
2.1.5.3 CMM[P2K6#700R5] – запись значения из #700 в регистр №5 ведомого 2;
Отправлено: 02<станция>06<запись>0005<адрес>1213<данные>D495<CRC>
2.1.5.4 CMM[P2K10#700R5N3] – запись #700–#702 в регистры №5–7 ведомого 2;
Отправлено: 02<станция>10<запись>0005<адрес>0003<количество массивов>06<количество>12131415 0000
<данные>61D6<CRC>;
2.1.6 CMF — закрытие соединения
В окне диагностики клавиша «2» открывает строку непосредственного выполнения команд обмена для проверки связи.
2.2 Параметры функций, связанных с цифровым сварочным аппаратом
2.2.1 Группы параметров сварочных режимов
1-9, базовая группа параметров: настройка поджига и гашения дуги: +2 означает поджиг по пользовательскому запуску M880; +4 означает гашение по пользовательскому запуску M881
Если поджиг по пользовательскому запуску, M880 автоматически выполняет программу ProgramUser0;
Если включено пользовательское завершение сварки, M881 запускает ProgramUser1.
2.2.2 Сварочный ток AA и напряжение VV
AA или S задаёт сварочный ток; VV или SS — сварочное напряжение. Для передачи каждого задания цифровому сварочному источнику можно автоматически вызывать отдельный пользовательский M-код.
Для настройки автоматического выполнения пользовательского M-кода по командам AA и VV используются два отдельных параметра:
200 – M-код (880–929), автоматически запускаемый при выполнении команды AA для цифрового сварочного аппарата;
201 – M-код (880–929), автоматически запускаемый при выполнении команды VV для цифрового сварочного аппарата.
Например: P200=882 – при выполнении AA автоматически запускается программа ProgramUser2;
P201=883 – при выполнении VV автоматически запускается программа ProgramUser3;
2.2.3 Периодический контроль обрыва дуги по цифровой связи
P202 задаёт периодический вызов пользовательского M-кода, который считывает состояние дуги и обновляет вспомогательное реле M71:
P202=10000–10009 – выполнение пользовательского M-кода M880–M889 один раз при обновлении отображения координат;
P202=(-10000)–(-10009) – автоматическое выполнение пользовательского M-кода M880–M889 примерно каждые 100 мс;
Например: при P202=-10007 программа ProgramUser7 автоматически запускается каждые 100 мс;
2.2.4 Слежение за дугой с цифровым сварочным источником
Для слежения за дугой через связь с цифровым сварочным аппаратом считываются текущий сварочный ток и напряжение. Параметры:
4-0. Номер группы параметров слежения за дугой / Arc tracking parameter group number [0–4]
4-1. Группа параметров слежения за дугой: способ компенсации (+4 — влево-вправо; +8 — вверх-вниз; +16 — влево-вправо по аналоговому сигналу; +32 — вверх-вниз по аналоговому сигналу; +64 — обмен аналоговыми сигналами; +128 — аналоговый сигнал через последовательный порт 0; +256 — аналоговый сигнал через последовательный порт 1; +512 — связь с цифровым сварочным аппаратом) / Arc tracking group: compensation mode
4-2. Группа параметров слежения за дугой: адрес входа IN1 (1000 + номер входа X) / Arc tracking group: IN1 input address (1000 + X input number) [базовое аналоговое значение для компенсации влево-вправо; значение −100 выбирает в качестве базы ток, заданный AA; значение −200 — напряжение, заданное VV]
4-3. Группа параметров слежения за дугой: адрес входа IN2 (1000 + номер входа X) / Arc tracking group: IN2 input address (1000 + X input number) [диапазон отклонения от базового аналогового значения для компенсации влево-вправо]
4-4. Группа параметров слежения за дугой: адрес входа IN3 (1000 + номер входа X) / Arc tracking group: IN3 input address (1000 + X input number) [базовое аналоговое значение для компенсации вверх-вниз; значение −100 выбирает в качестве базы ток, заданный AA; значение −200 — напряжение, заданное VV]
4-5. Группа параметров слежения за дугой: адрес входа IN4 (1000 + номер входа X) / Arc tracking group: IN4 input address (1000 + X input number) [диапазон отклонения от базового аналогового значения для компенсации вверх-вниз]
4-6. Группа параметров слежения за дугой: значение компенсации влево-вправо при состоянии 01 (мкм) / Arc tracking group: left/right compensation value for detection state 01 (µm) [максимальное значение компенсации влево-вправо при аналоговом значении ниже базового]
4-7. Группа параметров слежения за дугой: значение компенсации влево-вправо при состоянии 10 (мкм) / Arc tracking group: left/right compensation value for detection state 10 (µm) [максимальное значение компенсации влево-вправо при аналоговом значении выше базового]
4-8. Группа параметров слежения за дугой: значение компенсации вверх-вниз при состоянии 01 (мкм) / Arc tracking group: up/down compensation value for detection state 01 (µm) [максимальное значение компенсации вверх-вниз при аналоговом значении ниже базового]
4-9. Группа параметров слежения за дугой: значение компенсации вверх-вниз при состоянии 10 (мкм) / Arc tracking group: up/down compensation value for detection state 10 (µm) [максимальное значение компенсации вверх-вниз при аналоговом значении выше базового]
4-10. Группа параметров слежения за дугой: приращение коррекции за цикл интерполяции (нм) / Arc tracking group: compensation increment per interpolation cycle (nm) [цикл интерполяции 2 мс]
4-11. Группа параметров слежения за дугой: коэффициент масштабирования приращения компенсации влево-вправо при аналоговом способе / Arc tracking group: analog-mode left/right compensation increment scaling factor [действует при ≥10]
4-12. Группа параметров слежения за дугой: коэффициент масштабирования приращения компенсации вверх-вниз при аналоговом способе / Arc tracking group: analog-mode up/down compensation increment scaling factor [действует при ≥10]
4-13. Группа параметров слежения за дугой цифрового сварочного аппарата: интерфейс связи / Digital welder arc tracking group: communication interface [0 — последовательный порт 0; 1 — последовательный порт 1; 6 — сеть TCP; 7 — сеть UDP]
4-14. Группа параметров слежения за дугой цифрового сварочного аппарата: скорость обмена по последовательному порту или номер сетевого порта / Digital welder arc tracking group: serial communication rate or network port number [для последовательного порта: 8 бит данных, 1 стоп-бит, без контроля чётности; 0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
4-15. Группа параметров слежения за дугой цифрового сварочного аппарата: адрес ведомого устройства / Digital welder arc tracking group: slave device address
4-16. Группа параметров слежения за дугой цифрового сварочного аппарата: начальный адрес данных компенсации влево-вправо и вверх-вниз / Digital welder arc tracking group: start address of left/right and up/down compensation data
4-17. Группа параметров слежения за дугой цифрового сварочного аппарата: резерв / Digital welder arc tracking group: reserved
4-18. Группа параметров слежения за дугой цифрового сварочного аппарата: M-код, автоматически выполняемый во время слежения за дугой / Digital welder arc tracking group: M-code executed automatically during arc tracking [880–929]
Аналоговое слежение за дугой: назначение входов и расчёт коррекции
1. Каналы АЦП назначаются следующим образом:
1.1 Для поперечной коррекции (влево-вправо) используются входы X16/D0–X27/D11 либо данные, полученные по интерфейсу связи;
1.2 Для вертикальной коррекции (вверх-вниз) используются входы X28/D0–X39/D11 либо данные, полученные по интерфейсу связи;
1.3 При установке бита +64 в P4-1 группы входов поперечной и вертикальной коррекции меняются местами.
2. Если P4-11 или P4-12 < 10, приращение коррекции за цикл интерполяции 2 мс задаётся параметром P4-10. При значении ≥ 10 оно рассчитывается по формуле: abs(текущее аналоговое значение - опорное значение) × P4-10 × K / 1000, где опорное значение задаётся P4-2/P4-4, а K — P4-11/P4-12. Результат ограничивается значением 10 × P4-10.
3. P4-3 и P4-5 задают зоны нечувствительности: если абсолютное отклонение от опорного значения меньше соответствующего порога, накопленная коррекция не изменяется.
4. Значения АЦП находятся в 12-разрядном диапазоне 0–4095.
Слежение за дугой через связь с цифровым сварочным источником
1. P4-13–P4-16 используются только для связи с цифровым сварочным источником и не применяются при других способах слежения.
2. Если соединение уже открыто командой CMN или CMNN, способ и параметры связи определяются этой командой, а P4-13 и P4-14 не используются. Рекомендуется задать P4-13–P4-15 в соответствии с параметрами CMN/CMNN.
3. P4-18 действует только при включённом в P4-1 бите +128, +256 или +512.
4. Поперечная и вертикальная коррекции рассчитываются так же, как при слежении по аналоговым сигналам.
ВНИМАНИЕ! ProgramUser0, ProgramUser1, ProgramUser2, ProgramUser3 и ProgramUser7, вызываемые M880, M881, M882, M883 и M887, являются примерами. Перед вводом в эксплуатацию адаптируйте и проверьте протокол, адреса, назначения I/O и логику на фактическом оборудовании.
3. Параметры колебаний
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Сварочные колебания» (YAWL).
2-0 – номер группы параметров сварочных колебаний / group number for weaving welding or painting [0–9]
Команда начала колебаний WS* вызывает группу параметров. Номера вызываемых групп 0–9.
2-1 – группа параметров колебаний: форма колебаний / weaving pattern [1 – Z-образная; 2 – круговая; 3 – X-образная]
Форма колебаний в процессе колебательной сварки: 1 – «Z»-образная; 2 – «круговая»; 3 – «X»-образная. Плоскость колебаний перпендикулярна оси Z инструментальной системы координат. При настройке инструментальной системы координат необходимо задать направление оси Z, совпадающее с направлением оси сварочной горелки. Если заданы только точки P1, P2, P3, то направление горелки в точке P3 определяет направление оси Z инструментальной системы координат. Если заданы также точки P4, P5, то направление от P3 к P4 определяет направление оси X инструментальной системы координат, а направление от P4 к P5 – направление оси Z.
Ниже показаны траектории трёх форм колебаний и обозначения параметров: амплитуды, шага, крайних положений A и B.
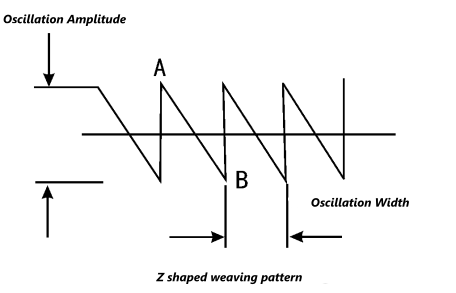
Форма 1 — Z-образные колебания.
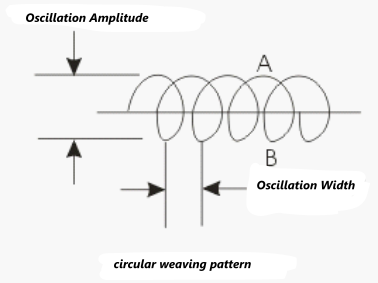
Форма 2 — круговые колебания.
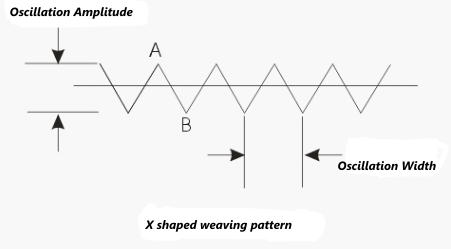
Форма 3 — X-образные колебания.
2-2. Шаг колебаний (мкм) / weaving pitch(um)
2-3. Амплитуда колебаний (мкм) / weaving amplitude(um)
2-4. Выдержка в крайнем положении A (мс) / pause time at weaving endpoint A(ms)
2-5. Выдержка в крайнем положении B (мс) / The pause time at B point(ms)
4. Поиск положения
Команды контактного поиска положения
Изделие заземляют, а на сопло или сварочную проволоку подают безопасное низкое напряжение. При касании изделия формируется контактный сигнал; робот останавливается и сохраняет фактическое положение. По разности между найденной и обученной точками контроллер рассчитывает смещение траектории.
Команда начала поиска положения: ST* P*
Число после ST — номер группы параметров поиска 0–9. Число после P — номер набора данных смещения 0–99, в котором сохраняется результат; при выполнении ST этот набор автоматически обнуляется.
Команда окончания поиска положения: SE
Команды линейного перемещения для поиска положения
SX — поиск положения в направлении оси X; при лазерном поиске положения — поиск в направлениях осей X и Z.
SY — поиск положения в направлении оси Y.
SZ — поиск положения в направлении оси Z.
После SX/SY/SZ можно указать число повторов до 9; контроллер усреднит результаты. Без числа поиск выполняется один раз. Примеры: SX5, SY6, SZ4, SY, SX.
Пример программы контактного поиска положения
G54 T1; задать пользовательскую систему координат и номер инструмента
MOVJ; позиционирование в начальную точку
ST2 P3; начать поиск положения, вызвать группу параметров поиска положения №2, результат данного поиска сохранить в данных смещения №3
MOVL; позиционирование в начальную точку поиска положения
MOVL SX; поиск положения в направлении оси X; точка MOVL в этой строке задаёт конечную точку поиска по эталонной заготовке; система автоматически определяет направление поиска по начальной и конечной точкам
MOVL; позиционирование в другую начальную точку поиска положения
MOVL SX; поиск положения в направлении оси X; точка MOVL в этой строке задаёт конечную точку поиска по эталонной заготовке; система автоматически определяет направление поиска по начальной и конечной точкам
MOVL; позиционирование в другую начальную точку поиска положения
MOVL SY3; поиск положения в направлении оси Y (количество повторных поисков — 3); точка MOVL в этой строке задаёт конечную точку поиска по эталонной заготовке; система автоматически определяет направление поиска по начальной и конечной точкам
SE; окончание поиска положения
MOVJ; позиционирование в промежуточную точку
SN3; указать номер данных смещения положения 3
AS4; команда начала дуговой сварки
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
MOVL; выполнить линейную сварку по скорректированным точкам эталонной заготовки
AE4; команда окончания дуговой сварки
SF; отключить коррекцию положения
Параметры поиска положения
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Поиск положения» (SERCH).
3-0, номер группы параметров поиска положения для сварки / tech group for search function [0–9]
Команда поиска положения ST* вызывает группу параметров. Номера вызываемых групп параметров 0–9.
3-1, группа параметров поиска положения: режим / mode
3-1, группа параметров поиска положения: режим [1/2/3 — одно-, двух- или трёхмерный поиск, направление задаётся SX/SY/SZ; 4/5/6 — одно-, двух- или трёхмерный поиск с коррекцией поворота в плоскости XY; 14/15/16 — в плоскости ZX; 24/25/26 — в плоскости YZ; 7 — поиск внутреннего или наружного диаметра окружности].
Одномерный поиск положения: поиск одной точки в направлении X, Y или Z;
Двумерный поиск положения: поиск по одной точке в направлениях XY, YZ или ZX соответственно;
Трёхмерный поиск положения: поиск по одной точке в направлениях XYZ соответственно;
Одномерный поиск с поворотом: поиск двух точек в направлении X или двух точек в направлении Y;
4.1 Двумерный поиск с коррекцией поворота выполняется по одной из трёх схем:
4.1.1 Две точки по X и две точки по Y;
4.1.2 Две точки по X и одна точка по Y, если оси X и Y взаимно перпендикулярны;
4.1.3 Одна точка по X и две точки по Y, если оси X и Y взаимно перпендикулярны.
4.2 Трёхмерный поиск с коррекцией поворота выполняется по одной из четырёх схем:
4.2.1 Две точки по X, две точки по Y и одна точка по Z; корректируется только поворот в плоскости XY;
4.2.2 Две точки по X, одна точка по Y и одна точка по Z, если оси X и Y взаимно перпендикулярны;
корректируется только поворот в плоскости XY;
4.2.3 Одна точка по X, две точки по Y и одна точка по Z, если оси X и Y взаимно перпендикулярны; корректируется только поворот в плоскости XY;
4.2.4 Две точки по X, две точки по Y и три не лежащие на одной прямой точки по Z; выполняется пространственная коррекция ориентации.
Кодирование режимов параметром P3-1
4.1 Поиск без коррекции ориентации: P3-1=1/2/3
4.1.1 P3-1=1: одномерный поиск положения, поиск одной точки в направлении X, Y или Z;
4.1.2 P3-1=2: двумерный поиск положения, поиск по одной точке в направлениях XY, YZ или ZX соответственно;
4.1.3 P3-1=3: трёхмерный поиск положения, поиск по одной точке в направлениях XYZ соответственно;
4.2 Режим поиска XY, одномерный/двумерный/трёхмерный поиск с поворотом: P3-1=4/5/6
4.2.1 P3-1=4: одномерный поиск с поворотом, поиск двух точек в направлении X или Y соответственно;
4.2.2 P3-1=5: двумерный поиск с поворотом, поиск двух точек по X и двух точек по Y.
4.2.3 P3-1=6: трёхмерный поиск с поворотом, разделяется на следующие два случая:
4.2.3.1 Коррекция ориентации в плоскости XY: по две точки по X и Y и одна точка по Z;
4.2.3.2 Пространственная коррекция ориентации: по две точки по X и Y и три точки по Z, не лежащие на одной прямой в плоскости XY.
4.3 Режим поиска ZX, одномерный/двумерный/трёхмерный поиск с поворотом: P3-1=14/15/16
4.3.1 P3-1=14: одномерный поиск с поворотом, поиск двух точек в направлении Z или X соответственно;
4.3.2 P3-1=15: двумерный поиск с поворотом, поиск двух точек по Z и двух точек по X.
4.3.3 P3-1=16: трёхмерный поиск с поворотом, разделяется на следующие два случая:
4.3.3.1 Коррекция ориентации в плоскости ZX: по две точки по Z и X и одна точка по Y;
4.3.3.2 Пространственная коррекция ориентации: по две точки по Z и X и три точки по Y, не лежащие на одной прямой в плоскости ZX.
4.4 Режим поиска YZ, одномерный/двумерный/трёхмерный поиск с поворотом: P3-1=24/25/26
4.4.1 P3-1=24: одномерный поиск с поворотом, поиск двух точек в направлении Y или Z соответственно;
4.4.2 P3-1=25: двумерный поиск с поворотом, поиск двух точек по Y и двух точек по Z.
4.4.3 P3-1=26: трёхмерный поиск с поворотом, разделяется на следующие два случая:
4.4.3.1 Коррекция ориентации в плоскости YZ: по две точки по Y и Z и одна точка по X;
4.4.3.2 Пространственная коррекция ориентации: по две точки по Y и Z и три точки по X, не лежащие на одной прямой в плоскости YZ.
4.5 Поиск положения по внутреннему/внешнему диаметру окружности: P3-1=7
Поиск двух точек в направлении X и одной точки в направлении Z; или поиск двух точек в направлении Y и одной точки в направлении X. По трём точкам поиска вычисляется центр окружности, и путём сравнения центра, вычисленного по трём точкам поиска, с центром калибровочной заготовки определяется величина смещения.
Двухступенчатый поиск повышает скорость и повторяемость измерения. Сначала выполняется быстрый предварительный поиск, затем робот отходит на заданное расстояние и выполняет точный поиск на меньшей скорости. Результат предварительного прохода не сохраняется; для коррекции используется только второй проход.
После активации функции двойного поиска при вводе команды SX, SY или SZ автоматически выполняются грубый и точный поиски. При активации двойного поиска функция усреднения по нескольким поискам автоматически отключается.
3-2, Группа параметров поиска положения: Расстояние поиска положения (мкм) / the distance of search(um)
Задает расстояние поиска положения.
3-3, Группа параметров поиска положения: Скорость поиска положения (мм/мин) / the speed of search(mm/min)
Задает скорость поиска положения.
3-4, Группа параметров поиска положения: Скорость отвода при поиске положения (мм/мин) / search retract speed(mm/min)
Задает скорость отвода при поиске положения.
3-5. Группа параметров поиска положения: вход ПЛК завершения поиска (+1000 — ожидание перехода в активное состояние; +2000 — ожидание перехода в неактивное состояние) / the input point for search
Параметр 3-5 задаёт вход ПЛК, по которому поиск считается завершённым. Например, значение 1012 означает, что завершение поиска определяется по переходу входа X12 в активное состояние.
3-7, Группа параметров поиска положения: Повторный поиск положения и автоматический отвод (+4 включает повторный поиск, +8 отключает автоматический отвод) / secondary search and auto retract
При значении 4 включается автоматический повторный поиск положения. Сначала система выполняет предварительный поиск на повышенной скорости, затем автоматически отводит робот на заданное расстояние со скоростью отвода, после чего выполняет точный поиск на пониженной скорости. Результат первого прохода не записывается; используется результат второго, точного прохода. При включённом повторном поиске усреднение результатов нескольких поисков автоматически отключается.
Бит +8 запрещает автоматический возврат в исходную точку поиска после обнаружения сигнала.
3-8, Группа параметров поиска положения: Расстояние отвода перед повторным поиском положения (мкм) / retract distance before secondary search (um)
3-9, Группа параметров поиска положения: Скорость повторного поиска положения (мм/мин) / secondary search speed (mm/min)
5. Слежение за дугой
В англоязычном интерфейсе выберите «Технологические функции» (CRAFTWK) → «Слежение за дугой» (ARC).
4-0, Номер группы параметров слежения за дугой / group number for arc tracking [0—4]
Команда слежения за дугой TS* вызывает группу параметров. Номер вызываемой группы параметров 0-4.
4-1, Группа параметров слежения за дугой: Способ коррекции (+4 влево-вправо; +8 вверх-вниз; +16 влево-вправо аналоговый; +32 вверх-вниз аналоговый; +64 обмен аналоговыми сигналами; +128 аналоговый по последовательному порту 0; +256 аналоговый по последовательному порту 1; +512 связь с цифровым сварочным аппаратом) / arc tracking group:compensation mode
4-2, Группа параметров слежения за дугой: Адрес входа IN1 (1000 + номер входа X) / arc tracking group:in1 address detection (1000+x number) [опорное аналоговое значение для коррекции влево-вправо; при установке -100 используется ток, заданный AA, в качестве опоры; при установке -200 используется напряжение, заданное VV, в качестве опоры]
4-3, Группа параметров слежения за дугой: Адрес входа IN2 (1000 + номер входа X) / arc tracking group:in2 address detection(1000+x number) [диапазон погрешности опорного аналогового значения для коррекции влево-вправо]
4-4, Группа параметров слежения за дугой: Адрес входа IN3 (1000 + номер входа X) / arc tracking group:welding arc tracking:in3 address detection(1000+x number)up/down compensation reference analog value setting [опорное аналоговое значение для коррекции вверх-вниз; при установке -100 используется ток, заданный AA, в качестве опоры; при установке -200 используется напряжение, заданное VV, в качестве опоры]
4-5, Группа параметров слежения за дугой: Адрес входа IN4 (1000 + номер входа X) / arc tracking group:in3 address detection(1000+x number) [диапазон погрешности опорного аналогового значения для коррекции вверх-вниз]
4-6, Группа параметров слежения за дугой: Значение коррекции влево-вправо при обнаружении 01 (мкм) / arc tracking group:left/right compensation value for detection code 01 (μm) [максимальное значение коррекции влево-вправо при отклонении от опорного аналогового значения (мкм)]
Когда входы IN1 и IN2 находятся в состоянии 01, этот параметр используется как значение коррекции влево-вправо.
4-7, Группа параметров слежения за дугой: Значение коррекции влево-вправо при обнаружении 10 (мкм) / arc tracking group:left/right compensation value for detection code 10 (μm) [максимальное значение коррекции влево-вправо при превышении опорного аналогового значения (мкм)]
Когда входы IN1 и IN2 находятся в состоянии 10, этот параметр используется как значение коррекции влево-вправо.
4-8, Группа параметров слежения за дугой: Значение коррекции вверх-вниз при обнаружении 01 (мкм) / arc tracking group: up/down compensation value for detection code 01 (μm) [максимальное значение коррекции вверх-вниз при отклонении ниже опорного аналогового значения (мкм)]
Когда входы IN3 и IN4 находятся в состоянии 01, этот параметр используется как значение коррекции вверх-вниз.
4-9, Группа параметров слежения за дугой: Значение коррекции вверх-вниз при обнаружении 10 (мкм) / arc tracking group:up/down compensation value for detection code 10 (μm) [максимальное значение коррекции вверх-вниз при превышении опорного аналогового значения (мкм)]
Когда входы IN3 и IN4 находятся в состоянии 10, этот параметр используется как значение коррекции вверх-вниз.
4-10, Группа параметров слежения за дугой: Приращение коррекции за цикл интерполяции / arc tracking group:acceleration value for compensated [цикл 2 мс] (нм)
Параметр задаёт приращение коррекции за один цикл интерполяции длительностью 2 мс.
4-11, Группа параметров слежения за дугой: Коэффициент масштабирования приращения коррекции влево-вправо при аналоговом способе / arc tracking group:analog-mode left/right compensation acceleration factor
4-12, Группа параметров слежения за дугой: Коэффициент масштабирования приращения коррекции вверх-вниз при аналоговом способе / arc tracking group:analog-mode up/down compensation acceleration factor
Слежение за дугой непрерывно корректирует сварочную траекторию по изменениям входных сигналов IN1–IN4, связанным с положением шва.
Для слежения за дугой также можно использовать аналоговые сигналы, преобразованные в 12-разрядные цифровые значения, подаваемые на входы X16/D0–X27/D11 и X28/D0–X39/D11 в качестве сигналов обнаружения, и по их изменениям непрерывно корректировать траекторию сварки.
ВНИМАНИЕ! Если X16–X39 используются как разряды АЦП для слежения, исключите обработку этих входов пользовательской программой ПЛК.
Аналоговые значения также могут поступать по Modbus через порт 0 (RS-232) или порт 1 (RS-485):
5.1 Параметр 4-1 задает функцию связи, 4-2/4-4 задают опорные аналоговые значения для коррекции влево-вправо и вверх-вниз соответственно;
5.2 Параметры интерфейса RS-485:
5.2.1 Адрес ведомого устройства Modbus RTU: 10 соответствует модулю аналого-цифрового преобразования (АЦП);
5.2.2 RS-485: 19200 бит/с, 8 бит данных, 1 стоп-бит, контроль нечётности, Modbus RTU.
5.3 Команда связи: чтение аналоговых данных
0A 03 00 E0 00 01 CRC16 (контрольная сумма)
0A: номер узла; 03: команда чтения; 00E0: начальный адрес чтения; 0001: чтение одного параметра
Ответ по связи:
Ответ: 0A 03 04 11 23 20 08 CRC16;
0A: номер узла; 03: команда чтения; 04: число байт данных (первые 2 байта [старший байт + младший байт] — ток, следующие 2 байта [старший + младший] — напряжение);
Аналоговое слежение за дугой: назначение входов и расчёт коррекции
5.1 Каналы АЦП назначаются следующим образом:
5.1.1 Для поперечной коррекции (влево-вправо) используются входы X16/D0–X27/D11 либо данные, полученные по интерфейсу связи;
5.1.2 Для вертикальной коррекции (вверх-вниз) используются входы X28/D0–X39/D11 либо данные, полученные по интерфейсу связи;
5.1.3 При установке бита +64 в P4-1 группы входов поперечной и вертикальной коррекции меняются местами.
5.2 Если P4-11 или P4-12 < 10, приращение коррекции за цикл интерполяции 2 мс задаётся параметром P4-10. При значении ≥ 10 оно рассчитывается по формуле: abs(текущее аналоговое значение - опорное значение) × P4-10 × K / 1000, где опорное значение задаётся P4-2/P4-4, а K — P4-11/P4-12. Результат ограничивается значением 10 × P4-10.
5.3 P4-3 и P4-5 задают зоны нечувствительности: при меньшем отклонении накопленная коррекция не изменяется.
5.4 Значения АЦП находятся в 12-разрядном диапазоне 0–4095.
Слежение за дугой через связь с цифровым сварочным источником
5.1 P4-13–P4-16 используются только для связи с цифровым сварочным источником и не применяются при других способах слежения.
5.2 Если соединение уже открыто CMN/CMNN, параметры соединения определяет эта команда, а P4-13 и P4-14 не используются. Рекомендуется согласовать P4-13–P4-15 с параметрами CMN/CMNN.
5.3 P4-18 действует только при установке в P4-1 бита +128, +256 или +512.
5.4 Поперечная и вертикальная коррекции рассчитываются так же, как при слежении по аналоговым сигналам.
ВНИМАНИЕ! Приведённые ProgramUser0/1/2/3/7 являются примерами. Перед эксплуатацией адаптируйте и проверьте протокол, адреса, I/O и логику на фактическом оборудовании.
5. Лазерное слежение
5-0, номер группы параметров лазерного слежения / group number for laser tracking [0–3]
Команда лазерного слежения LS*/LS*C вызывает группу параметров. Номер вызываемой группы параметров 0-3.
Лазерное слежение — это процесс непрерывной коррекции траектории сварки во время сварки на основе данных об изменениях траектории шва заготовки, поступающих от лазерного трекера в систему управления роботом.
5-1, Группа параметров лазерного слежения: Интерфейс связи / laser tracking group: communication mode [0 — последовательный порт 0; 1 — последовательный порт 1; 6 — сеть TCP; 7 — сеть UDP]
0 — RS-232;
1 — RS-485;
6 — Ethernet/TCP: лазерный трекер работает сервером, контроллер робота — клиентом;
7 — Ethernet/UDP.
5-2, Группа параметров лазерного слежения: Расстояние поиска / Laser tracking technique group: searching range (um) [микрометры]
Задает расстояние поиска.
5-3, Группа параметров лазерного слежения: Скорость поиска / Laser tracking technique group: searching speed (mm/min) [мм/мин]
Задает скорость поиска.
5-4, Группа параметров лазерного слежения: скорость возврата / Laser tracking technique group: search-back speed (mm/min) [мм/мин]
Установка скорости возврата при поиске.
5-5, Группа параметров лазерного слежения: интервал поиска (мс) / laser tracking group: search interval time (ms)
Установка интервала поиска.
5-6, Группа параметров лазерного слежения: выбор режима шва / laser tracking group: weld mode selection
Установка режима поиска.
5-7. Группа параметров лазерного слежения: период обмена данными при поиске (мс) / laser tracking group: communication cycle time during searching(ms)
5-8. Группа параметров лазерного слежения: период обмена данными при слежении (мс) / laser tracking group: communication cycle during tracking(ms)
[Определяет чувствительность слежения]
5-9, Группа параметров лазерного слежения: для последовательного порта — адрес ведомого устройства, для сети — номер порта / laser tracking group:Expressed as station number for serial port; expressed as port number for network
5-10. Группа параметров лазерного слежения: скорость передачи по последовательному порту (8 бит данных, 1 стоп-бит, без контроля чётности) / laser tracking group: serial port baud rate [0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
5-11, Группа параметров лазерного слежения: режим (+4 — включение компенсации по горизонтали; +8 — включение компенсации по вертикали; +32 — калибровочная компенсация; +64 — полная калибровочная компенсация) / laser tracking group:compensation mode
Калибровка системы координат: выберите несколько точек (обычно 3), введите значения положения XYZ и ориентации ABC текущей точки TCP инструмента в пользовательской системе координат в лазерный трекер, чтобы система координат лазерного трекера полностью совпадала с пользовательской системой координат системы управления. Затем передаваемые лазерным трекером значения положения XYZ и ориентации ABC будут соответствовать значениям положения XYZ и ориентации ABC текущей точки TCP инструмента в пользовательской системе координат, что обеспечивает калибровочную компенсацию системы координат.
+32 — калибровочная компенсация: компенсируются только значения положения XYZ. При слежении каждый раз возвращаются XYZ, всего 3 шестнадцатиразрядных значения.
+64 — полная калибровочная компенсация: компенсируются значения положения XYZ и ориентации ABC. При слежении каждый раз возвращаются XYZABC, всего 6 шестнадцатиразрядных значений.
5-14, Группа параметров лазерного слежения: тип протокола связи лазерного трекера (1 — Beijing Chuangxiang, 2 — Suzhou Quanshi) / laser tracking group: laser instrument communication protocol type
5-15, Группа параметров лазерного слежения: система координат и инструмент, отдельно используемые лазерным трекером при предварительном сканировании в режиме «сканирование — сварка» (действует от -1 до -5999; например, -5503 означает использование G55 T3 при сканировании) / laser tracking group: tool number for replay mode
Установка -5503 означает использование при предварительном сканировании пользовательской системы координат G55 и инструмента T3;
Установка -5600 означает использование при предварительном сканировании G56 с сохранением текущего номера инструмента;
Установка -4 означает использование при предварительном сканировании T4 с сохранением текущей пользовательской системы координат;
5-16, Группа параметров лазерного слежения: скорость возврата при повторном поиске / laser tracking group: the retract speed of repeated search(mm/min) [мм/мин]
5-17, Группа параметров лазерного слежения: максимальная компенсация по горизонтали (мкм) / laser tracking group:maximum value of left/right compensation(um)
Максимальное значение компенсации по горизонтали.
5-18, Группа параметров лазерного слежения: максимальная компенсация по вертикали (мкм) / laser tracking group:maximum value of up/down compensation(um)
Максимальное значение компенсации по вертикали.
5-20, Группа параметров лазерного слежения: приращение коррекции за цикл интерполяции / laser tracking group: acceleration speed for compensation [цикл 2 мс] (нм)
Установка приращения коррекции лазерного слежения.
5-21, Группа параметров лазерного слежения: коэффициент масштабирования приращения коррекции / laser tracking group: compensation acceleration multiplier coefficient
Если P5-21 < 10, приращение коррекции за каждый цикл интерполяции (2 мс) равно P5-20. При P5-21 ≥ 10 оно рассчитывается по формуле: исходное смещение от лазерного трекера × P5-20 × P5-21. Результат ограничивается значением 10 × P5-20.
5-22. Порог совмещения шва по горизонтали / laser tracking group:left/right deviation feedback smaller than this value shall be deemed as welding seam alignment
Если абсолютное поперечное отклонение меньше порога, шов считается совмещённым.
5-23. Порог совмещения шва по вертикали / laser tracking group:up/down deviation feedback smaller than this value shall be deemed as welding seam alignment
Если абсолютное вертикальное отклонение меньше порога, шов считается совмещённым.
5-24, Группа параметров лазерного слежения: шаг коррекции по записанному профилю шва / laser tracking group:step of replay mode [режим действует при |P5-24| > 5] [мкм]
Задает шаг данных профиля шва в режиме «сканирование — сварка».
5.1 P5-24 > 5: предварительное сканирование вперед, возврат к началу шва, затем сварка вперед по записанному профилю — способ 1.
5.2 P5-24 < -5: предварительное сканирование вперед, затем сварка в обратном направлении, от конца шва к его началу, по записанному профилю — способ 2. Например, P5-24=-10 задает шаг 10 мкм и обратное направление сварочного прохода. В этом способе применяется P5-28, а P5-26 и P5-27 игнорируются.
5-25, Группа параметров лазерного слежения: коэффициент скорости предварительного сканирования, % / laser tracking group:speed rate(%) during tracking replay mode [используется при >=20]
При P5-24>5 скорость сканирования равна программной скорости × P5-25 / 100.
5-26, Группа параметров лазерного слежения: скорость возврата к началу шва после предварительного сканирования / laser tracking group:retracting speed of backing to start point during replay mode(mm/min) [мм/мин]
Действует при P5-24>5.
5-27, Группа параметров лазерного слежения: высота подъема горелки перед возвратом к началу шва / Laser tracking group: torch lift height before return to weld start (um) [мкм]
Действует при P5-24>5.
5-28, Группа параметров лазерного слежения: высота опускания горелки перед сваркой по записанному профилю шва / Laser tracking group: torch drop height before replay welding (um) [мкм]
Действует при |P5-24|>5: задаёт вертикальную коррекцию положения горелки между сканированием и сварочным проходом.
6. Данные позиционных точек
501, Просмотр данных позиционной точки / view saved point data
Просмотр данных позиционной точки. Введите номер группы 0–499.
502, Изменение данных позиционной точки / adjust saved point data
Изменение данных позиционной точки. Введите номер группы 0–499.
503. Сохранить текущее положение как позиционную точку / save current position data [проверьте номер инструмента и пользовательскую систему координат]
Сохранение текущей позиционной точки. Введите номер группы 0–499.
ВНИМАНИЕ! Точка сохраняется в текущих инструментальной и пользовательской системах координат.
504, Просмотр данных смещения / view displacement data
Просмотр данных группы смещения, выбранной командой SN*. Символ «*» обозначает номер группы 0–99.
505, Изменение данных смещения / adjust displacement data
Изменение данных группы смещения, выбранной командой SN*. Символ «*» обозначает номер группы 0–99.
506, Вычислить данные смещения по двум точкам положения / calculate displacement data between two points [обратите внимание на текущий номер инструмента и пользовательскую систему]
По позиционным данным, заданным операциями P501–P503, рассчитывается вектор смещения и сохраняется в выбранном наборе SN*.
5.1.2 Калибровка аналоговых заданий сварочного тока и напряжения
1. Калибровка задания сварочного тока
Задайте соответствие диапазона первого аналогового выхода 0–10 В диапазону тока сварочного аппарата.
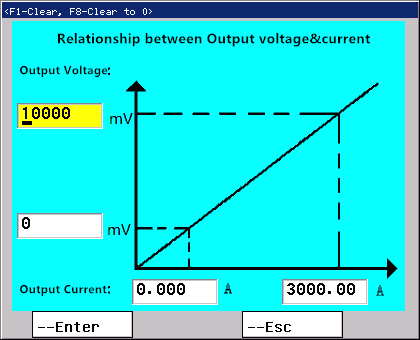
Калибровка первого аналогового выхода: соответствие выходного напряжения заданию сварочного тока.
Для линейного пересчёта укажите нижний и верхний уровни выходного напряжения и соответствующие им минимальный и максимальный сварочный ток.
Эти значения также можно задать непосредственно параметрами P43–P44.
2. Калибровка задания сварочного напряжения
Задайте соответствие диапазона второго аналогового выхода 0–10 В диапазону напряжения сварочного аппарата.
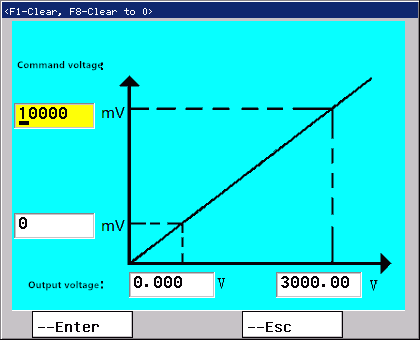
Калибровка второго аналогового выхода: соответствие выходного напряжения заданию сварочного напряжения.
Для линейного пересчёта укажите нижний и верхний уровни выходного напряжения и соответствующие им минимальное и максимальное сварочное напряжение.
Эти значения также можно задать непосредственно параметрами P45–P46.
Примечание: для гальванической развязки аналоговых выходов и повышения помехоустойчивости рекомендуется использовать изолирующий модуль.
5.1.3 Команды сварки
1. Команды аналогового вывода AA/S, VV/SS
Команда AA задает сварочный ток; также можно использовать команду S для задания сварочного тока.
Команда VV задает сварочное напряжение; также можно использовать команду SS для задания сварочного напряжения.
При использовании команд AA и VV их можно записывать в одной строке. Однако при использовании команд S и SS записывать их в одной строке нельзя.
AA/S задают уровень первого аналогового выхода 0–10 В; VV/SS — второго аналогового выхода 0–10 В.
2. Команда начала дуговой сварки AS* P2
Команда AS* запускает поджиг дуги. Если в P1-9 установлен бит +2, выполняется ProgramUser0; иначе — встроенная последовательность поджига.
Символ «*» задаёт номер группы параметров 0–9, выбранной через P1-0.
Для выполнения используются параметры выбранной базовой группы сварки; подробное описание приведено в разделе сварочных функций.
P2 включает поджиг дуги во время движения: последовательность поджига выполняется одновременно с командой движения текущего или следующего программного блока.
Пример:
MOVJ ; перемещение по осям
MOVJ AS1 P2 ; поджиг дуги AS1 выполняется одновременно с перемещением MOVJ
MOVL AS1 ; после завершения поджига дуги AS1 выполняется MOVL со сваркой
MOVL ; выполняется MOVL со сваркой
AE1 ; гашение дуги
3. Команда окончания дуговой сварки AE*
Команда AE* завершает сварку. Если в P1-9 установлен бит +4, выполняется ProgramUser1; иначе — встроенная последовательность завершения сварки.
4. Начало сварки с колебаниями WS*; прерывистая сварка WS99
Команда начала сварки с колебаниями: WS*.
"*" обозначает номер группы вызываемых параметров процесса 0-9, соответствует параметрам P2-0.
Команда включает сварочные колебания с параметрами выбранной группы.
Пример:
WS2 ; вызов 2-й группы параметров сварки с колебаниями, начало сварки с колебаниями
…… ; траектория сварки с колебаниями
WE ; окончание сварки с колебаниями
Команда прерывистой сварки: WS99.
Формат: WS99 P... Q... R..., где P — время сварки, с; Q — длина участка сварки, мм; R — длина участка без сварки, мм.
P100 выбирает группу базовых параметров 0–9 для поджига и гашения дуги в цикле WS99.
Если выполняется сварка с колебаниями по осям Xs/Ys, то направление колебаний фиксировано перпендикулярно к осям X/Y пользовательской системы координат; необходимо установить направление осей X/Y пользовательской системы координат совпадающим с направлением движения осей Xs/Ys.
5. Завершение сварки с колебаниями или прерывистой сварки WE
Команды WS*, WE означают, что при выполнении MOVL и MOVC выполняется колебание в соответствии с настройками параметров, используется для формирования широких сварных швов.
WS99 автоматически чередует участок сварки Q, участок перемещения без сварки R и выдержку P, поэтому отдельное обучение каждой границы участка не требуется. WE завершает цикл. На рисунке приведён пример для Q=4 мм и R=6 мм.
6. Включение параллельного смещения SN*
«*» — номер набора данных смещения 0–99, обслуживаемого операциями P501–P506.
7. Выключение параллельного смещения SF
SN* и SF применяются для смещения траектории при перемещении заготовок и паллетировании.
8. Команда начала поиска положения ST* P*
«*» после ST обозначает номер группы параметров поиска положения [0–9].
«*» после P — номер набора данных смещения 0–99, в котором сохраняется результат. При выполнении ST выбранный набор автоматически обнуляется.
9. Команда окончания поиска положения SE
10. Команда поиска положения при линейном перемещении
SX - поиск положения в направлении оси X, ограничен параметром максимального расстояния влево-вправо;
SY - поиск положения в направлении оси Y, ограничен параметром максимального расстояния влево-вправо;
SZ - поиск положения в направлении оси Z, ограничен параметром максимального расстояния вверх-вниз;
SXZ — поиск по X и Z;
SYZ — поиск по Y и Z;
SXY — поиск по X и Y;
SXYZ — поиск по X, Y и Z.
11. Команда начала слежения за дугой TS*
«*» после TS — номер группы параметров слежения за дугой 0–4.
12. Команда окончания слежения за дугой TE
13. Включение лазерной системы поиска и слежения: LS*/LS*C
«*» после LS — номер группы параметров лазерной системы 0–3; суффикс C включает режим полной автоматической калибровки координат.
14. Выключение лазерной системы поиска и слежения: LE
15. Команда начала многослойной наплавки: MP*
16. Команда окончания многослойной наплавки: ME
17. Команды вывода
Команда подачи проволоки: M03, выход Y18 активен;
Команда обратной подачи проволоки: M04, выход Y19 активен;
Команда остановки подачи/обратной подачи проволоки: M05, выход Y12 активен;
Команда включения/выключения подачи газа: M59/M58, выход Y20;
Команда поджига / гашения дуги: M71/M70, выход Y09;
Команда включения/выключения проверки прилипания проволоки: M73/M72, выход Y21; X03 — вход подтверждения отделения проволоки.
5.1.4 Интерфейсы ввода/вывода I/O
1. X00 - сигнал подтверждения поджига дуги
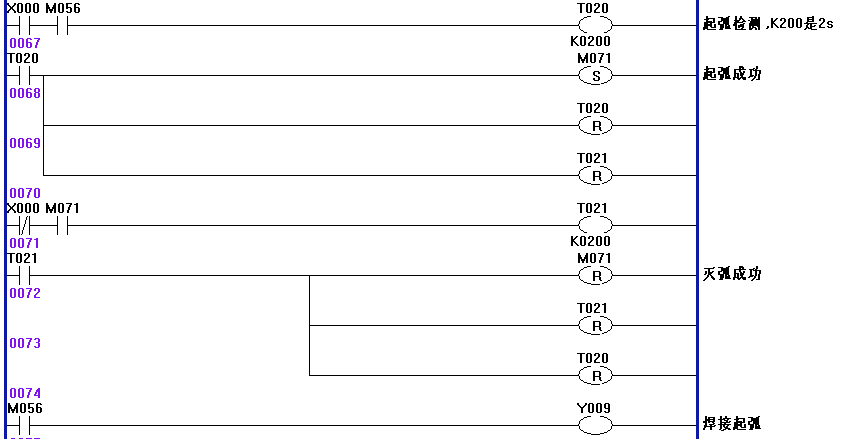
Фрагмент программы ПЛК для обработки сигнала подтверждения поджига дуги X00.
2. X01 — вход аварии сварочного источника. На первом рисунке показан фрагмент релейно-контактной схемы для нормально разомкнутого контакта, на втором — для нормально замкнутого.

Обработка нормально разомкнутого сигнала аварии сварочного источника X01.

Обработка нормально замкнутого сигнала аварии сварочного источника X01.
3. M03/Y18 — подача проволоки

Фрагмент программы ПЛК для команды подачи проволоки M03, выход Y18.
4. M04/Y19 — обратная подача проволоки

Фрагмент программы ПЛК для команды обратной подачи проволоки M04, выход Y19.
5. Y09 — управление поджигом дуги

Фрагмент программы ПЛК для команды поджига дуги M71, выход Y09.
6. Схема подключения контроллера к сварочному источнику OTC CPVE-500
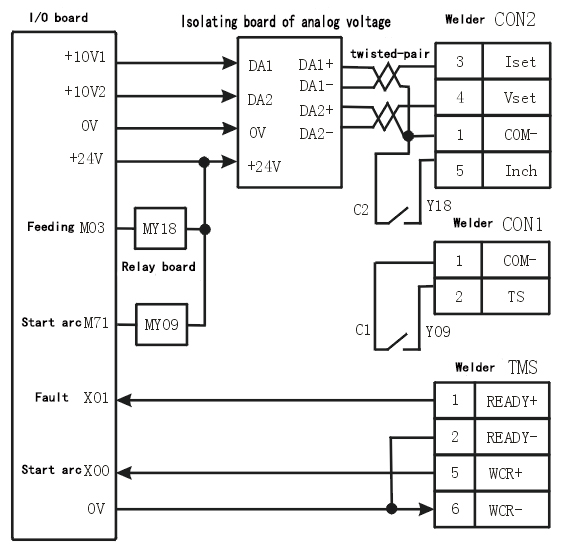
Схема подключения контроллера к сварочному источнику OTC CPVE-500.
7. Схема подключения контроллера к сварочному источнику Aotai MIG-350R или Megmeet WF1-50P
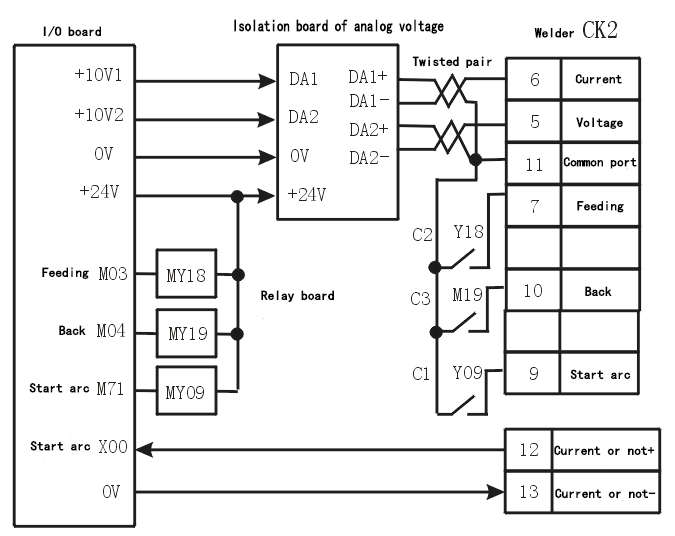
Схема подключения контроллера к сварочному источнику Aotai MIG-350R или Megmeet WF1-50P.
5.1.5 Настройка сварочного процесса
5.1.5.1 Создание пользовательской системы координат
Пользовательская система координат привязывает программу к изделию и упрощает обучение. Для каждой независимо ориентированной рабочей поверхности следует создать отдельную систему; на рисунке показаны G54 и G55.
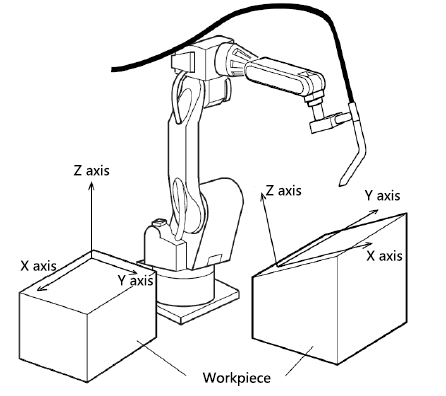
Пользовательская система координат обычно создаётся в режиме TEACH. Порядок действий:
1. Клавишей «Выбор системы координат» (F8 CHOCO) или через MDI (F5 MDI) выберите G54–G59.
2. Переместите TCP в положение, удобное для привязки к базовым элементам изделия.
3. Нажмите «Установка координат» (F7 SETCO) и запишите точки P1, P2 и P3 клавишами F4, F5 и F6.
Для задания пользовательской системы координат методом трёх точек: P1 — начало координат O, P2 — направление оси +X, P3 — направление оси +Y.
Во время настройки справа на экране появляется кнопка «Возврат к записанной точке» (BACK). Нажмите её, чтобы включить режим возврата к записанным точкам, затем нажмите F4, F5 или F6. Робот начнёт движение соответственно к точке P1, P2 или P3 с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного возврата он отключается автоматически. Перед нажатием F4–F6 убедитесь, что движение робота безопасно.
После подтверждения контроллер рассчитывает положение и ориентацию выбранной пользовательской системы относительно мировой. Результаты отображаются в параметрах системы координат.
5.1.5.2 Создание инструментальной системы координат
Корректно откалиброванная инструментальная система координат необходима для линейной и круговой интерполяции, а также для перемещений в координатах инструмента. Калибровка определяет положение TCP и ориентацию осей инструмента относительно фланца.
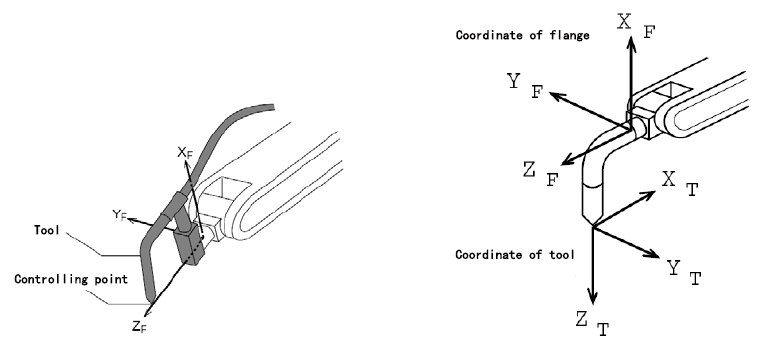
Система координат фланца и положение инструментальной системы координат
1. Выберите номер инструментальной системы координат, например, выполните «T01» в режиме MDI, чтобы выбрать инструментальную систему координат №1.
2. В главном окне нажмите «Настройка инструмента» (F6 TOOL) либо в окне коррекции инструмента — «Настройка инструмента» (F5 SET TOOL). Для шестиосевого робота доступны трёх- и пятиточечная калибровка. Для задач переноса и загрузки станков обычно достаточно трёх точек; для сварки рекомендуется пятиточечный метод, определяющий также ориентацию инструмента.
При записи P1, P2 и P3 совмещайте TCP с одной неподвижной контрольной точкой при существенно различающихся ориентациях робота. По этим данным рассчитывается положение TCP относительно фланца. Неудачный выбор ориентаций может привести к вырожденному расчёту. Точка P4 задаёт направление +X инструмента, P5 — направление +Z.
Четырёхосевые роботы
Автоматический двухточечный расчёт в данной версии не реализован.
Практические способы настройки TCP четырёхосевого робота SCARA
1. Прямое задание длины инструмента. Обнулите все значения компенсации выбранного инструмента. Переместите три поворотные оси в нулевое положение и установите инструмент так, чтобы его вершина лежала на общей линии осей и была направлена наружу. Задайте в X компенсации инструмента отрицательное значение расстояния от острия до оси вращения J4 (или J3). Например, при длине инструмента 10 мм установите X компенсации инструмента для соответствующего номера инструмента равным -10.
2. Трёхточечная калибровка TCP. Выберите неподвижную базовую точку. Перемещаясь по координатам X и Y мировой системы, совместите острие инструмента с базовой точкой, нажмите «Настройка инструмента» (SET TOOL) и запишите P1. Затем поверните ось J4 (или J3), снова совместите острие с базовой точкой и запишите P2. Аналогично запишите P3, затем нажмите ENTER.
Трёхточечный метод
P1, P2 и P3 записываются при разных ориентациях робота и неизменном положении TCP. Ориентация инструментальной системы при этом принимается равной ориентации системы координат фланца J6.
Пятиточечный метод
P1–P3 задаются как в трёхточечном методе. При записи P3, P4 и P5 ориентация инструмента должна оставаться строго неизменной: значения ABC в мировой системе должны совпадать, а в окне состояния не должен отображаться признак N. P3 служит исходной точкой, направление P3→P4 задаёт +X, направление P4→P5 — +Z инструментальной системы.
Цифровыми клавишами 1–5 задайте соответственно точки P1–P5; клавиша 0 удаляет все заданные точки.
Во время настройки справа на экране появляется кнопка «Возврат к записанной точке» (BACK). Нажмите её, чтобы включить режим возврата к записанным точкам, затем нажмите цифровую клавишу 1–5. Робот начнёт движение к соответствующей точке с текущей скоростью ручного перемещения. Повторное нажатие BACK отключает этот режим; после одного возврата он отключается автоматически. Перед нажатием клавиши точки убедитесь, что движение робота безопасно.
После записи P3 переключитесь в мировую систему координат и перемещайте робот к P4 и P5 только по XYZ, не изменяя ABC. Значения ABC в мировой системе должны совпадать; признак N в окне состояния появляться не должен.
После записи P1–P3 контроллер рассчитывает положение TCP. Если ориентации совпадают или различаются недостаточно, расчёт становится вырожденным; в этом случае P2 и P3 удаляются автоматически и точки необходимо записать заново.
Параметры X, Y и Z коррекции инструмента задают положение TCP относительно фланца, A, B и C — ориентацию инструментальной системы.
Примечание. В трёхточечном методе ориентации P1–P3 должны различаться. В пятиточечном методе P3–P5 записываются при одной ориентации, а направление P4→P5 следует совместить с осью сварочной горелки, чтобы ось +Z инструмента совпадала с её продольной осью.
5.1.6 Пример программы линейной сварки
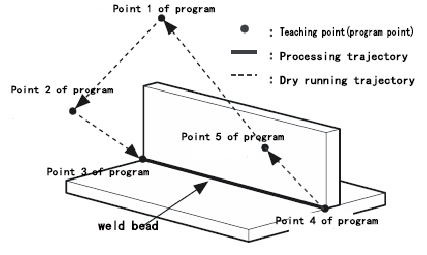
На рисунке показана схема сварки. Пример обученной программы:
G54 T1 ; G54 пользовательская система координат, T1 инструментальная система координат
AA1000 ; сварочный ток соответствует аналоговому выходу системы 3,33 В
VV1500 ; сварочное напряжение соответствует аналоговому выходу системы 5 В
MOVJ VJ=80.0 PL=900 ; перемещение по осям к программной точке 1, VJ=80%, PL=900
MOVJ VJ=50.0 PL=900 ; перемещение по осям к программной точке 2, VJ=50%, PL=900
MOVJ VJ=25.0 PL=0 ; перемещение по осям к детали в программной точке 3, VJ=25%, PL=0
AS3 ; начало дуговой сварки, группа параметров №3
WS3 ; начало сварки с колебаниями, группа параметров №3
MOVL V=100 PL=0 ; дуговая сварка от программной точки 3 до программной точки 4, скорость 100 мм/с
WE ; конец сварки с колебаниями
AE3 ; конец дуговой сварки
MOVJ VJ=50.0 PL=900 ; перемещение по осям к программной точке 5, VJ=50%, PL=900
MOVJ VJ=50.0 PL=900 ; перемещение по осям к программной точке 1, VJ=50%, PL=900
M02 ; конец
5.1.7 Пример непрерывной сварки по S-образной траектории
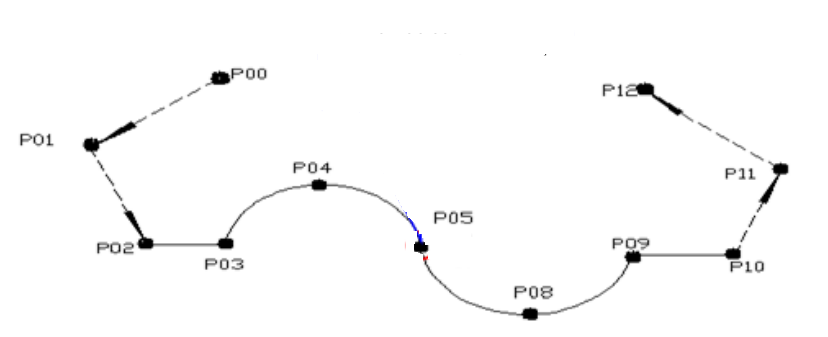
G54T1 ; вызов инструментальной системы координат T1 и пользовательской системы координат G54
MOVJ ; перемещение по осям в точку ожидания P00
MOVJ ; перемещение по осям в окрестность точки начала сварки P01
MOVL V=50 ; линейное перемещение в точку начала сварки P02
AS2 ; вызов группы основных параметров сварки №2 для поджига дуги
MOVL V=5 ; выполнение сварки по прямой до точки P03
MOVC ; выполнение сварки по дуге через точку P04 до точки P05
MOVC ; выполнение сварки по дуге через точку P08 до точки P09
MOVL ; выполнение сварки по прямой до точки P10
AE2 ; вызов группы основных параметров сварки №2 для гашения дуги, конец сварки
MOVL V=50 ; линейное перемещение в окрестность конечной точки сварки P11
MOVJ ; перемещение по осям в безопасную позицию P12
M02 ; программа завершена
5.2 Паллетирование и депаллетирование
Паллетирование предназначено для укладки изделий по заданной схеме; депаллетирование выполняет обратную последовательность. Точки схемы задаются в пользовательской системе координат.
5.2.1 Параметры паллетирования
Для конфигурации паллетирования установите общий параметр P330=12. Доступны 99 независимых групп параметров паллетирования/депаллетирования, выбираемых номером в программной команде.
1. Параметры цикла паллетирования/депаллетирования
601, базовые параметры паллетирования/депаллетирования / The basic parameter of palletizing/depalletizing
Нажмите ENTER, введите номер группы 1–99 и задайте следующие параметры:
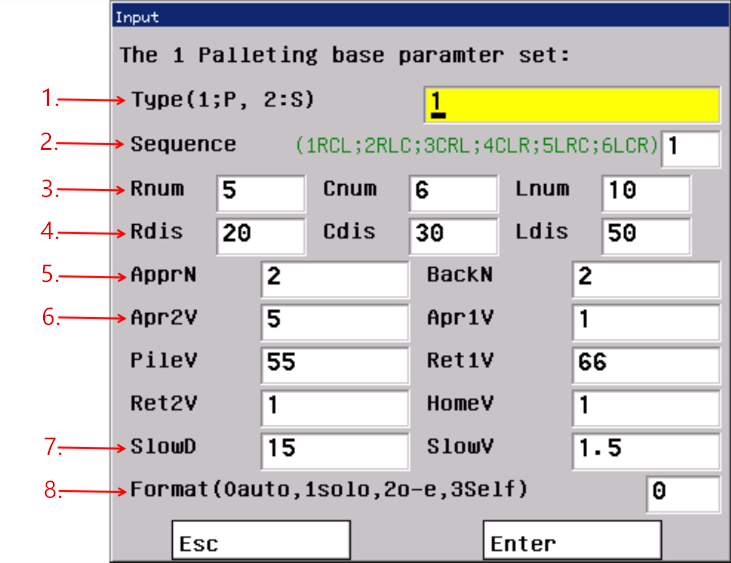
Окно основных параметров группы паллетирования/депаллетирования P601.
1.1 Операция
1 — паллетирование; 2 — депаллетирование.
1.2 Порядок перебора координат схемы
Параметр действует только для автоматической раскладки с кодом формы 0. Код 1RCL означает: сначала ряд R, затем колонка C, затем слой L. Остальные варианты: 2RLC, 3CRL, 4CLR, 5LRC, 6LCR.
1.3 Количество рядов, колонок и слоёв
Например, как показано на рисунке, можно задать 4 ряда, 3 колонки и 5 слоёв.
Пример схемы из четырёх рядов, трёх колонок и пяти слоёв.
1.4 Расстояния между рядами, колонками и слоями
Расстояния можно ввести вручную или рассчитать автоматически.
При нулевом или пустом значении шаг рассчитывается автоматически по начальной и конечной точкам и количеству рядов, колонок или слоёв. Если расчёт неточен, повторно обучите обе граничные точки.
1.5 Точки подхода и отхода
1.5.1 Количество точек подхода: 0–2.
Если количество точек подхода паллетирования/депаллетирования задано отрицательным числом, система отключает следующие две функции:
1.5.1.1 Обучение точек подхода и отхода для специальных рядов паллетирования/депаллетирования;
1.5.1.2 Обучение точек подхода и отхода для специальных колонок паллетирования/депаллетирования.
1.5.2 Количество точек отхода: 0–2.
Если количество точек отхода паллетирования/депаллетирования задано отрицательным числом, система отключает следующие две функции:
1.5.2.1 Обучение точек подхода и отхода для специальных рядов и колонок паллетирования/депаллетирования;
1.5.2.2 Обучение точек подхода и отхода для специальных слоёв паллетирования/депаллетирования.
Расположение точек подхода 1 и 2 и точек отхода 1 и 2 относительно точки укладки.
1.6 Скорости участков цикла
1.6.1 Подход 2: исходная точка → точка подхода 2;
1.6.2 Подход 1: точка подхода 2 → точка подхода 1;
1.6.3 Укладка: точка подхода 1 → точка укладки;
1.6.4 Отход 1: точка укладки → точка отхода 1;
1.6.5 Отход 2: точка отхода 1 → точка отхода 2;
1.6.6 Возврат: точка отхода 2 → исходная точка.
Если «скорость подхода 2 / скорость подхода 1 / скорость в точке укладки / скорость отхода 1 / скорость отхода 2 / скорость возврата в начальную точку» заданы положительными значениями, движение выполняется в режиме MOVL с единицей измерения мм/с; если заданы отрицательными значениями, движение выполняется в режиме MOVJ с единицей измерения градусы/с.
Например, −30 задаёт MOVJ со скоростью по осям 30°/с. Участки укладки и отхода 1 рекомендуется выполнять линейно, а удалённые подходы и возврат — командой MOVJ.
1.7 Замедленный подход и отход
Расстояние и скорость замедленного перемещения задают дополнительные участки перед точкой укладки и после неё, мм и мм/с соответственно.
Можно настроить до трёх ступеней замедления. Для доступа к расширенным параметрам добавьте E к номеру группы, например 12E. Нулевое расстояние отключает соответствующую ступень.
Расширенные параметры задают расстояние и скорость для ступеней замедленного подхода 2 и 3, а также замедленного отхода 1 и 2.
Расстояния для подхода 1 и отхода 3 задаются параметром «Медленное перемещение» в таблице основных параметров. Каждое расстояние отсчитывается от точки укладки; нулевое значение отключает соответствующую ступень.
Конкретная последовательность движений:
Последовательность трёх ступеней замедленного подхода и трёх ступеней замедленного отхода.
1.7.1 Перемещение со скоростью, заданной основным параметром «скорость в точке укладки», к точке замедленного подхода 1 →
1.7.2 Перемещение со скоростью, заданной расширенным параметром «скорость точки замедленного подхода 2», к точке замедленного подхода 2 →
1.7.3 Перемещение со скоростью, заданной расширенным параметром «скорость точки замедленного подхода 3», к точке замедленного подхода 3 →
1.7.4 Перемещение со скоростью, заданной основным параметром «скорость замедленного подхода», к точке укладки → выполнение захвата →
1.7.5 Перемещение со скоростью, заданной расширенным параметром «скорость точки замедленного отхода 1», к точке замедленного отхода 1 →
1.7.6 Перемещение со скоростью, заданной расширенным параметром «скорость точки замедленного отхода 2», к точке замедленного отхода 2 →
1.7.7 Перемещение со скоростью, заданной основным параметром «скорость замедленного отхода», к точке замедленного отхода 3 →
1.7.8 Перемещение со скоростью, заданной основным параметром «скорость возврата в исходную точку», в исходную точку.
Чтобы задать общее смещение цикла, добавьте F к номеру группы, например 12F. Смещение применяется ко всем точкам, кроме последнего возврата в исходную точку, и действует для расчётных и произвольных схем, включая точки подхода и отхода. Оно не обнуляется автоматически и удаляется только вместе с настройками соответствующей группы.
1.8 Формат схемы раскладки
1.8.1 0 — автоматическая генерация одинаковой раскладки для каждого слоя по заданным параметрам (ориентация соответствует ориентиру, показанному при обучении базовой точки);
1.8.2 1 — для каждого слоя используется номер раскладки, заданный для первого слоя; если номер раскладки для первого слоя не задан, команда не выполняется;
1.8.3 2 — раскладка по чётным и нечётным слоям: для нечётных слоёв используется номер раскладки, заданный для первого слоя, для чётных — номер раскладки, заданный для второго слоя; если соответствующий номер раскладки не задан, команда не выполняется;
1.8.4 3 — пользовательская настройка: для каждого слоя необходимо указать соответствующий номер схемы раскладки.
602. Обучение опорных точек паллетирования/депаллетирования / The teach for piling point of palletizing/depalletizing(Necessary)
Расчётная схема раскладки — это упорядоченная сетка позиций по рядам, колонкам и слоям. Оператор записывает четыре опорные точки, а остальные позиции контроллер рассчитывает автоматически по числу рядов, колонок и слоёв.
Запишите начальную точку O, конечную точку ряда R, конечную точку колонки C и конечную точку слоя L.
Окно P602 для обучения опорных точек O, R, C и L расчётной схемы раскладки.
Клавиши F2–F5 записывают точки O, R, C и L соответственно; F6 возвращает робот к выбранной точке. Если ось +Z направлена вверх, сначала выполняется перемещение по Z, затем по XY; если вниз — сначала по XY, затем по Z.
Последняя строка содержит коррекции XYZC опорных точек расчётной схемы. При повторном обучении опорных точек эти коррекции удаляются автоматически.
603, Обучение точек подхода и отхода паллетирования/депаллетирования / The teach for approach and back point of palletizing/depalletizing
Параметр записывает четыре точки общего цикла: подход 2, подход 1, отход 1 и отход 2.
Окно P603 для обучения общих точек подхода 2, подхода 1, отхода 1 и отхода 2.
Запишите точки подхода 2, подхода 1, отхода 1 и отхода 2 клавишами F2, F3, F4 и F5 соответственно.
604. Назначение схем раскладки слоям / The special set for each floor layout number of palletizing/depalletizing
При формате схемы раскладки 0 этот параметр не используется.
Если формат схемы раскладки паллетирования/депаллетирования установлен в 1, задаётся номер схемы раскладки для первого слоя (606/607).
Если формат схемы раскладки паллетирования/депаллетирования установлен в 2, задаются номера схем раскладки для первого и второго слоёв (606/607).
Если формат схемы раскладки паллетирования/депаллетирования установлен в 3, задаётся номер схемы раскладки для каждого слоя (606/607).
Окно P604 для назначения номера схемы раскладки каждому слою.
605. Индивидуальная высота слоя / The special set for each floor height of palletizing/depalletizing
Используйте параметр только для слоёв с нестандартной высотой. Для остальных высота рассчитывается автоматически по общим параметрам и опорным точкам.
Окно P605 для задания индивидуальной высоты отдельных слоёв, мм.
608. Индивидуальные точки подхода и отхода для слоя или места укладки / The set or teach for special floor with special approach and back point
Параметр позволяет задать отдельные точки подхода 2, подхода 1, отхода 1 и отхода 2 для выбранного слоя или позиции укладки.
Нажмите F2 для обучения точки подхода 2, F3 — точки подхода 1, F4 — точки отхода 1, F5 — точки отхода 2.
Окно P608 для обучения индивидуальных точек подхода и отхода выбранного слоя или места укладки.
Для удаления настройки введите D перед номером: например, D5 удаляет индивидуальные точки пятого слоя.
620. Текущее состояние паллетирования/депаллетирования / Decode the current status
Позволяет просмотреть и изменить общий номер операции, номер слоя, номер ряда и номер места в текущем слое.
2. Схемы раскладки
Можно задать до 99 схем с номерами 1–99. Каждая схема определяет расположение изделий в одном слое. При автоматической раскладке с форматом 0 отдельные схемы не требуются.
606. Расчётная пользовательская схема раскладки / The set or teach for special regular layout data of palletizing/depalletizing
Параметр задаёт упорядоченную сетку позиций в одном слое. Обучите начальную точку, конечную точку ряда и конечную точку колонки, затем задайте число рядов и колонок; остальные позиции контроллер рассчитает автоматически. Если формат схемы раскладки установлен в 1, 2 или 3, необходимо также настроить P604 и выбрать P606 либо P607. Нажмите F2 для записи начальной точки, F3 — конечной точки ряда, F4 — конечной точки колонки, F6 — для возврата в позицию курсора.
Окно P606 для обучения начальной точки, конечной точки ряда и конечной точки колонки расчётной схемы.
607. Произвольная пользовательская схема раскладки / The set or teach for special ruleless layout data of palletizing/depalletizing
Для произвольной схемы каждое положение изделия записывается отдельно методом обучения. Поддерживается до 60 положений; для перехода между ними используйте клавиши «Вверх» (UP) и «Вниз» (DOWN).
Окно P607 для последовательного обучения отдельных позиций произвольной схемы раскладки.
3. Управление гриппером/захватом
613, M-команда, выполняемая перед движением депаллетирования (880–929) / Instruction M before movement of palletizing/depalletizing(880—889)
Пользовательская M-команда, автоматически выполняемая системой перед выполнением движения депаллетирования.
614, M-команда, выполняемая в точке подхода 1 при депаллетировании (880–929) / Instruction M at the approach point 1(880—889)
Выполняется при достижении точкой подхода 1 в процессе движения депаллетирования.
615. M-команда в смещённой точке перед точкой захвата при депаллетировании (880–929) / Instruction M approach to the offset pilling point (880—889)
616. M-команда в точке захвата при депаллетировании (880–929) / Instruction M close to the pilling point (880—889)
Выполняется при достижении точки укладки в процессе движения депаллетирования.
617. M-команда в смещённой точке после захвата при депаллетировании (880–929) / Instruction M back to the offset pilling point (880—889)
618, M-команда, выполняемая в точке отхода 1 при депаллетировании (880–929) / Instruction M at the backing point 1 (880—889)
Выполняется при возврате в точку отхода 1 в процессе движения депаллетирования.
В каждом параметре P613–P618 задаётся пользовательский M-код, автоматически выполняемый на соответствующем этапе. Например, значение 880 вызывает M880. Нулевое значение отключает действие.
M880–M889 соответствуют ProgramUser0–ProgramUser9. В них можно управлять I/O командами WAT и OUT; подготовленные файлы импортируются в контроллер. Например, OUT+Y00, OUT+Y30 и OUT+M51 активируют соответственно Y00, Y30 и Y08.
Прямой Y-выход: Y00 Y01 Y03 Y04 Y06 Y07 Y13 Y14 Y15 Y22
Y23 Y24 Y25 Y26 Y27 Y28 Y29 Y30 Y31
Вспомогательный M-выход: M51:Y08; M56:Y09; M49:Y10; M48:Y11;
Формат M881 Lx, где x — номер группы паллетирования 1–99. Без L выполняется секция от PL1. до следующей метки PLx.; M881 L2 выполняет секцию PL2.; M881 L0 игнорирует метки и выполняет всю макропрограмму. При автоматическом вызове из PA2 или PA3 выполняется соответственно секция PL2. или PL3.
Содержимое ProgramUser1:
PL1.
.... ;Команды группы паллетирования №1
PL2.
.... ;Команды группы паллетирования №2
PL3.
.... ;Команды группы паллетирования №3
Заводские ProgramUser0–ProgramUser9 содержат примеры для десяти групп. При использовании большего числа групп добавьте секции PLx. в файлы макропрограмм. Ниже приведён пример ProgramUser0 (M880); задержки после выходных команд задаются параметрами P630–P649.
PL1. ;Команда группы паллетирования №1
OUT+Y22 ;+Y22
PAUS#880
PL2. ;Команда группы паллетирования №2
OUT-Y22 ;-Y22
PAUS#780
PL3. ;Команда группы паллетирования №3
OUT+Y23 ;+Y23
PAUS#880
PL4. ;Команда группы паллетирования №4
OUT-Y23 ;-Y23
PAUS#780
PL5. ;Команда группы паллетирования №5
OUT-Y23 ;-Y23
OUT+Y22 ;+Y22
PAUS#880
PL6. ;Команда группы паллетирования №6
OUT-Y22 ;-Y22
OUT+Y23 ;+Y23
PAUS#880
PL7. ;Команда группы паллетирования №7
OUT+Y22 ;+Y22
WAT+X41 ;+X41
PL8. ;Команда группы паллетирования №8
OUT+Y23 ;+Y23
WAT+X42 ;+X42
PL9. ;Команда группы паллетирования №9
OUT-Y23 ;-Y23
OUT+Y22 ;+Y22
WAT+X41 ;+X41
PL10. ;Команда группы паллетирования №10
OUT-Y22 ;-Y22
OUT+Y23 ;+Y23
WAT+X42 ;+X42
RETURN;
Таблица ниже показывает заводские действия макропрограмм паллетирования. Файлы ProgramUser0–ProgramUser9 можно изменить на ПК и импортировать через USB. Рекомендуется назначать соседние группы: одну для паллетирования, например PA1, следующую — для депаллетирования, например PA2.
Паллетирование
| Группа | M880 | M881 | M882 | M883 | M884 | M885 | M886 | M887 | M888 | M889 |
|---|---|---|---|---|---|---|---|---|---|---|
| PA1 | +Y22 | -Y22 | +Y23 | -Y23 | -Y23 +Y22 | +Y23 -Y22 | -Y22 +Y23 | +Y22 -Y23 | -Y23 +Y22 +X41 | +Y23 -Y22 +X41 |
| PA2 | -Y22 | +Y22 | -Y23 | +Y23 | -Y22 +Y23 | +Y22 -Y23 | -Y23 +Y22 | +Y23 -Y22 | -Y22 +Y23 +X42 | +Y22 -Y23 +X42 |
| PA3 | +Y23 | -Y23 | +Y22 | -Y22 | +Y22 +X41 | +Y23 +X41 | +Y23 +X42 | +Y22 +X42 | +Y22 +X41 | +Y23 +X41 |
| PA4 | -Y23 | +Y23 | -Y22 | +Y22 | +Y23 +X42 | +Y22 +X42 | +Y22 +X41 | +Y23 +X41 | +Y23 +X42 | +Y22 +X42 |
| PA5 | -Y23 +Y22 | +Y23 -Y22 | -Y22 +Y23 | +Y22 -Y23 | +Y22 | -Y22 | +Y23 | -Y23 | -Y22 +Y23 | +Y22 -Y23 |
| PA6 | -Y22 +Y23 | +Y22 -Y23 | -Y23 +Y22 | +Y23 -Y22 | -Y22 | +Y22 | -Y23 | +Y23 | -Y23 +Y22 | +Y23 -Y22 |
| PA7 | +Y22 +X41 | +Y23 +X41 | +Y23 +X42 | +Y22 +X42 | +Y23 | -Y23 | +Y22 | -Y22 | +Y23 | -Y23 |
| PA8 | +Y23 +X42 | +Y22 +X42 | +Y22 +X41 | +Y23 +X41 | -Y23 | +Y23 | -Y22 | +Y22 | -Y23 | +Y23 |
| PA9 | -Y23 +Y22 +X41 | +Y23 -Y22 +X41 | -Y22 +Y23 +X42 | +Y22 -Y23 +X42 | -Y22 +Y23 +X42 | +Y22 -Y23 +X42 | -Y23 +Y22 +X41 | +Y23 -Y22 +X41 | +Y22 | -Y22 |
| PA10 | -Y22 +Y23 +X42 | +Y22 -Y23 +X42 | -Y23 +Y22 +X41 | +Y23 -Y22 +X41 | -Y23 +Y22 +X41 | +Y23 -Y22 +X41 | -Y22 +Y23 +X42 | +Y22 -Y23 +X42 | -Y22 | +Y22 |
4. Копирование и удаление данных
609, Копирование данных паллетирования/депаллетирования для указанного номера / Copy data of some number palletizing/depalletizing
610, Копирование данных схемы раскладки для указанного номера / Copy data of some number layout mode
611, Удаление данных паллетирования/депаллетирования для указанного номера / Delete data of some number palletizing/depalletizing
612, Удаление данных схемы раскладки для указанного номера / Delete data of some number layout mode
5.2.2 Команды паллетирования
1. Полный цикл паллетирования/депаллетирования PW**
PW** выполняет весь цикл выбранной группы. Перед первым запуском контроллер однократно выполняет PR**; параметр P5 запрещает автоматический сброс.
Пояснение:
1.1 Макропеременные #9001–#9099 содержат текущий сквозной номер позиции для соответствующей схемы паллетирования или депаллетирования. Отрицательное значение означает, что выполнение схемы завершено. Например, #9005 содержит текущий номер позиции для схемы № 5.
1.2 Макропеременные #9101–#9199 содержат текущий номер слоя.
1.3 Макропеременные #9201–#9299 содержат текущий номер ряда.
1.4 Макропеременные #9301–#9399 содержат текущий номер столбца.
1.5 Макропеременные #9401–#9499 содержат текущий номер позиции в слое.
2. Сброс состояния паллетирования/депаллетирования PR**
2.1 Номер 9999 сбрасывает состояние всех схем паллетирования и депаллетирования.
2.2 Состояние включает текущие номера ряда, столбца, слоя и позиции в слое, а также сквозной номер позиции.
3. Одна операция паллетирования/депаллетирования PA**
После завершения всей схемы последующие PA** не выполняют движения, пока состояние не будет сброшено командой PR**.
Например:
G54T2
N12MOVJ VJ=100.0 PL=60.0PA5 P12 ; если депаллетирование не завершено, переход на N12
PR5
Это эквивалентно:
G54T2
WH[#9005 GE 0]DO1
MOVJ VJ=100.0 PL=60.0PA5
END1
PR5
4. Пошаговые команды цикла PM**/PE**
PM** выполняет отдельное перемещение цикла.
PML** V= P0/P1/P2/P3/P-1/P-2 означает движение в режиме MOVL;
PMJ** VJ P0/P1/P2/P3/P-1/P-2 означает движение в режиме MOVJ;
P0 — начальная точка, P1 — точка подхода 1, P2 — точка подхода 2, P-1 — точка отхода 1, P-2 — точка отхода 2, P3 — точка укладки (движение всегда в режиме MOVL), P30 — положение, смещённое вверх от точки укладки на заданное расстояние;
PE** рассчитывает следующую точку. Если в той же строке указан P**, при незавершённой схеме выполняется переход к этой строке; после завершения программа продолжается последовательно. Формат PE** P** позволяет обойтись без явного цикла WHILE.
Например:
G54T2
MOVJ VJ=100.0 PL=60.0 // достижение начальной точки
WH[#9005 GE 0]DO1 // выполняется, пока депаллетирование не завершено
PMJ5 P2 VJ=50 // перемещение MOVJ в точку подхода 2
PMJ5 P1 VJ=100 // перемещение MOVJ в точку подхода 1
PML5 P30 V=120 // позиционирование MOVL в положение, смещённое вверх от точки укладки
... разжать захват
PM5 P3 V=50 // позиционирование MOVL в точку укладки
... зажать захват
PM5 P30 // позиционирование MOVL в положение, смещённое вверх от точки укладки
PM5 P-1 V=120 // позиционирование в точку отхода 1 согласно настройкам параметров
PM5 P-2 // позиционирование в точку отхода 2 согласно настройкам параметров
PMJ5 P0 VJ=50 // перемещение MOVJ в начальную точку
PE5 // вычисление данных следующей точки укладки при депаллетировании
END1
PR5 // сброс флага завершения депаллетирования
Или:
G54T2
MOVJ VJ=100.0 PL=60.0 // достижение начальной точки
N10 // метка строки для перехода, пока депаллетирование не завершено
PMJ5 P2 VJ=50 // перемещение MOVJ в точку подхода 2
PMJ5 P1 VJ=100 // перемещение MOVJ в точку подхода 1
PML5 P30 V=120 // позиционирование MOVL в положение, смещённое вверх от точки укладки
... разжать захват
PM5 P3 V=50 // позиционирование MOVL в точку укладки
... зажать захват
PM5 P30 // позиционирование MOVL в положение, смещённое вверх от точки укладки
PM5 P-1 V=120 // позиционирование в точку отхода 1 согласно настройкам параметров
PM5 P-2 // позиционирование в точку отхода 2 согласно настройкам параметров
PMJ5 P0 VJ=50 // перемещение MOVJ в начальную точку
PE5 P10 // вычисление данных следующей точки укладки при депаллетировании, переход на N10, если не завершено
PR5 // сброс флага завершения депаллетирования
5.2.3 Примеры депаллетирования
I. Рабочий цикл с PA5:
PR5 ; сброс данных текущего номера строки, номера колонки, номера слоя, номера укладки в слое, общего количества укладок и т.д. для депаллетирования №5.
G54T2 ; вызов номера инструмента и пользовательской системы координат
MOVJ VJ=100.0 ; перемещение по осям в начальную точку
WH[#9005 GE 0]DO1 ; циклическое повторение, пока переменная макроса общего количества укладок #9005 больше или равна 0; если меньше 0 — завершено
.... ; здесь вставляется необходимый процесс, например, выгрузка со станка и т.п.
PA5 ; выполнение одного полного цикла депаллетирования (только для одного изделия)
.... ; здесь вставляется необходимый процесс, например, загрузка на станок и т.п.
END1
II. Отладочный прогон всей схемы:
G54T2 ; вызов номера инструмента и пользовательской системы координат
MOVJ VJ=100.0 ; перемещение по осям в начальную точку
PW5 ; выполнение всех полных циклов депаллетирования (для всех изделий)
III. Линейная схема из отдельных позиций:
На рисунке показан простейший пример линейной последовательности позиций.

Линейная последовательность отдельно задаваемых позиций.
Такую схему можно реализовать без встроенного цикла паллетирования, накапливая вектор смещения PX* и применяя его командой SN*. Этот способ требует больше программного кода, но позволяет полностью управлять последовательностью.
Пример: вектор шага предварительно сохранён в PX2.
G54T1 ; вызов номера инструмента и пользовательской системы координат
MOVJ ; перемещение по осям в начальную точку
PX3=PX2 ; инициализация величины смещения PX3 значением PX2
#501=1 ; переменная макроса для подсчёта количества изделий
WH[#501 LE 20]DO 1 ; оператор цикла
SN3 ; команда начала смещения PX3
MOVL ; движение робота
.......
SF ; команда завершения смещения
PX3=PX3+ PX2 ; накопление величины смещения PX2 на каждом шаге
#501=#501+1 ; увеличение счётчика изделий
END1
IV. Программирование двух групп паллетирования (например, PA1 и PA2):
N1……
N12 #500=1N13 WH [#500 LE2] DO2N14 WH [#[#500+9000] GE0] DO1N15 PA[#500] Q3…….
END1
#500=#500+1END2
5.3 Машинное зрение
Контроллер принимает от системы машинного зрения координаты и ориентацию объекта и использует их для захвата неподвижных или движущихся деталей. Поддерживаются три схемы:
1. Неподвижная деталь, зона съёмки находится в рабочей зоне робота;
2. Движущаяся деталь, зона съёмки находится в рабочей зоне;
3. Движущаяся деталь, камера установлена до входа детали в рабочую зону робота.
5.3.1 Соответствующие параметры
6-0, номер группы параметров машинного зрения / group number for vision tech [0–3]
Команда машинного зрения VS* вызывает группу параметров. Номер вызываемой группы параметров 0-3.
6-1, группа параметров машинного зрения: интерфейс связи / vision tech group: communication mode
[0 – последовательный порт 0; 1 – последовательный порт 1; 6 – сетевой TCP; 7 – сетевой UDP]
0 — RS-232;
1 — RS-485;
6 — Ethernet/TCP: система зрения работает сервером, контроллер робота — клиентом;
7 — Ethernet/UDP.
6-2, группа параметров машинного зрения: для последовательного порта – адрес ведомого, для сети – номер порта / vision tech group: for serial port:station number, for network:port number
6-3, группа параметров машинного зрения: скорость обмена по последовательному порту (фиксировано: 8 бит данных, 1 стоп-бит, без контроля чётности) / vision tech group: serial port baud rate
[0=7200; 1=9600; 2=14400; 3=19200; 4=38400; 5=57600; 6=115200]
6-4, группа параметров машинного зрения: максимальное время ожидания при выполнении команды VD для получения данных машинного зрения (мс) / vision tech group:max wait time for vision data acquisition command(VD)(ms)
6-5, группа параметров машинного зрения: смещение по X из полученных данных машинного зрения (мкм) / vision tech group:acquire X direction offset(um)
6-6, группа параметров машинного зрения: смещение по Y из полученных данных машинного зрения (мкм) / vision tech group:acquire Y direction offset(um)
6-7, группа параметров машинного зрения: смещение по Z из полученных данных машинного зрения (мкм) / vision tech group:acquire Z direction offset(um)
Для настройки динамического захвата сначала обнулите смещения, выполните пробный цикл, измерьте ошибку между TCP и фактическим положением детали, затем введите корректирующие значения и повторно проверьте захват.
К координатам XYZC, полученным командой VD, прибавляются смещения XYZ; результат сохраняется в указанной позиционной точке. Например, если VD12 возвращает X10Y20Z40C50, а смещения равны X−6Y5Z8, в точке 12 сохраняется X4Y25Z48C50.
6-8, группа параметров машинного зрения: скорость конвейера при динамическом захвате (мм/мин) / vision tech group:conveyor speed during dynamic capture(mm/min) [>5]
При P6-8<5 команда VD обрабатывает статические координаты; при P6-8>5 — динамические. Значение ровно 5 исходной спецификацией не определено и применять его не следует.
6-9, группа параметров машинного зрения: протокол связи (12/13 – четырёх-/шестиосевые целые числа ASCII, 15/16 – четырёх-/шестиосевые числа с плавающей запятой ASCII; отрицательное значение означает передачу приращений координат) / vision tech group:communication protocol
Если этот параметр установлен больше или равным 12, данные передаются в формате ASCII.
При значении 12 данные передаются в формате ASCII для четырёх осей (единицы: мкм и 1/1000 градуса); система машинного зрения является TCP-сервером, система управления роботом – TCP-клиентом.
При значении 13 данные передаются в формате ASCII для шести осей (единицы: мкм и 1/1000 градуса).
При значении 15 данные четырёх осей передаются в виде десятичных чисел; единицы измерения — мм и градусы.
При значении 16 данные шести осей передаются в виде десятичных чисел; единицы измерения — мм и градусы.
Отрицательное значение выбирает передачу приращений вместо абсолютных координат. Например, -5 задаёт двоичный формат с приращениями, -12 — целочисленный ASCII в мкм и 0,001° с приращениями.
6-10, группа параметров машинного зрения: выходной сигнал, одновременно активируемый командой VT / Vision technology group: VT command simultaneous output [1000+номер: вычисление расстояния по сигналам AB энкодера; 2000+номер: вычисление расстояния по времени] (например, 1030/1031 означает Y30/Y31)
При выполнении VT контроллер активирует выбранный выход запуска камеры и фиксирует момент съёмки. После VD выход автоматически отключается. По умолчанию используются Y30/Y31. При назначении другого выхода удалите из программы ПЛК прежнюю логику управления этим выходом, чтобы исключить двойное управление. Например, при P6-10=1022 используется Y22.
Пример строки ПЛК для управления выходом Y22 при P6-10 = 1022.
При значении [1000+номер] система вычисляет пройденное расстояние от момента съёмки до момента движения робота на основе обратной связи от сигналов AB энкодера. Этот метод обеспечивает высокую точность. Направление пройденного расстояния управляется параметром P6-8; отрицательное значение параметра означает отрицательное направление.
При значении [2000+номер] система вычисляет пройденное расстояние от момента съёмки до момента движения робота на основе разности времени. Точность этого метода ниже. Направление пройденного расстояния управляется параметром P6-8; отрицательное значение параметра означает отрицательное направление.
6-11. Группа параметров машинного зрения: вход датчика наличия заготовки в позиции съёмки, проверяемый совместно с командой VT / vision tech group:command VT detect workpiece arrive at imaging position and input simutaneously [1000+номер; 2000+номер — при активации входа команда VT автоматически выполняется в фоновом режиме]
При установке [2000+номер] проверка этого входного сигнала выполняется не только при выполнении команды VT, но и в любое другое время; когда этот входной сигнал активен, команда VT автоматически выполняется в фоновом режиме.
Если установлен датчик наличия заготовки в позиции съёмки, перед выполнением VT контроллер проверяет соответствующий вход. Если параметр не задан, датчик считается отсутствующим. Максимальное время ожидания задаётся параметром обработки P19; при его превышении формируется авария.
6-12, группа параметров машинного зрения: номер макропеременной для сохранения дополнительных данных о заготовке / Vision technology group: macro variable number for additional workpiece data [#300–#999]
Если значение больше 300, дополнительные данные, переданные системой машинного зрения после координат, сохраняются в указанной макропеременной.
5.3.2 Параметры соединения Ethernet
1. Общие параметры (Other)
P500, сеть / network mode: установите 8;
P501, IP-адрес шлюза / gateway IP address: можно не задавать;
P502, IP-адрес устройства / local IP address: например, 192.168.1.2;
P503, настраиваемая 32-битная часть MAC-адреса контроллера / local MAC address: задаётся как четыре десятичных байта и должна быть уникальной в локальной сети; P503 не является маской подсети;
P504, IP-адрес сетевого сервера / network server IP address: укажите IP-адрес системы машинного зрения. При прямом подключении без маршрутизации он должен принадлежать той же подсети, что и контроллер; принадлежность подсети определяется маской, а не простым совпадением первых трёх октетов;
P38, адрес ведомого Modbus для OPC по последовательному порту / Modbus station number of serial port for OPC function: установите 0;
2. Параметры машинного зрения (Vision)
P6-0, номер группы параметров машинного зрения / group number for vision tech [0–3]: установите 0;
P6-1, группа параметров машинного зрения: интерфейс связи / vision tech group: communication mode
[0 – последовательный порт 0; 1 – последовательный порт 1; 6 – сетевой TCP; 7 – сетевой UDP]; установите 6 или 7.
P6-2, адрес ведомого для последовательного интерфейса или номер сетевого порта / vision tech group: serial station number or network port number: например, 43012. Для собственного сервиса рекомендуется незарезервированный порт до 65535;
P6-3, скорость обмена по последовательному порту / vision tech group: serial port baud rate (фиксировано: 8 бит данных, 1 стоп-бит, без контроля чётности): при сетевом соединении не используется;
P6-4, группа параметров машинного зрения: максимальное время ожидания при выполнении команды VD для получения данных машинного зрения (мс) / vision tech group: max wait time for vision data acquisition command (VD) (ms): установите 8000;
P6-11, группа параметров машинного зрения: вход датчика наличия заготовки в позиции съёмки, проверяемый совместно с командой VT / vision tech group: workpiece-at-imaging-position input checked with command VT [1000+номер]; при отсутствии датчика не задаётся;
5.3.3 Команды машинного зрения
1. Включение машинного зрения VS*
«*» — номер группы параметров 0–3. Перед использованием откалибруйте преобразование координат между камерой и текущей пользовательской системой робота. Положительное направление X принимается за направление перемещения детали.
2. Выключение машинного зрения VE
3. Передача управляющей команды VT*
Символ «*» после VT обозначает код команды, отправляемой системе машинного зрения;
При выполнении команды VT одновременно активируется выходной сигнал, заданный параметром P6-10 группы параметров машинного зрения, для управления съёмкой камеры, а также фиксируется текущее время как время съёмки.
Пакет VT4 в шестнадцатеричном формате: 01 03 00 01 00 04 15 C9
1-й байт 01 – адрес ведомого устройства системы машинного зрения равен 1 (при передаче по сети адрес ведомого фиксирован как 1);
2-й байт 03 — функция Modbus 0x03, запрос чтения значений параметров;
3-й и 4-й байты не определены, зарезервированы, фиксированно равны 00 01;
5-й и 6-й байты, объединённые в 16-разрядное число, представляют данные, которые необходимо отправить; 5-й байт – старший байт, 6-й – младший; значение задаётся командой VT*, например VT4 означает, что 5-й и 6-й байты равны 00 04.
7-й и 8-й байты — CRC16 (младший байт первым).
3.1 Специальная команда VT0: синхронизация времени
VT0 синхронизирует время при динамическом захвате. Контроллер передаёт текущее время с разрешением 1 мкс; система зрения использует его для временной метки снимка и возвращает эту метку вместе с координатами. Пример: 01 05 00 01 40 C0 00 0C 43 56 71 8E
1-й байт 01 – адрес ведомого устройства системы машинного зрения равен 1 (при передаче по сети адрес ведомого фиксирован как 1);
2-й байт 05 – команда синхронизации времени;
3,4,5,6-й байты – секунды текущего времени, например 0x000140C0 в десятичном виде равно 82112, что означает, что текущее время системы управления роботом составляет 82112 секунд.
7,8,9,10-й байты – микросекунды текущего времени, например 0x000C4356 в десятичном виде равно 803670, что означает, что текущее время системы управления роботом составляет 82112 секунд 803670 микросекунд.
11-й и 12-й байты – контрольная сумма CRC.
3.2 Специальная команда VT1: синхронизация координат
VT1 передаёт системе машинного зрения текущие координаты TCP в выбранной пользовательской системе. Пример: 01 06 FF F8 57 AD 00 03 C2 65 FF FA F2 09 00 02 7E 65 5F 83
1-й байт 01 – адрес ведомого устройства системы машинного зрения равен 1 (при передаче по сети адрес ведомого фиксирован как 1);
2-й байт 06 – команда синхронизации координат;
3,4,5,6-й байты – значение координаты по X, FF F8 57 AD, поскольку старший байт F указывает на отрицательное число, вычисляем: 0x100000000 - 0xFFF857AD = 0x7A853, в десятичном виде 501843, значит координата X равна -501,843 мм.
7,8,9,10-й байты – значение координаты по Y; 11,12,13,14-й байты – значение координаты по Z; 15,16,17,18-й байты – значение координаты по C; 19,20-й байты – контрольная сумма CRC.
Специальные команды для системы машинного зрения Keyence:
VT31 – отправить запрос на получение данных системы машинного зрения: T1\r;
VT32 – отправить запрос на получение данных системы машинного зрения: T2\r;
VT() – отправить строку системе машинного зрения; например:
VT(EXW,23/R) – отправить строку EXW,23\r; /R обозначает специальный символ \r
VT(EXW,23/N) – отправить строку EXW,23\n; /N обозначает специальный символ \n
Другие команды VT отправляют запрос на получение данных системы машинного зрения: CAMTRIG;
4. Получение координат от системы машинного зрения VD*
«*» после VD — номер позиционной точки для сохранения данных. Адрес P задаёт строку перехода, если координаты не получены за время P6-4.
При выполнении команды VD одновременно отключается выходной сигнал, заданный параметром P6-10 группы параметров машинного зрения.
Перед использованием функции машинного зрения необходимо откалибровать систему машинного зрения, чтобы значения координат, передаваемые системой машинного зрения в систему управления роботом, соответствовали значениям координат инструментальной точки TCP робота в текущей пользовательской системе координат.
4.1 Статические данные в двоичном формате
Если P6-9 не равно 12/13 или 15/16 и P6-8<5, пакет статического захвата содержит четыре 32-разрядных значения XYZC и CRC16, всего 18 байт. Пример: FF F8 57 AD 00 03 C2 65 FF FA F2 09 00 02 7E 65 22 CA
1,2,3,4-й байты – значение координаты по X, FF F8 57 AD, поскольку старший байт F указывает на отрицательное число, вычисляем: 0x100000000 - 0xFFF857AD = 0x7A853, в десятичном виде 501843, значит координата X равна -501,843 мм.
5,6,7,8-й байты – значение координаты по Y; 9,10,11,12-й байты – значение координаты по Z; 13,14,15,16-й байты – значение координаты по C; 17,18-й байты – контрольная сумма CRC.
4.2 Динамические данные в двоичном формате
Если P6-9 не равно 12/13 или 15/16 и P6-8>5, пакет содержит 26 байт: XYZC — четыре 32-разрядных значения (байты 1–16), секунды метки съёмки — 32-разрядное значение (17–20), микросекунды — 32-разрядное значение (21–24), CRC16 — байты 25–26.
4.3 Данные ASCII
Если P6-9 группы параметров машинного зрения равно 12/13 или 15/16, это означает передачу данных в формате ASCII. Система машинного зрения является TCP-сервером, система управления роботом – TCP-клиентом.
Отправить запрос на получение данных системы машинного зрения: CAMTRIG
При P6-9=12 формат данных, получаемых от системы машинного зрения:
Префикс VD + координата X + пробел + координата Y + пробел + координата Z + пробел + координата C + терминатор ED
Данные – целые числа, единицы измерения: мкм или 1/1000 градуса
Например, возвращаемый формат данных:
VD600000 400000 900000 30000ED
означает: X = 600 мм; Y = 400 мм; Z = 900 мм; C = 30°.
При P6-9=15, P6-12=500 формат данных, получаемых от системы машинного зрения:
Префикс VD + координата X + пробел + координата Y + пробел + координата Z + пробел + координата C + переменная #500 + терминатор ED
Данные – числа с плавающей запятой, единицы измерения: мм или градусы
Например, возвращаемый формат данных:
VD600.123 400.100 900.200 30.512 100ED
означает: X = 600,123 мм; Y = 400,1 мм; Z = 900,2 мм; C = 30,512°; #500 = 100.
При P6-9=16, P6-12=500 формат данных, получаемых от системы машинного зрения:
Префикс VD + координата X + пробел + координата Y + пробел + координата Z + пробел + координата A + пробел + координата B + пробел + координата C + переменная #500 + терминатор ED
Данные – числа с плавающей запятой, единицы измерения: мм или градусы
Например, возвращаемый формат данных:
VD600.123 400.100 900.200 30.222 20.512 30.512 200ED
означает: X = 600,123 мм; Y = 400,1 мм; Z = 900,2 мм; A = 30,222°; B = 20,512°; C = 30,512°; #500 = 200.
ВНИМАНИЕ!
Если все значения, полученные от системы машинного зрения, равны 0 либо не меньше 999999990 (0x3B9AC9F6), пакет не содержит действительных координат. Диапазон 999999990–999999999 зарезервирован для служебных значений. При одиночном запросе система формирует ошибку или переходит к строке, указанной параметром P; при передаче результатов одного снимка служебная запись обозначает конец списка.
5.3.4 Примеры использования машинного зрения
1. Пример 1: захват неподвижного объекта
G54T1
MOVJ; позиционирование в начальную точку
VS1; вызов группы параметров 1 для включения функции машинного зрения
N10VT4; отправка системе машинного зрения управляющей команды 4, означающей запрос на получение данных координат XYZC
VD12 P10; получение данных XYZC с сохранением в позиционной точке 12; при отсутствии данных переход на N10
MOVL PT12 V=120; движение по прямой в позиционную точку с адресом PT12
W-12; переместиться вниз на 12 мм
M880; выполнить пользовательскую M-команду для захвата заготовки, включить выход Y22
W12; переместиться вверх на 12 мм
MOVL; переместиться в обученное положение
M881; выполнить пользовательскую M-команду для укладки заготовки, отключить выход Y22
MOVL; переместиться в обученное положение
GOTO 10; перейти в начало для повторного выполнения
VE; отключить функцию машинного зрения
M02; конец
2. Пример 2: камера установлена на корпусе робота, статический захват нескольких объектов
G54 T1VS1
MOVJ ; переместиться к начальной точке работы
MOVL ; первая точка съёмки
N100VT1 ; синхронизировать текущие координаты с системой машинного зрения
VT4 ; запросить получение данных положения XYZC
N200VD12 P300; если используется инкрементный способ, прибавить текущие координаты и сохранить в позиционной точке 12
MOVL PT12 ; переместиться к точке заготовки
M880 ; захватить заготовку
MOVL ; переместиться к точке укладки заготовки
M881 ; уложить заготовку
GOTO 200
N300G0 G91 X200 ; следующая точка съёмки
GOTO 100
502, изменение данных позиционной точки / Adjust the data of position point
В окне позиционной точки можно просматривать и изменять полученные координаты XYZC.
5.3.5 Примечания по группе параметров машинного зрения
1. Перед использованием откалибруйте преобразование координат системы зрения в текущую пользовательскую систему координат робота.
2. Команда VT4 запускает съёмку и запрашивает координаты.
3. Команда VD* принимает XYZC и сохраняет их в указанной позиционной точке.
4. Группа параметров машинного зрения используется совместно с группой параметров конвейерного слежения;
5. M880 и M881 — это команды макропрограмм, соответствующие именам макропрограмм ProgramUser0 и ProgramUser1. Пример: содержимое программы ProgramUser0:
OUT+Y22 ; включить выход Y22, захватить заготовку
RETURN; возврат
Содержимое программы ProgramUser1:
OUT-Y22 ; отключить выход Y22, уложить заготовку
RETURN; возврат
Примеры: OUT+Y00, OUT+Y30 и OUT+M51 активируют соответственно Y00, Y30 и Y08.
Прямые Y-выходы: Y00 Y01 Y03 Y04 Y06 Y07 Y13 Y14 Y15 Y22
Y23 Y24 Y25 Y26 Y27 Y28 Y29 Y30 Y31
Вспомогательные M-выходы: M51:Y08; M56:Y09; M49:Y10; M48:Y11;
5.4 Конвейерное слежение
Для конвейерного слежения требуется энкодер конвейера. По его обратной связи робот синхронизируется с движением ленты при захвате заготовок или выполнении распыления.
В зоне съёмки устанавливается датчик наличия заготовки. Когда заготовка достигает камеры, датчик активирует вход, заданный параметром P6-11, после чего выполняется съёмка.
В пользовательской системе координат ось +X должна совпадать с направлением движения конвейера, +Z — с направлением подъёма детали.
Перед использованием конвейерного слежения необходимо создать и выбрать пользовательскую систему координат G54–G59, в которой ось X направлена вдоль движения конвейера, а ось Z — в направлении подъёма заготовки. Систему машинного зрения следует калибровать относительно этой же пользовательской системы координат. Все точки и параметры функции TK должны задаваться при выбранной системе координат. Направление конвейера относительно мировой системы координат робота значения не имеет.
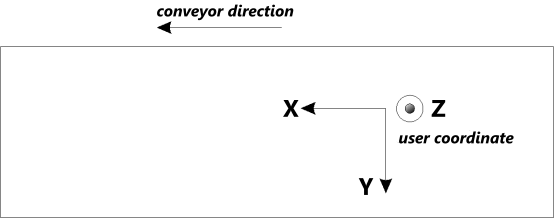
5.4.1 Соответствующие параметры
7-0. Номер группы параметров конвейерного слежения / group number for track tech [0–3]
Номер после TK* выбирает группу 0–3.
7-1, группа параметров конвейерного слежения: количество импульсов энкодера слежения на оборот / track encoder PPR
Задаёт число импульсов энкодера за один оборот.
7-2, группа параметров конвейерного слежения: расстояние перемещения конвейерной ленты за один оборот энкодера слежения (мкм) / track distance of conveyor belt movement per encoder revolution(um)
Задаёт расстояние перемещения конвейерной ленты в направлении X за один оборот энкодера слежения (длина окружности колеса энкодера).
7-3, группа параметров конвейерного слежения: номер позиционной точки для позиционирования XYZC в системе координат заготовки перед захватом (координатные данные формируются системой машинного зрения или обучением) / point number positioned by user coordinate XYZC prior to grasping workpiece
Указывает номер позиционной точки для хранения целевого положения заготовки. Значения Y, Z и C поступают от системы машинного зрения либо задаются обучением. Координата X, полученная от системы машинного зрения, в режиме конвейерного слежения не используется: контроллер подставляет текущую координату X робота. Перемещение заготовки вдоль конвейера рассчитывается отдельно по энкодеру либо по времени, прошедшему с момента съёмки.
7-4, группа параметров конвейерного слежения: смещение по X в системе координат заготовки перед захватом (может быть положительным или отрицательным, мкм) / offset distance in X direction of user coordinate prior to grasping workpiece
Задаёт смещение по X перед захватом. При наличии датчика прибытия обычно достаточно меньшего смещения; без датчика требуется запас для догоняющего движения.
7-5, группа параметров конвейерного слежения: смещение по Z в системе координат заготовки перед захватом (может быть положительным или отрицательным, мкм) / offset distance in Z direction of user coordinate prior to grasping workpiece, +/-allowable (um)
Величина смещения по направлению Z в системе координат заготовки перед захватом.
7-6, группа параметров конвейерного слежения: скорость позиционирования по YZC (мм/с) / speed of positioning YZC prior to grasping workpiece(mm/s)
Скорость позиционирования по YZC перед захватом заготовки, единица измерения мм/с.
7-7, группа параметров конвейерного слежения: M-команда, выполняемая при захвате заготовки / Executed M code prior to grasping workpiece(880--929);active painting function if application is painting [M880–M929]; для операции распыления команда включает распыление
После достижения целевого положения XYZC немедленно выполняется пользовательский M-код из P7-7. В вызываемой макропрограмме используйте только OUT; команды ожидания на этом этапе запрещены.
При использовании функции распыления это означает включение функции распыления; например, при установке 880 выполняется ProgramUser0.
7-8, группа параметров конвейерного слежения: смещение по X в системе координат заготовки после захвата (может быть положительным или отрицательным, мкм) / the distance of offset along the x after grasping the workpiece,+/-allowable(um)
Величина смещения по направлению X в системе координат заготовки после захвата.
7-9, группа параметров конвейерного слежения: смещение по Z в системе координат заготовки при подъёме заготовки (мкм) / offset distance in Z direction of user coordinate prior to lifting workpiece(um)
Величина смещения по направлению Z в системе координат заготовки при подъёме заготовки.
7-10, группа параметров конвейерного слежения: смещение по X в системе координат заготовки при подъёме заготовки (может быть положительным или отрицательным, мкм) / offset distance in X direction of user coordinate prior to lifting workpiece, +/-allowable(um)
Величина смещения по направлению X в системе координат заготовки при подъёме заготовки.
7-11. Вход датчика прибытия детали / input for workpiece arrival detection [1000+номер — высокоскоростная проверка; 2000+номер — обычная проверка; без значения — индексный импульс Z энкодера]
Например, 1041 назначает вход X41. В режиме 2000+номер предельное время ожидания задаётся P19; при его превышении формируется аварийное сообщение.
7-12, группа параметров конвейерного слежения: значение координаты X датчика прибытия заготовки (мкм) / X axis coordinate of detection switch for workpiece arrival(um)
При наличии датчика задаётся координата X точки датчика с учётом диаметра заготовки. Например, если текущая координата -50, а диаметр заготовки 30, то этот параметр устанавливается в -80. На основе этого параметра вычисляется количество импульсов A/B энкодера, которое конвейерная лента должна пройти после прибытия заготовки, после чего манипулятор начинает движение.
7-13, группа параметров конвейерного слежения: смещение по пользовательской оси X для выхода на синхронное сопровождение перед захватом (мкм) / synchronize X axis offset distance prior to grasping workpiece(um) [синхронный режим при |P7-13| > 10; режим ожидания при |P7-13| ≤ 10]
Синхронный режим: при |P7-13| > 10 контроллер перед захватом выполняет предварительное смещение по X на величину P7-13 и переходит к сопровождению по сигналам A/B энкодера. Знак P7-13 задаёт направление смещения. Конечные смещения по X/Z перед захватом задаются параметрами P7-4/P7-5.
Режим ожидания: при |P7-13| ≤ 10 робот неподвижно ожидает прибытия заготовки в положение захвата, после чего начинает сопровождение по сигналам A/B энкодера и выполняет смещения P7-4/P7-5 по X/Z.
Руководство не задаёт скорость, ускорение и точную траекторию переходного движения при выходе на сопровождение. Перед рабочим запуском это движение необходимо проверить на пониженной скорости.
При отсутствии датчика прибытия заготовки и при |P7-13| > 10 используются следующие параметры.
7-14, группа параметров конвейерного слежения: контроль окна захвата по пользовательской оси X / range control in X axis direction for grasping workpiece [+2 — контролировать нижнюю границу P7-15; +4 — контролировать верхнюю границу P7-16; +8 — формировать аварию при пересечении верхней границы]
При установке P7-14 +2 действует P7-15. Если заготовка ещё не достигла нижней границы окна захвата, робот ожидает её входа в допустимый диапазон, после чего начинает синхронное сопровождение для захвата.
При установке P7-14 +4 действует P7-16. Если заготовка уже пересекла верхнюю границу окна захвата, она считается пропущенной. При дополнительной установке P7-14 +8 контроллер формирует аварию и прекращает выполнение программы. Без +8 выполняется переход на строку P, указанную в команде TK; если P не указан, выполнение продолжается со следующей строки. Перед переходом контроллер позиционируется по целевым координатам YZC.
Например:
Пример: TK1 P200 — если деталь находится вне окна захвата, после позиционирования по YZC перейти к строке N200.
7-15, группа параметров конвейерного слежения: нижняя граница окна захвата по X (мкм) / negative limit value in x axis direction for grasping workpiece(um)
7-16, группа параметров конвейерного слежения: верхняя граница окна захвата по X (мкм) / negative positive value in x axis direction for grasping workpiece(um)
7-17, группа параметров конвейерного слежения: резерв / Tracking technology group: spare
7-18, группа параметров конвейерного слежения: резерв / Tracking technology group: spare
5.4.2 Команда конвейерного слежения TK* P*
«*» после TK — номер группы параметров 0–3. Адрес P задаёт строку перехода для детали вне окна захвата; переход выполняется после позиционирования по YZC.
Перед использованием откалибруйте систему зрения и все точки TK в одной пользовательской системе координат: +X вдоль конвейера, +Z в направлении подъёма детали.
ВНИМАНИЕ! если пользовательская ось X не совмещена с направлением конвейера, рассчитанное по энкодеру или времени смещение будет приложено по неверному направлению. Перед выполнением TK необходимо выбрать ту же пользовательскую систему координат G54–G59, относительно которой откалибрована система машинного зрения и заданы точки программы.
Команда TK поддерживает два способа синхронизации.
1. Без датчика прибытия в зоне захвата. Способ применяется при одновременном выполнении условий:
1.1 Функция машинного зрения включена;
1.2 |P6-8|>5, то есть включена обработка динамических координат;
1.3 Параметр P6-10 задан действующим (например, 1031 — при выполнении команды VT включается выход Y31);
1.4 с момента съёмки прошло менее 25 с.
Последовательность действий следующая:
1.1 По входу, заданному параметром P6-11, определяется прибытие заготовки в положение съёмки; контроллер сохраняет показания A/B энкодера и время съёмки. Полученные от системы машинного зрения значения Y, Z и C записываются в позиционную точку P7-3. Принятое от системы зрения значение X игнорируется, а вместо него подставляется текущая координата X робота. После этого выполняется предварительное позиционирование только по YZC со скоростью P7-6.
1.2 Смещение X от момента VT4 до текущего момента рассчитывается либо по приращению A/B энкодера и параметрам P7-1/P7-2, либо по времени и скорости P6-8.
Если P6-10 установлен как 1000+номер, это означает расчёт по сигналам A/B; если P6-10 установлен как 2000+номер, это означает расчёт по времени.
1.3 При |P7-13| > 10 контроллер выполняет предварительное смещение по пользовательской оси X на величину P7-13 и выходит на синхронное сопровождение по сигналам A/B энкодера; знак параметра задаёт направление смещения. При |P7-13| ≤ 10 робот неподвижно ожидает прибытия заготовки в положение захвата и только после этого начинает сопровождение.
Руководство не задаёт скорость, ускорение и точную траекторию переходного движения при выходе на сопровождение. Перед рабочим запуском это движение необходимо проверить на пониженной скорости.
1.4 К рассчитанному положению добавляются смещения X/Z из P7-4/P7-5. Робот выходит в целевое положение и продолжает синхронное движение по обратной связи A/B энкодера.
1.5 В целевом положении выполняется пользовательский M-код P7-7. В его макропрограмме допускается только OUT; команды ожидания запрещены.
1.6 Робот продолжает сопровождение заготовки по X на расстояние P7-8. Скорость движения робота синхронизируется со скоростью конвейера по сигналам A/B энкодера.
1.7 Робот поднимает заготовку по Z на расстояние P7-9 и одновременно смещается по X на расстояние P7-10, формируя наклонную траекторию отвода.
1.8 Слежение завершается. Блок-схема приведена ниже.
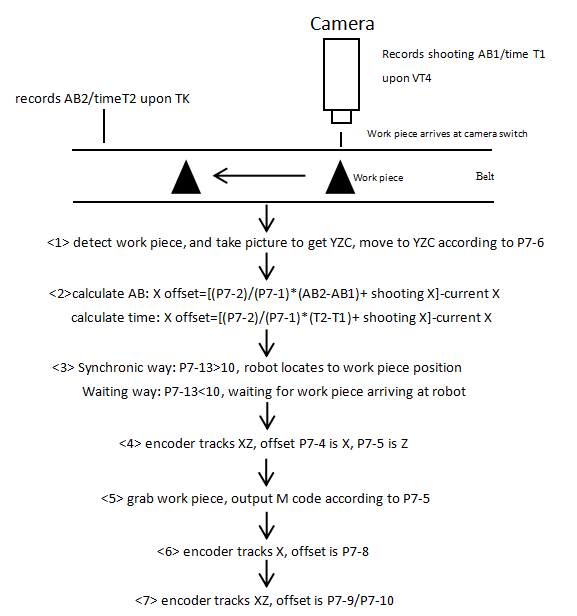
Примечания:
1. Камеру устанавливают до датчика прибытия по направлению движения конвейера. Координаты XYZC должны поступить в контроллер до срабатывания датчика.
2. При VT выход P6-10 должен запускать экспозицию без дополнительной неконтролируемой задержки. Иначе временная привязка снимка будет ошибочной и рассчитанное перемещение детали окажется неточным. Если объект не найден, система зрения передаёт нулевую или служебную запись ≥999999990. Контроллер снимает выход запуска, выдерживает 100 мс и повторяет VT до получения действительных координат.
3. При захвате нескольких заготовок по одному снимку после укладки первой заготовки робот перемещается в промежуточную точку, затем программа возвращается к команде VD. При наличии следующей записи выполняется захват очередной заготовки; после окончания данных программа автоматически переходит к команде VT для нового снимка.
При обработке нескольких деталей по одному снимку задайте минимально достаточное время P6-4 и установите |P7-13|>10.
При однократном выполнении команды VT система машинного зрения должна передать на одну запись больше, чем фактическое число обнаруженных изделий. Дополнительная запись, все поля которой равны 999999999, обозначает конец данных снимка. Например, для одного изделия передаются одна запись с координатами и одна служебная запись 999999999; для двух изделий — две записи с координатами и одна служебная. Это позволяет контроллеру сразу перейти от команды VD к следующей команде VT без ожидания тайм-аута.
Кроме того, при включении фонового автоматического выполнения команды VT служебная запись, все поля которой равны 999999999, обозначает конец данных текущего снимка. Следующие записи относятся к следующему снимку; контроллер при этом может сбросить счётчик импульсов A/B энкодера для нового цикла.
Система машинного зрения должна передавать координаты нескольких изделий, обнаруженных на одном снимке, в порядке убывания X, чтобы робот захватывал их последовательно от ближнего к дальнему. Положительное направление X совпадает с направлением движения конвейера.
2. По датчику прибытия в зоне захвата. Датчик подключается ко входу P7-11; для обычной проверки предельное время ожидания задаётся P19. Способ применяется при любом из условий:
2.1 когда функция машинного зрения отключена;
2.2 |P6-8|<5, то есть используются статические координаты;
2.3 когда параметр P6-10 «Выход ПЛК, активируемый одновременно с командой VT» имеет значение менее 1000, то есть выход запуска камеры не назначен;
Последовательность действий следующая:
2.1 Шаг 1 выполняется так же, как в способе 1.
2.2 После срабатывания датчика прибытия изделия, подключённого ко входу P7-11, контроллер использует координату X, заданную параметром P7-12, и по импульсам A/B энкодера ожидает перемещения конвейера на требуемое расстояние. Во время ожидания робот неподвижен.
3–7. Шаги 3–7 выполняются так же, как в способе 1.
2.8 Завершение слежения. Блок-схема приведена ниже.
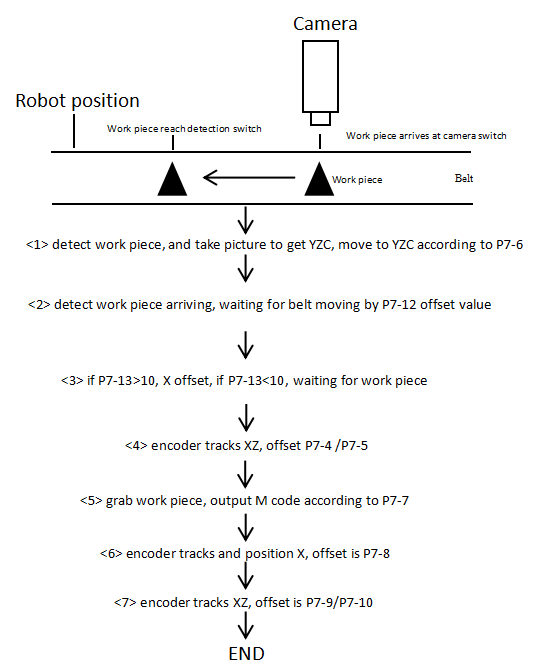
Примечания:
1. При наличии системы машинного зрения камера должна располагаться перед датчиком прибытия изделия по направлению движения конвейера. Координаты XYZC должны быть переданы контроллеру до того, как изделие достигнет датчика.
2. Способ 2 отличается от способа 1 только шагом 2, все остальные шаги полностью совпадают.
Работа без машинного зрения
Если машинное зрение выключено, |P6-8|<5 или P6-10<1000, команда TK выполняет следующую последовательность:
1. В соответствии с номером позиционной точки, заданным параметром P7-3, получаются данные о положении YZC в пользовательской системе координат, а целевая координата X сохраняется равной текущей координате X. Со скоростью, заданной параметром P7-6, выполняется позиционирование в целевое положение YZC.
2. В соответствии со значением смещения, заданным параметром P7-4, получается целевое положение по X; в соответствии со значением смещения, заданным параметром P7-5,
получается целевое положение по Z. Если параметром P7-11 задан вход ПЛК датчика прибытия изделия, контроллер ожидает его активации; в противном случае ожидается нулевой импульс Z энкодера. После поступления выбранного сигнала робот начинает движение к целевому положению XZ, синхронизируя скорость с конвейером по сигналам A/B энкодера.
Если абсолютное значение P7-13 больше 10, то сначала выполняется смещение на это расстояние для синхронизации манипулятора и изделия.
Если абсолютное значение P7-13 меньше или равно 10, робот неподвижно ожидает прибытия изделия в зону захвата, а затем начинает синхронное сопровождение.
3. В целевом положении XZ выполняется пользовательский M-код P7-7. В его макропрограмме допускается только OUT; команды ожидания запрещены.
4. Робот продолжает синхронное сопровождение по X на расстояние P7-8.
5. Деталь поднимается на P7-9 по Z с одновременным смещением P7-10 по X, образующим наклонную траекторию отвода. После этого цикл слежения завершён.
Примечания:
1. Если абсолютное значение P7-13 больше 10, сначала выполняется указанное смещение для синхронизации робота с изделием. Если оно меньше или равно 10, робот неподвижно ожидает прибытия изделия в зону захвата, а затем начинает синхронное сопровождение.
2. После выполнения TK0–TK3 контроллер продолжает в фоновом режиме контролировать прибытие следующего изделия, поэтому оно не будет пропущено во время текущего захвата. Команда TK9 отключает фоновый контроль; завершение программы также автоматически его прекращает.
3. При установке P7-14 +2 действует нижняя граница P7-15. Если изделие ещё не достигло окна захвата, робот ожидает его входа в допустимый диапазон и затем начинает синхронное сопровождение. При установке P7-14 +4 действует верхняя граница P7-16.
4. Если изделие уже пересекло верхнюю границу P7-16, оно считается пропущенным. При дополнительной установке P7-14 +8 контроллер формирует аварию и прекращает выполнение программы. Без +8 выполняется переход на строку P, указанную в команде TK; если P не указан, выполнение продолжается со следующей строки. Перед переходом контроллер позиционируется по целевым координатам YZC.
Например:
TK1 P200 — если деталь находится вне окна захвата, после позиционирования по YZC перейти к N200.
5. Если |P7-13| > 10, при выполнении команды TK0–TK3 и отсутствии изделия возникает
состояние ожидания. Предельное время задаётся P19; при его превышении формируется аварийное сообщение.
6. Если конвейер движется в направлении -X, задайте P7-1 со знаком минус.
5.4.3 Примеры конвейерного слежения и распыления
I. Слежение и захват без машинного зрения
Группа параметров слежения:
P7-0=1 ; группа параметров 1
P7-1=1200 ; количество импульсов энкодера на оборот 1200
P7-2=10000 ; перемещение за один оборот энкодера 10 мм
P7-3=12 ; точка координат захвата изделия хранится в 12-й точке данных положения (может быть обучена);
P7-4=50000 ; смещение по X перед захватом изделия
P7-5=-10000 ; смещение по Z перед захватом изделия
P7-6=120 ; скорость достижения целевого YZC 120 мм/с;
P7-7=880 ; при захвате изделия выполняется M880
P7-8=10000 ; смещение по X после захвата изделия
P7-9=10000 ; смещение по Z после подъёма изделия
P7-10=15000 ; смещение по X после подъёма изделия
P7-11=1041 ; вход датчика прибытия изделия X41
P7-12=50 ; координата X при срабатывании датчика прибытия изделия
P7-13=20 ; синхронизация манипулятора и изделия
Пример программы:
G54T2
MOVJ; позиционирование в начальную точку
MOVL; перемещение в точку над фиксированной точкой
TK1; выполнение функции слежения
MOVL; перемещение в обученное положение
M881; опускание изделия (группа параметров P7-7 выбрана 880)
MOVL; перемещение в обученное положение
M20; циклическое выполнение программы (или команда GOTO для циклического выполнения)
II. Напыление без машинного зрения
G54T2
MOVJ; позиционирование в начальную точку
MOVL; перемещение в точку над фиксированной точкой, ожидание распыления
TK1; выполнение функции слежения
MT K_ U_ ; слежение с распылением, K — расстояние перемещения конвейерной ленты за один оборот энкодера (мм), U — расстояние распыления вдоль направления X (мм)
M881; выключение распыления (группа параметров 7-7 выбрана M880)
MOVL; перемещение в обученное положение
M20; циклическое выполнение программы
III. Непрерывный динамический захват с машинным зрением
В примере используется ASCII-протокол. По сигналу датчика в зоне съёмки контроллер отправляет VT4 и получает XYZC командой VD12. Если данные не поступили за 2 с, VT4 выполняется повторно в соответствии с P6-4=2000.
Когда P6-10=1031, P6-11=2041, это означает, что при активации X41 система в фоновом режиме отправляет в систему машинного зрения команду на фотосъёмку VT4 и одновременно выводит сигнал фотосъёмки Y31. Непосредственное выполнение команды VD для получения данных позволяет сократить время пауз, обеспечивая быстрый непрерывный захват динамических изделий.
Группа параметров машинного зрения:
P6-0=1 ; группа параметров 1
P6-1=6 ; сеть TCP
P6-2=43012 ; номер сетевого порта
P6-4=2000 ; если данные не получены за 2 секунды, команда отправляется повторно
P6-5=0 ; смещение по X (мкм)
P6-6=0 ; смещение по Y (мкм)
P6-7=0 ; смещение по Z (мкм)
P6-8=3000 ; скорость конвейерной ленты при динамическом захвате
Для динамического захвата требуется |P6-8|>5. При расчёте по энкодеру абсолютное значение не обязано совпадать с фактической скоростью, но знак должен соответствовать направлению движения: положительный для +X, отрицательный для -X.
P6-9=13 ; формат ASCII
P6-10=1031 ; выход сигнала фотосъёмки Y31
P6-11=2041 ; вход датчика наличия изделия в зоне съёмки X41
Когда этот параметр задан как [2000+номер], это означает, что во время выполнения захвата изделия система в фоновом режиме продолжает отслеживать этот вход; при его активации система в фоновом режиме автоматически выполняет команду VT4, что позволяет сократить время пауз; если команда VT4 уже выполнялась в фоновом режиме, при выполнении команды VT4 она будет автоматически пропущена.
Группа параметров слежения:
P7-0=1 ; группа параметров 1
P7-1=1200 ; количество импульсов энкодера на оборот 1200
P7-2=10000 ; перемещение за один оборот энкодера 10 мм
P7-3=12 ; точка координат захвата изделия хранится в 12-й точке данных положения (может быть обучена);
P7-4=50000 ; смещение по X перед захватом изделия
P7-5=-10000 ; смещение по Z перед захватом изделия
P7-6=120 ; скорость достижения целевого YZC 120 мм/с;
P7-7=880 ; при захвате изделия выполняется M880
P7-8=10000 ; смещение по X после захвата изделия
P7-9=10000 ; смещение по Z после подъёма изделия
P7-10=15000 ; смещение по X после подъёма изделия
P7-11=100
P7-13=-80000 ; синхронный режим: предварительное смещение по X на -80 мм и выход на сопровождение по энкодеру
Пример программы:
G54T2
VS1; вызов группы параметров 1 для включения функции машинного зрения
MOVJ; позиционирование в начальную точку
MOVL; перемещение в точку над фиксированной точкой, ожидание захвата
N100VT4; выполнить один снимок, запросить получение данных о положении XYZC
N300VD12 P100; получить YZC, записать в PT12, при отсутствии данных перейти к N100
TK1; выполнить функцию слежения в соответствии с вышеуказанным полным набором действий
MOVJ; перемещение в точку укладки изделия
M886; выполнение пользовательского M-кода для укладки изделия
#600=#600+1; подсчёт количества захватов
MOVJ; позиционирование в промежуточную точку
GOTO 300; следующий объект на том же снимке
VE; выключение функции машинного зрения
M02Последовательность динамического захвата
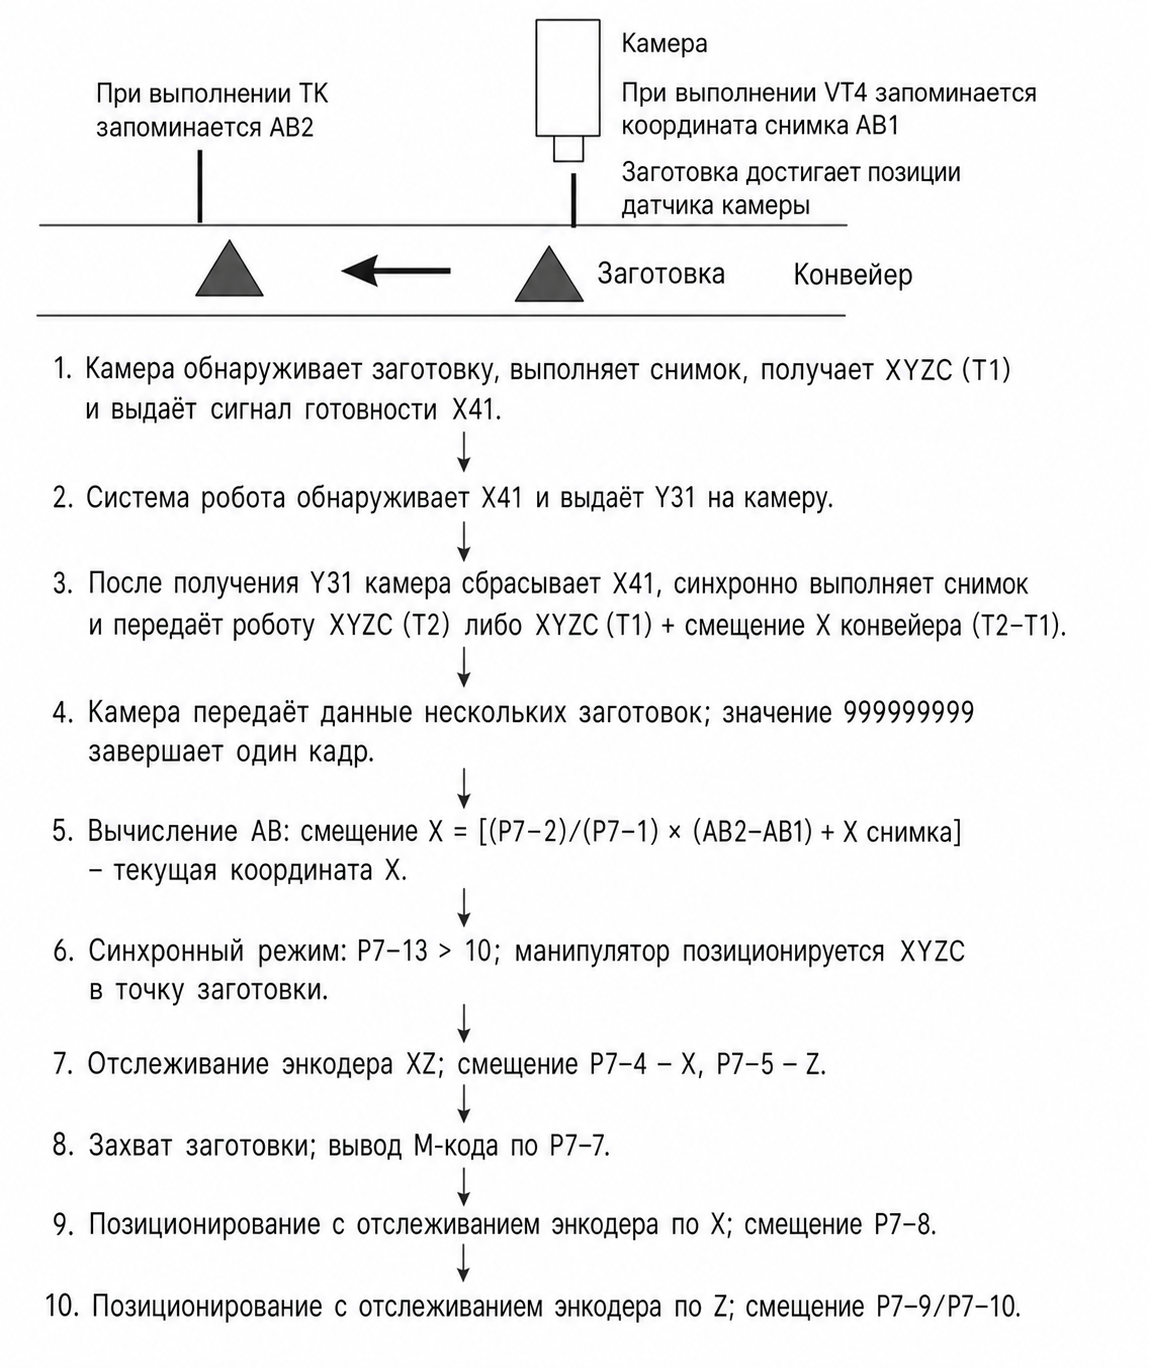
Последовательность синхронизации и захвата движущейся заготовки, этапы 1–10.
1. Синхронизация с системой зрения дискретными I/O. Если отдельного датчика нет, система зрения обнаруживает деталь и активирует X41. Контроллер отвечает выходом Y31; система зрения снимает X41 и фиксирует кадр.
2. Если по одному снимку требуется захватить несколько заготовок, задайте минимально допустимое значение P6-4, например 2000; P7-13 > 10.
3. Для одного снимка система машинного зрения может передать данные нескольких заготовок. Признаком конца набора служит дополнительная группа, во всех полях которой указано 999999999.
Примечания
1. Для захвата нескольких заготовок по одному снимку включите параметр P7-11 и задайте минимально допустимое значение P6-4.
2. После однократного выполнения команды VT система машинного зрения должна передать один набор данных снимка: группы координат всех обнаруженных заготовок и дополнительную завершающую группу, во всех полях которой указано 999999999.
3. Положительное направление оси X должно совпадать с направлением движения конвейера.
5.5 Работа с прессом (штамповочный процесс)
Для координации роботов на штамповочном участке можно использовать дискретные сигналы ввода-вывода или обмен данными по сети. Дискретный интерфейс обеспечивает детерминированный обмен и высокую помехоустойчивость, но требует большого числа соединений. Сетевой обмен упрощает кабельную разводку. Контроллер поддерживает оба варианта; в настоящем разделе рассмотрена схема с сетевым обменом.
5.5.1 Параметры
1. Общий параметр P330 «Функция системы»: 11 — сварка; 12 — паллетирование; 13 — напыление; 14–18 — штамповка, в том числе 14 — автономная установка; 15 — первая установка линии; 16 — последующая установка линии; 17 — резерв; 18 — один робот обслуживает два пресса.
При значении 14–18 контроллер работает в режиме управления роботом штамповочной линии. В окне каталога программ становится доступной команда «Шаблон программы» (MODULE). После ввода запрашиваемых данных и нажатия ENTER контроллер создаёт рабочую программу по выбранному шаблону.
2. Общий параметр P22 = 0 (P22 — блокировка между вращением шпинделя и его патроном);
3. Параметр обработки P4 = -1 (P4 задаёт число выполнений команды M20). Если первый робот штамповочной линии настроен как первая установка (P330 = 15), то при выборе на нём в автоматическом режиме команды «Одиночный цикл» или «Повторяющийся цикл» все последующие роботы переходят в тот же режим.
4. Параметр обработки P23 = 12.
5. Установите общий параметр P500 «Сеть» в 552 — сетевой обмен в штамповочном процессе. Другие значения: 0 — сеть выключена; 1 — сеть включена; 8 — автоматический запуск сети при включении питания; 40 — включение OPC.
Для объединения трёх и более контроллеров используйте сетевой коммутатор. Компьютер в этой локальной сети не требуется. IP-адрес P502 каждого контроллера должен быть уникальным и принадлежать общей подсети. При маске 255.255.255.0 назначайте адреса по порядку линии, изменяя последний октет.
Например, первой установке назначьте адрес 192.168.0.1, а последующим:
192.168.0.2
192.168.0.3
192.168.0.4
192.168.0.5
......
Для соединения двух контроллеров коммутатор не требуется: соедините их напрямую стандартным кабелем Ethernet.
Для проверки связи откройте окно «Диагностика и отладка» (DIAGN), нажмите P и введите IP-адрес проверяемого контроллера. Будет выполнена команда ping. Каждый контроллер в локальной сети должен отвечать на запросы от остальных контроллеров.
Если P500 = 552, из окна диагностики также можно передавать другим станциям тестовые команды управления вспомогательными реле M1001–M1127. Нажмите 9 и введите данные по запросам системы. Например, последовательность 9, 2, 1005 запускает программу на станции № 2. Команда M3xxx включает соответствующее реле, а M4xxx выключает его: последовательность 9, 3, 3078 включает M78 станции № 3; 4078 выключает это реле.
5.5.2 Шаблоны программ
В окне каталога программ выберите «Шаблон программы» (MODULE). Введите запрашиваемые данные и нажмите ENTER — контроллер создаст соответствующую рабочую программу.
К имени созданной программы автоматически добавляется признак `-mould-`. При обучении промежуточной точки в такой программе контроллер не вставляет новую строку, а записывает координаты в текущую строку, сохраняя исходные комментарии.
Шаблон перемещения заготовки между прессами (промежуточная установка): HIDEFILE-PRESS-MOVE.TXT
Шаблон автономной штамповочной установки: HIDEFILE-PRESS-SOLO.TXT
Шаблон подачи заготовки (первая установка линии): HIDEFILE-PRESS-UP.TXT
Шаблон выгрузки заготовки (последняя установка линии): HIDEFILE-PRESS-DOWN.TXT
Шаблон для одного робота, обслуживающего два пресса: HIDEFILE-PRESS-DOUBLE.TXT
Эти пять шаблонов можно изменять. Чтобы отобразить скрытые файлы шаблонов и разрешить их редактирование, нажмите F и введите сервисный пароль изготовителя системы ЧПУ.
1. HIDEFILE-PRESS-MOVE.TXT (для промежуточной установки линии)
G54T1; выбрать систему координат G54 и инструмент T1
обучите позиционную точку: точка ожидания перед захватом заготовки
M1076;/WAT+M76/WAT+X14(режим I/O), ожидание разрешения на захват заготовки от предыдущей установки
M1070;/WAT+X28, ожидание сигнала верхней мёртвой точки пресса перед захватом заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: положение захвата заготовки
M03; захватить заготовку
M1079;/WAT+X35, ожидание подтверждения захвата заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: безопасное положение после захвата
M3077;OUT+M77; сброс флага запрета передачи заготовки M78 предыдущей установки, сброс M76/M77 текущей установки
обучите позиционную точку: точка ожидания перед загрузкой заготовки в пресс
M2078;/WAT-M78, ожидание разрешения на загрузку заготовки в пресс
M1071;/WAT+X29, ожидание сигнала верхней мёртвой точки пресса перед загрузкой заготовки
обучите позиционную точку: точка над положением загрузки
обучите позиционную точку: положение загрузки заготовки
M04; освободить заготовку
M2079;/WAT-X35, ожидание подтверждения освобождения заготовки
обучите позиционную точку: точка над положением загрузки
обучите позиционную точку: безопасное положение на время хода пресса
M08; подать команду запуска пресса
G04P500; пауза 0,5 с
M1071;/WAT+X29, ожидание возврата пресса в верхнюю мёртвую точку после рабочего хода
M09; снять команду запуска пресса
M3078;OUT+M78; установка флага M78 «заготовка в прессе» и сигнала M76 разрешения следующей установке
M20; повторное выполнение программы
2. HIDEFILE-PRESS-SOLO.TXT (для автономной установки)
3. HIDEFILE-PRESS-UP.TXT (для первой установки линии)
G54T1; выбрать систему координат G54 и инструмент T1
обучите позиционную точку: точка ожидания перед захватом заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: положение захвата заготовки
M03; захватить заготовку
M1079;WAT+M79/WAT+X35 ожидание подтверждения захвата заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: безопасное положение после захвата
обучите позиционную точку: точка ожидания перед загрузкой заготовки в пресс
M2078;WAT-M78; ожидание разрешения на загрузку заготовки в пресс
M1071;WAT+M71/WAT+X29 ожидание сигнала верхней мёртвой точки пресса перед загрузкой заготовки
обучите позиционную точку: точка над положением загрузки
обучите позиционную точку: положение загрузки заготовки
M04; освободить заготовку
M2079;WAT-M79/WAT-X35 ожидание подтверждения освобождения заготовки
обучите позиционную точку: точка над положением загрузки
обучите позиционную точку: безопасное положение на время хода пресса
M08; подать команду запуска пресса
G04P500; пауза 0,5 с
M1071;WAT+M71/WAT+X29 ожидание возврата пресса в верхнюю мёртвую точку после рабочего хода
M09; снять команду запуска пресса
M3078;OUT+M78; установка флага M78 «заготовка в прессе» и сигнала M76 разрешения следующей установке
M20; повторное выполнение программы
4. HIDEFILE-PRESS-DOWN.TXT (для последней установки линии)
G54T1; выбрать систему координат G54 и инструмент T1
обучите позиционную точку: точка ожидания перед захватом заготовки
M1076;WAT+M76/WAT+X14(режим I/O); ожидание разрешения на захват заготовки от предыдущей установки
M1070;WAT+M70/WAT+X28 ожидание сигнала верхней мёртвой точки пресса перед захватом заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: положение захвата заготовки
M03; захватить заготовку
M1079;WAT+M79/WAT+X35 ожидание подтверждения захвата заготовки
обучите позиционную точку: точка над положением захвата
обучите позиционную точку: безопасное положение после захвата
M3077;OUT+M77; сброс флага запрета передачи заготовки M78 предыдущей установки, сброс M76/M77 текущей установки
обучите позиционную точку: точка ожидания перед выгрузкой заготовки
обучите позиционную точку: точка над положением выгрузки
обучите позиционную точку: положение выгрузки заготовки
M04; освободить заготовку
M2079;WAT-M79/WAT-X35 ожидание подтверждения освобождения заготовки
обучите позиционную точку: точка над положением выгрузки
M20; повторное выполнение программы
5. HIDEFILE-PRESS-DOUBLE.TXT
5.5.3 Назначение входов и выходов, программные команды
1. Вспомогательные реле
M53 — захват заготовки, команды M03/M05, выход Y18;
M54 — установка заготовки, команды M04/M05, выход Y19;
M48 — штамповка, команды M08/M09, выход Y11;
M49 — штамповка 2, команды M10/M11, выход Y10;
M50 — запрет штамповки, команды M59/M58, выход Y20;
M51 — запрет штамповки 2, команды M32/M33, выход Y08;
M70 — верхняя мёртвая точка пресса со стороны захвата, вход X28;
M71 — верхняя мёртвая точка пресса со стороны установки, вход X29;
M72 — режим одиночного хода, вход X32;
M73 — верхняя мёртвая точка пресса 2 (один робот обслуживает два пресса), вход X33;
M74 — режим одиночного хода пресса 2 (один робот обслуживает два пресса), вход X34;
M79 — наличие заготовки на захватном устройстве, вход X35;
M76 — разрешение текущей установке захватить заготовку: активное состояние — разрешение, неактивное — запрет;
M77 — команда сброса сигнала M78 предыдущей установки;
M78 — запрет установки заготовки: неактивное состояние — разрешение, активное — запрет;
2. Выходные сигналы
M03/M04/M05 — захват/установка/отключение захватного устройства (для режима напыления — включение/выключение), выходы Y18/Y19;
M08/M09 — пуск/останов штамповки, выход Y11;
M10/M11 — пуск/останов штамповки 2, выход Y10;
M59/M58 — запрет/разрешение штамповки, выход Y20;
M32/M33 — запрет/разрешение штамповки 2, выход Y08;
Y12 — выход аварийной остановки;
3. Входные сигналы
X19 — вход внешней аварийной остановки;
X28 — вход верхней мёртвой точки пресса со стороны захвата заготовки;
X29 — вход верхней мёртвой точки пресса со стороны установки заготовки;
X32 — вход сигнала режима одиночного хода пресса;
X33 — вход верхней мёртвой точки пресса 2 (для режима обслуживания двух прессов одним роботом);
X34 — вход сигнала режима одиночного хода пресса 2 (для режима обслуживания двух прессов одним роботом);
X35 — вход контроля наличия заготовки на захватном устройстве;
4. Порядок управления сигналами
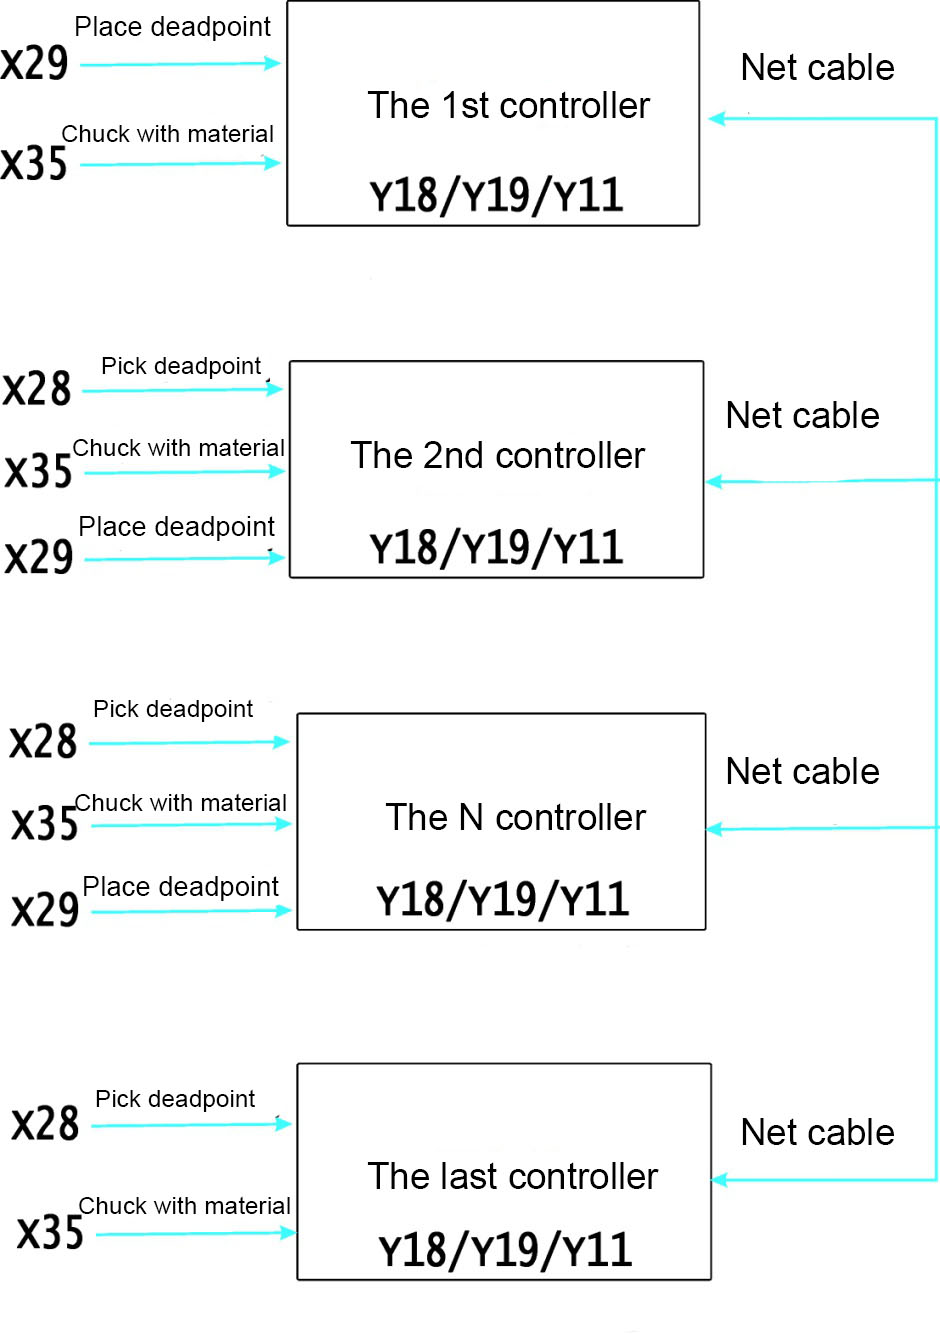
Сетевой обмен сигналами между контроллерами штамповочной линии.
4.1 Обмен сигналами с предыдущей установкой (для первой установки линии отсутствует):
При выполнении команды M3077 контроллер автоматически передаёт по сети предыдущему роботу команду, которая переводит
его вспомогательное реле M78 в неактивное состояние. Одновременно реле M76 и M77 текущего робота переходят в неактивное состояние.
4.2 Обмен сигналами со следующей установкой (для последней установки линии отсутствует):
При выполнении команды M3078 контроллер передаёт следующему роботу команду активации его вспомогательного реле M76.
4.3 Передача команд от первого робота всем последующим:
При выборе на первом роботе команд «Одиночный цикл», «Повторяющийся цикл», «Пуск» (START), «Пауза» (PAUSE), «Сброс» (RESET) и других команд управления они передаются всем последующим роботам линии.
ВНИМАНИЕ!
После включения питания и перед переходом к сетевой работе убедитесь, что во всех прессах отсутствуют заготовки. При включении питания состояния M77 и M78 всех роботов сбрасываются, поэтому запрет установки заготовки не действует.
5. Ручное управление
5.1 Выбор режима работы
На первом роботе штамповочной линии (P330 = 15) в автоматическом режиме выберите «Одиночный цикл» (SINGLE CYCLE) или «Повторяющийся цикл» (ENDLESS CYCLE). Все последующие роботы автоматически перейдут в тот же режим.
5.2 Взятие и размещение заготовки
Нажмите кнопку «Взять/разместить заготовку» (PICK AND PLACE MATERIAL) в левой части экрана. Для захвата заготовки нажмите S↑, для её установки — S↓.
6. Программные команды
6.1 M3000–M3135 L1001–L1255 — включить вспомогательное реле M0–M135 на станции, адрес которой задан аргументом L. Примеры:
M3078 L1024 — включить M78 контроллера с последним октетом IP-адреса 24;
M3071 L1255 — включить M71 на всех контроллерах сети (адрес станции 255 задаёт широковещательную рассылку).
6.2 M4000–M4135 L1001–L1255 — выключить вспомогательное реле M0–M135 на станции, адрес которой задан аргументом L. Действие противоположно командам M3000–M3135.
6.3 M3001–M3127 L2001–L2255 — включить вспомогательное реле кнопки M1001–M1127 на станции, адрес которой задан аргументом L. Примеры:
M3005 L2024 — запустить программу на контроллере с последним октетом IP-адреса 24;
M3001 L2255 — остановить программу на всех контроллерах сети (адрес станции 255 задаёт широковещательную рассылку).
6.4 M3077 — выключить M78 предыдущего робота и одновременно выключить M76 и M77 текущего робота.
6.5 M3078 — включить M76 следующего робота.
ВНИМАНИЕ!
После включения питания и перед переходом к сетевой работе убедитесь, что во всех прессах отсутствуют заготовки. При включении питания состояния M77 и M78 всех роботов сбрасываются, поэтому запрет установки заготовки не действует.
6 ПЛК
6.1 Краткое описание функций ПЛК
Контроллер программно реализует функции ПЛК. Программа ПЛК обрабатывает дискретные входы и выходы, внутренние вспомогательные реле, таймеры и счётчики, выполняет логические операции и обменивается данными с ядром системы управления.
Программу ПЛК можно редактировать двумя способами:
1. непосредственно на контроллере — в виде релейно-контактной схемы;
2. на компьютере — в программе NEWKER-PLC.EXE. Откройте файл PLC.LAD, внесите изменения, затем сохраните релейно-контактную схему и список инструкций. Комплект программы содержит три файла: PLC.LAD — релейно-контактная схема; PLC.PLC — список инструкций; PLC-NOTE — комментарии. После редактирования импортируйте файлы в контроллер и перезапустите его.
Форма исполняемой программы: список инструкций
Ёмкость программы: 10 000 шагов
Периоды выполнения задач: 2 мс — сверхбыстрый цикл; 8 мс — быстрый цикл; 100 мс — медленный цикл
Порядок выполнения: последовательный и циклический
Базовые элементы: внутренние реле, таймеры, счётчики, входные реле X и выходные реле Y
Пояснения
1. При последовательном выполнении контроллер обрабатывает инструкции построчно в порядке их записи.
2. При циклическом выполнении после последней инструкции контроллер начинает следующий цикл с первой строки.
ВНИМАНИЕ!
1. Для входов X0–X7 и X40–X47 перемычками на интерфейсной плате можно выбрать активный уровень 0 или 24 В. Для входов X8–X39 активным является уровень 0 В.
2. Для выходов Y0–Y31 активным является уровень 0 В.
6.2 Внутренние вспомогательные реле ПЛК M
| № | Обозначение | Наименование (функция) | Описание |
|---|---|---|---|
| 1 | M00 | Запрет движения (вход) | При активном реле движение осей запрещено; на HMI отображается `Forbid move` |
| 2 | M01 | Режим TEACH (состояние) | Реле активно, когда контроллер находится в режиме TEACH |
| 3 | M02 | Признак запуска системы (состояние) | При запуске системы реле активируется, то есть принимает значение 1, и остаётся активным |
| 4 | M03 | Запрет выполнения программы (вход) | При активном реле выполнение программы в режиме PLAY запрещено |
| 5 | M04 | Аварийная остановка (вход) | Реле активно при аварийной остановке |
| 6 | M08 | Движение осей | Реле активно, когда выполняется движение по одной или нескольким осям (состояние) |
| 7 | M10 | Открыта защитная дверь (вход) | Реле активно, когда защитная дверь открыта |
| 8 | M12 | Аварийное состояние (вход) | Реле активно при аварийной остановке, аварии привода, пользовательской аварии или срабатывании аппаратного ограничителя |
| 9 | M22 | Режим PLAY (выход) | Реле активно, когда контроллер находится в режиме PLAY |
| 10 | M23 | Аварийное состояние (выход) | Реле активно, когда контроллер находится в аварийном состоянии |
| 11 | M26 | Выполнение команды M01 (вход) | Реле активно при выполнении команды M01 и обозначает приостановку программы |
| 12 | M32 | Авария привода J1 (вход) | Реле активно при аварии привода оси J1 |
| 13 | M33 | Авария привода J2 (вход) | Реле активно при аварии привода оси J2 |
| 14 | M34 | Авария привода J3 (вход) | Реле активно при аварии привода оси J3 |
| 15 | M35 | Авария привода J4 (вход) | Реле активно при аварии привода оси J4 |
| 16 | M36 | Авария привода J5 (вход) | Реле активно при аварии привода оси J5 |
| 17 | M314 | Авария привода J6 (вход) | Реле активно при аварии привода оси J6 |
| 18 | M315 | Авария привода Xs (вход) | Реле активно при аварии привода оси Xs |
| 19 | M316 | Авария привода Ys (вход) | Реле активно при аварии привода оси Ys |
| 20 | M38 | Выполнение блока в скобках (вход) | В режиме PLAY при активном реле выполняется программный блок, заключённый в «()»; при неактивном реле этот блок пропускается |
| 21 | M39 | Авария шпинделя (вход) | Реле активно при аварии привода шпинделя |
| 22 | M44 | Перегрузка системы охлаждения (вход) | Реле активно при перегрузке двигателя системы охлаждения |
| 23 | M45 | Недостаточный уровень охлаждающей жидкости (вход) | Реле активно при недостаточном уровне охлаждающей жидкости |
| 24 | M46 | Перегрузка системы смазки (вход) | Реле активно при перегрузке двигателя системы смазки |
| 25 | M47 | Недостаточный уровень смазочного материала (вход) | Реле активно при недостаточном уровне смазочного материала |
| — | M44–M47 | Примечание | Это стандартные внутренние реле периферийного оборудования ЧПУ. Их назначение в конкретной роботизированной установке определяется загруженной программой ПЛК; при отсутствии соответствующего оборудования реле могут не использоваться или иметь другое назначение. |
| 26 | M48 | Охлаждение (выход) | Реле активно при включённом охлаждении; состоянием управляют команды M08/M09 |
| 27 | M51 | Смазка (выход) | Реле активно при включённой смазке; состоянием управляют команды M32/M33 |
| 28 | M53 M54 M55 M231 M232 | Вращение первого шпинделя вперёд/назад/стоп; вращение второго шпинделя вперёд/назад | Реле M53, M54 и M55 относятся к направлению вращения и останову первого шпинделя, M231 и M232 — к направлениям вращения второго шпинделя; их активностью управляют соответствующие команды M04/M03/M05/M203/M204 (выход) |
| 29 | M55 | Стоп шпинделя | Реле активно при останове шпинделя; его состоянием управляют команды M05/M03/M04 (выход) |
| 30 | M59 | Пользовательский выход | Соответствует командам M61/M60 (выход) |
| 31 | M63 | Пользовательский выход | Соответствует командам M63/M62 (выход) |
| 32 | M52 | Пользовательский выход | Соответствует командам M65/M64 (выход) |
| 33 | M60 | Пользовательский выход | Соответствует командам M67/M66 (выход) |
| 34 | M105 | Пользовательский выход | Соответствует командам M69/M68 (выход) |
| 35 | M56 | Пользовательский выход | Соответствует командам M71/M70 (выход) |
| 36 | M57 | Пользовательский выход | Соответствует командам M73/M72 (выход) |
| 37 | M50 | Пользовательский выход | Соответствует командам M59/M58 (выход) |
| 38 | M61 | Пользовательский выход | Соответствует командам M79/M78 (выход) |
| 39 | M49 | Пользовательский выход | Соответствует командам M11/M10 (выход) |
| 40 | M80–M95 | Пользовательские аварийные сигналы 0–15 | При включении соответствующего внутреннего реле контроллер отображает связанное с ним пользовательское аварийное сообщение. Условие включения реле и реакция оборудования определяются загруженной программой ПЛК (вход) |
| 41 | M114 | Дистанционный пуск (вход) | При активном реле запускается выполнение программы; реле используется внешним сигналом RUN |
| 42 | M115 | Дистанционный останов (вход) | При активном реле выполнение программы останавливается; реле используется внешним сигналом HALT |
| 43 | M122 | Выполнение программы (состояние) | Реле активно во время автоматического выполнения программы |
| 44 | M123 | Пауза программы (состояние) | Реле активно, когда выполнение программы приостановлено |
| 45 | M128 | Запрет оси J1 | Активно — запрещает движение оси J1 (вход) |
| 46 | M129 | Запрет оси J2 | Активно — запрещает движение оси J2 (вход) |
| 47 | M130 | Запрет оси J3 | Активно — запрещает движение оси J3 (вход) |
| 48 | M131 | Запрет оси J4 | Активно — запрещает движение оси J4 (вход) |
| 49 | M132 | Запрет оси J5 | Активно — запрещает движение оси J5 (вход) |
| 50 | M318 | Запрет оси J6 | Активно — запрещает движение оси J6 (вход) |
| 51 | M319 | Запрет оси Xs | Активно — запрещает движение оси Xs (вход) |
| 52 | M320 | Запрет оси Ys | Активно — запрещает движение оси Ys (вход) |
| 53 | M200 | Состояние движения | Положительное движение оси X |
| 54 | M201 | Состояние движения | Отрицательное движение оси X |
| 55 | M202 | Состояние движения | Положительное движение оси Y |
| 56 | M203 | Состояние движения | Отрицательное движение оси Y |
| 57 | M204 | Состояние движения | Положительное движение оси Z |
| 58 | M205 | Состояние движения | Отрицательное движение оси Z |
| 59 | M206 | Состояние движения | Положительное движение оси A |
| 60 | M207 | Состояние движения | Отрицательное движение оси A |
| 61 | M208 | Состояние движения | Положительное движение оси B |
| 62 | M209 | Состояние движения | Отрицательное движение оси B |
| 63 | M210 | Состояние движения | Положительное движение оси C |
| 64 | M211 | Состояние движения | Отрицательное движение оси C |
| 65 | M212 | Состояние движения | Положительное движение оси Xs |
| 66 | M213 | Состояние движения | Отрицательное движение оси Xs |
| 67 | M214 | Состояние движения | Положительное движение оси Ys |
| 68 | M215 | Состояние движения | Отрицательное движение оси Ys |
| 69 | M824 | Состояние реферирования | Ось X отреферирована |
| 70 | M825 | Состояние реферирования | Ось Y отреферирована |
| 71 | M826 | Состояние реферирования | Ось Z отреферирована |
| 72 | M827 | Состояние реферирования | Ось A отреферирована |
| 73 | M828 | Состояние реферирования | Ось B отреферирована |
| 74 | M829 | Состояние реферирования | Ось C отреферирована |
| 75 | M830 | Состояние реферирования | Ось Xs отреферирована |
| 76 | M831 | Состояние реферирования | Ось Ys отреферирована |
| 77 | M265 | Нажатие RESET (состояние) | Реле включается непосредственно после нажатия RESET; сигнал передаётся с уровня ЧПУ в ПЛК, после чего программа ПЛК должна сбросить это реле |
| 78 | M282–M289 | Связь с ведомыми устройствами 1–8 (состояние) | Каждое реле соответствует одному ведомому устройству и активно при установленном соединении с соответствующей станцией |
| 79 | M290–M297 | Пользовательские реле (вход/выход) | Назначение и реакция на активное состояние определяются программой ПЛК |
| 80 | M298–M313 | Пользовательские энергонезависимые реле (вход/выход) | Назначение определяется программой ПЛК; состояние сохраняется при отключении питания |
| 81 | M317 | Готовность системы (состояние) | Реле активно, когда роботизированная система готова к работе |
| 82 | M321, M325, M329 | Пользовательские реле (вход/выход) | Назначение и реакция на активное состояние определяются программой ПЛК |
| 83 | M330–M377 | Пользовательские реле (вход/выход) | Состоянием управляют команды M3330/M4330–M3377/M4377; назначение определяется программой ПЛК |
| 84 | M999 | Маркер конца быстродействующего участка программы ПЛК | Инструкции перед M999 выполняются с периодом 8 или 2 мс в зависимости от значения P32 |
| 85 | M1014 | Сброс аварийной остановки, снижение скорости | Служебное реле сброса аварийной остановки и снижения скорости |
| 86 | M1050 | Автоматический режим (состояние) | Реле активно, когда контроллер находится в автоматическом режиме |
| 87 | M1069 | Ручной режим (состояние) | Реле активно, когда контроллер находится в ручном режиме |
| 88 | M801 | Режим ручного возврата в ноль (состояние) | Реле активно, когда контроллер находится в режиме ручного возврата в ноль |
| 89 | M803 | Режим пробного прогона (состояние) | Реле активно при пробном выполнении программы из режима программирования |
6.3 Функциональные модули ПЛК
6.3.1 Команды счётчиков и таймеров
Доступно 16 счётчиков C0–C15 и 80 таймеров T0–T79:
10 мс, общего назначения — T0–T3 и T16–T31;
10 мс, накопительные — T4–T7 и T32–T47;
1 с, общего назначения — T8–T11 и T48–T63;
1 с, накопительные — T12–T15 и T64–T79.
6.3.2 Базовые команды
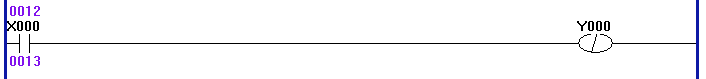
1. --[/] — инверсная выходная катушка
При неактивном X00 выход Y00 включён; при активном X00 выход Y00 выключен.
2. --[U] — импульсная выходная катушка по нарастающему фронту

При нарастающем фронте X01, то есть при его переходе из неактивного состояния в активное, выход Y02 включается на один цикл выполнения ПЛК.
3. --[D] — импульсная выходная катушка по спадающему фронту

При спадающем фронте X02, то есть при его переходе из активного состояния в неактивное, выход Y03 включается на один цикл выполнения ПЛК.
4. --[US] — устанавливающая катушка по нарастающему фронту

При нарастающем фронте X03 устанавливается Y04.
5. --[DS] — устанавливающая катушка по спадающему фронту

При спадающем фронте X04 устанавливается Y05.
6. --[UR] — сбрасывающая катушка по нарастающему фронту

При нарастающем фронте X05 сбрасывается Y06.
7. --[DR] — сбрасывающая катушка по спадающему фронту

При спадающем фронте X06 сбрасывается Y07.
6.3.3 Функциональные блоки логических операций
ВНИМАНИЕ!
1. Параметр C всегда задаётся адресом.
2. Диапазон значений констант: 0–255.
I. CMP: Сравнение данных
Условия управления:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Результат сравнения записывается в три младших бита операнда C:
A > B — значение 1;
A = B — значение 2;
A < B — значение 4.
Пример 1:
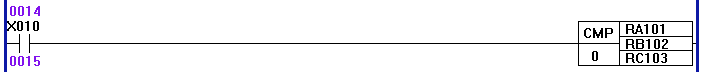
Условие управления = 0, параметр A — адрес, параметр B — адрес.
При активном X10: A = 01000101, B = 00010010. Поскольку A > B, в R103 записывается результат 00000001, если исходное значение R103 было равно 0.
Пример 2:
Условие управления = 1, параметр A — адрес, параметр B — адрес.
При активном X10: A = 0000010110100001, B = 0000010110100000. Поскольку A > B, в R103 записывается результат 0000000000000001, если исходное значение R103 было равно 0.
II. MOV: Пересылка данных
Условия управления:
0 — 8 бит, параметры A и B — адреса;
1 — 16 бит, параметры A и B — адреса;
2 — 8 бит, параметр A — адрес, параметр B — константа;
3 — 16 бит, параметр A — адрес, параметр B — константа.
Операция записывает значение B по адресу A. Параметр A всегда задаётся адресом.
Условие управления = 2, параметр A — адрес, параметр B — константа.
При активном X03 значение B = 7 (00000111) записывается по адресу A = R105. Результат: R105 = 00000111.
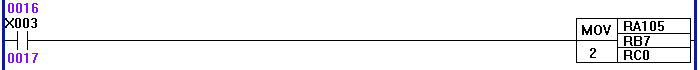
III. BIT: Битовые операции с данными
Условие управления: состоит из двух цифр.
Левая цифра:
1 — логическое И;
2 — логическое ИЛИ;
3 — исключающее ИЛИ;
4 — логическое НЕ; после инвертирования A результат записывается в C, параметр B не используется;
5 — логический сдвиг влево;
6 — логический сдвиг вправо.
Правая часть условия задаёт разрядность и тип операндов:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Например, условие управления 305 задаёт 16-разрядную операцию «исключающее ИЛИ», где A — константа, B — адрес.
Операции
1. Логическое И: C = A & B.
При активном M77 условие управления 10 задаёт логическое И над 8-разрядными операндами A и B, заданными адресами.
Если A (адрес 10) = 10000111 и B (адрес 12) = 01100001, то C (адрес 15) = 00000001.

2. Логическое ИЛИ: C = A | B.
При активном M77 условие управления 20 задаёт логическое ИЛИ над 8-разрядными операндами A и B, заданными адресами.
Если A (адрес 10) = 10000111 и B (адрес 12) = 01100001, то C (адрес 15) = 11100111.

3. Исключающее ИЛИ: C = A ^ B.
При активном M77 условие управления 30 задаёт исключающее ИЛИ над 8-разрядными операндами A и B, заданными адресами.
Если A (адрес 10) = 10000111 и B (адрес 12) = 01100001, то C (адрес 15) = 11100110.

4. Логическое НЕ: C = ~A.
При активном M77 условие управления 40 задаёт логическое НЕ над 8-разрядным операндом A, заданным адресом. Если A (адрес 10) = 10000111, то C (адрес 15) = 01111000.

5. Логический сдвиг влево: C = A << B, где B задаёт число разрядов сдвига.
При активном M77 условие управления 50 задаёт логический сдвиг 8-разрядного операнда A влево; A и B заданы адресами.
Если A (адрес 10) = 10000111 и B (адрес 11) = 00000011, то C (адрес 15) = 00111000.

6. Логический сдвиг вправо: C = A >> B, где B задаёт число разрядов сдвига.
При активном M77 условие управления 60 задаёт логический сдвиг 8-разрядного операнда A вправо; A и B заданы адресами.
Если A (адрес 10) = 10000111 и B (адрес 11) = 00000011, то C (адрес 15) = 00010000.
IV. ADD: Сложение данных
Условия управления:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Операция: C = A + B.
При активном M71 условие управления 0 задаёт 8-разрядные операнды A и B, заданные адресами. Если A (адрес 23) = 10000111 и B (адрес 34) = 01100001, то C (адрес 32) = 11101000.

V. SUB: Вычитание данных
Условия управления:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Операция: C = A − B.
При активном X22 условие управления 0 задаёт 8-разрядные операнды A и B, заданные адресами. Если A (адрес 30) = 10100000 и B (адрес 11) = 01100000, то C (адрес 45) = 01000000.

VI. MUL: Умножение данных
Условия управления:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Операция: C = A × B.
При активном M70 условие управления 0 задаёт 8-разрядные операнды A и B, заданные адресами. Если A (адрес 10) = 10100111 и B (адрес 20) = 00000101, то в C (адрес 15) записываются младшие восемь разрядов результата: 01000011.

VII. DIV: Деление данных
Условия управления:
0 — 8-битные данные, параметры A и B — адреса;
1 — 16-битные данные, параметры A и B — адреса;
2 — 8-битные данные, параметр A — адрес, параметр B — константа;
3 — 16-битные данные, параметр A — адрес, параметр B — константа;
4 — 8-битные данные, параметр A — константа, параметр B — адрес;
5 — 16-битные данные, параметр A — константа, параметр B — адрес;
8 — параметры A и B — константы.
Операция: C = A / B.
При активном X00 условие управления 0 задаёт 8-разрядные операнды A и B, заданные адресами. Если A (адрес 1) = 10100111 и B (адрес 2) = 00000101, то в C (адрес 111) записывается целая часть частного: 00100001.

6.3.4 Функциональные блоки управления потоком
1. END1 — конец уровня 1

Участок программы ПЛК до END1 выполняется в быстром цикле с периодом 8 мс.
2. END2 — конец уровня 2

Участок программы ПЛК до END2 выполняется в медленном цикле с периодом 100 мс.
3. LABL — метка перехода

В релейно-контактной схеме место назначения перехода задаётся блоком LABL, на который ссылается блок JUMP.
Номер метки LABL: 1–9999.
4. JUMP — условный или безусловный переход
JUMP передаёт управление инструкции, следующей за указанной меткой. На одну метку могут ссылаться несколько переходов. Переход вперёд и назад разрешён; переход через END1 или END2 и выход из подпрограммы запрещены.
Пример 1:

При неактивном M78 переход не выполняется: контроллер переходит к инструкции после JUMP.
При активном M78 управление передаётся инструкции после заданной метки.
Номер метки в JUMP: 1–9999.
Пример 2:
При активном X11 строки 45–49 пропускаются и выполнение продолжается со строки 51. При неактивном X11 переход не выполняется и следующей выполняется строка 45.
5. CALL — условный или безусловный вызов подпрограммы
CALL вызывает подпрограмму с указанным номером. Несколько блоков CALL могут обращаться к одной подпрограмме; допускаются вложенные вызовы. Вызов подпрограммы из программы уровня 1 запрещён. Подпрограммы должны располагаться после END2.
Пример 1:

При активном M72 вызывается подпрограмма с указанным номером, например CALL 16. При неактивном M72 выполняется инструкция после CALL.
6. SP — начало подпрограммы
7. SPE — конец подпрограммы
SP задаёт начало и номер подпрограммы, SPE — её конец. При достижении SPE управление возвращается в вызывающую программу. Все подпрограммы должны располагаться после END2.
Пример 1:


Пример подпрограммы SP16.
Пример 2:
При активном M288 вызывается подпрограмма SP16; при неактивном M288 вызов не выполняется.
8. RETN — условный возврат из подпрограммы
Если условие блока RETN истинно, управление немедленно возвращается в вызывающую программу. Если условие ложно, выполнение подпрограммы продолжается до блока SPE, после чего управление возвращается в вызывающую программу.
При активном X11 вызывается подпрограмма SP22. Если в подпрограмме M285 активен, условие RETN истинно: управление немедленно возвращается в основную программу на строку 13. Если M285 неактивен, подпрограмма выполняется от строки 18 до конца, затем управление возвращается в основную программу.
6.3.5 Адреса операндов функциональных блоков ПЛК
I. Адреса групп входов X и выходов Y
| Адрес | Группа сигналов | Адрес | Группа сигналов | Адрес | Группа сигналов |
|---|---|---|---|---|---|
| 1 | X0-X7 | 13 | X151-X158 | 51 | Y0-Y7 |
| 2 | X8-X15 | 14 | X159-X166 | 52 | Y8-Y15 |
| 3 | X16-X23 | 15 | X167-X174 | 53 | Y16-Y23 |
| 4 | X24-X31 | 16 | X175-X182 | 54 | Y24-Y31 |
| 7 | X50-X57 | 17 | X183-X190 | 55 | Y50-Y57 |
| 8 | X58-X65 | 18 | X191-X198 | 57 | Y71-Y78 |
| 9 | X66-X73 | 31 | X200-X207 | 58 | Y79-Y80 |
| 10 | X74-X81 | 32 | X208-X208 |
II. Адреса групп вспомогательных реле M и специальных значений
| Адрес | Группа сигналов или значение | Адрес | Группа сигналов или значение |
|---|---|---|---|
| 101 | M0–M7 | 117 | M200–M207 |
| 102 | M8–M15 | 118 | M208–M215 |
| 103 | M16–M23 | 119 | M250–M257 |
| 104 | M24–M31 | 120 | M258–M265 |
| 105 | M32–M39 | 121 | M266–M273 |
| 106 | M40–M47 | 122 | M274–M281 |
| 107 | M48–M55 | 123 | M218–M225 |
| 108 | M56–M63 | 124 | M226–M233 |
| 109 | M64–M71 | 125 | M234–M241 |
| 110 | M72–M79 | 126 | M242–M249 |
| 111 | M80–M87 | 127 | M282–M289 |
| 112 | M88–M95 | 128 | M290–M297 |
| 113 | M100–M107 | 129 | M298–M305 |
| 114 | M108–M115 | 130 | M306–M313 |
| 115 | M120–M127 | 131 | M800–M807 |
| 116 | M128–M135 | 132 | M808–M815 |
| 151 | Общее количество инструментов | 153 | Номер текущего гнезда инструментального магазина |
| 155 | Номер целевого гнезда инструментального магазина |
Примечания
1. Нечётный адрес можно использовать для 8- и 16-разрядных операндов.
2. Чётный адрес можно использовать только для 8-разрядного операнда.
3. Для 16-разрядного операнда с нечётным адресом используются байты по указанному нечётному и следующему за ним чётному адресу.
4. Константа должна помещаться в 8-разрядное значение.
7 Подключение
7.1 Электрические характеристики системы управления промышленным роботом
- Промышленная вычислительная платформа: 32-разрядный процессор ARM, DSP и FPGA
- 128 МБ памяти для пользовательских данных с возможностью расширения до 32 ГБ
- Сенсорный цветной TFT-дисплей с разрешением 800 × 600
- Интерфейс USB
- Импульсный источник питания с повышенной помехоустойчивостью
- Ручной импульсный генератор
- 48 расширяемых входов и 32 выхода
- 2 канала аналогового выхода 0–10 В
- 1 канал квадратурного входа энкодера
- 6 выходов управления электромагнитными тормозами двигателей
7.2 Технические характеристики системы
- Число управляемых осей: 8 — J1–J6, Xs и Ys
- Дискретность задания перемещения: 0,001 мм
- Максимальная скорость: 240 м/мин
- Диапазон задаваемой скорости линейного перемещения: 0,01–30 000 мм/мин
- Минимальная единица ввода: 0,001 мм
- Диапазон программируемых размеров: ±99999,999 мм
- Программирование: по ISO 840
- Определение программной системы координат: по ISO 841
- Средняя наработка на отказ (MTBF): более 6000 ч
7.3 Условия эксплуатации
- Электропитание: переменный ток 220 В (+10 %, –15 %), частота 50 Гц ±1 %
- Мощность источника питания: не более 150 Вт
- Питание контроллера должно подаваться через разделительный трансформатор
- Рабочая температура: 5…45 °C; относительная влажность: 40–80 %
- Температура хранения и транспортировки: 0…55 °C; относительная влажность: менее 90 % при 40 °C
- Окружающая среда: без пыли, масляного тумана и коррозионно-активных газов; место установки должно хорошо вентилироваться
7.4 Монтаж и подключение системы
Перед монтажом проверьте комплектность, отсутствие повреждений и совместимость контроллера робота, источников питания приводов, серводвигателей, интерфейсных плат и другого оборудования.
Установите контроллер так, чтобы вокруг него оставалось пространство для вентиляции. Пульт обучения разместите в удобном для оператора месте, защищённом от стружки, сварочных брызг, искр и других горячих частиц.
Прокладывайте силовые и сигнальные цепи раздельно. Контроллер робота и источники питания приводов по возможности размещайте отдельно от силового коммутационного оборудования. Сигнальные кабели прокладывайте вдали от контакторов переменного тока и других источников электромагнитных помех. Входные сигналы рекомендуется подключать непосредственно к контроллеру, не проводя их через силовой шкаф. Выполните защитное заземление в соответствии с требованиями к оборудованию.
Полностью вставьте все разъёмы и затяните крепёжные винты. Запрещается подключать или отключать разъёмы приводов, двигателей и сигнальных кабелей при включённом питании.
Не допускайте ударов по пульту обучения и контакта его корпуса с острыми предметами. Перед окраской оборудования снимите или герметично укройте контроллер и пульт обучения.
Не размещайте контроллер вблизи источников сильных магнитных полей и электромагнитных помех, а также рядом с горючими, взрывоопасными и другими опасными веществами.
ВНИМАНИЕ!
1. Место установки пульта обучения должно быть защищено от грозовых и импульсных перенапряжений.
2. Надёжно закрепите пульт обучения, чтобы исключить его падение или отсоединение под действием вибрации.
3. Не устанавливайте пульт обучения на горючие материалы или в непосредственной близости от них.
7.4.1 Схема подключения системы
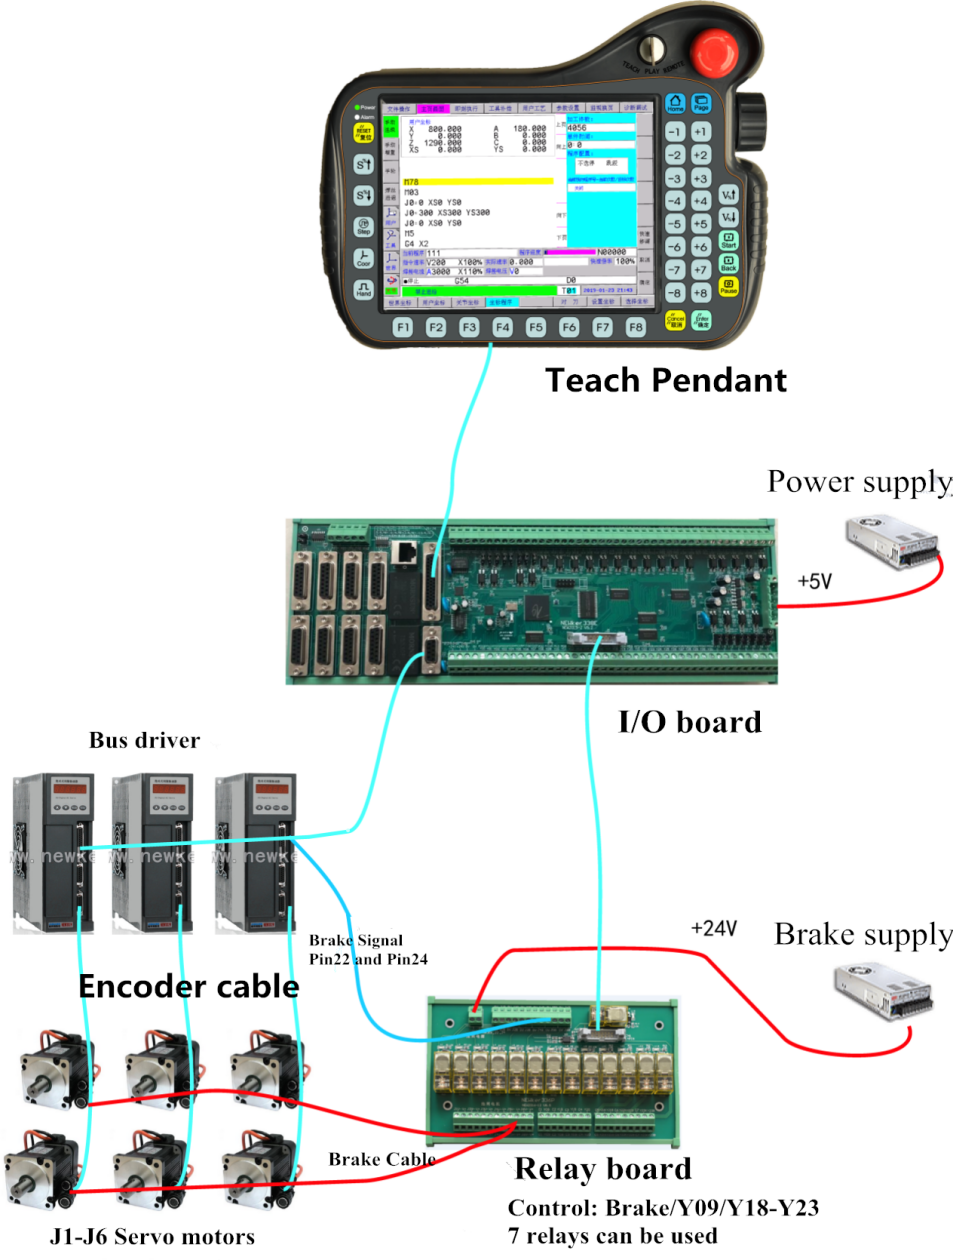
Общая схема подключения контроллера, пульта обучения, сервоприводов, двигателей и релейной платы
7.4.1.1 Интерфейсная плата ввода-вывода (I/O)
В руководстве показаны два исполнения интерфейсной платы. Рисунки ниже относятся соответственно к платам 338G и 2038G.
Исполнение 338G
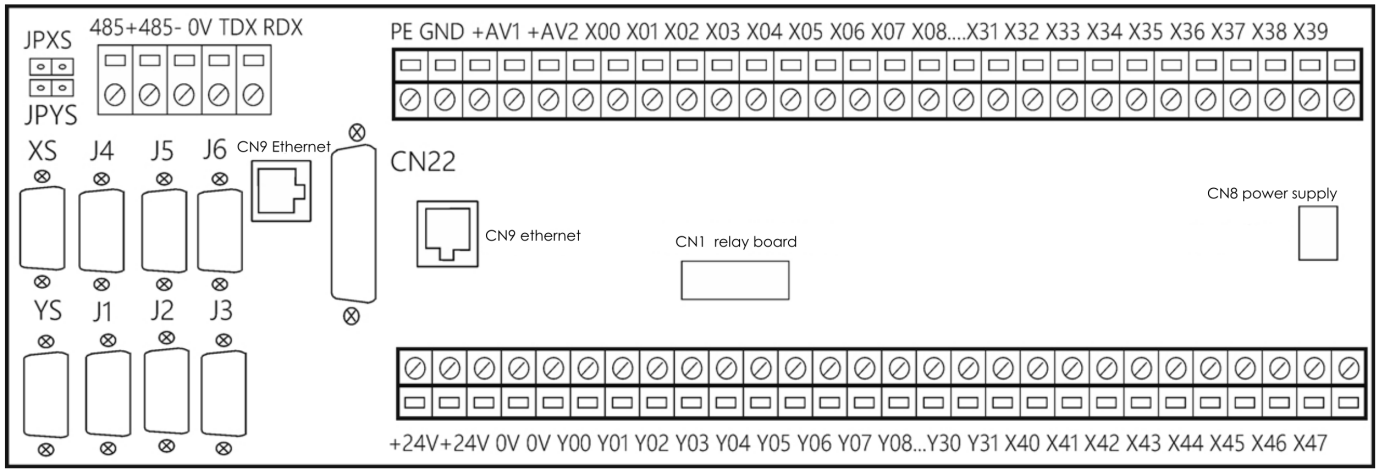
Расположение разъёмов и клемм интерфейсной платы 338G
Исполнение 2038G
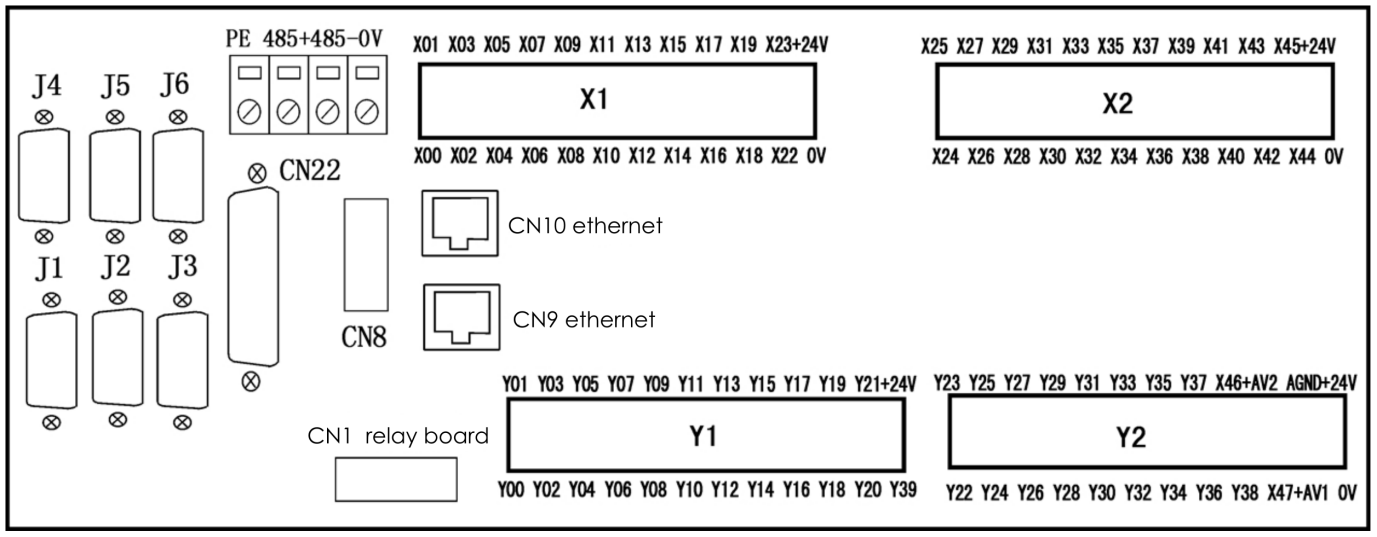
Расположение разъёмов и клемм интерфейсной платы 2038G
Разъёмы и сигналы интерфейсных плат
1. CN22 — подключение пульта обучения робота;
2. CN9, CN10 — порты Ethernet 1 Гбит/с для подключения сервоприводов по EtherCAT;
3. CN8 — подключение импульсного источника питания;
4. X1, X2 — входные сигналы;
5. Y1, Y2 — выходные сигналы;
6. J1–J6 — подключение импульсных сервоприводов;
7. JPXS, JPYS — перемычки цепей аварийных сигналов импульсных приводов. Если аварийный выход привода выполнен нормально замкнутым и ось XS или YS отсутствует, установите соответствующую перемычку. При наличии оси снимите её перемычку;
8. +AV1, +AV2 — два гальванически изолированных аналоговых выхода 0–10 В; AGND — общий провод аналоговых сигналов. Выходы можно использовать для задания сварочного тока и напряжения;
9. CN1/CN2 — подключение релейной платы. Назначение контактов CN1: 1 — Y05; 2 — X40; 3 — Y09; 4 — Y10; 5 — Y11; 6 — Y18; 7 — Y19; 8 — Y20; 9 — Y21; 10 — Y22; 11 — Y23; 12 — 0 V; 13/14 — +24 V.
На релейной плате установлены одно системное реле управления растормаживанием, шесть реле тормозов двигателей и семь пользовательских выходных реле Y09, Y18, Y19, Y20, Y21, Y22 и Y23.
Системный выход Y05 управляет электромагнитными тормозами осей. Он активен при растормаживании и недоступен для пользовательского назначения.
10. Для входов X00–X07 и X40–X47 перемычками выбирается активный уровень +24 или 0 В. X40 — вход обратной связи цепи тормозов; он активируется после штатного растормаживания всех осей и недоступен для пользовательского назначения.
ВНИМАНИЕ! Надёжно подключите клемму PE к шине защитного заземления.
Дискретные входы X
X00 — контроль поджига дуги;
X01 — неисправность сварочного аппарата;
X02 — авария частотного преобразователя;
X03 — контроль наплавки;
X04 — авария охлаждения;
X05 — аварийный сигнал системы смазки;
X06 — аварийный сигнал отсутствия дуги;
X07 — аварийный сигнал отсутствия защитного газа;
X46 — окончание сварочной проволоки;
X47 — неисправность электропитания;
X20 — авария привода X/Y/Z/A (ALM);
X21 — авария привода C/B/XS/YS (ALM 1);
X22 — авария внешнего устройства (ALM2);
X23 — авария столкновения сварочной горелки (ALM3);
X17 — дистанционный останов (HALT);
X18 — дистанционный пуск (RUN);
X19 — дистанционное аварийное отключение (ESTOP);
X40 — контроль тормозов двигателей;
X42 — переключатель паузы по команде M01 (при X42 = 1 пауза по M01);
X45 — переключатель режима ручного ведения робота;
X28, X29, X32–X39 — входы выбора программы из очереди (до 10 программ);
X08/X11/X12/X13/X26/X25/X17/X16 — входы реферирования осей A/Y/X/Z/B/C/XS/YS соответственно (A0/Y0/X0/Z0/B0/C0/XS0/YS0);
X11–X15 можно аппаратно настроить как входы энкодера ZA+/ZA−/ZB+/ZB−/+5 V: удалите R913–R917 и установите перемычки 0 Ом в позиции R923–R928.
ВНИМАНИЕ! В оригинальной схеме X17 указан одновременно как HALT и как вход реферирования оси Xs. Назначение X17 выбирается конфигурацией оборудования; эти две функции нельзя использовать одновременно.
Пользователю доступны семь настраиваемых входов ПЛК: X09, X10, X14, X24 и X42–X44.
Дискретные выходы Y
Y05 — реле управления тормозом;
Y08 — M32 смазка;
Y09 — M71 поджиг дуги при сварке;
Y10 — M10 патрон;
Y11 — M08 охлаждение;
Y12 — M05 останов сварочного аппарата;
Y16 — сигнал разрешения работы привода EN; команда G118 может включать/выключать сигнал EN;
Y17 — сигнал сброса аварии привода INTH;
Y18 — M03 подача проволоки на сварочном аппарате;
Y19 — M04 обратная подача проволоки;
Y20 — M59 продувка газом;
Y21 — M73 наплавка;
Пользователю доступны 28 настраиваемых выходов ПЛК: Y00–Y07, Y13–Y15 и Y22–Y39.
ВНИМАНИЕ! При включении питания состояния выходов могут быть неустойчивыми. При использовании приводов с импульсным управлением обязательно подключите аппаратный сигнал разрешения EN.
7.4.1.2 Релейная плата системы управления роботом
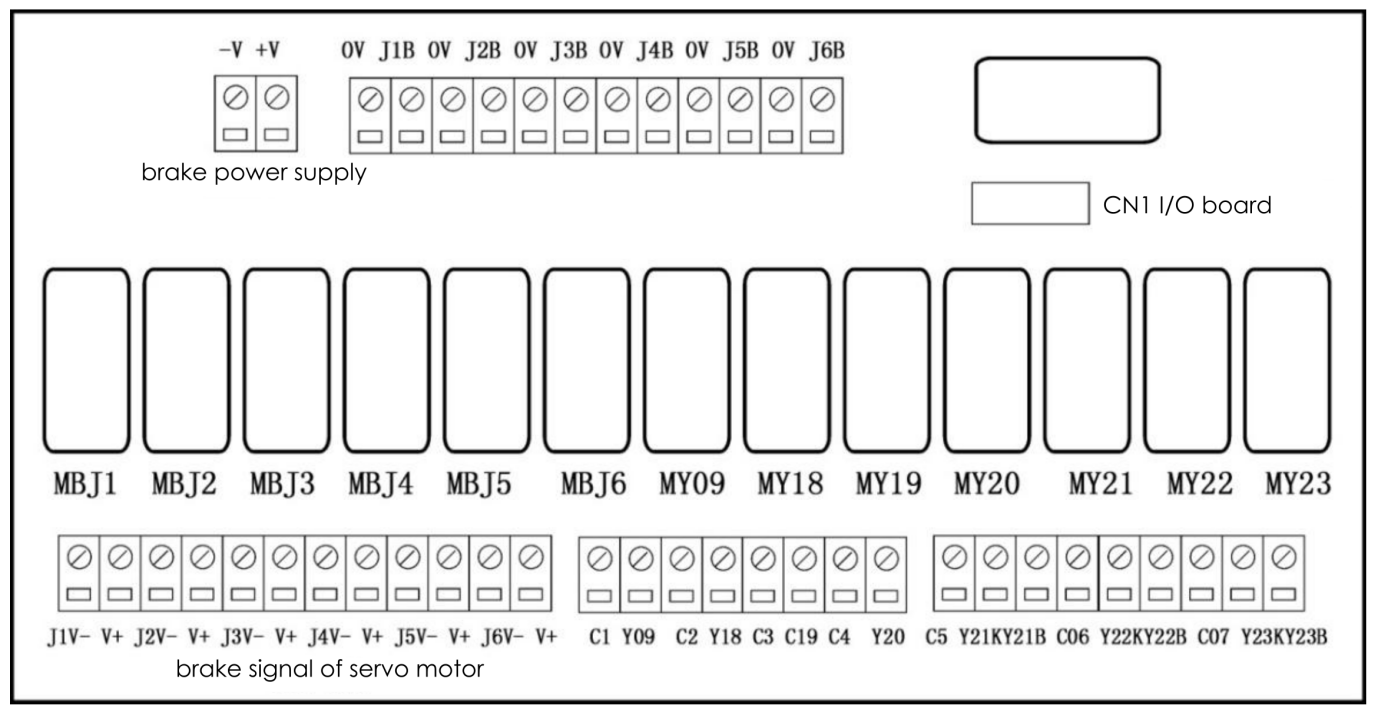
Расположение разъёмов, клемм и реле на релейной плате системы управления роботом
1. Контакты CN1 релейной платы соответствуют контактам CN1 платы ввода-вывода. Пользователю доступны семь релейных выходов: Y09, Y18, Y19, Y20, Y21, Y22 и Y23.
2. Общий провод 0 V цепи тормоза подключается к контакту 22 разъёма CN3 привода; сигналы J1B/J2B/J3B/J4B/J5B/J6B — к контакту 24 соответствующего разъёма CN3.
3. Клеммы −V и +V подключаются к источнику питания электромагнитных тормозов.
4. Клеммы J1V−/J2V−/J3V−/J4V−/J5V−/J6V− и V+ подключаются к катушкам электромагнитных тормозов двигателей.
7.4.2 Назначение контактов DB44 разъёма CN22 пульта обучения
Кабель пульта подключается к разъёму CN22 платы ввода-вывода.
Назначение контактов кабеля платы 338G — 11 + 2 витые пары
| Сигнал | Контакты (пара) | Назначение |
|---|---|---|
| PE | - | Защитное заземление |
| RXA+/RXA- | 31/16 (отдельная пара 1) | Сигнал A интерфейса Ethernet 1 Гбит/с |
| RXB+/RXB- | 32/17 (отдельная пара 2) | Сигнал B интерфейса Ethernet 1 Гбит/с |
| RS485+/RS485- | 34/19 (пара 3) | Интерфейс RS-485 |
| +5 V/0 V | 1/3 (пары 4, 5) | Питание |
| +5 V/0 V | 1/3 (пары 6, 7) | Питание |
| +5 V/0 V | 2/4 (пары 8, 9, 10) | Питание |
| TXA+/TXA- | 43/28 (пара 11) | Сигнал A сети 100 Мбит/с |
| TXB+/TXB- | 44/29 (пара 12) | Сигнал B сети 100 Мбит/с |
| TXD/RXD | 6/7 (пара 13) | Интерфейс RS-232 |
| ZA+/ZA- | 33/18 (пара 9) | Канал A энкодера |
| ZB+/ZB- | 30/5 (пара 10) | Канал B энкодера |
| ZC+/ZC- | 14/15 (пара 13) | Канал Z энкодера |
Примечание:
При подключении энкодера пары 9, 10 и 13 используются для его сигналов:
1. к контактам 2/4 припаивается только одна пара; пары 9 и 10 к ним не подключаются. Пара 13 не подключается к контактам 6/7;
2. напряжение линии питания регулируется с 5 до 5,5 В;
Назначение контактов кабеля платы 2038G с интерфейсом промышленной сети — 11 + 2 витые пары
| Сигнал | Контакты (пара) | Назначение |
|---|---|---|
| PE | - | Защитное заземление |
| TX1_A+/TX1_A- | 31/16 (отдельная пара 1) | Сигнал A интерфейса Ethernet 1 Гбит/с |
| RX1_B+/RX1_B- | 32/17 (отдельная пара 2) | Сигнал B интерфейса Ethernet 1 Гбит/с |
| RS485+/RS485- | 34/19 (пара 3) | Интерфейс RS-485 |
| TX2_A+/TX2_A- | 40/25 (пара 4) | Сигнал A интерфейса Ethernet 1 Гбит/с |
| RX2_B+/RX2_B- | 41/26 (пара 5) | Сигнал B интерфейса Ethernet 1 Гбит/с |
| T422+/T422- | 43/28 (пара 6) | Передача данных RS-422 |
| R422+/R422- | 44/29 (пара 7) | Приём данных RS-422 |
| +5 V/0 V | 6/14 (пары 8, 9, 10) | Питание +5 V/0 V |
| +5 V/0 V | 7/15 (пары 11, 12, 13) | Питание +5 V/0 V |
| +5 V/0 V | Разъём X1 | Питание +5 V/0 V (X15/GND) |
| ZC+/ZC- | 8/3 (пара 9) | Сигнал Z энкодера (X9/X10) |
| ZA+/ZA- | 33/18 (пара 10) | Сигнал A энкодера (X11/X12) |
| ZB+/ZB- | 30/5 (пара 13) | Сигнал B энкодера (X13/X14) |
Примечание:
При подключении энкодера пары 9, 10 и 13 используются для его сигналов:
1. к контактам 6/14 припаивается только одна пара; пары 9 и 10 к ним не подключаются;
2. к контактам 7/15 припаиваются только две пары; пара 13 к ним не подключается;
3. на плате 2038Ge удалите R913–R919 и установите перемычки 0 Ом в позиции R923–R930.
Назначение контактов кабеля платы 638G с интерфейсом промышленной сети — 11 + 2 витые пары
| Сигнал | Контакты (пара) | Назначение |
|---|---|---|
| PE | - | Защитное заземление |
| TX1_A+/TX1_A- | 31/16 (отдельная пара 1) | Сигнал A интерфейса Ethernet 1 Гбит/с |
| RX1_B+/RX1_B- | 32/17 (отдельная пара 2) | Сигнал B интерфейса Ethernet 1 Гбит/с |
| RS485+/RS485- | 34/19 (пара 3) | Интерфейс RS-485 |
| T422+/T422- | 43/28 (пара 4) | Передача данных RS-422 |
| R422+/R422- | 44/29 (пара 5) | Приём данных RS-422 |
| ZC+/ZC- | 8/3 (пара 6) | Сигнал Z энкодера (X9/X10) |
| ZA+/ZA- | 33/18 (пара 7) | Сигнал A энкодера (X11/X12) |
| ZB+/ZB- | 30/5 (пара 8) | Сигнал B энкодера (X13/X14) |
| +5 V/0 V | 6/14 (пары 9, 10) | Питание +5 V/0 V (X15/GND) |
| +5 V/0 V | 7/15 (пары 11, 12, 13) | Питание +5 V/0 V |
Назначение контактов кабеля импульсной платы 2038G — 18 витых пар
| Сигнал | Контакты (пара) | Назначение |
|---|---|---|
| PE | - | Защитное заземление |
| TX1_A+/TX1_A- | 31/16 (пара 1) | Сигнал A интерфейса Ethernet 1 Гбит/с |
| RX1_B+/RX1_B- | 32/17 (пара 2) | Сигнал B интерфейса Ethernet 1 Гбит/с |
| RS485+/RS485- | 34/19 (пара 3) | Интерфейс RS-485 |
| XCP+/XCP- | 11/10 (пара 4) | Импульсный сигнал оси X |
| XDIR+/XDIR- | 39/24 (пара 5) | Сигнал направления оси X |
| T422+/T422- | 43/28 (пара 6) | Передача данных RS-422 |
| R422+/R422- | 44/29 (пара 7) | Приём данных RS-422 |
| +24 V/0 V | 8/15 (пара 8) | Питание |
| YCP+/YCP- | 38/23 (пара 9) | Импульсный сигнал оси Y |
| YDIR+/YDIR- | 37/22 (пара 10) | Сигнал направления оси Y |
| ZCP+/ZCP- | 36/21 (пара 11) | Импульсный сигнал оси Z |
| ZDIR+/ZDIR- | 35/20 (пара 12) | Сигнал направления оси Z |
| ACP+/ACP- | 13/42 (пара 13) | Импульсный сигнал оси A |
| ADIR+/ADIR- | 27/12 (пара 14) | Сигнал направления оси A |
| BCP+/BCP- | 2/1 (пара 15) | Импульсный сигнал оси B |
| BDIR+/BDIR- | 9/4 (пара 16) | Сигнал направления оси B |
| CCP+/CCP- | 40/25 (пара 17) | Импульсный сигнал оси C |
| CDIR+/CDIR- | 41/26 (пара 18) | Сигнал направления оси C |
7.4.3 Разъём DB15 для импульсных приводов J1–J6/XS/YS
1. Подключение сервоприводов с импульсным управлением к контроллеру, оснащённому интерфейсом промышленной сети
| Сигнал | Контакт DB15 | I/O | Функция | Привод 301, DB25 | Привод 302, DB25 |
|---|---|---|---|---|---|
| CP+/CP- | 1/9 (пара 1) | ВЫХ | Импульсный сигнал | 6/18 | 6/18 |
| DIR+/DIR- | 2/10 (пара 2) | ВЫХ | Сигнал направления | 7/19 | 7/19 |
| EN/INTH | 3/4 (пара 3) | ВЫХ | Разрешение / сброс аварии | 23/10 | 302G: 23/10; 302H: 14/не указан |
| +24V/0V | 11/13 (пара 4) | ВЫХ | Питание 24 В / 0 В | 11/21 | 302G: 11/21; 302H: 2/25 |
| 485+/485- | 15/8 (пара 5) | ВХ | RS-485 | CN2-5/6 | 5/17 |
| ALMB-/ALMB+ | 6/5 (пара 7) | ВХ | Нормально замкнутый аварийный выход привода | 13/12 | 13/12 |
| ALMK+/ALMK- | 12/13 (пара 7) | ВХ | Нормально разомкнутый аварийный выход привода | — | — |
| BK+/BK- | — | — | — | 22/24 | 22/24 |
| Второй канал импульсных приводов (4 пары) | — | — | — | — | — |
| CP+/CP- | 1/9 (пара 1) | ВЫХ | Импульсный сигнал | — | 3/15 |
| DIR+/DIR- | 2/10 (пара 2) | ВЫХ | Сигнал направления | — | 4/16 |
| ALMB-/ALMB+ | 6/5 (замкнуть) | ВХ | Нормально замкнутый аварийный выход привода | — | — |
2. Таблица подключения J1–J6 к приводу Inovance S620P:
| Сигнал | Контакт DB15 | I/O | Функция | Привод S620P, CN1 |
|---|---|---|---|---|
| CP+/CP- | 1/9 (пара 1) | ВЫХ | Импульсный сигнал | 41/43 (PULS+/PULS-) |
| DIR+/DIR- | 2/10 (пара 2) | ВЫХ | Сигнал направления | 37/39 (SIGN+/SIGN-) |
| EN/INTH | 3/4 (пара 3) | ВЫХ | Разрешение / сброс аварии | 33/8 (S-ON/ALM-RST) |
| +24V | 11 (пара 4) | ВЫХ | Питание 24 В | 11 (COM+) |
| 485+/485- | 15/8 (пара 5) | ВХ | RS-485 | — |
| ALMK+/ALMK- | 12/13 (пара 6) | ВХ | Нормально разомкнутый аварийный выход привода | 1/26 (ALM+/ALM-) |
| Плата реле 336P | — | — | — | 28/27 (BK+/BK-) |
| Клеммник 338E | — | — | — | CN3-8 (GND) |
| Клеммник 338E | — | — | — | CN3-4/5 (RS485+/-) |
2.1 Общие параметры P301=2886, P302=2887, P303=-999999 (однооборотный 32 бита/многооборотный 16 бит), P304-P309=8388608;
2.2 Параметры привода H0C00 — номер ведомого, H0C02=3, H0C03=2, H0C26=1;
3. Таблица подключения J1–J6 к приводу Rujing SEA2:
| Сигнал | Контакт DB15 | I/O | Функция | Привод SEA2, CN1 |
|---|---|---|---|---|
| CP+/CP- | 1/9 (пара 1) | ВЫХ | Импульсный сигнал | 17/18 (PULS+/PULS-) |
| DIR+/DIR- | 2/10 (пара 2) | ВЫХ | Сигнал направления | 43/44 (SIGN+/SIGN-) |
| EN/INTH | 3/4 (пара 3) | ВЫХ | Разрешение / сброс аварии | 12/13 (S-ON/ALM-RST) |
| +24V | 11 (пара 4) | ВЫХ | Питание 24 В | 11 (COM+) |
| 485+/485- | 15/8 (пара 5) | ВХ | RS-485 | — |
| ALMB-/ALMB+ | 6/5 (пара 6) | ВХ | Нормально замкнутый аварийный выход привода | 25/24 (ALM-/ALM+) |
| Плата реле 336P | — | — | — | 23/22 (BK+/BK-) |
| Клеммник 338E | — | — | — | RS485+/-, 0 V |
3.1 Общие параметры P301=4124, P302=4117, P303=4116;
3.2 Параметры привода P123=0, P124=2, P125=1, P72=625;
3.3 Между RS485+ и 0V установить резистор 510 Ом;
4. Таблица подключения J1–J6 к приводам Yaskawa SGDM (второе поколение) и SGD7S (седьмое поколение)
| Сигнал | Контакт DB15 платы 339E | I/O | Функция | Привод Yaskawa, CN1 |
|---|---|---|---|---|
| CP+/CP- | 1/9 (пара 1) | ВЫХ | Импульсный сигнал | 7/8 (PULS+/PULS-) |
| DIR+/DIR- | 2/10 (пара 2) | ВЫХ | Сигнал направления | 11/12 (SIGN+/SIGN-) |
| EN/INTH | 3/4 (пара 3) | — | — | 40, 42, 43 (S-ON, CW, CCW); 44 (ALM-RST) |
| +24V/0V | 11/13 (пара 4) | ВЫХ | Питание 24 В / 0 В | 47/2 (COM+/GND) |
| PS+/PS- | 15/8 (пара 5) | ВХ | Сигнал PS | 48/49 (PS0+/PS0-) |
| SEN | 7 (пара 6) | ВЫХ | Сигнал SEN | 4 (SEN) |
| ALMB-/ALMB+ | 6/5 (пара 7) | ВХ | Нормально замкнутый аварийный выход привода | 32/31 (ALM-/ALM+) |
4.1 Общий параметр P300=0001000011111101, P304/P305/P306/P307/P308=65536;
4.2 Параметры привода Pn000=0010, Pn002=0000, Pn200=0000, Pn202/P203=4096/625;
4.3 При подключении привода Yaskawa выходы Y24/Y27/Y30/Y31 уже заняты системой и не могут использоваться пользователем.
ВНИМАНИЕ! Для приводов Yaskawa необходимо загрузить специализированную программу ПЛК.
Пояснения:
1. Линии CP, DIR, RS-485 и другие дифференциальные сигналы прокладывайте экранированными витыми парами. Экран подключайте к корпусу.
2. RS485+/RS485− подключаются к интерфейсу Modbus привода; 0 V подключается к клемме GND привода.
3. EN/Y16: уровень 0 В разрешает работу привода. Команда G118 включает и выключает EN.
4. INTH/Y17: уровень 0 В сбрасывает аварийное состояние привода.
5. Входы ALM/X20 и ALM1/X21 активны при уровне 0 В. ALMK — нормально разомкнутый, ALMB — нормально замкнутый аварийный выход привода.
ALM контролирует приводы J1–J4. Для отсутствующего привода замкните контакты ALMB−/ALMB+ (6/5).
ALM1 контролирует приводы J5, J6, Xs и Ys. Для отсутствующего привода замкните контакты ALMB−/ALMB+ (6/5).
ВНИМАНИЕ! При включении питания состояния выходов могут быть неустойчивыми. При использовании приводов с импульсным управлением обязательно подключите аппаратный сигнал разрешения EN.
7.4.4 Подключение портов EtherCAT CN9 и CN10
CN9 и CN10 — порты Ethernet 100 Мбит/с для подключения сервоприводов по EtherCAT.
| Сигнал | Контакт CN9/CN10 | I/O | Функция | Контакт стандартного сетевого разъёма |
|---|---|---|---|---|
| RXA+/RXA- | 1/2 | ВХ | Сигнал A | 1/2 |
| RXB+/RXB- | 3/6 | ВХ | Сигнал B | 3/6 |
Примечание. Используйте экранированные витые пары.
Дополнительный сетевой интерфейс можно подключить к USB-порту через концентратор UGREEN со встроенным адаптером Ethernet RJ45 100 Мбит/с. Например, штатный порт можно использовать для EtherCAT, а дополнительный — для связи с системой машинного зрения или OPC. Для автоматического запуска сетевого интерфейса при включении питания установите P500 = 8.
8 Ввод в эксплуатацию
8.1 Последовательность ввода в эксплуатацию
1. Выполните подготовительные проверки.
2. Задайте адрес ведомого устройства P56 каждого сервопривода.
3. Внесите необходимые изменения в программу ПЛК (релейно-контактную схему).
4. Выполните пробное включение приводов всех осей и убедитесь в отсутствии аварийных сигналов.
5. Задайте параметры механизма: передаточные отношения, длины звеньев, кинематические связи и компенсацию люфта.
6. Задайте параметры абсолютных энкодеров сервоприводов каждой оси в контроллере.
7. Установите нулевое положение робота.
8. Задайте программные ограничения перемещения каждой оси.
9. Проверьте параметры: после выключения и повторного включения питания значения координат осей должны сохраняться корректно.
10. Задайте допустимое рассогласование положения.
11. Проверьте точность и повторяемость позиционирования.
12. Создайте резервную копию параметров.
13. Выполните длительный пробный прогон в непрерывном режиме.
8.2 Подготовка
Перед вводом в эксплуатацию проверьте правильность всех электрических соединений. Работы должны выполнять специалисты, допущенные к работе с электроустановками соответствующего напряжения.
1. Проверьте вводное питание: три фазы, 380 В, защитное заземление и сечение кабеля.
2. Проверьте питание приводов и контроллера: наличие требуемой гальванической развязки, напряжение 220 В и сечение кабелей.
3. Проверьте номинальное напряжение электромагнитных тормозов; тормоза должны питаться постоянным напряжением.
4. Проверьте типы и подключение сигнальных кабелей. Для сигналов управления приводами и энкодеров используйте экранированные витые пары, для остальных сигналов — экранированные кабели.
5. Проверьте трассировку всех цепей, особенно цепей переменного напряжения, 24 В постоянного напряжения и питания энкодеров 5 В.
6. Перед пробным включением отключите питание контроллера и приводов. Подавайте питание последовательно, проверяя каждый уровень системы.
8.3 Настройка параметров сервоприводов
1. Установите пароль доступа к параметрам привода: P1 = 1 (заводское значение).
2. В параметре P56 каждого сервопривода задайте адрес 1–8, соответствующий осям J1–J6, Xs и Ys.
3. Сохраните параметры сервоприводов.
ВНИМАНИЕ! После выключения и повторного включения питания индикатор перед обозначением соответствующей оси должен стать зелёным. Если цвет не изменился, проверьте адреса ведомых устройств, остальные параметры связи и кабели шины.
8.4 Настройка параметров механики
8.4.1 Область применения и кинематическая модель
1. Область применения. Исполнение контроллера необходимо согласовать при заказе. Общий параметр P330 задаёт технологическое назначение: 11 — сварка; 12 — паллетирование; 13 — напыление; 14 — полирование.
2. Кинематическая модель. Контроллер поддерживает более 20 кинематических моделей. Код выбранной модели отображается в общем параметре P451. Параметр доступен только для чтения; модель задаётся изготовителем при конфигурировании контроллера.
0 — стандартный режим ЧПУ для переносного пульта. Применяется, в частности, для портальных загрузочных устройств станков и переносных фрезерно-гравировальных станков.
14 — пятиосевой станок смешанной компоновки: инструментальная поворотная ось A и поворотный стол B. В четырёхосевом варианте с RTCP используются линейные оси X, Y, Z и ось A, вращающаяся вокруг X.
M601 включает RTCP, M600 отключает её.
Для автоматического определения расстояния от вершины инструмента до оси вращения A откройте окно коррекции инструмента и нажмите H. Выберите номер инструмента, совместите его вершину с контрольной меткой на заготовке, нажмите H и введите 1, чтобы записать первую точку. Отведите инструмент, поверните ось A на достаточно большой угол и перемещениями по Y и Z снова совместите вершину с той же меткой. Нажмите H и введите 2, чтобы записать вторую точку. Контроллер рассчитает расстояние до оси вращения A в микрометрах и запишет его в поле H2 текущего инструмента. При расчёте RTCP используется H2 выбранного инструмента.
ВНИМАНИЕ! Положительные направления вращения шарнирных осей должны соответствовать правилу правой руки при положительном направлении оси Z вверх.
241 — двухосевой шарнирный робот; J1 и J2 — поворотные оси;
262 — двухосевой робот SCARA; J1 и J2 — поворотные оси;
330 — трёхосевая декартова кинематика; J1, J2 и J3 — линейные оси;
362 — трёхосевой робот SCARA; J1 и J2 — поворотные, J3 — линейная вертикальная ось с положительным направлением вверх;
363 — трёхосевой робот SCARA; J1, J2 и J3 — поворотные оси;
440 — четырёхосевой шарнирный робот без параллелограммного механизма;
441 — четырёхосевой шарнирный робот с параллелограммным механизмом;
442 — четырёхосевой робот-паллетайзер с параллелограммным механизмом, схема типа RMD;
443 — четырёхосевой робот для обслуживания пресса;
444 — четырёхосевой робот наклонной компоновки; J1 и J2 — линейные оси, J3 и J4 — поворотные;
449 — четырёхосевой шарнирный робот последовательной схемы, модель 549 без оси J5;
7449 — четырёхосевой робот с параллелограммным механизмом, модель 7549 без оси J5;
461 — специальная четырёхосевая кинематика SCARA; J1, J2 и J3 — поворотные оси, причём ось вращения J3 перпендикулярна осям J1 и J2; J4 — линейная вертикальная ось;
462 — четырёхосевой робот SCARA; J1 и J2 — поворотные оси, J3 — линейная вертикальная ось с положительным направлением вверх, J4 — линейная горизонтальная ось с положительным направлением вперёд;
464 — четырёхосевой робот SCARA; J1, J2 и J3 — поворотные оси, J4 — линейная вертикальная ось с положительным направлением вверх;
7464 — четырёхосевой робот SCARA; J1, J2 и J4 — поворотные оси, J3 — линейная вертикальная ось с положительным направлением вверх.
Для моделей SCARA прибавление 7000 к базовому коду обозначает взаимную замену функций J3 и J4: J3 становится линейной осью, J4 — поворотной. Примеры: 9465 — пятиосевой робот SCARA с двумя дополнительными осями; 8464 — четырёхосевой робот SCARA с одной дополнительной осью; 7464 — четырёхосевой робот SCARA без дополнительных осей; 8466 — шестиосевой робот SCARA с одной дополнительной осью.
474/475 — четырёхосевой робот с цилиндрической кинематикой. Для модели 474 при ручном управлении доступны только система координат осей и инструментальная система координат; ручное перемещение по X недоступно;
480 — четырёхосевой робот Delta;
565 — пятиосевой робот SCARA; J1, J2, J3 и J5 — поворотные оси, причём J5 вращается вокруг Y; J4 — линейная ось;
548 — специальная пятиосевая кинематика SCARA; J1, J4 и J5 — поворотные оси, J2 и J3 — линейные;
510 — пятиосевой шарнирный робот последовательной схемы, модель 600 без оси J6;
549 — пятиосевой шарнирный робот последовательной схемы, модель 600 без оси J4;
7549 — пятиосевой робот с параллелограммным механизмом, модель 601 без оси J4;
600/2600 — соответственно шести- и восьмиосевой шарнирный робот последовательной схемы;
601/2601 — соответственно шести- и восьмиосевой робот с параллелограммным механизмом;
602/2602 — соответственно шести- и восьмиосевой робот с несферическим запястьем и смещением d6 между осями J5 и J6;
603/2603 — соответственно шести- и восьмиосевой робот с несферическим запястьем, смещением e2 между осями J1 и J4 и смещением e6 между J5 и J6;
604/2604 — соответственно шести- и восьмиосевой робот с несферическим запястьем и смещениями d6 и e6 между осями J5 и J6;
606/2606 — соответственно шести- и восьмиосевой коллаборативный робот;
608/2608 — соответственно шести- и восьмиосевой окрасочный робот с наклонным расположением осей J4, J5 и J6;
666 — шестиосевой робот SCARA;
609 — шестиосевой робот смешанной кинематической схемы; J2 и J3 — линейные оси, J1, J4, J5 и J6 — поворотные.
8.4.2 Геометрические параметры звеньев
В принятой кинематической схеме параметр a задаёт вертикальное межосевое расстояние, d — горизонтальное межосевое расстояние, L — длину звена. Например, a3 — вертикальное расстояние между осями J2 и J3 в нулевой конфигурации; d5 — горизонтальное расстояние между осями J4 и J5; La — длина ведомого звена, Lb — длина ведущего звена.
Геометрические параметры звеньев задаются в P351–P366, поправки к ним — в P461–P476. Значения зависят от компоновки механизма. Ниже приведены схемы, нулевые положения осей и параметры для поддерживаемых кинематических моделей.
Каталог кинематических моделей
8.4.2.1 Шестиосевой шарнирный робот последовательной схемы (P451 = 600, 602, 603 или 604)
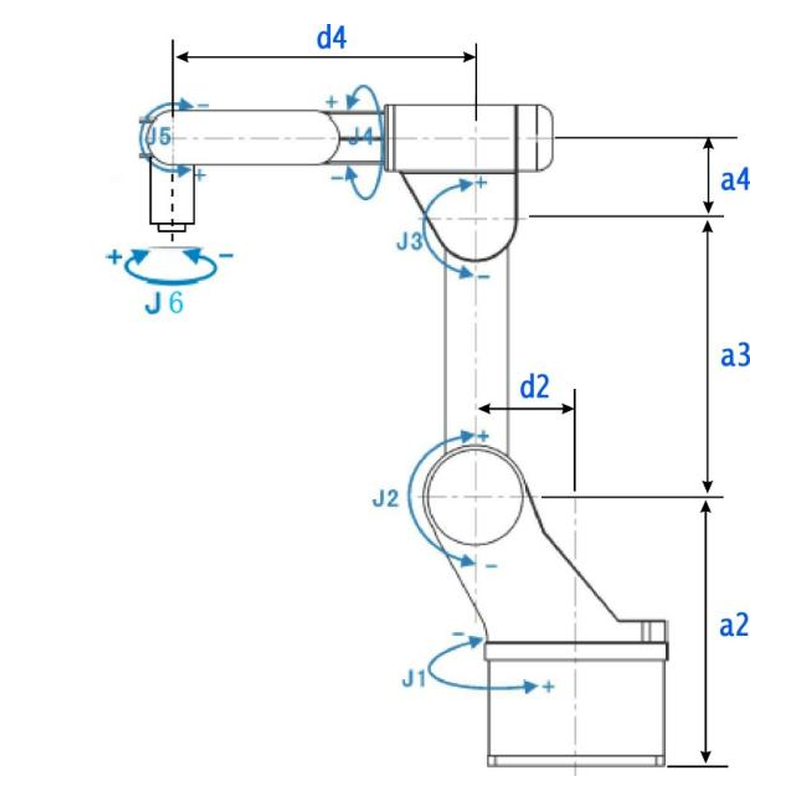
Кинематическая схема 1: шестиосевой шарнирный робот последовательной схемы (P451 = 600, 602, 603 или 604)
Примечание.
1. На рисунке показаны нулевые положения J1–J6; положительные направления обозначены стрелками.
2. Обязательно задайте a3, a4, d2 и d4.
3. Обычно a2 не задаётся, а e2 принимается равным 0. При смещении между J1 и J4 задайте e2; при смещении между J5 и J6 — P360 и P361.
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) a2 / link rod parameter1(um)a2 |
| P352 | Параметр звена робота 2 (мкм) a3 / link rod parameter2(um)a3 |
| P353 | Параметр звена робота 3 (мкм) a4 / link rod parameter3(um)a4 |
| P354 | Параметр звена робота 4 (мкм) d2 / link rod parameter4(um)d2 |
| P355 | Параметр звена робота 5 (мкм) d4 / link rod parameter5(um)d4 |
| P356 | Параметр звена робота 6 (мкм) e2 / link rod parameter6(um)e2 |
| P360 | Параметр звена робота 10 (мкм) d6 / link rod parameter10(um)d6 |
| P361 | Параметр звена робота 11 (мкм) a6 / link rod parameter11(um)a6 |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) a2 / error compensation of link rod parameter1 (nm)a2 |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) a3 / error compensation of link rod parameter2(nm)a3 |
| P463 | Компенсация ошибки параметра звена робота 3 (нм) a4 / error compensation of link rod parameter3(nm)a4 |
| P464 | Компенсация ошибки параметра звена робота 4 (нм) d2 / error compensation of link rod parameter4(nm)d2 |
| P465 | Компенсация ошибки параметра звена робота 5 (нм) d4 / error compensation of link rod parameter5(nm)d4 |
| P466 | Компенсация ошибки параметра звена робота 6 (нм) e2 / error compensation of link rod parameter6(nm)e2 |
| P470 | Компенсация ошибки параметра звена робота 10 (нм) d6 / error compensation of link rod parameter10(nm)d6 |
| P471 | Компенсация ошибки параметра звена робота 11 (нм) a6 / error compensation of link rod parameter11(nm)a6 |
8.4.2.2 Пятиосевой шарнирный робот (P451 = 549 или 7549)
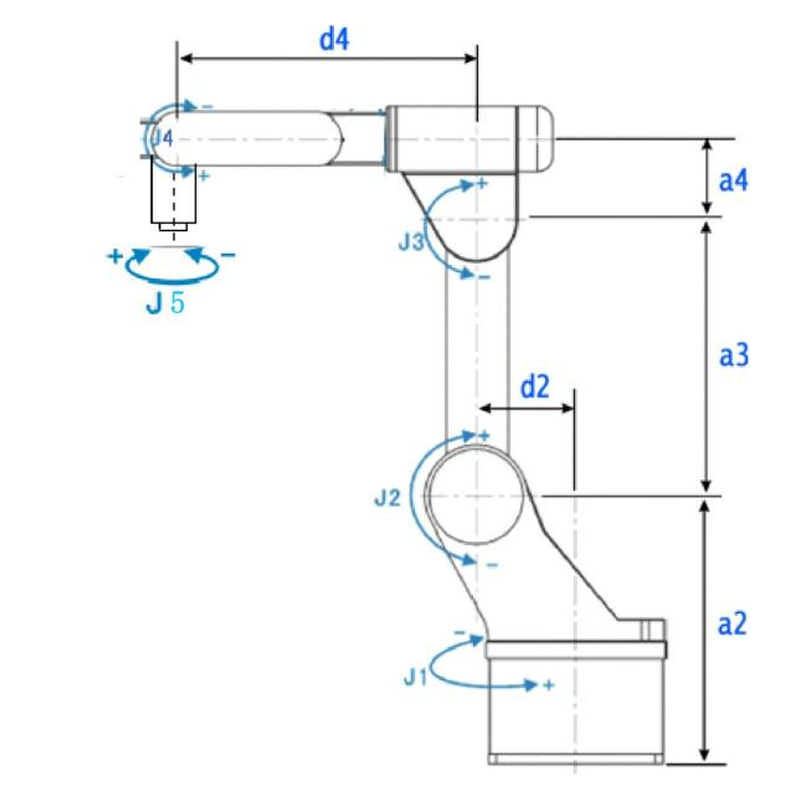
Кинематическая схема 2: пятиосевой шарнирный робот (P451 = 549 или 7549)
Код 7549 обозначает вариант с параллелограммным механизмом.
Примечание:
1. Выше показаны нулевые положения J1-J5, направления указаны стрелками;
2. Необходимо задать a3, a4, d2, d4;
Параметры звеньев
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) a2 / link rod parameter1(um)a2 |
| P352 | Параметр звена робота 2 (мкм) a3 / Link rod parameter2(um)a3 |
| P353 | Параметр звена робота 3 (мкм) a4 / link rod parameter3(um)a4 |
| P354 | Параметр звена робота 4 (мкм) d2 / Link rod parameter4(um)d2 |
| P355 | Параметр звена робота 5 (мкм) d4 / Link rod parameter5(um)d4 |
8.4.2.3 Двухосевой шарнирный робот (P451 = 241)
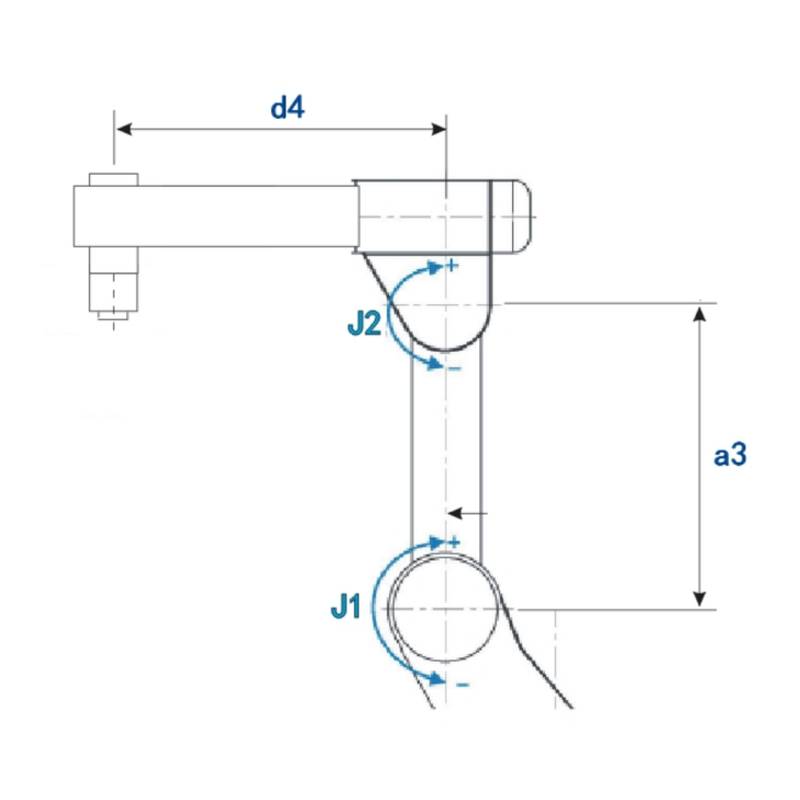
Кинематическая схема 3: двухосевой шарнирный робот (P451 = 241)
Примечание.
1. Выше показаны нулевые положения J1-J2, направления указаны стрелками.
2. Необходимо задать a3 и d4.
Параметры звеньев
| Параметр | Назначение / Parameter |
|---|---|
| P352 | Параметр звена робота 2 (мкм) a3 / a3: Link parameter 2 |
| P355 | Параметр звена робота 5 (мкм) d4 / d4: Link parameter 5 |
8.4.2.4 Шестиосевой робот с параллелограммным механизмом (P451 = 601 или 2601)
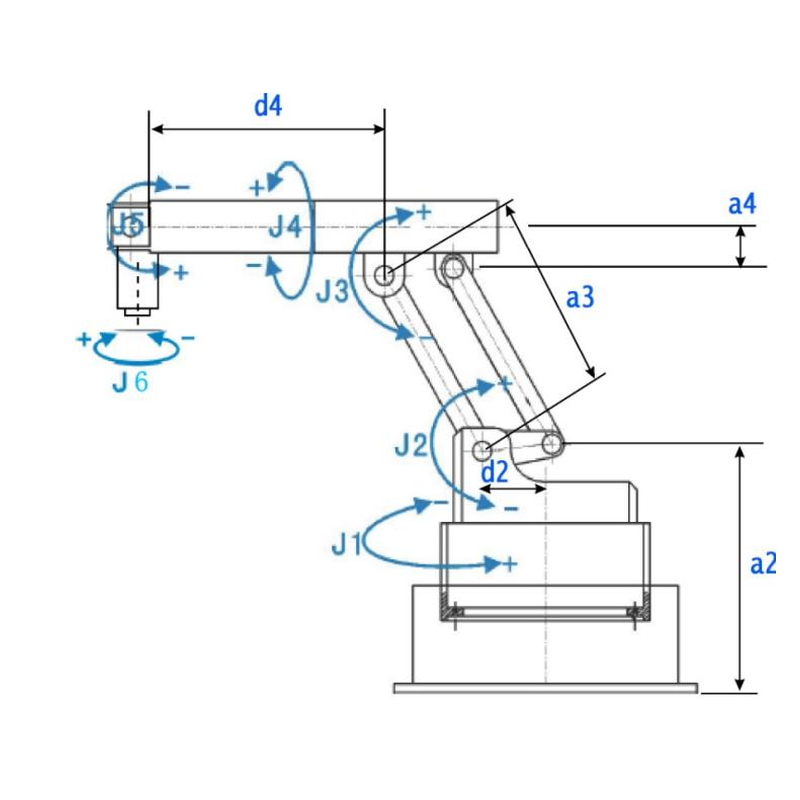
Кинематическая схема 4: шестиосевой робот с параллелограммным механизмом (P451 = 601 или 2601)
Примечание.
1. Параметр a2 можно не задавать; e2 установите равным 0.
2. На рисунке показаны нулевые положения J1–J6; положительные направления обозначены стрелками.
3. Обязательно задайте a3, a4, d2 и d4.
8.4.2.5 Шестиосевой робот с линейными осями J2 и J3 (P451 = 609)
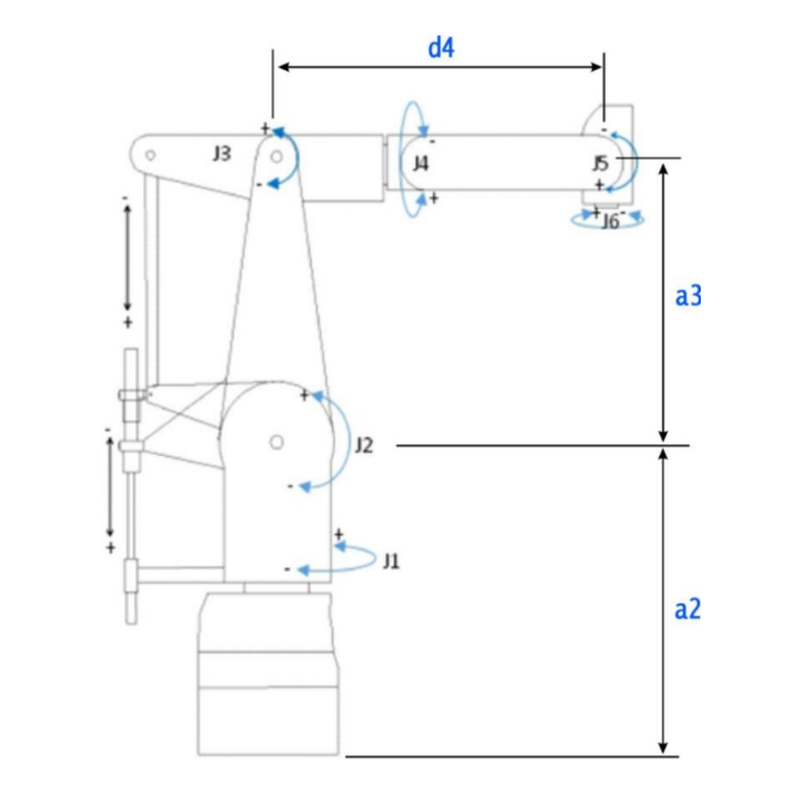
Кинематическая схема 5: шестиосевой робот с линейными осями J2 и J3 (P451 = 609)
Примечание.
1. P369 задаёт смещение внутренней координаты J2 (мкм); введите геометрическую длину для J2, рассчитанную по треугольнику механизма.
2. P370 аналогично задаёт смещение внутренней координаты J3 (мкм).
3. Положительное направление линейной оси J2 должно быть направлено вверх.
4. Положительное направление линейной оси J3 должно быть направлено вверх.
Параметры звеньев
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) a2 / Link parameter 1 (μm)a2 |
| P352 | Параметр звена робота 2 (мкм) a3 / Link parameter 2 (μm)a3 |
| P353 | Параметр звена робота 3 (мкм) a4 / Link parameter 3 (μm)a4 |
| P354 | Параметр звена робота 4 (мкм) d2 / Link parameter 4 (μm)d2 |
| P355 | Параметр звена робота 5 (мкм) d4 / Link parameter 5 (μm)d4 |
| P356 | Параметр звена робота 6 (мкм) e2 / Link parameter 6 (μm)e2 |
| P359 | Параметр звена робота 9 (мкм) a8 / Link parameter 9 (μm)a8 |
| P364 | Параметр звена робота 14 (мкм) d8 / Link parameter 14 (μm)d8 |
| P365 | Параметр звена робота 15 (мкм) a9 / Link parameter 15 (μm)a9 |
| P366 | Параметр звена робота 16 (мкм) d9 / Link parameter 16 (μm)d9 |
| P367 | Значение параметра должно быть равно 0 / Parameter value must be set to 0 |
8.4.2.6 Роботы SCARA
8.4.2.6.1 Четырёхосевой робот SCARA (P451 = 464)
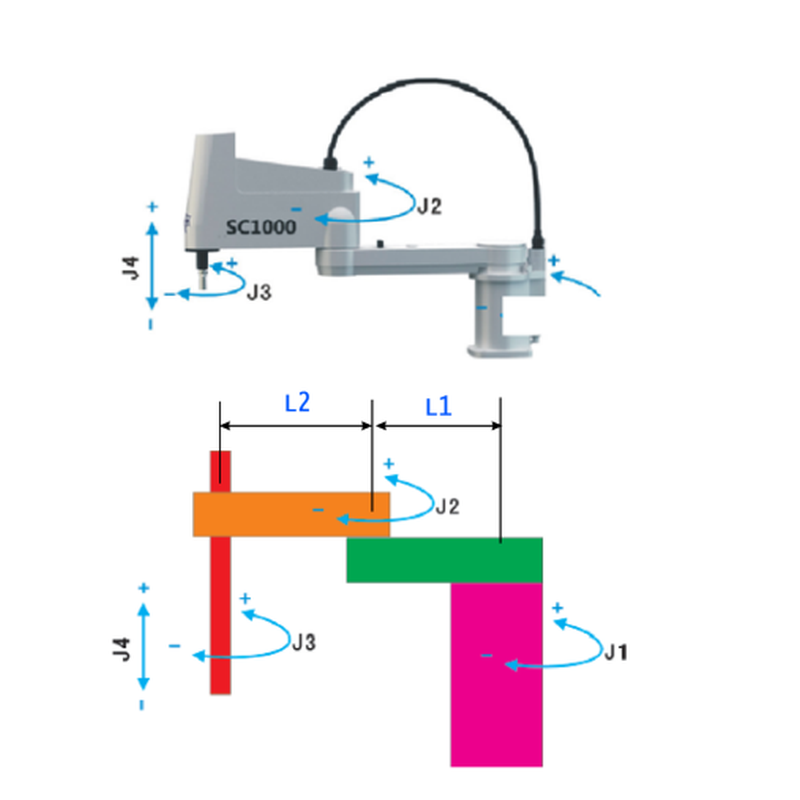
Кинематическая схема 6-1: четырёхосевой робот SCARA (P451 = 464)
Примечание.
1. Ось J1 расположена у основания, ось J3 — у рабочего органа. Ось J4 может быть установлена у основания рядом с J1.
2. На рисунке показаны нулевые положения J1–J4; положительные направления обозначены стрелками.
3. Обязательно задайте L1 и L2.
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) L1 / L1: Link length 1 |
| P352 | Параметр звена робота 2 (мкм) L2 / L2: Link length 2 |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) L1 / Link 1 error compensation (L1) |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) L2 / Link 2 error compensation (L2) |
8.4.2.6.2 Трёхосевой робот SCARA (P451 = 362)
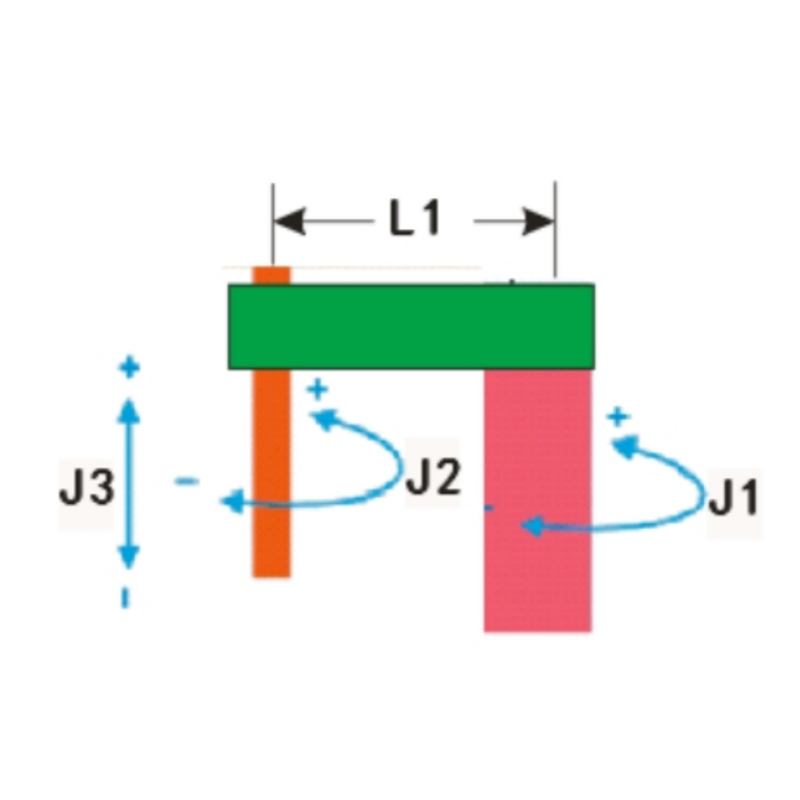
Кинематическая схема 6-2: трёхосевой робот SCARA (P451 = 362)
Примечание.
1. Ось J1 расположена со стороны основания робота, ось J2 — со стороны рабочего органа; ось J3 также может быть установлена у основания, рядом с J1;
2. Выше показаны нулевые положения J1-J3, направления указаны стрелками;
3. Обязательно задайте L1.
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) L1 / Link parameter 1 (um) L1 |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) L1 / Link parameter 1 error compensation (nm) L1 |
8.4.2.7 Четырёхосевой шарнирный робот-паллетайзер (P451 = 441)
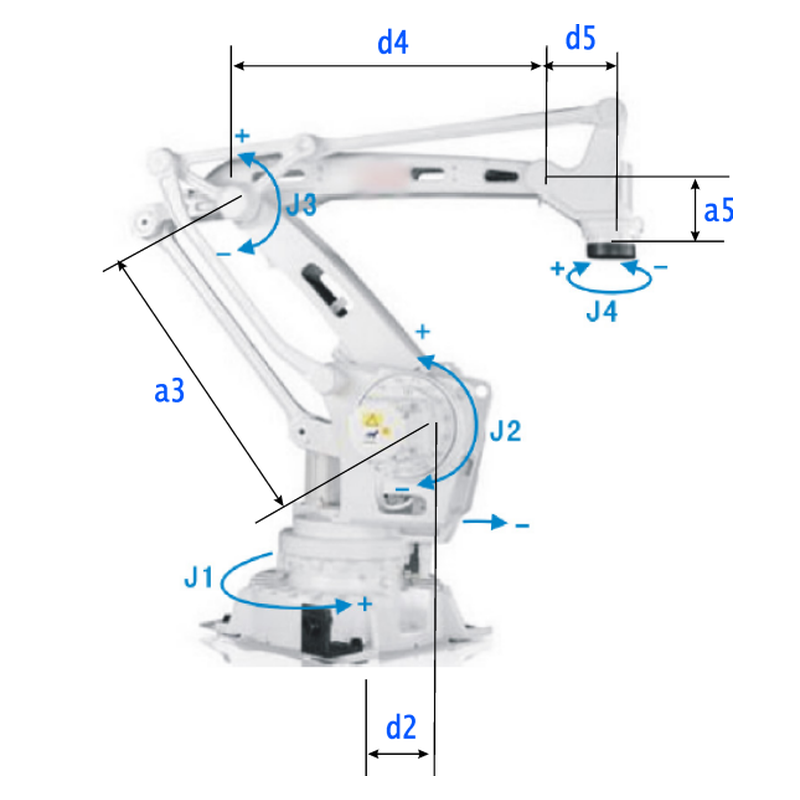
Кинематическая схема 7: четырёхосевой шарнирный робот-паллетайзер (P451 = 441)
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P352 | Параметр звена робота 2 (мкм) a3 / link rod parameter2(um)a3 |
| P354 | Параметр звена робота 4 (мкм) d2 / link rod parameter4(um)d2 |
| P355 | Параметр звена робота 5 (мкм) d4 / link rod parameter5(um)d4 |
| P357 | Параметр звена робота 7 (мкм) a5 / link rod parameter7(um)a5 |
| P358 | Параметр звена робота 8 (мкм) d5 / link rod parameter8(um)d5 |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) a3 / error compensation of link rod parameter2(nm)a3 |
| P464 | Компенсация ошибки параметра звена робота 4 (нм) d2 / error compensation of link rod parameter4(nm)d2 |
| P465 | Компенсация ошибки параметра звена робота 5 (нм) d4 / error compensation of link rod parameter5(nm)d4 |
| P467 | Компенсация ошибки параметра звена робота 7 (нм) a5 / error compensation of link rod parameter7(nm)a5 |
| P468 | Компенсация ошибки параметра звена робота 8 (нм) d5 / error compensation of link rod parameter8(nm)d5 |
8.4.2.8 Четырёхосевой робот-паллетайзер с параллелограммным механизмом (P451 = 442)
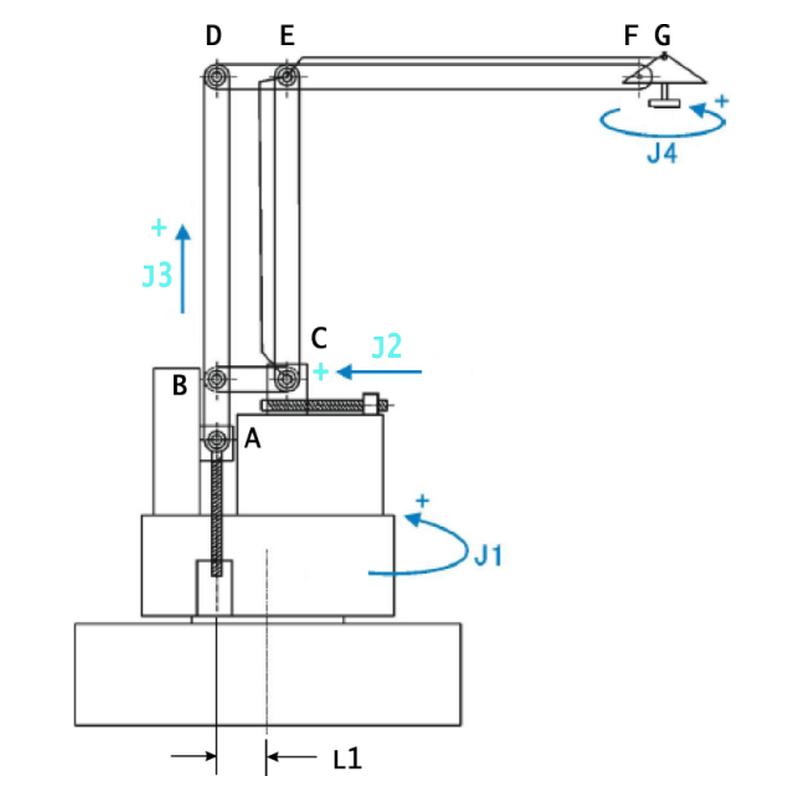
Кинематическая схема 8: четырёхосевой робот-паллетайзер с параллелограммным механизмом (P451 = 442)
Примечание.
1. J1, J4 — поворотные оси; J2, J3 — линейные оси;
2. Геометрия механизма должна удовлетворять условию LEF/LDE = LBD/LAB; в противном случае кинематический расчёт невозможен.
3. Задайте следующие параметры звеньев:
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) L1 / Link parameter 1 (μm)L1 |
| P352 | Параметр звена робота 2 (мкм) LEF / Link parameter 2 (μm)LEF |
| P353 | Параметр звена робота 3 (мкм) LDE / Link parameter 3 (μm)LDE |
| P354 | Параметр звена робота 4 (мкм) LGF / Link parameter 4 (μm)LGF |
| P355 | Параметр звена робота 5 (мкм) LAB / Link parameter 5 (μm)LAB |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) L1 / error compensation of link rod parameter1 (nm)L1 |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) LEF / error compensation of link rod parameter2(nm)LEF |
| P463 | Компенсация ошибки параметра звена робота 3 (нм) LDE / error compensation of link rod parameter3(nm)LDE |
| P464 | Компенсация ошибки параметра звена робота 4 (нм) LGF / error compensation of link rod parameter4(nm)LGF |
| P465 | Компенсация ошибки параметра звена робота 5 (нм) LAB / error compensation of link rod parameter5(nm)LAB |
8.4.2.9 Четырёхосевой робот Delta (P451 = 480)
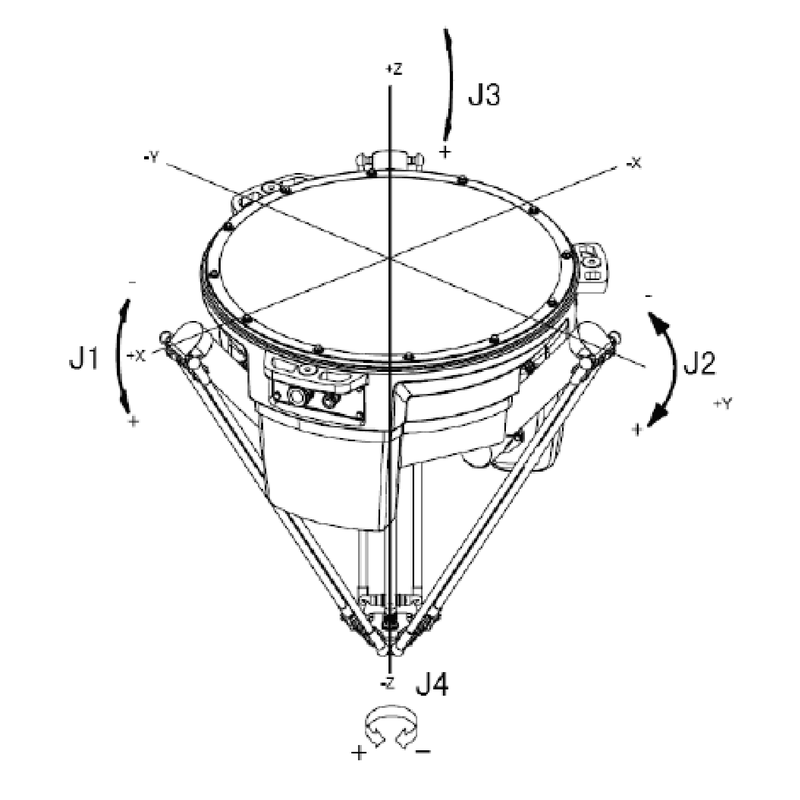
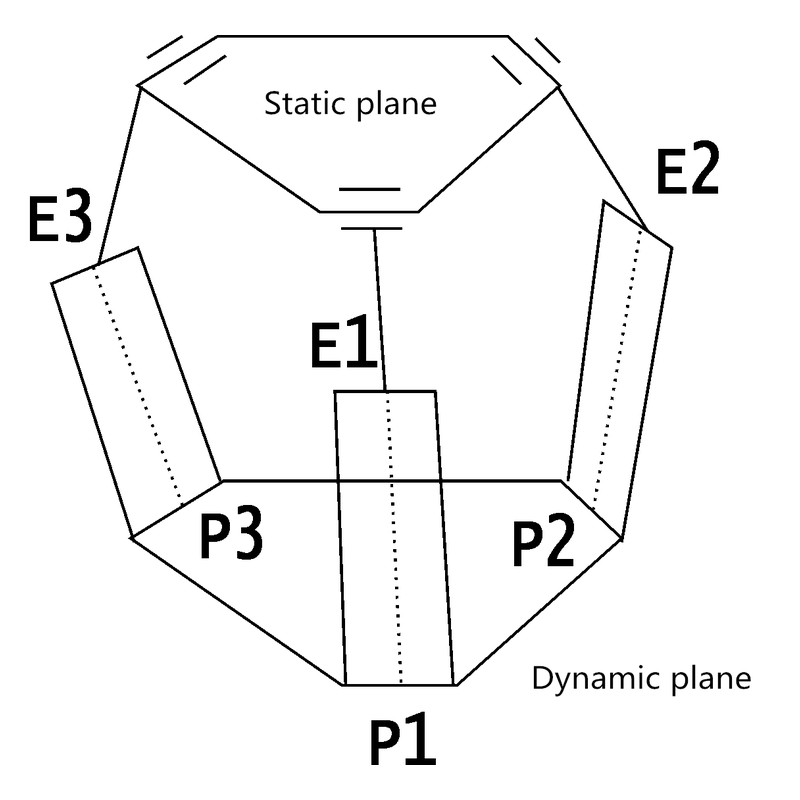
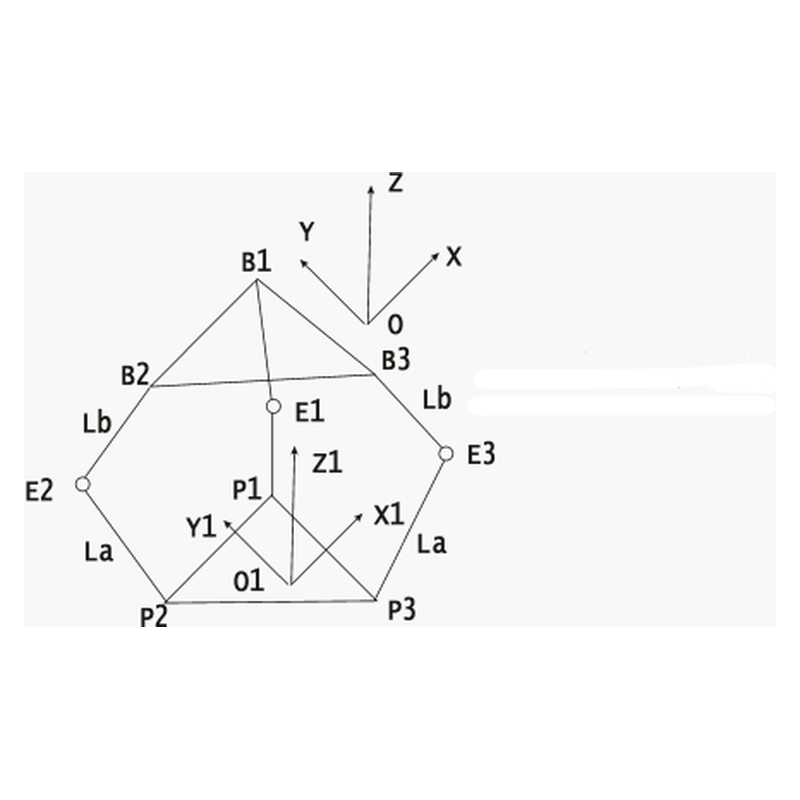
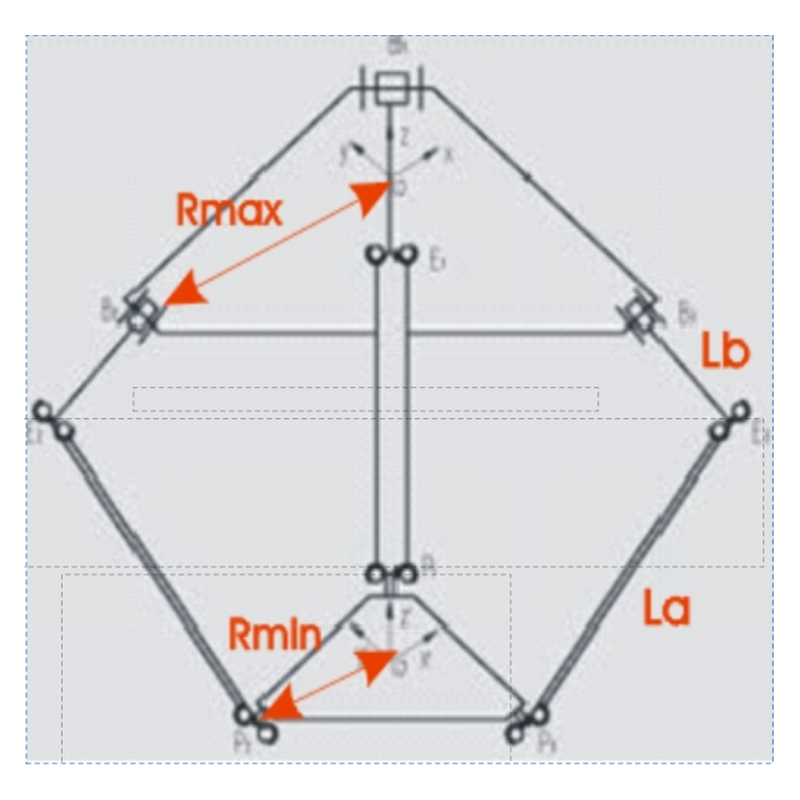
La — длина ведомого звена; Lb — длина ведущего звена.
Rmax — расстояние от центра неподвижной платформы до вершины её равностороннего треугольника.
rmin — расстояние от центра подвижной платформы до вершины её равностороннего треугольника.
Углы Q1, Q2 и Q3 соответствуют координатам осей J1, J2 и J3. Qi = 0°, когда звено EiBi перпендикулярно неподвижной платформе, а вектор BiEi направлен противоположно оси OZ. При отклонении звена наружу значение Qi увеличивается.
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) La / Link parameter 1 (μm)La |
| P352 | Параметр звена робота 2 (мкм) Lb / Link parameter 2 (μm)Lb |
| P354 | Параметр звена робота 4 (мкм) Rmax / Link parameter 4 (μm)Rmax |
| P355 | Параметр звена робота 5 (мкм) rmin / Link parameter 5 (μm)Rmin |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) La / error compensation of link rod parameter1 (nm)La |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) Lb / error compensation of link rod parameter2(nm)Lb |
| P464 | Компенсация ошибки параметра звена робота 4 (нм) Rmax / error compensation of link rod parameter4(nm)Rmax |
| P465 | Компенсация ошибки параметра звена робота 5 (нм) rmin / error compensation of link rod parameter5(nm)Rmin |
8.4.2.10 Четырёхосевой робот с цилиндрической кинематикой (P451 = 474 или 475)
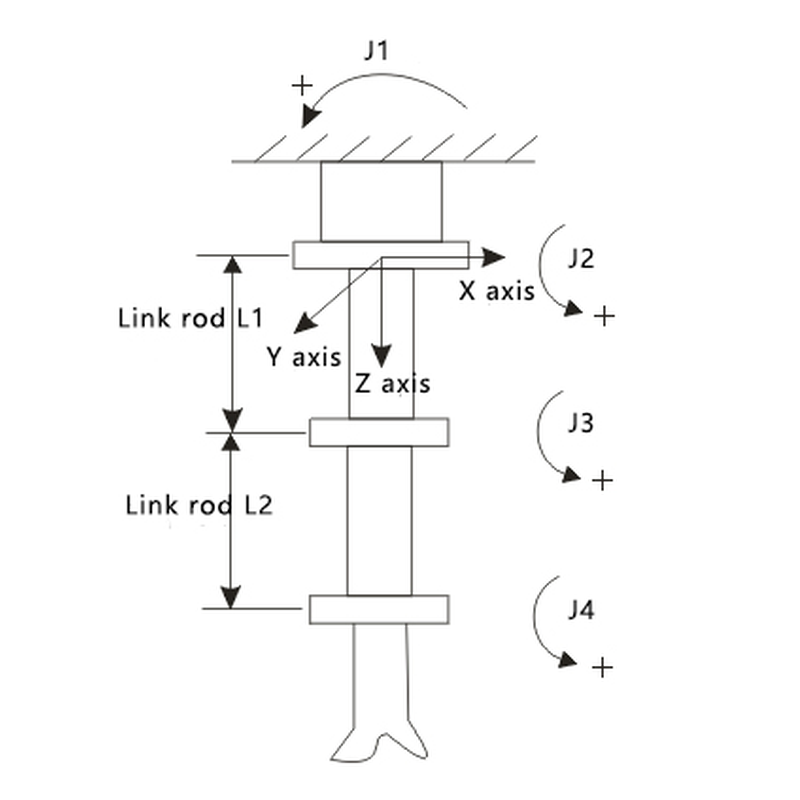
Кинематическая схема 10: четырёхосевой робот с цилиндрической кинематикой (P451 = 474 или 475)
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена робота 1 (мкм) L1 / Link parameter 1 (μm)L1 |
| P352 | Параметр звена робота 2 (мкм) L2 / Link parameter 2 (μm)L2 |
| P461 | Компенсация ошибки параметра звена робота 1 (нм) L1 / error compensation of link rod parameter1 (nm)La |
| P462 | Компенсация ошибки параметра звена робота 2 (нм) L2 / error compensation of link rod parameter2(nm)Lb |
8.4.2.11 Четырёхосевой робот для обслуживания пресса (P451 = 443)
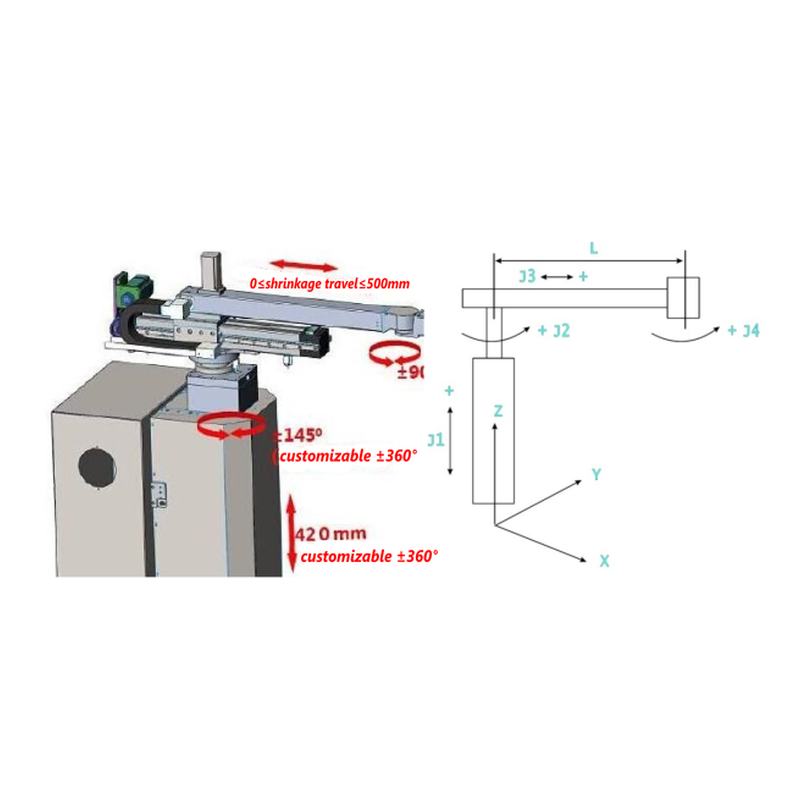
Кинематическая схема 11: четырёхосевой робот для обслуживания пресса (P451 = 443)
Примечание.
1. XYZ — мировая система координат.
2. J1, J3 — линейные оси, J2, J4 — поворотные оси.
3. При настройке J3 её координата должна соответствовать длине L. Переместите J3 до совмещения осей J4 и J2, задайте требуемую координату J3 смещением P316 и примените его командой `E`. Команду `EV` используйте только в том случае, если сброс нуля в приводе прямо предусмотрен его документацией. Координата J3 и её программные пределы должны быть положительными.
4. Общие параметры P367-P373 установите в 0.
8.4.2.12 Шестиосевой коллаборативный робот (P451 = 606)
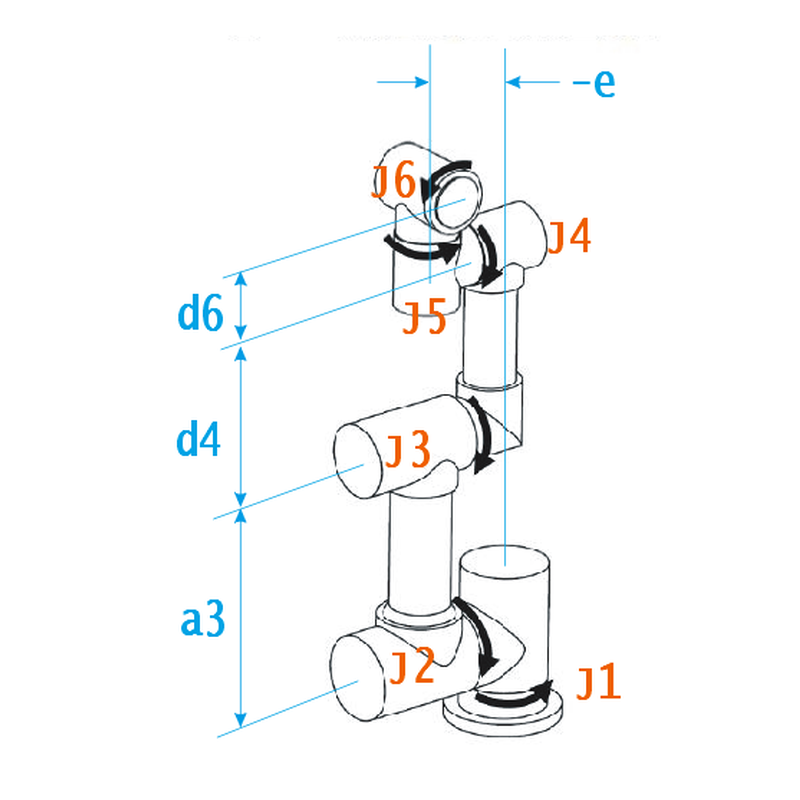
Кинематическая схема 12: шестиосевой коллаборативный робот (P451 = 606)
8.4.2.13 Пятиосевой робот SCARA специальной компоновки (P451 = 548)
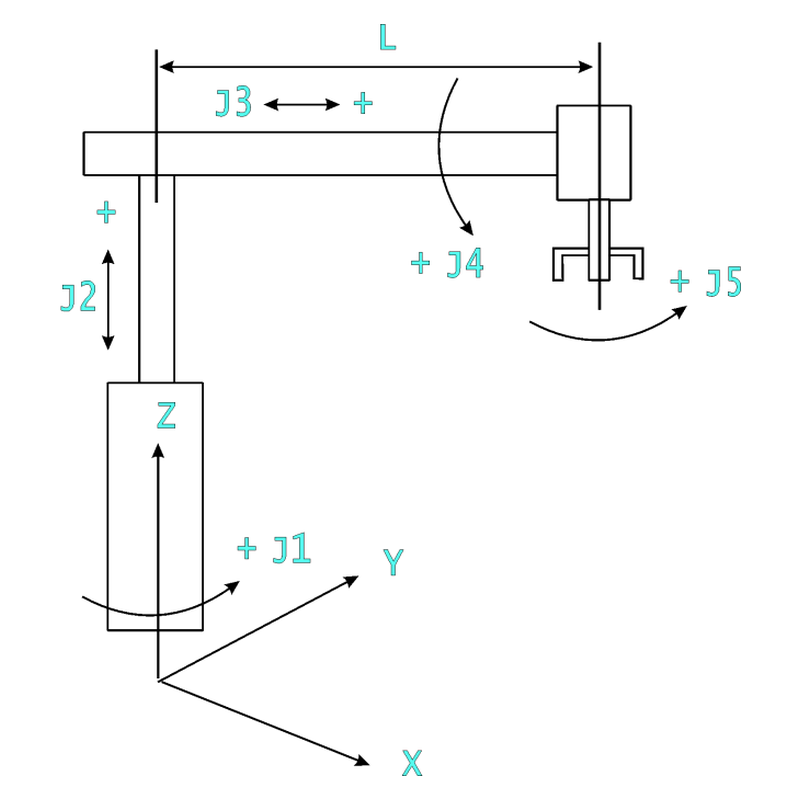
Кинематическая схема 13: пятиосевой робот SCARA специальной компоновки (P451 = 548)
Примечание.
1. XYZ — мировая система координат.
2. J2, J3 — линейные оси, J1, J4, J5 — поворотные оси.
3. Координата J3 должна соответствовать длине L. Переместите J3 до совмещения осей J5 и J1, задайте требуемую координату J3 смещением P316 и примените его командой `E`. Команду `EV` используйте только в том случае, если сброс нуля в приводе прямо предусмотрен его документацией. Координата J3 и её программные пределы должны быть положительными.
4. Общие параметры P367–P373 установите равными 0.
8.4.2.14 Шестиосевой окрасочный робот с наклонёнными осями запястья J4–J6 (P451 = 608)
Примечание. Значения a5 = 45000 и a6 = 45000 соответствуют углам наклона 45°.
Параметры звеньев и коррекция погрешностей
| Параметр | Назначение / Parameter |
|---|---|
| P351 | Параметр звена 1: a2 (мкм) / link rod parameter1(um)a2 |
| P352 | Параметр звена 2: a3 (мкм) / link rod parameter2(um)a3 |
| P353 | Параметр звена 3: a4 (мкм) / link rod parameter3(um)a4 |
| P354 | Параметр звена 4: d2 (мкм) / link rod parameter4(um)d2 |
| P355 | Параметр звена 5: d4 (мкм) / link rod parameter5(um)d4 |
| P356 | Параметр звена 6: e2 (мкм) / link rod parameter6(um)e2 |
| P357 | Параметр звена 7: a5 (0,001 град) - угол между осями J4 и J5 / link rod parameter7(um)a5//input tilted angle |
| P358 | Параметр звена 8: d5 (мкм) - расстояние между осями J4 и J5 / link rod parameter8(um)d5//input distance between J4,J5 |
| P360 | Параметр звена 10: d6 (мкм) - расстояние между осями J5 и J6 / link rod parameter10(um)d6//input tilted angle J5,J6 |
| P361 | Параметр звена 11: a6 (0,001 град) - угол между осями J5 и J6 / link rod parameter11(um)a6 |
| P461 | Коррекция погрешности параметра звена 1: a2 (нм) / error compensation of link rod parameter1 (nm)a2 |
| P462 | Коррекция погрешности параметра звена 2: a3 (нм) / error compensation of link rod parameter2(nm)a3 |
| P463 | Коррекция погрешности параметра звена 3: a4 (нм) / error compensation of link rod parameter3(nm)a4 |
| P464 | Коррекция погрешности параметра звена 4: d2 (нм) / error compensation of link rod parameter4(nm)d2 |
| P465 | Коррекция погрешности параметра звена 5: d4 (нм) / error compensation of link rod parameter5(nm)d4 |
| P466 | Коррекция погрешности параметра звена 6: e2 (нм) / error compensation of link rod parameter6(nm)e2 |
| P467 | Коррекция погрешности параметра звена 7: a5 (0,000001 град) / error compensation of link rod parameter7(nm)a5(1/1000000°) |
| P468 | Коррекция погрешности параметра звена 8: d5 (нм) / error compensation of link rod parameter8(nm)d5 |
| P470 | Коррекция погрешности параметра звена 10: d6 (нм) / error compensation of link rod parameter10(nm)d6 |
| P471 | Коррекция погрешности параметра звена 11: a6 (0,000001 град) / error compensation of link rod parameter11(nm)a6(1/1000000°) |
8.4.2.15 Четырёхосевой робот с наклонной компоновкой (P451 = 444)
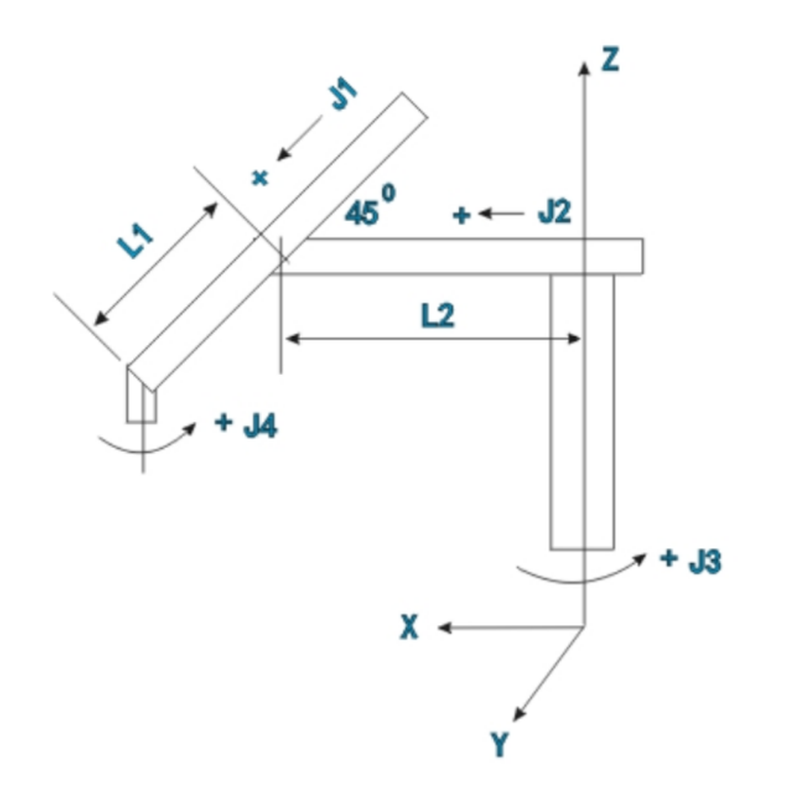
Кинематическая схема 15: четырёхосевой робот с наклонной компоновкой (P451 = 444)
Примечание.
1. J1, J2 — линейные оси, J3, J4 — поворотные оси.
2. На рисунке показаны нулевые положения всех осей, XYZ — мировая система координат.
3. Установите координату оси J1 равной L1, координату оси J2 равной L2.
4. Общие параметры P367–P373 установите равными 0.
8.4.3 Механическое и электронное передаточные отношения
Для настройки используются параметры осей P44–P60.
1. Расчёт электронного передаточного отношения для шарнирных роботов кинематических схем 1–3
1.1 Задайте P44 = 0.
1.2 Числитель электронного передаточного отношения
для J1–J6, Xs и Ys соответствующие параметры P45, P47, P49, P51, P53, P55, P57 и P59 задаются как механическое передаточное отношение × 10 000.
Например, если передаточное число J1 равно 121, то P45 = 1 210 000.
1.3 Знаменатель электронного передаточного отношения
1.3.1 Для J1–J6 параметры P46, P48, P50, P52, P54 и P56 равны 36 000 000.
1.3.2 Для Xs и Ys соответствующие параметры P58 и P60 равны 36 000 для поворотной оси и 10 000 для линейной.
2. Расчёт электронного передаточного отношения для паллетайзера кинематической схемы 4
Оси J1 и J4 настраиваются так же, как для схем 1–3. Параметры J2 и J3 рассчитываются по приведённой ниже формуле.
Расчёт передаточного отношения для оси J2
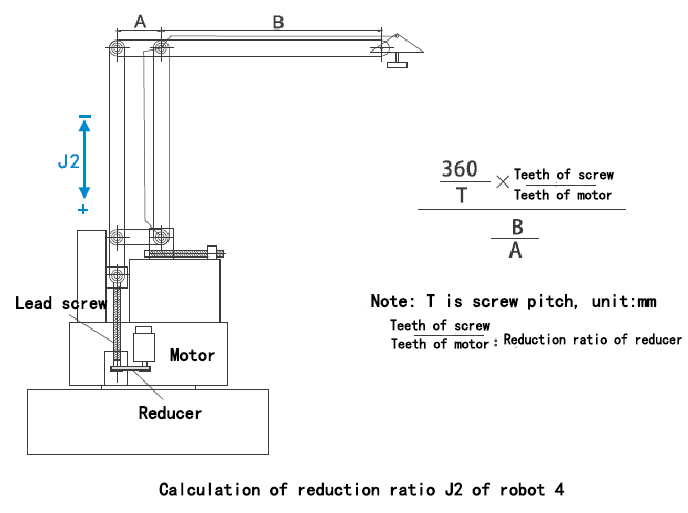
Схема расчёта электронного передаточного отношения оси J2 паллетайзера кинематической схемы 4
Расчёт передаточного отношения для оси J3
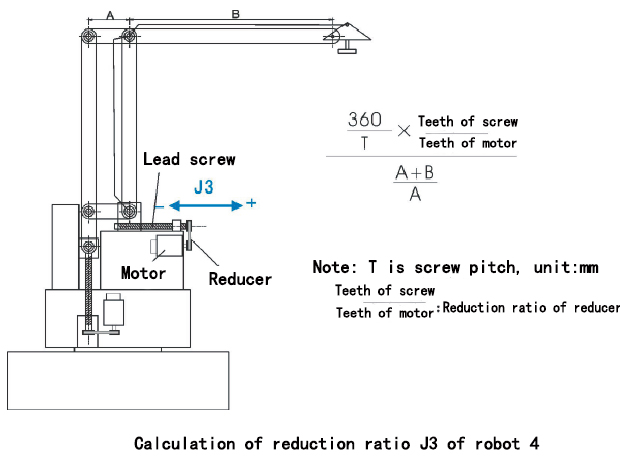
Схема расчёта электронного передаточного отношения оси J3 паллетайзера кинематической схемы 4
3. Расчёт электронного передаточного отношения линейной оси
Расчёт зависит от типа передачи: винтовой, зубчато-реечной или зубчато-ременной.
Для винтовой передачи используйте приведённую ниже формулу.
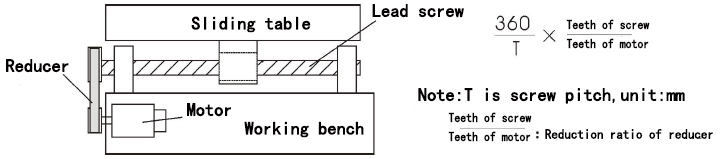
Расчёт передаточного отношения винтовой передачи
Расчёт передаточного отношения зубчато-ременной передачи. Эту формулу также используйте для осей 1–3 линейного модуля 1.
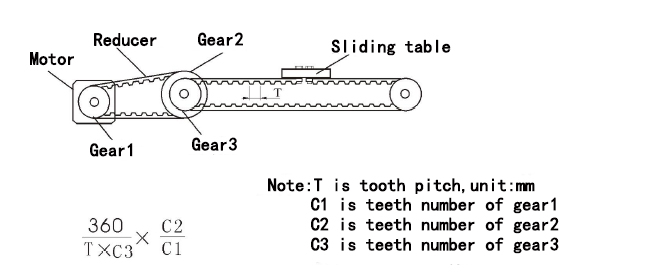
Расчёт передаточного отношения зубчато-реечной передачи
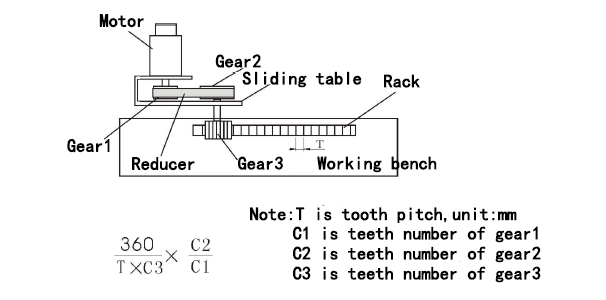
8.4.4 Кинематические зависимости между осями
Механические связи между осями компенсируются средствами контроллера и задаются общими параметрами P375–P385. Если перемещение одной оси механически вызывает пропорциональное перемещение другой, контроллер формирует для связанной оси компенсирующее перемещение. Например, при связи J5–J6 компенсация J6 равна перемещению J5, умноженному на числитель коэффициента связи и делённому на его знаменатель.
P375 включает отдельные связи по битовой маске:
D2 = 1 (+4) — связь J1–J2; P376 — числитель, P377 — знаменатель;
D3 = 1 (+8) — связь J3–J4; P378 — числитель, P379 — знаменатель;
D4 = 1 (+16) — связь J4–J5; P380 — числитель, P381 — знаменатель;
D5 = 1 (+32) — связь J5–J6; P382 — числитель, P383 — знаменатель;
D6 = 1 (+64) — связь J4–J6; P384 — числитель, P385 — знаменатель.
Типовые механические связи:
1. шарнирный робот последовательной схемы и робот с параллелограммным механизмом — J5–J6;
2. робот с L-образным запястьем — J4–J5 и J5–J6;
3. робот SCARA с механической связью через ходовой винт — коэффициент связи 360/T;
4. паллетайзер — связи отсутствуют;
5. робот с полярной кинематикой — оси 4–5;
6. линейный модуль 1 — оси 4–5;
7. линейный модуль 2 — оси 4–5.
8.4.5 Компенсация люфта
Параметры осей P30–P37 задают компенсацию люфта механической передачи при реверсе J1–J6, Xs и Ys. При смене направления контроллер автоматически вводит заданную поправку. Единица измерения — мкм.
8.5 Параметры системы для серводвигателей каждой оси
8.5.1 Электронное передаточное отношение и масштаб координат
Ниже приведена методика настройки электронного передаточного отношения и обратной связи по положению для шестиосевого робота.
Расчётные соотношения
для поворотной оси J1: P309/P320 = (100000 × P46)/P45;
для линейной оси Xs: P313b/P324b = (10000000 × P58)/P57.
Исходные параметры расчёта
- Для 17-разрядного энкодера P304–P308 = 131072; для 23-разрядного — 8388608.
- P45–P56 задают числители и знаменатели электронного передаточного отношения J1–J6: числитель = 10000 × механическое передаточное отношение; знаменатель = 36000000.
- Для поворотных осей модуль P309–P313 обычно равен 360000000. Знак каждого параметра определите проверкой, описанной ниже.
- P320–P324 задают механическое передаточное отношение.
Примеры для оси J1
- Целое передаточное отношение 121: P320 = 121, P309 = 360000000.
- Дробное передаточное отношение 132,2: P320 = 132, P309 = 360000000 × (132/1322) = 35945537.
ВНИМАНИЕ!
- Если передаточное отношение дробное, пропорционально увеличьте числитель P309–P313 и знаменатель P320–P324 до целых чисел.
- После настройки поочерёдно переместите каждую ось в режиме TEACH и выполните M500. Если после чтения абсолютных энкодеров координата проверяемой оси изменяется скачком или отображается неверно, измените только знак соответствующего P309–P313, сохранив его модуль. Снова выполните M500 и убедитесь, что координата считывается без скачка.
8.5.2 Направление вращения серводвигателей
На следующем рисунке показаны положительные направления осей шестиосевого робота. Параметрами P38–P43 задайте направления J1–J6, Xs и Ys так, чтобы они совпадали с направлениями, принятыми в проекте механизма.
ВНИМАНИЕ! Для модели P451 = 602 со смещением d6 между J5 и J6 положительное направление J6 противоположно показанному на рисунке; знак этой оси необходимо инвертировать.
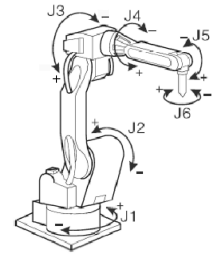
Положительные направления осей шестиосевого робота
8.5.3 Выбор способа реферирования
При P62 = 11111111011 для всех осей используется программное задание нулевого положения. Если реферирование выполняется по механическому датчику, установите P62 = 00000000011.
8.5.4 Считывание абсолютного положения через сетевой интерфейс сервопривода
Тип привода и интерфейс управления
Общий параметр P600 задаёт интерфейс управления: значения 4000–4099 относятся к EtherCAT; 6000 — Modbus для всех осей; 6001 — Modbus для осей 1–6; 6002 — Modbus только для оси 3.
- 0 — привод POWERLINK;
- 6000 — все приводы Modbus;
- 6001 — приводы осей 1–6 работают по Modbus, осей 7 и 8 — по POWERLINK;
- 6002 — привод оси 3 работает по Modbus, остальные — по POWERLINK;
- 4003 — приводы EtherCAT; их тип задаётся параметром P621.
Тип энкодера
Установите общий параметр P300 = 0011111101. Для оси с абсолютным энкодером установите соответствующий бит в 1, с инкрементным — в 0.
Адрес положения абсолютного энкодера
Установите общие параметры P301 = 92, P302 = 91, P303 = 90;
Число отсчётов энкодера за оборот двигателя
Для каждой оси задайте фактическое число отсчётов энкодера за один оборот двигателя в P304–P308c: P304 — J1; P305 — J2; P306 — J3; P307 — J4; P308 — J5; P308a — J6; P308b — Xs; P308c — Ys. Типовые значения: 131072 для 17-разрядного и 8388608 для 23-разрядного энкодера.
Координатное перемещение за оборот двигателя
Задайте перемещение оси за один оборот двигателя: P309 — J1; P310 — J2; P311 — J3; P312 — J4; P313 — J5; P313a — J6; P313b — Xs; P313c — Ys. Для поворотных осей типовой модуль значения равен 360000000, для линейных — 10000000.
Знаменатель коэффициента пересчёта
В P320/P321/P322/P323/P324 задайте знаменатели коэффициента пересчёта, соответствующие механическим передаточным отношениям осей J1–J6, Xs и Ys.
Настройка оси с инкрементным энкодером
Общий параметр P300 = 0000000001;
если используется механический концевой выключатель для возврата в нуль, установите параметр осей P62 = 00000000011.
8.5.5 Проверка масштаба и знака координат
1. В режиме TEACH поочерёдно переместите J1–J6 и запишите отображаемые координаты.
2. Выполните M500 для принудительного чтения абсолютных энкодеров. Если координата проверяемой оси изменилась скачком или отображается неверно, измените только знак параметра этой оси, сохранив его модуль. Например, для J1 замените P309 = 360000000 на P309 = −360000000 или наоборот.
3. Снова выполните M500. Координата должна считываться устойчиво, без скачка. Повторите проверку для каждой оси.
ВНИМАНИЕ! При успешном чтении абсолютного положения командой M500 индикатор перед обозначением оси становится зелёным. Если этого не произошло, проверьте параметры связи и кабель соответствующего привода.
8.5.6 Установка нулевого положения осей робота
В режиме TEACH переместите каждую ось вблизи её механического нуля. Выберите соответствующий параметр: P314 — J1; P315 — J2; P316 — J3; P317 — J4; P318 — J5; P318a — J6; P318b — Xs; P318c — Ys. Введите смещение, подтвердите его и выполните `E`. Контроллер примет текущее положение за нулевое.
Команда `EV` дополнительно обнуляет многооборотное значение абсолютного энкодера в приводе. Используйте её только для приводов, которые явно поддерживают эту операцию, и только в соответствии с документацией привода. Для штатной установки нуля на стороне контроллера применяйте `E`.
8.5.7 Установка программных ограничений для каждой оси
В режиме TEACH поочерёдно переместите оси к допустимым границам рабочей зоны и запишите координаты программных ограничений в P18–P29.
8.5.8 Контроль достижения позиции и ошибки слежения
Ожидание достижения заданной позиции
При PL = 0 после завершения блока контроллер ожидает, пока серводвигатели остановятся и оси достигнут заданных положений. При PL ≠ 0 следующий блок начинается без ожидания точного достижения позиции.
Время установления зависит от настройки контуров приводов. При достаточной жёсткости и корректных коэффициентах регулирования заданное положение достигается быстрее; при недостаточной жёсткости время установления увеличивается.
ВНИМАНИЕ! Задавайте PL = 0 в точках, где требуется точная остановка. Время достижения позиции можно использовать как один из признаков качества настройки приводов.
Контроль ошибки слежения
В режимах PLAY и REMOTE контроллер непрерывно сравнивает заданное положение с положением по обратной связи энкодера. При превышении порога формируется авария ошибки слежения и движение останавливается.
Электронное передаточное отношение обратной связи по осям
Для J1–J6, Xs и Ys установите числители коэффициента пересчёта обратной связи P210–P214c = 10000 и знаменатели P215–P219c = 131072.
Пороги аварийного сигнала по ошибке слежения
Задайте пороги аварии ошибки слежения в общих параметрах
P200–P204c задают пороги ошибки слежения при движении, P205–P209c — в остановленном состоянии. Соответствие: P200/P205 — J1; P201/P206 — J2; P202/P207 — J3; P203/P208 — J4; P204/P209 — J5; P204a/P209a — J6; P204b/P209b — Xs; P204c/P209c — Ys. При превышении порога формируется авария ошибки слежения.
Контроль ошибки слежения позволяет выявлять обрывы цепей обратной связи, ошибки параметров и неисправности приводов и тем самым снижает риск неконтролируемого движения и столкновения.
8.5.9 Резервное копирование параметров
После завершения настройки выполните P41, чтобы сохранить текущую конфигурацию как резервный набор. Для восстановления этого набора используется P42.
8.6 Проверка точности и повторяемости позиционирования
1. Предварительная проверка
В режиме TEACH выберите мировую систему координат и выполните ручные перемещения по X, Y и Z, визуально контролируя прямолинейность траектории. При заметном отклонении проверьте электронные передаточные отношения, масштаб командных импульсов, механические передаточные отношения и геометрические параметры звеньев.
2. Инструментальная проверка
Выполните программное линейное перемещение относительно контрольной базы и измерьте отклонение траектории подходящим измерительным средством.
8.7 Тестирование непрерывной работы робота
Создайте программу с различными конфигурациями робота и запустите её в непрерывном цикле. Контролируйте ошибку слежения каждой оси. При повторном приходе в одно положение показание ошибки не должно изменяться более чем на две единицы отображаемого значения.
8.8 Параметры различных сервоприводов
8.8.1 Привод Maxsine с интерфейсом POWERLINK
1. Установите общие параметры P304-P308 = 65536.
2. Параметры привода: P300 — адрес ведомого устройства; P304 = 1; P306 = 2; P307 = 1; P027 = 8192; P028 = 16.
3. Для многоборотного энкодера установите параметр 90 в 1 и выполните инициализацию функцией Fn36.
4. Сохраните изменения командой E-SET и перезапустите питание привода.
8.8.2 Привод Inovance IS620P с 23-разрядным абсолютным энкодером
1. Установите общие параметры P301 = 2886, P302 = 2887, P303 = -999999 (одноборотный 32-разрядный / многоборотный 16-разрядный), P304-P309 = 8388608;
2. Параметры привода: H0C00 — номер ведомого, H0C02 = 3, H0C03 = 2, H0C26 = 1;
8.8.3 Привод HCFA X3E с 17-разрядным абсолютным энкодером
1. Общие параметры: P301 = 5408, P302 = 5410, P303 = -999977 (одноборотный 32-разрядный / многоборотный 32-разрядный);
2. Параметры привода: P900 = номер ведомого, P901 = 3, P02 = 2;
8.8.4 Привод Rujing SEA2 с 17-разрядным абсолютным энкодером
1. Общие параметры: P301 = 4124, P302 = 4117, P303 = 4116;
2. Параметры привода: P123 = 0, P124 = 2, P125 = 1, P72 = 625;
8.8.5 Привод Yaskawa 2-го или 7-го поколения с 17-разрядным абсолютным энкодером
1. Общие параметры: P300 = 0001000011111101, P304/P305/P306/P307/P308 = 65536;
2. Параметры привода: Pn000 = 0010, Pn002 = 0000, Pn200 = 0000, Pn202/Pn203 = 4096/625;
8.8.6 Привод INVT с 17-разрядным абсолютным энкодером
1. Общие параметры: P301 = 4045, P302 = 4030, P303 = -999999, P304-P309 = 131072;
8.8.7 Привод Delta с абсолютным энкодером
1. Настройка общих параметров системы:
P301 — адрес памяти младших 16 бит многоборота абсолютного энкодера / Multi-turn low 16-bit register address: установите 102. Соответствует адресу связи 0x66 параметра P0-51 Delta.
P302 — адрес памяти старших 16 бит одноборота абсолютного энкодера / Single-turn high 16-bit register address: установите 104. Соответствует адресу связи 0x68 параметра P0-52 Delta.
P303 — адрес памяти младших 16 бит одноборота абсолютного энкодера / Single-turn low 16-bit register address: установите −98. Соответствует отрицательному значению адреса связи 0x62 параметра P0-49 Delta.
P304–P308c — число отсчётов абсолютного энкодера за один оборот для осей X/Y/Z/A/B/C/Xs/Ys / absolute encoder counts per motor revolution for axes X/Y/Z/A/B/C/Xs/Ys: установите 1280000.
2. Настройка параметров сервопривода Delta:
P3-00 — адрес ведомого устройства / station number; значения 1/2/3/4/5/6/7/8 соответствуют осям X/Y/Z/A/B/C/Xs/Ys.
P3-01 = 2, P3-02 = 8, P3-03 = 0, P3-04 = 0, P3-05 = 1, P3-07 = 0, P2-69 = 1, P2-70 = 2;
8.8.8 Привод Maxsine с абсолютным энкодером
1. Настройка параметров привода:
P300 — номер ведомого устройства / station number: P301 = 3, P302 = 4, P90 = 1, P91 = 1, P27 = 10000, P28 = 1;
8.8.9 Привод Maxsine с интерфейсом EtherCAT
1. Настройка типа привода:
Тип привода задаётся общим параметром P621. Полный перечень кодов, включая многоканальные и смешанные конфигурации, приведён в описании P621 в разделе 3.8.4.
2. Настройка общих параметров:
P600 = 4003, P601 = 40, P602 = 40, P603 = 10005, P610 = 10000, P611-P618 = 65536, P620 = 12345678, P621 = 11111111, P622-P627 = 1000;
3. Настройка системного электронного передаточного отношения:
В конфигурации EtherCAT используются два последовательно действующих коэффициента: системное электронное передаточное отношение и коэффициент EtherCAT. Их произведение определяет итоговый масштаб команды положения.
Предположим, коэффициенты редукции редукторов:
J1 = 81; J2 = 81; J3 = 81; J4 = 100; J5 = 100; J6 = 80.
При системном электронном передаточном отношении 1:1 одна единица команды для J1–J6 соответствует 1/100000 градуса; для перемещения на 1° требуется 100000 единиц.
Электронное передаточное отношение первого уровня:
J1: 810000/36000000, поскольку 10000 × 81 = 810000;
J2: 810000/36000000, поскольку 10000 × 81 = 810000;
J3: 810000/36000000, поскольку 10000 × 81 = 810000;
J4: 1000000/36000000, поскольку 10000 × 100 = 1000000;
J5: 1000000/36000000, поскольку 10000 × 100 = 1000000;
J6: 800000/36000000, поскольку 10000 × 80 = 800000.
Параметры сервоприводов J1–J6 задайте так, чтобы одному обороту двигателя соответствовало 65536 единиц команды положения.
Коэффициент второго уровня EtherCAT: числитель 65536, знаменатель 10000.
Число единиц команды на один оборот двигателя должно совпадать с числом единиц обратной связи за оборот. В этом примере оба значения равны 65536.
8.9 Аварийные сообщения (Alarm Information)
1. «Движение запрещено» (`Forbid Move`) - не выполнено одно из условий разрешения движения:
1.1 отсутствует подтверждение растормаживания приводов, X40 = 0. Проверьте цепи управления тормозами всех осей. Ручное и автоматическое движение запрещено. P23 = 0 отключает эту проверку;
1.2 в режиме TEACH трёхпозиционный разрешающий выключатель не удерживается в среднем положении, X212/X213 = 0. Ручное движение запрещено. P24 = 0 отключает эту проверку.
ВНИМАНИЕ! P23 = 0 и P24 = 0 отключают защитные проверки. Не используйте эти значения в рабочем режиме без эквивалентных аппаратных мер безопасности и документированной оценки риска.
2. «Экстренная остановка» (`Emergency Stop`) - нажата кнопка аварийной остановки на панели, X209 = 0, либо активен внешний вход ESTOP, X19 = 1. Контроллер автоматически сбрасывает выходы Y18, Y19, Y11 и Y09.
3. «Аварийный сигнал отсутствия дуги» (`Electric arc alarm`) - сигнал отсутствия дуги активен (X06 = 1).
4. «Аварийный сигнал отсутствия защитного газа» (`Gas alarm`) - сигнал отсутствия газа активен (X07 = 1).
5. «Аварийный сигнал отсутствия сварочной проволоки» (`Metal wire alarm`) - сигнал отсутствия проволоки активен (X46 = 1).
6. «Аварийный сигнал питания» (`Power alarm`) - сигнал неисправности питания активен (X47 = 1).
7. «Аварийный сигнал дверного выключателя» (`Door alarm`) - сигнал дверного выключателя активен (X29 = 1).
8. «Аварийный сигнал частотного преобразователя» (`Spindle driver alarm`) - сигнал аварии частотного преобразователя активен (X02 = 1).
9. «Авария приводов осей 1-4, ALM» (`Servo J1-J4 alarm`) - активен вход X20. Тип контакта, нормально разомкнутый или нормально замкнутый, задаётся P25.
10. «Авария приводов осей 5-8, ALM1» (`Servo J5J6XSYS alarm`) - активен вход X21. Тип контакта задаётся P26.
11. «Внешняя авария ALM2» (`ALM2 alarm`) - активен вход X22.
12. «Столкновение горелки ALM3» (`Welding gun collision alarm ALM3`) - активен вход X23. Тип контакта задаётся P27.
13. «Неисправность сварочного аппарата» (`Welder alarm`) - активен вход X01.
14. «Ось не реферирована» (`Reference point switch cannot be released`) - для привода с инкрементным энкодером не выполнено реферирование по механическому датчику; для привода с абсолютным энкодером контроллер не получил абсолютное положение. P61 = 1 отключает этот контроль.
ВНИМАНИЕ! После отключения контроля P61 контроллер не проверяет достоверность исходного положения осей перед движением.
15. «Ошибка поджига дуги!» (`Arc failed`) - при выполнении AS не получено подтверждение поджига дуги, X00 = 0.
16. «Ошибка гашения дуги!» (`Cladding failed`) - при выполнении AE не получено подтверждение гашения дуги, X03 = 0.
9 Двухканальная система
1. Управляемые оси
1.1 Осям X/Y/Z/A (J1/J2/J3/J4) первого канала соответствуют адреса приводов 1/2/3/4.
1.2 Осям X/Y/Z/A (J1/J2/J3/J4) второго канала соответствуют адреса приводов 5/6/7/8.
2. Функции системы
2.1 Каждый канал поддерживает функции одноканальной системы.
2.2 Параметры обработки P260, P261 и P262 задают минимально допустимые разности абсолютных машинных координат двух каналов по X, Y и Z соответственно. Если модуль разности по одной из осей становится меньше порога, контроллер формирует аварию межзонного сближения. Для выхода из зоны перейдите в режим электронного маховика, нажмите RESET и переместите соответствующие оси в безопасное положение.
ВНИМАНИЕ! Этот контроль сравнивает только координаты одноимённых осей и не рассчитывает фактическое расстояние между звеньями роботов. Он не заменяет аппаратные ограничители, безопасные зоны и оценку риска столкновения.
2.3 Распределение дискретных входов и выходов:
2.3.1 Входы X00–X47 общие для двух каналов; назначения не должны конфликтовать.
2.3.2 Первый канал использует выходы Y00-Y15;
2.3.3 Второй канал использует выходы Y16-Y31;
2.3.4 Назначения сигналов двухканальной роботизированной системы приведены в таблице.
Назначения сигналов двухканальной роботизированной системы
| Адрес | Назначение | Адрес | Назначение |
|---|---|---|---|
| X00 | Канал 1: поджиг дуги | X03 | Канал 1: контроль наплавки |
| X08 | Канал 2: поджиг дуги | X09 | Канал 2: контроль наплавки |
| X20 | 1ALM | X21 | 2ALM |
| X22 | ALM1 | X23 | ALM2 |
| Y00 | 1M3330 | Y01 | 1M3331 |
| Y02 | 1M3332 | Y03 | 1M3333 |
| Y04 | 1M3334 | Y05 | Канал 1: электромагнитный тормоз |
| Y06 | 1M3336 | Y07 | 1M3337 |
| Y08 | 1M32 | Y09 | Канал 1: поджиг дуги |
| Y10 | 1M10 | Y11 | 1M08 |
| Y12 | 1M05 | Y13 | 1M03 |
| Y14 | 1M04 | Y15 | Канал 1: наплавка |
| Y16 | Канал 2: поджиг дуги | Y17 | 2M08 |
| Y18 | 2M03 | Y19 | 2M04 |
| Y20 | 2M59 | Y21 | Канал 2: наплавка |
| Y22 | 2M10 | Y23 | 2M32 |
| Y24 | 2M3354 | Y25 | 2M3355 |
| Y26 | 2M3356 | Y27 | 2M3357 |
| Y28 | 2M3358 | Y29 | 2M3359 |
| Y30 | 2M3360 | Y31 | Канал 2: электромагнитный тормоз |
| X41 | 1HLAT | X43 | 1KRUN |
| X44 | 2HLAT | X45 | 2KRUN |
| X46 | Общий пуск RUN | — | — |
При использовании встроенных приводов установите P29 = 1. Y05 управляет тормозами канала 1, Y31 — тормозами канала 2. Соедините Y31 с общим входом X38, чтобы разрешение Y05 формировалось только после подтверждения готовности второго канала.
3. Функция шпинделя
3.1 Первый канал использует аналоговый выход +10V1, второй — +10V2.
3.2 Вспомогательный параметр P900 второго канала задаёт отображение диалога пользовательских технологических параметров: 1 — не отображать; 4 — частичное отображение; 8 — полное отображение; +512 — команды M3/M4/M5 обоих каналов управляют общим шпинделем.
4. Распределение макропеременных
Диапазон #900–#999 общий для двух каналов; остальные макропеременные принадлежат каждому каналу независимо. Переменные #900–#999 доступны программе ПЛК, в том числе для блока CMP. Импорт общих переменных #900–#999 из файла выполняется только через первый канал.
Переменные #950–#953 зарезервированы системными командами M890–M893.
Вспомогательные реле M346–M361 общие для двух каналов. Программа ПЛК может использовать их для формирования выходов Y соответствующего канала.
5. Команды синхронного взаимного ожидания
5.1 M701–M779 — ждать, пока другой канал достигнет команды с тем же номером, затем продолжить выполнение. Команда должна находиться в отдельном блоке.
5.2 M700 — отменить межканальное ожидание для данного канала. После M700 команды M701–M779 пропускаются. M700 должна находиться в отдельном блоке.
5.3 Команды управления каналами:
5.3.1 M797 — запустить программу другого канала;
5.3.2 M798 — приостановить программу другого канала;
5.3.3 M799 — сбросить программу другого канала;
5.3.4 M790 — запустить во втором канале текущую программу первого канала;
5.3.5 M791/M792/M793 — соответственно запустить, приостановить или сбросить программу второго канала;
5.3.6 M794/M795/M796 — соответственно запустить, приостановить или сбросить программу первого канала.
ВНИМАНИЕ! Если запускаемый канал находится в ручном режиме, команда автоматически переводит его в автоматический режим и начинает выполнение программы. Перед межканальным пуском убедитесь, что рабочие зоны обоих каналов свободны и условия безопасности выполнены.
5.4 M111 выбирает для второго канала первый энкодер шпинделя, M112 — второй. В данной версии функция не реализована; второй канал не поддерживает обратную связь от энкодера шпинделя. Не используйте эти команды.
6. Выбор канала
Для выбора канала нажмите верхнюю строку заголовка экрана.
7. Органы управления
7.1 Электронный маховик действует на все каналы. Перед перемещением обязательно проверьте, какой канал и какая ось выбраны.
7.2 Кнопка «Пуск» (START) запускает активный канал.
8. Указания по эксплуатации
8.1 У каждого канала собственный набор параметров, программа ПЛК и конфигурация ввода-вывода.
8.2 Управление инструментом, компенсация длины и радиуса инструмента, компенсация погрешности шага и люфта настраиваются независимо для каждого канала.
8.3 Импорт и экспорт параметров, а также обновление программного обеспечения доступны из обоих каналов. Область пользовательских файлов является общей.
8.4 Активный канал обозначается цветом строки заголовка: первый — синим, второй — зелёным.
8.5 В строке версии первый канал обозначается D1, второй — D2.
8.6 Передача файлов по локальной сети и удалённый мониторинг доступны только для первого канала.