Токарные контроллеры NEWKER: руководство по эксплуатации
Глава 1. Введение
Эта система — универсальная система ЧПУ для токарных станков, разработанная компанией NEWKER. В схеме управления применены высокоскоростной процессор ARM промышленного исполнения, крупная ПЛИС FPGA и многослойные печатные платы. Высокоинтегрированные микросхемы и компоненты для поверхностного монтажа позволяют сделать конструкцию компактнее и повысить надёжность и стабильность работы системы.
Система обеспечивает высокоскоростное управление в реальном времени: максимальная скорость ускоренного перемещения — до 240 м/мин, максимальная скорость интерполяционной подачи — до 30 м/мин. Предусмотрен TFT-дисплей 800 × 600 точек с адаптивной регулировкой яркости и равномерной светодиодной подсветкой длительного срока службы. Такая подсветка уменьшает зависимость яркости изображения от температуры окружающей среды. Меню на китайском языке занимает весь экран и упрощает работу с системой.
Это полностью цифровая система ЧПУ общего назначения для токарных станков, поддерживающая согласованное движение от 2 до 8 осей и замкнутое управление по шине. Она имеет широкий набор функций и команд; программные коды соответствуют международным стандартам ISO. Система непосредственно управляет сервоприводами переменного тока. В сочетании с двухканальными сервоприводами переменного тока производителя она обеспечивает ещё более выгодное соотношение цены и возможностей.
В настоящем руководстве описаны программирование и эксплуатация системы ЧПУ токарного станка.
Важные указания
- Неправильная эксплуатация системы ЧПУ может привести к несчастным случаям. Перед работой внимательно прочитайте руководство.
- Функции осей A, B, C, Xs и Ys доступны только при наличии соответствующих опций для осей с четвёртой по восьмую.
- Функции абсолютного положения требуют исполнения системы с абсолютным отсчётом положения. Функции шины требуют шинного исполнения системы.
- Кнопка
Startна панели системы предназначена только для наладки. Её включение или отключение задаётся битомP9-D14разделаOther Parameter; при обычной эксплуатации значение этого бита должно быть0. При сборке системы необходимо установить внешнюю кнопкуStart. Ограниченный ресурс панельной кнопки может привести к опасным последствиям при длительном использовании. Длительное использование панельной кнопкиStartстрого запрещено. Производитель не несёт ответственности за последствия для безопасности, вызванные таким использованием.
Глава 2. Подключение и установка контроллера
2.1 Электрические характеристики системы
- Высокопроизводительная 32-разрядная аппаратная платформа промышленного исполнения
ARM+DSP+FPGA. - 128 МБ памяти для пользовательских данных.
- TFT-дисплей 800 × 600 точек с адаптивной регулировкой яркости и светодиодной подсветкой.
- Сенсорная клавиатура с высокой чувствительностью.
- Интерфейс связи
RS232. - Порт
USB. - Фотоэлектрический энкодер.
- Револьверная головка с электроприводом на 4 или 8 позиций либо линейное размещение инструментов.
- Импульсный источник питания с высокой помехоустойчивостью.
- Двунаправленное управление шпинделем с частотным регулированием скорости.
- Ручной генератор импульсов.
- Переключатели диапазонов для регулирования скорости подачи и частоты вращения шпинделя.
2.2 Технические характеристики системы
- Управляемые оси:
XYZABXS YS, 8 осей. - Оси интерполяции:
XYZAB XS YS, 8 осей. - Цена импульса для осей X и Z: 0.001 мм.
- Максимальная скорость: 240 м/мин.
- Скорость обработки: 0.01–30000 мм/мин.
- Шаг нарезаемой резьбы: 0.1–1000 мм для метрической резьбы; 1–99 ниток на дюйм для дюймовой резьбы.
- Минимальная единица ввода: 0.001 мм.
- Диапазон программируемых размеров: ±99999.999 мм.
- Определение системы координат программы: международный стандарт
IOS-841. - Программные коды: международный стандарт
IOS-840. - Средняя наработка на отказ (
MTBF): более 6000 часов.
2.3 Условия эксплуатации
- Питание: переменный ток 220 В (+10 %, −15 %), частота 50 Гц ±1 %.
- Потребляемая мощность: не более 100 Вт.
- Рабочая температура: 5–45 °C; относительная влажность: 40–80 %.
- Температура хранения и перевозки: 0–55 °C; относительная влажность менее 90 % при 40 °C.
2.4 Установка и подключение системы
Перед монтажом проверьте комплектность и совместимость оборудования: системы ЧПУ, источника питания приводов, серводвигателей, фотоэлектрического энкодера и резцедержателя с электроприводом.
Систему ЧПУ необходимо надёжно закрепить. Оставьте вокруг неё пространство для вентиляции. Установите панель так, чтобы ею было удобно пользоваться и чтобы горячая стружка не могла её повредить.
Прокладывайте силовые и слаботочные цепи раздельно. По возможности удалите систему ЧПУ и приводы от силовых цепей станка. Для уменьшения помех держите все сигнальные кабели вдали от контакторов переменного тока.
Сигналы фотоэлектрического энкодера, концевых выключателей и базовой точки не рекомендуется вести к системе ЧПУ через шкаф силовых цепей. Все кабели питания должны быть заземлены.
Закрепите каждый разъём винтами. Запрещается подключать или отсоединять кабели при включённом питании.
При монтаже защищайте панель системы ЧПУ от твёрдых и острых предметов. Если требуется окраска других частей станка, снимите систему ЧПУ, чтобы не загрязнить её.
Не размещайте систему в зоне сильных магнитных полей и электрических помех, а также рядом с горючими, взрывоопасными и другими опасными материалами.
Внимание:
- Устанавливайте систему в электрошкафу с надлежащей защитой от воздействия молнии.
- Надёжно закрепите систему, чтобы исключить вибрацию и ослабление крепежа.
- Не устанавливайте систему на горючих материалах или рядом с ними во избежание пожара.
2.5 Габаритные размеры при установке
- Исполнения
A/B:325x250x120. - Исполнения
C/E:400x245x120.
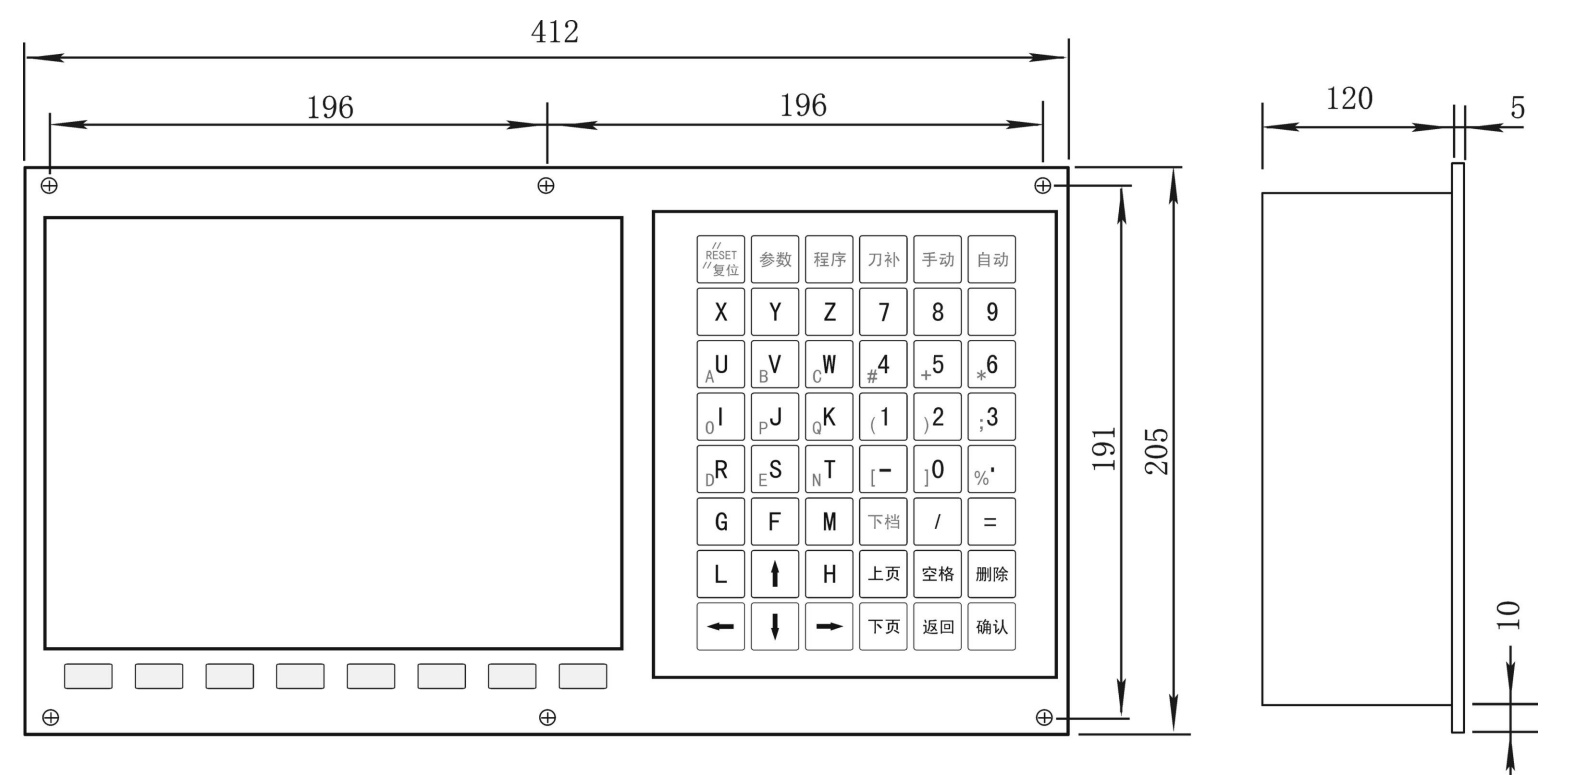
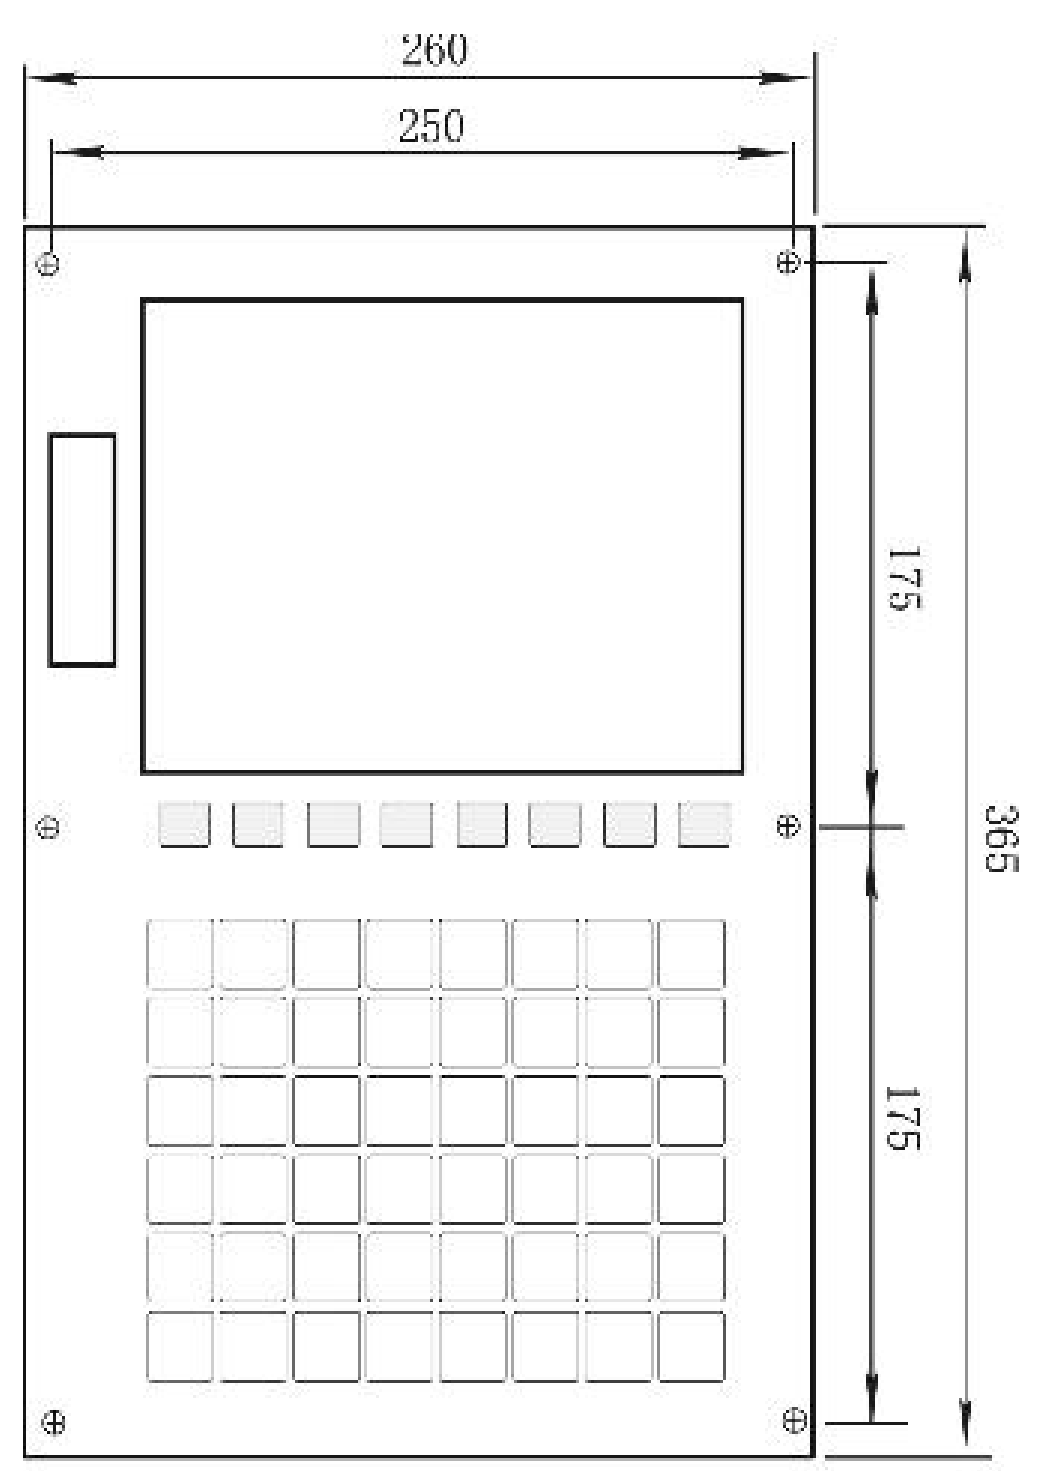
NEW1500TDC
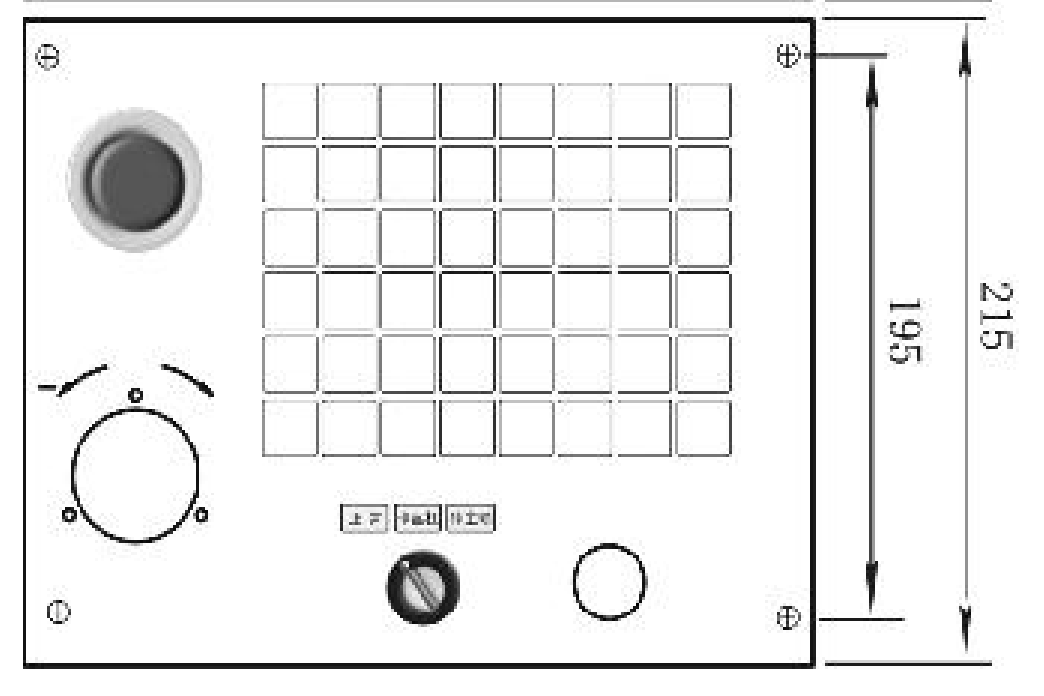
Контроллер NEW1500TDC состоит из верхней панели с экраном и клавиатурой и нижней панели управления. На чертеже указаны следующие размеры без напечатанной единицы измерения:
| Часть | Горизонтальные размеры | Вертикальные размеры |
|---|---|---|
| Верхняя панель | Общая ширина 260, монтажная ширина 250 |
Общая высота 365, две зоны по 175 |
| Нижняя панель | Общая ширина 260, монтажная ширина 250 |
Общая высота 215, внутренняя высота 195 |
На верхней панели экран расположен над блоком клавиш, на нижней — слева показаны кнопка аварийной остановки и поворотный переключатель. Для раскроя шкафа следует пользоваться чертежом конкретного исполнения: на этом рисунке размеры отверстий и допуски не приведены.
2.6 Вид контроллера сзади
2.6.1 NEW1000TDc
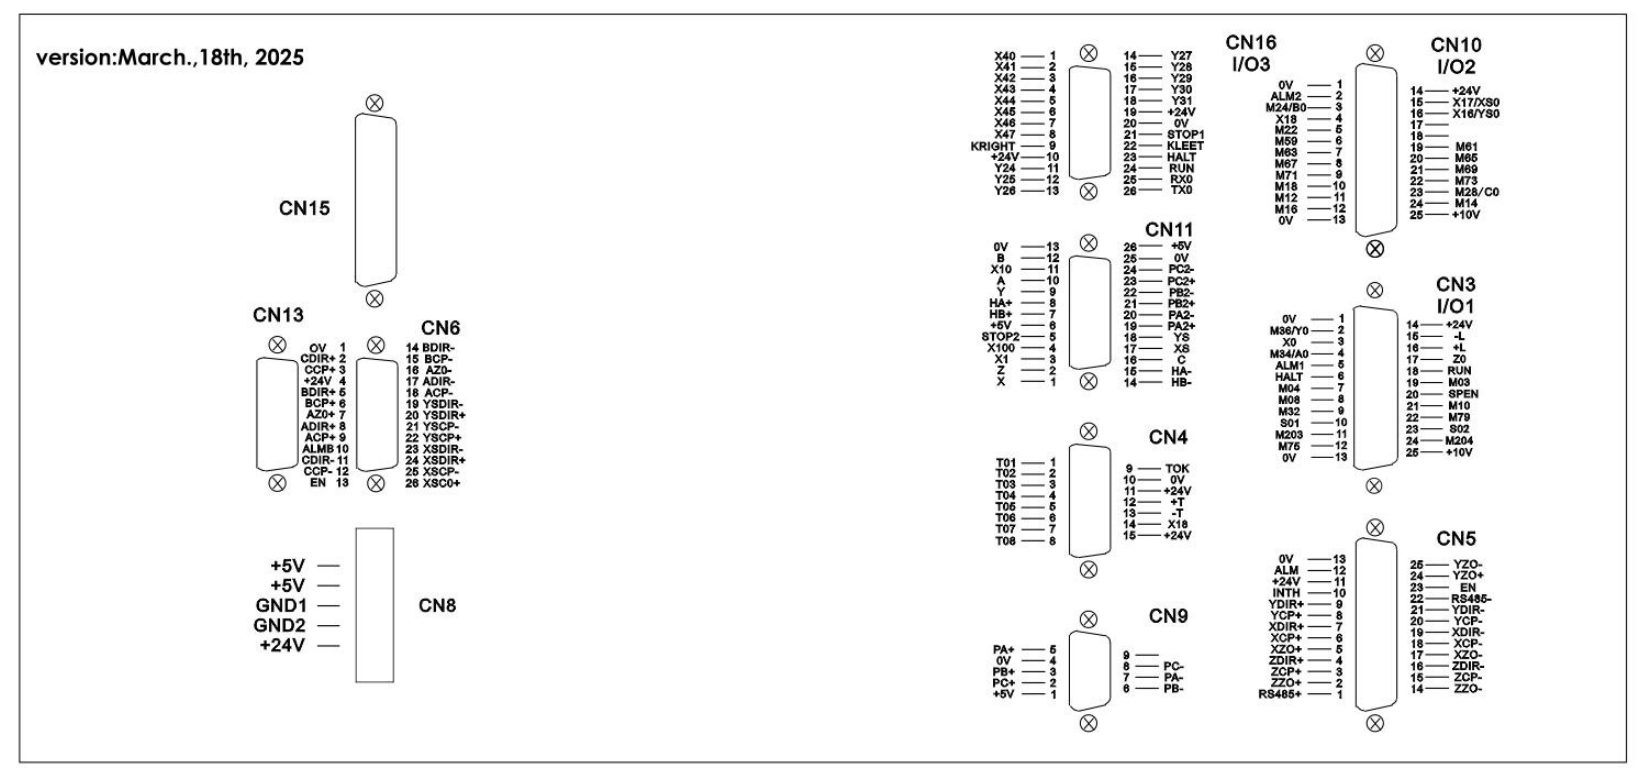
На рисунке задней панели версии от 18 марта 2025 года обозначены разъёмы CN15, CN13, CN6, CN8, CN16, CN10, CN11, CN3, CN4, CN9 и CN5. Схема их расположения приведена далее в русской версии; назначение контактов следует брать из таблиц для соответствующей платы.
2.6.2 NEW18iT
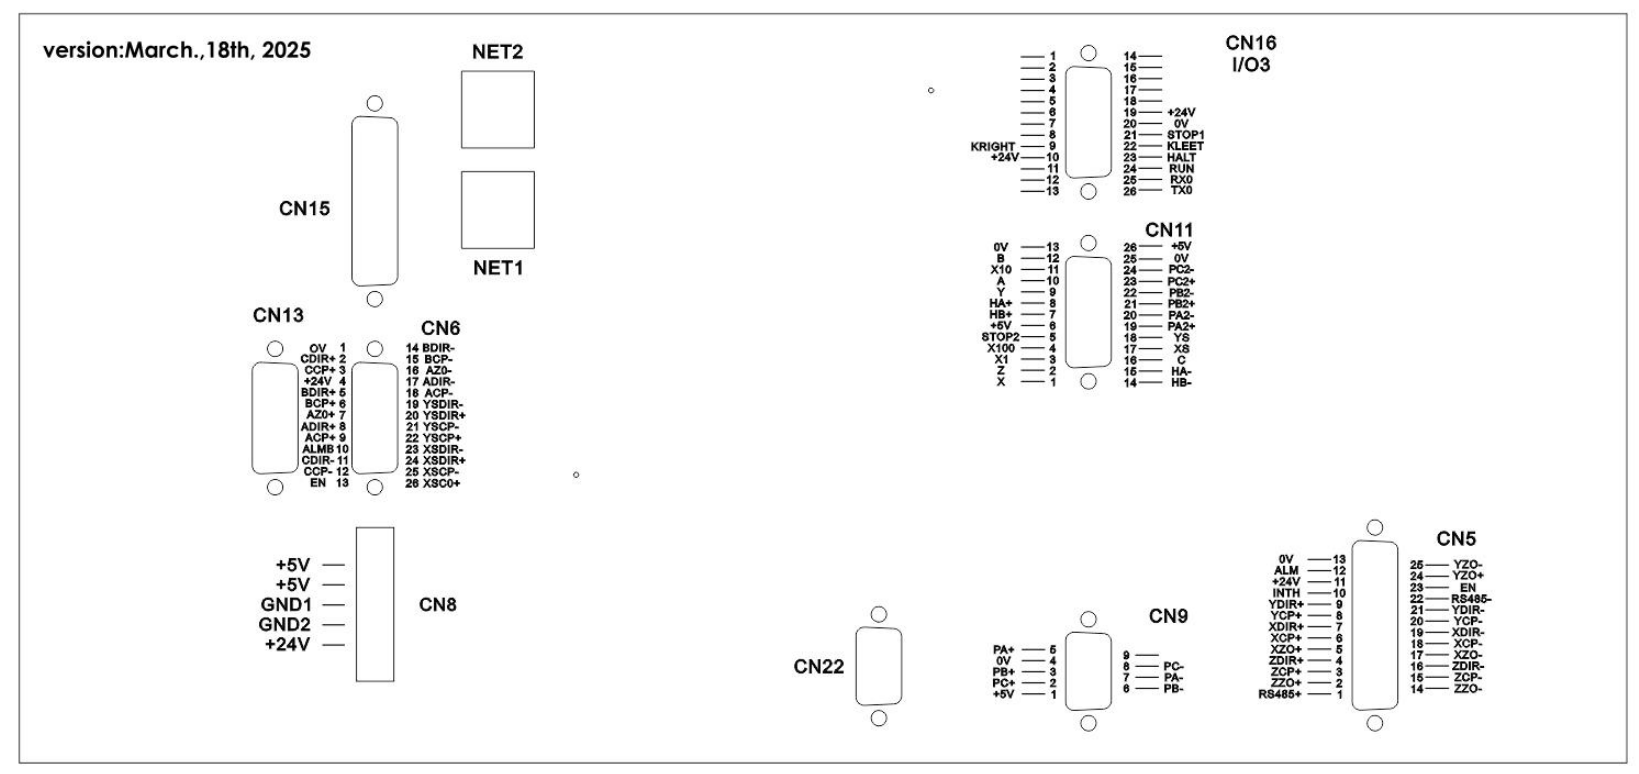
На рисунке задней панели версии от 18 марта 2025 года обозначены CN15, NET1, NET2, CN13, CN6, CN8, CN16, CN11, CN22, CN9 и CN5. Набор разъёмов отличается от NEW1000TDc; назначение контактов и варианты платы приведены в следующих разделах.
Внимание. Провода L и N импульсного источника питания должны подключаться к сети переменного тока 220 В через разделительный трансформатор; указанный ток — 0.5 А.
Рекомендация производителя: исполнение с двумя портами Ethernet предназначено только для случаев, когда одновременно требуются сервоприводы EtherCAT и функция OPC.
2.7 Схемы подключения интерфейсов
2.7.1 Разъём CN4 электрической револьверной головки, гнездо DB15
На контроллере MODBUS разъём удалён.
CN4 — сигналы револьверной головки с электроприводом, гнездо DB15
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
0V |
10 | OUT | Общий провод питания | 0 В |
+24V |
11, 15 | OUT | Питание 24 В | +24 В |
+T |
12 | OUT | Вращение головки по часовой стрелке (CW) | 0 В |
-T |
13 | OUT | Вращение головки против часовой стрелки (CCW) | 0 В |
X18 |
14 | IN | Резерв | 0 В |
T1, T2, T3, T4, T5, T6, T7, T8 |
1–8 соответственно | IN | Сигнал соответствующей позиции инструмента | 0 В |
TOK |
9 | IN | Сигнал фиксации револьверной головки | 0 В |
Система позволяет управлять инструментами с номерами 1–99. Для револьверной головки с электроприводом предусмотрено не более 8 позиций; значение по умолчанию — 4 позиции.
Общее число инструментов задаётся в меню Tool Offset клавишей F7. Начальный номер инструмента при линейном размещении задаётся в разделе Tool Parameters.
P1 — Activates the motorized tool turret function — выбор функции револьверной головки с электроприводом. Варианты: Motorized Tool Turret или Linear Tool Arrangement. Для головки доступны дополнительные настройки.
P2 — Starting tool number for the linear tool arrangement — начальный номер инструмента при линейном размещении. Применяется, когда линейно расположенные инструменты используются вместе с револьверной головкой. Например, для головки на 4 позиции при наличии дополнительных линейно расположенных инструментов установите P2 = 5.
P4 — Maximum forward rotation time for the tool turret — максимальное время прямого вращения головки. Это предельное время автоматической смены инструмента. Если за это время требуемая позиция не обнаружена, система останавливает головку и выдаёт аварийное сообщение. Единица измерения: секунды (с).
P5 — Delay before tool position detection after forward rotation — задержка определения позиции инструмента после прямого вращения. Время ожидания перед проверкой сигнала позиции после прямого вращения. Единица измерения: миллисекунды (мс).
P6 — Delay time after stopping forward rotation — задержка после остановки прямого вращения. Интервал между снятием сигнала прямого вращения +T и выдачей сигнала обратного вращения -T после завершения прямого вращения револьверной головки. Единица измерения: миллисекунды (мс).
P7 — Reverse rotation locking time — время фиксации обратным вращением. Продолжительность выдачи сигнала обратного вращения -T. Единица измерения: миллисекунды (мс).
P9 — Total tool position signal — общий сигнал позиции инструмента. Определяет, проверяет ли система после обратного вращения выключатель фиксации — сигнал TOK. По умолчанию проверка отключена.
P20 — Motorized turret mode — режим револьверной головки. Значение [1] выбирает револьверную головку с электроприводом; [0] — головку с энкодером. В режиме энкодера специальные программы кодирования и управления сменой инструмента можно изменить в меню Parameter Diagnostics клавишей F1 (Control Program); требуется пароль Machine Tool Manufacturer Password.
Примечания. Направления всех сигналов IN (вход) и OUT (выход) определены относительно системы ЧПУ: IN — сигнал от внешнего оборудования в систему; OUT — сигнал из системы на внешнее оборудование.
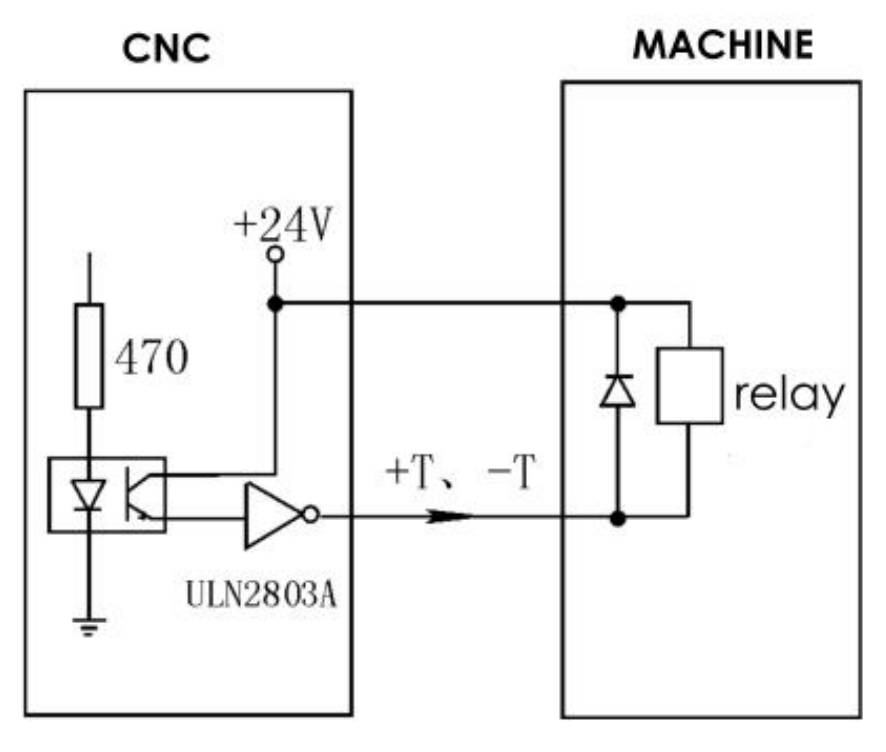
При использовании платы электрооборудования станка производства NEWKER сигналы +T и -T управляют промежуточными реле с одним контактом. Пользователь должен дополнительно установить контакторы переменного тока +T и -T.
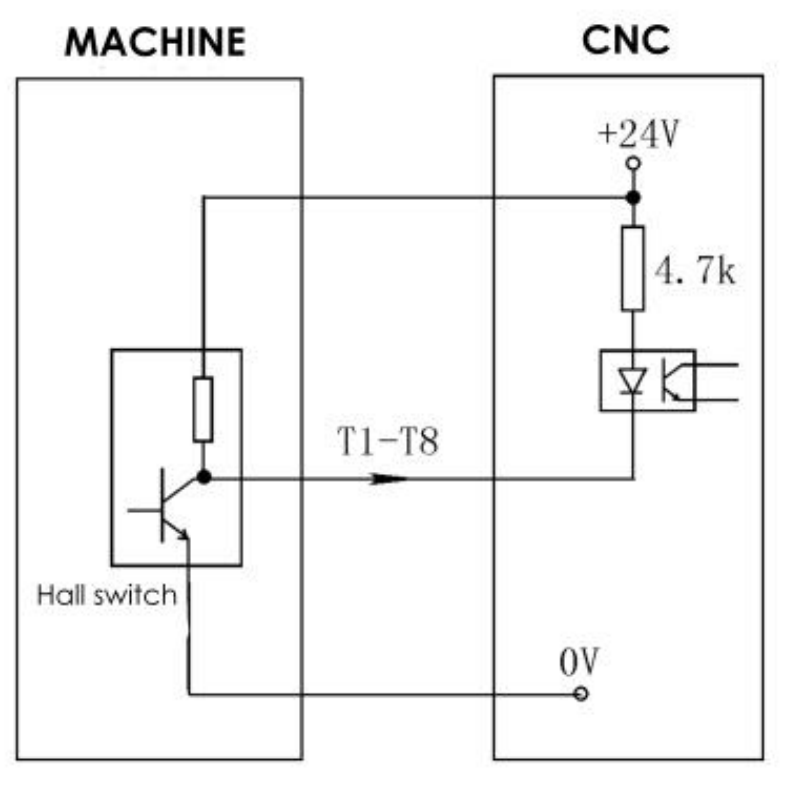
Функциональная цепь управления револьверной головкой: выходы системы +T и -T активны низким уровнем и через каскад ULN2803A управляют промежуточными реле от +24 В; катушки внешних контакторов переменного тока устанавливает пользователь. Обратная связь о выбранной позиции поступает по входам T1–T8, а о фиксации — по входу TOK. На выходном каскаде указано сопротивление 470 Ом; направление сигналов определяется относительно системы ЧПУ.
Для определения позиций T1–T8 на станке показан датчик Холла с выходом на вход оптопары системы ЧПУ. Вход системы подтянут через резистор 4,7 кОм к +24 В; общие проводники станка и системы соединяются с 0 В. Сигнальная линия выбранной позиции обозначается T1–T8.
2.7.2 Энкодер шпинделя: разъём CN9, штекер DB9
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
0V |
4 | OUT | Общий провод 0 В | 0 В |
+5V |
1 | OUT | Питание +5 В | +5 В |
PA+ |
5 | IN | Сигнал +A | 5 В |
PA- |
7 | IN | Сигнал −A | 5 В |
PB+ |
3 | IN | Сигнал +B | 5 В |
PB- |
6 | IN | Сигнал −B | 5 В |
PC+ |
2 | IN | Сигнал +Z | 5 В |
PC- |
8 | IN | Сигнал −Z | 5 В |
Внимание:
- Энкодер должен иметь выход для передачи сигнала по длинной линии; напряжение питания — 5 В.
- Для сигнального кабеля обязательна экранированная витая пара. Максимальная длина кабеля — 20 м.
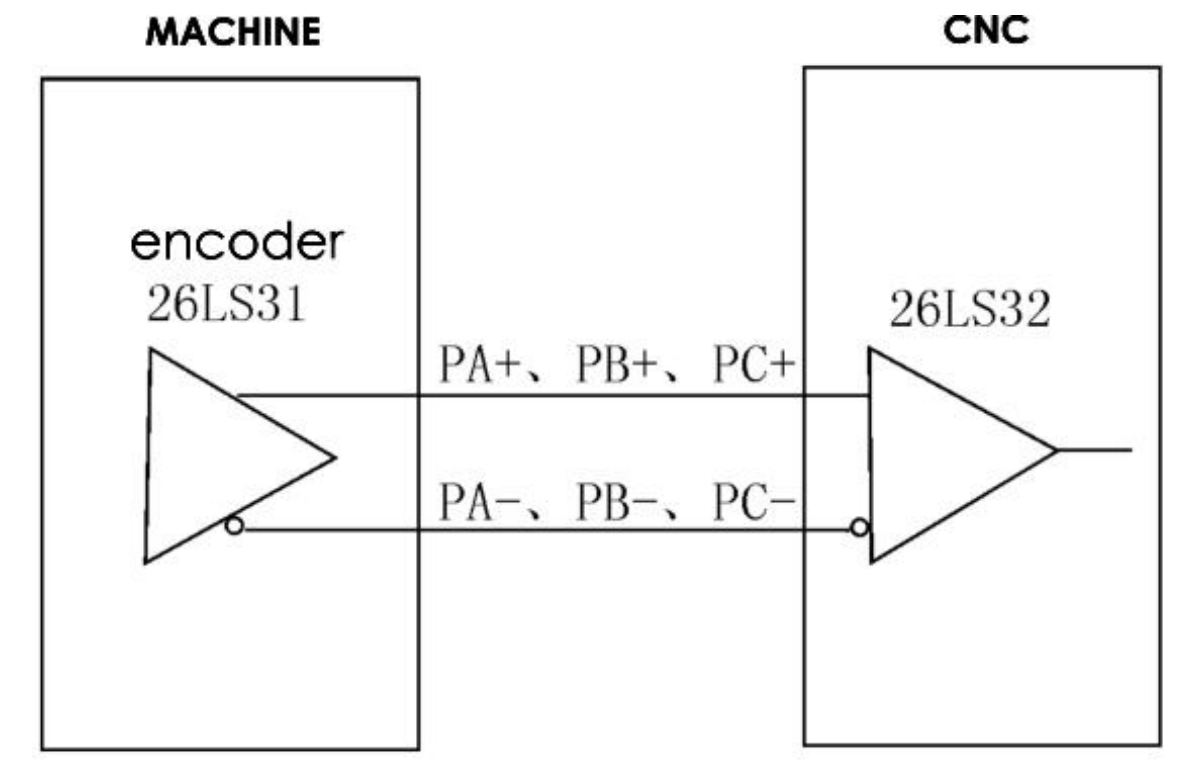
Пары PA+/-, PB+/-, PC+/- передают дифференциальные сигналы энкодера. Передатчик — 26LS31, приёмник — 26LS32.
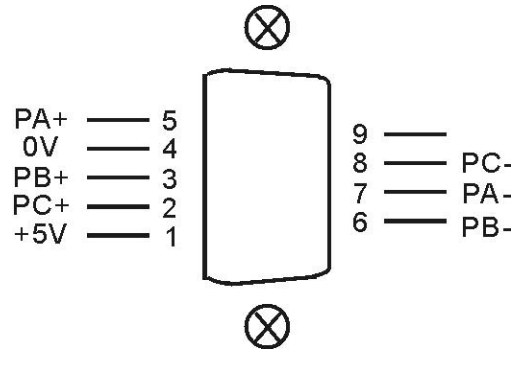
Дифференциальное подключение энкодера: передатчик 26LS31 на станке передаёт пары PA+/PA-, PB+/PB-, PC+/PC- к приёмнику 26LS32 системы ЧПУ. Каждая положительная и отрицательная линия должна сохранять свою полярность; питание и контакты разъёма приведены в таблице CN9.
2.7.3 Сигналы ввода/вывода станка: разъём CN3, гнездо DB25
На контроллере MODBUS разъём удалён.
Группа сигналов I/O 1:
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
0V |
1 | OUT | Общий провод питания | 0 В |
+24V |
14 | OUT | Питание 24 В | +24 В |
M36/Y0 |
2 | IN | Пользовательский вход 9 / сигнал возврата в нуль оси Y(C) | 0 В |
X0 |
3 | IN | Сигнал возврата в нуль оси X | 0 В |
Z0 |
17 | IN | Сигнал возврата в нуль оси Z | 0 В |
-L |
15 | IN | Концевой выключатель отрицательного направления | 0 В |
+L |
16 | IN | Концевой выключатель положительного направления | 0 В |
M34/A0 |
4 | IN | Пользовательский вход 8 / сигнал возврата в нуль оси A | 0 В |
ALM1 |
5 | IN | Авария сервопривода шпинделя 1 | 0 В |
HALT |
6 | IN | Внешняя кнопка паузы | 0 В |
RUN |
18 | IN | Внешняя кнопка пуска | 0 В |
M03 |
19 | OUT | Вращение шпинделя по часовой стрелке (CW) | 0 В |
M04 |
7 | OUT | Вращение шпинделя против часовой стрелки (CCW) | 0 В |
M05/SPEN |
20 | OUT | Остановка шпинделя / разрешение шпинделя | 0 В |
M08 |
8 | OUT | Подача охлаждающей жидкости | 0 В |
M10 |
21 | OUT | Зажим / разжим патрона | 0 В |
M32 |
9 | OUT | Смазка | 0 В |
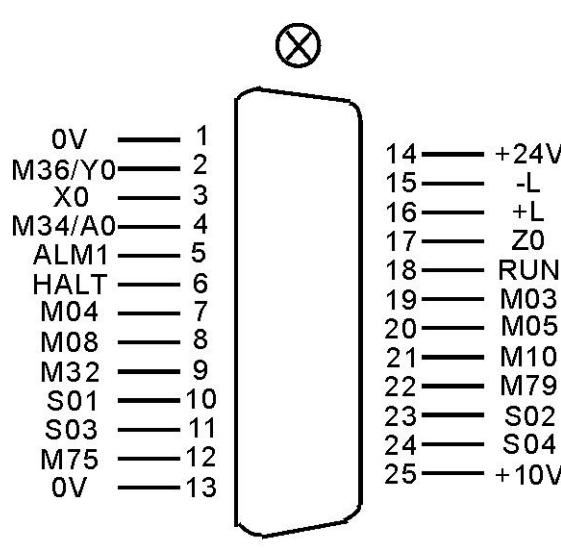
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
M79 |
22 | OUT | Задняя бабка | 0 В |
S01 |
10 | OUT | Первая передача первого шпинделя | 0 В |
S02 |
23 | OUT | Вторая передача первого шпинделя | 0 В |
M203/S03 |
11 | OUT | Вращение второго шпинделя по часовой стрелке / третья передача первого шпинделя | 0 В |
M204/S04 |
24 | OUT | Вращение второго шпинделя против часовой стрелки / четвёртая передача первого шпинделя | 0 В |
M75 |
12 | OUT | Сигнал управления осью C | 0 В |
+10V |
25 | OUT | Аналоговый выход первого шпинделя | 0–10 В |
0V |
13 | OUT | Общий провод аналогового выхода | 0 В |
2.7.4 Вторая группа сигналов ввода/вывода станка: разъём CN10, гнездо DB25
На контроллере MODBUS разъём удалён.
Примечание для платы 2028G. Контакты 15/16 разъёма CN10 являются сигналами возврата в нуль 7-й и 8-й осей, контакт 4 — резервный вход X18, контакты 17/18 не задействованы.
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
0V |
1 | OUT | Общий провод питания | 0 В |
+24V |
14 | OUT | Питание 24 В | +24 В |
SPCP+(X17/XS0) |
15 | OUT | Импульс шпинделя, положительная линия | 0 В |
SPCP-(X16/YS0) |
16 | OUT | Импульс шпинделя, отрицательная линия | 0 В |
SPDIR+/null |
17 | OUT | Направление шпинделя, положительная линия | 0 В |
SPDIR-/null |
18 | OUT | Направление шпинделя, отрицательная линия | 0 В |
ALM(X18) |
4 | IN | Авария сервопривода | 0 В |
ALM2 |
2 | IN | Ошибка смазки | 0 В |
M24/B0 |
3 | IN | Пользовательский вход 7 / сигнал возврата в нуль оси B | 0 В |
M22 |
5 | IN | Ориентация шпинделя M01 |
0 В |
M59 |
6 | OUT | Huff |
0 В |
M61 |
19 | OUT | Пользовательский выход 1 | 0 В |
M63 |
7 | OUT | Пользовательский выход 2 | 0 В |
M65 |
20 | OUT | Пользовательский выход 3 | 0 В |
M67 |
8 | OUT | Пользовательский выход 4 | 0 В |
M69 |
21 | OUT | Пользовательский выход 5 | 0 В |
M71 |
9 | OUT | Пользовательский выход 6 | 0 В |
M73 |
22 | OUT | Пользовательский выход 7 | 0 В |
M18 |
10 | IN | Пользовательский вход 1 | 0 В |
M28/C0 |
23 | IN | Пользовательский вход 2 / сигнал возврата в нуль оси C | 0 В |
M12 |
11 | IN | Пользовательский вход 3 | 0 В |
M14 |
24 | IN | Пользовательский вход 4 | 0 В |
M16 |
12 | IN | Пользовательский вход 5 | 0 В |
+10V |
25 | OUT | Второй аналоговый выход | 0–10 В |
0V |
13 | OUT | Общий провод аналогового выхода | 0 В |
2.7.5 Третья группа сигналов ввода/вывода станка: разъём CN16, гнездо DB26
| Сигнал | Контакт | Направление | Назначение | Активный уровень |
|---|---|---|---|---|
0V |
20 | OUT | Общий провод питания | 0 В |
+24V |
10, 19 | OUT | Питание 24 В | +24 В |
X40 |
1 | IN | Резервный вход 0 | 0 В |
X41 |
2 | IN | Резервный вход 1 | 0 В |
X42 |
3 | IN | Резервный вход 2 | 0 В |
X43 |
4 | IN | Резервный вход 3 | 0 В |
X44 |
5 | IN | Резервный вход 4 | 0 В |
X45 |
6 | IN | Резервный вход 5 | 0 В |
X46 |
7 | IN | Резервный вход 6 | 0 В |
X47 |
8 | IN | Резервный вход 7 | 0 В |
RIGHT |
9 | IN | Правый переключатель коррекции | 0 В |
Y24 |
11 | OUT | Резервный выход 0 | 0 В |
Y25 |
12 | OUT | Резервный выход 1 | 0 В |
Y26 |
13 | OUT | Резервный выход 2 | 0 В |
Y27 |
14 | OUT | Резервный выход 3 | 0 В |
Y28 |
15 | OUT | Резервный выход 4 | 0 В |
Y29 |
16 | OUT | Резервный выход 5 | 0 В |
Y30 |
17 | OUT | Резервный выход 6 | 0 В |
Y31 |
18 | OUT | Резервный выход 7 | 0 В |
STOP |
21 | IN | Внешняя кнопка STOP |
Не указан |
LEFT |
22 | IN | Левый переключатель коррекции | Не указан |
HALT |
23 | IN | Внешний сигнал остановки | 0 В |
RUN |
24 | IN | Внешний сигнал пуска | 0 В |
TXD |
25 | OUT | Передача RS232 |
Не указан |
RXD |
26 | IN | Приём RS232 |
Не указан |
2.7.6 Сигналы управления сервоприводами X/Y/Z: разъём CN5, штекер DB25
| Сигнал | Контакты | Направление | Назначение | Уровень |
|---|---|---|---|---|
XCP+/- |
6/18 | OUT | Импульсы оси X | 5 В |
XDIR+/- |
7/19 | OUT | Направление оси X | 5 В |
YCP+/- |
8/20 | OUT | Импульсы оси Y | 5 В |
YDIR+/- |
9/21 | OUT | Направление оси Y | 5 В |
XZO+/- |
5/17 | IN | Нуль двигателя оси X | 5 В |
ZCP+/- |
3/15 | OUT | Импульсы оси Z | 5 В |
ZDIR+/- |
4/16 | OUT | Направление оси Z | 5 В |
ZZO+/- |
2/14 | IN | Нуль двигателя оси Z | 5 В |
YZ0+/- |
24/25 | IN | Нуль двигателя оси Y | 5 В |
ALM/0V |
12/13 | OUT | Авария сервопривода / 0 В | 0 В |
+24V/EN |
11/23 | OUT | +24 В / разрешение (EN) |
24 В |
INTH |
10 | OUT | Сброс аварии сервопривода | 0 В |
RS485+/- |
1/22 | Не указано | Абсолютный интерфейс RS485 |
Не указан |
Примечание. Если ось C настроена как вращательная и её сигнал использует тот же вход, что и ось Y:
- Команда
M800возвращает энкодер в нулевое положение и выдаёт сигналM75, переводящий сервопривод шпинделя в режим управления положением. - Команды
M03/M04снимают сигналM75, возвращая сервопривод шпинделя в режим управления скоростью. - Команда
M881выполняет ориентацию оси C — позиционирование шпинделя: выдаётM61, ожидает ответный сигналM22о завершении позиционирования и затем снимаетM61. - Команда
M882, доступная только в шинных системах, выполняет ориентацию оси A: выдаётM63, ожидает ответный сигналM24о завершении позиционирования и затем снимаетM63.
2.7.7 Сервоприводы A/B: разъём CN6, гнездо DB15
CN6 DB15 — сигналы сервоприводов A/B
| Сигнал | Контакты | Направление | Назначение | Уровень |
|---|---|---|---|---|
ACP+/- |
1/9 | OUT | Импульсы оси A | 5 В |
ADIR+/- |
2/10 | OUT | Направление оси A | 5 В |
BCP+/- |
4/12 | OUT | Импульсы оси B | 5 В |
BDIR+/- |
5/13 | OUT | Направление оси B | 5 В |
AZ0+/- |
3/11 | IN | Нуль двигателя оси A | 5 В |
BZ0+/- |
6/14 | IN | Нуль двигателя оси B | 5 В |
ALM/0V |
7/8 | IN | Авария сервопривода / 0 В | 0 В |
+24V |
15 | OUT | Питание +24 В | 24 В |
2.7.8 Сервоприводы A/B/C при системной плате 2028G: разъём CN6, гнездо DB26
| Сигнал | Контакты | Направление | Назначение | Уровень |
|---|---|---|---|---|
ACP+/- |
9/18 | OUT | Импульсы оси A | 5 В |
ADIR+/- |
8/17 | OUT | Направление оси A | 5 В |
AZ0+/- |
7/16 | IN | Нуль двигателя оси A | 5 В |
BCP+/- |
6/15 | OUT | Импульсы оси B | 5 В |
BDIR+/- |
5/14 | OUT | Направление оси B | 5 В |
+24V/EN |
4/13 | OUT | +24 В / разрешение (EN) |
5 В |
CCP+/- |
3/12 | OUT | Импульсы оси C | 5 В |
CDIR+/- |
2/11 | OUT | Направление оси C | 5 В |
XSCP+/- |
26/25 | OUT | Импульсы оси XS | 5 В |
XSDIR+/- |
24/23 | OUT | Направление оси XS | 5 В |
YSCP+/- |
22/21 | OUT | Импульсы оси YS | 5 В |
YSDIR+/- |
20/19 | OUT | Направление оси YS | 5 В |
ALMB/0V |
10/1 | IN | Авария сервопривода / 0 В | 0 В |
Сигнал аварии сервопривода в нижней части страницы показан как вход системы ЧПУ с оптронной развязкой. Для него следует использовать соответствующую строку разъёма CN6 конкретного исполнения; направление входа и активный уровень не переносить на другую плату по аналогии.
2.7.9 Внешние переключатели и маховик MPG: разъём CN11, гнездо DB15/26
CN11 — сигналы внешних переключателей и маховика MPG
| Сигнал | Контакт(ы) | Направление | Назначение | Уровень |
|---|---|---|---|---|
0V |
13 | OUT | Общий провод питания | 0 В |
+5V |
6 | OUT | Питание 5 В | +5 В |
PA+ |
8 | IN | Сигнал +A | 5 В |
PA- |
15 | IN | Сигнал −A | 5 В |
PB+ |
7 | IN | Сигнал +B | 5 В |
PB- |
14 | IN | Сигнал −B | 5 В |
STOP |
5 | IN | Внешняя аварийная остановка | 0 В |
H_B |
12 | IN | Выбор оси B | 0 В |
H_X100 |
4 | IN | Выбор коэффициента ×100 | 0 В |
H_X10 |
11 | IN | Выбор коэффициента ×10 | 0 В |
H_X1 |
3 | IN | Выбор коэффициента ×1 | 0 В |
H_A/HALT |
10 | IN | Выбор оси A / сигнал остановки | 0 В |
H_Z |
2 | IN | Выбор оси Z | 0 В |
H_Y/RUN |
9 | IN | Выбор оси Y / сигнал пуска | 0 В |
H_X |
1 | IN | Выбор оси X | 0 В |
H_C |
16 | IN | Выбор оси C | 0 В |
H_XS |
17 | IN | Выбор оси XS | 0 В |
H_YS |
18 | IN | Выбор оси YS | 0 В |
Z2_A+/- |
19/20 | OUT | Сигнал A второго энкодера | Не указан |
Z2_B+/- |
21/22 | OUT | Сигнал B второго энкодера | Не указан |
Z2_C+/- |
23/24 | OUT | Сигнал C второго энкодера | Не указан |
0V/+5V |
25/26 | OUT | Питание | Не указан |
Внимание. Внутреннее питание всех сигналов составляет +5 В. Не подавайте напряжение выше 5 В.
2.7.9.1 Использование ручного генератора импульсов MPG
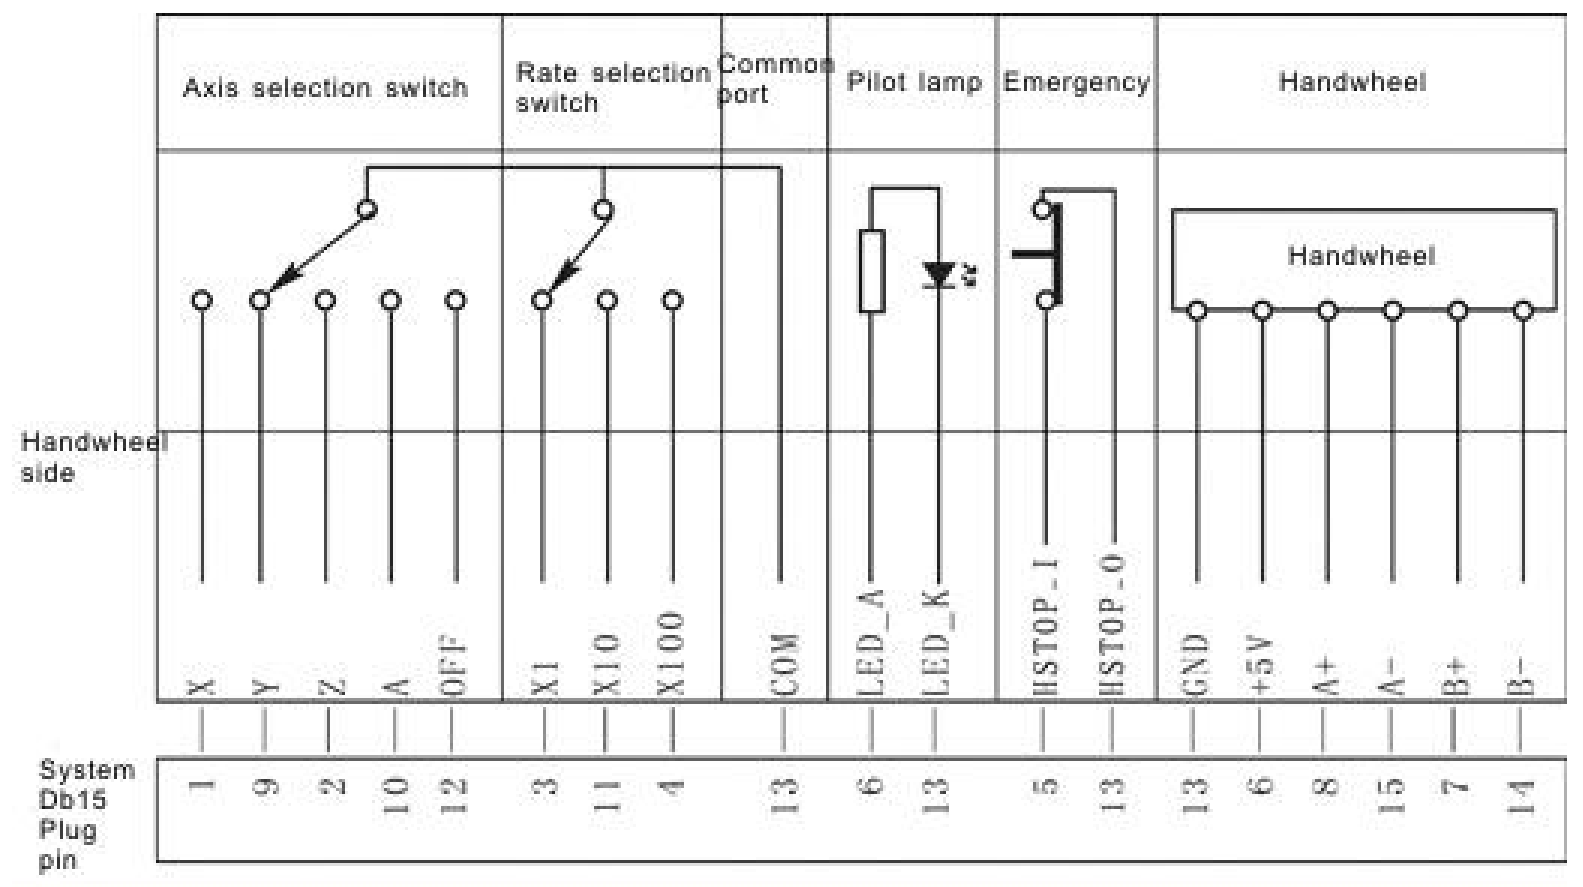
Если P1 в разделе Other Parameter установлен в 1, можно подключить стандартный ручной генератор импульсов. Сигналы A, X, Y, Z, X1, X10, X100 служат для выбора оси подачи и положения переключателя коэффициента перемещения. В этом режиме параметры P33 и P34 раздела Other Parameters также должны быть установлены в 0.
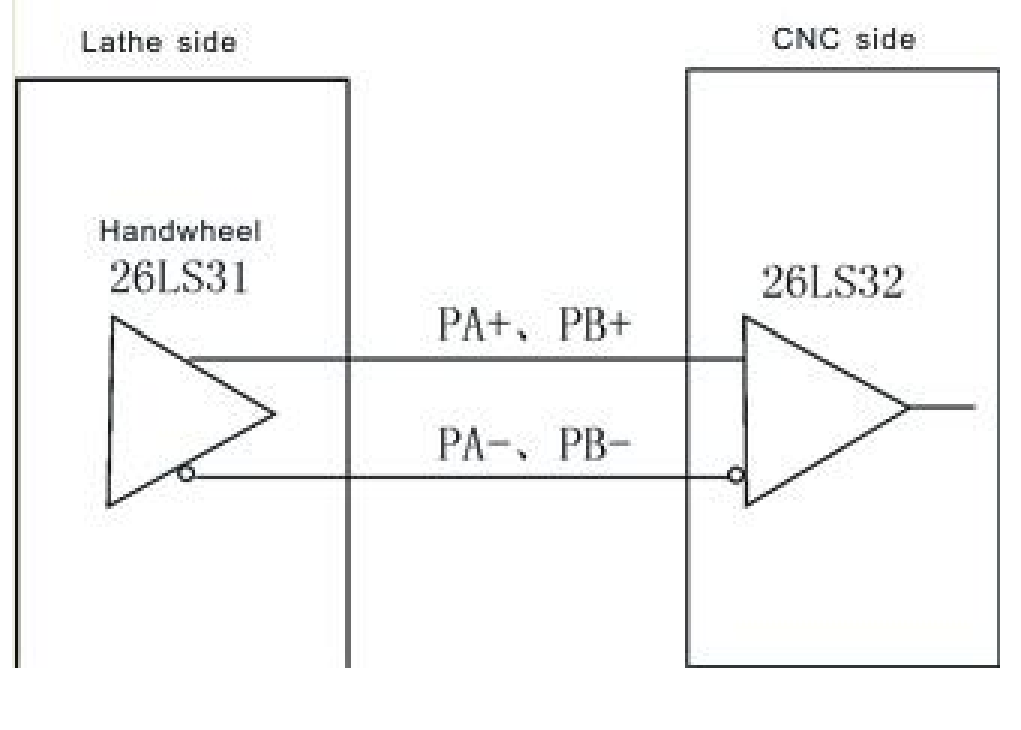
Входы PA+/PA- принимают квадратурные импульсы фазы A, а PB+/PB- — фазы B. Передатчик маховика 26LS31 соединён дифференциальными парами с приёмником системы 26LS32. Контакты питания, импульсных пар, выбора оси и коэффициента указаны в таблице CN11 выше.
Внимание при подключении маховика:
- Выход маховика рассчитан на передачу сигнала по линии; питание — +5 В.
- Если используется выход по напряжению, подключайте только
PA+иPB+. - Ручному генератору импульсов не требуется кнопка
Enter. Если она имеется, замкните контакты её выключателя проводом. - Внутреннее питание всех сигналов составляет +5 В. Не подавайте напряжение выше 5 В.
На схеме входных сигналов маховика пары PA+/PA- и PB+/PB- проходят от стороны станка к приёмнику системы ЧПУ. Для варианта выхода по напряжению действует отдельное правило из пункта 2 выше: подключать только PA+ и PB+.
2.7.9.2 Использование переключателя диапазонов на задней стороне вспомогательной панели
Разъём CN15:
| Сигнал | Контакт(ы) | Направление | Назначение | Уровень |
|---|---|---|---|---|
0V |
29, 39 | OUT | Общий провод питания | 0 В |
+5V |
11, 26 | OUT | Питание 5 В | +5 В |
PA+ |
41 | IN | Сигнал A+ | 5 В |
PA- |
12 | IN | Сигнал A− | 5 В |
PB+ |
27 | IN | Сигнал B+ | 5 В |
| Сигнал | Контакт | Направление | Назначение | Уровень |
|---|---|---|---|---|
PB- |
42 | IN | Сигнал B− | Не указан |
STOP |
44 | IN | Внешняя аварийная остановка | 0 В |
KRUN |
14 | IN | Пуск | 0 В |
KLEFT |
15 | IN | Левый переключатель коррекции | 0 В |
KRIGTH |
30 | IN | Правый переключатель коррекции | 0 В |
DS0 |
8 | IN | Сигнал 1 выбора диапазона шпинделя | 0 В |
DS1 |
38 | IN | Сигнал 2 выбора диапазона шпинделя | 0 В |
DS2 |
23 | IN | Сигнал 3 выбора диапазона шпинделя | 0 В |
DS3 |
37 | IN | Сигнал 4 выбора диапазона шпинделя | 0 В |
DK0 |
7 | IN | Сигнал 1 выбора диапазона подачи осей | 0 В |
DK1 |
22 | IN | Сигнал 2 выбора диапазона подачи осей | 0 В |
DK2 |
9 | IN | Сигнал 3 выбора диапазона подачи осей | 0 В |
DK3 |
24 | IN | Сигнал 4 выбора диапазона подачи осей | 0 В |
LRUN |
43 | OUT | Выходной сигнал выполнения программы | 0 В |
Переключатель диапазонов можно использовать, если параметры осей P1 и P2 оба установлены в 1. Сигналы DS0–DS3 задают ступень коррекции частоты вращения шпинделя четырьмя битами — всего 16 ступеней. Сигналы DK0–DK3 аналогично задают 16 ступеней коррекции подачи.
Предупреждение. Внутреннее питание всех сигналов составляет +5 В. Запрещается подключать напряжение выше 5 В.
2.7.9.3 Использование внешней кнопки аварийной остановки
Контакт CN3-18 можно настроить как внешнюю кнопку пуска программы в автоматическом режиме. Контакт CN3-6 можно настроить как внешнюю кнопку остановки для приостановки программы.
2.7.10 Обратная связь положения осей: разъём CN13, штекер DB26
Сигналы обратной связи положения или линейной шкалы:
| Сигнал | Контакты | Направление | Назначение | Уровень |
|---|---|---|---|---|
+5V/0V |
9/10 | OUT | Питание +5 В / 0 В | Не указан |
+24V/0V |
26/23 | OUT | Питание +24 В / 0 В | Не указан |
DX+/DX- |
25/24 | Не указано | RS485+/RS485- |
Не указан |
XA+/- |
18/8 | IN | Сигнал A оси X | 5 В |
XB+/- |
17/7 | IN | Сигнал B оси X | 5 В |
YA+/- |
14/4 | IN | Сигнал A оси Y | 5 В |
YB+/- |
13/3 | IN | Сигнал B оси Y | 5 В |
ZA+/- |
16/6 | IN | Сигнал A оси Z | 5 В |
ZB+/- |
15/5 | IN | Сигнал B оси Z | 5 В |
AA+/- |
12/2 | IN | Сигнал A оси A | 5 В |
AB+/- |
11/1 | IN | Сигнал B оси A | 5 В |
BA+/- |
22/21 | IN | Сигнал A оси B | 5 В |
BB+/- |
20/19 | IN | Сигнал B оси B | 5 В |
После возникновения аварийного сообщения нажмите G в окне диагностики, чтобы обнулить значения заданного положения и положения обратной связи, а также сбросить сообщение об ошибке слежения.
Важные указания. Сигналы энкодера или линейной шкалы передаются дифференциальным линейным драйвером при питании +5 В. Сигнальные кабели должны быть экранированными витыми парами длиной не более 20 м.
2.7.11 Разъём CN22 Ethernet шинного контроллера, DB15
Системная плата 335G, шесть пар:
| Сигнал | Контакты, пара | Направление | Назначение |
|---|---|---|---|
TXA-/TXA+ |
1/2, пара 1 | Не указано | Сигнал шины A |
TXB-/TXB+ |
3/4, пара 2 | Не указано | Сигнал шины B |
+24V/0V |
5/6, пара 3 | OUT | +24 В / 0 В |
Power supply +24V/0V |
7/8, пара 4 | OUT | Питание +24 В / 0 В |
+5V/0V |
11/12, пара 5 | OUT | +5 В / 0 В |
485+/485- |
10/15, пара 6 | Не указано | 485+/485- |
Системные платы 2026G/5353G, шесть пар:
| Сигнал | Контакты, пара | Направление | Назначение |
|---|---|---|---|
T422+/T422- |
1/2, пара 1 | Не указано | Сигнал шины A |
R422+/R422- |
3/4, пара 2 | Не указано | Сигнал шины B |
X22/X20 |
11/6, пара 3 | IN | X22/X20 |
+5V/EN |
12/7, пара 4 | OUT | +5 В / разрешение (EN) |
+24V/0V |
13/8, пара 5 | OUT | +24 В / 0 В |
Power supply +24V/0V |
14/9, пара 6 | OUT | Питание +24 В / 0 В |
2.7.12 Импульсные сигналы сервопривода шинного контроллера: разъём CN21, DB26
Важное указание для RS485. При использовании RS485 на контактах 1 и 10 общий провод 0V системы необходимо соединить с общим проводом 0V сигналов привода.
| Сигнал | Контакты | Направление | Назначение |
|---|---|---|---|
DX+/DX- |
1/10 | Не указано | RS485+/RS485- |
ACP+/ACP- |
2/3 | OUT | Импульсы оси A |
ADIR+/ADIR- |
4/5 | OUT | Направление оси A |
XSCP+/XSCP- |
6/7 | OUT | Импульсы оси XS |
XSDIR+/XSDIR- |
8/9 | OUT | Направление оси XS |
XCP+/XCP- |
11/12 | OUT | Импульсы оси X |
XDIR+/XDIR- |
13/14 | OUT | Направление оси X |
ZCP+/ZCP- |
15/16 | OUT | Импульсы оси Z |
ZDIR+/ZDIR- |
17/18 | OUT | Направление оси Z |
C/YCP+/- |
19/20 | OUT | Импульсы оси Y |
C/YDIR+/- |
21/22 | OUT | Направление оси Y |
SP/YSCP+/- |
23/24 | OUT | Импульсы оси YS |
SP/YSDIR+/- |
25/26 | OUT | Направление оси YS |
2.7.13 Разъёмы CN24 и CN25 Ethernet шинного исполнения
CN24предназначен для сети приводовEtherCAT.CN25зарезервирован для функцииOPC.- При подключении импульсных приводов
CN24можно вместо этого настроить для функцииOPC. - Выбор конфигурации производится параметром
P350aразделаMiscellaneous Parameter.
2.8 Установка электрооборудования станка
2.8.1 Аппаратные концевые ограничители
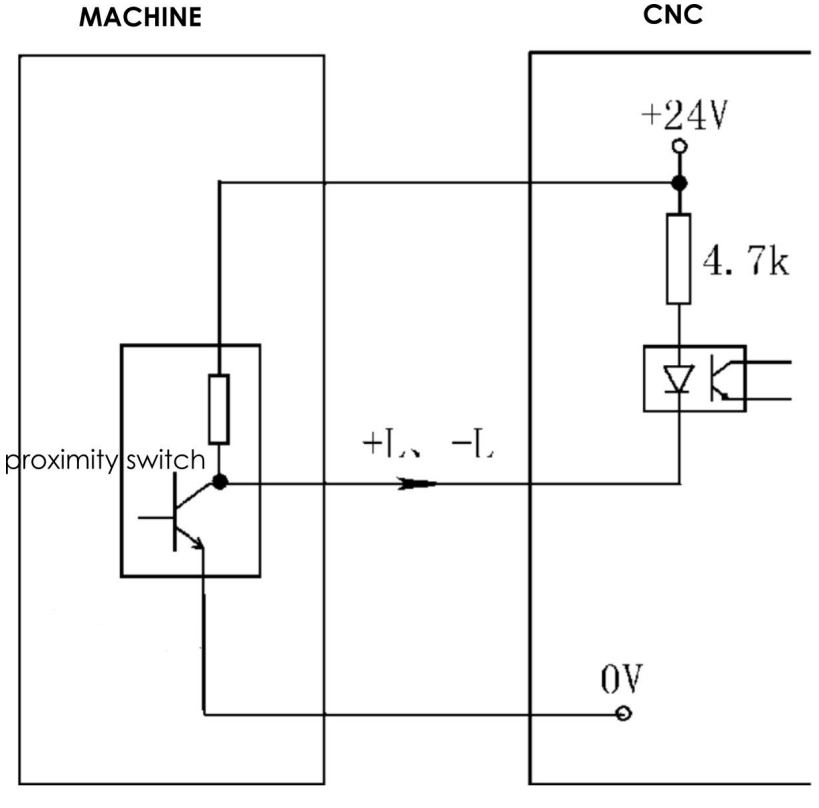
Для положительного аппаратного ограничителя +L осей X и Z показан датчик Холла типа NPN: его выход подаётся на вход оптопары системы, подтянутый через 4,7 кОм к +24 В; общий провод соединён с 0 В. Для отрицательного ограничителя -L применяется аналогичное подключение. Номер контакта и настройку входа следует сверять с таблицей разъёма используемой платы.
2.8.2 Механический нуль
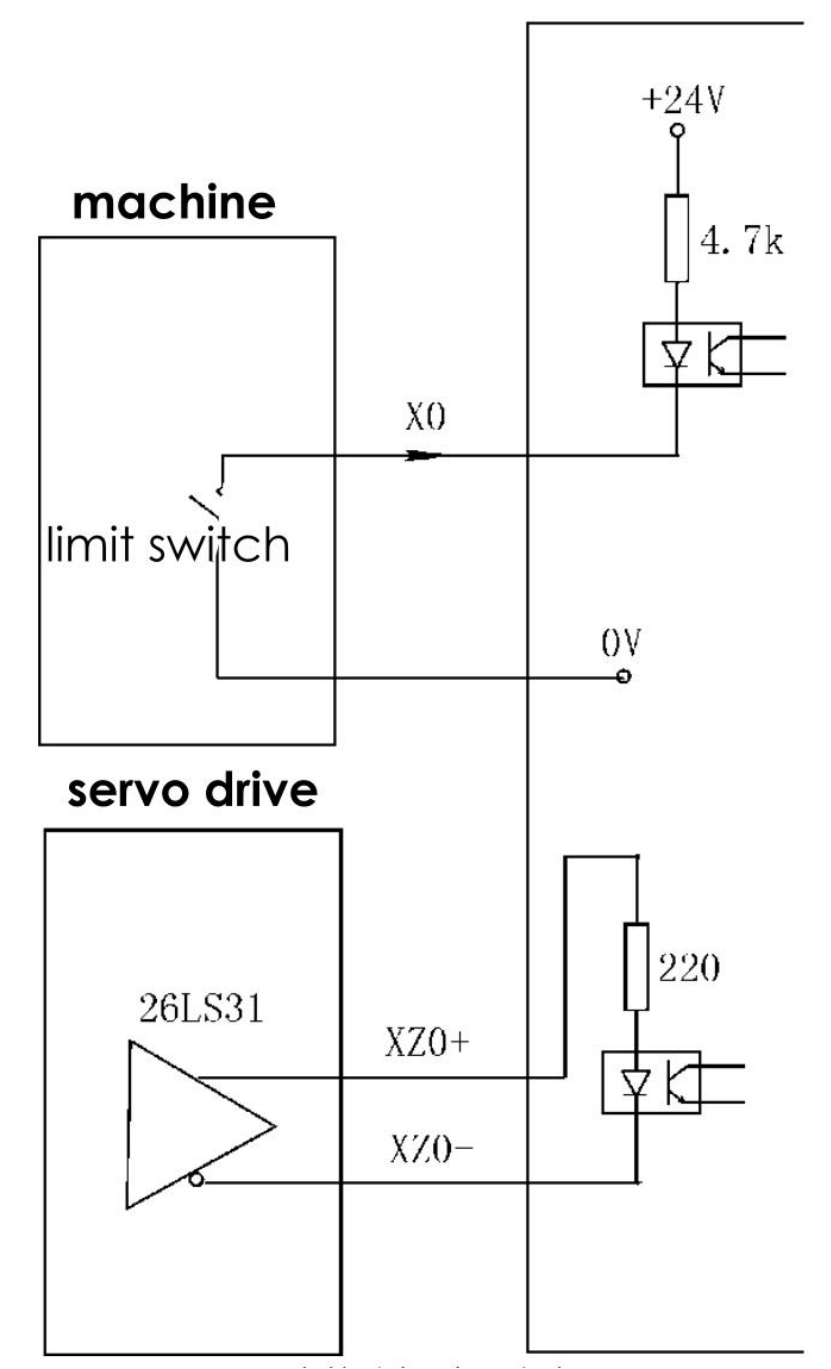
Для оси X показано два сигнала возврата в нуль: X0 от концевого выключателя с входом, подтянутым к +24 В через 4,7 кОм, и дифференциальная пара XZ0+/XZ0- от сервопривода с микросхемой 26LS31. На цепи XZ0+ указан резистор 220 Ом. Для оси Z подключение аналогично; таблицы контактов конкретного исполнения имеют приоритет перед этим примером.
Настройка возврата в нуль, когда функция плавающего нуля отключена:
- Определение сигналов возврата в нуль. При отключённой функции плавающего нуля требуется обнаружить оба сигнала: от бесконтактного датчика и импульс
Zдвигателя. Для такой настройки установите параметр осиP46в00000000.
Поведение при возврате в нуль: параметр оси P45. Значения параметра:
1— отключено: после включения питания нет напоминания и ограничения.0— напоминание: появляется окно с предложением выполнить возврат в нуль, но действие не принудительное.8— обязательный возврат: до завершения возврата в нуль запрещено автоматическое выполнение программы; при попытке пропустить процедуру выводитсяFeed axis not referenced.9— строгий обязательный возврат: до завершения процедуры запрещено любое перемещение осей; при попытке пропустить процедуру выводитсяFeed axis not referenced.
Способ определения нуля: параметр оси P46.
0— после срабатывания концевого выключателя движение меняет направление, затем система обнаруживает освобождение выключателя и ищет Z-импульс двигателя.1— после срабатывания концевого выключателя движение меняет направление; определяется только освобождение выключателя.2— после срабатывания концевого выключателя движение продолжается в прежнем направлении; после освобождения выключателя система ищет Z-импульс.- Другие значения — после срабатывания движение продолжается в прежнем направлении; определяется только освобождение выключателя.
Для повышения точности рекомендуется режим
0или2с проверкой Z-импульса. Поиск нуля только по выключателю снижает точность.Направление и порядок возврата в нуль: параметр оси P47. Побитовая настройка:
D2для оси X иD4для оси Z —1задаёт отрицательное направление,0положительное;D8задаёт порядок — при1первой возвращается ось Z, при0ось X.Тип концевого выключателя: параметр оси P48. Побитовая настройка:
D0для оси X иD2для оси Z —1означает нормально замкнутый контакт (NC),0нормально разомкнутый (NO).Параметры перемещения. Расстояние поиска Z-импульса задаётся параметрами осей
P49–P53, смещение после возврата в нуль — параметрамиP54–P58; для смещения применяется скоростьG00. Значение смещения зависит от установки референтной точки станка и настройки системы координат.
Важные указания: для датчиков замедления допускаются датчики Холла типа NPN; длина участка замедления при установке не должна превышать 25 мм.
2.8.3 Сигналы управления электрооборудованием станка
В качестве примера рассмотрен выход M03; принцип также относится к M04, M05, M08, M10, M32, M79, M75, M59, M61, M63, M65, M67, M69, M71, M73 и S01–S04.
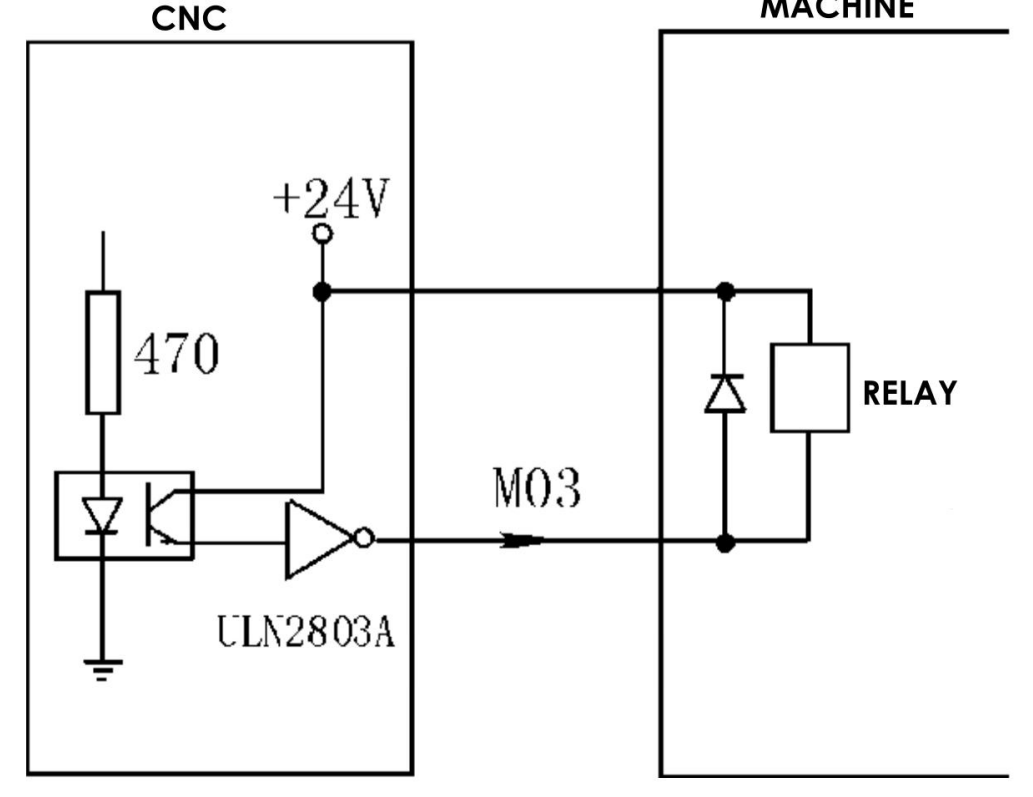
На схеме показано, что при выдаче команды M03 система замыкает цепь постоянного тока 24 В и включает промежуточное реле. Одна группа его нормально разомкнутых контактов (NO) подаёт питание на катушку контактора прямого вращения шпинделя; шпиндель начинает вращаться в прямом направлении.
Все выходные сигналы активны при низком уровне — 0 В.
Важные указания:
- Для индуктивной нагрузки — реле и контакторов — необходимо устанавливать параллельные диоды для подавления ЭДС самоиндукции и защиты системы. Для электромагнитных контакторов дополнительно требуются RC-цепи подавления помех.
- Назначение выходов микросхем
ULN2803A:U28:M59,M61,M63,M65,M67,M69,M71,M73.U29:M03,M04,M05,M08,M10,M79,M32,M75.U30:+T,-T,S01,S02,S03,S04,LRUN,INTH.
- Ограничения для переназначаемых сигналов:
- Если
M70/M71иM72/M73настроены для управления патроном или центром, их нельзя назначить другим пользовательским функциям. - Если
M65/M67/M69используются как выходы состояния, они недоступны для иных пользовательских назначений:M65— остановка программы,M69— выполнение программы,M67— авария.
- Если
2.8.3.1 Управление шпинделем
Система выдаёт сигналы управления двумя шпинделями — первым и вторым.
Axis parameter — управление шпинделями:
| Параметр | Назначение |
|---|---|
P13-2 |
Sets spindle braking time (i.e., M05 output hold time) — Время удержания выхода M05 при торможении шпинделя; единица — 10 мс. Меньшее значение — более быстрое торможение, большее — более медленное. |
P13-1 |
Sets spindle brake signal type — Тип сигнала торможения: 1 — длительный, 0 — короткий. |
P65 |
Enables/disables spindle position feedback detection (encoder signal) — Контроль обратной связи положения шпинделя по энкодеру: 1 — контролировать, 0 — не контролировать. |
P200 |
Spindle encoder pulses per revolution (4× line count) — Число импульсов энкодера шпинделя за оборот — в четыре раза больше числа линий. |
P200-1 |
Spindle encoder line count alarm threshold — Порог аварийного сообщения по числу линий энкодера шпинделя; диагностическое значение действительно при значении более 10. |
P59 |
Spindle start during gear change — Пуск шпинделя при смене передачи: 1 — да, 0 — нет. |
P60 |
Motor speed during gear change (1/100 rpm) — Частота вращения двигателя при смене передачи, в единицах 1/100 об/мин. |
P61 |
Rotation direction during gear change — Направление вращения при смене передачи: 0 — прямое, 1 — обратное. |
P62 |
Stop time during gear change (10ms) — Время остановки при смене передачи; единица — 10 мс. |
P63 |
Low-speed rotation time during gear change (10ms) — Время вращения на малой скорости при смене передачи; единица — 10 мс. |
P64 |
Spindle stop delay time (10ms) — Задержка остановки шпинделя; единица — 10 мс. |
P220 |
First spindle full-pulse control channel (Forward: 82, Reverse: 92) — Канал полного импульсного управления первым шпинделем: прямое вращение — 82, обратное — 92. |
P221 |
First spindle pulses per revolution (full-pulse control) — Число импульсов первого шпинделя за оборот при полном импульсном управлении. |
P222 |
First spindle acceleration/deceleration rate (rpm/2ms) — Темп разгона/торможения первого шпинделя, об/мин за 2 мс. |
P223 |
Second spindle full-pulse control channel — Канал полного импульсного управления вторым шпинделем: прямое вращение — 84A/85B/88Ys, обратное — 94A/95B/98Ys. |
P224 |
Second spindle pulses per revolution (full-pulse control) — Число импульсов второго шпинделя за оборот при полном импульсном управлении. |
P225 |
Second spindle acceleration/deceleration rate (rpm/2ms) — Темп разгона/торможения второго шпинделя, об/мин за 2 мс. |
P226 |
Second spindle speed ratio numerator (following first spindle) — Числитель отношения скоростей второго шпинделя к первому: 1 — функция не действует; 1000 + числитель — следование за первым шпинделем. |
P227 |
Second spindle speed ratio denominator (following first spindle) — Знаменатель того же отношения: 1 — функция не действует; 1000 + знаменатель — следование за первым шпинделем. |
P228 |
First spindle start/stop controls second spindle — Управление пуском и остановкой второго шпинделя от первого: 0 — да, 1 — нет. |
Speed parameter:
| Параметр | Назначение |
|---|---|
P48 |
Maximum spindle speed (1st gear/high gear, at 10V command) — Максимальная частота вращения первого шпинделя на первой, высокой передаче при команде 10 В; об/мин. |
P49 |
Maximum low gear (2nd gear) speed or second spindle max speed — Максимальная частота вращения на второй, низкой передаче либо максимальная частота вращения второго шпинделя при команде 10 В; об/мин. |
P50 |
Maximum 3rd gear speed (at 10V command) — Максимальная частота вращения на третьей передаче при команде 10 В; об/мин. |
P51 |
Maximum 4th gear speed (at 10V command) — Максимальная частота вращения на четвёртой передаче при команде 10 В; об/мин. |
P52 |
Second spindle maximum speed (at 10V command) — Максимальная частота вращения второго шпинделя при команде 10 В; об/мин. |
Other parameter:
| Параметр | Значение |
|---|---|
P13 |
Spindle-chuck interlock — Блокировка шпинделя по состоянию патрона: 0 — состояние патрона не связано с вращением шпинделя; 1 — шпиндель может вращаться только при зажатом патроне. Заднюю бабку нельзя перемещать при работающем шпинделе. Производитель рекомендует включить блокировку (1). |
Управляющий сигнал через M32.
2.8.3.2 Управление патроном и задней бабкой (M10/M11, M79/M78)
Other parameter:
| Параметр | Значение |
|---|---|
P2 |
Sets chuck control mode (for automatic chuck control) — Режим автоматического управления патроном: 1 — внешний патрон, команда M10 разжимает наружу; 0 — внутренний патрон, команда M10 зажимает внутрь. |
P13 |
Spindle-chuck interlock — Блокировка шпинделя по патрону: 0 — состояние патрона не связано с вращением шпинделя; 1 — шпиндель вращается только при зажатом патроне. Задняя бабка не работает при вращении шпинделя. |
P15 |
Chuck clamp/unclamp position detection — Контроль положения зажима/разжима патрона: 1 — включён (M10 проверяет M12, M11 проверяет M14); 0 — отключён. |
P16 |
Tailstock advance/retract position detection — Контроль положения выдвижения/втягивания задней бабки: 1 — включён (M79 проверяет M18, M78 проверяет M28); 0 — отключён. |
P20 |
Chuck control method — Способ управления патроном: 0 — один сигнал (M10 управляет зажимом и разжимом); 1 — два сигнала (M10 — зажим, M71 — разжим). |
P21 |
Tailstock control method — Способ управления задней бабкой: 0 — один сигнал (M79 управляет выдвижением и втягиванием); 1 — два сигнала (M79 — выдвижение, M73 — втягивание). |
P22 |
External chuck control button — Внешняя кнопка управления патроном: 0 — отключена; 1 — включена, переключает сигнал M16. |
P23 |
External tailstock control button — Внешняя кнопка управления задней бабкой: 0 — отключена; 1 — включена, переключает сигнал M14. |
P24 |
Chuck signal hold time (when short signal) — Время удержания сигнала патрона для короткого импульса; 0 — длительный сигнал, единица измерения — секунды. |
P25 |
Tailstock signal hold time (when short signal) — Время удержания сигнала задней бабки для короткого импульса; 0 — длительный сигнал, единица измерения — секунды. |
Сигналы M12, M14, M16, M18, M28 многофункциональны: одновременно для каждого можно выбрать только одну функцию.
2.8.3.3 Аварийные сигналы контроллера: ALM, ALM1, ALM2, ошибка концевого выключателя двери M12, аварийная остановка
Other parameter:
| Параметр | Значение |
|---|---|
P7 |
Door switch detection — Контроль выключателя двери: 0 — отсутствует, 1 — установлен. Производитель рекомендует включить контроль. |
P8 |
Door switch type — Тип выключателя двери: 0 — нормально разомкнутый (NO), 1 — нормально замкнутый (NC). |
P17 |
Servo alarm signal type (CN5 pin 12 ALM) — Тип сигнала аварии сервопривода ALM, контакт CN5-12: 0 — нормально разомкнутый (NO), 1 — нормально замкнутый (NC). |
P18 |
Spindle alarm signal type (CN3 pin 5 ALM1) — Тип сигнала аварии шпинделя ALM1, контакт CN3-5: 0 — NO, 1 — NC. |
P19 |
Machine alarm signal type (CN19 pin 2 ALM2) — Тип сигнала аварии станка ALM2, контакт CN19-2: 0 — NO, 1 — NC. |
P27 |
Emergency stop (STOP) switch type (CN11) — Тип выключателя аварийной остановки STOP на CN11: 0 — NO, 1 — NC. Производитель рекомендует NC. |
Аварийная остановка (STOP). При нажатии кнопки в аварийной ситуации все движения станка прекращаются. Система выполняет сброс и показывает EMERGENCY STOP. Для продолжения работы необходимо отпустить кнопку. Если активирован P29 раздела Other Parameter, включается выход M67 аварийного сигнала; его можно использовать, например, для отключения питания.
Авария станка. Если активирован P29 раздела Other Parameter, при аварии включается выход M67.
2.8.3.4 Пользовательские входные сигналы
Для входов M12, M14, M16, M18, M28, M22, M24, внешних сигналов RUN, HALT и аварийной остановки предусмотрены однотипные цепи. Для M12 показаны два варианта: аппаратный концевой выключатель между входом M12 и 0 В либо датчик Холла типа NPN с тем же активным низким уровнем. Вход системы подтянут резистором 4,7 кОм к +24 В. Многофункциональные входы M12, M14, M16, M18, M28 нельзя одновременно назначать на несколько функций.
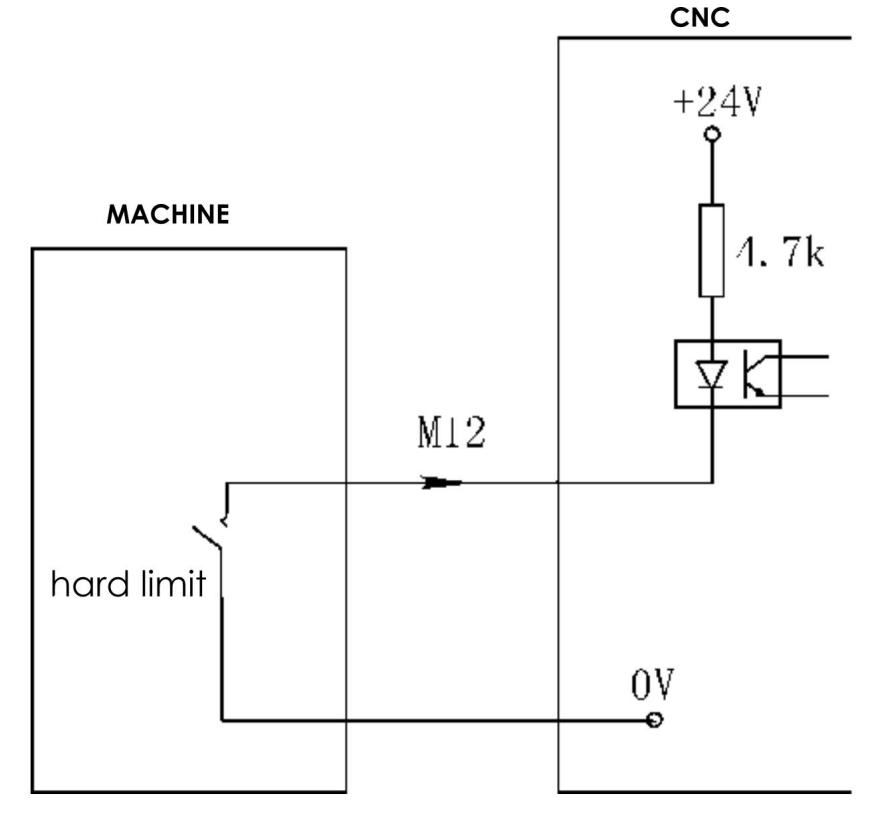
Примечания: сигналы M12, M14, M16, M18, M28 многофункциональны; для каждого одновременно можно использовать только одну функцию. Все входные сигналы активны при низком уровне 0 В.
2.8.4 Настройка контроллера с абсолютным отсчётом положения
- Включите питание.
- В параметре
P300разделаOther Parameterзадайте тип энкодеров двигателей осей X/Y/Z/A. - Задайте электронную передачу в параметрах осей. Числитель равен
10 × передаточное отношение, знаменатель — шагу шарико-винтовой передачи. Установите параметр осиP11=00000001для действия программного ограничения хода;P23=11111011задаёт плавающий режим нулевой точки. - Установите другие параметры системы:
P300=01111100для функции абсолютного отсчёта;P301=92,P302=91,P303=90;P304/P305/P306/P307=131072;P309/P310/P311/P312=(1/электронная передача)×10000000. - Проверьте параметр
P56привода NEWKER. УстановитеP1=1и введите пароль. ЗначенияP56=1/2/3/4соответствуют осям X/Y/Z/A; например, для привода оси Z задайте3. УдерживайтеEnterнекоторое время для сохранения параметра в состоянииEP. - В режиме
MDIвыполнитеM500. Малый кружок перед машинной координатой должен стать зелёным: это означает успешное считывание данных абсолютного энкодера. - Проверьте направление обратной связи координат. Переместите ось в ручном режиме и запомните машинную координату. Затем в
MDIвыполнитеM500для всех осей либоM501/M502/M503/M504для осей X/Y/Z/A соответственно и сравните показание до и после считывания.
После выполнения M501–M504 снова переместите соответствующую ось и повторно выполните M500. Если показания координат продолжают изменяться некорректно, измените знак значений других параметров P309–P312.
Пример для оси X: серводвигатель соединён с шарико-винтовой передачей напрямую, шаг винта — 5 мм.
- В параметрах оси знаменатель электронной передачи
P17=10, числительP18=5. - Другой параметр
P309=5/10×10^7=5000000.
Вариант A. Переместите ось X в координату 10.3456, затем в режиме MDI выполните M501 и убедитесь, что показание имеет вид 10.34**. Аналогично переместите ось в 25.1212 и проверьте показание 25.12**, затем в 30.4510 и проверьте 30.45**. После этого переходите к шагу 8.
Вариант B. После перемещения X в 10.3456 выполните M501 и проверьте 10.34**. Если показание не совпадает, переместите X в 25.1212, снова выполните M501 и проверьте 25.12**. Если изменение показания выходит за ожидаемое значение 25, установите другой параметр P309=-5000000 и повторите вариант A.
- Установка нуля станка. После шага 4 переместите все оси в нулевую точку. Затем откройте другие параметры
P314–P318, введитеEв соответствующий параметр и нажмитеEnter, чтобы сбросить координаты; текущее положение станет нулевой точкой. - Вручную переместите каждую ось к предельному положению станка и установите значение программного ограничения хода в параметрах оси.
- Установите параметр № 41 в разделе других параметров и сохраните резервную копию текущих параметров системы.
2.8.5 Релейная плата контроллера, опция
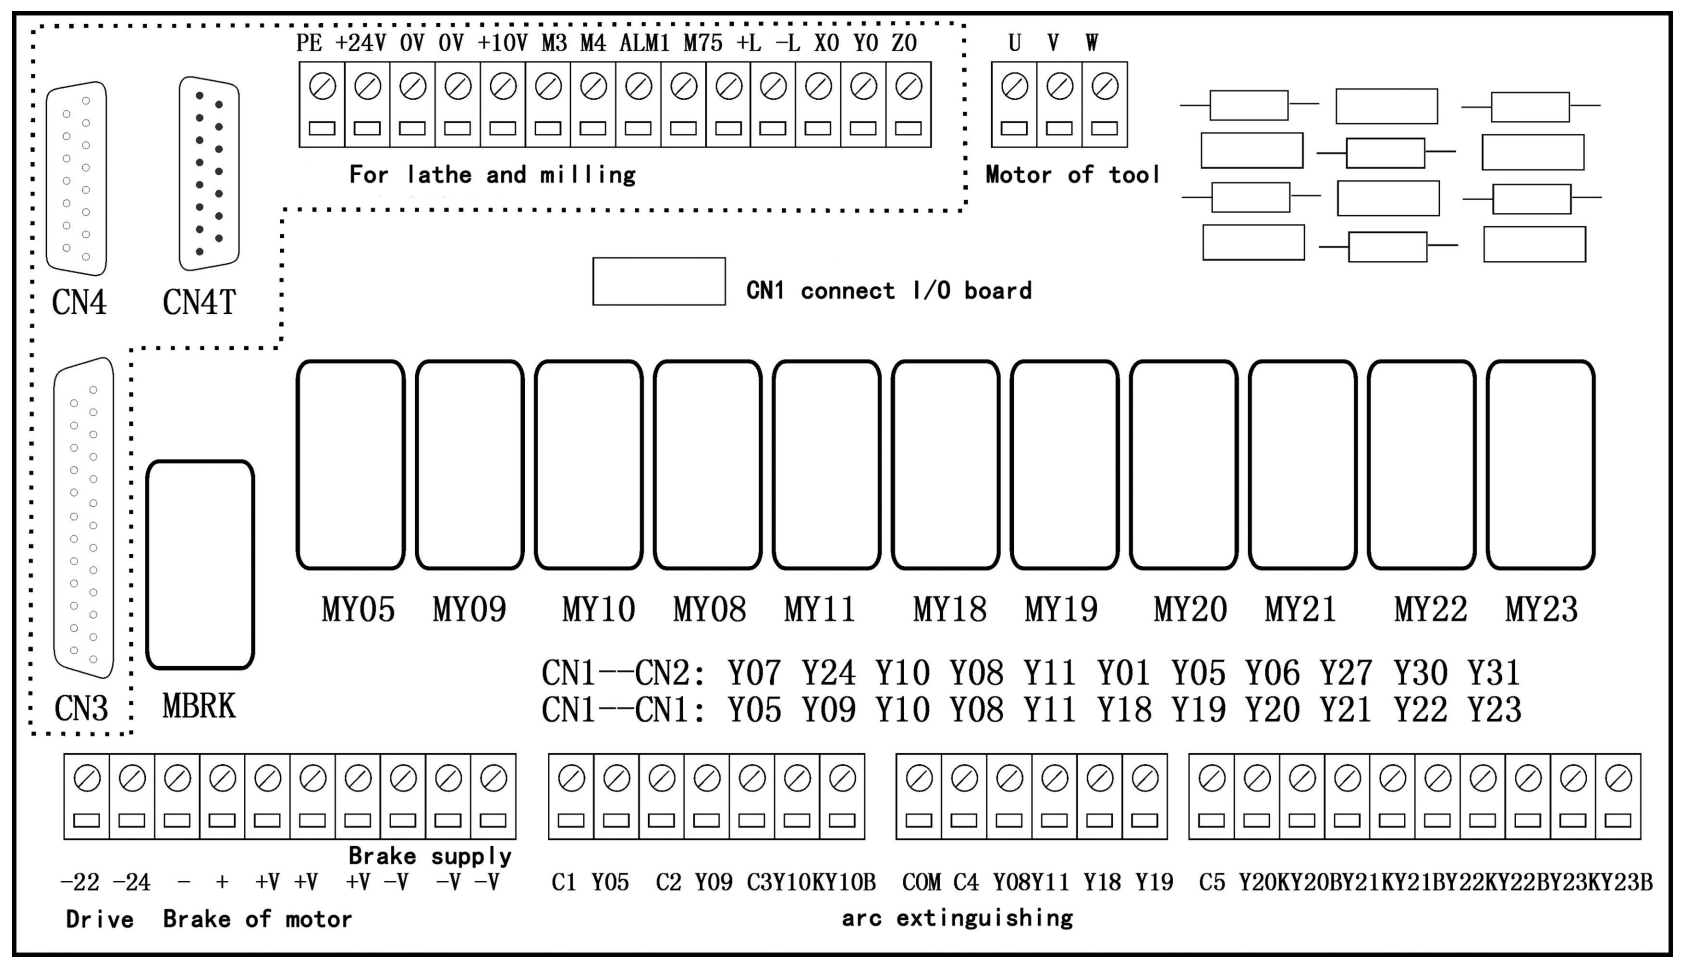
2.8.5 Релейная плата контроллера — подключение
- Разъём
CN1контроллера соединяется сCN1релейной платы. КонтактыCN1-1–CN1-11управляют релеY05,Y09,Y10,Y08,Y11,Y18,Y19,Y20,Y21,Y22,Y23, соответствующими сигналамM71,M79,M10,M32,M08,+T,-T,S04,S03,S02,S01в указанном порядке. - Вывод
_22подключается к контактуCN3-22привода, вывод_24— кCN3-24привода. - Выводы
-и+подключаются к тормозу двигателя. - Выводы
-Vи+Vподключаются к внешнему источнику питания тормоза. - Клемму
PEнеобходимо надёжно соединить с заземляющей шиной станка для защиты от помех. - Пунктирные линии на схеме обозначают соединения стандартных систем:
CN3иCN4подключаются к одноимённым разъёмам системы,CN4T— к разъёму сигналов револьверной головки с электроприводом. - Перемычки
JX1/JX2выбирают, будут ли релеMY20/MY21управлятьM03/M04илиS04/S03. - Общие выводы реле:
C1— общий дляM71/Y05;C2— общий дляM79/Y09;C3— общий дляM10/Y10;C4— общий дляM32/Y08,M08/Y11,+T/Y18,-T/Y19;C5— общий дляS04(M03),S03(M04);C5— общий дляS02/Y22,S01/Y23.
- Для
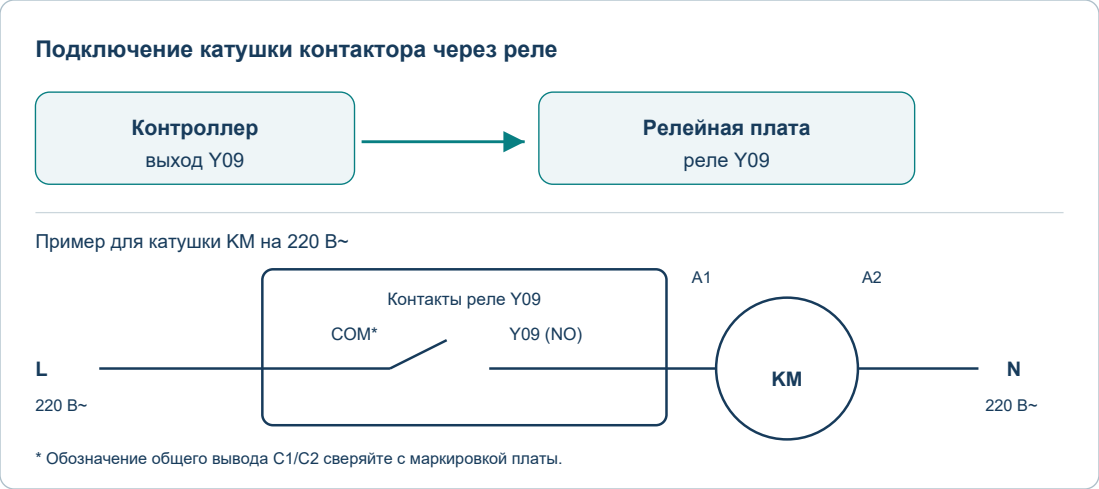
Y09/M79в перечне указан общий выводC2, а на фотографии подключения провод показан уC1. Перед монтажом проверьте маркировку и цепь установленной платы. Схема ниже показывает принцип включения катушки контактора без назначения спорного общего вывода.
Плата ввода/вывода шинного контроллера
На схемах показаны платы 335G и 2026G; расположение разъёмов и подписанных групп клемм приведено для каждого исполнения отдельно.
CN22подключается к контроллеру.CN24подключается к шинному приводуPOWERlink.CN9подключается к интерфейсу связиRS485.CJ1иCJ2подключаются к сигналам ввода/вывода.CJ3иCJ4подключаются к стандартному интерфейсуRS485.- Разъёмы
XYZABC/XS/YSподключаются к импульсным сервоприводам. - Перемычки
JPXS/JPYS: при подключении импульсных приводов с нормально замкнутым сигналом аварии установите соответствующую перемычку, если ось XS/YS отсутствует; при наличии оси XS/YS снимите её перемычку. +AV1и+AV2— два аналоговых выхода 0–10 В;0V— общий провод сигналов.CN1подключается кCN1релейной платы. КонтактыCN1-1–CN1-11управляют релеY05,Y09,Y10,Y08,Y11,Y18,Y19,Y20,Y21,Y22,Y23.
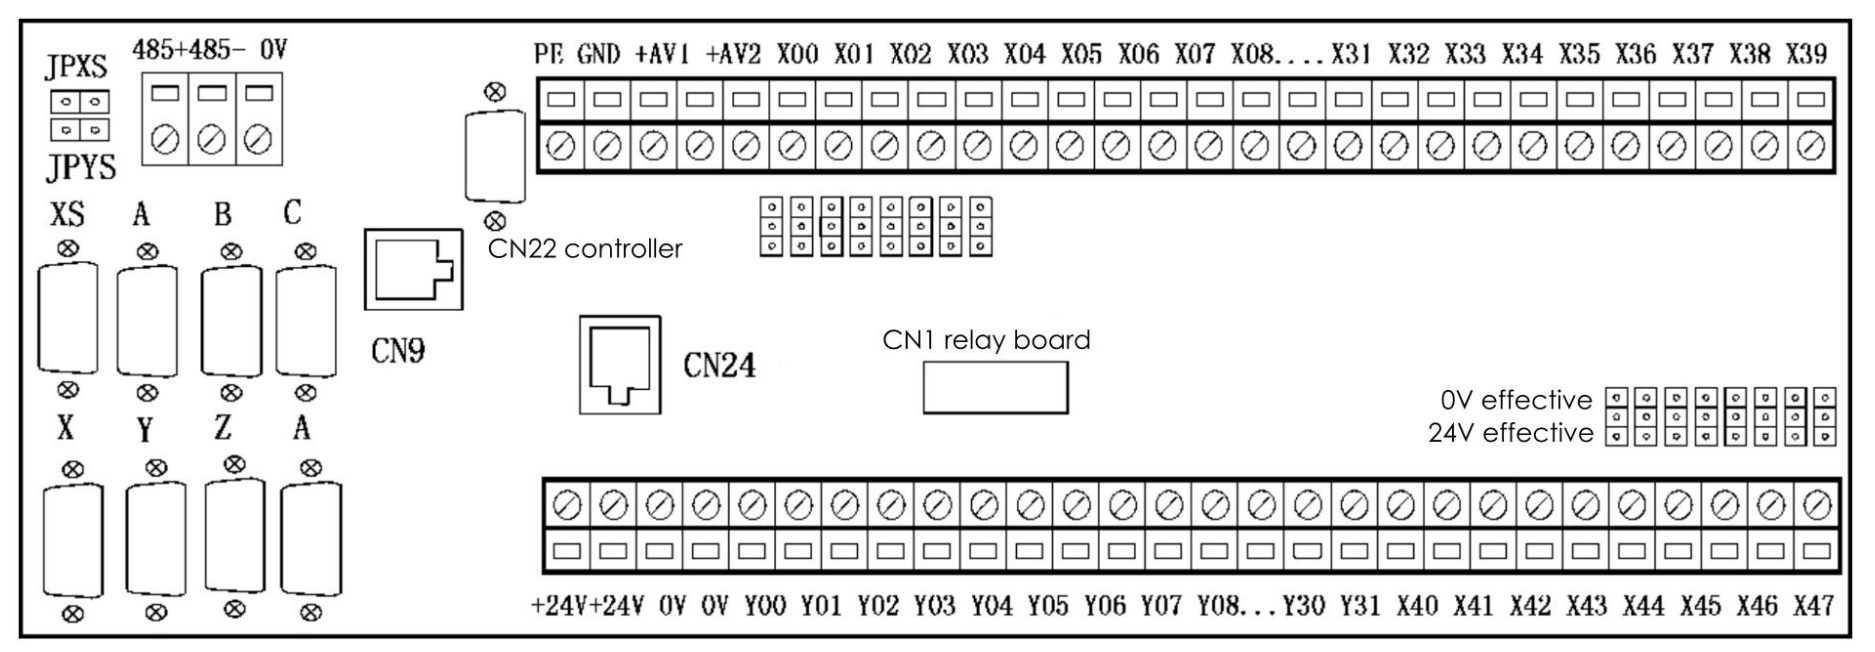
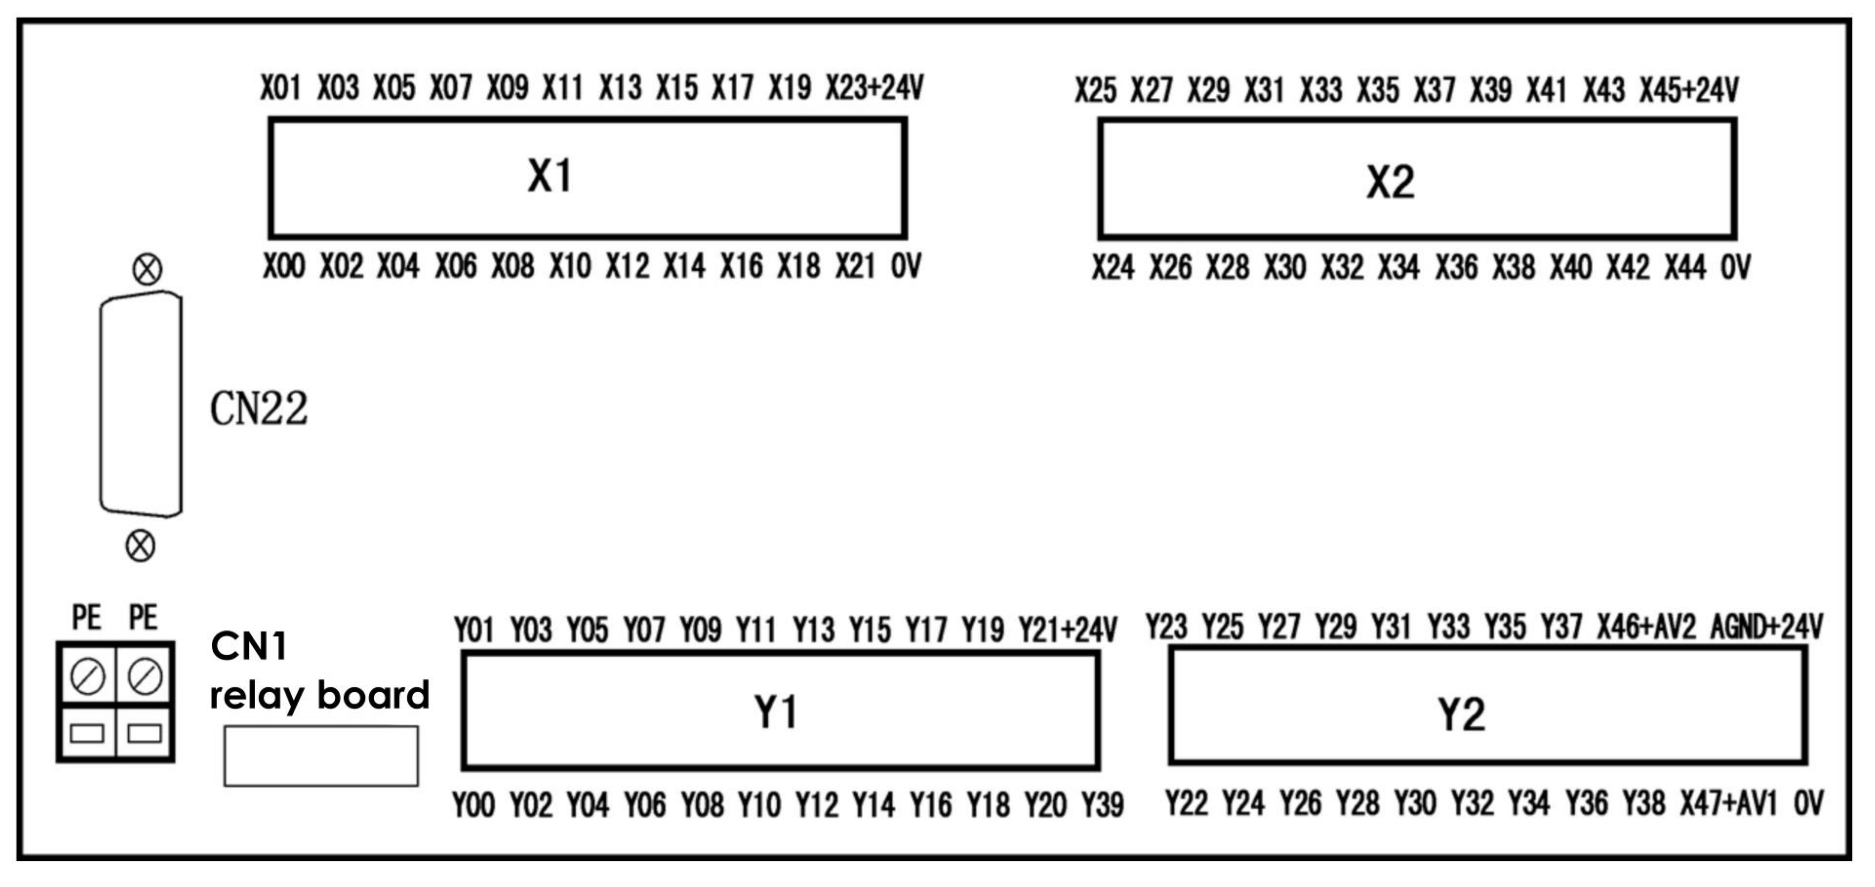
Контакты CN1-1–CN1-11 платы ввода/вывода управляют реле в следующем порядке: M71, M79, M10, M32, M08, +T, -T, S04, S03, S02, S01.
Особое указание. Клемму PE необходимо надёжно соединить с заземляющей шиной для защиты от помех.
Входы платы:
X0–X07— позицииT01–T08револьверной головки с электроприводом.X20— авария приводов осей X/Y/Z/A,ALM.X21— сигнал позиции револьверной головки,TOK.X22— авария приводов осей B/C/XS/YS,ALMB.X23— авария инвертора шпинделя.X24— низкий уровень смазки,ALM2.X09— концевой выключатель отрицательного направления,-L;X10— положительного,+L.X08/X11/X12/X13/X26/X25/X17/X16— сигналы возврата в нуль осейA/Y/X/Z/B/C/XS/YS, соответственноA0/Y0/X0/Z0/B0/C0/XS0/YS0.X27/M22,X28/M18,X29/M12,X30/M14,X31/M16— сопоставления входов и сигналов.X14/X15/X18/X19/X40–X47— пользовательские входы.
Выходы платы:
Y16— разрешение приводаEN; для двигателей с интегрированным шинным приводом также выход тормоза.Y17— сброс аварии приводаINTH.Y30(SPEN)— разрешение сервопривода шпинделя;Y31(SPEN2)— разрешение сервопривода второго шпинделя.- Соответствие выходов:
Y00/M61,Y01/M63,Y02/M65,Y03/M67,Y04/M69,Y05/M71,Y06/M73,Y07/M59,Y08/M32,Y09/M79,Y10/M10,Y11/M08,Y12/M05,Y13/M04,Y14/M03,Y15/M75,Y16/EN,Y17/INTH,Y18/+T,Y19/-T,Y20/S04,Y21/S03,Y22/S02,Y23/S01,Y28/M203,Y29/M204,Y30/SPEN,Y31/SPEN2. Y24–Y27— пользовательские выходы.
2.8.6 Разъёмы DB15 импульсных сервоприводов X/Y/Z/A/B/C/XS/YS
2.8.6.1 Схема подключения импульсных сервоприводов к шинному контроллеру
В таблице сравниваются контакты приводов 301 и 302 для разъёмов XYZABC/XS/YS DB15, семь пар:
| Сигнал | Контакты DB15 | Направление | Назначение | 301, DB25 | 302, DB25 |
|---|---|---|---|---|---|
CP+/CP- |
1/9, пара 1 | OUT | Импульсы | 6/18 | 6/18 |
DIR+/- |
2/10, пара 2 | OUT | Направление | 7/19 | 7/19 |
EN/INTH |
3/4, пара 3 | OUT | Разрешение / сброс аварии сервопривода | 23/10 | 302G:23/10; 302H:14/== |
+24V/0V |
11/13, пара 4 | OUT | Питание 24 В / 0 В | 11/21 | 302G:11/21; 302G:2/25 |
BP+/- |
15/8, пара 5 | IN | Обратная связь энкодера, фаза B | 4/16 | 302G:null. |
Для сигнала BP+/- предыдущей строки у привода 302H указаны контакты 8/1.
| Сигнал | Контакты DB15 | Направление | Назначение | 301, DB25 | 302, DB25 |
|---|---|---|---|---|---|
AP+/- |
14/7, пара 6 | IN | Обратная связь энкодера, фаза A | 3/15 | 320G:null; 302H:21/20 |
ALMB-/+ |
6/5, пара 7 | IN | Авария сервопривода, нормально замкнутый контакт (NC) |
13/12 | 13/12 |
ALMK+/- |
12/13, пара 7 | IN | Авария сервопривода, нормально разомкнутый контакт (NO) |
Не указано | Не указано |
485+/- |
Не указаны | Не указано | Не указано | CN2-5/6 |
5/17 |
BK+/- |
Не указаны | Не указано | Не указано | 22/24 | 22/24 |
Второй канал импульсного сервопривода, DB15, четыре пары:
| Сигнал | Контакты DB15 | Направление | Назначение | Контакты привода 302 |
|---|---|---|---|---|
CP+/CP- |
1/9, пара 1 | OUT | Импульсы | 3/15 |
DIR+/DIR- |
2/10, пара 2 | OUT | Направление | 4/16 |
BP+/BP- |
15/8, пара 3 | IN | Обратная связь энкодера, фаза B | 302G:null; 302H:23/9 |
AP+/AP- |
14/7, пара 4 | IN | Обратная связь энкодера, фаза A | 302G:null; 302H:11/10 |
ALMB-/ALMB+ |
6/5, перемычка | IN | Авария сервопривода, нормально замкнутый контакт (NC) |
Не указаны |
2.8.6.2 Шинный сервопривод POWERlink: порт Ethernet CN24
Подключите CN24 к порту Ethernet сервопривода POWERlink.
| Сигнал | Контакты CN24 | Направление | Назначение | Соответствующие контакты привода |
|---|---|---|---|---|
TXA-/TXA+ |
1/2 | IN | Сигнал A | 2/1 |
TXB-/TXB+ |
3/6 | IN | Сигнал B | 3/6 |
2.8.6.3 Разъём связи RS485 CN9
| Сигнал | Контакт(ы) | Назначение |
|---|---|---|
485+/485- |
4/5 | Сигнал RS485 |
0V |
1 | Общий провод сигнала |
Для сигнальных кабелей обязательна экранированная витая пара.
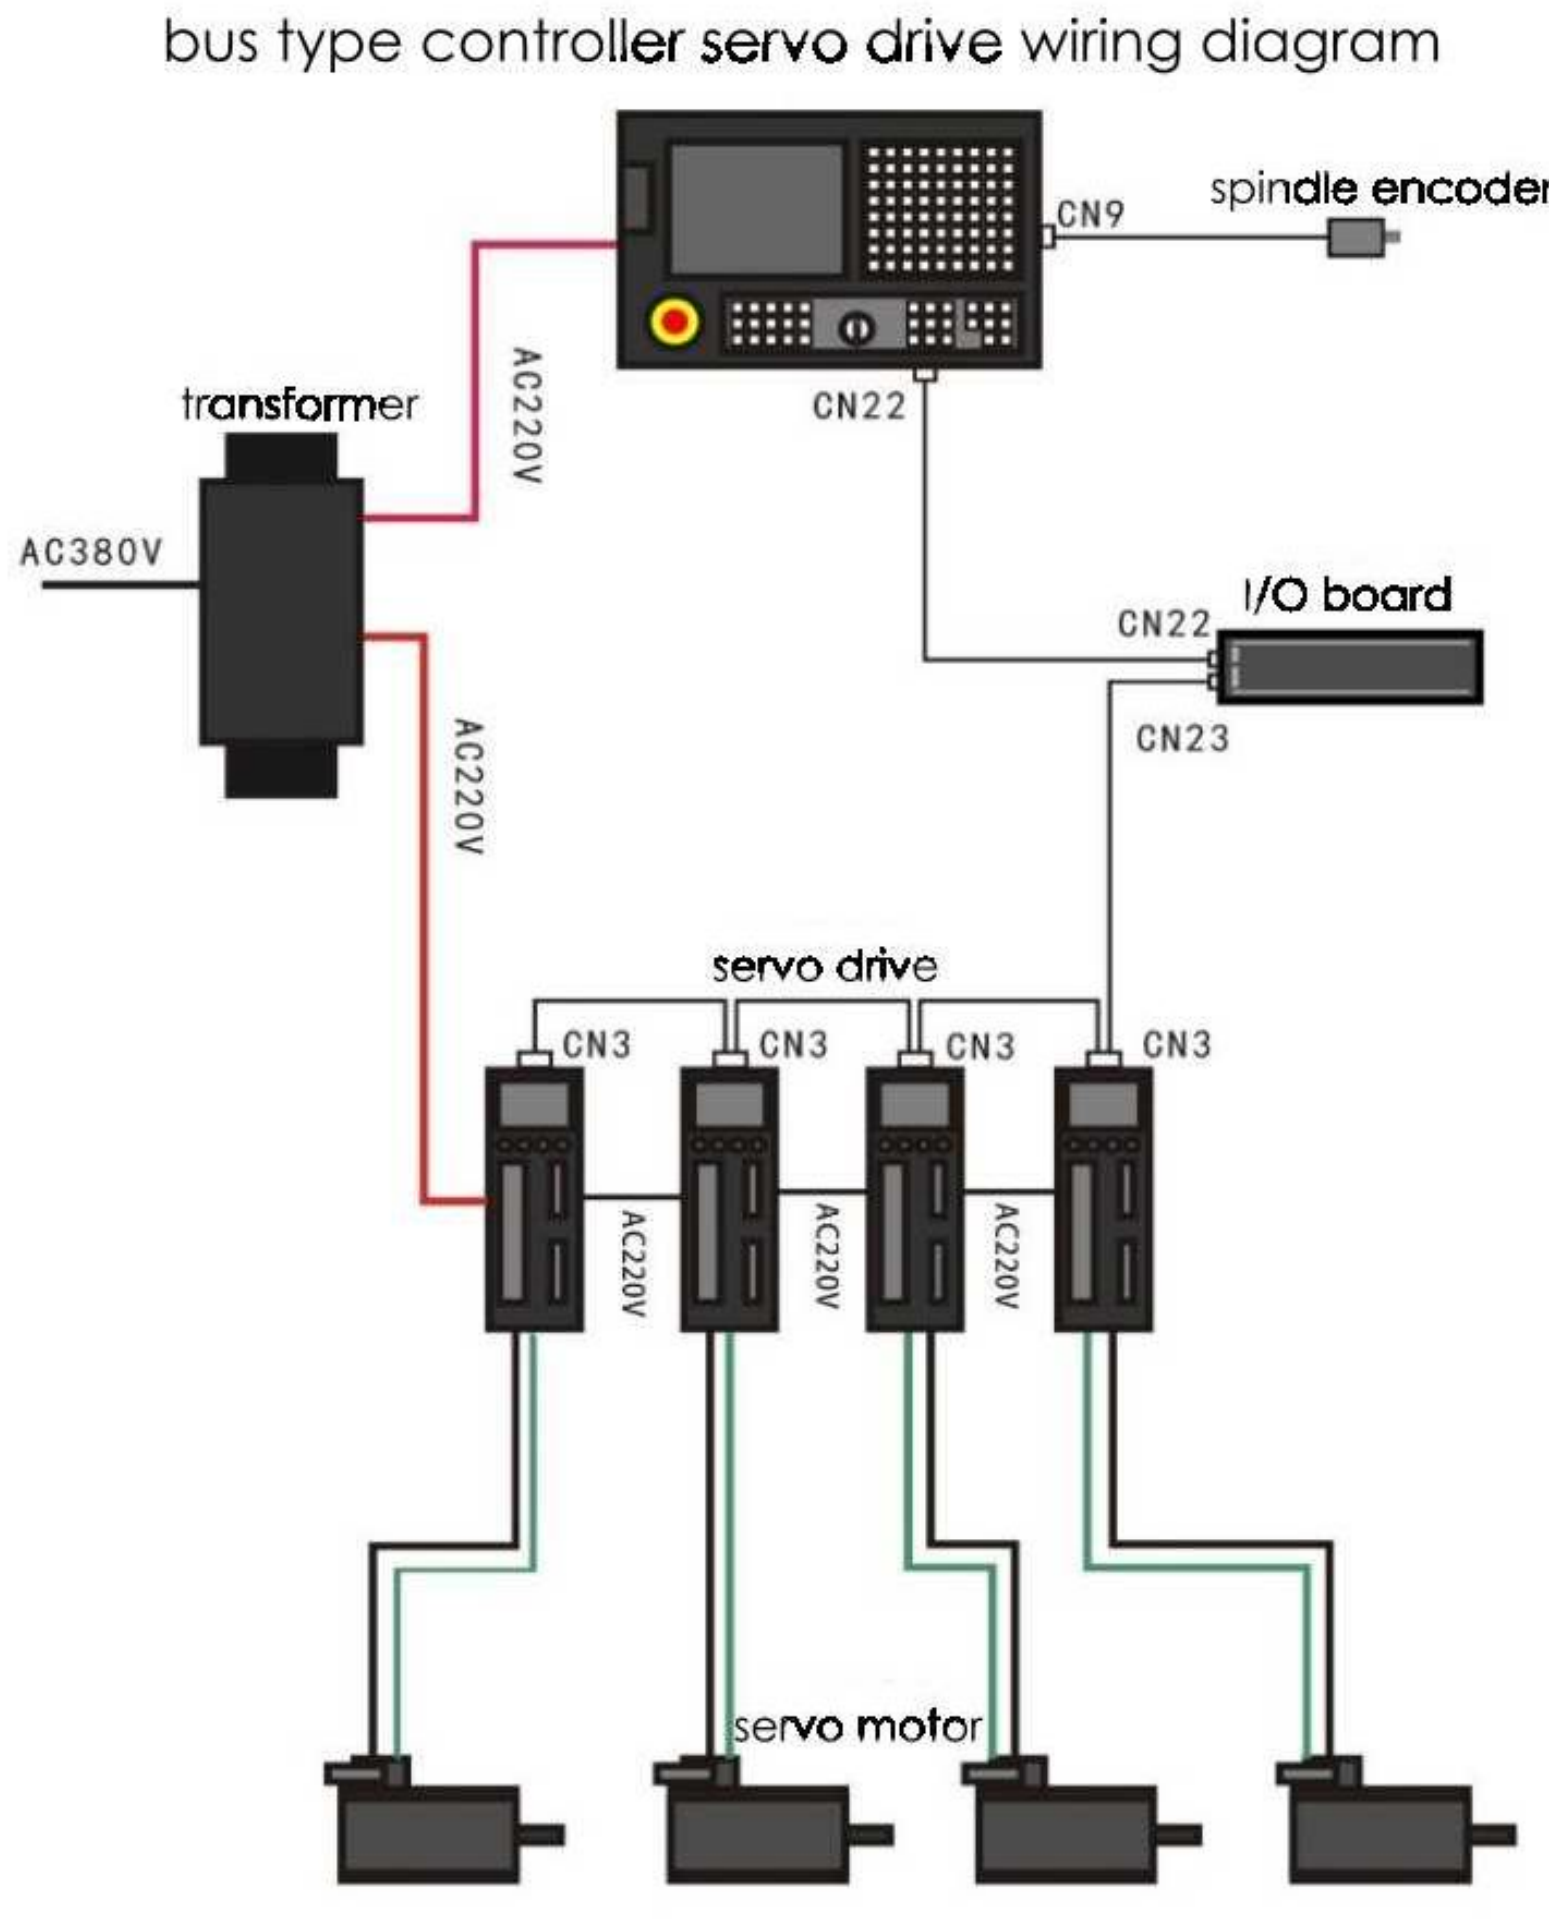
2.8.7 Схема шинного контроллера
Схема шинного исполнения показывает питание от сети AC380V через трансформатор с выходами AC220V для контроллера ЧПУ и четырёх сервоприводов. Энкодер шпинделя соединён с CN9 контроллера. Контроллер через CN22 соединяется с платой ввода/вывода (CN22 платы); от CN23 платы идёт линия к цепочке четырёх приводов через их разъёмы CN3. Каждый привод подключён к своему серводвигателю. Защитные цепи и распиновка на этой блок-схеме не показаны.
Глава 3. Эксплуатация
3.1. Общие сведения
Для работы с системой ЧПУ необходимо освоить настройку её параметров, редактирование программы, ручной и автоматический режимы. Далее приведены подробные указания.
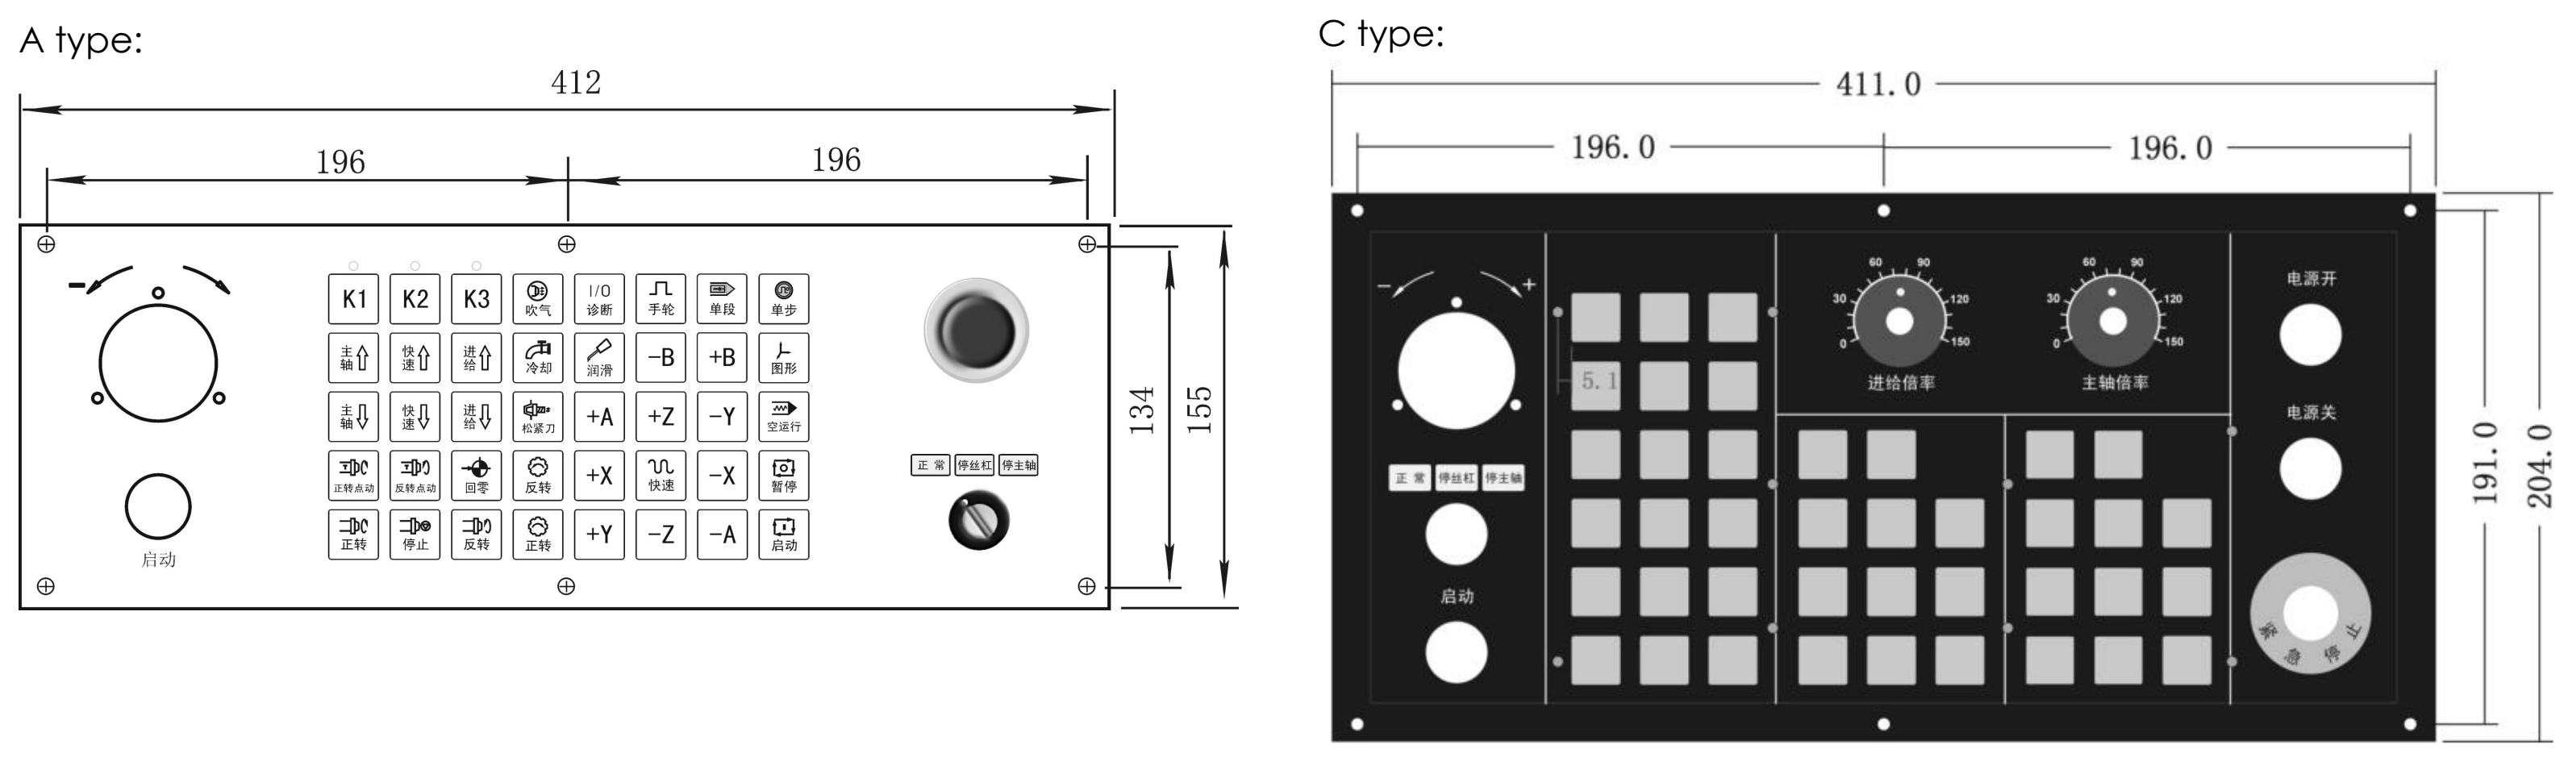
3.2. Панель управления и переключатели
Ниже показаны два исполнения. Контроллер имеет основную и вспомогательную панели. Основная панель служит для настройки параметров и редактирования программ; вспомогательная — для привязки инструмента и управления обработкой.
3.3. Назначение клавиш
3.3.1. Изменение коэффициентов скорости
- Коэффициент ускоренного перемещения (G).

 Клавиши со стрелками
G↑иG↓переключают шесть ступеней в диапазоне от 5 % до 100 %. Коэффициент действует дляG00,G26,G28,G611,G613, ускоренных перемещений в постоянных циклах и ручного ускоренного перемещения. - Коэффициент подачи (F).

 Клавиши
F↑иF↓переключают 16 ступеней в диапазоне от 0 % до 150 %. Коэффициент действует дляG01,G02,G03, подачи в постоянных циклах и ручного перемещения. - Коэффициент частоты вращения шпинделя (S).

 Клавиши
S↑иS↓переключают 16 ступеней в диапазоне от 5 % до 150 %. Коэффициент изменяет частоту вращения первого шпинделя.
3.3.2. Переключатели
| Переключатель | Функция |
|---|---|
Кнопка аварийной остановки  |
Немедленно останавливает привод и двигатель, выключает шпиндель и подачу охлаждающей жидкости. После отпускания кнопки выполняется инициализация значений. |
| Переключатель | Функция |
|---|---|
Переключатель регулирования подачи (Interfere switch) 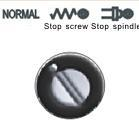 |
Позволяет изменять скорость подачи в реальном времени при выполнении программы и в ручном режиме. |
Переключатель процентной коррекции шпинделя (Spindle percentage switch) |
Позволяет изменять частоту вращения работающего шпинделя. |
Положения поворотного переключателя: NORMAL — нормальная работа, Stop screw — останов винта (назначение узла screw не пояснено), Stop spindle — останов шпинделя.
3.3.3. Другие клавиши
| Группа клавиш | Назначение |
|---|---|
| Буквенные и цифровые клавиши | Ввод программных команд и редактирование параметров. Цифровые клавиши также служат для ввода данных и выбора подменю. Обозначения клавиш: A B C S E F G H I J K L M N O P Q R S T U V W X Y Z 1 2 3 4 5 6 7 8 9 . - :. |
Клавиши редактирования ↑, ↓, →, ←, Del, PgUp, PgDn |
Программирование; клавиши направлений также используются для выбора пунктов меню. |
Esc |
Возврат на верхний уровень меню или остановка операции. |
Enter |
Выбор подменю и переход на новую строку. |
Del |
Удаление программы. |
program |
Переход к редактированию программы. |
parameter |
Переход к настройке параметров. |
diagnosis |
Переход к диагностике входов/выходов (I/O). |
manual |
Переход в ручной режим. |
handwheel |
Включение или выключение функции ручного генератора импульсов (маховика, MPG). |
Tool |
Подтверждение текущего положения инструмента в системе координат станка. |
Redeem |
Исправление ошибок смены инструмента. |
Auto |
Переход в автоматический режим. |
MDI |
Переход в режим MDI. |
Клавиша с пиктограммой координатных осей  |
Выбор автоматического отображения координат или графического отображения обработки. |
Клавиша с пиктограммой стрелки  |
Переключение между покадровым и непрерывным выполнением. |
Клавиша с пиктограммой графика и стрелки  |
Переключение режима координат или графического режима ускоренного моделирования. |
Клавиша с пиктограммой часов  |
Переключение между ручным перемещением на заданную величину и ручным непрерывным перемещением. |
| Группа клавиш | Назначение |
|---|---|
Управление шпинделем  |
Вращение шпинделя по часовой стрелке, остановка и вращение против часовой стрелки. |
Клавиша с пиктограммой крана  |
Включение и выключение подачи охлаждающей жидкости. |
Клавиша с пиктограммой шестерни  |
Переключение между револьверной головкой с электроприводом и линейным размещением инструментов. |
Клавиша с пиктограммой волны  |
Переключение между высокой и низкой скоростью ручного непрерывного перемещения. |
Клавиша с пиктограммой перекрестия  |
Возврат всех осей в референтную точку. |
Клавиша с пиктограммой патрона  |
Зажим и разжим патрона шпинделя. |
Клавиша с пиктограммой упора  |
Включение и выключение упора (thumb stall). |
H↑, H↓   |
Выбор ступени маховика (MPG). |
S↑, S↓ |
Изменение частоты вращения шпинделя. |
F↑, F↓ |
Изменение скорости подачи. |
G↑, G↓ |
Изменение скорости G00. |
Клавиши подачи ↑, ↓, ←, →     |
Перемещение по положительному или отрицательному направлению осей X, Y, Z, A. Подписи около клавиш: +Y +A -Y -A. |
3.4. Ручное управление
Система использует одноуровневое меню управления с информационными подсказками. После включения питания открывается показанный ниже интерфейс.
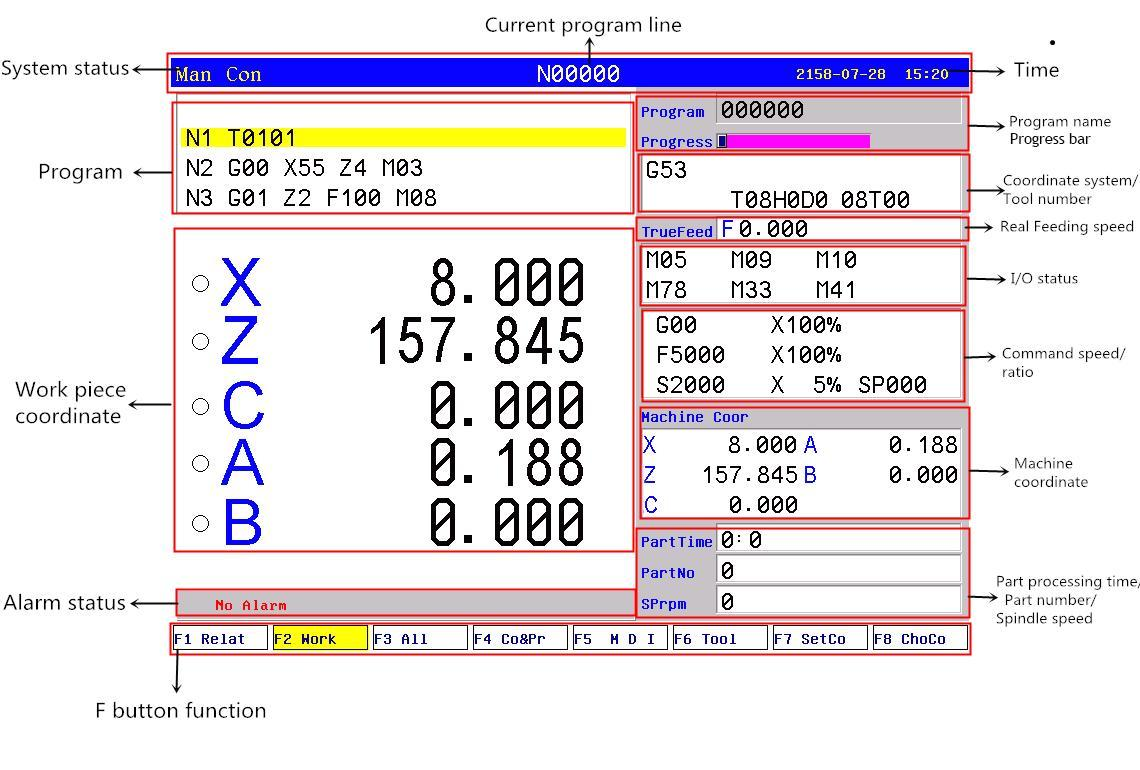
На рисунке показан пример основного экрана. В верхней строке слева отображается режим работы системы (ручное непрерывное перемещение, ручное перемещение на заданную величину, автоматическое непрерывное выполнение, автоматическое покадровое выполнение, автоматический холостой ход или режим маховика), в середине — текущая строка выполняемой программы, справа — дата и время.
В левой верхней области отображается программа; её вторая строка — текущая строка программы. Ниже слева выводятся координаты детали. В нижней информационной области выводятся сообщения, в том числе аварийные. В самой нижней строке расположены функции клавиш F1–F8. Справа выводятся имя программы, команды, состояние станка, машинные координаты и другие данные.
Пример экрана содержит: режим Man Con, строку N00000, дату и время 2158-07-28 15:20, имя программы 000000 и полосу хода выполнения. В окне программы показаны N1 T0101, N2 G00 X55 Z4 M03, N3 G01 Z2 F100 M08. Рабочие координаты: X 8.000, Z 157.845, C 0.000, A 0.188, B 0.000. Справа: система координат G53, обозначения инструмента T08H0D0 08T00, фактическая подача TrueFeed F0.000, состояния M05, M09, M10, M78, M33, M41; заданные значения G00 X100%, F5000 X100%, S2000 X 5% SP000; машинные координаты X 8.000, Z 157.845, C 0.000, A 0.188, B 0.000; время обработки детали 0:0, число деталей 0, частота шпинделя 0, сообщение No Alarm («Нет аварий»).
Нижние экранные клавиши в примере: F1 Relat — относительные координаты, F2 Work — рабочие координаты, F3 All — все координаты, F4 Co&Pr — сокращение без расшифровки, F5 MDI — режим MDI, F6 Tool — инструмент, F7 SetCo — задать координаты, F8 ChoCo — выбрать координаты.
Работа с меню. Клавиша program открывает управление программами: редактирование, изменение, проверку, удаление и копирование. Клавиша parameter открывает управление параметрами контроллера для просмотра и изменения.
Ручной режим служит для изменения машинных координат, управления вспомогательными функциями станка, привязки инструмента, задания начальной точки детали и выполнения ручной обработки. В ручном режиме выполнять программу нельзя.
3.4.1. Клавиши ручного управления
F: задание скорости ручной подачи в мм/мин. Диапазон ввода — от1до30000мм/мин; порядок ввода соответствует порядку ввода данных параметров.- Клавиша с пиктограммой часов: циклическое переключение между ручным непрерывным перемещением и ручным перемещением на заданную величину.
S: задание частоты вращения первого шпинделя. Диапазон — от0до99999; максимальное значение определяется параметром№ 36группы параметров скорости.I: изменение величины перемещения в режиме ручного перемещения на заданную величину.F↑/F↓: одно нажатие изменяет коэффициент подачи на10 %, когда параметр оси№ 1равен0. Диапазон — от0 %до150 %, всего 16 ступеней.G↑/G↓: одно нажатие изменяет коэффициентG00или ручного ускоренного перемещения на20 %. Диапазон — от5 %до100 %; предусмотрено 16 ступеней.S↑/S↓: одно нажатие изменяет коэффициент частоты вращения шпинделя на10 %, когда параметр оси№ 2равен0. Диапазон — от5 %до150 %, всего 16 ступеней.H↑/H↓: циклическое переключение ступеней маховика0.001,0.01,0.1в прямом или обратном порядке.Diagnosis: переход к диагностике входов или выходов.Setup: задание значения в рабочей системе координатG54–G59. КлавишаMDIиспользуется для заданияG54–G59в машинной системе координатG53.Auto: выбор автоматического режима.Manual: выбор ручного режима.- Клавиши управления шпинделем: вращение по часовой стрелке, против часовой стрелки и остановка; соответствующие команды —
M03,M04,M05. Когда параметр оси№ 56равен8, нажатие клавиши вращения против часовой стрелки означает толчковое вращение против часовой стрелки. Cooling: включение и выключение подачи охлаждающей жидкости; соответствующие команды —M08,M09.Chuck: зажим и разжим патрона; соответствующие команды —M10,M11.- Ручное управление скоростью: клавиши
1–9задают значения подачиF30,F60,F120,F250,F500,F1000,F1500,F2000,F2500,F3000. Перечислено десять значений для девяти клавиш. Tail stock: зажим и разжим задней бабки; соответствующие команды —M79,M78.
- Клавиша с пиктограммой часов переключает ручное непрерывное перемещение и перемещение на заданную величину. Во втором режиме отображается
I=XXXX.XXX. - Возврат в референтную точку: нажмите клавишу с пиктограммой перекрестия и затем
XилиZ; соответствующая ось автоматически возвращается в референтную точку. При нажатии0сначала возвращается осьX, затемZ.Escотменяет операцию. Скорость задаётся параметрами скорости№ 31и№ 33, направление — параметром оси№ 28. - Управление инструментальной головкой: нажмите клавишу с пиктограммой шестерни для автоматического перехода к следующему инструменту при линейном размещении инструментов. Для револьверной головки с электроприводом после смены на следующий инструмент движение остановится; затем требуется исправление ошибки смены (
redeem). Для непосредственной смены инструмента нажмитеTи введите номер. - Подача по координатам: клавиши
↑,↓,←,→задают перемещение в положительном или отрицательном направлении осейAиZ. - Переключение скорости: при подаче по координатам удержание клавиши с пиктограммой волны переключает на системную скорость, задаваемую параметрами скорости
№ 1и№ 2; после отпускания восстанавливается прежняя скорость. Если заданная скорость выше параметрической, перемещение выполняется с заданной скоростью. PgUpилиPgDn: переключение отображаемых координат междуrelative,absolute,machine.PgUpилиPgDn: переключение отображаемых координат междуrelative,absolute,machine.- Сброс счётчика деталей: нажмите
Del, затемEnter. - Пользовательская клавиша
K1: включение или выключениеY24. - Пользовательская клавиша
K2: включение или выключениеY25. - Пользовательская клавиша
K3: включение или выключениеY26. - Относительная координата: выберите отображение
relative, затем нажмитеSetup, чтобы зафиксировать значение или установить0. - Поиск центральной точки: переключитесь на
G54–G59, нажмитеKи следуйте подсказкам; контроллер рассчитает значение и сохранит смещениеG43–G59.
Примечание: для обнуления машинных координат нажмите E в разделе параметров, затем Enter.
3.4.2. Ручное непрерывное перемещение
В непрерывном режиме ось перемещается, пока удерживается клавиша подачи, и останавливается после её отпускания. Выберите ось и используйте ↑, ↓, ←, →. Скорость перемещения равна отображаемому на экране значению F, умноженному на коэффициент подачи.
При ручном непрерывном перемещении удержание клавиши переключения скорости включает значения параметров скорости № 1 и № 2. Если заданная скорость выше этих параметрических значений, скорость подачи определяется произведением параметров скорости № 1 и № 2 на коэффициент ускоренного перемещения.
Для удобства обработки по одной оси в ручном режиме скорость можно задать клавишей F с последующим вводом значения.
При срабатывании аппаратного концевого ограничителя на положительном или отрицательном направлении движения подача останавливается, и система предлагает перемещение в обратном направлении. Это правило применяется и в последующих описаниях.
Максимальная скорость ручного перемещения ограничена параметром скорости № 6. Если задана скорость выше этого значения, используется значение параметра № 3.
Когда параметр № 38 группы Other parameter равен 8, клавиша переключения скорости работает как переключатель: первое нажатие включает функцию без необходимости удерживать клавишу, следующее — выключает.
3.4.3. Ручное перемещение на заданную величину
В этом режиме каждое нажатие ↑, ↓, ← или → вызывает перемещение на заданную величину. Индикация I=0010.000 означает шаг 10 мм. Для изменения шага нажмите I, введите значение и подтвердите Enter. Также можно нажать handwheel и клавиши выбора ступени маховика для переключения между 0.001 мм, 0.01 мм и 0.1 мм. Скорость равна отображаемому значению F, умноженному на коэффициент подачи.
3.4.4. Возврат в референтную точку станка
Система поддерживает два способа: с выключателем референтной точки и с заданной плавающей точкой.
Если выключатель референтной точки установлен. Оси поочерёдно перемещаются к референтной точке станка. Когда параметр возвращаемой оси равен 0, система обнаруживает выключатель и нулевой импульс энкодера (Zero); машинная координата автоматически становится равной 0.
После включения питания ЧПУ, устранения аварии или отпускания кнопки аварийной остановки необходимо выполнить возврат в референтную точку для правильного задания машинных координат.
Указания:
- Требование возвращаться в референтную точку после каждого включения задаётся параметром оси
№ 45: система может выдавать подсказку или принудительно требовать возврата. - Способ обнаружения задаётся параметром оси
№ 46: только выключатель референтной точки либо выключатель с последующим обнаружением импульсаZэлектродвигателя (для большей точности); также задаётся направление обнаружения импульсаZ.
- Направление возврата задаётся параметром оси
№ 47: битыD2иD4соответствуют осямXиZ;0— положительное,1— отрицательное направление. - Очерёдность возврата
XиZтакже задаётся параметром оси№ 47: приD8=0первой возвращается осьX, приD8=1— осьZ. - Тип выключателя референтной точки задаётся параметром оси
№ 48: битыD0иD2соответствуют осямXиZ;0— нормально замкнутый,1— нормально разомкнутый (always on/off). - Максимальная длина поиска импульса
Zдвигателя задаётся параметрами оси№ 49–№ 53. Значение должно быть меньше числа импульсов двигателя за один оборот. - Смещение после возврата в референтную точку задаётся параметрами оси
№ 54–№ 58: после возврата выполняется ускоренное перемещение до координаты, равной значению параметра.
Если выключатель референтной точки отсутствует. Для определения референтной точки станка используйте плавающую точку. Соответствующая функция включается параметром оси № 39; значения для осей X и Z задаются параметрами оси № 40–№ 44.
Порядок настройки плавающей точки:
- Параметром оси
№ 39выберите оси, для которых она включается: дляX—00001000, дляZ—00100000, для обеих —00101000. - Переместите ось
Xв выбранное положение. - Нажмите
Parameter, откройтеAxis parameter, выберите параметр№ 30и нажмитеEnter. В появившемся окне координаты плавающей точки осиXвведите машинную координату. Если введено0, текущее положение осиXсчитается её референтной точкой и станок будет возвращаться к нему. Если введено15, текущая машинная координатаXравна15.000, а расстояние до референтной точки составляет15мм. Для осиZвыполните те же действия.
Возврат: в ручном режиме нажмите клавишу с пиктограммой перекрестия и выберите в диалоговом окне ось X или Z. При значении 1 параметра оси № 47 первой возвращается ось Z. В режимах абсолютных и относительных координат после успешного возврата круглый индикатор перед координатой становится зелёным; при неудаче этого не происходит. Для остановки возврата нажмите Stop или Reset.
Внимание! После каждого включения системы необходимо возвращаться в референтную точку, чтобы обеспечить точность обработки. После нештатного отключения питания или аварии возврат обязателен; иначе возможны неисправности.
3.4.5. Ручной генератор импульсов (маховик, MPG)
Предусмотрены два исполнения — переносной и панельный маховик. Выбор задаётся параметром № 1 группы Other parameter.
Панельный маховик: нажмите handwheel, затем Z или X для выбора оси. Ступень задаётся клавишами H↑ и H↓.
Переносной маховик: нажмите handwheel; выберите ось переключателем на маховике и задайте ступень переключателем коэффициента маховика.
Маховик главным образом применяется при привязке инструмента. Скорость и перемещение за один оборот зависят от скорости вращения маховика; при работе с шаговым двигателем не следует вращать его слишком быстро. Скорость вращения генератора импульсов маховика должна быть ниже 200 об/мин (маховик выдаёт 100 импульсов за оборот). Ускорение задаётся параметром скорости № 26 (большее значение — большее ускорение). Максимальная скорость задаётся параметрами № 29 для оси X и № 31 для оси Z.
В автоматическом графическом режиме обработки маховик не действует; он работает только в режиме рабочих координат.
3.4.6. Привязка инструмента
При обработке несколькими инструментами их положения различаются, поэтому для каждого необходимо определить коррекцию. Инструмент подводят к поверхности детали, измеренное значение вводят в систему; система вычисляет отклонение и автоматически сохраняет его в соответствующем регистре коррекции инструмента.
Нажмите Tool, выберите X или Z и подтвердите выбор клавишей Enter. Предусмотрены два способа.
Способ A (рекомендуется):
- Закрепите заготовку, выберите частоту вращения шпинделя и скорость подачи, запустите шпиндель.
- Выберите инструмент, например
T0202. - В ручном непрерывном режиме выполните небольшой проход по наружному цилиндру или отверстию детали.
- Отведите ось
Z, не перемещая осьX, и остановите шпиндель. - Измерьте диаметр обработанного наружного цилиндра или отверстия.
- Нажмите
Tool, затемX,Enter, введите измеренное значение в диалоговом окне и подтвердите клавишейEnter. - Аналогичным образом обработайте торец детали.
- Измерьте расстояние между торцом детали и патроном шпинделя (
Z=0). - Нажмите
Tool, затемZ,Enter, введите измеренное расстояние и подтвердитеEnter.
После этого привязка второго инструмента (T02) завершена. Для остальных инструментов повторите шаги 1–9.
Способ B:
- Закрепите заготовку, выберите частоту вращения шпинделя и скорость подачи, запустите шпиндель.
- Выберите инструмент, например
T0202. - В ручном непрерывном режиме выполните небольшой проход по наружному цилиндру или отверстию детали.
- Нажмите
Tool; откроется диалоговое окно. - Отведите обе оси,
XиZ, и остановите шпиндель. - Измерьте диаметр обработанного наружного цилиндра или отверстия.
- Нажмите
X, введите измеренное значение в диалоговом окне и подтвердитеEnter. - Аналогичным образом обработайте торец детали. Остановите подачу.
- Нажмите
Tool; откроется диалоговое окно. - Отведите обе оси,
XиZ, и остановите шпиндель. - Измерьте расстояние между торцом детали и патроном шпинделя (
Z=0). - Нажмите
Z, введите измеренное расстояние в диалоговом окне и подтвердитеEnter.
После этого привязка второго инструмента (T02) завершена. Для остальных инструментов повторите шаги 1–12.
Различия способов: для способа A ось, по которой выполняется привязка (Tool), нельзя отводить; инструмент должен касаться детали; для привязки используется направление оси Z. Для способа B ось можно отводить; инструмент не должен касаться детали; для привязки используется направление оси X.
Система автоматически сохраняет разность между введённым значением и машинной координатой в соответствующей коррекции инструмента. Ошибку привязки можно затем исправить изменением соответствующей коррекции. У каждого инструмента собственная система координат; привязку любого инструмента можно выполнять в любое время. При повреждении инструмента во время обработки затрагивается только этот инструмент.
Указания по заданию рабочих координат:
Если одна группа инструментов используется для обработки двух и более деталей, общую группу инструментов следует смещать изменением рабочих координат. Поэтому до привязки инструментов задайте рабочие координаты:
- Выберите инструмент.
- Нажмите
MDIи выберите соответствующую систему координатG54–G59. - В ручном непрерывном режиме выполните небольшой проход по наружному цилиндру или отверстию детали.
- Отведите ось
Z, не перемещая осьX, и остановите шпиндель. - Измерьте диаметр обработанного наружного цилиндра или отверстия.
- Нажмите
Setup,X,Enter, введите измеренное значение и подтвердитеEnter. - Аналогичным образом обработайте торец детали.
- Измерьте расстояние между торцом детали и патроном шпинделя (
Z=0). - Нажмите
Setup, затемZ, введите измеренное значение и подтвердитеEnter.
Система автоматически сохранит разность между введённым значением и координатой инструмента в соответствующем параметре рабочих координат. Затем выполните привязку инструментов, как описано выше. Для использования выбранной системы координат соответствующую команду нужно поместить в первую строку программы.
После столкновения станка или пропуска шагов заново привяжите один инструмент для восстановления остальных. В состоянии
G53выполните описанные выше действия, используяSetupвместоTool.
3.5. Автоматическое управление
В автоматическом режиме выполняется отредактированная программа обработки детали. Система допускает запуск с произвольной точки, строки или инструмента; для запуска с произвольной строки или инструмента программа должна быть составлена в абсолютных координатах. В автоматическом режиме ручное перемещение координат недоступно.
Выбор программы: в разделе программ переместите курсор клавишами ↑ и ↓ на нужную программу и нажмите C, чтобы назначить её для автоматического выполнения.
Переключение отображения координат: PgUp или PgDn выбирает relative, absolute или machine.
3.5.1. Выполнение программы
Клавиша с пиктограммой стрелки циклически переключает покадровый и непрерывный режим. В непрерывном режиме строки программы выполняются до конца программы либо до команды остановки.
В покадровом режиме выполняется одна строка программы, после чего система ожидает следующего действия. Для выполнения следующей строки снова нажмите Run.
Клавиша с пиктограммой координатных осей циклически переключает отображение координат и графики. В режиме Automatically coordinate координаты осей показываются числами. В режиме Automatically figure оси показываются графически. Предусмотрены изображения горизонтального и наклонностанинного токарного станка; их выбор задаётся параметром инструмента № 3. Клавиша с пиктограммой графика и стрелки запускает ускоренное моделирование программы; оси станка при этом не перемещаются.
3.5.2. Запуск с произвольной строки программы или строки смены инструмента
A. Запуск с фактической строки. В автоматическом режиме нажмите -, в открывшемся окне введите номер строки и подтвердите Enter. Эта строка станет начальной.
- Здесь номер означает порядковую строку в тексте программы, а не номер после адреса
N. До введённой строки система перемещается со скоростью, заданной параметром скорости№ 8дляG01/G02/G03, затем продолжает обычное выполнение программы. - По умолчанию предлагается строка, на которой программа была приостановлена в прошлый раз.
- В режиме отображения координат клавиша
Nслужит для поиска строки;Resetвозвращает к началу программы.
B. Запуск с маркированной строки. В автоматическом режиме нажмите N, введите номер метки в открывшемся окне и подтвердите Enter. Нажмите Run для запуска с введённой метки. В этом случае номер относится к обозначению строки через адрес N, а не к её фактическому порядку. До неё система перемещается со скоростью, заданной параметром скорости № 8 для G01/G02/G03, затем продолжает обычное выполнение программы.
C. Запуск со строки выбора инструмента. В автоматическом режиме нажмите G, введите номер инструмента без номера коррекции (например, для 0304 введите только 03) и подтвердите Enter. Нажмите Run. До выбранной строки система перемещается со скоростью, заданной параметром скорости № 8 для G01/G02/G03, затем продолжает обычное выполнение программы.
3.5.3. Запуск программы
Перейдите в автоматический режим клавишей Auto. Программу можно запустить одним из двух способов:
- Нажать
Run. - Подать внешний сигнал
Run.
3.5.4. Остановка выполняемой программы
Руководство перечисляет пять способов:
- Команда программы
M00,M01,M02,M30илиM20. - Нажатие клавиши покадрового выполнения с пиктограммой стрелки: текущая строка выполняется до конца, затем программа останавливается.
- Перевод переключателя вмешательства в среднее или правое положение.
- Подача внешнего сигнала
Halt. - Нажатие
Resetдля остановки всех действий программы, в том числе работы шпинделя и инструмента.
3.5.5. Управление в реальном времени в автоматическом режиме
Переключатель вмешательства имеет три положения:
- левое: подача по координатам и шпиндель не ограничены;
- среднее: подача останавливается, шпиндель не ограничен;
- правое: останавливаются подача и шпиндель.
Здесь остановка означает приостановку. Для продолжения обработки переведите переключатель влево.
Resetзавершает автоматическую обработку и возвращает указатель на первую строку программы. В ручном режиме переключатель вмешательства не ограничивает работу шпинделя: шпиндель управляется только кнопкой.Клавиши
F↑/F↓изменяют коэффициент подачи на10 %за нажатие, если параметр оси№ 1равен0; диапазон —0–150 %, 16 ступеней. При значении1управление передаётся внешнему ступенчатому переключателю; скорость обработки можно изменять в процессе работы.Клавиши
G↑/G↓изменяют коэффициентG00или ручного ускоренного перемещения на20 %за нажатие; диапазон —5–100 %, всего 16 ступеней.Клавиши
S↑/S↓изменяют коэффициент частоты вращения шпинделя на10 %за нажатие, если параметр оси№ 2равен0.
- Коэффициент шпинделя: диапазон коэффициента шпинделя —
5–150 %, всего 16 ступеней. Когда параметр оси№ 1равен1, управление принимает внешний ступенчатый переключатель; частоту вращения шпинделя можно изменять во время обработки. - Остановка после текущей строки: во время непрерывного выполнения нажмите клавишу с пиктограммой стрелки. Текущая строка программы выполнится до конца, затем система будет ожидать действий оператора.
- Приостановка: переведите переключатель вмешательства в среднее или правое положение либо подайте внешний сигнал
Halt. Обработка приостановится. НажатиеResetзавершает автоматический режим и возвращает указатель на первую строку программы. - Продолжение подачи после паузы: во время паузы нажмите
Manual, чтобы продолжить подачу; можно также скорректировать координаты. Затем нажмитеAutoиRun: система автоматически вернётся к точке приостановки и продолжит программу до конца. - Выход из обработки: нажмите
Resetво время выполнения, приостановки или продолжения подачи. - Запуск внутренней макропрограммы во время обработки. При активном
X7для запускаProgramUser9добавьте следующую логику PLC:
X07  M122                  (S)M300   ; при X7 установить M300
X07  M300  M122            (S)M1014  ; при X7 сбросить текущую программу
M300 /M122 /X07           (S)M1069  ; перейти в ручной режим
M300 /M122  M01  /X07      (S)M1079  ; выполнить ProgramUser9
                            (R)M300  ; сбросить M300
M300 — промежуточный регистр; в PLC не должен встречаться другой такой же M300. M1014 — сброс текущей программы. M1069 — ручной режим. M1070–M1079 соответствуют ProgramUser0–ProgramUser9.
3.5.6. Режим MDI
В режиме отображения ручных или автоматических координат нажмите M, чтобы перейти к выполнению команды MDI. Введите одну строку программы в MDI; Esc отменяет ввод и выходит из режима, Run выполняет введённую строку.
3.5.7. Режим маховика (MPG)
В автоматическом режиме нажмите Hand wheel.
После нажатия Hand wheel в автоматическом режиме программа выполняется под управлением вращения маховика. Скорость зависит от заданной F, коэффициента подачи и скорости вращения маховика. Этот режим обычно используется для пробного выполнения программы. Ускорение, замедление и максимальная скорость управляются параметрами скорости P25–P33, P49 и пользовательским параметром P23. Если указанный параметр признан недействительным, используются стандартные ускорение, замедление и скорость G00.
3.5.8. Функция DNC
Объём пользовательской памяти — 32 Mbit; для программы больше 32 M или оставшегося свободного объёма используется DNC через RS232 или USB.
A. RS232-DNC
- Подключите компьютер к системе специальным кабелем связи и настройте соответствующий интерфейс и скорость обмена в системе.
- На компьютере запустите специализированную программу связи с системой, задайте тот же интерфейс и скорость, выберите
Send CNC program fileи файл программы. Перейдите в состояние передачи файла. - В интерфейсе файлов программ ЧПУ нажмите
L, чтобы перейти в режим обработки по каналу связи. В правом верхнем углу появитсяRS232--DNC. В автоматическом режиме нажмитеRunдля выполнения. - Для остановки во время обработки переведите
Intervention switchв среднее или правое положение;StopилиResetвыводит из режима обработки по каналу связи.
Внимание: допустимая скорость передачи через последовательный порт зависит от условий эксплуатации. Длина кабеля связи не должна превышать 10 м. Для передачи программы с компьютера разрешена только специализированная программа связи этой системы; скорости передачи на компьютере и ЧПУ должны совпадать, иначе передача завершится неудачей.
B. USB-DNC
Подключите USB-накопитель к системе. В интерфейсе программ нажмите B, чтобы открыть накопитель; выберите программу и нажмите C. Затем нажмите Auto для перехода в автоматический режим и Run для обработки.
Внимание: не извлекайте USB-накопитель во время USB-DNC, иначе обработка завершится неудачей. После завершения USB-DNC вернитесь из интерфейса накопителя к интерфейсу программ системы.
Перед запуском программы USB-DNC после её выбора рекомендуется нажать P для однократной компиляции и проверки программы.
3.6. Безопасность и аварийные сообщения
3.6.1. Аварийная остановка
При аварии нажмите кнопку аварийной остановки: система остановит все действия станка и выведет на экран Emergency stop. Дождитесь отпускания кнопки. Сигнал M67 становится активным при соответствующей настройке параметра № 29 группы Other parameter.
Если кнопка нажата во время обработки или движения станка, системные координаты и фактическое положение станка могут разойтись. Перед продолжением обработки снова проверьте координаты; рекомендуется выполнить возврат в референтную точку, чтобы согласовать координаты с фактическим положением. Кнопка может быть внешней; её нормально разомкнутое или нормально замкнутое исполнение задаётся параметром № 27 группы Other parameter.
3.6.2. Сброс системы
Нажатие Reset в любой момент работы останавливает текущую операцию. В автоматическом или ручном режиме оно, в частности, останавливает все действия станка (шпиндель, инструменты и т. п.). Координаты при этом не теряются, поэтому возврат в референтную точку не требуется.
3.6.3. Аварийные сообщения
При аварии на экране мигает сообщение об ошибке, выполнение программы и перемещение по координатам останавливаются. Установите причину, устраните неисправность и только затем возобновите работу. Сигнал M67 активен при значении 1 параметра № 29 группы Other parameter.
- Положительный концевой ограничитель оси
XилиZ: соответствующая ось достигла положительного концевого выключателя. - Отрицательный концевой ограничитель оси
XилиZ: соответствующая ось достигла отрицательного концевого выключателя. - Авария шпинделя или частотного преобразователя: активен аварийный сигнал шпинделя
ALM1. - Авария системы смазки: активен сигнал недостатка масла
ALM2. - Авария привода оси
XилиZ: активен аварийный сигнал сервоприводаALM. В режиме диагностики нажмитеB, чтобы выдать сигналINTHдля сброса сервоприводов. - Авария
№ 5, выключатель двери: активен сигналM12(выключатель двери).
- Пониженное напряжение
+5V: напряжение питания системы+5Vниже допустимого. - Аварийная остановка: нажата кнопка аварийной остановки.
3.7. Работа с параметрами
В любом состоянии нажмите parameter для настройки параметров. Система содержит семь групп: User parameter (пользовательские), Speed parameter (скорость), Axis parameter (оси), Tool parameter (инструмент), Other parameter (прочие), Coordinate (координаты) и Password (пароль). После входа нажмите соответствующую клавишу F1–F7, выберите номер параметра клавишами ↑ и ↓, нажмите Enter, введите значение в открывшемся окне и снова нажмите Enter для сохранения.
Примечание: биты во всех битовых параметрах отсчитываются справа налево; назначение зависит от позиции. Формат: D9|D8|D7|D6|D5|D4|D3|D2|D1|D0.
Пример экрана параметров: в верхней строке Man Con, N00000, дата и время 2013-08-23 11:26. Показаны имя программы 99.TXT, система координат G53, инструмент T0000, состояния станка M05, M09, M10, M78, M33, M70, заданные значения G00 X100%, F30 X100%, S50 X100%, машинные координаты X/Z/C/A/B 0.000, SP360, время детали 0:0, число деталей 0, частота шпинделя 0, сообщение No Alarm («Нет аварий»). Нижние вкладки: User — пользовательские, Speed — скорость, Axis — оси, Tool — инструмент, Other — прочие, Coor — координаты, PASSWD — пароль, CANCEL — отмена.
В левой таблице экрана приведены параметры 1–13 и примерные значения соответственно 50, 10, 0, 20, 20, 1, 10, 10, 50, 10, 1, 10, 60. Подписи столбца в снимке обрезаны; назначения параметров описаны ниже.
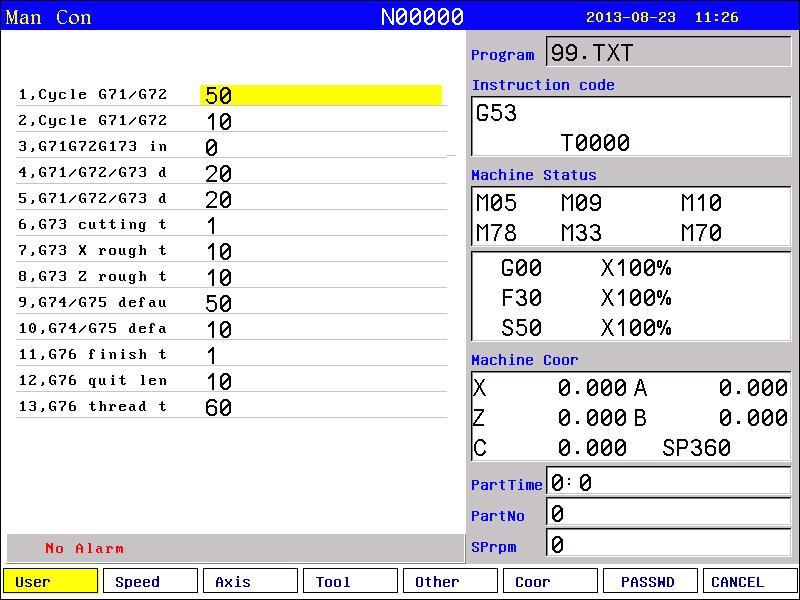
3.7.1. User parameter (processing)
Параметр 1
command G71/G72 default cutting depth (10μm) — глубина резания по умолчанию для G71/G72 (10 мкм; для оси X — значение радиуса). Если в программе не задана глубина прохода, этот параметр задаёт глубину по оси X для цикла чернового точения G71 (значение радиуса), единица — 0.01 мм.
Глубина прохода по оси Z по умолчанию для торцевого цикла G72, если она не задана в программе; единица — 0.01 мм.
Параметр 2
G71/G72 default retract amount (10μm) — величина отвода по умолчанию для G71/G72 (10 мкм; для X — радиус). Для G71 задаёт отвод по X за проход, выраженный как радиус; для G72 — отвод по Z за проход, если значение не указано в программе. Единица — 0.01 мм.
Параметр 3
G71/G72/G73 function bit parameters — биты функций G71/G72/G73:
D2: автоматическая чистовая обработка дляG71/G72/G73.D3: перемещение поXна скоростиG00дляG74.D4: заголовок называет подачуG74поZ, а пояснение — подачуG75поZна скоростиG00.D5: автоматическое определение направлений подачи и отвода вG71/G72/G73(старый режим). Иначе учитываются знаки припусков чистовой обработки поX/Zи общего припуска черновой обработкиG73; система следует знакам программы, как в системе ЧПУ GSK. По умолчанию — новый режим.D6: определение начальной точки подачи по траектории чистовой обработки (старый режим). Иначе первая подача вG71/G72начинается от точки позиционирования, как в системе GSK. По умолчанию — новый режим.D7: команда чистовой обработкиG70не возвращает к начальной точке.D8: при включённой коррекции радиуса инструментаG41/G42вG71/G72/G73припуск черновой обработки должен быть не меньше радиуса инструмента.
Параметр 4
G71/G72/G73 X-axis default allowance (10μm) — припуск по умолчанию по X для G71/G72/G73 (10 мкм). Припуск на чистовую обработку по X в значении диаметра, если он не указан в программе; единица — 0.01 мм.
Параметр 5
G71/G72/G73 Z-axis default allowance (10μm) — припуск по умолчанию по Z для G71/G72/G73 (10 мкм). Припуск на чистовую обработку по Z, если он не указан в программе; единица — 0.01 мм.
Параметр 6
G73 number of cuts — число проходов G73. Число повторений замкнутого цикла резания G73 по умолчанию, если не указано в программе.
Параметр 7
G73 X-axis total roughing allowance (10μm) — общий припуск черновой обработки по X для G73 (10 мкм, значение радиуса).
Общий припуск черновой обработки по X для замкнутого цикла G73, выраженный как радиус, если он не указан в программе; единица — 0.01 мм.
Параметр 8
G73 Z-axis total roughing allowance (10μm) — общий припуск черновой обработки по Z для G73 (10 мкм). Значение по умолчанию, если не задано в программе; единица — 0.01 мм.
Параметр 9
G74/G75 default cutting depth (10μm) — глубина резания по умолчанию для G74/G75 (10 мкм; для X — радиус). Подача по Z для цикла глубокого сверления торца G74 и подача по X в значении радиуса для цикла наружного/внутреннего прорезания канавки G75, если не указаны в программе; единица — 0.01 мм.
Параметр 10
G74/G75 default retract value (10μm) — отвод по умолчанию для G74/G75 (10 мкм; для X — радиус). Отвод по Z для G74 и отвод по X в значении радиуса для G75, если не указаны в программе; единица — 0.01 мм.
Параметр 11
G76 finish turning passes — число чистовых проходов G76. Число повторений чистовой обработки в многопроходном цикле нарезания резьбы G76 по умолчанию: от 1 до 99.
Параметр 11a
G76 spindle start angle achieves z-axis offset — смещение по оси Z от начального угла шпинделя для G76: 0 — нет, 1 — да.
Параметр 11b
G76 spindle start angle offset direction — направление смещения от начального угла шпинделя для G76: 0 — положительное, 1 — отрицательное.
Параметр 12
G76 chamfer width (1/10 of lead) — ширина фаски G76 (1/10 шага резьбы). Длина отвода с фаской по умолчанию равна шагу резьбы, умноженному на 0.1, если не задана в программе.
Параметр 13
G76 thread angle (degrees) — угол резьбы G76 (градусы). В заголовке указан диапазон 0–180°, а в описании — выбираемый диапазон 0–90°; единица — градусы.
Параметр 14
G76 minimal cutting depth(10um) — минимальная глубина резания G76 (10 мкм, радиус X). Единица — 0.01 мм; значение радиуса.
Параметр 15
G76 finishing allowance(10μm) — припуск на чистовую обработку G76 (10 мкм). Значение по умолчанию, если не задано в программе; единица — 0.01 мм.
Параметр 15a
G92/G76 Thread chip-breaking retract value — отвод для дробления стружки при G92/G76: действует при значении больше 10 мкм; если значение больше 90000, отвод равен (значение − 90000) × шаг / 10 мкм.
Параметр 15b
G92 Tapered approach X-axis radial cut depth (mm) — глубина радиального резания по X при коническом подводе G92 (мм).
Параметр 15c
G92 Tapered approach Z-axis cut depth (mm) — глубина резания по Z при коническом подводе G92 (мм): значение >0.
Параметр 15d
Thread tracking new solution — новое решение отслеживания резьбы: для Ethercat указано 20000.
Параметр 15e
Reset key behavior for threading/square turning — поведение Reset при нарезании резьбы и квадратной обработке: +2048 — продолжить нарезание резьбы G92; +4096 — продолжить квадратную обработку G809.
Параметр 15f
FPGA Spindle encoder processing thread multiple frequency number — кратность обработки сигнала энкодера шпинделя в FPGA для резьбы: -2:10, -3:15, -4:20.
Параметр 16
X-axis programming mode — программирование оси X: 0 — по диаметру, 1 — по радиусу.
Параметр 17
Program execution requires spindle rotation — для выполнения программы требуется вращение шпинделя: 0 — нет, 1 — да. Параметр задаёт блокировку по вращению шпинделя: при 1 система контролирует его работу во время программы, при 0 состояние шпинделя не проверяется.
Параметр 17-1
Program execution requires spindle clamping — для выполнения программы требуется зажатый патрон шпинделя: 0 — нет, 1 — да. При 1 проверяется зажим патрона, при 0 состояние патрона не проверяется.
Параметр 18
M20 command execution count — число выполнений команды M20: отрицательное значение означает бесконечное повторение программы.
Параметр 19
current processing piece count — текущее количество обработанных деталей: отображает или задаёт число выполнений M20, соответствующее количеству деталей.
Параметр 20
G92 chamfer width (1/10 of Lead) — ширина фаски G92 (1/10 шага резьбы): длина отвода с фаской по умолчанию равна шагу резьбы × 0.1, если не задана в программе.
Параметр 21
G01/G02/G03 segment transition delay (ms) — задержка между сегментами G01/G02/G03 (мс): действует при значении >100; позволяет предотвратить перерезание в острых углах между сегментами G01.
Параметр 22
G00 post-execution delay (ms) — задержка после G00 (мс): действует при значении >100.
Параметр 23
handwheel smooth acceleration/deceleration constant — постоянная плавного ускорения/замедления маховика: диапазон 50–100; меньшее значение ускоряет разгон и торможение, но увеличивает вибрацию.
Параметр 24
G76 Q parameter definition — определение параметра Q команды G76: при значении 8 адрес Q задаёт число черновых проходов. Подробности приведены в описании G76.
Параметр 33
M03/M04/S detect the spindle speed(0:M69 relay, 8:encoder feedback) — контроль частоты вращения шпинделя для M03/M04/S: 0 — по реле M69, 8 — по обратной связи энкодера. Проверяется, достигнута ли заданная частота вращения.
Параметр 34
The error (RPM) of the spindle speed is detected by the encoder — допуск ошибки частоты вращения шпинделя по энкодеру (об/мин).
Параметр 51
chip-breaking fixed cycle G973 retract distance d value (mm) — расстояние отвода d в цикле дробления стружки G973 (мм).
Параметр 52
chip-breaking fixed cycle G983 retract distance d value (mm) — расстояние отвода d в цикле дробления стружки G983 (мм).
Параметр 53
chip-breaking boring fixed cycle G976G987 offset Q direction — направление смещения Q в циклах растачивания с дроблением стружки G976/G987, например в плоскости G17: 1:+X, 2:-X, 3:+Y, 4:-Y.
Параметр 54
chip-breaking boring fixed cycle G987 offset Q direction — направление смещения Q в цикле растачивания с дроблением стружки G987, например в плоскости G17: 1:+X, 2:-X, 3:+Y, 4:-Y.
Параметр 55
chip-breaking boring fixed cycle G976G987 spindle oriented stop angle — угол ориентированной остановки шпинделя для G976/G987 (0.1 градуса).
Параметр 56
chip-breaking peck tapping G984G974 chip removal method — способ удаления стружки при прерывистом нарезании резьбы метчиком G984/G974: 0 — быстрый отвод на d; 8 — обычный отвод до r.
Параметр 57
chip-breaking peck tapping G984G974 retract distance d(mm) — расстояние отвода d при прерывистом нарезании резьбы метчиком G984/G974 (мм).
Параметр 58
chip-breaking fixed cycle G973G983 pause time before each retract — пауза перед каждым отводом в циклах G973/G983 (мс): действует при абсолютном значении >5; отрицательное значение задаёт отвод по G01, иначе — по G00.
Параметр 200
system screen protect times — время до включения экранной заставки (мин): при значении не менее 2 минут на главном экране, вне диалогового окна, после указанного ожидания включается заставка. При значении меньше 2 минут заставка отключена. Нажатие любой клавиши выводит из неё.
Параметр 201
G92/G76 thread machining zero pulse detection delay (ms) — задержка обнаружения нулевого импульса при нарезании резьбы G92/G76 (мс): действует при значении >100; используется для настройки опережения синхронизации.
Параметр 202
axis display — отображение осей: 1 — обычное; 4 — без X; 8 — без Y; 16 — без Z; 32 — только X; 64 — только Y; 128 — только Z; 256 — только XY.
Параметр 203
strict G41/G42 check — строгая проверка G41/G42: 23103490 — включить клавишу паузы; 2131970 — строгая проверка; 34818 — нестрогая проверка; 6326274 — обработка с быстрым предварительным чтением.
Параметр 205
internal parameter — внутренний параметр: +8 — ожидание окончания импульсов при интерполяционном нарезании резьбы метчиком; 32 — три десятичных знака; 96 — четыре десятичных знака; 160 — команда HX-G; +4096 — в цикле mill требуется ввод координат.
Параметр 210
enable graphics display area — включение области графического отображения: 8 — фиксированная область; +16 — графика режима фрезерования.
Параметр 211
graphics display area X-axis negative side — отрицательная граница области графического отображения по X.
Параметр 212
graphics display area X-axis positive side — положительная граница области графического отображения по X.
Параметр 213
graphics display area Y-axis negative side — отрицательная граница области графического отображения по Y.
Параметр 214
graphics display area Y-axis positive side — положительная граница области графического отображения по Y.
Параметр 215
graphics display area Z-axis negative side — отрицательная граница области графического отображения по Z.
Параметр 216
graphics display area Z-axis positive side — положительная граница области графического отображения по Z.
Параметр 230
program selection by input points — выбор программы по активным входам: биты D2–D7 (+4…+128) соответствуют X26–X31, биты D8–D15 (+256…+32768) — X16–X23. Сумма значений разрешённых битов задаёт выбор программ:
| Бит и значение | Активный вход | Выполняемая программа |
|---|---|---|
D2=1, +4 |
X26 |
X26 или HIDEFILEX26 |
D3=1, +8 |
X27 |
X27 или HIDEFILEX27 |
D4=1, +16 |
X28 |
X28 или HIDEFILEX28 |
D5=1, +32 |
X29 |
X29 или HIDEFILEX29 |
D6=1, +64 |
X30 |
X30 или HIDEFILEX30 |
D7=1, +128 |
X31 |
X31 или HIDEFILEX31 |
D8=1, +256 |
X16 |
X16 или HIDEFILEX16 |
D9=1, +512 |
X17 |
X17 или HIDEFILEX17 |
D10=1, +1024 |
X18 |
X18 или HIDEFILEX18 |
D11=1, +2048 |
X19 |
X19 или HIDEFILEX19 |
D12=1, +4096 |
X20 |
X20 или HIDEFILEX20 |
D13=1, +8192 |
X21 |
X21 или HIDEFILEX21 |
D14=1, +16384 |
X22 |
X22 или HIDEFILEX22 |
D15=1, +32768 |
X23 |
X23 или HIDEFILEX23 |
Пример: значение +4 +8 = 12 включает D2 и D3; система отслеживает X26 и X27, и активация любого из них вызывает соответствующую программу (X26 → X26/HIDEFILEX26). |
||
К параметру 230: активный вход — логическая единица указанного сигнала; выбор программы — автоматическое выполнение программы с обычным именем (например, X26) или её варианта HIDEFILEX26; битовое значение — сумма включённых битов (например, +4 для D2, +8 для D3). При сумме 12 система отслеживает X26 и X27: активный X26 запускает X26/HIDEFILEX26, активный X27 — X27/HIDEFILEX27. |
Параметр 231
delete key operation mode — режим Del: 0 — удаление назад; 1 — удаление вперёд.
Параметр 232
spindle zero position check before tapping — проверка нулевого положения шпинделя перед нарезанием резьбы метчиком: 0 — нет; 18 — да, система проверяет ориентацию шпинделя.
Параметр 233
G06 arc teaching function — функция обучения дуге G06: 0 — выключена; 1 — включена.
Параметр 234
program run retract function — отвод при выполнении программы: +8 — маховик; +512 — маховик используется как перемещение курсора.
Параметр 235
auto comment generation during teach — автоматическое создание комментариев при обучении: 0 — да; 1 — нет.
Параметр 236
teach-generated plane arc center type — формат центра дуги плоскости, создаваемой при обучении: 0 — G5/G6 IJK; 1 — G2/G3 R.
Параметр 237
teach-based command generation — создание команд при обучении: 0 — обычный режим; 1 — генерация G01 для каждой строки линейной обработки.
Параметр 238
automatically insert line during middle line teach — автоматическая вставка строки при обучении в середине программы: 0 — вставка; 1 — изменение.
Параметр 239
mid-line teach display shows XYZ — отображение XYZ при обучении в середине строки: 0 — вставка; 1 — изменение.
Параметр 240
record same coordinate mode during teach — запись той же системы координат при обучении: 0 — нет; 1 — да.
Параметр 307
M18xx/M28xx/WAT inspection command max wait time alarm — максимальное время ожидания команды контроля M18xx/M28xx/WAT до аварии (мс): действует при значении ≥10. Например, при 2000 мс команда WAT+X16 ожидает сигнал X16 две секунды.
Команда WAT+X16 контролирует вход X16; если за 2 с сигнал не обнаружен, система выдаёт аварийное сообщение.
Параметр 340
enable slant bed lathe control mode — управление токарным станком с наклонной станиной: 0 — выключено; 59 — физическая наклонная станина XY; 60 — физическая наклонная станина XZ; 61 — виртуальная наклонная станина XZ.
Параметр 341
slant bed lathe numerator or included angle (0.001 degree) — числитель или угол наклона станины (единица угла — 0.001°).
Параметр 342
slant bed lathe denominator — знаменатель наклона станины: 0 — параметр P341 трактуется как угол.
Параметр 343
Z-axis machine coordinate when matches virtual coordinate X-axis — машинная координата Z, соответствующая виртуальному значению X (мкм); обычно 0.
Параметр 400
DXF file conversion requirement — режим преобразования файла DXF: 1 — сортировка; 4 — сортировка с учётом начальной точки; 8 — без сортировки. Параметры P400–P402 задают обработку DXF:
- При
P400=1геометрия упорядочивается в непрерывную последовательность от конца одного сегмента к началу следующего. - При
P400=4сегменты сначала упорядочиваются по смежности, затем расстояние от обоих концов до заданной начальной точки сравнивается; ближайший конец выбирается точкой входа, сокращая ускоренные перемещения. - При
P400=8сохраняется исходный порядок объектов DXF. Порядок обработки точно следует порядку создания объектов в чертеже AutoCAD; структура DXF определяет порядок выполнения итогового G-кода.
Параметр 401
DXF file conversion start point coordinates G17-X/G18-Z/G19-Y (mm) — первая координата начальной точки DXF: G17-X / G18-Z / G19-Y (мм).
Параметр 402
DXF file conversion start point coordinates G17-Y/G18-X/G19-Z (mm) — вторая координата начальной точки DXF: G17-Y / G18-X / G19-Z (мм).
Параметр 500
custom G74 corresponding programg number — номер программы для пользовательской команды G74: 101–170; 101–150 — немодальные, 151–170 — модальные.
Параметр 501
custom G81 corresponding programg number — номер программы для пользовательской команды G81: те же диапазоны.
Параметр 502
custom G82 corresponding programg number — номер программы для пользовательской команды G82: те же диапазоны.
Параметр 503
custom G83 corresponding programg number — номер программы для пользовательской команды G83: те же диапазоны.
151–170 — модальные программы.
Параметр 504
custom G84 corresponding programg number — номер программы для пользовательской команды G84: 101–170; 101–150 — немодальные, 151–170 — модальные.
Параметр 551
enable helical gear Y-follow-Z function — следование оси Y за Z при обработке винтовой шестерни: 0 — выключено; 62 — включено с компенсацией по Z второго шпинделя/оси A; 63 — включено с компенсацией по Z первого шпинделя/оси Y.
Параметр 552
enable X->Z overhang compensation — компенсация вылета X→Z: 0 — выключена; 1 — включена, параметры компенсации шага пятой оси используются для вылета X→Z.
Параметр 560
RTCP overspeed alarm — авария превышения скорости RTCP: 0 — авария; 1 — без аварии, автоматическое снижение скорости.
Параметр 561
X-axis max speed in 5-axis RTCP manual mode(mm/min) — 563 — максимальная скорость соответственно осей X, Y, Z в ручном пятиосевом режиме RTCP (мм/мин, >1).
Параметр 564
X-axis max speed in 5-axis RTCP aoto mode(mm/min) — 566 — максимальная скорость соответственно осей X, Y, Z в автоматическом пятиосевом режиме RTCP (мм/мин, >1).
Параметр 600
non-G0 command internal override — внутренний коэффициент для команд, отличных от G0: действует при ≥20.
Параметр 600-0
M7 command maximum wait time >10 — максимальное время ожидания команды M7: >10.
Параметр 601
X-axis M7 condition — 605 — условия M7 соответственно для осей X, Y, Z, четвёртой и пятой: значение >10 — ошибка слежения меньше заданного значения; -6 — импульсы обратной связи не изменяются; -8 — выдача системных импульсов завершена.
Параметр 606
6th axis M7 condition — 608 — условия M7 соответственно для шестой, седьмой и восьмой осей: значение >10 — ошибка слежения меньше заданного значения; -6 — импульсы обратной связи не изменяются; -8 — выдача системных импульсов завершена.
Параметр 700
G31 no signal detection alarm — авария при отсутствии сигнала в G31: 0 — подача запрещена; 1 — авария; +1024 — без аварии.
Параметр 701
interval execute M880-M929 — периодическое выполнение M880–M929: 10000/10049 — выполнение при обновлении координат; -10000/-10049 — выполнение ProgramUser0–ProgramUser49 каждые 100 мс.
Параметр 702
program default coordinate system — система координат программы по умолчанию: значения 3–9 соответствуют G53–G59, значения 10–57 — G54.1–G54.48.
3.7.2. Speed parameter
I. Pulse Type Controller Speed Parameter List:
Параметр 1
X-axis G00 speed (mm/min) — Скорость G00 оси X (мм/мин).
скорость G00 оси X (мм/мин; шинный контроллер: P1–P5 для осей XYZABCXsYs). Скорость ускоренного перемещения X в автоматическом режиме; максимум 240000 мм/мин. Значение зависит от конфигурации станка. Неверная настройка может привести к отказу оборудования или аварии.
Параметр 2
Z-axis G00 speed (mm/min) — Скорость G00 оси Z (мм/мин).
скорость G00 оси Z (мм/мин). Такое же назначение и максимум 240000 мм/мин. Неверная настройка может привести к отказу оборудования или аварии.
Параметр 3
Maximum manual feed speed (mm/min) — Максимальная ручная подача (мм/мин).
максимальная ручная подача (мм/мин; шинный P6). Ограничивает скорость осей подачи в ручном режиме. Для безопасности рекомендуется 50 % скорости G00.
Параметр 4
Maximum automatic feed speed (mm/min) — Максимальная автоматическая подача (мм/мин).
максимальная автоматическая подача (мм/мин; шинный P7). Максимум 30000 мм/мин. Для ограничения результирующей скорости согласованного движения допускается значение выше скорости G00.
Параметр 5
Default G01/G02/G03 speed (mm/min) — Скорость G01/G02/G03 по умолчанию (мм/мин).
скорость G01/G02/G03 по умолчанию (мм/мин; шинный P8). Используется, когда в первой интерполяционной команде программы не задана подача. Максимум 5000 мм/мин.
Параметр 6
Dry run speed (mm/min) — Скорость холостого прогона (мм/мин).
скорость холостого прогона (мм/мин; шинный P9). Максимум 240000 мм/мин.
Параметр 7
Manual feed axis speed (mm/min) — Скорость оси при ручной подаче (мм/мин).
скорость ручной подачи осей (мм/мин; шинный P10). Должна быть меньше максимальной ручной подачи; автоматически обновляется при изменении клавишей F.
Параметр 8
Manual spindle speed (rpm) — Ручная частота вращения шпинделя (об/мин).
частота вращения шпинделя в ручном режиме (об/мин; шинный P11).
Параметр задаёт частоту вращения шпинделя в ручном режиме и автоматически обновляется при изменении клавишей S.
Параметр 9
Feed axis starting jump speed (mm/min) — Начальная скачкообразная скорость оси подачи (мм/мин).
Параметр 10
Maximum feed axis speed variation (mm/min) — Максимальное изменение скорости оси подачи (мм/мин).
Параметр 11
Limit G1/G2/G3 single-axis speed — Ограничение скорости отдельной оси для G1/G2/G3: 1 — да, 0 — нет.
ограничение скорости отдельной оси при G1/G2/G3 (шинный P14): 1 — ограничивать по параметрам; 0 — без ограничения.
Параметр 12
Limit X-axis G1/G2/G3 maximum speed (mm/min) — Максимальная скорость G1/G2/G3 оси X (мм/мин).
предел скорости оси X при G1/G2/G3 (мм/мин; соответствующие параметры шинного XYZABCXsYs — P115–P119).
Параметр 13
Limit Z-axis G1/G2/G3 maximum speed (mm/min) — Максимальная скорость G1/G2/G3 оси Z (мм/мин).
предел скорости оси Z при G1/G2/G3 (мм/мин).
Параметр 14
X-axis acceleration/deceleration constant — Постоянная ускорения/замедления оси X: 1–99999.
постоянная ускорения/замедления оси X (шинный P20–P24 для XYZABCXsYs). Чем больше значение, тем быстрее разгон; диапазон 1–99999. Значение зависит от станка, неверная настройка может вызвать отказ. Для шагового привода не превышать 15000.
Параметр 15
Z-axis acceleration/deceleration constant — Постоянная ускорения/замедления оси Z: 1–99999.
постоянная ускорения/замедления оси Z. То же назначение и диапазон 1–99999, что для X.
Параметр 16
Automatic operation acceleration/deceleration constant — Постоянная ускорения/замедления автоматической работы: 1–500.
постоянная ускорения/замедления автоматической работы (шинный P25). Диапазон 1–500. Вне диапазона действуют параметры отдельных осей. Обычно оставляется неактивной, если требования к ручному и автоматическому разгону существенно не различаются.
Параметр 17
Handwheel acceleration/deceleration constant — Постоянная ускорения/замедления маховика: 500–30000.
постоянная ускорения/замедления маховика (шинный P26). В пояснении диапазон 500–32000, чем больше значение, тем быстрее разгон.
Параметр 18
Handwheel test acceleration/deceleration constant — Постоянная ускорения/замедления при проверке маховика: >500.
постоянная ускорения/замедления пробного автоматического выполнения с маховиком (шинный P27). Диапазон 500–32000; значения <500 недействительны, используются параметры осей.
Параметр 19
Handwheel test G00 speed (mm/min) — Скорость G00 при проверке маховика (мм/мин): >10.
скорость G00 при пробном выполнении с маховиком (мм/мин; шинный P28). При значении <10 действует скорость G00 оси.
Параметр 20
Handwheel X-axis speed limit (mm/min) — Ограничение скорости оси X при управлении маховиком (мм/мин).
предел скорости оси X под маховиком (мм/мин; шинный P29–P33 для осей XYZABCXsYs). Диапазон от 100 до максимальной ручной скорости; для безопасности рекомендовано ≤4000. Значение ≤100 отключает ограничение.
Параметр 21
Handwheel Z-axis speed limit (mm/min) — Ограничение скорости оси Z при управлении маховиком (мм/мин).
предел скорости оси Z под маховиком (мм/мин). Условия те же, что для X.
Параметр 22
Threading Z-axis acceleration/deceleration constant — Постоянная ускорения/замедления оси Z при нарезании резьбы; для сервопривода задать 0.
постоянная ускорения/замедления оси Z при нарезании резьбы (шинный P33-1). Диапазон 300–90000; большее значение ускоряет торможение. Для шаговых приводов ради безопасности применять меньшие значения; для сервоприводов установить 0 (без замедления).
Параметр 23
Threading X-axis acceleration/deceleration constant — Постоянная ускорения/замедления оси X при нарезании резьбы; для сервопривода задать 0.
постоянная ускорения/замедления оси X при нарезании резьбы (шинный P33-2). Те же условия, что для Z; для сервоприводов 0.
Параметр 24
Servo motor threading cycle X-axis retract speed multiplier (0.1x) — Множитель скорости отвода оси X в цикле нарезания резьбы сервоприводом (0.1×).
множитель скорости отвода X при нарезании резьбы сервоприводом (шинный P33-3). Единица 0.1×; при значении >500 задаётся непосредственно скорость отвода.
Параметр 25
Stepper motor threading cycle X-axis retract starting speed (mm/min) — Начальная скорость отвода оси X в цикле нарезания резьбы шаговым двигателем (мм/мин).
начальная скорость отвода X при нарезании резьбы шаговым двигателем (мм/мин). Для безопасности рекомендуется ≤100.
Параметр 26
Stepper motor threading cycle X-axis retract maximum speed (mm/min) — Максимальная скорость отвода оси X при нарезании резьбы шаговым двигателем (мм/мин).
максимальная скорость отвода X при нарезании резьбы шаговым двигателем (мм/мин).
Параметр 27
Acceleration/deceleration type — Тип ускорения/замедления: 0 — линейный, 8 — криволинейный.
тип ускорения/замедления (шинный P34): 8 — S-образная кривая для шагового привода; 0 — линейный закон для сервопривода.
Параметр 28
Initial curve acceleration/deceleration constant — Начальная постоянная криволинейного ускорения/замедления: ≥10.
начальная постоянная ускорения по S-образной кривой (шинный P35). Чем больше значение, тем быстрее начальный разгон; действует при >10.
Параметр 29
Second-order curve acceleration/deceleration constant — Постоянная криволинейного ускорения/замедления второго порядка: ≥10.
постоянная ускорения второй фазы S-образной кривой (шинный P36). Чем больше значение, тем быстрее разгон в средней фазе; действует при ≥10.
Параметр 30
Maximum curve acceleration/deceleration constant — Максимальная постоянная криволинейного ускорения/замедления: ≥500.
максимальная постоянная ускорения по S-образной кривой (шинный P37). Чем больше значение, тем быстрее разгон в максимальной фазе; при <500 используются параметры линейного ускорения.
Параметр 31/32
X-axis homing forward speed (mm/min) / X-axis homing reverse speed (mm/min) — Скорость возврата оси X в референтную точку в положительном/отрицательном направлении (мм/мин).
скорость возврата X в референтную точку в положительном направлении (мм/мин; шинные P38–P47, P121–P123 для XYZABCXsYs). Должна быть меньше скорости G00 оси X.
скорость возврата X в отрицательном направлении (мм/мин). Используется при поиске импульса Z после схода с выключателя референтной точки; диапазон 20–500. Влияет на точность возврата. После калибровки не изменять.
Параметр 33/34
Z-axis homing forward speed (mm/min) / Z-axis homing reverse speed (mm/min) — Скорость возврата оси Z в референтную точку в положительном/отрицательном направлении (мм/мин).
34 — скорость возврата Z в положительном и отрицательном направлениях (мм/мин). Условия те же, что для X.
Параметр 35
G96 constant surface speed control minimum spindle speed (rpm) — Минимальная частота вращения шпинделя при постоянной скорости резания G96 (об/мин).
минимальная частота вращения шпинделя при G96 (об/мин; шинный P48-1). Нижняя граница при постоянной скорости резания.
Параметр 36
Spindle high-gear maximum speed (rpm) — Максимальная частота вращения шпинделя на высокой ступени (об/мин).
максимальная частота вращения шпинделя на высокой/первой ступени (об/мин; шинный P48). Соответствует команде напряжения 10 V.
Параметр 37
Spindle low-gear (second gear) maximum speed (rpm) — Максимальная частота вращения шпинделя на низкой, второй ступени (об/мин).
максимальная частота вращения шпинделя на низкой, третьей и четвёртой ступенях и второго шпинделя (об/мин; шинные P49–P52). По назначению аналогичны параметру 36.
Параметр 38
Spindle third-gear maximum speed (rpm) — Максимальная частота вращения шпинделя на третьей ступени (об/мин).
Параметр 39
Spindle fourth-gear maximum speed (rpm) — Максимальная частота вращения шпинделя на четвёртой ступени (об/мин).
Параметр 40
Second spindle maximum speed (rpm) — Максимальная частота вращения второго шпинделя (об/мин).
Параметр 41
Arc backlash compensation mode — Компенсация люфта при дуге: 0 — режим A, увеличение люфта увеличивает скорость; +8 — режим B, скорость определяется параметром; +4 — IJK дуги отсчитываются от конечной точки к центру.
режим компенсации люфта дуги (шинный P53): 0 — режим A, скорость компенсации растёт с величиной люфта, максимум 10000 мм/мин; +8 — режим B, скорость фиксируется параметром; +4 — IJK дуги задаются относительно конечной, а не начальной точки.
Параметр 42
Arc Mode B backlash compensation speed (mm/min) — Скорость компенсации люфта дуги в режиме B (мм/мин).
скорость компенсации люфта дуги в режиме B (мм/мин; шинный P54).
Параметр 42-1
Arc Mode B backlash compensation starting speed (mm/min) — Начальная скорость компенсации люфта дуги в режиме B (мм/мин): >10.
начальная скорость компенсации люфта дуги в режиме B (мм/мин; шинный P54-1): >10.
Параметр 42-2
Arc Mode B backlash compensation acceleration/deceleration — Постоянная ускорения/замедления компенсации люфта дуги в режиме B ((мм/мин)/с): >10.
ускорение компенсации люфта дуги в режиме B ((мм/мин)/с; шинный P54-2): >10.
Параметр 43
Handwheel stop speed (mm/min) — Скорость остановки маховика (мм/мин): >100.
скорость остановки маховика (мм/мин; шинный P55): >100; большее значение ускоряет остановку.
Параметр 49
Activate speed processing function — Включение функции обработки скорости: 1 — да, 0 — нет.
Параметр 51
Tapping retraction spindle speed (rpm) — Частота вращения шпинделя при отводе метчика (об/мин): >1.
частота вращения шпинделя перед обратным вращением при нарезании резьбы метчиком (об/мин; шинный P58): >1; минимальная частота перед реверсом.
Параметр 52
Tapping spindle backlash compensation (pulses) — Компенсация люфта шпинделя при нарезании резьбы метчиком (импульсы).
компенсация люфта шпинделя перед реверсом при нарезании резьбы метчиком (импульсы; шинный P58-1).
Параметр 53
Tapping spindle reverse pre-retraction distance (um) — Расстояние предварительного отвода перед обратным вращением шпинделя при нарезании резьбы метчиком (мкм): 10–5000.
предварительный отвод перед реверсом при нарезании резьбы метчиком (мкм; шинный P58-2): 10–5000.
Параметр 54
Tapping retract speed (mm/min) — Скорость отвода метчика (мм/мин): действует при ≥60.
скорость отвода метчика (мм/мин; шинный P58-3): ≥60.
Параметр 58
Hard limit emergency stop speed (mm/min) — Скорость аварийной остановки по аппаратному концевому ограничителю (мм/мин).
порог скорости аварийной остановки при срабатывании аппаратного концевого ограничителя (мм/мин; шинный P56). Для сервоприводов установить 1.
Параметр 60
Enable smoothing function (+4 manual; +8 handwheel; +16 program) — Включение сглаживания: +4 — ручной режим, +8 — маховик, +16 — программа.
Параметр 61/62/63
Manual smoothing time constant / Handwheel smoothing time constant / Program smoothing time constant — Постоянная времени сглаживания соответственно для ручного режима, маховика и программы: 2–500.
Параметр 101/102/103/104/105
X-axis starting jump speed (mm/min) / Y-axis starting jump speed (mm/min) / Z-axis starting jump speed (mm/min) / 4th axis starting jump speed (mm/min) / 5th axis starting jump speed (mm/min) — Начальная скачкообразная скорость соответственно осей X, Y, Z, четвёртой и пятой (мм/мин): >1.
105 — начальная скачкообразная скорость осей (мм/мин; шинный P101–P108). Ниже этой скорости ускорение/замедление не применяется. Значение зависит от конфигурации станка; неверная настройка может привести к отказу оборудования или аварии. Типовые значения: ≤100 для шаговых приводов, ≤500 для сервоприводов.
Параметр 111/112/113/114/115
X-axis maximum speed variation (mm/min) / Y-axis maximum speed variation (mm/min) / Z-axis maximum speed variation (mm/min) / 4th axis maximum speed variation (mm/min) / 5th axis maximum speed variation (mm/min) — Максимальное изменение скорости соответственно осей X, Y, Z, четвёртой и пятой (мм/мин): >1.
115 — максимальный шаг изменения скорости подачи (мм/мин; шинный P111–P118). Ограничивает приращение скорости при многоосевой интерполяции для плавного перехода. Пример: при значении 300 изменение скорости X с F800 до F1600 проходит через F1100.
Параметр 200
Whether continuous motion applies to G00 — Применение непрерывного движения к G00: 1 — нет, 16 — да.
Параметр 210
Whether threading waits for spindle speed stabilization — ожидание стабилизации частоты вращения шпинделя перед нарезанием резьбы: 0 — нет, 1 — да.
II. Bus Type Controller Speed Parameter List:
Параметр 1/2/3/4
X-axis G00 speed (mm/min) / Y-axis G00 speed (mm/min) / Z-axis G00 speed (mm/min) / A-axis G00 speed (mm/min) — Скорость G00 соответственно осей X, Y, Z, A (мм/мин).
Параметр 5/5a/5b/5c
5th-axis G00 speed (mm/min) / 6th-axis G00 speed (mm/min) / 7th-axis G00 speed (mm/min) / 8th-axis G00 speed (mm/min) — Скорость G00 соответственно пятой, шестой, седьмой и восьмой осей (мм/мин).
Параметр 6
Maximum manual feed speed (mm/min) — Максимальная ручная подача (мм/мин).
Параметр 7
Maximum automatic feed speed (mm/min) — Максимальная автоматическая подача (мм/мин).
Параметр 8
Default G01/G02/G03 speed (mm/min) — Скорость G01/G02/G03 по умолчанию (мм/мин).
Параметр 9
Dry run speed (mm/min) — Скорость холостого прогона (мм/мин).
Параметр 10
Manual feed axis speed (mm/min) — Скорость оси при ручной подаче (мм/мин).
Параметр 11
Manual spindle speed (rpm) — Ручная частота вращения шпинделя (об/мин).
Параметр 12
Feed axis starting jump speed (mm/min) — Начальная скачкообразная скорость оси подачи (мм/мин).
Параметр 13
Maximum feed axis speed variation (mm/min) — Максимальное изменение скорости оси подачи (мм/мин).
Параметр 14
Limit G1/G2/G3 single-axis speed — Ограничение скорости отдельной оси для G1/G2/G3: 1 — да, 0 — нет.
Параметр 15/16/17/18/19
X-axis G1/G2/G3 maximum speed (mm/min) / Y-axis G1/G2/G3 maximum speed (mm/min) / Z-axis G1/G2/G3 maximum speed (mm/min) / A-axis G1/G2/G3 maximum speed (mm/min) / 5th-axis G1/G2/G3 maximum speed (mm/min) — Максимальная скорость G1/G2/G3 соответственно осей X, Y, Z, A, пятой (мм/мин).
Параметр 19a/19b/19c
6th-axis G1/G2/G3 maximum speed (mm/min) / 7th-axis G1/G2/G3 maximum speed (mm/min) / 8th-axis G1/G2/G3 maximum speed (mm/min) — Максимальная скорость G1/G2/G3 соответственно шестой, седьмой и восьмой осей (мм/мин).
Параметр 20/21/22/23/24
X-axis acceleration/deceleration constant / Y-axis acceleration/deceleration constant / Z-axis acceleration/deceleration constant / A-axis acceleration/deceleration constant / 5th-axis acceleration/deceleration constant — Постоянная ускорения/замедления соответственно осей X, Y, Z, A, пятой.
Параметр 24a
6th-axis acceleration/deceleration constant ((mm/min)/s) — Постоянная ускорения/замедления шестой оси ((мм/мин)/с).
Параметр 24b
XS-axis acceleration/deceleration constant ((mm/min)/s) — Постоянная ускорения/замедления оси XS ((мм/мин)/с).
Параметр 24c
YS-axis acceleration/deceleration constant ((mm/min)/s) — Постоянная ускорения/замедления оси YS ((мм/мин)/с).
Параметр 25
Automatic operation acceleration/deceleration constant — Постоянная ускорения/замедления автоматической работы: ≥500.
Параметр 26
Handwheel acceleration/deceleration constant — Постоянная ускорения/замедления маховика: 500–30000.
Параметр 27
Handwheel test acceleration/deceleration constant — Постоянная ускорения/замедления при проверке маховика: >500.
Параметр 28
Handwheel test G00 speed (mm/min) — Скорость G00 при проверке маховика (мм/мин): >10.
Параметр 29/30/31/32/33
Handwheel X-axis speed limit (mm/min) / Handwheel Y-axis speed limit (mm/min) / Handwheel Z-axis speed limit (mm/min) / Handwheel A-axis speed limit (mm/min) / Handwheel 5th-axis speed limit (mm/min) — Ограничение скорости маховика соответственно для осей X, Y, Z, A, пятой (мм/мин).
Параметр 33a/33b/33c
Handwheel 6th-axis speed limit (mm/min) / Handwheel 7th-axis speed limit (mm/min) / Handwheel 8th-axis speed limit (mm/min) — Ограничение скорости маховика соответственно для шестой, седьмой, восьмой осей (мм/мин).
Параметр 33-1/33-2
Threading Z-axis acceleration/deceleration constant / Threading X-axis acceleration/deceleration constant — Постоянная ускорения/замедления при нарезании резьбы соответственно осей Z и X; для сервопривода задать 0.
Параметр 33-3
Servo motor threading cycle X-axis retract speed multiplier (0.1x) — Множитель скорости отвода оси X в цикле нарезания резьбы сервоприводом (0.1×).
Параметр 34
Acceleration/deceleration type — Тип ускорения/замедления: 0 — линейный, 8 — криволинейный.
Параметр 35
Initial curve acceleration/deceleration constant — Начальная постоянная криволинейного ускорения/замедления: ≥10.
Параметр 36
Second-order curve acceleration/deceleration constant — Постоянная криволинейного ускорения/замедления второго порядка: ≥10.
Параметр 37
Maximum curve acceleration/deceleration constant — Максимальная постоянная криволинейного ускорения/замедления: ≥500.
Параметр 38/39
X-axis homing forward speed (mm/min) / X-axis homing reverse speed (mm/min) — Скорость возврата оси X в референтную точку в положительном/отрицательном направлении (мм/мин).
Параметр 40/41
Y-axis homing forward speed (mm/min) / Y-axis homing reverse speed/C-axis encoder zero return speed (mm/min) — Скорость возврата оси Y в положительном/отрицательном направлении; 41 также назван скоростью возврата к нулю энкодера оси C (мм/мин).
Параметр 42/43
Z-axis homing forward speed (mm/min) / Z-axis homing reverse speed (mm/min) — Скорость возврата оси Z в положительном/отрицательном направлении (мм/мин).
Параметр 44/45
A-axis homing forward speed (mm/min) / A-axis homing reverse speed (mm/min) — Скорость возврата оси A в положительном/отрицательном направлении (мм/мин).
Параметр 46/47
5th-axis homing forward speed (mm/min) / 5th-axis homing reverse speed (mm/min) — Скорость возврата пятой оси в положительном/отрицательном направлении (мм/мин).
Параметр 48-1
G96 constant surface speed control minimum spindle speed (rpm) — Минимальная частота вращения шпинделя при G96 (об/мин).
Параметр 48/49/50/51
Spindle high-range maximum speed (rpm) / Spindle low-range (second range) maximum speed (rpm) / Spindle third-range maximum speed (rpm) / Spindle fourth-range maximum speed (rpm) — Максимальная частота вращения шпинделя соответственно на высокой, низкой (второй), третьей и четвёртой ступенях (об/мин).
Параметр 52
Second spindle maximum speed (rpm) — Максимальная частота вращения второго шпинделя (об/мин).
Параметр 53
Arc backlash compensation — Компенсация люфта дуги: +1 — компенсация длины; +2 — компенсация постоянного цикла по G17/G18/G19; +4 — IJK от конечной точки к центру; +8 — режим B с компенсацией по параметру.
Параметр 54
Arc Mode B backlash compensation speed (mm/min) — Скорость компенсации люфта дуги в режиме B (мм/мин).
Параметр 54-1
Arc Mode B backlash compensation starting speed (mm/min) — Начальная скорость компенсации люфта дуги в режиме B (мм/мин): >10.
Параметр 54-2
Arc Mode B backlash compensation acceleration/deceleration — Постоянная ускорения/замедления компенсации люфта дуги в режиме B ((мм/мин)/с): >10.
Параметр 55
Activate speed processing function — Включение функции обработки скорости: 1 — да, 0 — нет.
Параметр 56
Hard limit emergency stop critical speed (mm/min) — Критическая скорость аварийной остановки по аппаратному концевому ограничителю (мм/мин).
Параметр 57
Handwheel stop speed (mm/min) — Скорость остановки маховика (мм/мин): >18.
Параметр 58
Tapping retraction spindle speed (rpm) — Частота вращения шпинделя при отводе метчика (об/мин): >1.
Параметр 58-1
Tapping spindle backlash compensation (pulses) — Компенсация люфта шпинделя при нарезании резьбы метчиком (импульсы).
Параметр 58-2
Tapping spindle reverse pre-retraction distance (um) — Расстояние предварительного отвода перед обратным вращением шпинделя при нарезании резьбы метчиком (мкм): 10–5000.
Параметр 58-3
Tapping retraction feed speed (mm/min) — Подача при отводе метчика (мм/мин): действует при ≥60.
Параметр 60
Enable program run smoothing function — Сглаживание выполнения программы: 16 — включено.
Параметр 61
Program run smoothing time constant — Постоянная времени сглаживания программы: 2–50.
Параметр 101–108
X-axis starting jump speed (mm/min) / Y-axis starting jump speed (mm/min) / Z-axis starting jump speed (mm/min) / 4th-axis starting jump speed (mm/min) / 5th-axis starting jump speed (mm/min) / 6th-axis starting jump speed (mm/min) / 7th-axis starting jump speed (mm/min) / 8th-axis starting jump speed (mm/min) — Начальная скачкообразная скорость соответственно осей X, Y, Z, четвёртой, пятой, шестой, седьмой, восьмой (мм/мин): >1 для каждого параметра.
Параметр 111–118
X-axis maximum speed variation (mm/min) / Y-axis maximum speed variation (mm/min) / Z-axis maximum speed variation (mm/min) / 4th-axis maximum speed variation (mm/min) / 5th-axis maximum speed variation (mm/min) / 6th-axis maximum speed variation (mm/min) / 7th-axis maximum speed variation (mm/min) / 8th-axis maximum speed variation (mm/min) — Максимальное изменение скорости соответственно осей X, Y, Z, четвёртой, пятой, шестой, седьмой, восьмой (мм/мин): >1 для каждого.
Параметр 121/122/123
6th-axis reference point return forward speed (mm/min) / 7th-axis reference point return forward speed (mm/min) / 8th-axis reference point return forward speed (mm/min) — Скорость возврата в референтную точку в положительном направлении соответственно шестой, седьмой, восьмой осей (мм/мин): >1.
Параметр 200
Whether continuous motion applies to G00 — Применение непрерывного движения к G00: 16 — да, 1 — нет.
Параметр 210
Whether threading waits for spindle speed stabilization — Ожидание стабилизации частоты вращения шпинделя перед нарезанием резьбы: 0 — нет, 1 — да.
Параметр 230
Spindle SP command G00 positioning speed (0.1rpm) — Скорость позиционирования шпинделя командой SP в G00 (0.1 об/мин).
Параметр 231
SP command G01 mode — Режим G01 команды SP: +4 — выполнение по F; +8 — по G90/G91; +16 — выдача импульсов в соответствии с текущим отображаемым значением. Подробности ниже.
Параметр 232
Interpolation mode SP command positioning direction — Направление позиционирования команды SP в режиме интерполяции: 0 — прямое, 1 — обратное, другие значения — по кратчайшему пути.
Параметр 233
Spindle homing control mode — Режим возврата шпинделя в нуль: 1 — импульсное управление; 2 — управление приводом, выдаётся M61, контролируется M22.
Параметр 234
Program run retract function — Отвод при выполнении программы: +8 — включить обратный отвод маховиком.
Параметр 235
Spindle homing speed (0.1 rpm) — Скорость возврата шпинделя в нуль (0.1 об/мин).
Параметр 340
Z-axis follow X-axis function control mode — Следование оси Z за X: 0 — выключено, 60 — включено.
342 — следование оси Z за X (только шинный контроллер). Движение Z определяется отношением, рассчитанным из угла XZ.
Для функции следования Z за X (параметры 340–342, шинный контроллер): M601 — включить, M600 — выключить.
Параметр 341
Z-axis follow movement numerator when moving X-axis (can be negative) — Числитель перемещения следящей оси Z при движении X; может быть отрицательным.
Параметр 342
Z-axis follow movement denominator when moving X-axis — Знаменатель перемещения следящей оси Z при движении X.
Подробности параметра 231. При +4 команда SP позиционирует шпиндель по текущей скорости F в град/мин, но в состоянии G00 по параметру скорости позиционирования шпинделя; без +4 используется этот параметр скорости. При +8 действует текущий режим G90/G91: G90 задаёт абсолютный расчёт, G91 — приращение без расчёта; без +8 выполняется расчёт и движение в ближайшем направлении. При +16 отображаемое значение SP определяется выданными импульсами, иначе — обратной связью энкодера. +8192 — аналоговый выход шпинделя повторяется каждую 1 с. +16384 — после M05 останавливается и аналоговый выход.
Знаменатель следования Z за X может быть отрицательным.
3.7.3. Axis parameter
I. Pulse System Axis Parameters List:
Параметр 1
Feed axis band switch — Внешний ступенчатый переключатель подачи: 1 — да, 0 — нет.
внешний ступенчатый переключатель подачи: 1 — регулировка от внешнего переключателя; 0 — клавиши панели Feed↑ и Feed↓. При 1 контакты DK0, DK1, DK2, DK3 на вспомогательной панели принимают сигналы переключателя.
Параметр 2
Spindle & rapid traverse band switch — Внешний ступенчатый переключатель шпинделя и ускоренного перемещения: 1 — шпиндель, 2 — G00, 0 — отсутствует.
внешний ступенчатый переключатель шпинделя и ускоренного перемещения: 1 — регулировка шпинделя от внешнего переключателя; 0 — клавиши панели Spindle↑ и Spindle↓. При 1 контакты DS0, DS1, DS2, DS3 принимают сигналы переключателя. Заголовок также допускает 2=G00 rapid.
Параметр 3/4
X-axis negative travel limit (mm) / X-axis positive travel limit (mm) — Отрицательный/положительный программный предел хода оси X (мм).
отрицательный предел хода оси X (мм; шинные P3–P12). Машинная координата отрицательного программного предела.
положительный предел хода оси X (мм). Машинная координата положительного программного предела.
Параметр 5/6
Z-axis negative travel limit (mm) / Z-axis positive travel limit (mm) — Отрицательный/положительный программный предел хода оси Z (мм).
отрицательный предел хода оси Z (мм).
Задаёт машинную координату отрицательного программного предела оси Z.
положительный предел хода Z (мм): машинная координата положительного программного предела.
Параметр 7
Spindle braking time (10ms) — Время торможения шпинделя (10 мс).
время торможения шпинделя (шинный P13). Длительность удержания выхода M05; меньшая длительность соответствует более быстрому торможению, большая — более медленному. Единица — 10 мс.
Параметр 8
Spindle braking long signal — Продолжительный сигнал торможения шпинделя: 0 — нет, 1 — да.
продолжительный сигнал торможения шпинделя (шинный P14): 1 — продолжительный сигнал, 0 — короткий.
Параметр 9
Spindle position feedback detection — Контроль обратной связи положения шпинделя: 1 — да, 0 — нет.
контроль обратной связи положения шпинделя (шинный P65): 1 — включён, 0 — выключен. Требуется для отображения фактической частоты вращения и подачи при нарезании резьбы. Предварительное условие: отношение обратной связи энкодера шпинделя 1:1.
Параметр 10
Spindle encoder pulses/rev (4×encoder lines) — Импульсы энкодера шпинделя за оборот (4 × число линий энкодера).
число импульсов энкодера шпинделя за оборот (шинный P200): число линий энкодера × 4.
Параметр 10-1
Spindle encoder line count alarm threshold — Порог аварии по числу линий энкодера шпинделя: действует при >10.
Параметр 10-2
Spindle quadrature pulses/rev — Квадратурные импульсы шпинделя за оборот: 0 при отношении 1:1, иначе значение >99.
Параметр 11
Soft limit disable bits — Биты отключения программных пределов: D2=X, D3=Y, D4=Z, D5=A, D6=B; 1 — отключён, 0 — включён; D12 — MOVE без ограничения, D14 — смена инструмента без ограничения, D15 — сохранение относительной координаты при выключении питания.
биты отключения программных ограничителей (шинный P15). В заголовке перечислены D2=X, D3=C(Y), D4=Z, D5=A, D6=B, D9=C, D10=Xs, D11=Ys. D2 управляет пределами X, D4 — Z; 1 — программный предел отключён, 0 — включён. При D15=1 относительные координаты сохраняются после выключения питания. Формат: D15D14...D1D0. Пример для отключения пределов X: 00000100.
Параметр 12
X-axis backlash comp (μm) — Компенсация люфта оси X (мкм, значение радиуса).
компенсация люфта оси X (мкм; шинные P16–P20).
Компенсация люфта X при смене направления, в значении радиуса; применяется автоматически. Единица — мкм.
Параметр 13
Z-axis backlash comp (μm) — Компенсация люфта оси Z (мкм).
компенсация люфта оси Z (мкм): применяется автоматически при смене направления.
Параметр 14/15
X-axis direction signal / Z-axis direction signal — Направление сигнала соответственно оси X/Z: 1 — обычное, 0 — обратное.
направление сигнала оси X (шинные P21–P25): 0 — инвертировать заданное направление; 1 — совпадает с заданным.
направление сигнала оси Z: 0 — инвертировать; 1 — совпадает с заданным.
Параметр 16
Disable feed axis electronic gearing — Отключение электронной передачи осей подачи: 1 — да, 0 — нет.
отключение электронной передачи осей подачи (шинный P26): 1 — отключена; 0 — включена.
Параметр 17/18
X-axis electronic gear numerator (1-999999) / X-axis electronic gear denominator (1-999999) — Числитель/знаменатель электронной передачи оси X: 1–999999.
числитель электронной передачи оси X (шинные P27–P36): диапазон 1–999999. Для осей XZ числитель =10 × передаточное отношение при 10000 импульсов на оборот; при 20000 импульсов на оборот — 20 × передаточное отношение. Знаменатель равен шагу шарико-винтовой передачи. При ошибочной настройке ось движется неправильно и заданное расстояние может не совпасть с фактическим.
знаменатель электронной передачи оси X: 1–999999.
Параметр 19/20
Z-axis electronic gear numerator (1-999999) / Z-axis electronic gear denominator (1-999999) — Числитель/знаменатель электронной передачи оси Z: 1–999999.
числитель электронной передачи оси Z: 1–999999.
знаменатель электронной передачи оси Z: 1–999999.
Параметр 21
X/Z positive limit — Положительный концевой выключатель X/Z: 0 — нормально разомкнутый (NO), 1 — нормально замкнутый (NC).
положительный аппаратный концевой выключатель XZ (шинный P37): 0=NO (нормально разомкнут), 1=NC (нормально замкнут). Если концевой выключатель X совмещён с X0, P21 становится настройкой положительного и отрицательного концевого выключателя X (0=NO, 1=NC).
Параметр 22
X/Z negative limit — Отрицательный концевой выключатель X/Z: 0=NO, 1=NC.
отрицательный аппаратный концевой выключатель XZ (шинный P38): 0=NO, 1=NC. Если концевой выключатель Z совмещён с Z0, P22 становится настройкой положительного и отрицательного концевого выключателя Z (0=NO, 1=NC).
Параметр 23
Floating zero & C-axis rollover — Плавающий нуль и циклический переход оси C: D3=X, D4=C(Y), D5=Z, D6=A; 0 — механический нуль, 1 — плавающий; D0=1 — циклический переход координаты детали оси C, D1=1 — сброс машинной координаты.
плавающий нуль и циклический переход координаты оси C (шинный P39). Биты: D3=X, D4=C(Y), D5=Z, D6=A, D7=B, D8=C, D9=Xs, D10=Ys. 1 включает плавающий нуль для соответствующей оси, 0 использует механический выключатель нуля; в частности D3 управляет X, D5 — Z. При вращательной оси C: D0=1 включает циклический переход координаты детали, D1=1 — сброс машинной координаты. Пример включения плавающего нуля X: 00001000.
Параметр 24/25
X-axis floating zero machine coordinate / Z-axis floating zero machine coordinate — Машинная координата плавающего нуля соответственно оси X/Z.
машинная координата оси X в плавающем нуле (шинные P40–P44). Задаёт координату положения плавающего нуля, в которое станок возвращается после включения питания. Если механического выключателя нуля нет, задайте плавающий нуль; при возврате система быстро позиционирует ось в эту точку.
машинная координата оси Z в плавающем нуле.
Задаёт машинную координату Z в плавающем нуле. После включения питания и возврата система приходит в эту точку; при отсутствии механического выключателя нуля требуется задать плавающий нуль, к которому система быстро позиционирует ось.
Параметр 26
Axis homing requirement — Требование возврата осей в референтную точку: 1 — не требуется, 0 — подсказка, 8 — принудительно, 9 — усиленно принудительно (Super forced).
требование возврата осей подачи в референтную точку (шинный P45):
1— не требуется: после включения нет подсказки и ограничения;0— подсказка о возврате после включения, без дальнейшего ограничения;8— принудительно: перед запуском программы показывается окно, без возврата программа блокируется;9— усиленно принудительно: окно показывается при любом перемещении, без возврата блокируется всякое движение.
Параметр 27
Axis homing type — Тип возврата: 0 — реверс и обнаружение нулевого сигнала, 1 — только реверс, 2 — только обнаружение нуля, 3 — ни то ни другое.
способ возврата осей подачи (шинный P46):
0— после срабатывания выключателя сменить направление, дождаться освобождения выключателя, затем обнаружить нулевой импульс энкодера;1— после срабатывания сменить направление до освобождения выключателя;2— после срабатывания продолжить движение вперёд до освобождения выключателя, затем обнаружить нулевой импульс;- другие значения — после срабатывания продолжить движение вперёд до освобождения выключателя.
Для большей точности за счёт нулевого импульса энкодера рекомендованы
0или2.
Параметр 28
Homing direction bits — Биты направления возврата: D2=X, D3=C(Y), D4=Z, D5=A, D6=B; 0 — положительное, 1 — отрицательное; D8=1 — первой возвращается ось Z.
биты направления и очерёдности возврата (шинный P47). В заголовке перечислены D2=X, D3=C(Y), D4=Z, D5=A, D6=B, D7=B, D8=C, D9=Xs, D10=Ys. D2 задаёт направление X, D4 — Z; 1 — отрицательное, 0 — положительное. Для возврата X в отрицательном направлении с приоритетом Z приведён пример значения 100000100.
Параметр 29
Home switch NC bits — Биты нормально замкнутых выключателей референтной точки: D0=X, D1=C(Y), D2=Z, D3=A, D4=B; 1=NC, 0=NO; D6=1 — маховик/автоматический режим, D7=1 — ручной/автоматический режим.
биты типа выключателя референтной точки (шинный P48). Формат и первые биты: D0=X, D1=C(Y).
D2 задаёт выключатель Z, D3 — A, D4 — B; 1=NC (нормально замкнут), 0=NO (нормально разомкнут). При D7=1 включается автоматическое переключение между ручным и автоматическим состояниями. Пример для нормально замкнутых выключателей X и Z: 000000101.
Параметр 30
X-axis zero detect length (100μm) — Длина поиска нуля оси X (100 мкм, значение радиуса).
длина поиска нулевого импульса энкодера оси X после освобождения выключателя (шинные P49–P53). Единица — 0.1 мм; значение должно быть меньше расстояния за один оборот двигателя.
Параметр 31
Z-axis zero detect length (100μm) — Длина поиска нуля оси Z (100 мкм).
длина поиска нулевого импульса оси Z. Единица — 0.1 мм (100 мкм); должна быть меньше расстояния за один оборот двигателя.
Параметр 32/33
X-axis post-homing offset (10μm) / Z-axis post-homing offset (10μm) — Смещение после возврата соответственно оси X/Z (10 мкм).
смещение оси X после возврата (шинные P54–P58). Дополнительное перемещение после обнаружения нулевого импульса; единица — 0.01 мм, диапазон -99999…+99999. Значение зависит от установки референтной точки и настройки координат. Смещение выполняется со скоростью G00.
смещение оси Z после возврата. Те же единица, диапазон и зависимость от станка; перемещение со скоростью G00.
Параметр 50
Spindle start during gear change — Запуск шпинделя во время переключения ступени: 1 — да, 0 — нет, 64 — сохранить состояние.
запуск шпинделя при переключении ступени (шинный P59): 1 — да, 0 — нет, 64 — сохранить состояние шпинделя.
Параметр 51
Spindle gear change motor speed (1/100rpm) — Частота вращения двигателя при переключении ступени шпинделя (1/100 об/мин).
частота вращения двигателя шпинделя при переключении ступени (шинный P60): единица 1/100 об/мин.
Параметр 52
Spindle gear change direction — Направление при переключении ступени шпинделя: 0=M03 CW, 1=M04 CCW.
направление вращения шпинделя при переключении ступени (шинный P61): 0=CW (по часовой стрелке), 1=CCW (против часовой стрелки).
Параметр 53
Spindle gear change stop time (10ms) — Время остановки при переключении ступени шпинделя (10 мс).
время остановки шпинделя при переключении ступени (шинный P62): единица 10 мс.
Параметр 54
Spindle gear change low-speed duration (10ms) — Длительность работы шпинделя на низкой скорости при переключении ступени (10 мс).
длительность вращения шпинделя на низкой скорости при переключении ступени (шинный P63): в пояснении названа длительностью остановки M05; единица 10 мс.
Параметр 55
Spindle stop delay (10ms) — Задержка остановки шпинделя (10 мс).
задержка остановки шпинделя (шинный P64): интервал между снятием сигнала M03/M04 и включением сигнала M05; единица 10 мс.
Параметр 68
Axis reversal delay (ms) — Задержка при смене направления оси (мс).
задержка смены направления оси подачи (мс): при высоких требованиях к точности задать 0.
Параметр 80
X/Z axis config — Конфигурация осей X/Z: D2 — циклический переход координаты детали Z, D3 — координаты детали X, D4 — сброс машинной координаты Z, D5 — сброс машинной координаты X, D6 — вращательная ось Z, D7 — вращательная ось X.
конфигурация вращательных осей XZ: D2 — циклический переход координаты детали Z, D3 — координаты детали X, D4 — сброс машинной координаты Z, D5 — сброс машинной координаты X, D6 — вращательная ось Z, D7 — вращательная ось X. 1 — включено, 0 — выключено.
Параметр 101
Lathe 3rd axis name — Имя третьей оси токарного станка: 0=Y, 1=C.
Параметр 102
Lathe C-axis mode — Тип оси C: 0 — вращательная, 1 — линейная.
Параметр 104
C(Y)-axis direction — Направление оси C(Y): 0 — обратное, 1 — обычное.
Параметр 105/106
C(Y)-axis gear numerator (1-32767) / C(Y)-axis gear denominator (1-32767) — Числитель/знаменатель электронной передачи оси C(Y): 1–32767.
Параметр 107
C(Y)-axis backlash comp (μm) — Компенсация люфта оси C(Y) (мкм).
Параметр 108
C(Y)-axis G00 speed (mm/min) — Скорость G00 оси C(Y) (мм/мин).
Параметр 109
C(Y)-axis G1/G2/G3 max speed (mm/min) — Максимальная скорость G1/G2/G3 оси C(Y) (мм/мин).
Параметр 110
C(Y)-axis accel/decel constant — Постоянная ускорения/замедления оси C(Y).
Параметр 111
Handwheel C(Y)-axis speed limit (mm/min) — Предельная скорость оси C(Y) под маховиком (мм/мин).
Параметр 112
C-axis encoder zero return speed (deg/min) — Скорость возврата к нулю энкодера оси C (град/мин).
Параметр 113/114
C(Y)-axis homing forward speed (mm/min) / C(Y)-axis homing reverse speed (mm/min) — Скорость возврата оси C(Y) в положительном/отрицательном направлении (мм/мин).
Параметр 115
Y-axis zero detect length (100μm) — Длина поиска нуля оси Y (100 мкм).
Параметр 116
Y-axis post-homing offset (10μm) — Смещение оси Y после возврата (10 мкм).
Параметр 117/118
C(Y)-axis negative travel limit (mm) / C(Y)-axis positive travel limit (mm) — Отрицательный/положительный предел хода оси C(Y) (мм).
Параметр 119
C(Y)-axis floating zero machine coordinate — Машинная координата плавающего нуля оси C(Y).
Параметр 201
4th axis mode — Тип четвёртой оси: 0 — вращательная, 1 — линейная.
Параметр 202
4th axis rotary rollover mode — Режим циклического перехода четвёртой вращательной оси: 0 — без перехода, 1 — переход абсолютной координаты, 2 — сброс машинной координаты, 3 — полный переход.
Параметр 203
A-axis direction — Направление оси A: 1 — обычное, 0 — обратное.
Параметр 204/205
A-axis gear numerator (1-999999) / A-axis gear denominator (1-999999) — Числитель/знаменатель электронной передачи оси A: 1–999999.
Параметр 206
A-axis backlash comp (μm) — Компенсация люфта оси A (мкм).
Параметр 207
A-axis G00 speed (mm/min) — Скорость G00 оси A (мм/мин).
Параметр 208
A-axis G1/G2/G3 max speed (mm/min) — Максимальная скорость G1/G2/G3 оси A (мм/мин).
Параметр 209
A-axis accel/decel constant — Постоянная ускорения/замедления оси A.
Параметр 210
Handwheel A-axis speed limit (mm/min) — Предельная скорость оси A под маховиком (мм/мин).
Параметр 211/212
A-axis homing forward speed (mm/min) / A-axis homing reverse speed (mm/min) — Скорость возврата оси A в положительном/отрицательном направлении (мм/мин).
Параметр 213
A-axis zero detect length (100μm) — Длина поиска нуля оси A (100 мкм).
Параметр 214
A-axis post-homing offset (10μm) — Смещение оси A после возврата (10 мкм).
Параметр 215/216
A-axis negative travel limit (mm) / A-axis positive travel limit (mm) — Отрицательный/положительный предел хода оси A (мм).
Параметр 217
A-axis floating zero machine coordinate — Машинная координата плавающего нуля оси A.
Параметр 301
5th axis mode — Тип пятой оси: 0 — вращательная, 1 — линейная.
Параметр 302
5th axis rotary rollover mode — Режим циклического перехода пятой вращательной оси: 0 — без перехода, 1 — переход абсолютной координаты, 2 — сброс машинной координаты, 3 — полный переход.
Параметр 303
Display 5th axis as C-axis — Отображать пятую ось как C: 0 — нет, 1 — да.
Параметр 304
5th axis direction — Направление пятой оси: 1 — обычное, 0 — обратное.
Параметр 305/306
5th axis gear numerator (1-999999) / 5th axis gear denominator (1-999999) — Числитель/знаменатель электронной передачи пятой оси: 1–999999.
Параметр 307
5th axis backlash comp (μm) — Компенсация люфта пятой оси (мкм).
Параметр 308
5th axis G00 speed (mm/min) — Скорость G00 пятой оси (мм/мин).
Параметр 309
5th axis G1/G2/G3 max speed (mm/min) — Максимальная скорость G1/G2/G3 пятой оси (мм/мин).
Параметр 310
5th axis accel/decel constant — Постоянная ускорения/замедления пятой оси.
Параметр 311
Handwheel 5th axis speed limit (mm/min) — Предельная скорость пятой оси под маховиком (мм/мин).
Параметр 312/313
5th axis homing forward speed (mm/min) / 5th axis homing reverse speed (mm/min) — Скорость возврата пятой оси в положительном/отрицательном направлении (мм/мин).
Параметр 314
5th axis zero detect length (100μm) — Длина поиска нуля пятой оси (100 мкм).
Параметр 315
5th axis post-homing offset (10μm) — Смещение пятой оси после возврата (10 мкм).
Параметр 316/317
5th axis negative travel limit (mm) / 5th axis positive travel limit (mm) — Отрицательный/положительный предел хода пятой оси (мм).
Параметр 318
5th axis floating zero machine coordinate — Машинная координата плавающего нуля пятой оси.
Параметр 400
Spindle position feedback detection — Контроль обратной связи положения шпинделя: 1 — да, 0 — нет.
Параметр 404
Spindle pulse control direction — Направление импульсного управления шпинделем: 0 — обратное, 1 — обычное.
Параметр 405
Spindle electronic gearing — Электронная передача шпинделя: 0 — включена, 1 — отключена.
Параметр 406/407
Spindle low-gear numerator (1-32767) / Spindle low-gear denominator (1-32767) — Числитель/знаменатель передачи шпинделя на низкой ступени: 1–32767.
Параметр 408/409
Spindle high-gear numerator (1-32767) / Spindle high-gear denominator (1-32767) — Числитель/знаменатель передачи шпинделя на высокой ступени: 1–32767.
Параметр 410
Tapping interpolation axis — Ось интерполяционного нарезания резьбы метчиком: 91=X, 92=Y/C, 93=Z, 94=A, 95=B, 96=C.
Параметр 411
Tapping control mode — Режим управления нарезанием резьбы метчиком: 0 — слежение, 4 — интерполяция.
Параметр 412
Spindle gear teeth — Число зубьев шестерни шпинделя; если оно отличается от числа зубьев шестерни энкодера, обязательна плата адаптера.
Параметр 413
Encoder gear teeth — Число зубьев шестерни энкодера.
Параметр 414
Following axis config — Конфигурация следящей оси: значения 7/8/9, 17/18/19, 27/28/29; биты D5–D13=1 для следования A/C/B за X/Y/Z.
II. Bus System Axis Parameters List:
Параметр 1
Feed axis band switch — Внешний ступенчатый переключатель подачи: 1 — да, 0 — нет.
Параметр 2
Spindle & rapid traverse band switch — Внешний ступенчатый переключатель шпинделя/ускоренного перемещения: 1 — шпиндель, 2 — G00, 0 — отсутствует.
Параметр 3/4
X-axis negative travel limit (mm) / X-axis positive travel limit (mm) — Отрицательный/положительный предел хода X (мм).
Параметр 5/6
Y-axis negative travel limit (mm) / Y-axis positive travel limit (mm) — Отрицательный/положительный предел хода Y (мм).
Параметр 7/8
Z-axis negative travel limit (mm) / Z-axis positive travel limit (mm) — Отрицательный/положительный предел хода Z (мм).
Параметр 9/10
A-axis negative travel limit (mm) / A-axis positive travel limit (mm) — Отрицательный/положительный предел хода A (мм).
Параметр 11/12
5th-axis negative travel limit (mm) / 5th-axis positive travel limit (mm) — Отрицательный/положительный предел хода пятой оси (мм).
Параметр 12a/12b
6th-axis negative travel limit (mm) / 6th-axis positive travel limit (mm) — Отрицательный/положительный предел хода шестой оси (мм).
Параметр 12c/12d
7th-axis negative travel limit (mm) / 7th-axis positive travel limit (mm) — Отрицательный/положительный предел хода седьмой оси (мм).
Параметр 12e/12f
8th-axis negative travel limit (mm) / 8th-axis positive travel limit (mm) — Отрицательный/положительный предел хода восьмой оси (мм).
Параметр 15
Soft limits — Биты программных пределов: D2=X, D3=Y, D4=Z, D5=A, D6=B, D9=C, D10=XS, D11=YS; 1 — без ограничения; D12 — MOVE без ограничения; D14 — смена инструмента без ограничения; D15=1 — сохранение относительных координат.
Параметр 16/17
X-axis backlash comp (μm) / Y-axis backlash comp (μm) — Компенсация люфта соответственно осей X/Y (мкм).
Параметр 20a
6th-axis backlash comp (μm) — Компенсация люфта шестой оси (мкм).
Параметр 21
X-axis direction signal — Направление сигнала оси X: 1 — обычное, 0 — обратное.
Параметр 26
Disable feed axis electronic gearing — Отключение электронной передачи осей подачи: 1 — да, 0 — нет.
Параметр 27
X-axis electronic gear numerator (1-999999) — Числитель электронной передачи оси X: 1–999999.
Параметр 36a
6th-axis electronic gear numerator (1-999999) — Числитель электронной передачи шестой оси: 1–999999.
Параметр 39
Floating zero & C-axis rollover — Плавающий нуль и циклический переход оси C: D3=X, D4=Y, D5=Z, D6=A, D7=B, D8=C, D9=XS, D10=YS; 1 — плавающий нуль; D0/D1 — циклический переход оси C.
Параметр 40
X-axis floating zero machine coordinate reset — Сброс машинной координаты плавающего нуля оси X.
Параметр 44a
6th-axis floating zero machine coordinate reset — Сброс машинной координаты плавающего нуля шестой оси.
Параметр 45
Axis homing requirement — Требование возврата осей в референтную точку: 1 — не требуется, 0 — подсказка, 8 — принудительно, 9 — усиленно принудительно.
Параметр 46
Axis homing type — Тип возврата: 0 — реверс и поиск нуля, 1 — только реверс, 2 — только поиск нуля, 3 — ни то ни другое.
Параметр 80
XZ axis config — Конфигурация осей XZ: D2 — циклический переход координаты детали Z, D3 — координаты детали X, D4 — сброс машинной координаты Z, D5 — сброс машинной координаты X, D6 — вращательная Z, D7 — вращательная X.
Параметр 93
C-axis workpiece rollover when rotary — Циклический переход координаты детали вращательной оси C: 0 — нет, 1 — да.
Параметр 94
C-axis machine coordinate reset when rotary — Сброс машинной координаты вращательной оси C: 0 — нет, 1 — да.
Параметр 102
4th-axis rotary rollover mode — Циклический переход четвёртой вращательной оси: +1 — координата детали, +2 — сброс машинной координаты.
Параметр 112
5th-axis rotary rollover mode — Циклический переход пятой вращательной оси: +1 — координата детали, +2 — сброс машинной координаты.
Параметр 200
Spindle encoder pulses/rev (4×encoder lines) — Импульсы энкодера шпинделя за оборот (4 × число линий).
Параметр 200-1
Spindle encoder line count alarm — Авария по числу линий энкодера шпинделя: действует при >10.
Параметр 210
Tapping interpolation axis — Ось интерполяционного нарезания резьбы метчиком: 91=X, 92=Y, 93=Z, 94=A, 95=B, 96=C, 97=XS, 98=YS.
Параметр 211
Tapping control mode — Режим управления нарезанием резьбы метчиком: 2 — слежение, 3 — интерполяция.
Параметр 518
X-axis drive parameter 30 - M133 control mode — Параметр привода X № 30 — режим управления M133: 0 — постоянная скорость, 1 — возвратно-поступательное движение, 2 — фиксированное расстояние.
Параметр 518-1
X-axis drive parameter 40 - M133 swing distance (low 16-bit pulses) — Параметр привода X № 40 — размах колебания M133 (импульсы, младшие 16 бит).
Параметр 220
Full-pulse spindle control — полноимпульсное управление шпинделем (шинный контроллер): 91–98 — вращение CW, 81–88 — вращение CCW с синхронизацией с соответствующей осью. Примеры: 96 — CW с шестой осью, 86 — CCW с шестой осью.
Параметр 221
Full-pulse spindle control pulses per revolution — число импульсов полноимпульсного управления шпинделем за оборот двигателя (шинный контроллер).
Параметр 222
Full-pulse spindle control acceleration/deceleration (rpm/ms) — ускорение/замедление полноимпульсного управления шпинделем (об/мин/мс). Постоянная ускорения/замедления двигателя шпинделя в полноимпульсном режиме шинного контроллера.
Параметр 250
Ethernet bus servo encoder resolution — разрешение энкодера сервопривода по Ethernet-шине: например, 17 для 17-битного абсолютного энкодера.
Параметр P511–P518
X-axis drive parameters — параметры привода оси X. Для остальных осей: P521–P528 — Y, P531–P538 — Z, P541–P548 — A, P551–P558 — B, P561–P568 — C, P571–P578 — Xs, P581–P588 — Ys. В интерфейсе параметров нажмите 7 для обновления.
3.7.4. Tool parameter
Параметр 1
Activate motorized tool post — Включение револьверной головки с электроприводом: 1 — да, 0 — нет.
зависит от оснащения станка автоматической сменой инструмента: 0 — головки с электроприводом нет; 1 — головка есть, без проверки сигнала позиции; 8 — головка есть, с проверкой сигнала позиции. При 1 смена выполняется через интерфейс сигналов управления головкой. Если смена ручная, установить 0, но команды Txxxx всё равно требуются в программе для коррекции инструмента. Общее число инструментов задаётся клавишей C в параметрах коррекции.
Параметр 2
Total number of tool posts +1 — Общее число инструментальных позиций +1.
число позиций головки с электроприводом +1. Пример: для четырёх автоматических и четырёх ручных инструментов установить 5 (T1–T4 — автоматические, T5–T8 — ручные).
Параметр 3
Lathe type — Тип станка: 0 — горизонтальный, передняя головка; 1 — горизонтальный, задняя; 8 — вертикальный, передняя; 9 — вертикальный, задняя.
0 — горизонтальный станок с передней головкой; 1 — горизонтальный станок с задней головкой либо наклонный станок; 8 — вертикальный с передней; 9 — вертикальный с задней.
Параметр 4
Maximum forward rotation time for tool post (s) — Максимальное время прямого вращения инструментальной головки (с). максимальная длительность прямого вращения головки при смене инструмента; при превышении система останавливается и выдаёт аварию.
Параметр 5
Delay before tool position detection after forward rotation (ms) — Задержка перед обнаружением позиции после прямого вращения (мс). задержка перед проверкой сигнала позиции после прямого вращения. Задержка перед проверкой сигнала позиции после прямого вращения головки.
Параметр 6
Delay after forward rotation stops (ms) — Задержка после остановки прямого вращения (мс). задержка после остановки прямого вращения (мс): пауза до выдачи сигнала обратного вращения.
Параметр 7
Reverse rotation locking time for tool post (ms) — Время обратного вращения для фиксации головки (мс). время обратного вращения для фиксации головки (мс): длительность выходного сигнала обратного вращения. Чрезмерное значение может привести к перегреву двигателя.
Параметр 8
Tool management mode — Режим управления инструментом: 0 — использовать M06, 1 — прямая смена по T, +32768 — управление ресурсом инструмента.
При включённом управлении ресурсом в интерфейсе коррекций нажмите Tool Offset повторно, чтобы открыть управление ресурсом; ещё одно нажатие возвращает к коррекциям. Ресурс задаётся по числу использований или времени (секунды); можно установить текущие счётчики. При достижении любого предела система автоматически изменяет значение коррекции инструмента перед следующим запуском программы. Приращение определяется параметрами этого интерфейса. После изменения счётчик использований или времени сбрасывается в нуль.
Параметр 9
Tool post ready signal — Сигнал готовности инструментальной головки: 1 — да, 0 — нет.
сигнал готовности головки: проверка выключателя фиксации TOK после обратного вращения; 1 — проверять, 0 — не проверять (по умолчанию).
Параметр 10
Radius C compensation activation method — Способ включения коррекции радиуса C: 0 — тип A, 1 — тип B.
включение коррекции радиуса C: 0 — тип A, 1 — тип B.
Параметр 11
Radius C compensation cancellation method — Способ отмены коррекции радиуса C: 0 — тип A, 1 — тип B.
отмена коррекции радиуса C: 0 — тип A, 1 — тип B.
Параметр 20
Tool post type — Тип головки: 1 — с электроприводом, 0 — с энкодером.
тип головки: 1 — с электроприводом, 0 — с энкодером. Для головки с энкодером необходимо загрузить специальную программу PLC ProgramTool; её можно отредактировать в режиме диагностики (F1) с заводским паролем или импортировать с компьютера.
Параметр 32
Tool position signal/WAT signal filtering — Фильтрация сигналов позиции инструмента и WAT: +256/+512/+1024 — фильтр позиции на 2/4/8 мс; +2048/+4096/+8192 — фильтр WAT на 2/4/8 мс.
фильтрация сигналов позиции инструмента и WAT:
D8=1— фильтр позиции на2мс (система отбрасывает входной сигнал короче2мс);D9=1— на4мс;D10=1— на8мс;D8–D10можно сочетать;D11=1— фильтрWATна2мс;D12=1— на4мс;D13=1— на8мс;D11–D13можно сочетать.
3.7.5. Other parameter
Параметр 1
Handwheel type — тип маховика: 1 — переносной, 0 — панельный.
1 — переносной, 0 — панельный. При 1 сигналы A, X, Y, Z, X1, X10, X100, OFF разъёма CN11 выбирают ось подачи и ступень.
Параметр 2
Chuck direction — направление патрона: 1 — наружный, 0 — внутренний.
задаёт логику автоматического патрона: 1 — наружный, 0 — внутренний.
Для внутреннего патрона M10 закрывает патрон к центру, для наружного M10 раскрывает его наружу.
Параметр 3
Override switch — переключатель коэффициентов: 88 — в ручном и автоматическом режимах, 99 — в автоматическом, другие значения — выключен.
переключатель вмешательства: 88 — действует в ручном и автоматическом режимах; 99 — только в автоматическом; другие значения — отключён.
Параметр 4
Auto lubrication — автоматическая смазка: 0 — включена, 1 — выключена.
автоматическая смазка: 0 — включена, 1 — отключена. Работа привязана к времени эксплуатации.
Параметр 5
Auto lubrication duration (10ms) — Длительность автоматической смазки (10 мс).
длительность автоматической смазки (10 мс): время удержания выхода M32.
Параметр 6
Auto lubrication interval (s) — Интервал автоматической смазки (с).
интервал автоматической смазки (с): время между двумя включениями M32.
Параметр 7
Door switch detection (M12) — Контроль выключателя двери M12: 0 — нет, 1 — да.
контроль выключателя защитной двери: 0 — выключателя нет, 1 — есть; для безопасности контроль рекомендован. Сигнал поступает через M12. Если контроль включён и M12 активен, в ручном режиме движение осей допускается, в автоматическом выполнение программы приостанавливается. Контроль переднего положения задней бабки использует тот же контакт M12, что и дверь; можно подключить только один сигнал. Если подключена дверь, контроль положения задней бабки использовать нельзя.
Параметр 8
Door switch — Тип выключателя двери: 0=NO, 1=NC.
тип выключателя двери: 0=NO, 1=NC.
Параметр 9
Bit parameters D1=1 clear 0; D2=1 space; D5=0 spindle off; D6 speed; D7 — Битовый параметр: D1=1 — очистить 0; D2=1 — пробел; D5=0 — выключение шпинделя; D6 — скорость; D7 — коррекция инструмента; D8=1 — сохранить M10; D9 — привязка инструмента; D10 — сортировка; D12 — пропуск; D13=1 — возврат в референтную точку недействителен. Значения для D6, D7, D9, D10 и D12 не указаны.
битовый параметр: назначение каждого бита дано далее; формат D15D14……D1D0 применяется и к другим битовым параметрам.
| Бит № 9 | Значение |
|---|---|
D0 |
Не определён; значение по умолчанию 1, изменять нельзя. |
D1 |
1 — счётчик деталей обнуляется при каждом включении; 0 — сохраняется. |
D2 |
1 — при редактировании программы между буквами автоматически вставляется пробел; 0 — нет. |
D3, D4 |
Не определены; значение по умолчанию 0, изменять нельзя. |
D5 |
1 — Reset не останавливает шпиндель и подачу охлаждающей жидкости; 0 — останавливает. По умолчанию 0. |
D6 |
1 — при двухосевом G00 каждая ось движется независимо со своей скоростью, траектория нелинейна и ось с меньшим перемещением прибывает первой; 0 — оси движутся согласованно и прибывают одновременно. По умолчанию 1. |
D7 |
1 — при ручной смене инструмента соответствующая коррекция не вызывается автоматически; 0 — вызывается. По умолчанию 0. |
D8 |
1 — состояние патрона/зажима шпинделя M10/M11 сохраняется при выключении и восстанавливается после включения; 0 — при включении по умолчанию патрон/шпиндель зажат. По умолчанию 1. |
D9 |
Выбор способа ввода 1 или 2 для привязки и изменения коррекции инструмента. |
D10 |
1 — автоматическая сортировка номеров строк при программировании. |
D11 |
1 — аналоговый выход первого шпинделя одновременно идёт по первому и второму каналам, функция второго шпинделя отключается. |
D12 |
1 — функция пропуска отключена; строки программы с префиксом / игнорируются. |
D13 |
1 — ручная функция возврата в нуль отключена. |
D14 |
1 — панельная кнопка Start отключена. |
D15 |
1 — коррекции инструмента показываются как относительные значения износа, то есть накопленная компенсация; иначе — абсолютные значения. |
| Некоторые биты изменять нельзя. Неверная настройка может вызвать ненормальную работу системы. |
Параметр 10
Automatic part count — Автоматический подсчёт деталей: 1 — да, 0 — нет.
автоматический счётчик деталей: 1 — включён, 0 — выключен.
Параметр 11
Program edit sequence increment — Шаг нумерации строк при редактировании программы. шаг номеров строк при редактировании программы.
Параметр 13
Spindle-chuck interlock — Блокировка шпинделя по патрону: 1 — частичная, 8 — полная, 16 — усиленная, 32 — автоматическая, 56 — сверхполная (ultra), 64 — без блокировки в автоматическом и с блокировкой в ручном режиме, 0 — без блокировки.
блокировка вращения шпинделя по состоянию патрона: в заголовке пояснения указаны 1 — частичная блокировка, 8 — полная, 0 — нет блокировки. При 0 зажим/разжим патрона не связан с вращением шпинделя.
1— зажим/разжим допускается только при остановленном шпинделе (M05).8— только приM05и отсутствии вращения по сигналу энкодера.16— блокировка по контролю частоты вращения шпинделя.32— кнопки зажима/разжима отключены во время автоматического выполнения программы, кроме паузы.56— полная блокировка: кнопки зажима/разжима отключены во время автоматического выполнения, кроме паузы.64— в автоматическом режиме блокировки нет, блокируется только ручная кнопка. Настройка зависит от станка и требований пользователя; для безопасности блокировка рекомендована.
Параметр 13-1
Spindle-center interlock — Блокировка шпинделя по задней бабке: те же значения 1/8/16/32/56/64/0.
блокировка вращения шпинделя по задней бабке: принцип аналогичен параметру 13.
Параметр 14
Coolant button during auto — Кнопка охлаждения в автоматическом режиме: 1 — действует, 0 — не действует.
кнопка охлаждения в автоматическом режиме: 0 — отключена, 1 — включена; при включении оператор может управлять охлаждением во время автоматической обработки.
Параметр 15
Chuck M10/M11 detection (M10 detects M12, M11 detects M22) — Контроль M10/M11 патрона: M10 проверяет M12, M11 — M22; 1 — контролировать, 0 — нет.
контроль выполнения зажима/разжима патрона M10/M11: 1 — включён, 0 — выключен. При включении для M10 (разжим внутреннего/зажим наружного патрона) перед продолжением проверяется M12; для M11 (зажим внутреннего/разжим наружного) — M22. Если датчики установлены, для безопасности контроль рекомендован.
Параметр 16
Center M79/M78 detection (M79 detects M18, M78 detects M28) — Контроль M79/M78 задней бабки: M79 проверяет M18, M78 — M28; 1 — контролировать, 0 — нет.
контроль выполнения движения задней бабки M79/M78: 1 — включён, 0 — выключен. При M79 (выдвижение) система проверяет вспомогательное реле M18.
При M78 (отвод задней бабки) проверяется M28. Настройка зависит от датчиков и аппаратной конфигурации; при наличии датчиков для безопасности контроль рекомендован.
Ограничения совместного использования входов: контроль зажима патрона M10 и выключатель двери используют один контакт M12; одновременно можно подключить только один сигнал. Контроль отвода задней бабки M78 и ножной выключатель используют один сигнал M28; при контроле отвода ножной выключатель использовать нельзя.
Параметр 17
Drive alarm: ALM — Авария привода ALM: 0=NO, 1=NC.
авария привода ALM: тип сигнала сервопривода на CN5, контакт 12 — ALM; 0=NO, 1=NC.
Параметр 18
Spindle inverter/servo alarm 1: ALM1 — Авария инвертора/сервопривода шпинделя ALM1: 0=NO, 1=NC.
авария инвертора/сервопривода шпинделя ALM1: сигнал на CN3, контакт 5; 0=NO, 1=NC.
Параметр 19
Machine alarm 2: ALM2 — Авария станка ALM2: 0=NO, 1=NC.
авария станка ALM2: сигнал на CN10, контакт 2; 0=NO, 1=NC.
Параметр 20
Chuck control signal — Сигнал управления патроном: 0 — один сигнал, 1 — два сигнала M10/M71.
сигнал управления патроном: 0 — одна электромагнитная катушка, только M10: активный M10 зажимает, неактивный разжимает; 1 — две катушки M10/M71: M10 активен и M71 неактивен — зажим; M71 активен и M10 неактивен — разжим. Выход команды M10 — M10, выход команды M11 — сигнал M71.
Параметр 21
Center control signal — Сигнал управления задней бабкой: 0 — один сигнал, 1 — два сигнала M79/M73.
сигнал управления задней бабкой: одна или две катушки в зависимости от конфигурации станка.
0 — только M79: активный сигнал выдвигает бабку, неактивный отводит; 1 — раздельные сигналы M79/M73: активный M79 при неактивном M73 выдвигает, активный M73 при неактивном M79 отводит. Выход команды M79 — M79, выход команды M78 — сигнал M73.
Параметр 22
External chuck control — Внешнее управление патроном: 0 — нет, 1 — контроль сигнала M16.
внешнее управление патроном: внешняя кнопка или педаль переключает состояние зажим/разжим при каждом срабатывании. 0 — выключено; 1 — включено, сигнал M16.
Параметр 23
External center control — Внешнее управление задней бабкой: 0 — нет, 1 — контроль сигнала M14.
внешнее управление задней бабкой: внешняя кнопка или педаль переключает выдвижение/отвод. 0 — выключено; 1 — включено, сигнал M14.
Параметр 24
Chuck M10/M11 short signal time (s) — Длительность короткого сигнала M10/M11 патрона (с).
длительность короткого сигнала патрона M10/M11 (с): время удержания выходов M10/M71. При 0 сигналы становятся длительными. 24-1 и 24-2 отдельно задают короткий/длительный режим для M10 и M71; 24-3 задаёт состояние M10 или M11 при включении питания.
Параметр 24-1
Is M10 long signal — Длительный ли сигнал M10: 0 — короткий, 1 — длительный.
Параметр 24-2
Is M71 long signal — Длительный ли сигнал M71: 0 — короткий, 1 — длительный.
Параметр 24-3
Power-on chuck state — Состояние патрона при включении: 0=M10, 1=M11.
Параметр 25
Center M79/M78 short signal time (s) — Длительность короткого сигнала M79/M78 задней бабки (с).
длительность короткого сигнала задней бабки M79/M78 (с): время удержания выходов M79/M73. При 0 сигналы длительные. 25-1 и 25-2 отдельно задают режимы M79 и M73.
Параметр 25-1
Is M79 long signal — Длительный ли сигнал M79: 0 — короткий, 1 — длительный.
Параметр 25-2
Is M73 long signal — Длительный ли сигнал M73: 0 — короткий, 1 — длительный.
Параметр 26
Emergency stop — Аварийная остановка: 0=NO, 1=NC.
аварийная остановка: кнопка на панели системы; 0=NO, 1=NC. Для безопасности рекомендовано нормально замкнутое исполнение (1).
Параметр 27
Emergency stop 2 — Аварийная остановка 2: 0=NO, 1=NC.
аварийная остановка 2: кнопка на CN11-5 (маховик или внешняя аварийная остановка); 0=NO, 1=NC. Для безопасности рекомендовано NC (1).
Параметр 28
Run output (M69 run, M65 stop) — Выход работы (M69 — работа, M65 — остановка): 0 — недействителен, 1 — действителен.
выход работы: 0 — выходного сигнала нет; 1 — выход разрешён (M69 при работе, M65 при остановке программы). Может применяться для индикации состояния станка в зависимости от конфигурации.
Параметр 29
Alarm output (M67) — Аварийный выход M67: 0 — недействителен, 1 — действителен.
аварийный выход: 0 — сигнала нет; 1 — выход M67 активен при аварии. Может применяться для защиты или индикации состояния станка в зависимости от конфигурации.
Параметр 30
System language — Язык системы: 1 — китайский, 0 — английский.
язык системы: 1 — китайский интерфейс, 0 — английский.
Параметр 31
Machine I/O logic controller — Логический контроллер входов/выходов станка: 1 — запущен, 0 — остановлен.
логический контроллер входов/выходов станка: встроенный PMC; 1 — запущен, 0 — остановлен. Обычно параметр используется при отладке. Для нормальной работы его необходимо установить в состояние запуска, иначе действия станка могут быть ненормальными.
Параметр 32
High-speed I/O logic controller — Высокоскоростной логический контроллер входов/выходов: 0 — остановлен, 18 — высокая скорость, 28 — сверхвысокая.
высокоскоростной логический контроллер входов/выходов: временной режим встроенного PMC; 0 — высокоскоростной режим остановлен, 18 — высокая скорость, 28 — сверхвысокая. Обычно параметр отладочный. Для нормальной работы необходимо состояние запуска, иначе действия станка могут быть ненормальными.
Параметр 35
Manual soft limit without homing — Программный ограничитель в ручном режиме без возврата в референтную точку: 1 — действует, 0 — нет.
программные ограничители в ручном режиме без возврата в референтную точку: 1 — действуют, 0 — отключены. Параметр влияет на безопасность работы.
Параметр 36
System time — Системное время: год–месяц–день–час–минута.
системное время: год–месяц–день–час–минута. После настройки время отображается в правом верхнем углу экрана. Нажмите Enter на этом параметре, в открывшемся окне введите значения через - и подтвердите Enter. Пример для 8 августа 2008 г., 20:08: 2008-08-08-20-08.
Параметр 37
Serial comm rate — Скорость последовательной связи: 0=7200, 1=9600, 2=14400, 3=19200, 4=38400, 5=57600, 6=115200.
скорость последовательной связи: 0=7200, 1=9600, 2=14400, 3=19200, 4=38400, 5=57600, 6=115200. Более высокая скорость обмена снижает устойчивость связи. На обоих концах соединения должна быть установлена одинаковая скорость.
Параметр 38
Manual rapid key latching — Фиксация клавиши ручного ускоренного перемещения: 8 — клавиша может работать с фиксацией.
фиксация клавиши ручного ускоренного перемещения: при значении 8 нажатие Rapid переключает высокую и низкую скорость; в ускоренном режиме на экране появляется соответствующая индикация.
Параметр 39/40
Special parameter — Специальные параметры. специальные параметры только для внутреннего применения.
Параметр 41
Current parameter backup — Резервная копия текущих параметров.
резервная копия текущих параметров: после наладки станка сохраняет текущие параметры как заводские значения для последующего обслуживания. Для сохранения дважды нажмите Enter на этом параметре.
Параметр 42
Restore backup parameters — Восстановление параметров из резервной копии. восстановление резервной копии параметров: загружает сохранённые параметры вместо текущих, например при их нарушении во время отладки. Предупреждение: выполнение операции перезапишет все текущие параметры.
Параметр 50
Start from middle line goto previous endpoint — Переход к предыдущей конечной точке при запуске с середины программы: 8 — да, 0 — нет.
переход к предыдущей конечной точке при запуске с середины строки: 8 — да, 0 — нет.
Параметр 120
Manual axis key reverse — Инверсия клавиш ручного перемещения: 4 — вертикальная X / горизонтальная Z; 8 — Y/C; 16 — вертикальная Z / горизонтальная X; 32 — четвёртая ось.
Параметр 200/201/202/203/204
X axis feedback run alarm error (pulse) / Y axis feedback run alarm error (pulse) / Z axis feedback run alarm error (pulse) / 4th axis feedback run alarm error (pulse) / 5th axis feedback run alarm error (pulse) — Порог аварии по ошибке обратной связи в движении соответственно осей X, Y, Z, четвёртой, пятой (импульсы): >1.
допустимая ошибка слежения при движении оси X (импульсы) [>1]. Для систем с обратной связью по положению: авария возникает, если ошибка слежения при движении оси превышает заданное значение; параметр действует при значении >1. #200/#201/#202/#203/#204 указаны для осей X/Y/Z/A/B/C/Xs/Ys. Нажмите G на экране диагностики, чтобы обнулить заданные и измеренные положения и сбросить аварию.
Параметр 204a/204b/204c
6th axis feedback run alarm error (pulse) / 7th axis feedback run alarm error (pulse) / 8th axis feedback run alarm error (pulse) — То же соответственно для шестой, седьмой, восьмой осей (импульсы): >1.
Параметр 205/206/207/208/209
X axis feedback stop alarm error (pulse) / Y axis feedback stop alarm error (pulse) / Z axis feedback stop alarm error (pulse) / 4th axis feedback stop alarm error (pulse) / 5th axis feedback stop alarm error (pulse) — Порог аварии по ошибке обратной связи при остановке соответственно осей X, Y, Z, четвёртой, пятой (импульсы): >1.
допустимая ошибка слежения неподвижной оси X (импульсы) [>1]. Для систем с обратной связью по положению: авария возникает, если ошибка слежения в состоянии покоя превышает заданное значение; параметр действует при значении >1. #205/#206/#207/#208/#209 указаны для осей X/Y/Z/A/B/C/Xs/Ys. Нажмите G на экране диагностики, чтобы обнулить заданные и измеренные положения и сбросить аварию.
Параметр 209a/209b/209c
6th axis feedback stop alarm error (pulse) / 7th axis feedback stop alarm error (pulse) / 8th axis feedback stop alarm error (pulse) — То же соответственно для шестой, седьмой, восьмой осей (импульсы): >1.
Параметр 210/211/212/213/214
X axis feedback electronic gear numerator / Y axis feedback electronic gear numerator / Z axis feedback electronic gear numerator / 4th axis feedback electronic gear numerator / 5th axis feedback electronic gear numerator — Числитель электронной передачи обратной связи соответственно осей X, Y, Z, четвёртой, пятой. Автоматический расчёт: L — шаг винта (мкм), M — число линий энкодера.
числитель электронной передачи обратной связи оси X [для автоматического расчёта: L — шаг винта (мкм), M — число линий энкодера]. Для систем с обратной связью по положению задаёт числитель электронной передачи. Альтернативный ввод: L[шаг]M[линии], например L6000M2500 для винта с шагом 6 мм и энкодера на 2500 линий. #210/#211/#212/#213/#214 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Важные примечания:
- Формат
LxxxxMxxxxтребует предварительной настройки числителя и знаменателя электронной передачи для всех осей. - Настройка обязательна при последовательной связи с абсолютными энкодерами.
Параметр 214a/214b/214c
6th axis feedback electronic gear numerator / 7th axis feedback electronic gear numerator / 8th axis feedback electronic gear numerator — То же соответственно для шестой, седьмой, восьмой осей; автоматический расчёт по L и M.
Параметр 215
X axis feedback electronic gear denominator — Знаменатель электронной передачи обратной связи оси X; автоматический расчёт по L и M.
знаменатель электронной передачи обратной связи оси X [для автоматического расчёта: L — шаг винта (мкм), M — число линий энкодера]. Для систем с обратной связью по положению задаёт знаменатель электронной передачи. Альтернативный ввод: L[шаг]M[линии], например L6000M2500 для винта с шагом 6 мм и энкодера на 2500 линий. #215/#216/#217/#218/#219 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Параметр 216–219
Y axis feedback electronic gear denominator / Z axis feedback electronic gear denominator / 4th axis feedback electronic gear denominator / 5th axis feedback electronic gear denominator — Знаменатель электронной передачи обратной связи соответственно осей Y, Z, четвёртой, пятой; автоматический расчёт по L — шагу винта (мкм) и M — числу линий энкодера.
Параметр 219a/219b/219c
6th axis feedback electronic gear denominator / 7th axis feedback electronic gear denominator / 8th axis feedback electronic gear denominator — То же соответственно для шестой, седьмой, восьмой осей.
Параметр 300
Feed axis absolute encoder motor — Оси с двигателем и абсолютным энкодером: X-D2, Y-D3, Z-D4, A-D5, B-D6, C-D7, XS-D8, YS-D9; 0 — нет, 1 — да.
настройка двигателей осей подачи с абсолютными энкодерами [X-D2,Y-D3,Z-D4,A-D5,B-D6,C-D7,XS-D8,YS-D9,0=No,1=Yes]. Для систем, поддерживающих двигатели с абсолютными энкодерами.
Параметр 300 задаёт оси, использующие абсолютные энкодеры.
#301— адрес памяти младших 16 бит числа оборотов (например,92).#302— адрес памяти старших 16 бит положения в пределах оборота (например,91).#303— адрес памяти младших 16 бит положения в пределах оборота (например,90). Критические примечания. Система подключается к приводам черезCN13 RS485по следующему протоколу:
- Адреса станций RS485:
1=X,2=Y,3=Z,4=4-я ось,5=5-я ось,6=6-я ось,7=7-я ось,8=8-я ось. - Параметры RS485:
19200 бод,8бит данных,1стоповый бит, форматRTU, нечётная чётность. (I) Настройка абсолютной системы с приводом Delta Параметры ЧПУ для привода Delta:
P301(младшие 16 бит числа оборотов):102(соответствует адресу0x66параметра DeltaP0-51).P302(старшие 16 бит положения в пределах оборота):104(адрес0x68параметра DeltaP0-52).P303(младшие 16 бит положения в пределах оборота):-98(отрицательное значение адреса0x62параметра DeltaP0-49).P304-P308(импульсы на оборот дляX/Y/Z/A/B/C/Xs/Ys):1280000. Параметры сервопривода Delta:Параметр Delta Значение P3-00Номер станции ( 1–8для осейX–Ys)P3-012P3-028P3-030P3-040P3-051P3-070P2-691P2-702(II) Настройка шинной системы с приводом Maxsine Параметры ЧПУ для привода Maxsine:
P304-P308(импульсы на оборот):65536.- Если шаг винта отличается от
10 мм, задайте передаточное отношение электронной передачи в приводе Maxsine (P029-P033). Число отсчётов энкодера на оборот должно соответствовать фактическому шагу винта. Параметры сервопривода Maxsine, связанные с шиной:
P300: номер станции.P304:0=Normal,1=Bus mode; установить1.P306:2.P307:0=Incremental,1=Absolute; установить1.P027/P028: передаточное отношение; произведение должно соответствовать разрешению энкодера. Для 17-битного энкодера:P027=8192,P028=16. Примечание: после изменений сохраните их с помощьюE-SETи выключите, затем вновь включите питание. Настройка привода Maxsine:
- При наличии батареи для многооборотного энкодера установите параметр
90равным1и выполните инициализацию функциейFn36. - Нарезание резьбы: коэффициенты усиления по умолчанию поддерживают нарезание резьбы только при
1000 об/мин. Для2000 об/минизменитеP005(первый коэффициент усиления контура скорости) иP009(первый коэффициент усиления контура положения):
- Ось
X: с40до80 Гци с40до80 1/ссоответственно. - Ось
Z: с40до100 Гци с40до100 1/ссоответственно.
Параметр 301
Absolute encoder multi-turn low 16bit memory address — Адрес памяти младших 16 бит многооборотного значения абсолютного энкодера.
Параметр 302
Absolute encoder single-turn high 16bit memory address — Адрес памяти старших 16 бит однооборотного значения абсолютного энкодера.
Параметр 303
Absolute encoder single-turn low 16bit memory address — Адрес памяти младших 16 бит однооборотного значения абсолютного энкодера.
Параметр 304–308
X axis absolute encoder pulses/rev / Y axis absolute encoder pulses/rev / Z axis absolute encoder pulses/rev / 4th axis absolute encoder pulses/rev / 5th axis absolute encoder pulses/rev — Число импульсов абсолютного энкодера за оборот соответственно осей X, Y, Z, четвёртой, пятой.
число импульсов абсолютного энкодера оси X на оборот. Для систем с двигателями с абсолютными энкодерами задаёт число импульсов на оборот оси X. Для 17-битного энкодера установить 131072. #304/#305/#306/#307/#308 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Параметр 308a/308b/308c
6th axis absolute encoder pulses/rev / 7th axis absolute encoder pulses/rev / 8th axis absolute encoder pulses/rev — То же для шестой, седьмой, восьмой осей.
Параметр 309–313
X axis absolute encoder distance/rev (nm) / Y axis absolute encoder distance/rev (nm) / Z axis absolute encoder distance/rev (nm) / 4th axis absolute encoder distance/rev (nm) / 5th axis absolute encoder distance/rev (nm) — Перемещение за оборот абсолютного энкодера соответственно осей X, Y, Z, четвёртой, пятой (нм).
перемещение оси X за оборот абсолютного энкодера (нм). Для систем с абсолютными энкодерами задаёт изменение координаты оси X за оборот в нанометрах. Отрицательное значение меняет направление счёта. Пример: винт с шагом 4 мм и прямым приводом — 4000000 или -4000000. #309/#310/#311/#312/#313 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Параметр 313a/313b/313c
6th axis absolute encoder distance/rev (nm) / 7th axis absolute encoder distance/rev (nm) / 8th axis absolute encoder distance/rev (nm) — То же для шестой, седьмой, восьмой осей (нм).
Параметр 314–318
X axis absolute encoder multi-turn offset / Y axis absolute encoder multi-turn offset / Z axis absolute encoder multi-turn offset / 4th axis absolute encoder multi-turn offset / 5th axis absolute encoder multi-turn offset — Многооборотное смещение абсолютного энкодера соответственно осей X, Y, Z, четвёртой, пятой; введите E для очистки.
многооборотное смещение абсолютного энкодера оси X [введите E для очистки]. Задаёт многооборотное смещение. Ввод E очищает многооборотные данные для устранения переполнения координаты. #314/#315/#316/#317/#318 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Параметр 318a/318b/318c
6th axis absolute encoder multi-turn offset / 7th axis absolute encoder multi-turn offset / 8th axis absolute encoder multi-turn offset — То же для шестой, седьмой, восьмой осей; E — очистка.
Параметр 319
Absolute encoder drive current/speed/torque (284/283/435) 16bit — Адрес 16-битной памяти тока/скорости/момента привода абсолютного энкодера (284/283/435).
16-битный адрес памяти тока/скорости/момента привода абсолютного энкодера (284/283/435).
Параметр 320–324
X axis absolute encoder distance/rev denominator / Y axis absolute encoder distance/rev denominator / Z axis absolute encoder distance/rev denominator / 4th axis absolute encoder distance/rev denominator / 5th axis absolute encoder distance/rev denominator — Знаменатель перемещения за оборот абсолютного энкодера соответственно осей X, Y, Z, четвёртой, пятой.
знаменатель перемещения оси X за оборот абсолютного энкодера. Для систем с абсолютными энкодерами задаёт знаменатель расчёта координатного перемещения: перемещение за оборот = #309/#320. Пример: винт с шагом 4 мм и понижение 3:1 — #309=4000000, #320=3. #320/#321/#322/#323/#324 указаны для осей X/Y/Z/A/B/C/Xs/Ys.
Параметр 324a/324b/324c
6th axis absolute encoder distance/rev denominator / 7th axis absolute encoder distance/rev denominator / 8th axis absolute encoder distance/rev denominator — То же для шестой, седьмой, восьмой осей. Сетевые функции
Параметр 350
Network — Сеть: 0 — выключена, 1 — включена, 8 — автозапуск после включения питания.
сеть [0=Off, 1=On, 8=Auto-start at Power-on]. Настраивает сетевые функции с помощью P350-P354: 0 — выключено, 1 — включено, 8 — автоматический запуск при включении питания.
Параметр 351
Gateway IP address — IP-адрес шлюза.
IP-адрес шлюза. Рекомендуется, чтобы первые три октета совпадали с локальной сетью; пример: 192.168.1.1.
Параметр 352
Local IP address — Локальный IP-адрес.
локальный IP-адрес. IP-адрес системы; пример: 192.168.1.103.
Параметр 353
Local MAC address — Локальный MAC-адрес.
локальный MAC-адрес. Уникальный физический адрес; пример: 255:255:255:1.
Параметр 354
Network server IP address — IP-адрес сетевого сервера.
IP-адрес сетевого сервера. IP-адрес ПК/сервера; пример: 192.168.1.13.
Функция USB WiFi (поддерживаются только адаптеры EP-N8508GS/BL-LW05-AR5). Настройка через ES File Explorer на Android:
- Установите
ES File Explorer. - Откройте
Network → Remote Manager → Settings. - Установите порт
3721/2121/2221. - В качестве корневого каталога выберите внутреннюю память.
- Разрешите анонимный вход.
- Выберите кодировку
GBKдля предотвращения искажения китайских символов. - Запустите
Remote Manager; показанный IP-адрес введите вP361. Настройка мобильной точки доступа: - Создайте собственную точку доступа в
ES Explorer. - Настройте
SSIDи пароль. - Введите учётные данные в
P362/P363. - Перезапустите
Remote Manager; обновитеP561, указав новый IP-адрес. Доступ к FTP-серверу: - В каталоге программ нажмите
N(либоShift+N/ клавишу быстрого доступа вместе сNдля комбинированных клавиш). - Для выхода нажмите
NилиF6. Возможности FTP: прямой просмотр каталогов ПК/телефона, выборочная передача файлов, анонимный вход (оставьтеP365/P366пустыми) или вход с учётными данными. Приоритеты сетевых подключений: при одновременном подключении WiFi и Ethernet приоритет имеет WiFi. WiFi поддерживает передачу файлов только с Android; проводная сеть — только с ПК.
Параметр 361
WiFi hotspot FTP server IP — IP-адрес FTP-сервера точки доступа Wi-Fi; пример: 192.168.2.206.
IP-адрес FTP-сервера точки доступа WiFi [введите значение мобильного FTP-сервера; пример: 192.168.2.206].
Параметр 362/363
WiFi hotspot username / WiFi hotspot password — Имя пользователя/пароль точки доступа Wi-Fi. имя пользователя точки доступа WiFi. пароль точки доступа WiFi.
Параметр 364
WiFi hotspot — Точка доступа Wi-Fi: 8 — включена, другие значения — выключена.
точка доступа WiFi [8=Enabled, другие значения — Disabled].
Параметр 365/366
FTP username / FTP password — Имя пользователя/пароль FTP. имя пользователя FTP. пароль FTP.
Параметр 500
Machine factory serial number — Заводской серийный номер станка.
Параметр 501
Interface color invert — Инверсия цветов интерфейса: 1 — обычный режим, белый фон; 8 — инверсия, чёрный фон.
Параметр 601
One-key stepper definition — Назначение одной клавиши для шагового привода. настройка шаговых приводов одной командой. Устанавливает текущие параметры на заводские значения для шаговых двигателей, если на станке используются шаговые приводы. Главным образом изменяет параметры, связанные со скоростью, с учётом характеристик шаговых двигателей. Обычно применяется при первоначальной наладке станка.
Параметр 602
One-key servo definition — Назначение одной клавиши для сервопривода. настройка сервоприводов одной командой. Устанавливает текущие параметры на заводские значения для серводвигателей, если на станке используются сервоприводы. Главным образом изменяет параметры, связанные со скоростью, с учётом характеристик сервоприводов. Обычно применяется при первоначальной наладке станка.
Параметр 900
Custom machining parameter dialog — Пользовательское окно параметров обработки: 1 — недействительно, 4 — частичное, 8 — полное.
Параметр 901
Homing axis sequence (>9) — Последовательность возврата осей в референтную точку (>9): шесть цифр; 1/2/3/4/5=X/Y/Z/A/B, последняя цифра 0.
последовательность возврата осей в исходную точку (>9) [6 цифр: первые 5 цифр — 1/2/3/4/5 для X/Y/Z/A/B, последняя цифра — 0]. Задаёт последовательность возврата осей при автоматическом возврате. Пример: 321450 = Z→X→Y→A→B.
Параметр 910
M18/M22/M24/M28 input as G31/G311 high-speed input — Использование входов M18/M22/M24/M28 как высокоскоростных входов G31/G311: 1 — высокоскоростные.
назначение входов M18/M22/M24/M28 высокоскоростными для команд G31/G311 [1=High-Speed Input].
Параметр 911
Enable M18=teach, M24=midpoint record, M28=endpoint record — Назначение M18 — обучение, M24 — запись средней точки, M28 — запись конечной: 1 — включено, 0 — выключено.
включение функций M18=Teaching, M24=Midpoint Record, M28=Endpoint Record [1=Enable, 0=Disable].
Параметр 912
Reset output interface on reset key — Сброс выходного интерфейса по Reset: 1 — сбросить, 0 — нет.
сброс выходных интерфейсов при нажатии клавиши Reset [1=Reset, 0=No Reset].
Параметр 994/995/996
CNC system serial number / Machine serial number / Custom serial number — Серийный номер соответственно системы ЧПУ, станка и пользовательский серийный номер.
3.7.6 Coordinate
Эти параметры поддерживают несколько систем координат: шесть систем координат детали (G54-G59) и одну машинную систему координат (G53).
В программе обработки можно использовать одну или несколько систем координат детали. Их начало можно менять: значения параметров представляют положение начала каждой системы координат (нулевой точки) в машинной системе координат. Для G54-G59 допускается настройка 54 систем координат детали.
В интерфейсе настройки систем координат можно изменить положение начала каждой из 54 систем в машинных координатах.
Общее изменение систем координат детали G54-G59 через окно изменения смещения:
Axxx— общее смещение всех систем координат по указанной оси. Пример:A12.5сдвигает все системы по текущей оси на+12,5 мм.E— очистка текущего смещения;Exxx— задание абсолютного значения смещения.EA— очистка всех смещений по указанной оси;EAxxx— задание абсолютного смещения по текущей оси для всех систем.EALL, введённое в поле координаты любой осиX, очищает все смещения по всем осям во всех системах координат. Примечание для шинного контроллера: поддерживаются 54 системы координат детали:G54-G59иG54.1-G54.48.
Параметр 1-0
current group number of user coordinate system — номер текущей группы пользовательских систем координат [G54-G59].
Для параметров ниже исходник указывает ввод приращения, а префикс E — ввод абсолютного значения.
Параметр 1-1
X of user coordinate system G54-G59(mm) — координата оси X в пользовательской системе координат G54-G59 (мм); ввод приращения, E — абсолютное значение.
координата оси X в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-2
Y of user coordinate system G54-G59(mm) — координата оси Y в пользовательской системе координат G54-G59 (мм); ввод приращения, E — абсолютное значение.
координата оси Y в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-3
Z of user coordinate system G54-G59(mm) — координата оси Z в пользовательской системе координат G54-G59 (мм); ввод приращения, E — абсолютное значение.
координата оси Z в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-4
A of user coordinate system G54-G59(degree) — координата оси A в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси A в пользовательской системе координат G54 (градусы); ввод приращения, E — абсолютное значение.
Параметр 1-5
B of user coordinate system G54-G59(degree) — координата оси B в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси B в пользовательской системе координат G54 (градусы); ввод приращения, E — абсолютное значение.
Параметр 1-6
C of user coordinate system G54-G59(degree) — координата оси C в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси C в пользовательской системе координат G54 (градусы); ввод приращения, E — абсолютное значение.
Параметр 1-7
XS of user coordinate system G54-G59(degree) — координата оси XS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси XS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-8
YS of user coordinate system G54-G59(degree) — координата оси YS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси YS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-9
ZS of user coordinate system G54-G59(degree) — координата оси ZS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
Параметр 1-10
AS of user coordinate system G54-G59(degree) — координата оси AS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
Параметр 1-11
BS of user coordinate system G54-G59(degree) — координата оси BS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси X в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 1-12
CS of user coordinate system G54-G59(degree) — координата оси CS в пользовательской системе координат G54-G59 (градусы); ввод приращения, E — абсолютное значение.
координата оси Y в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-0
current group number of user coordinate system — номер текущей группы пользовательских систем координат [G54.1-G54.48].
Параметр 2-1
X of user coordinate system G54.1-G54.48(mm) — координата оси X в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-2
Y of user coordinate system G54.1-G54.48(mm) — координата оси Y в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-3
Z of user coordinate system G54.1-G54.48(mm) — координата оси Z в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-4
A of user coordinate system G54.1-G54.48(degree) — координата оси A в пользовательской системе координат G54.1-G54.48 (градусы); ввод приращения, E — абсолютное значение.
Параметр 2-5
B of user coordinate system G54.1-G54.48(degree) — координата оси B в пользовательской системе координат G54.1-G54.48 (градусы); ввод приращения, E — абсолютное значение.
Параметр 2-6
C of user coordinate system G54.1-G54.48(degree) — координата оси C в пользовательской системе координат G54.1-G54.48 (градусы); ввод приращения, E — абсолютное значение.
Параметр 2-7
XS of user coordinate system G54.1-G54.48(mm) — координата оси XS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-8
YS of user coordinate system G54.1-G54.48(mm) — координата оси YS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-9
ZS of user coordinate system G54.1-G54.48(mm) — координата оси ZS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-10
AS of user coordinate system G54.1-G54.48(mm) — координата оси AS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-11
BS of user coordinate system G54.1-G54.48(mm) — координата оси BS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 2-12
CS of user coordinate system G54.1-G54.48(mm) — координата оси CS в пользовательской системе координат G54.1-G54.48 (мм); ввод приращения, E — абсолютное значение.
Параметр 8a
ZS of user coordinate system G54(mm) — координата оси ZS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 8b
AS of user coordinate system G54(mm) — координата оси AS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 8c
BS of user coordinate system G54(mm) — координата оси BS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 8d
CS of user coordinate system G54(mm) — координата оси CS в пользовательской системе координат G54 (мм); ввод приращения, E — абсолютное значение.
Параметр 13
Z of user coordinate system G55(mm) — координата оси Z в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 14
A of user coordinate system G55(degree) — координата оси A в пользовательской системе координат G55 (градусы); ввод приращения, E — абсолютное значение.
Параметр 15
B of user coordinate system G55(degree) — координата оси B в пользовательской системе координат G55 (градусы); ввод приращения, E — абсолютное значение.
Параметр 16
C of user coordinate system G55(degree) — координата оси C в пользовательской системе координат G55 (градусы); ввод приращения, E — абсолютное значение.
Параметр 17
XS of user coordinate system G55(mm) — координата оси XS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 18
YS of user coordinate system G55(mm) — координата оси YS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 18a
ZS of user coordinate system G55(mm) — координата оси ZS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 18b
AS of user coordinate system G55(mm) — координата оси AS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 18c
BS of user coordinate system G55(mm) — координата оси BS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 18d
CS of user coordinate system G55(mm) — координата оси CS в пользовательской системе координат G55 (мм); ввод приращения, E — абсолютное значение.
Параметр 21
X of user coordinate system G56(mm) — координата оси X в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 22
Y of user coordinate system G56(mm) — координата оси Y в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 23
Z of user coordinate system G56(mm) — координата оси Z в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 24
A of user coordinate system G56(degree) — координата оси A в пользовательской системе координат G56 (градусы); ввод приращения, E — абсолютное значение.
Параметр 25
B of user coordinate system G56(degree) — координата оси B в пользовательской системе координат G56 (градусы); ввод приращения, E — абсолютное значение.
Параметр 26
C of user coordinate system G56(degree) — координата оси C в пользовательской системе координат G56 (градусы); ввод приращения, E — абсолютное значение.
Параметр 27
XS of user coordinate system G56(mm) — координата оси XS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 28
YS of user coordinate system G56(mm) — координата оси YS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 28a
ZS of user coordinate system G56(mm) — координата оси ZS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 28b
AS of user coordinate system G56(mm) — координата оси AS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 28c
BS of user coordinate system G56(mm) — координата оси BS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 28d
CS of user coordinate system G56(mm) — координата оси CS в пользовательской системе координат G56 (мм); ввод приращения, E — абсолютное значение.
Параметр 31
X of user coordinate system G57(mm) — координата оси X в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 32
Y of user coordinate system G57(mm) — координата оси Y в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 33
Z of user coordinate system G57(mm) — координата оси Z в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 34
A of user coordinate system G57(degree) — координата оси A в пользовательской системе координат G57 (градусы); ввод приращения, E — абсолютное значение.
Параметр 35
B of user coordinate system G57(degree) — координата оси B в пользовательской системе координат G57 (градусы); ввод приращения, E — абсолютное значение.
Параметр 36
C of user coordinate system G57(degree) — координата оси C в пользовательской системе координат G57 (градусы); ввод приращения, E — абсолютное значение.
Параметр 37
XS of user coordinate system G57(mm) — координата оси XS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 38
YS of user coordinate system G57(mm) — координата оси YS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 38a
ZS of user coordinate system G57(mm) — координата оси ZS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 38b
AS of user coordinate system G57(mm) — координата оси AS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 38c
BS of user coordinate system G57(mm) — координата оси BS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 38d
CS of user coordinate system G57(mm) — координата оси CS в пользовательской системе координат G57 (мм); ввод приращения, E — абсолютное значение.
Параметр 41
X of user coordinate system G58(mm) — координата оси X в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 42
Y of user coordinate system G58(mm) — координата оси Y в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 43
Z of user coordinate system G58(mm) — координата оси Z в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 44
A of user coordinate system G58(degree) — координата оси A в пользовательской системе координат G58 (градусы); ввод приращения, E — абсолютное значение.
Параметр 45
B of user coordinate system G58(degree) — координата оси B в пользовательской системе координат G58 (градусы); ввод приращения, E — абсолютное значение.
Параметр 46
C of user coordinate system G58(degree) — координата оси C в пользовательской системе координат G58 (градусы); ввод приращения, E — абсолютное значение.
Параметр 47
XS of user coordinate system G58(mm) — координата оси XS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 48
YS of user coordinate system G58(mm) — координата оси YS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 48a
ZS of user coordinate system G58(mm) — координата оси ZS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 48b
AS of user coordinate system G58(mm) — координата оси AS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 48c
BS of user coordinate system G58(mm) — координата оси BS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 48d
CS of user coordinate system G58(mm) — координата оси CS в пользовательской системе координат G58 (мм); ввод приращения, E — абсолютное значение.
Параметр 51
X of user coordinate system G59(mm) — координата оси X в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 52
X of user coordinate system G59(mm) — координата оси X в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 53
X of user coordinate system G59(mm) — координата оси X в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 54
A of user coordinate system G59(degree) — координата оси A в пользовательской системе координат G59 (градусы); ввод приращения, E — абсолютное значение.
Параметр 55
B of user coordinate system G59(degree) — координата оси B в пользовательской системе координат G59 (градусы); ввод приращения, E — абсолютное значение.
Параметр 56
C of user coordinate system G59(degree) — координата оси C в пользовательской системе координат G59 (градусы); ввод приращения, E — абсолютное значение.
Параметр 57
XS of user coordinate system G59(mm) — координата оси XS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 58
YS of user coordinate system G59(mm) — координата оси YS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 58a
ZS of user coordinate system G59(mm) — координата оси ZS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 58b
AS of user coordinate system G59(mm) — координата оси AS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 58c
BS of user coordinate system G59(mm) — координата оси BS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 58d
CS of user coordinate system G59(mm) — координата оси CS в пользовательской системе координат G59 (мм); ввод приращения, E — абсолютное значение.
Параметр 61
X of user coordinate system G54.1(mm) — координата оси X в пользовательской системе координат G54.1 (мм); ввод приращения, E — абсолютное значение.
Параметр 62
Y of user coordinate system G54.1(mm) — координата оси Y в пользовательской системе координат G54.1 (мм); ввод приращения, E — абсолютное значение.
Параметр 63
Z of user coordinate system G54.1(mm) — координата оси Z в пользовательской системе координат G54.1 (мм); ввод приращения, E — абсолютное значение.
Параметр 64
A of user coordinate system G54.1(degree) — координата оси A в пользовательской системе координат G54.1 (градусы); ввод приращения, E — абсолютное значение.
Параметр 65
B of user coordinate system G54.1(degree) — координата оси B в пользовательской системе координат G54.1 (градусы); ввод приращения, E — абсолютное значение.
Параметр 66
C of user coordinate system G54.1(degree) — координата оси C в пользовательской системе координат G54.1 (градусы); ввод приращения, E — абсолютное значение.
Параметр 67
XS of user coordinate system G54.1(mm) — координата оси XS в пользовательской системе координат G54.1 (мм); ввод приращения, E — абсолютное значение.
Параметр 68
YS of user coordinate system G54.1(mm) — координата оси YS в пользовательской системе координат G54.1 (мм); ввод приращения, E — абсолютное значение.
Параметр 71
X of user coordinate system G54.2(mm) — координата оси X в пользовательской системе координат G54.2 (мм); ввод приращения, E — абсолютное значение.
Параметр 72
Y of user coordinate system G54.2(mm) — координата оси Y в пользовательской системе координат G54.2 (мм); ввод приращения, E — абсолютное значение.
Параметр 73
Z of user coordinate system G54.2(mm) — координата оси Z в пользовательской системе координат G54.2 (мм); ввод приращения, E — абсолютное значение.
Параметр 74
A of user coordinate system G54.2(degree) — координата оси A в пользовательской системе координат G54.2 (градусы); ввод приращения, E — абсолютное значение.
Параметр 75
B of user coordinate system G54.2(degree) — координата оси B в пользовательской системе координат G54.2 (градусы); ввод приращения, E — абсолютное значение.
Параметр 76
C of user coordinate system G54.2(degree) — координата оси C в пользовательской системе координат G54.2 (градусы); ввод приращения, E — абсолютное значение.
Параметр 77
XS of user coordinate system G54.2(mm) — координата оси XS в пользовательской системе координат G54.2 (мм); ввод приращения, E — абсолютное значение.
Параметр 78
YS of user coordinate system G54.2(mm) — координата оси YS в пользовательской системе координат G54.2 (мм); ввод приращения, E — абсолютное значение.
Параметр 81
X of user coordinate system G54.3(mm) — координата оси X в пользовательской системе координат G54.3 (мм); ввод приращения, E — абсолютное значение.
Параметр 82
Y of user coordinate system G54.3(mm) — координата оси Y в пользовательской системе координат G54.3 (мм); ввод приращения, E — абсолютное значение.
Параметр 83
Z of user coordinate system G54.3(mm) — координата оси Z в пользовательской системе координат G54.3 (мм); ввод приращения, E — абсолютное значение.
Параметр 84
A of user coordinate system G54.3(degree) — координата оси A в пользовательской системе координат G54.3 (градусы); ввод приращения, E — абсолютное значение.
Параметр 85
B of user coordinate system G54.3(degree) — координата оси B в пользовательской системе координат G54.3 (градусы); ввод приращения, E — абсолютное значение.
Параметр 86
C of user coordinate system G54.3(degree) — координата оси C в пользовательской системе координат G54.3 (градусы); ввод приращения, E — абсолютное значение.
Параметр 87
XS of user coordinate system G54.3(mm) — координата оси XS в пользовательской системе координат G54.3 (мм); ввод приращения, E — абсолютное значение.
Параметр 88
YS of user coordinate system G54.3(mm) — координата оси YS в пользовательской системе координат G54.3 (мм); ввод приращения, E — абсолютное значение.
Параметр 91
X of user coordinate system G54.4(mm) — координата оси X в пользовательской системе координат G54.4 (мм); ввод приращения, E — абсолютное значение.
Параметр 92
Y of user coordinate system G54.4(mm) — координата оси Y в пользовательской системе координат G54.4 (мм); ввод приращения, E — абсолютное значение.
Параметр 93
Z of user coordinate system G54.4(mm) — координата оси Z в пользовательской системе координат G54.4 (мм); ввод приращения, E — абсолютное значение.
Параметр 94
A of user coordinate system G54.4(degree) — координата оси A в пользовательской системе координат G54.4 (градусы); ввод приращения, E — абсолютное значение.
Параметр 95
B of user coordinate system G54.4(degree) — координата оси B в пользовательской системе координат G54.4 (градусы); ввод приращения, E — абсолютное значение.
Параметр 96
C of user coordinate system G54.4(degree) — координата оси C в пользовательской системе координат G54.4 (градусы); ввод приращения, E — абсолютное значение.
Параметр 97
XS of user coordinate system G54.4(mm) — координата оси XS в пользовательской системе координат G54.4 (мм); ввод приращения, E — абсолютное значение.
Параметр 98
YS of user coordinate system G54.4(mm) — координата оси YS в пользовательской системе координат G54.4 (мм); ввод приращения, E — абсолютное значение.
Параметр 101
X of user coordinate system G54.5(mm) — координата оси X в пользовательской системе координат G54.5 (мм); ввод приращения, E — абсолютное значение.
Параметр 102
Y of user coordinate system G54.5(mm) — координата оси Y в пользовательской системе координат G54.5 (мм); ввод приращения, E — абсолютное значение.
Параметр 103
Z of user coordinate system G54.5(mm) — координата оси Z в пользовательской системе координат G54.5 (мм); ввод приращения, E — абсолютное значение.
Параметр 104
A of user coordinate system G54.5(degree) — координата оси A в пользовательской системе координат G54.5 (градусы); ввод приращения, E — абсолютное значение.
Параметр 105
B of user coordinate system G54.5(degree) — координата оси B в пользовательской системе координат G54.5 (градусы); ввод приращения, E — абсолютное значение.
Параметр 106
C of user coordinate system G54.5(degree) — координата оси C в пользовательской системе координат G54.5 (градусы); ввод приращения, E — абсолютное значение.
Параметр 107
XS of user coordinate system G54.5(mm) — координата оси XS в пользовательской системе координат G54.5 (мм); ввод приращения, E — абсолютное значение.
Параметр 108
YS of user coordinate system G54.5(mm) — координата оси YS в пользовательской системе координат G54.5 (мм); ввод приращения, E — абсолютное значение.
Параметр 111
X of user coordinate system G54.6(mm) — координата оси X в пользовательской системе координат G54.6 (мм); ввод приращения, E — абсолютное значение.
Параметр 112
Y of user coordinate system G54.6(mm) — координата оси Y в пользовательской системе координат G54.6 (мм); ввод приращения, E — абсолютное значение.
Параметр 113
Z of user coordinate system G54.6(mm) — координата оси Z в пользовательской системе координат G54.6 (мм); ввод приращения, E — абсолютное значение.
Параметр 114
A of user coordinate system G54.6(degree) — координата оси A в пользовательской системе координат G54.6 (градусы); ввод приращения, E — абсолютное значение.
Параметр 115
B of user coordinate system G54.6(degree) — координата оси B в пользовательской системе координат G54.6 (градусы); ввод приращения, E — абсолютное значение.
Параметр 116
C of user coordinate system G54.6(degree) — координата оси C в пользовательской системе координат G54.6 (градусы); ввод приращения, E — абсолютное значение.
Параметр 117
XS of user coordinate system G54.6(mm) — координата оси XS в пользовательской системе координат G54.6 (мм); ввод приращения, E — абсолютное значение.
Параметр 118
YS of user coordinate system G54.6(mm) — координата оси YS в пользовательской системе координат G54.6 (мм); ввод приращения, E — абсолютное значение.
Параметр 121
X of user coordinate system G54.7(mm) — координата оси X в пользовательской системе координат G54.7 (мм); ввод приращения, E — абсолютное значение.
Параметр 122
Y of user coordinate system G54.7(mm) — координата оси Y в пользовательской системе координат G54.7 (мм); ввод приращения, E — абсолютное значение.
Параметр 123
Z of user coordinate system G54.7(mm) — координата оси Z в пользовательской системе координат G54.7 (мм); ввод приращения, E — абсолютное значение.
Параметр 124
A of user coordinate system G54.7(degree) — координата оси A в пользовательской системе координат G54.7 (градусы); ввод приращения, E — абсолютное значение.
Параметр 125
B of user coordinate system G54.7(degree) — координата оси B в пользовательской системе координат G54.7 (градусы); ввод приращения, E — абсолютное значение.
Параметр 126
C of user coordinate system G54.7(degree) — координата оси C в пользовательской системе координат G54.7 (градусы); ввод приращения, E — абсолютное значение.
Параметр 127
XS of user coordinate system G54.7(mm) — координата оси XS в пользовательской системе координат G54.7 (мм); ввод приращения, E — абсолютное значение.
Параметр 128
YS of user coordinate system G54.7(mm) — координата оси YS в пользовательской системе координат G54.7 (мм); ввод приращения, E — абсолютное значение.
Параметр 131
X of user coordinate system G54.8(mm) — координата оси X в пользовательской системе координат G54.8 (мм); ввод приращения, E — абсолютное значение.
Параметр 132
Y of user coordinate system G54.8(mm) — координата оси Y в пользовательской системе координат G54.8 (мм); ввод приращения, E — абсолютное значение.
Параметр 133
Z of user coordinate system G54.8(mm) — координата оси Z в пользовательской системе координат G54.8 (мм); ввод приращения, E — абсолютное значение.
Параметр 134
A of user coordinate system G54.8(degree) — координата оси A в пользовательской системе координат G54.8 (градусы); ввод приращения, E — абсолютное значение.
Параметр 135
B of user coordinate system G54.8(degree) — координата оси B в пользовательской системе координат G54.8 (градусы); ввод приращения, E — абсолютное значение.
Параметр 136
C of user coordinate system G54.8(degree) — координата оси C в пользовательской системе координат G54.8 (градусы); ввод приращения, E — абсолютное значение.
Параметр 137
XS of user coordinate system G54.8(mm) — координата оси XS в пользовательской системе координат G54.8 (мм); ввод приращения, E — абсолютное значение.
Параметр 138
YS of user coordinate system G54.8(mm) — координата оси YS в пользовательской системе координат G54.8 (мм); ввод приращения, E — абсолютное значение.
Параметр 141
X of user coordinate system G54.9(mm) — координата оси X в пользовательской системе координат G54.9 (мм); ввод приращения, E — абсолютное значение.
Параметр 142
Y of user coordinate system G54.9(mm) — координата оси Y в пользовательской системе координат G54.9 (мм); ввод приращения, E — абсолютное значение.
Параметр 143
Z of user coordinate system G54.9(mm) — координата оси Z в пользовательской системе координат G54.9 (мм); ввод приращения, E — абсолютное значение.
Параметр 144
A of user coordinate system G54.9(degree) — координата оси A в пользовательской системе координат G54.9 (градусы); ввод приращения, E — абсолютное значение.
Параметр 145
B of user coordinate system G54.9(degree) — координата оси B в пользовательской системе координат G54.9 (градусы); ввод приращения, E — абсолютное значение.
Параметр 146
C of user coordinate system G54.9(degree) — координата оси C в пользовательской системе координат G54.9 (градусы); ввод приращения, E — абсолютное значение.
Параметр 147
XS of user coordinate system G54.9(mm) — координата оси XS в пользовательской системе координат G54.9 (мм); ввод приращения, E — абсолютное значение.
Параметр 148
YS of user coordinate system G54.9(mm) — координата оси YS в пользовательской системе координат G54.9 (мм); ввод приращения, E — абсолютное значение.
Параметр 151
X of user coordinate system G54.10(mm) — координата оси X в пользовательской системе координат G54.10 (мм); ввод приращения, E — абсолютное значение.
Параметр 152
Y of user coordinate system G54.10(mm) — координата оси Y в пользовательской системе координат G54.10 (мм); ввод приращения, E — абсолютное значение.
Параметр 153
Z of user coordinate system G54.10(mm) — координата оси Z в пользовательской системе координат G54.10 (мм); ввод приращения, E — абсолютное значение.
Параметр 154
A of user coordinate system G54.10(degree) — координата оси A в пользовательской системе координат G54.10 (градусы); ввод приращения, E — абсолютное значение.
Параметр 155
B of user coordinate system G54.10(degree) — координата оси B в пользовательской системе координат G54.10 (градусы); ввод приращения, E — абсолютное значение.
Параметр 156
C of user coordinate system G54.10(degree) — координата оси C в пользовательской системе координат G54.10 (градусы); ввод приращения, E — абсолютное значение.
Параметр 157
XS of user coordinate system G54.10(mm) — координата оси XS в пользовательской системе координат G54.10 (мм); ввод приращения, E — абсолютное значение.
Параметр 158
YS of user coordinate system G54.10(mm) — координата оси YS в пользовательской системе координат G54.10 (мм); ввод приращения, E — абсолютное значение.
3.7.7 Password
Настройка паролей включает следующие пункты:
Параметр 1
Is enable CNC Co.’s password ? — включить пароль компании-изготовителя ЧПУ? (1 — нет, 0 — да).
Параметр 2
Is enable Machine Co.’s password ? — включить пароль изготовителя станка? (1 — нет, 0 — да). Исходный пароль: NEWNEW.
Параметр 3
Is enable User’s password ? — включить пароль пользователя? (1 — нет, 0 — да). Исходный пароль: KERKER.
Параметр 4
Modify CNC Co.’s password — изменить пароль изготовителя ЧПУ.
Параметр 5
Modify Machine Co.’s password — изменить пароль изготовителя станка.
Параметр 6
Modify User’s password — изменить пароль пользователя.
Параметр 7
system Usage time: (days) — время использования системы (дни).
Параметр 8
Print screen function — функция печати экрана. Версия программного обеспечения. Время.
3.8 Настройка коррекции инструмента
В любом экране нажмите Redeem, чтобы открыть одноимённый интерфейс. Его семь функций: Radius compensation (коррекция радиуса), Redeem, Clear all value (очистить все значения), Clear current value (очистить текущее значение), Measure tool (измерить инструмент), Posit tool (привязать инструмент) и Set (настройка). Им соответствуют клавиши F1-F7. Для возврата в основное меню нажмите Esc.
3.8.1 Коррекция радиуса
В интерфейсе Redeem нажмите F1, чтобы открыть окно коррекции радиуса (Radius compensation). Параметр задаёт используемый радиус закругления вершины инструмента.
Для настройки клавишами ↑/↓ выберите нужный инструмент и нажмите Enter. В появившемся окне введите радиус инструмента и подтвердите клавишей Enter. Клавишей F3 или F4 обнулите коррекцию радиуса соответственно для всех инструментов или текущего инструмента.
Внимание: номер коррекции (Redeem) не обязан совпадать с номером инструмента: любой инструмент может использовать любой номер коррекции. Коррекция радиуса связана с номером коррекции; число записей коррекции радиуса равно числу номеров коррекции.
3.8.2 Коррекция длины
В интерфейсе Redeem нажмите F2, чтобы открыть окно коррекции длины. Параметр служит для изменения применяемой длины или её повторной установки.
Изменение длины: клавишами ↑/↓ выберите номер инструмента, нажмите Enter и в диалоговом окне укажите ось и величину изменения. Ввод 0.05 увеличивает значение на 0.05, ввод -0.05 уменьшает его на 0.05. Нажмите Enter; система пересчитает текущее значение коррекции.
Повторная установка длины: переместите станок в положение, позволяющее измерить координату соответствующего инструмента. Клавишами ↑/↓ выберите его номер, нажмите F5 и в диалоговом окне укажите ось и измеренное по ней значение для детали.
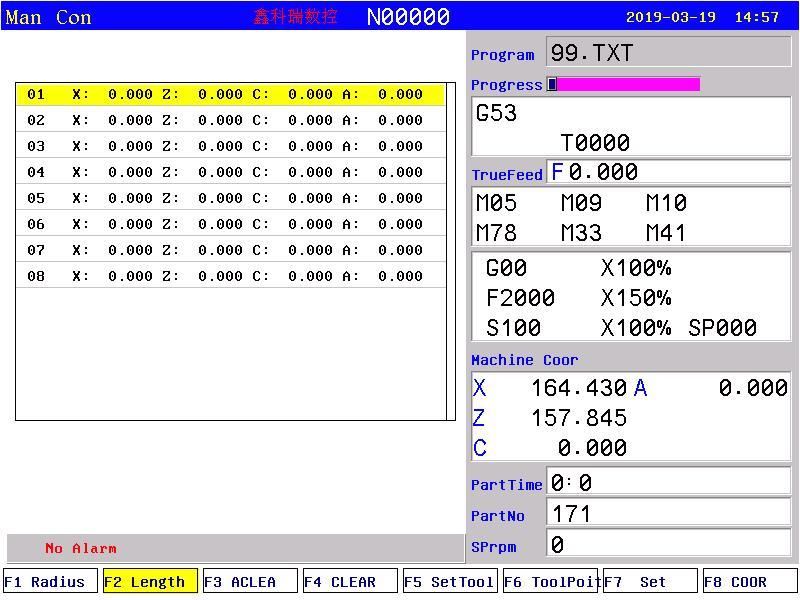
Нажмите Enter. Коррекция длины соответствующей оси будет установлена заново, а система автоматически обновит текущее значение коррекции (Redeem).
Инициализация коррекции длины инструмента: нажмите F3 или F4, чтобы обнулить соответственно все значения коррекции длины либо текущее значение.
3.8.3 Положение вершины инструмента (Posit tool)
В интерфейсе Redeem нажмите F6, чтобы открыть Posit tool. Этот параметр задаёт тип/положение инструмента для коррекции радиуса вершины. Клавишами ↑/↓ выберите номер инструмента, нажмите Enter, введите код соответствующего типа инструмента и подтвердите клавишей Enter. Клавиша F1 обнуляет коды типов всех инструментов.
Пояснение к положению вершины инструмента. При обработке криволинейного контура составить корректную программу только по величине смещения инструмента трудно; функция коррекции инструмента выполняет нужную компенсацию автоматически.
Схема погрешности при обработке контура. Контур детали идёт от верхнего горизонтального участка вниз по вертикальной стенке, затем по наклонной поверхности к нижнему горизонтальному участку. Окружности показывают последовательные положения закруглённой вершины инструмента радиуса R. Между траекториями без коррекции радиуса и с коррекцией у перехода от вертикальной стенки к наклонной поверхности заштрихована область погрешности. На схеме эти две траектории названы траекториями инструмента C; значение буквы C не расшифровано.
A. Условная вершина инструмента. Точка A — воображаемая вершина на пересечении продолжений двух прямых кромок инструмента; центр окружности закругления расположен в стороне от неё. Задать положение A проще, чем фактический центр радиуса закругления. При программировании по условной вершине радиус вершины учитывать в траектории программы не требуется.
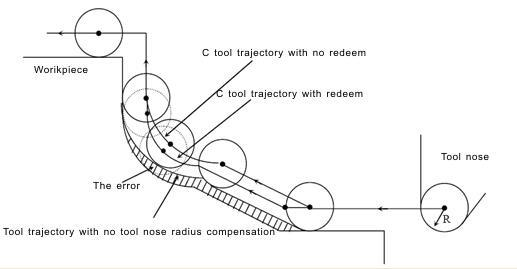
Внимание: для некоторых токарных станков с электрическим возвратом в нуль за начальную точку можно принять стандартную точку (например, центр закругления вершины инструмента). Расстояние от стандартной точки до центра радиуса вершины либо до условной вершины (Posit tool) может служить коррекцией инструмента.
Сравниваются два способа программирования. При первом начальная точка совпадает с центром окружности закругления вершины, показанным на пересечении вспомогательных вертикальной и горизонтальной линий. При втором начальная точка совпадает с условной вершиной A на пересечении вертикальной и горизонтальной прямых; центр окружности расположен выше и правее этой точки. Таким образом, при одинаковой форме вершины два способа задают разные положения начальной точки.
При нахождении резцедержателя в начальной точке задают вертикальное смещение OFX (коррекция по X) и горизонтальное OFZ (коррекция по Z) от стандартной точки до выбранной точки инструмента. В первом способе выбран центр радиуса вершины; во втором — условная вершина. У первого способа начальная точка помещена в центр окружности закругления, у второго — в точку A.
Для программирования по центру радиуса вершины показана траектория из горизонтального участка, нисходящего наклонного участка, второго горизонтального участка и вертикального участка вверх. Без коррекции радиуса центр закругления идёт по программной траектории; его положения обозначены окружностями прямо на её изломах и участках. С коррекцией траектория центра смещена относительно программной так, чтобы закруглённая вершина обрабатывала заданный контур. Начало коррекции отмечено у верхнего конца вертикального участка.
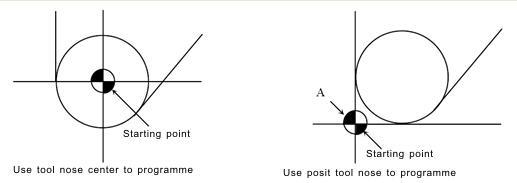
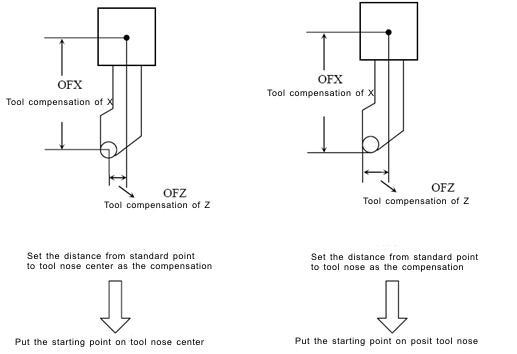
При программировании по условной вершине сравниваются её траектория и программная траектория. Путь идёт слева направо по горизонтали, затем вниз по наклонной, далее по нижней горизонтали и вверх по вертикали. Без коррекции радиуса условная вершина идёт по программной траектории. При включённой коррекции положения закруглённой вершины на горизонтальных и наклонном участках смещаются; начало коррекции отмечено у нижнего конца вертикального участка.
B. Направление условной вершины инструмента. Направление от центра радиуса вершины к условной вершине определяется ориентацией режущего инструмента. Его необходимо задавать вместе со значением коррекции. Для каждого из двух расположений резцедержателя показаны восемь кодов направления:
- Резцедержатель сзади: положительное направление
Xвверх,Zвправо. Для кодов1–4условная вершина (чёрная точка) расположена относительно окружности закругления соответственно справа вверху, слева вверху, слева внизу и справа внизу. Для кодов5–8направление от центра окружности к условной вершине соответственно вправо, вверх, влево и вниз. - Резцедержатель спереди: положительное направление
Xвниз,Zвправо. Для кодов1–4чёрная точка расположена относительно окружности соответственно справа внизу, слева внизу, слева вверху и справа вверху. Для кодов5–8направление от центра окружности к ней соответственно вправо, вниз, влево и вверх.
Для выбора кода учитывают одновременно расположение резцедержателя и положение условной вершины относительно центра закругления; одинаковый номер при переднем и заднем расположении может означать разное направление по оси X.
Если центр радиуса вершины совпадает с начальным положением, используйте код 0 или 9. Номер положения вершины задаётся в параметре инструмента для каждого номера коррекции.
3.8.4 Задание количества инструментов
В интерфейсе Redeem нажмите F7, чтобы открыть окно задания и управления общим количеством инструментов. Учитываются инструменты револьверной головки с электроприводом и резцедержателя.
3.9 Компенсация погрешности ходового винта
В интерфейсе параметров дважды нажмите Parameter, чтобы перейти к настройке компенсации погрешности шага винта.
Компенсация автоматически исправляет влияние погрешности шага винта на точность работы станка. Система хранит таблицу компенсации. При наладке за исходную точку принимают нуль станка, измеряют кривую погрешности винта, по ней строят корректирующую кривую и вводят её значения в параметры. При автоматической работе система применяет компенсацию по этим значениям.
Компенсация задаётся отдельно для каждой оси; для осей X и Z переключение выполняется клавишами F1/F2. Интерфейс компенсации каждой оси содержит два раздела — основные параметры и значения компенсации. Между ними перемещаются клавишами ←/→.
Экран компенсации устроен так: слева таблица с колонками «№», «Координата (мм)» и «Значение (мкм)», под ней основные параметры «Резерв», «Крайняя отрицательная точка», «Крайняя положительная точка», «Коэффициент» и «Интервал (мкм)»; справа — обычная панель состояния станка. В нижнем ряду находятся вкладки осей X/Z/C/A/B, программа проверки, очистка и отмена. Наличие вкладок C/A/B шире текстового указания о переключении X/Z.
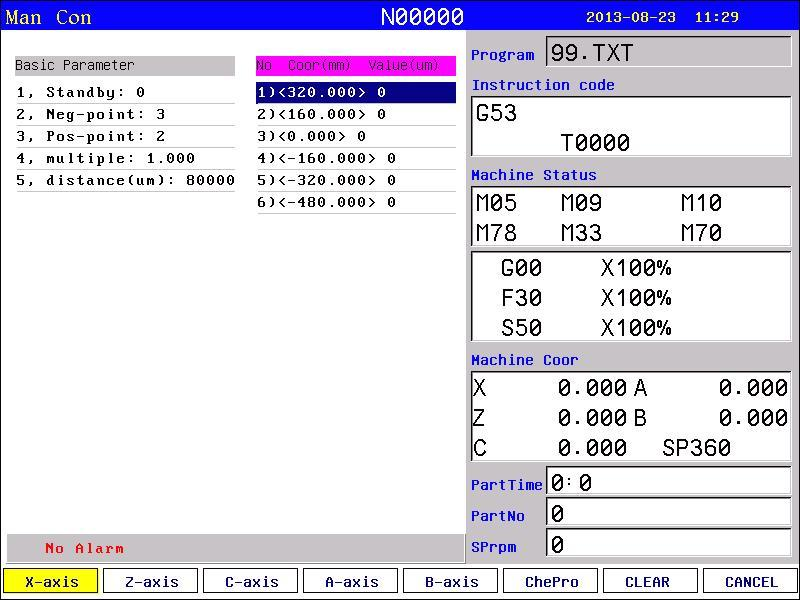
Основные параметры. Клавишами ↑/↓ выберите параметр, нажмите Enter и в диалоговом окне введите основные данные для компенсации погрешности винта соответствующей оси.
Значения компенсации. В этом разделе показаны точки погрешности шага винта и их значения компенсации для каждой оси. Клавишами ↑/↓/PgDn/PgUp выберите точку, нажмите Enter и введите значение её компенсации.
Автоматическое создание программы проверки. Система создаёт программу для проверки компенсации лазерным интерферометром. В интерфейсе шага винта установите основные параметры, нажмите функцию программы проверки и подтвердите создание соответствующей программы клавишей Enter.
Количество точек можно задавать произвольно, но не более 300 для каждой оси. Основные параметры погрешности шага винта каждой оси:
- Резерв.
- Точки проверки при движении назад.
- Точки проверки при движении вперёд.
- Коэффициент компенсации (
Compensation override). - Интервал между точками компенсации (
мкм).
Система автоматически рассчитывает положение точек по основным параметрам. Интервал между точками одной оси постоянен; пользователь вводит значение компенсации для каждой точки. Вводите абсолютное значение относительно исходной точки станка.
Промежуточный график показывает ступенчатую функцию: горизонтальная ось — точка компенсации (Compensation point), вертикальная — величина компенсации (Compensation value), нулевая отметка — Datum point.
Пример 1, линейная ось. Ход от -400 мм до +800 мм, интервал точек 50 мм, номер точки компенсации референтной точки — 40.
Для примера 1 номер крайней точки компенсации в отрицательном направлении рассчитан так: номер референтной точки − отрицательный ход / интервал + 1 = 40−400/50+1=33. Для положительного направления: 40+800/50=56.
Линейная шкала примера идёт от -400 до +800 мм и содержит отметку 0. Машинной координате -400 мм соответствует точка 33, -100 мм — 39, -50 мм — 40, +50 мм — 41, +100 мм — 42, +750 мм — 56. Для промежуточных точек шкала продолжается с шагом 50 мм; в положении 0 выводится значение компенсации.
Параметры в примере напечатаны следующим образом:
- Номер точки компенсации референтной точки:
40. - Номер крайней точки в отрицательном направлении:
30(именно так напечатано в перечне параметров, хотя расчёт и схема дают33). - Номер крайней точки в положительном направлении:
56. - Коэффициент компенсации (
Compensation override):1. - Интервал между точками компенсации:
50000.
Значения таблицы соответствия точек и компенсации, включая пропуск между 49 и 56 на рисунке:
| № точки | 33 | 34 | 35 | 36 | 37 | 38 | 39 | 40 | 41 | 42 | 43 | 44 | 45 | 46 | 47 | 48 | 49 | … | 56 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Значение | +2 | +1 | +1 | -2 | 0 | -1 | 0 | -1 | +2 | +1 | 0 | -1 | -1 | -2 | 0 | +1 | +2 | … | +1 |
График представляет ступенчатую функцию компенсации от машинной координаты. Горизонтальная ось размечена от -400 до +400 мм, вертикальная — от -4 до +4 с нулём в пересечении осей; референтная точка отмечена непосредственно слева от нуля. На отрицательных координатах показаны отрицательные ступени, затем кривая поднимается выше нуля на положительных координатах, опускается ниже нуля около +300 мм и вновь поднимается выше нуля после +400 мм. Таблица выше содержит напечатанные значения точек; из-за расхождения между расчётом 33 и строкой параметров 30 это расхождение нельзя устранять изменением графика или таблицы.
Пример 2, поворотная ось. Перемещение за оборот — 360°, интервал между точками — 45°, номер точки компенсации референтной точки — 60. Номер крайней точки в отрицательном направлении обычно совпадает с номером точки референтной точки. Номер крайней точки в положительном направлении: 60+360/45=68.
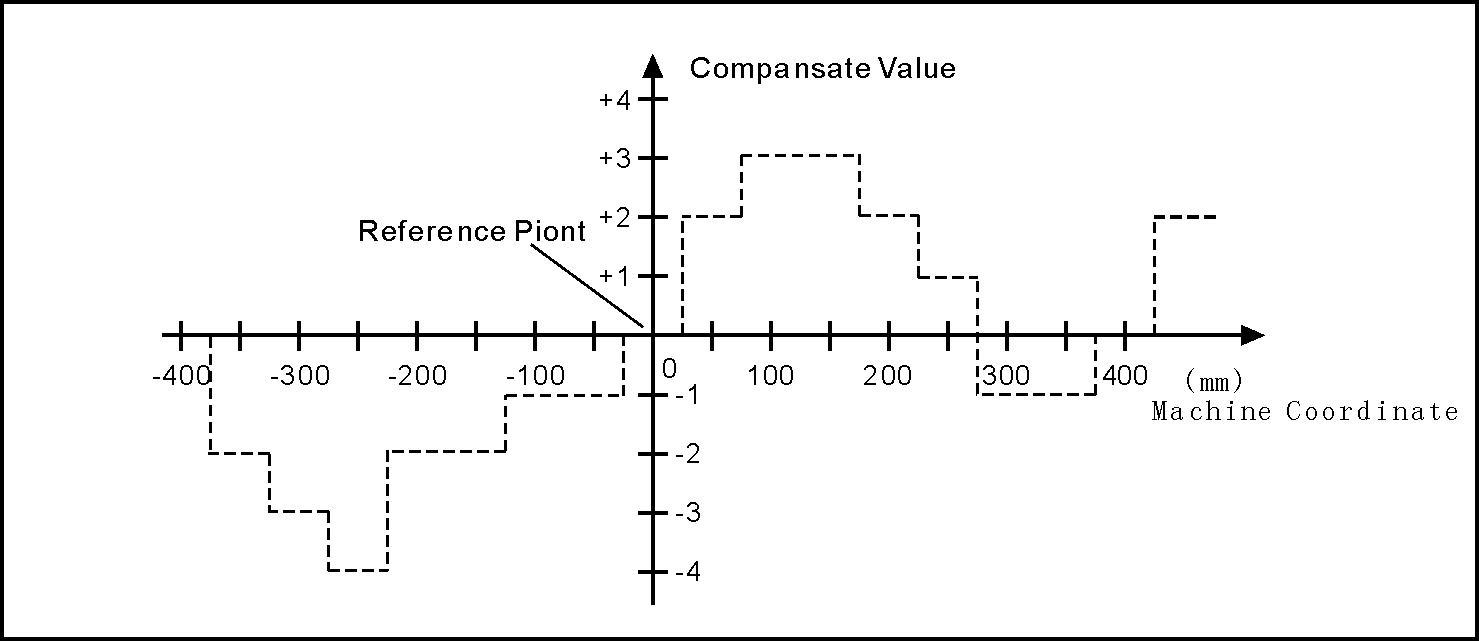
На круговой схеме показано соответствие машинного угла и номера точки: референтная точка 0.0 обозначена звёздочкой; точка 61 расположена у 45.0°, 62 у 90.0°, 63 у 135.0°, 64 у 180.0°, 65 у 225.0°, 66 у 270.0°, 67 у 315.0°, а 68 совмещена с 60 около начала оборота. Стрелка внутри круга задаёт положительное направление (+ ); значения вводятся в малые кружки.
Примечание: если суммарное значение от точки 61 до точки 68 не равно 0, накопленная погрешность шага за оборот отклонится. Поэтому для точек 60 и 68 следует задать одинаковое значение.
Параметры примера:
- Номер референтной точки компенсации:
60. - Номер крайней точки в отрицательном направлении:
60. - Номер крайней точки в положительном направлении:
68. - Процент/коэффициент компенсации (
Compensation percentage):1. - Интервал между точками:
45000.
| № точки | 60 | 61 | 62 | 63 | 64 | 65 | 66 | 67 | 68 | | --- | --- | --- | --- | --- | --- | --- | --- | --- | --- | --- | | Значение | +1 | -2 | +1 | +3 | -1 | -1 | -3 | +2 | +1 |
Нижний график показывает ступенчатое значение компенсации (Compansate Value) в зависимости от машинной координаты (Machine Coordinate, градусы), референтные точки и повторение кривой после 360°.
3.10 Диагностика
В интерфейсе параметров нажмите Diagnosis, чтобы открыть интерфейс диагностики.
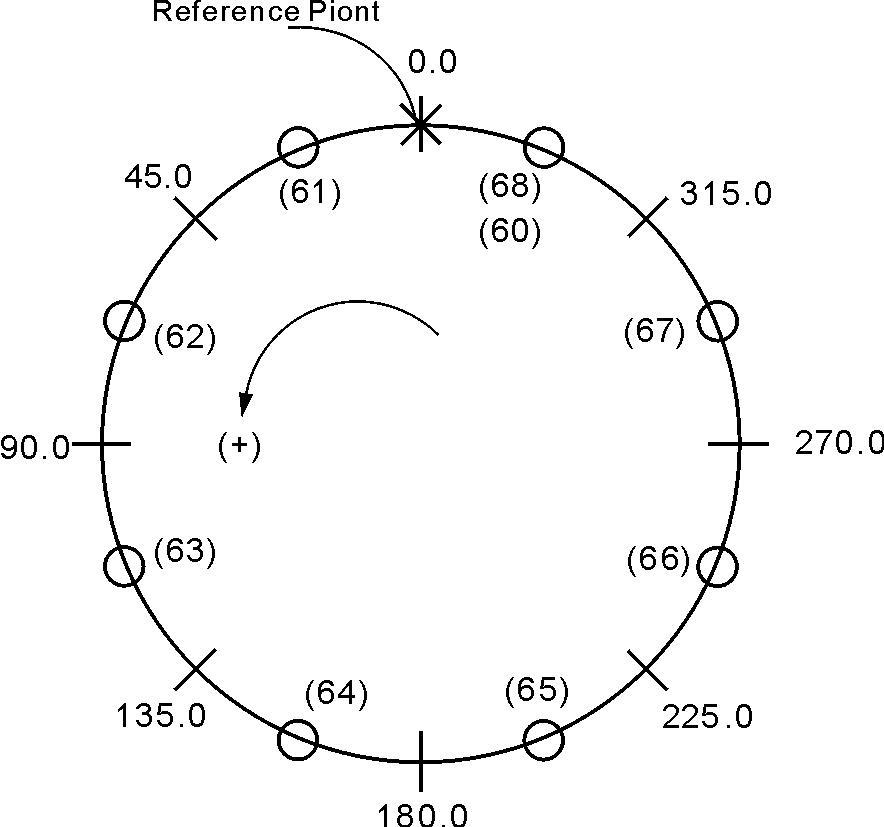
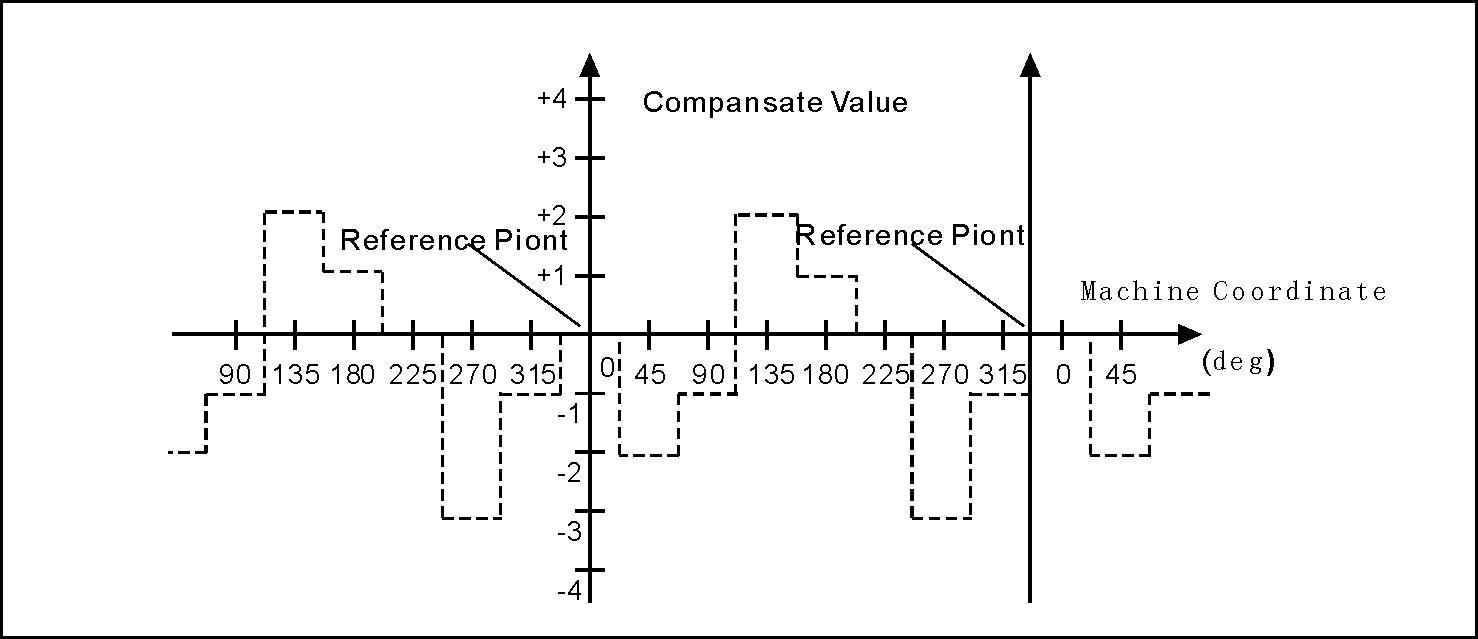
В интерфейсе диагностики системы (System diagnosis interface) показаны входные сигналы (Input signal). Нажмите F2 и используйте ↑/↓ для просмотра состояния входов и выходов; F4 открывает сведения об авариях.
На экране входов слева находится матрица из восьми столбцов и семи строк: X00–X07, X08–X15, X16–X23, X24–X31, X32–X39, X40–X47, X60–X67; у каждого адреса показаны текущее состояние и мнемоника сигнала. В данном примере активны X18, все X24–X31, а также X60–X63, X65 и X67; прочие показанные входы имеют 0. Ниже расположен экран выходов с тем же устройством матрицы для Y00–Y31: все показанные выходы имеют 0. В обоих экранах 1 означает активный сигнал, 0 — неактивный. Справа находятся поля программы, кода команды, состояния станка, машинных координат, времени обработки и счётчика деталей; снизу — кнопки «Вх./вых.», «Аварии», «Сброс» и «Отмена». Мнемоники сигналов в матрицах остаются техническими идентификаторами.
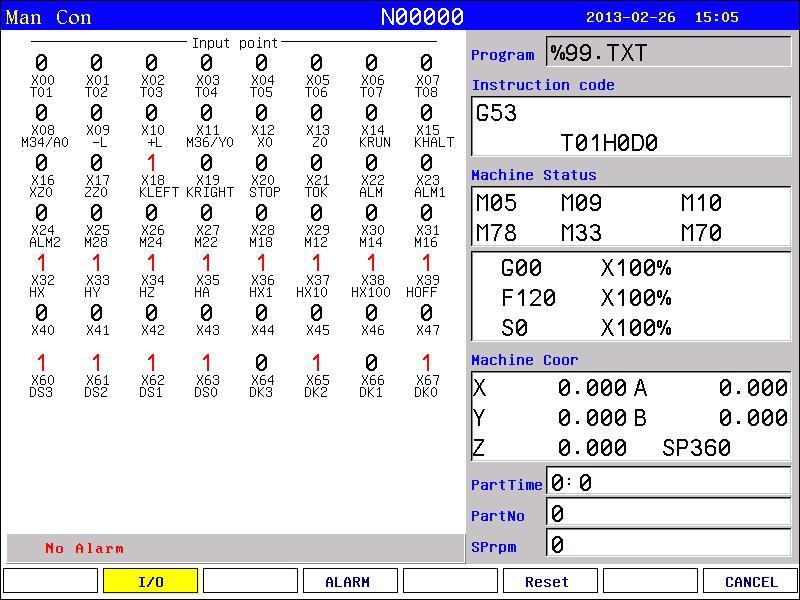
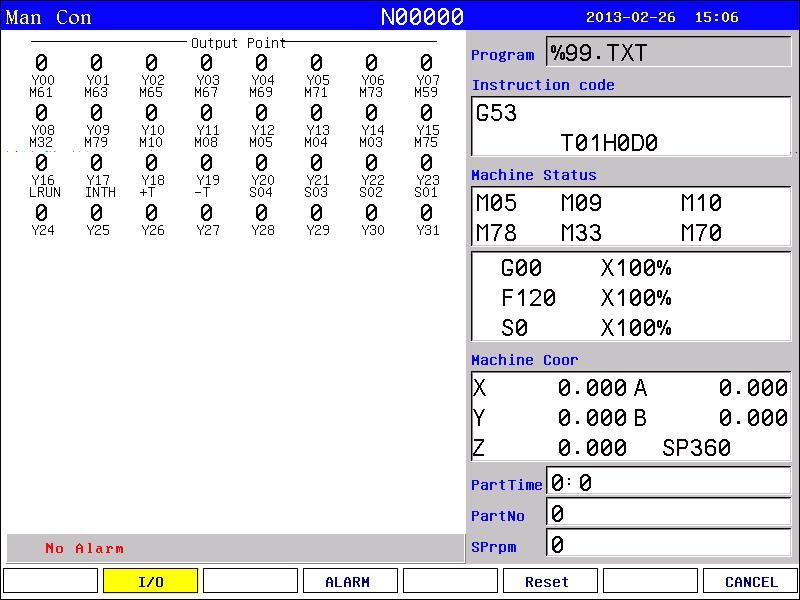
Экран аварийных сообщений (Alarm information interface). Нажмите F4(ALARM). Первая строка экрана показывает число импульсов/отсчётов энкодера шпинделя (number of spindle encoder). Всего сохраняется 10 текущих и исторических сообщений об авариях; более старые удаляются автоматически, так что отображаются только последние 10.
Просмотр и редактирование PLC: в интерфейсе диагностики нажмите F3, чтобы просмотреть лестничную программу PLC, или F5, чтобы изменить её. Во время просмотра и диагностики нажмите S для поиска. После изменения PLC контроллер необходимо перезапустить, чтобы новая программа начала работать. Клавиша R также позволяет применить новую программу PLC без перезапуска; условия выбора между этими действиями не пояснены.
Экран просмотра PLC устроен так: слева отображаются строки лестничной программы с контактами, катушками, адресами X/M, номерами строк 0000–0008 и их состояниями; справа — состояние программы и станка. Под лестничной областью находится подсказка «R — перезагрузить лестничную программу». В нижнем ряду клавиш: F2 — входы/выходы, F3 — схема PLC, F4 — аварии, F5 — правка PLC, F6 — сброс, F8 — отмена. Служебные обозначения внутри лестничной программы, в том числе OForwa и C-RevL, являются частью примера и сохраняются без расшифровки.
3.11 Работа с программами
В любом меню нажмите Program, чтобы перейти к программированию. Управление программами организовано как управление файлами. Объём памяти системы для программ указан как 32M bits; ограничение количества программ не задано. Редактирование выполняется на полном экране.
В центральной части экрана показан список программ; текущая программа выделена инверсией. Клавишами PgUp/PgDn выберите программу и нажмите Enter для её редактирования.
Для функциональных клавиш F1-F7 перечислены пункты: new file/search (новый файл/поиск), copy (копирование), rename (переименование), information (сведения), last grade (папка уровнем выше), USB disc (USB-накопитель), execute program (запуск программы), cancel (отмена). Пунктов восемь при семи названных клавишах; точное соответствие следует проверять по интерфейсу контроллера.
В нижнем ряду экрана показаны восемь действий слева направо: создать/найти, копировать, переименовать, сведения, папка выше, USB-накопитель, запуск и отмена. Над списком находятся заголовок «Файлы и папки системы», текущий каталог /NC и подсказка клавиш P — компиляция, R — приём, T — передача, L — DNC.
3.11.1 Редактирование
Выберите New file/search, чтобы открыть окно ввода имени программы. Если программа с таким именем уже существует, она откроется. Если имени нет, система создаст новый файл.
Имя программы может состоять из цифр, букв или их сочетания. Максимальная длина — 100 bits. Одинаковые имена не допускаются. Создайте новую программу либо выберите существующую и нажмите Enter, чтобы открыть редактор.
Имя программы выводится в левом верхнем углу экрана. Слева находится текст программы, справа — сведения о состоянии станка. При редактировании доступны следующие действия:
В нижнем ряду редактора слева направо доступны компиляция, переход к первой/последней строке, обучение, переход к строке, пустая кнопка без назначения, удаление строки, переключение на следующую страницу функций (>>) и отмена. Над текстом программы указан номер текущей и общее число строк; на образце — № 1 / Всего 27.
- Положение курсора. Клавиши
↑/↓/←/→перемещают курсор по тексту;PgUp— на предыдущую страницу,PgDn— на следующую. - Замена символа. Удалите символ под курсором и введите новый.
- Вставка символа. Введите символ в положении курсора. При вводе буквы перед ней автоматически появляется пробел. Чтобы ввести пробел, сначала введите букву, затем удалите её.
- Удаление символа. Нажмите
Delв положении курсора. - Вставка строки. Нажмите
Enter. Если курсор стоит в первой строке, новая строка вставляется перед текущей; иначе — после неё. - Функции редактирования, первая страница:
F1— компиляция текущей программы.F2— переход к первой или последней строке программы.F3— обучение (teaching), переход к работе с маховиком; текущую координату инструмента можно считать по обозначениямX/Z/Y/C/A/B/F4(All axis).F4— переход к указанной строке.F5— действие не назначено.
Первая страница функций редактора: F6 — удалить текущую строку; F7 — переключить первую/вторую страницу функций; F8 — переключить ввод китайских и других символов.
Вторая страница функций:
| Клавиша | Действие |
|---|---|
F1 |
Удалить программу |
F2 |
Копировать указанную программу |
F3 |
Сортировать программу |
F4 |
Найти указанный символ |
F5 |
Заменить указанный символ |
F6 |
Заменить указанный символ во всём содержимом |
F7 |
Переключить первую/вторую страницу функций |
F8 |
Переключить ввод китайских и других символов |
3.11.2 Копирование
В главном окне программ клавишами ↑/↓ выберите программу и нажмите F2. Введите новое имя в появившемся окне. Будет создана копия с тем же содержимым, но другим именем для изменения или резервного сохранения.
3.11.3 Удаление
Выберите программу клавишами ↑/↓ и нажмите Del. Удаление необратимо; действуйте осторожно.
3.11.4 Переименование
Выберите программу клавишами ↑/↓, нажмите F3 и введите новое имя.
3.11.5 Сведения
Выберите программу клавишами ↑/↓ и нажмите F4, чтобы увидеть её размер и свободное место в системе.
3.11.6 Проверка программы
Выберите программу и нажмите P. Система проверит формат и синтаксис программы и сообщит об обнаруженных ошибках.
3.11.7 Управление папками
В главном окне программ нажмите F1.
Управление папками. Введите имя и нажмите . для создания папки; рядом с именем появится пометка folder. Чтобы открыть папку и создать в ней файл либо другую папку, выберите её и нажмите Enter. Клавиша F5 возвращает к родительской папке. Выберите папку и нажмите Del, чтобы удалить её.
3.11.8 Выбор программы для автоматического выполнения
В главном окне программ выберите программу клавишами ↑/↓ и нажмите F7. Программа будет выбрана, после чего система вернётся к предыдущему экрану.
3.11.9 Обмен программами
Система передаёт файлы через последовательный порт RS232.
Передача: в главном окне программ выберите программу клавишами ↑/↓ и нажмите T, чтобы отправить её в другую систему или на ПК. Клавиша Reset прерывает передачу.
Приём: для приёма программы из другой системы или с ПК файл должен быть текстовым. В главном окне программ нажмите R, введите имя принимаемой программы в диалоговом окне. Клавиша Reset прерывает приём.
Внимание:
- Для передачи программы на ПК используется специальное коммуникационное ПО.
- Скорости передачи на ПК и приёма должны совпадать, иначе обмен не удастся.
- Длина линии
RS232не должна превышать 10 м. - Номер последовательного порта должен совпадать с настройкой системы.
- Программа, подготовленная на ПК, должна быть текстовым файлом.
3.11.10 Работа с USB-накопителем
USB-накопитель служит для обмена файлами параметров и программ с ПК или другой системой, а также для обновления и резервного копирования ПО и параметров системы. Внимание: в имени папки не должно быть пробелов. Подключите накопитель к USB-порту и нажмите F6 в главном окне программ, чтобы открыть интерфейс накопителя; повторное F6 возвращает к системному интерфейсу.
A. Управление программами обработки
Копирование файла или папки с USB-накопителя в систему. Подключите накопитель, в главном окне программ нажмите F6 для просмотра каталога USB. Клавишами ↑/↓ выберите файл или папку и нажмите F4. Введите имя в диалоговом окне и подтвердите Enter. Если в системе есть программа с таким же именем, появится запрос на перезапись файла или папки.
Копирование файла или папки из системы на USB-накопитель. Клавишами ↑/↓ выберите файл или папку, нажмите F6 для перехода к USB, затем F3 для ввода имени. Подтвердите Enter. При совпадении имени появится запрос на перезапись.
Внимание: перед отсоединением USB-накопителя обязательно вернитесь из интерфейса USB к отображению каталога программ системы. Иначе только что скопированные данные будут потеряны. При работе с USB в имени папки не должно быть пробелов.
B. Управление параметрами и системным ПО через USB
Система использует USB для переноса файлов и системного ПО, обновления, а также резервного копирования файлов и параметров.
Копирование параметров и системного ПО с USB в систему (обновление). Подключите накопитель, нажмите Program для входа в главное окно программ и F6 для просмотра файлов на USB. Выберите нужную папку клавишами ↑/↓.
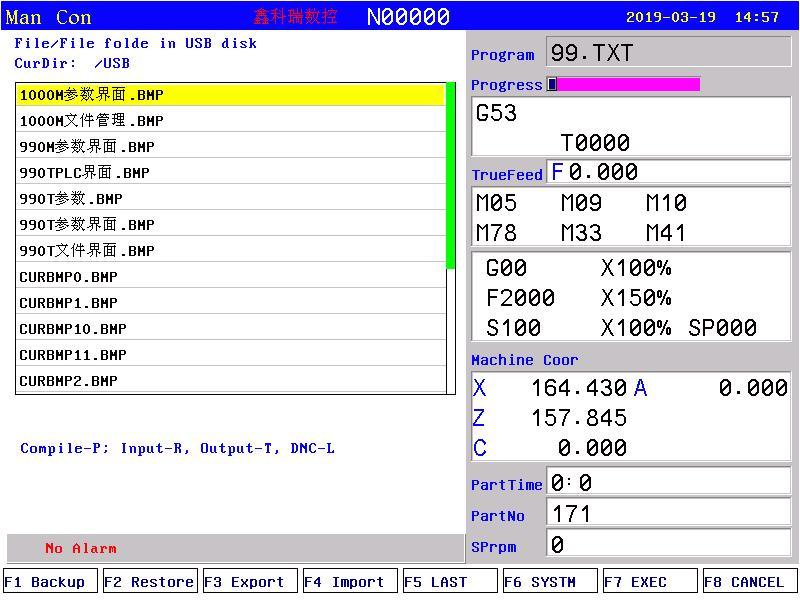
Нажмите Enter, чтобы открыть выбранную папку. При появлении файлов нажмите F2, введите код и подтвердите Enter. Подождите несколько секунд до сообщения об успешном копировании параметров. Нажмите F6, чтобы выйти из интерфейса USB, затем перезапустите систему: она загрузит новые файлы и обновит параметры.
Внимание: параметры лучше хранить в отдельной папке USB-накопителя, чтобы ошибочным действием не повредить системные файлы.
Экспорт или резервное копирование параметров на USB. Подключите накопитель, нажмите Program, затем F6 для просмотра USB-файлов. Нажмите F1, введите код и подтвердите Enter. Через несколько секунд параметры системы будут экспортированы на USB. Нажмите F6 для выхода. Примечание: файлов параметров много — несколько десятков. Для удобства их лучше экспортировать в отдельную пустую папку; её можно заранее создать на ПК и открыть на контроллере перед экспортом.
3.11.11 Преобразование автономного файла в программу G-кода
В каталоге программ выберите файл DXF и нажмите -; система преобразует его в G-код с расширением .CNC. Входной файл должен иметь расширение .DXF или .dxf. См. пользовательские параметры No.400-No402.
При создании G-кода система формирует начальный и конечный блоки в зависимости от наличия файлов HEADXF.TEX (headdxf.txt) и ENDDXF.TXT (enddxf.txt) в текущем каталоге. Внимание: файлы начального и конечного блоков должны находиться в текущем каталоге.
Глава 4. Программирование
Токарный станок с ЧПУ обрабатывает деталь автоматически по заданной программе. Программирование описывает траекторию обработки и вспомогательные действия на языке системы ЧПУ в соответствии с чертежом и требованиями к детали. Правильная программа должна обеспечивать качество детали и рационально использовать возможности станка. В этой главе приведены команды ЧПУ и порядок их применения.
4.1 Координаты программы
Абсолютное программирование задаёт координаты в установленной абсолютной системе координат. Используются адреса X, C/Y, Z, A. Пример: G00 X200 Z300. Если C — поворотная ось, выполнение программирования с адресом C происходит «по кратчайшему пути» (shortcut). Для выбора абсолютного режима также указана команда G990.
Относительное (приращениями) программирование задаёт расстояние и направление от начальной до конечной точки движения. Адреса: U, V, W. Пример: G00 U100 W-200. Для выбора режима приращений также указана команда G991.
Смешанное программирование использует абсолютные координаты и приращения в одном кадре. Пример: G00 X200 W30.
Программирование по диаметру: все координаты оси X задаются значением диаметра. Минимальный программируемый шаг для X/Z — 0.001 мм. Фактическое перемещение оси X при программировании по диаметру — 0.0005 мм; оси Z — 0.001 мм.
4.2 Структура программы
Имя программы обозначает программу обработки. Кадр состоит из номера строки, команды и данных. Пример: N0001 G00 X20 W-300.
Модальная команда сохраняет действие в последующих кадрах. Указано также действие «в этой программе и в будущей программе», но граница между программами не определена. Несколько команд одной функции образуют модальную группу, в которой одновременно действует только одна команда. Например, M03 — вращение шпинделя по часовой стрелке, M04 — против часовой стрелки, M05 — останов шпинделя. Для этой группы исходный модальный режим — M05.
Команды одной модальной группы взаимно исключают друг друга: в каждый момент действует только одна. Режим, выбранный при исходном состоянии, называется исходной модальной командой. Для группы M03/M04/M05 это M05. Немодальная команда действует только в том кадре, где она указана.
4.3 Команды программы
4.3.1 Назначение адресов и диапазоны данных
| Функция | Адрес | Значение | Диапазон |
|---|---|---|---|
| Имя файла | — | Имя программного файла | 0-9,A-Z |
| Номер кадра | N |
Номер строки программы | 0000-9999 |
| Подготовительная функция | G |
Вид и режим операции, например G01/G02 |
00-99 |
| Вспомогательная функция | M |
Вспомогательное действие | 00-99 |
| Инструмент | T |
Смена инструмента | 0000-9999 |
| Первый шпиндель | S |
Частота вращения | 0-99999 |
| Второй шпиндель | SS |
Частота вращения | 0-99999 |
| Подача | F |
Скорость за минуту / за оборот | 1-15000 мм/мин; 0.001-200 мм/об (mm/r) |
| Координаты | XYZABC |
Значения координат; в описании названы оси X C Z A |
±99999.9999 мм |
| Шаг резьбы | F(I) |
F — метрическая, I — дюймовая система |
0.1-1000 мм; 1-99 ниток/дюйм |
| Координаты центра | I K |
Приращения по осям X Z |
±99999.9999 мм |
| Радиус дуги | R |
Радиус дуги / радиус инструмента | 0.001-99999.999 мм |
| Выдержка | P |
Время выдержки G04 |
0.001-65 с |
| Вход в программу | P |
Адрес вызываемого кадра программы | 0000-99999 |
| Число повторов | L |
Число циклов или вызовов подпрограммы; также число заходов многозаходной резьбы | 1-99999, 1-99 |
| Пропуск кадра | / |
Если / стоит перед N, кадр не выполняется |
Другой параметр P9 может отключить функцию |
4.3.2 Таблица команд программы
Origin — исходный режим; Mode — модальная команда. Знак √ отмечает соответствующий столбец.
| Группа | Код | Функция и отметки |
|---|---|---|
| 1 | Основные функции управления | |
| 1 | G00 |
Ускоренное позиционирование в точку |
| 1 | G01 |
Линейная интерполяция |
| 1 | G02 |
Круговая интерполяция по часовой стрелке |
| 1 | G03 |
Круговая интерполяция против часовой стрелки |
| 1 | G32 |
Винтовая интерполяция |
| 1 | G332 |
Винтовая интерполяция G02 |
| 1 | G333 |
Винтовая интерполяция G03 |
| 1 | G31 |
Контроль с пропуском, без аварии (Check jump No alarm) |
| 1 | G311 |
Контроль с пропуском, с аварией (Check jump alarm) |
| 1 | Отметки: G00 — исходный режим. Модальны G00/G01/G02/G03/G32; для G332/G333/G31/G311 отметок модальности нет. |
|
| 1 | G70–G800 |
Команды циклов: G70 — чистовой цикл; G71 — черновое точение цилиндрической поверхности; G72 — черновое торцевое точение; G73 — замкнутый цикл резания; G74 — цикл глубокого сверления с торца; G75 — цикл выборки канавки; G76 — сложный цикл нарезания резьбы; G90 — Circular loop (так подписано в таблице; подробный раздел описывает цилиндрический/конический цикл); G92 — цикл резьбы; G93 — цикл нарезания резьбы метчиком; G94 — торцевой цикл; G22 — цикл программы; G800 — отмена цикла. Все перечисленные строки отмечены в столбце Mode. |
| 1 | G26–G265 |
Переход к начальной точке программы: G26 — все оси; G261 — X; G262 — Y; G263 — Z; G264 — A; G265 — B. В объединённой группе таблицы напечатана одна отметка в столбце Mode, без отдельной отметки у каждого кода. |
| 1 | G61–G615 |
Переход в точку G25: G61 — все оси; G611 — X; G612 — Y; G613 — Z; G614 — A; G615 — B. В столбце Mode у группы стоит одна отметка. |
| 1 | G25 |
G25 — сохранить текущую координату; в столбце Mode стоит √. |
| 1 | G28–M882 |
Возврат в нуль: G28 — все оси; G281 — X; G282 — Y; G283 — Z; G284 — A; G285 — B; M800 — ось C к нулю энкодера шпинделя; M881 — останов оси C, выход M61, контроль входа M22; M882 — останов оси A, выход M63, контроль входа M24. Для объединённой группы возврата в нуль напечатана одна отметка Mode. |
| 1 | G50 |
G50 — задание системы координат и максимальной частоты вращения шпинделя при постоянной скорости резания; Mode: √. |
| 1 | G52 |
G52 — задание частной системы координат детали (part coor system); Origin: √. |
| 1 | G184 |
G184 — задание координат текущего инструмента. |
| 1 | G185 |
G185 — задание координат всех инструментов. |
| 2 | G96/G97 |
Группа 2 — постоянная скорость резания: G96 — постоянная скорость резания (Mode: √); G97 — отмена (Origin: √, Mode: √). |
| 2 | G98/G99 |
Подача: G98 — подача за минуту (Origin: √, Mode: √); G99 — подача за оборот (Mode: √). |
| 2 | G15/G16/C990 |
Режим программирования: G15 — отмена программирования в полярных координатах (Origin: √, Mode: √); G16 — программирование в полярных координатах (Mode: √); C990 — абсолютное программирование (Origin: √, Mode: √). |
| 2 | C991/G21/G20 |
C991 — программирование приращениями (Mode: √); G21 — метрическая система (Origin: √, Mode: √); G20 — дюймовая система (Mode: √). |
| 3 | G04 |
Группа 3 — выдержка: G04 — время выдержки. |
| 4 | G60/G64 |
Группа 4 — режим движения: G60 — останов с ориентированием (Mode: √); G64 — непрерывное прохождение участков (Origin: √, Mode: √). |
| 5 | G40/G41/G42 |
Группа 5 — коррекция инструмента: G40 — отмена коррекции (Origin: √, Mode: √); G41 — инструмент слева от детали (Mode: √); G42 — инструмент справа от детали (Mode: √). |
| 6 | G53–G59 |
Группа 6 — системы координат: G53 — машинная система (Origin: √, Mode: √); G54/G55/G56/G57/G58/G59 — системы координат детали 1/2/3/4/5/6 соответственно; для каждой стоит отметка Mode: √. |
| 7 | M03–M882 |
Группа 7 — шпиндель: M03 — включить вращение по часовой стрелке (CW); M04 — включить вращение против часовой стрелки (CCW); M05 — торможение шпинделя. M7053/M7054 Pxxxx — шпиндель некоторое время вращается по часовой/против часовой стрелки, затем останавливается; время задаётся P в мс. Пример: M7053 P2000; — вращение по часовой стрелке 2 с, затем останов. Коды M203/M204/M205 относятся к вращению второго шпинделя по часовой стрелке, против часовой стрелки и останову в шинном контроллере. M881 — останов оси C, выход M61, контроль M22; M882 — останов оси A, выход M63, контроль M24. Для группы показаны отметка Origin и три отметки Mode; их точное соответствие каждому коду не задано. |
8, охлаждение |
M08/M09 |
Включить/выключить подачу СОЖ. Обе команды модальные; M09 — исходный режим. |
9, патрон |
M10/M11 |
Зажать/разжать патрон. Обе модальные; M10 отмечена как исходная. |
10, задняя бабка |
M79/M78 |
Зажать/разжать. Обе модальные; M78 отмечена как исходная. Примечание: Control M79. |
11, смазка |
M32/M33 |
Включить/выключить смазку. Обе модальные; M33 — исходная. Примечание: Control M32. |
12, Huff |
M59/M58 |
Включить/выключить функцию Huff (назначение не пояснено). Обе модальные; M58 — исходная. Примечание: Control M59. |
| 13 | Группа 13 — пользовательские выходы: | |
| 13 | M61 / M60 |
Пользовательский выход 1: Control M61. |
| 13 | M63 / M62 |
Пользовательский выход 2: Control M63. |
| 13 | M65 / M64 |
Пользовательский выход 3: Control M65. |
| 13 | M67 / M66 |
Пользовательский выход 4: Control M67. |
| 13 | M69 / M68 |
Пользовательский выход 5: Control M69. |
| 13 | M71 / M70 |
Пользовательский выход 6: Control M71. |
| 13 | M73 / M72 |
Пользовательский выход 7: Control M73. |
| 13 | M75/M74 |
Обе команды каждой пары пользовательского выхода помечены как модальные. M75/M74: при выдаче импульсов осью C сервопривод шпинделя выбирает режим управления положением; при запуске M03/M04 система снимает сигнал M75. Примечание: Control M75. |
| 14 | M12–M28xx |
Группа 14 — пользовательские входы. Для каждой пары первая команда проверяет активность, вторая — неактивность: M12/M13 проверяют M12; M14/M15 — M14; M16/M17 — M16; M18/M19 — M18; M28/M29 — M28; M22/M23 — M22; M18xx/M28xx — вход Xxx. Каждая строка в таблице помечена как модальная. |
| 14 | M12 P120/M1810 |
Примечание: M12 P120 — если M12 активен, программа переходит к строке 120. M1810 проверяет активность X10. Условия переходов описаны в разделе команд. |
| 15 | M41–M44 |
Группа 15 — ступени шпинделя: M41/M42/M43/M44 выбирают первую/вторую/третью/четвёртую ступень. Примечание: в таблице повторён пример M12 P120 как переход к строке 120 при выполнении условия. |
| 16 | M97–M99 |
Группа 16 — подпрограммы: M97 — переход; M98 — вызов; M99 — возврат. Для L указан диапазон 1–99; P — номер строки для передачи управления программе. |
| 17 | M87–M20 |
Группа 17 — управление программой: M87 увеличивает счётчик деталей на 1; M188 сохраняет подачу и не возвращается в нуль; M187 сохраняет подачу и возвращается в нуль; M00 — пауза; M01 — условная пауза с проверкой M22; M02 — конец программы; M30 — конец с M05 и M09; M20 — начало цикла. Примечание: если другой параметр P10=0 отключает автоматическое увеличение счётчика, команда M87 увеличивает его на 1. |
| 18 | S/SS |
Группа 18 — шпиндели: S задаёт частоту вращения первого шпинделя, SS — второго. Обе строки помечены как модальные. Диапазоны: S=0-99999, SS=0-99999. |
| 19 | Tab |
Группа 19 — инструмент: формат команды — Tab. a означает выбор инструмента, b — выполнение коррекции (redeem) с номером b; строка помечена как модальная. Диапазон a.b=00-12. Если a=0, смены инструмента нет; если b=0, показывается координата станка (lathe coordinate). |
| 20 | M500–M508 |
Группа 20 — считывание положения абсолютного двигателя: перечислены коды M500–M508. Описания, напечатанные на данной странице: |
| 20 | M500 |
M500 — считать положение абсолютных двигателей всех осей подачи и сбросить текущие координаты станка. |
| 20 | M501 |
M501 — считать положение абсолютного двигателя оси X и сбросить текущую координату станка. |
| 20 | M502 |
M502 — то же для оси Y. |
| 20 | M503 |
M503 — то же для оси Z. |
| 20 | M504 |
M504 — то же для четвёртой оси. |
| 20 | M505–M508 |
Назначение M505, M506, M507 и M508 в видимой строке таблицы не расшифровано; восстанавливать его по последовательности кодов нельзя. |
| 21 | M315–M320 |
Группа 21 — очистка координат детали: M315 — ось A; M316 — B; M317 — X; M318 — Y; M319 — Z; M320 — все оси. |
| 22 | M415–M420 |
Группа 22 — очистка машинных координат: M415 — ось A; M416 — B; M417 — X; M418 — Y; M419 — Z; M420 — все оси. |
| 23 | M133/M135 |
Группа 23 — команды шинного привода: M133 задаёт вращение привода с указанной скоростью; M135 разрешает задание/включение привода. Примеры: M133 X300;; M135 Z0; — выключить привод оси Z; M135 X1; — включить привод оси X. |
| 24 | M100/M101 |
Группа 24 — коэффициент (Ratio): M100 отключает коэффициент, фиксированное значение составляет 100%; M101 включает коэффициент. |
| — | M1xxx |
M1xxx — ожидать включения вспомогательного реле; пример команды — M1076. |
Вспомогательные команды:
M1xxx— ожидать включения вспомогательного реле; пример:M1076означает ожидание включенияM76.M2xxx— ожидать выключения вспомогательного реле. ПримерM1078для ожидания выключенияM76не соответствует форматуM2xxx.M3xxx— включить вспомогательное реле;M3330включаетM330.M4xxx— в описании напечатано «сделать вспомогательное реле активным», но примерM4331выключаетM331. Перевод примера сохранён отдельно от противоречащей ему формулировки.M38xx— включить выход;M3809включаетY09.M48xx— в описании напечатано «сделать выход активным», но примерM4807выключаетY07.M18xx— ожидать включения входаXxx, затем перейти к следующему шагу; пример:M1809ждётX09.M28xx— ожидать выключения входаXxx, затем перейти к следующему шагу; пример:M2807ждёт выключенияX07.M18xx Pxx— если входXxxвключён, перейти дальше; иначе перейти к строкеPxx. Пример:M1809 P234переходит дальше при активномX09, иначе кP234.M28xx Pxx— если входXxxвыключен, перейти дальше; иначе перейти к строкеPxx. Пример:M2807 P456переходит дальше при выключенномX07, иначе кP456.
4.4 Команды программирования и их применение
4.4.1 Правила программирования
- В одном кадре допускаются несколько команд для сокращения программы, но две команды одной группы не должны находиться в одном кадре.
- Порядок команд и параметров в кадре произвольный:
G01 U10 W-30эквивалентноU10 G01 W-30. - Не повторяйте команду в одном кадре.
- Не помещайте в кадр несвязанные параметры и операции.
- Начальный нуль в коде команды можно опустить:
G01/G03→G1/G3. - Команды необязательной точки, начала строки или после смены инструмента должны задаваться в абсолютных координатах. Термин «необязательная точка» не расшифрован.
- Немодальная команда действует только в указанном кадре, например
G61. - Модальная команда действует до появления другой команды той же группы. Пример:
N0000 G01 X300 F100;— действуетG01;N0001 X260;— всё ещёG01;N0002 G00 Z200;— действуетG00,G01более не действует.
4.4.2 Команды
Основные G-команды: G00, G01, G02, G03, G04, G28, G32, G50.
(1) Ускоренное позиционирование (G00). Инструмент перемещается к заданной точке со скоростью G00, установленной параметром. При абсолютном программировании указывают координаты конца кадра; при программировании приращениями — расстояние перемещения.
Формат: G00 X(U)_ Y/C(V)_ Z(W)_ A_.
Адреса X/Y/Z/A обозначают оси движения; значения задают расстояние и направление в абсолютной форме или приращениями. G00 перемещает инструмент к цели по прямой; скорость определяется параметром.
На схеме примера перехода из A в B показаны оси X/Z, диаметр φ20, расстояния 40 по Z и 30 по X. Абсолютная программа: G00 X20 Z0;. Относительная программа: G00 U-60 W-40;.
Внимание: при абсолютном программировании поворотной оси система рассчитывает кратчайший путь; при относительном — движение по заданному приращению. Скорость G00 каждой оси задаётся параметром.
Значение подачи F для G00 не действует. Скорость ускоренного перемещения выбирается клавишей панели из шести ступеней в диапазоне 5–100%. G00 — модальная команда: при повторном перемещении её можно опустить. Допустимая запись: G0.
Внимание: при одновременном ускоренном перемещении осей X и Z убедитесь, что инструмент находится в безопасной зоне, иначе возможно столкновение.
(2) Линейная интерполяция (G01). Применяется для движения одной оси или согласованного движения двух, трёх либо четырёх осей.
Формат: G01 X(U)_ Z(W)_ Y/C(V)_ A_ F_.
Адреса X/Y/Z/A обозначают оси; величины задаются абсолютными координатами или приращениями. Скорость задаётся словом F. Оно модальное и сохраняет действие до следующего задания, поэтому повторять подачу в каждом кадре не нужно.
Схема примера линейной интерполяции из A в B содержит размеры φ40, φ20 и 30. Абсолютная программа: G01 X40 Z-30 F100;. Относительная программа: G01 U20 W-30 F100;. G01 может также перемещать только ось X или только ось Z.
Подачу F для G01 можно изменять регулятором на панели в диапазоне 0–150%.
G01 допускает сокращённую запись G1.
(3) Круговая интерполяция (G02/G03). G02 задаёт обход дуги по часовой стрелке (CW), G03 — против часовой стрелки (CCW). При программировании оси X по диаметру I равен удвоенному приращению от начальной точки до центра дуги по X; при программировании X по радиусу удваивать не нужно. K — приращение от начальной точки до центра по Z. X/Z задают координаты конца дуги. Вместо I/K можно указать радиус R.
Форматы:
G02 X(U)_ Z(W)_ I_ K_ F_;
G03 X(U)_ Z(W)_ I_ K_ F_;
G02 X(U)_ Z(W)_ R_ F_;
G03 X(U)_ Z(W)_ R_ F_;
| Элемент | Адреса | Смысл |
|---|---|---|
| Направление дуги | G02/G03 |
По/против часовой стрелки |
| Конечная точка, абсолютная | X/Z |
Координаты конца в системе координат детали |
| Конечная точка, относительная | U/W |
Расстояние от начала до конца |
| Центр относительно начала | I/K |
Компоненты по X/Z; в таблице I (radius) обозначает направление X |
| Радиус дуги | R |
Заданный радиус |
| Подача | F |
Скорость вдоль касательной к дуге |
Диапазон I/K/R: -99999.999 … +99999.999.
Для переднего резцедержателя положительное направление оси X показано вниз, Z — вправо; для заднего положительное направление X показано вверх, Z — вправо. На сопоставленных верхних и нижних дуговых участках обозначения G02 и G03 при переходе от переднего расположения к заднему меняются местами. Поэтому при выборе направления дуги учитывают фактическое расположение резцедержателя и направление оси X.
Конечную точку дуги задают абсолютными X/Z либо приращениями U/W; последние равны перемещению от начала к концу. Центр определяют I/K, соответствующими осям X/Z: значения задают вектор от начальной точки к центру, либо от конечной точки при speed parameter=+4. Это приращения со знаками по положению центра; I задаёт расстояние, а не радиус. В геометрическом примере начальная точка дуги находится справа вверху от центра, конечная — слева вверху; I — вертикальная составляющая от уровня начальной точки до уровня центра, K — горизонтальная составляющая между центром и начальной точкой.
Центр можно задать радиусом R; если дуга превышает 180°, значение R должно быть отрицательным. Подача F задаёт скорость инструмента по касательной к дуге.
Пример перехода из A в B:
G02 X40 Z-20 I25 K0;    (абсолютные координаты)
G02 U20 W-20 I25 K0;    (приращения)
G02 X40 Z-20 R25;       (радиус)
G02 U20 W-20 R25;       (радиус и приращения)
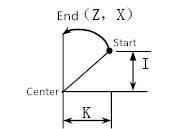
Схема дуги в начале страницы показывает точки A/B/C, оси X/Z, размеры 60 и 20 по Z, φ40 и φ20, радиус R25. Значения I0/K0 можно опустить. Если одновременно заданы I, K и R, действует R, а I/K игнорируются.
Внимание:
- При обработке дугового контура обычно применяют инструмент со скруглённой вершиной. В программе необходимо применять коррекцию радиуса инструмента
G41/G42. Fзадаёт скорость инструмента вдоль дуги резания.
(4) Нарезание резьбы (G32) / многогранная обработка (G809). Система поддерживает прямую, коническую, непрерывную прямую и торцевую резьбу, метрическую и дюймовую, наружную и внутреннюю, а также трапецеидальную резьбу.
- Прямая резьба: задают направление и длину по
Z. - Коническая: задают направления и длины по
X/Z. - Торцевая: задают направление и длину по
X. - Непрерывная: последовательные кадры
G32. - Трапецеидальная: во втором проходе задаётся угловое смещение шпинделя.
- Резьба с переменным шагом: последовательные
G32с шагом в каждом кадре; в начале второго прохода синхросигнал энкодера не проверяется.
Формат: G32 Z(W)_ X(U)_ F(I)_ SP_ P_. G32 — модальная команда. X(U)/Z(W) задают абсолютную конечную координату резьбы либо приращение. Без X(U) режется прямая резьба, без Z(W) — торцевая, с обоими адресами — коническая.
SP(Q) — угол инструмента в начальной точке: 0–360°, единица Q — 0.001°, значение SP по умолчанию 0. P — число граней при многогранной обработке (1–12); двигатель инструмента подключается к импульсному выходу оси A, параметры оси A должны быть настроены.
F — метрический шаг резьбы, диапазон 0.1–1300 мм.
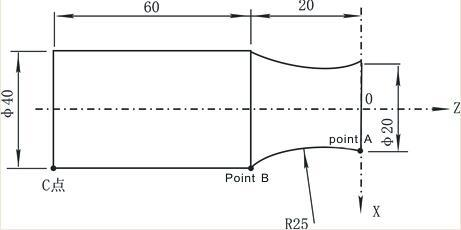
Максимальный шаг резьбы выражен как число линий энкодера шпинделя / 50 мм; для контроллера с обратной связью по положению — число линий / 10 мм. Под «шагом» понимается перемещение продольной оси за один оборот шпинделя. Размерность этой формулы неясна; не используйте её без проверки.
I — число ниток дюймовой резьбы: 1–99 ниток/дюйм; значение связано с числом оборотов шпинделя при продольном перемещении на 1 дюйм (25.4 мм).
Резьбу проходят несколько раз от чернового к чистовому проходу по одной траектории. Каждый проход начинается по сигналу одного оборота энкодера шпинделя, поэтому точка входа на окружности детали остаётся той же. От чернового до чистового прохода частота вращения шпинделя должна оставаться постоянной: её изменение сместит резьбу. Ускорение и замедление в начале и конце прохода дают участок с неверным шагом, поэтому программируемая длина резьбы должна быть больше требуемой длины.
Пример 1 — прямая резьба: шаг 4 мм; участок разгона &1=3 мм (&1≥3 мм), участок замедления &2=1.5 мм (&2≥1.5 мм). Два прохода:
...
G00 U-62.0;
G32 W-74.5 F4.0;
G00 U62;
W74.5;
U-64;        (второй проход: инструмент углублён ещё на 1 мм)
G32 W-74.5;
G00 U64.0;
W74.5;
...
Верхняя схема завершает пример 1 прямой резьбы: показаны оси X/Z, длина 70 мм, размер 30, участки &1 и &2 и расположение начальной точки инструмента.
Пример 2 — нарезание конической резьбы. На схеме указаны длина 40 мм, размеры φ50, φ43, φ14, участки разгона/замедления &1/&2 и направления осей X/Z. Шаг резьбы 3.5 мм; &1=3 мм, &2=1.5 мм. Программа двух проходов начинается так:
G00 X12 Z3.0;
G32 X41.0 Z-41.5 F3.5;
G00 X50;
Z3;
X10;
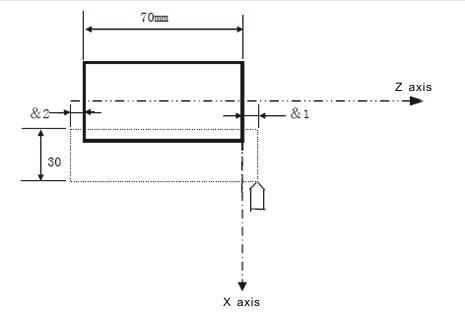
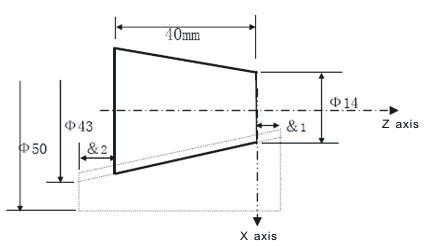
G32 X39 Z-41.5;
G00 X50;
Z3;
...
Если сразу за кадром нарезания резьбы следует ещё один такой кадр, в начале второго кадра сигнал одного оборота не проверяется и движение начинается немедленно. Пример: G32 W-20 F3; — синхросигнал проверяется; следующий G32 W-30 F2; — не проверяется.
Внимание:
- Если передаточное отношение шпинделя и энкодера отличается от
1:1, измените параметры осиP412/P413.P412— число зубьев (не больше числа зубьев энкодера; при превышении требуется согласующая плата изготовителя),P413— число зубьев энкодера. - При нарезании резьбы
Fи регулятор подачи (rate) не действуют. - При нарезании резьбы шпиндель не остановится от команды приостановки; система остановит выполнение только после завершения текущего кадра.
Цикл многогранной обработки G809 требует активных осей A и C.
Формат: G809 X(U)_ Z(W)_ I_ J_ F_ P_, затем возможны кадры X(U)_ Z(W)_. X(U)/Z(W) задают расстояния траектории инструмента; I — количество граней; J — скорость оси C (об/мин); F — скорость движения оси Z (мм/мин). P1 возвращает C в нуль, но не A; P2 возвращает A, но не C; P3 возвращает обе оси. При отсутствии P ни A, ни C в нуль не возвращается.
Дополнительные указания:
- Значения
X/Zинтерпретируются согласно режимуG90/G91. - При положительном
IосьAвращается по часовой стрелке, при отрицательном — против. - При положительном
JосьCвращается по часовой стрелке, при отрицательном — против. - Для осей
C/Aдолжна быть включена электронная передача. Чем выше скорость вращения, тем больше должно быть отношение числителя к знаменателю; иначе слишком высокая частота импульсов контроллера приведёт к пропускам шагов приводом. G809является модальной командой.
В последующих кадрах фиксированного цикла многогранной обработки G809 и адреса I/J/F/P можно опускать до отмены режима командой G80/G00/G01/G02/G03/G32.
- Если ось
Cтребуется вернуть в нуль до выполненияG809, используйтеG800; для осиA— командуGOTO. Пример ниже отдельно применяетM881иG150для возврата осей.
Последовательность цикла:
- По
P, если осьCещё не была возвращена в нуль, она сначала возвращается как приM800; если уже возвращена — быстро позиционируется к нулевой точке. - По
PосьAбыстро позиционируется к нулю. - Продольные оси
X/Zдвижутся со скоростьюF, аC/A— пропорционально с заданной скоростью. - При достижении осью
ZкоординатыZ(W)осиC/Aтакже останавливаются. - Машинные координаты осей
C/Aуменьшаются на360°.
Пример многогранной обработки:
N1 T0101
N2 G00 X200 Z0
N3 X20
N4 M881  ; возврат C: M61 — ориентация шпинделя, M22 — подтверждение ориентации
N5 G150  ; возврат A: M63 — A axis EN, M65 — INTH, M28 — COIN
N6 G809 Z-100 I4 J400 F200  ; обработка четырёх граней
N7 Z-105 X30               ; модальный G809, фаска многогранника
N8 G00 X200 Z0              ; отмена режима G809
N9 M02
(5) Резьба по дуге (G332/G333). Формат: G332/G333 Z(W)_ X(U)_ R_ F(I)_ SP_. Применение — по правилам G02/G03/G32.
(6) Дуга в трёхмерном пространстве (G06). Формат: G06 X_ Y_ Z_ I_ J_ K_ F_. Если центр и радиус неизвестны, но известны три точки дуги, промежуточная точка между началом и концом задаёт её направление. G06 — модальная G-команда.
Для G06 адреса I/J/K задают координатные приращения промежуточной точки дуги относительно начальной: I по X (радиальное значение и направление), J по Y, K по Z.
Внимание:
- Промежуточной может быть любая точка дуги, кроме начальной и конечной.
- Если три точки лежат на одной прямой, система выдаёт аварию.
- Пропущенные
I/J/Kпо отдельности считаются равными0; если опущены все три, система выдаёт аварию. - Значение
I/J/Kаналогично приращению координат центра относительно начала дляG02/G03, хотя вG06они описывают промежуточную точку. G06не может обработать полную окружность.- Из-за большого объёма вычислений команда предназначена только для шинной системы; в других системах движение может быть неравномерным.
Пример:
G0 X10 Y28 Z10
G06 X30 Y98 Z10 I5 J-6 K-5 F100
X130 Y198 Z120 I55 J-86 K-65
G0 X0 Z0
M02
(7) Выдержка (G04). Перед следующим движением задаёт паузу по требованиям обработки. Формат: G04 P_ либо G04 X_ либо G04 U_. Адрес P задаёт миллисекунды, X/U — секунды. Примеры одной секунды: G04 X1;, G04 P1000;, G04 U1;.
Особое применение: выдержка G04 может обеспечивать точный останов на углу детали, чтобы убрать перерезание контура.
Пример точного останова с G04 на углу:
На схеме угол имеет координаты (20,10); стрелка Could insert G04 instruction указывает место выдержки, пунктир Overcut path of the corner — путь перерезания угла.
...
N150 G01 X20 Z10 F100;
N160 G04 P150;  (устранение перерезания)
N170 G01 W-10;
(8) Возврат в референтную точку (G28). Команда возвращает инструмент в референтную точку указанных осей. Если у станка есть механический нуль, он служит референтной точкой; если его нет, референтной точкой можно считать «плавающий нуль» (float zero point). Возврат возможен вручную или командой G28.
Формат: G28 X(U)_ Z(W)_ Y(V)_;. Оси ZXYA возвращаются через промежуточную точку.
| Команда | Ось возврата |
|---|---|
G281 |
Только X |
G282 |
Только Y |
G283 |
Только Z |
G284 |
Только A |
M800 возвращает C к референтной точке энкодера. Если C — поворотная ось, выдаётся сигнал M75 для выбора управления положением; при запуске M03/M04 сигнал M75 снимается.
X/Z задают промежуточную точку возврата в абсолютных координатах или приращениями. Процесс: (1) быстрое позиционирование из текущей точки к промежуточной; (2) быстрое позиционирование от промежуточной к референтной точке.
Пример возврата из текущей точки в референтную: G28 X50 Z-20; либо G28 U20 W0;.
На схеме показаны A current point (30,-20) — текущая точка, B middle point (50,-20) — промежуточная точка, Reference point — референтная точка, а также направления осей X/Z. Пунктир показывает участок возврата от промежуточной к референтной точке.
Внимание:
- Если после включения питания ручной возврат в референтную точку ни разу не выполнялся, при
G28участок от промежуточной точки до референтной выполняется так же, как ручной возврат, за то же время. - Если при
G28задана промежуточная точка только одной оси, возвращается только эта ось; другая не возвращается.
(9) Задание системы координат детали и максимальной частоты вращения шпинделя при постоянной скорости резания (G50).
Формат: G50 X(x) Z(z); — задать систему координат детали. Команда определяет координаты текущего положения инструмента (X,Z) в системе обработки и тем самым задаёт систему координат детали. После этого абсолютные команды интерпретируются в ней. Дополнительное описание — в разделе эксплуатации.
Внимание: если G50 применяется при действующей коррекции инструмента, координаты будут заданы в системе обработки с учётом этого состояния. Обычно перед началом программы коррекцию инструмента отменяют. После возврата системы в нуль станка коррекция отменяется автоматически.
Формат G50 S; задаёт максимальную частоту вращения шпинделя для обработки при постоянной скорости резания G96.
(10) Цикл продольного точения цилиндра или конуса (G90).
Формат цилиндрического цикла: G90 X(U)_ Z(W)_ F_;.
На схеме цикла показаны Cycle starting point (начало цикла), Cut starting point (начало резания), Cut end point (конец резания), оси X/Z, координаты X/Z, приращения U/W и половины диаметров X/2, U/2. Сплошная стрелка означает рабочую подачу (Cutting feed), пунктирная — ускоренное перемещение (Rapid move).
Ниже показан пример обработки цилиндрической ступени: размеры φ50, φ45, φ40, φ35, длина 25, начальное положение (X55,Z2) и обозначение торца A. Начало программы:
N10 T0101;
N20 G00 X55 Z4 M03;
N30 G01 Z2 F100 M08;
N40 G90 X45 Z-25;
N50 X40;
N60 X35;
N70 G00 X100 Z100;
N80 T0100 M09;
N90 M05;
N100 M30;
В этой программе каждый проход цикла возвращается к начальной точке, из-за чего торец A режется повторно. Для сокращения лишних ходов замените часть программы:
N50 G90 X45 Z-25 F100;
N60 G00 X47;
N70 G90 X40 Z-25;
N80 G00 X42;
N90 G90 X35 Z-25;
N100 G00;
Формат конического цикла: G90 X(U)_ Z(W)_ R_ F_;. R — разница радиальных координат начала и конца конуса. Если координата начала по X меньше координаты конца, конус прямой и R отрицательно; иначе конус обратный и R положительно.
На схеме конического цикла G90 показаны Cycle starting point, Cut starting point, Cut end point, оси X/Z, координаты X/Z, приращения U/W, радиальное смещение R; сплошная линия — рабочая подача, пунктир — ускоренный ход. Схема детали содержит размеры φ60, φ50, φ40, расстояния 35 и 2 и два прохода.
Пример:
N10 M03 S1000;
N20 T0101;
N30 G00 X65 Z5;
N50 G96 S120;
N60 G99 G01 Z2 F1 M08;
N70 G90 X60 Z-35 R-5 F0.2;
N80 X50;
N90 G00 G98 X100 Z100 M09;
N100 G97 S1000 T0100;
N110 M05;
N120 M30;
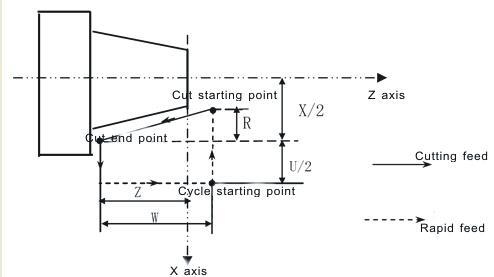
Вверху страницы продолжается схема детали для конического цикла G90: показаны диаметры φ60/φ50/φ40, расстояния 35 и 2, оси X/Z и два прохода.
(11) Цикл торцевого точения (G94). Формат: G94 X(U)_ Z(W)_ F_;. X/Z задают координаты конечной точки резания, U/W — приращения от начальной точки.
Для торцевого цикла положительная ось Z направлена вправо, положительная ось X — вниз. Начальная точка цикла находится справа внизу; начальная точка резания — левее на том же уровне, у торца детали. Путь идёт от начальной точки цикла влево к началу резания, затем вверх вдоль торца к конечной точке резания, после этого вправо от детали и вниз к начальной точке цикла. Горизонтальная стрелка Z идёт от вертикали точек резания до нулевой вертикали, а стрелка W — от той же вертикали до вертикали начальной точки цикла. Вертикальные размеры от оси детали до конечной точки и между начальной и конечной точками резания помечены X/2 и U/2. Численных размеров на этой схеме нет.
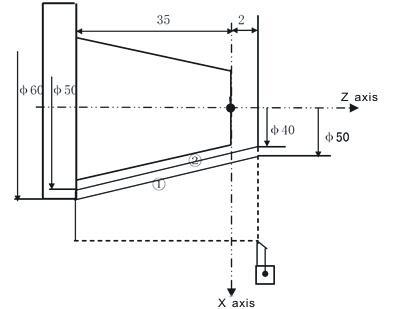
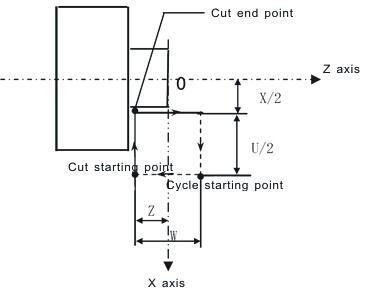
Схема торцевого цикла G94 показывает деталь с диаметрами φ75 и φ30, длиной 15 и тремя последовательными проходами 1/2/3.
Пример программы:
N10 M03 S1000;
N20 T0101;
N30 G00 X85 Z10 M08;
N40 G01 Z5 F200;
N50 G94 X30 Z-5 F100;
N60 Z-10;
N70 Z-15;
N80 G00 X100 Z60 M09;
N90 T0100 M05;
N100 M30;
В этой программе каждый проход возвращается к началу цикла и вновь обрабатывает наружный диаметр. Для сокращения времени замените часть циклов:
N50 G94 X30 Z-5 F100;
N60 G00 Z-3;
N70 G94 X30 Z-10;
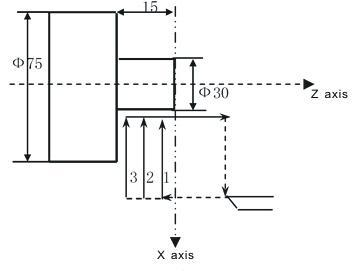
N80 G00 Z-8;
N90 G94 X30 Z-15;
N100 G00 X100 Z60;
Конический торцевой цикл. Формат: G94 X(U)_ Z(W)_ R_ F_;. R — осевая составляющая расстояния от начальной до конечной точки по Z: для показанной на рисунке траектории в отрицательном направлении Z он отрицателен, для противоположной — положителен.
На первой схеме показаны Cycle starting point, Cut starting point, оси X/Z, X/2, W/2, Z/W, смещение R; сплошная стрелка — подача резания, пунктирная — ускоренный ход. На схеме детали ниже указаны φ50, φ20, размеры 15 и 10, начальная точка (55,2) и три прохода 1/2/3.
Пример конического торцевого цикла:
...
N40 G01 X55 Z2 F200;
N50 G94 X20 Z0 R-5 F100;
N60 Z-5;
N70 Z-10;
N80 G00 X Z;
...
Для N50: R-5=-15-(-10)=-5 мм. В N80 значения после X и Z отсутствуют; их нельзя достраивать.
(12) Цикл нарезания резьбы (G92). Объединяет полный цикл: врезание → нарезание резьбы → отвод резца → возврат к начальной точке резьбы.
Общий формат: G92 X(U)_ Z(W)_ F(I)_ R_ L_ J_ K_ P_;. Адреса X(U)/Z(W) задают координаты конца, F(I) — шаг резьбы, R — разницу радиусов по X, L — число заходов резьбы, J/K — коэффициент отвода по X/Z, P — ширину отвода. Значения и единицы для этих дополнительных адресов не определены.
1) Цикл прямой резьбы. Формат: G92 X(U)_ Z(W)_ F/I_;. X/Z — координаты конца резьбы, U/W — подписанные приращения от начальной точки. F/I определяет шаг резьбы L, как для G32.
Схема цикла прямой резьбы G92 показывает четыре этапа: подвод к началу (1), резание по резьбе (2), отвод резца (3) и ускоренный возврат (4). Подписи: Thread processing — нарезание резьбы; Rapid feed — ускоренный ход; оси X/Z; координаты X/Z, приращения U/W, шаг L. Размеры на схеме детали: длина резьбы 40, отступ 5, диаметры φ30 и φ45.
Пример программы, напечатанный на этой странице:
N10 M03 S××;
N20 T0101;
N30 G00 X45 Z5;
N40 G92 X29.2 Z-45 F1.5;
N50 X28.6;
N60 X28.2;
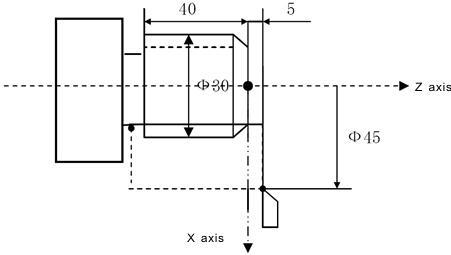
N70 X28.04;
N80 G00 X100 Z50;
N90 T0100 M05;
N100 M30;
2) Цикл нарезания конической резьбы
Формат: G92 X(U)_ Z(W)_ R_ F/I_;
R — разность радиусов между начальной и конечной точками нарезания резьбы по оси X. Если координата начальной точки по X меньше координаты конечной, значение R отрицательное; в противном случае положительное.
На схеме цикла ось Z направлена вправо, ось X — вниз. Показаны начальная точка цикла, начало резьбы справа и конец резьбы слева; сплошная стрелка обозначает резание резьбы, пунктирная — ускоренное перемещение. Продольные размеры обозначены W и Z, поперечные — X/2, U/2 и R. Пространственная связь линий резания и отвода остаётся графической.
Пример: обработка внутренней трубной резьбы в дюймовой системе, 11 ниток на дюйм, конусность >1:32.
N10 M03 S××;
N20 T0101;
N30 G00 X55 Z10;
N40 G01 X60 Z5 F100;
N50 G90 X66.25 Z-60 R1.875;
N60 G92 X66.88 Z-50 R1.4 I11;
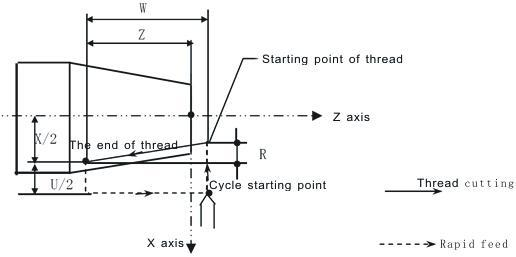
N70 X66.9 I11;
N80 X67 I11;
N90 X67.4 I11;
N100 X67.6 I11;
N110 X67.8 I11;
N120 G00 X100 Z50;
N130 T0100 M05;
N140 M30;
Обратите внимание:
- Если передаточное отношение шпинделя к энкодеру не равно
1:1, измените параметры осиP412,P413.P412— число зубьев (требование: не больше числа зубьев энкодера; если оно больше, необходим соответствующий комплект нашей компании).P413— число зубьев энкодера. - При нарезании дюймовой резьбы шаг
Iнемодален и действует только в одной строке программы. ПоэтомуIнужно задавать в каждой строке цикла нарезания резьбы. - Скорость шпинделя
Sпри нарезании резьбы с шагомFопределяет величинуF×S, которая должна быть меньше3000 мм/мин. Скорость отвода по оси X обозначенаFxSxи задаётся параметром скорости №24; она должна быть меньше5000 мм/мин. Пример: приF2,S1200«это значение должно быть меньше 20»; единица и смысл значения20не указаны.
На разрезе конической трубной резьбы показаны конусность 1:32, диаметры ⌀66.25, ⌀66.88, ⌀70, длины 50, 60, 5, ось Z вправо и ось X вниз. В описании примера конусность указана как >1:32; обозначения расходятся.
3) Управление разгоном или замедлением в цикле нарезания резьбы
На конце резьбы при замедлении шаг становится неравномерным. Чем выше скорость шпинделя, тем длиннее участок с неравномерным шагом. Для уменьшения ошибки следует уменьшить постоянную времени разгона или замедления, однако при применении шагового двигателя это может привести к его остановке. Для решения проблемы:
- можно выбрать для оси Z линейный разгон и замедление с постоянной скоростью;
- можно выбрать ускоренный отвод оси X со скоростью
G00.
Связанные параметры скорости (см. главу о параметрах):
- №
22— постоянная разгона или замедления оси Z при нарезании резьбы; - №
23— постоянная разгона или замедления оси Y при нарезании резьбы; - №
24— коэффициент скорости отвода серводвигателя в цикле нарезания резьбы; - №
25— начальная скорость серводвигателя в цикле нарезания резьбы; - №
26— максимальная скорость отвода серводвигателя в цикле нарезания резьбы.
4) Обработка многозаходной резьбы и смещение угла
Число заходов резьбы задаётся непосредственно адресом L; начальный угол смещается адресом SP.
Формат: G92 X_ Z_ F_ L_ [или SP];
Примечания:
- Цикл
G92повторяетсяLраз;L— число заходов резьбы. ЗначениеLмодальное и действует после задания. - Диапазон
L:1–100. При значении вне диапазона обработка выполняется как приL1(однозаходная резьба). SP(Q) задаёт начальный угол резания. ЕдиницаSP— градус, диапазон0–360°; единицаQ—0,001°. При обработке многозаходной резьбы задавать угол черезSPнельзя.
Например, L03 означает три захода и три последовательных выполнения G92: первый начинается сразу после начала вращения шпинделя, второй — со смещением на 120°.
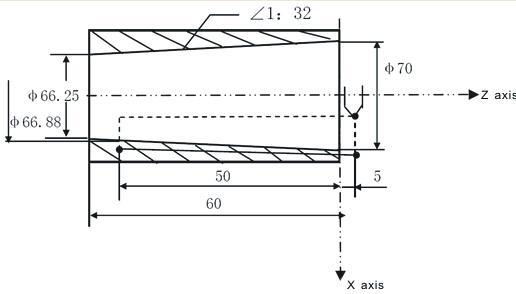
Третье нарезание резьбы начинается после смещения на 240°.
Пример:
G92 X50.Z-100 F5 L5;  (при X50 нарезать 5 заходов)
X48.5;               (при X48.5 нарезать 5 заходов)
X45;                 (при X45 нарезать 5 заходов)
G00 X100 Z100;
......
5) Отвод инструмента в постоянном цикле нарезания резьбы
Формат: G92 X Z F/I P;
P — величина отвода. Значение P по умолчанию задаётся пользовательским параметром № 20 при включении питания. Единица задания: P1 означает 0,1 шага, P10 — 1 шаг. Диапазон: 1–225; значение вне диапазона недействительно.
6) Отвод под произвольным углом
Если при нарезании резьбы нет канавки для отвода инструмента, для получения полноценного участка резьбы система должна автоматически отводить инструмент. Формат:
G92 X_ Z_ F_ J_ K_ P_;
J,Kзадают отношение скоростей отвода по X и Z. ПриJ2 K1скорость по X вдвое больше скорости по Z.P— величина отвода в единицах0,1шага резьбы. Диапазон1–255; значение вне диапазона недействительно. Значение по умолчанию задаётся пользовательским параметром №20при включении питания.J,K,P— модальные значения.J0илиK0вG92отменяет задание произвольного угла и устанавливает фиксированный угол45°. При включении питания угол по умолчанию также равен45°.- Отрицательные значения
J,Kи значения больше65535недействительны. Диапазон1–65535.
(13) Применение постоянных циклов
Подходящий цикл выбирают по форме заготовки и детали:
- Цикл продольного точения цилиндрической поверхности
G90. - Цикл продольного точения конуса
G90.
На схеме цилиндрического цикла G90 показаны контуры детали и заготовки, несколько параллельных проходов вдоль Z справа налево и направление оси X вниз. Геометрическое расположение проходов задаётся рисунком.
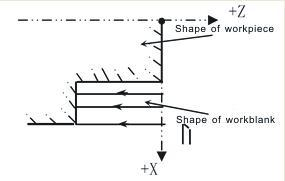
- Цикл торцевого точения
G94. - Цикл торцевого точения конуса
G94.
На схеме конического G90 проходы идут вдоль наклонного контура от правого торца к левому. На схемах G94 показаны торцевые проходы параллельно X, в цилиндрическом и коническом вариантах. Во всех схемах контур готовой детали отделён от контура заготовки, Z направлена вправо, X — вниз; профиль и последовательность стрелок требуют рисунка.
Внимание 1. В постоянных циклах G90, G92, G94 данные X(U), Z(W), R модальны: ранее заданные значения продолжают действовать, пока не будут заданы новые. Исключение — шаг I при нарезании дюймовой резьбы. Команды G90, G92, G94 продолжают действовать до отмены командами G00 или G01.
Внимание 2. Возможны три ситуации:
- Если после постоянного цикла идёт строка программы без команды перемещения, постоянный цикл повторяется.
- При работе в режиме
MDIдля запуска программы используют только кнопкуStart. - Если внутри постоянного цикла заданы
M,S,T, они выполняются вместе с циклом. Если послеM,S,Tцикл отменён командойG00илиG01, его необходимо задать снова.
N10 T0101;
……
N50 G90 X20 Z10 F100;
N60 G00 T0202;
N70 G90 X20.5 Z10;
……
(14) Постоянный цикл нарезания резьбы метчиком (G93)
Формат: G93 Z(W) F/I;
Предусмотрены два способа нарезания: синхронизация по энкодеру шпинделя (P411=0, на шпинделе должен быть энкодер) и интерполяция сервопривода шпинделя с осью Z (P405=0, P410=92, P411=4). Настройка выполняется параметрами осей № 404–411. Последовательность выполнения:
- Как при
G32, ось Z подаётся в отрицательном направлении согласно шагу резьбы. - При достижении заданной в программе координаты шпиндель автоматически останавливается. После полной остановки он автоматически начинает вращаться в обратном направлении, а ось Z возвращается в исходное положение.
- Шпиндель останавливается, затем восстанавливается направление вращения, действовавшее перед выполнением команды.
Примечание. Как и G90, код G93 является модальным. Для его отмены задайте G01, G00 и т. п.
G93 Z-100 F5;  (цикл до Z-100)
Z-101;        (цикл до Z-101)
G00 X50;      (G00)
Нарезание по оси X:
- Параметр скорости №
41«режим круговой интерполяции (0— A;8— B)» установите равным2. - В строке нарезания по X задайте
G19; в строке нарезания по Z —G17; в следующей строке после завершения нарезания —G18.
Пример:
G93 G19 X-100 F2
G93 G17 Z-100 F2
G18 G0 X30
Обратите внимание:
- Если
G93выполняется после перемещения Z в положительном направлении, система сначала выполняет интерполяцию в отрицательном направлении. Настройте параметр интерполяции. Если шаговый двигатель останавливается, уменьшите значение частоты компенсации интерполяции. Также можно доG93задать команду перемещения Z в отрицательном направлении. - Параметр времени торможения шпинделя влияет на время начала вращения после остановки. Учитывайте это при настройке.
Примечание 1. Ось Z должна перемещаться в отрицательном направлении.
Примечание 2. Перед выполнением G93 шпиндель должен вращаться.
Примечание 3. Время торможения шпинделя станка должно быть коротким.
Примечание 4. Скорость вращения шпинделя не должна быть слишком высокой.
Примечание 5. При задании дюймовой резьбы адрес I используется так же, как для G32, G92.
Примечание 6. Если выбран разгон и замедление, при изменении скорости шпинделя изменение шага резьбы происходит с задержкой. Если требуется точность, выбирайте режим без разгона и замедления. Однако при шаговом двигателе скорость шпинделя не должна быть слишком высокой, иначе двигатель может остановиться.
(15) Цикл продольной черновой обработки (G71)
Команды G90, G92, G94 упрощают программу. Составные циклы G70–G76 позволяют упростить её дальше: достаточно задать контур обработки, после чего выполняется весь процесс от черновой до чистовой обработки. Для показанного на схеме контура A→A′→B с глубиной резания △d контроллер выполняет несколько проходов параллельно оси Z, а затем чистовой проход с учётом припусков △w и △u/2.
На схеме G71 ось Z направлена вправо, ось X — вниз; заданный ступенчатый контур проходит через A→A′→B. Черновые проходы идут параллельно Z, между ними показаны отводы e и угол 45°; сплошные стрелки — рабочая подача, пунктирные — ускоренное перемещение. Обозначены глубина △d, припуски △w, △u/2, начальная точка цикла C. Точная геометрия проходов и положение каждого размера требуют рисунка.
Формат:
G71 U(△d) R(e);
G71 P(ns) Q(nf) U(△u) W(△w) F(f) S(s) T(t);
△d— глубина подачи без знака; модальное значение, пользовательский параметрP1.e— расстояние отвода; модальное значение, пользовательский параметрP2.i:1— начало с торца заготовки;2— начало из средней части заготовки, то есть первая четверть представляет собой канавку;3— без поддержки канавки.
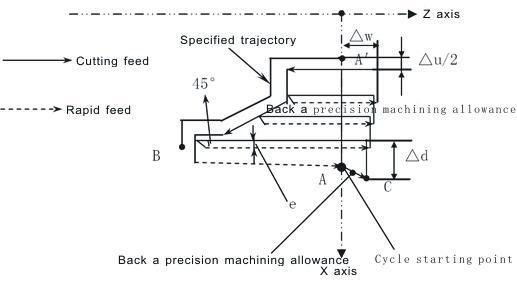
J2 задаёт метод TYPE2, J3 — TYPE3; в остальных случаях применяется TYPE1.
TYPE1: обработка начинается с торца заготовки; первая четверть контура должна монотонно возрастать или убывать.TYPE2: обработка начинается из средней части заготовки; первая четверть представляет собой канавку.TYPE3: обработка начинается с торца заготовки, канавка не обрабатывается; X дляG71(Z дляG72) должен монотонно возрастать или убывать.
ns — номер первой строки N; nf — номер последней строки N.
△u — припуск на чистовую обработку по оси X, пользовательский параметр P4; при обработке внутреннего отверстия задаётся отрицательное значение.
△w — припуск на чистовую обработку по оси Z, пользовательский параметр P5.
Примечания:
- В черновом цикле
G71действуют толькоF,S,T, заданные в строкеG71. ЗначенияF,S,Tв строкахns→nfдействуют при чистовой обработке, но не действуют в черновом цикле. - Контур
A–Bдолжен удовлетворять условию совместного монотонного возрастания или убывания координат X и Z. - Если строки
ns→nfсодержатG96илиG97для выбора постоянной линейной скорости, эти команды не действуют в черновом цикле. Для чернового цикла действуютG96/G97в строкеG71или перед ней. - Строка
nsна участкеA→A′может содержатьG00илиG01, но не команду перемещения по Z. - В строках
ns→nfнельзя вызывать подпрограмму. - Для
G71показаны четыре варианта контура. Во всех четырёх инструмент режет параллельно оси Z;△u,△w— припуски на чистовую обработку. На схемах различаются наружная и внутренняя обработка, движение справа налево и слева направо, а также знаки приращенийU,W; геометрическое соответствие знаков задаётся рисунком.
(16) Цикл торцевой черновой обработки (G72)
G72, как и G71, — цикл черновой обработки, но проходы в G72 выполняются параллельно оси X.
Формат:
G72 W(△d) R(e);
G72 P(ns) Q(ns) U(△u) W(△w) F(f) S(s) T(t);
Значения △d, e, ns, nf, △u, △w, f, s, t совпадают с их значениями для G71. Во второй строке формата стоит Q(ns), а в пояснении — nf; обозначения расходятся.
Верхние четыре контура иллюстрируют G71. Для наружной обработки справа налево на рисунке показаны U(+), W(+), слева направо — U(+), W(-). Для внутреннего отверстия справа налево показаны U(-), W(+), слева направо — U(-), W(-). На схемах также отмечено, что контур может включать дугу или прямую. Соответствие знаков конкретной пространственной стороне требует чертежа.
На нижней схеме G72 ось Z направлена вправо, X — вниз. Черновые проходы параллельны X; сплошные стрелки обозначают рабочую подачу, пунктирные — ускоренное перемещение. Показаны контур A→A′→B, траектория инструмента, начальная точка цикла C, угол 45°, глубина △d, отвод e, припуски △w, △u/2. Для G72 показаны четыре варианта контура; в каждом инструмент режет параллельно X. Положение размеров и стрелок требует рисунка.
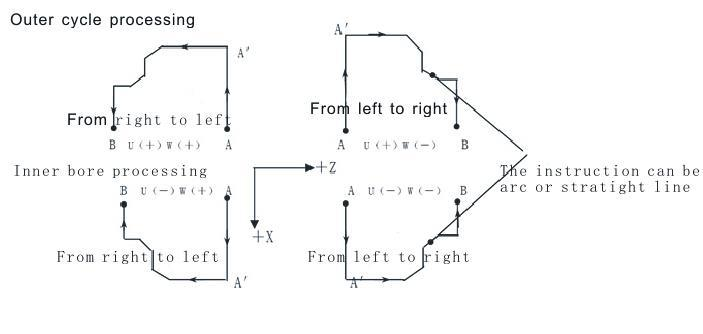
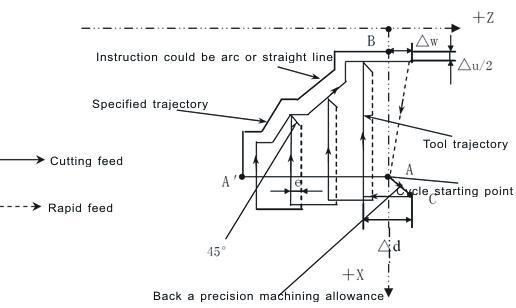
На участке A→A′ строка программы ns может содержать G00 или G01, но не должна содержать команду перемещения по оси X. На участке A′→B координаты X и Z должны совместно возрастать или убывать в одном направлении.
(17) Замкнутый цикл резания (G73)
При G73 обработка по заданному контуру приближается к окончательной форме. Такой цикл эффективен для литой или предварительно обрезанной заготовки. На схеме показаны несколько смещённых проходов вдоль контура A→A′→B, отводы к точкам C, D, смещения i, k и припуски △u/2, △w; X направлена вниз, Z — вправо. Взаимное положение проходов и размеров остаётся графическим.
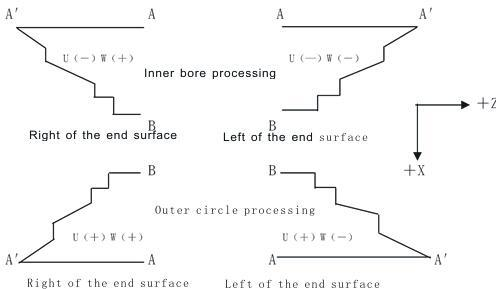
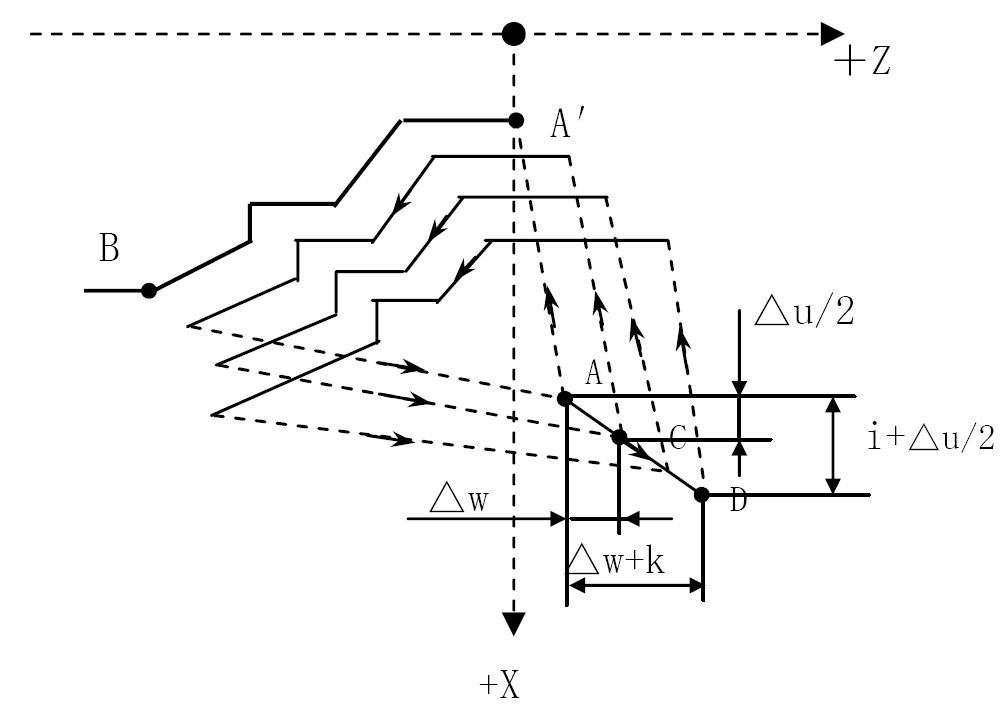
Формат:
G73 U(i)_ W(k)_ R(d)_;
G73 P(ns)_ Q(nf)_ U(△u)_ W(△w)_ F(f)_ S(s)_ T(t)_;
N(ns)……;
……;
N(nf)……;
Строки N(ns)…N(nf) задают чистовой контур A→A′→B.
i— расстояние и направление отвода по оси X; модальное значение, пользовательский параметрP7.k— расстояние и направление отвода по оси Z; модальное значение, пользовательский параметрP8.d— число проходов; модальное значение, пользовательский параметрP6.R(d)=1означает один черновой проход.
Остальные параметры имеют то же значение, что в G71. В отличие от G71 и G72, для G73 значения F, S, T действуют только при черновой обработке.
Примечание 1. Цикл выполняется по программе между P и Q команды G73. После цикла инструмент автоматически возвращается в точку A.
Примечание 2. Условие монотонного возрастания или убывания координат X/Z при G73 не действует.
(18) Цикл чистовой обработки (G70)
G70 применяется для чистовой обработки после черновых циклов G71, G72, G73.
Формат: G70 P(ns) Q(nf), где ns, nf имеют описанный выше смысл.
При чистовой обработке F, S, T из строк G71, G72, G73 не действуют; действуют F, S, T из строк ns→nf. После завершения G70 инструмент ускоренно возвращается в начальную точку, затем считывается следующая строка программы.
Пример G71 и G70:
На чертеже детали показаны ступенчатый наружный контур, диаметры ⌀140, ⌀100, ⌀60, ⌀40, продольные размеры 40, 20, 20, 10, 20, 30, 30, припуски 1, 2 и начальная точка цикла у правого торца; ось Z направлена вправо, X — вниз. Размеры привязаны к чертежу.
N10 M03 S1500;
N20 T0101;
N30 G00 X160 Z10;
N40 G71 U2 R1;
N50 G71 P60 Q120 U2 W1 F100 S2000;
N60 G00 X40;
N70 G01 Z-30 F80;
N80 X60 W-30;
N90 W-20;
N100 X100 W-10;
N110 W-20;
N120 X140 W-20;
В строке N40 за каждый черновой проход снимается 2 мм и выполняется отвод на 1 мм по одной стороне оси X. Строка N50 задаёт чистовой контур N60–N120 и оставляет припуск: 2 мм по X и 1 мм по Z.
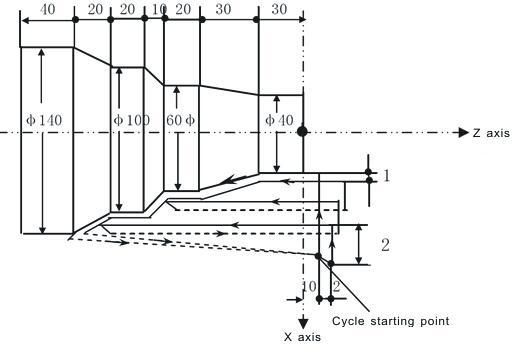
N130 G70 P60 Q120;  (задать контур чистовой обработки)
N140 G00 X200 Z50;
N150 T0100 M05;
N160 M30;
Пример 2: G72, G70.
На чертеже детали к этому примеру показаны диаметры ⌀160, ⌀120, ⌀80, ⌀40, продольные размеры 20, 10, 10, 10, 20, 20, 2 и начальная точка цикла (176, 2); ось Z направлена вправо, X — вниз. Расположение размерных линий задаётся чертежом.
N10 M03 S2000;
N20 T0202;
N30 G00 X176 Z2;
N40 G72 W2 R1;
N50 G72 P60 Q120 U2 W1 F100;
N60 G00 Z-72;
В строке N40 за каждый черновой проход снимается 2 мм с отводом на 1 мм. Строка N50 задаёт чистовой контур N60–N120 и оставляет припуск 2 мм по X и 1 мм по Z.
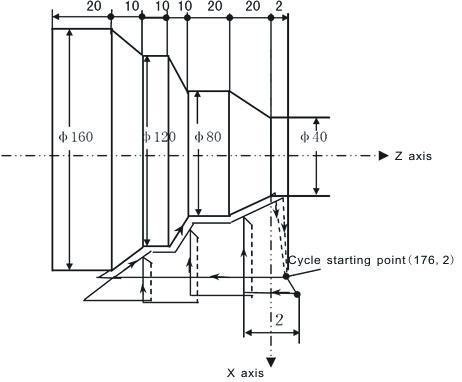
N70 G01 X160 Z-70 F80;
N80 X120 W10;
N90 W10;
N100 X80 W10;
N110 W20;
N120 X36 W22.08;
N130 G70 P60 Q120;
N140 G00 X200 Z50;
N150 T0200 M05;
N160 M30;
Пояснение «задать контур чистовой обработки» стоит у строки N140, а команда G70 находится в N130.
Пример 3: G73, G70 (начало):
На чертеже детали показаны диаметры ⌀180, ⌀160, ⌀120, ⌀80, дуга R20, продольные размеры 40, 10, 40, 10, 20, 2, 2, а у начальной точки — размеры 16 по X и Z. Оси X/Z и траектории повторных проходов привязаны к чертежу.
N10 M03 S3000;
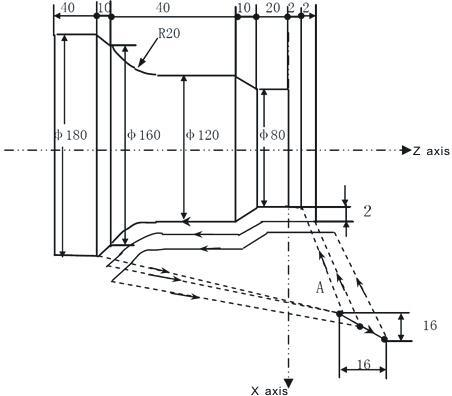
N20 T0303;
N30 G00 X220 Z40;
N40 G73 U14 W14 R0.010;
N50 G73 P60 Q110 U4 W2 F100;
N60 G00 X80 Z2;
N70 G01 Z-20 F80;
N80 X120 W-10;
N90 W-20;
N100 G02 X160 W-20 R20;
N110 G01 X180 W-10;
N120 G70 P60 Q110;
N130 G00 X250 Z50;
N140 T0300 M05;
N150 M30;
N40: припуск на черновую обработку по X 14 мм, по Z 14 мм, 10 проходов. N50: черновой контур N60–N110; припуск на чистовую обработку по X 4 мм (диаметр), по Z 2 мм. N120 задаёт контур чистовой обработки.
(19) Цикл торцевого глубокого сверления (G74)
Формат:
G74 R(e);
G74 X(u) P(△i) Z(w) Q(△k) F(f);
e— расстояние отвода; модальное значение, пользовательский параметрP10; единица —мм.Z(w)— глубина по Z; единица —мм.X(u)— конечная координата X.△k— глубина подачи по Z; пользовательский параметрP9.
△i — глубина подачи по X. F — скорость подачи.
Схема G74 показывает осевое глубокое сверление вдоль Z с периодическими отводами e и шагами △k; ось X направлена вниз. На чертеже примера показаны отверстие глубиной 80 и начальный зазор 10, сверло на оси детали и направление Z вправо. Геометрия ступенчатых перемещений требует рисунка.
Пример G74:
N10 G00 X0 Z10;
N20 G74 R2;
N30 G74 Z-80 Q10000 F800;
N40 G00 X50 Z50;
N50 M30;
(20) Цикл прорезания канавки (G75)
Формат:
G75 R(e)_;
G75 X(U)_ P(△i)_ Z(w)_ Q(△k)_ F(f)_;
e — расстояние отвода, пользовательский параметр P10.
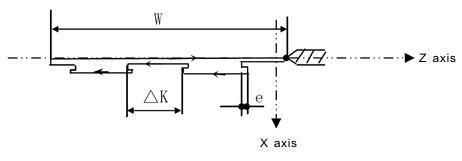
X(u)— глубина канавки;Z(w)— конечная координата Z;△i— глубина подачи по X, пользовательский параметрP9, радиусное значение;△k— глубина подачи по Z;F— величина подачи.
Схема G75 показывает поперечные врезания вдоль X с отводами e, шагом по X △i, глубиной △U/2; ось Z направлена вправо, X — вниз. На чертеже примера указан диаметр ⌀30 и длина 50 от канавки до начальной оси; положение каждого прохода требует рисунка.
Пример:
N10 M03 S1000;
N20 T0101;
N30 G00 X35 Z-50;
N40 G75 R1;
N50 G75 X-1 P5000 F60;
N60 G00 X100 Z50 M09;
N70 M05;
N80 T0100;
N90 M30;
(21) Составной цикл нарезания резьбы (G76)
На первой схеме резьба нарезается несколькими продольными проходами вдоль Z от участка у точек A/B/C справа к D/E слева; показаны размеры Z, W, X/2, U/2, i, k, △d и оси +X, +Z. На второй схеме показаны первое, второе и n-е врезания по профилю резьбы, вершина инструмента, угол a, высота k, припуск d, глубина △d и величина △d√n. Порядок и сторону врезаний необходимо передать рисунком.
Формат:
G76 P(b)(c)(m)(r)(a) Q(△d min) R(d);
G76 X(U) Z(W) R(i) P(k) Q(△d) F(f) L(L) [или SP];
b=0 — подача с уменьшающейся глубиной врезания (degression feed).
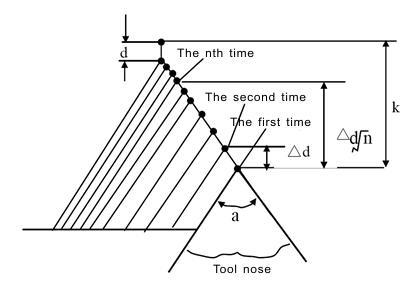
Параметры цикла G76:
b=1— равномерная подача;b=2— если первое врезание при убывающей глубине слишком велико, оно делится на два врезания.c=0— врезание справа;c=1— врезание слева;c=2— врезание по центру;c=3— попеременное врезание справа и слева, первое — по центру.m— число чистовых проходов; модальное значение, пользовательский параметрP11.r— длина фаски; пользовательский параметрP12.a— угол профиля резьбы в градусах; пользовательский параметрP13.
Параметры b, c, m, r, a можно одновременно задать адресом P. Пример: при b=2, c=3, m=1, r=1, a=60 (где K — шаг) записывают P b/2 c/3 m/01 r/10 a/60, то есть P23011060.
△d min— минимальная глубина резания; пользовательский параметрP14. Если расчётная глубина отдельного прохода меньше△d min, применяется△d min. Модальное значение; единица —мкм, радиусное значение.d— припуск на чистовой проход; пользовательский параметрP15; модальное значение; единица —мкм, радиусное значение.i— величина подачи по X при нарезании конической резьбы.k— высота резьбы (расстояние по X задаётся как радиус); единица —мкм.f— шаг метрической резьбы; единица —мм.L— число заходов многозаходной резьбы. При заданномLадресSPне действует.SP(Q)— начальный угол0–360°; единицаQ—0,001°. ЕслиSPне задан, по умолчанию0.△d— глубина первого врезания (как вG32), единица —мкм, либо число проходов. ЗначениеQ(△d)определяется пользовательским параметромP24: приP24=8адресQ(△d)означает число черновых проходов (по умолчанию1); иначе — глубину первого врезания. Для задания числа проходов описаны равномерный и убывающий режимы врезания.
Если ширина инструмента меньше ширины канавки, для полной обработки последовательно смещайте инструмент на постоянное расстояние и выполняйте G76.
#201— число повторенийG76. В описании положительного значения стоит#210(«when #210 is positive»), а в соседних фразах —#201; обозначения расходятся. После указанного числа выполнений производится отдельное резание по X для облегчения удаления стружки. При отрицательном#201после одного выполненияG76производится смещение и повторG76; удаление стружки может ухудшиться.#202— смещение инструмента по Z при повторенииG76, единица —мм; положительный и отрицательный знаки задают разные направления смещения.
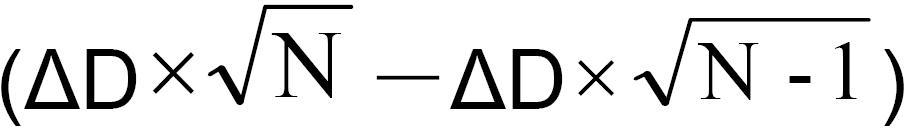
Контроллер рассчитывает угол смещения начальной точки инструмента по величине смещения вдоль Z. При каждом запуске программы контроллер очищает #201 и #202; поэтому в программу нужно добавить оба присваивания. Пример:
G0 X_ Z_;
#201=3;    (повторить G76 три раза)
#202=2.5;  (при повторении G76 сместить по Z на 2,5 мм)
G76 X_ Z_ ......
G0 X_ Z_;
......
Глубина врезания и число черновых проходов:
- При
b=0,P24≠8глубина на проходе:△d√n. - При
b=0,P24=8способ врезания тот же, что в пункте 1; формула на изображении выглядит как((K-d)/√△d)√n. Границы корня и масштаб параметра△dна странице не пояснены. - При
b=1,P24≠8глубина врезания —△d, число черновых проходов —(k-d)/△d. - При
b=1,P24=8глубина врезания —(k-d)/△d, число черновых проходов —△d.
Внимание. Круговое перемещение G76 определяется адресами X(U), Z(W), единица — мм. Для приведённой схемы знаки при задании приращений:
U,W— отрицательные (на участкахA→C,C→D);R(I)— отрицательное (на участкеA→C);P(K)— всегда положительное;Q(△d)— всегда положительное.
На чертеже примера резьба показана на наружной цилиндрической поверхности: длина по Z 85, ширина участка у торца 6, диаметры ⌀63 и ⌀60.64, размер у правого торца 1.8, начальная точка (80,20), направления +Z вправо и +X вниз. Точное положение размерных линий и профиля резьбы требует рисунка.
N10 M03 S1000;
N20 T0101;
N30 G00 X80 Z20;
N40 G76 P00011060 Q100 R0.1;
N50 G76 X60.64 Z-85 P3680 Q1800 F6.0;
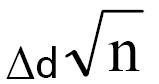
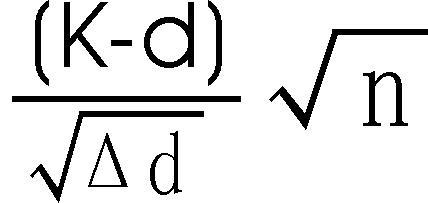
N60 G00 X100 Z50;
N70 T0100;
N80 M05;
N90 M30;
Примечания:
- При нарезании резьбы учитывайте: резание
G32аналогично резаниюG92. - Заданная величина фаски резьбы действует и в цикле нарезания
G92. - При шаговом двигателе разгон и замедление могут сделать шаг на конце резьбы неравномерным. Поэтому для оси X следует выбрать линейное управление разгоном/замедлением и быстрый отвод командой
G00.
Для составных постоянных циклов G70–G76:
a. В строке задания составного цикла все необходимые параметры (P, Q, X, Z, U, W, R и др.) должны быть заданы непосредственно.
b. Если строка G71, G72, G73 содержит P с номером строки, строка с этим номером должна содержать G00 или G01.
c. В режиме MDI нельзя выполнять G70, G71, G72, G73. Команды G74, G75, G76 выполнять можно.
d. В строках G70–G73 и между строками, заданными P, Q, нельзя задавать M98/M99.
e. В строках контура, заданного P и Q для G70–G73, действуют ограничения на команды: упомянуты G04 (пауза), G00, G01, G02, G03, M98/M99. Формулировка и список исключений противоречат друг другу.
f. Во время выполнения составного цикла (G70–G76) его можно остановить для ручного перемещения. Чтобы запустить цикл снова, сначала верните инструмент в положение до ручного перемещения. Иначе при абсолютном программировании траектория сместится на величину ручного перемещения.
g. В G70–G73 номера строк, заданные адресами P и Q, не должны совпадать в этой программе.
h. Последняя команда перемещения чистового контура, заданного P, Q в G70–G73, не должна быть фаской или скруглением перехода.
(22) Программный цикл (G22, G800)
G22 начинает цикл программы, G800 завершает его. Обе команды используются совместно для повторяющейся обработки. L — число повторений, диапазон 1–99999. Циклы можно вкладывать друг в друга.
Формат программного цикла:
G22 L-;
...        (строки цикла)
G800;      (конец цикла)
Пример:
N0000 M03 M08
N0001 G0 X200 Z200
N0002 G01 W-100 F300
N0003 G22 L6       (повторить 6 раз)
N0004 G01 U-22 F100
N0005 W-11 U6
N0006 W-30
N0007 W-10 U5
N0008 G0 U10
N0009 W51
N0010 G800        (конец цикла)
N0011 G26
N0012 M30
(23) Установка локальной системы координат (G52) и координат инструмента (G184, G185)
При программировании в системе координат заготовки можно задать вспомогательную локальную систему координат.
Форматы:
G52 X_ Z_;       (установка абсолютных координат)
G52 U_ W_;       (установка относительных координат)
G52 X0 Z0;      (отмена)
G184 X_ Z_ P_ L_; (абсолютные координаты текущего инструмента, P и L)
G184 U_ W_ P_ L_; (относительные координаты текущего инструмента, P и L)
G185 X_ Z_;      (абсолютные координаты всех инструментов)
G185 U_ W_;      (относительные координаты всех инструментов)
G52 задаёт локальную систему координат внутри системы координат станка и заготовки. Начало локальной системы можно задать в системе координат станка либо указать положение в системе координат заготовки адресами X, Z.
После установки локальной системы перемещения в абсолютном режиме используют её координаты. G52 задаёт новый нуль и изменяет положение локальной системы координат.
Установка локальной системы координат не меняет системы координат заготовки и станка. Если при установке системы координат заготовки не указаны координаты всех осей, неуказанные координаты осей локальной системы сохраняются, а не сбрасываются. После строки G52 следует задать команду перемещения в абсолютном режиме.
На схеме установки координат показаны начало системы координат станка и отдельная реперная точка; от станочного нуля направлены смещения к системам заготовки G54–G58, а в двух положениях заготовки показаны локальные системы координат. На чертеже детали указаны оси X/Z, начало G52, диаметры ⌀60, ⌀50, ⌀40, ⌀30 и размеры 140, 35, 25, 10. Расположение нулей и размерных линий требует рисунка.
На рисунке сокращение «СК» означает «система координат».
Пример:
N1 G00 X60 Z20
N2 G52 X0 Z-236
N3 T0101
N4 M03 S800 M08
N5 G01 Z35 F100
N6 X-1
N7 X70
N8 G71 U2 R1
N8 G71 P10 Q15 U0.5 W0.5 F150
N10 G01 X30
N11 X40 Z25
N12 Z20
Пояснения: N2 задаёт систему координат детали; N3 выбирает инструмент; N4 включает шпиндель по часовой стрелке на 800 об/мин и охлаждение; N5 подаёт инструмент к торцу Z35; N6 обрабатывает торец; N7 отводит инструмент; вторая строка N8 задаёт составной цикл наружной черновой обработки. Обе последовательные строки цикла имеют номер N8.
N13 G02 X50 Z15 R5
N14 G03 X60 Z10 R5
N15 G01 Z0
N16 G00 X70
N17 G52 X0 Z0
N18 M05
N19 M30
N16 — ускоренный отвод; N17 отменяет локальную систему координат; N18 останавливает шпиндель; N19 завершает программу.
Пример пятикратной обработки одной заготовки:
G22 L5
X50 Z60
......
G52 W-50
G800
G52 X0 Z0
G0 X100 Z100
M02
G52 W-50 смещает ось Z на 50 мм при каждом повторении; G52 X0 Z0 отменяет локальную систему координат.
(24) Возврат в начальную точку (G26, G261–G268)
Возврат в начальную точку программы (строка N00). G26 возвращает одновременно оси X и Z; скорость равна скорости G00.
Формат: G26, G261, G262, G263, G264; соответственно XZ, X, Y, Z, A.
Пример:
N0000 G00 X120 Z300
N0001 G01 X150 Z50 F160
N0002 G26
N0003 M2
N0002 одновременно возвращает X и Z в начальную точку; N0003 завершает программу.
(25) Возврат в точку G25 (G25, G61, G611–G618)
G25 запоминает текущие координаты X, Z. G61 возвращает X и Z в запомненную точку; G611 — X, G612 — Y, G613 — Z, G614 — A. Если G25 не задан, G61 действует как G26.
Формат: G25; — сохранить текущие координаты.
Формат возврата: G61, G611, G612, G613, G614 — соответственно XZ, X, Y, Z, A.
Пример:
N0000 G0 X20 Z80
N0001 G01 U5 W-16 F200
N0002 W-100
N0003 G00 U10
N0004 Z80
N0005 G25
N0006 G01 U10 W-30
N0007 G0 X100 Z200
N0008 G61
N0009 M2
Пояснения: N0000 — ускоренно к X20, Z80; N0001 — интерполяция G01 со скоростью 200; N0002 — наружное точение, Z на 100; N0003 — отвод по X на 10 к X35; N0004 — возврат Z к 80; N0005 — запомнить X35, Z80; N0006 — обработка к X45, Z50; N0007 — ускоренно к X100, Z200; N0008 — возврат к X35, Z80; N0009 — конец программы.
(26) Непрерывная подача при резании (G60/G64)
G60— отмена, модальная команда.G64— непрерывная подача, модальная команда, начальное состояние.
(27) Резание с постоянной линейной скоростью (G96/G97)
G96 S_— резание с постоянной линейной скоростью.G97— отмена.
При G96 адрес S задаёт линейную скорость в м/мин. После отмены посредством G97 адрес S задаёт частоту вращения шпинделя в об/мин. В режиме G96 частоту вращения шпинделя можно изменить нажатием absolute coordinate.
G50 S ограничивает максимальную частоту вращения шпинделя. Значение S после G96 задаёт постоянную линейную скорость резания в м/мин.
Значение S после G97 задаёт частоту вращения шпинделя после отмены постоянной линейной скорости. Если S не задан, используется частота вращения, действовавшая до выполнения G96.
Примечания:
- Для
G96шпиндель должен автоматически изменять скорость (например, сервошпиндель или шпиндель с частотным преобразователем). Максимальное ограничение скорости задайте системным параметром. - При управлении постоянной линейной скоростью нижний предел частоты вращения шпинделя в
G96задаётся параметром скорости №35. - Во время обработки с постоянной линейной скоростью ручная коррекция частоты вращения шпинделя не действует.
Пример:
На чертеже к программе показана деталь с размерами 40, 31, 27, диаметрами ⌀26, ⌀24 и дугами R5, R15, а также положения резца. Пространственную ориентацию и расположение дуг следует сохранить по чертежу.
N1 T0102 X40 Z5
N2 M03 S400
N3 G96 S80
N4 G00 X0
N5 G01 Z0 F60
N6 G03 U24 W-24 R15
N7 G02 X26 Z-31 R5
N8 G01 Z-40
N9 X40 Z5
N10 G97 S300
N11 M30
N1 задаёт положение инструмента; N2 — 400 об/мин; N3 — 80 м/мин; N10 отменяет постоянную линейную скорость и задаёт 300 об/мин.
(28) Режим подачи (G98, G99)
G98— подача за минуту дляG01,G02,G03; диапазон0,01–15000 мм/мин.G99— подача за оборот дляG01,G02,G03; диапазон0,01–15000 мм/об.
Для G99 шпиндель должен быть оснащён энкодером; иначе система будет ожидать. При низкой скорости шпинделя (10 об/мин) обработка может быть неустойчивой и неравномерной.
(29) Пропуск по контрольному сигналу (G31, G311)
Формат:
G31  X_ Z_ F_ P_;  (без аварийного сообщения)
G311 X_ Z_ F_ P_;  (с аварийным сообщением)
P — номер строки N плюс код условия для входа X00–X39 (1000 или 2000); 1000 означает активный сигнал пропуска, 2000 — неактивный.
Примеры:
G31 X50 Z100 F100 P331022;  (если X22 активен, перейти к N33)
G311 X50 Z100 F100 P2021;  (если X21 неактивен, перейти к следующей строке; если активен — аварийное сообщение)
Примечание. Состояния входов X00–X39 можно проверить в интерфейсе диагностики.
(30) Системы координат (G53–G59)
G53— система координат станка;G54— система координат заготовки 1;G55— система координат заготовки 2;G56— система координат заготовки 3;G57— система координат заготовки 4;G58— система координат заготовки 5;G59— система координат заготовки 6.
Система G53 определяется датчиком нулевой точки либо плавающим исходным положением. Смещения систем заготовки G54–G59 задаются параметрами.
На схеме показаны смещения от нуля станка к началам G54 и G59. Графический пример под ней содержит две точки A и B, оси X/Z и программу:
%ABC
N01 G54 G00 G90 X40 Z30
N02 G59
N03 G00 X30 Z30
N04 M30
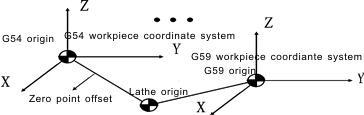
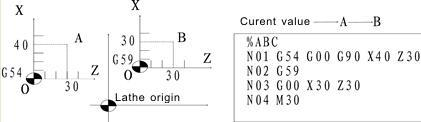
Примечания к G53–G59:
- До использования этих команд необходимо установить начало системы координат в системе координат станка.
- До использования этих команд необходимо вернуться в референтную точку.
(31) Компенсация радиуса инструмента (G40, G41, G42)
Формат:
G40— отмена компенсации радиуса инструмента; модальная команда, начальное состояние.G41— компенсация слева от обрабатываемого контура; модальная команда.G42— компенсация справа от обрабатываемого контура; модальная команда.
Сторону для G41/G42 определяют по направлению резания: инструмент находится слева или справа от заготовки. Радиус инструмента обозначен R. Смещение начинает действовать в строке с G41/G42. На внешнем углу система автоматически строит переходную дугу, переводя вектор коррекции предыдущей строки в вектор следующей. Вектор коррекции задаёт величину и направление смещения; его радиус равен радиусу инструмента. Для дуги он направлен по радиусу, для прямой — перпендикулярно направлению прямой.
Если угол меньше 180°, переход по внутреннему углу вызывает ошибку. Система строит переходную дугу только на внешнем углу и только для G01, G02, G03: между двумя прямыми, двумя дугами или прямой и дугой.
G40 отменяет компенсацию вершины инструмента; G41 — коррекция слева от направления движения инструмента; G42 — справа от него. Обозначение стороны показано на рисунке.
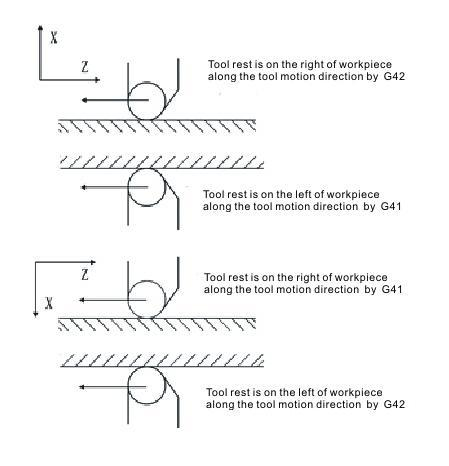
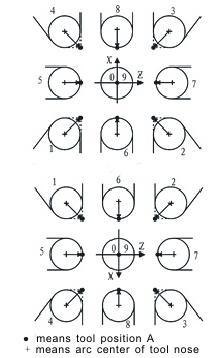
Приведённые схемы показывают четыре сочетания положения резцедержателя и стороны коррекции относительно направления движения: справа с G42, слева с G41, справа с G41, слева с G42; варианты различаются ориентацией осей X/Z и стороной подхода инструмента. Буквенные позиции условной вершины инструмента 0–9 и обозначения точки A и центра дуги также показаны графически.
Примечания к G41/G42:
- Для
G41/G42отдельный параметр не предусмотрен. Номер коррекции (соответствующее значение) задаётся кодомTи связан с коррекцией инструмента. - Включение и отмена компенсации радиуса вершины инструмента выполняются только с
G00/G01, не сG02/G03. Радиус дуги вершины инструмента и номер условной вершины задаются на экране коррекции инструмента; номер условной вершины определяет направление.
Пример:
Чертёж детали к примеру повторяет контур с размерами 40, 31, 27, диаметрами ⌀26, ⌀24, радиусами R5, R15 и положениями резца; геометрию следует сохранить.
N1 T0101
N2 M03 S400
N3 G00 X40 Z5
N4 G00 X0 G42
N5 G01 Z0 F60
N6 G03 U24 W-24 R15
N7 G02 X26 Z-31 R5
N8 G01 Z-40
N9 G00 X30
N10 G40 X40 Z5
N11 M30
(32) Компенсация радиуса инструмента типа C
При типе C система рассчитывает скорректированную траекторию инструмента по предыдущей и следующей строкам программы.
1) Внутренний и внешний угол. Если угол между двумя участками траектории инструмента больше 180°, он называется внутренним; при угле от 0 до 180° — внешним. На паре рисунков показаны заготовка и заданная траектория при α≥180° и 0°≤α<180°; направление обхода и сторона материала определяются рисунком.
2) Движение инструмента при включении компенсации радиуса. На схемах сплошная линия — заданная траектория вдоль заготовки, пунктирная — траектория центра инструмента, точка S — точка перехода, r — радиус инструмента; варианты показывают движение при G42. Точные точки стыка прямой и дуги и длины вспомогательных участков L определяются графически.
a. На внутреннем углу (α≥180°) центр инструмента перемещается к вершине радиусного вектора инструмента в начальной точке следующей строки. Показаны переходы «прямая → прямая» и «прямая → дуга».
b. На внешнем тупом углу (90°≤α<180°) центр инструмента перемещается к вершине радиусного вектора инструмента в конечной точке текущей строки. Показаны переходы «прямая → прямая» (типы A и B) и «прямая → дуга» (типы A и B).
c. На внешнем остром углу (α<90°) центр инструмента перемещается к вершине радиусного вектора инструмента в конечной точке текущей строки.
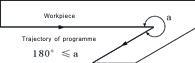
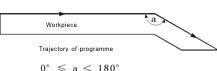
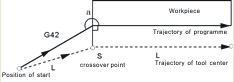
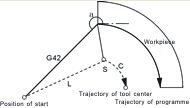
Схемы движения при включении компенсации на внешнем остром углу (α<90°): «прямая → прямая» (типы A и B), «прямая → дуга» (типы A и B). На каждом варианте показаны заготовка, заданная траектория, траектория центра инструмента, начальная точка, радиус r, вспомогательные участки L и положение перехода S; различие типов A/B является геометрическим.
Движение инструмента в режиме компенсации.
a. На внутреннем углу (180°≤α) показаны переходы «прямая → прямая», «прямая → дуга», «дуга → прямая», «дуга → дуга».
b. На внешнем тупом углу (90°≤α<180°) показаны переходы «прямая → прямая» и «прямая → дуга».
Схемы движения в режиме компенсации:
- На внешнем тупом углу (
90°≤α<180°) дополнительно показаны «дуга → прямая» и «дуга → дуга». - На внешнем остром углу (
α<90°) показаны «прямая → прямая», «прямая → дуга», «дуга → прямая», «дуга → дуга».
3) Движение инструмента при отмене компенсации.
a. На внутреннем углу (180°≤α) центр инструмента перемещается к вершине радиусного вектора инструмента в конечной точке текущей строки. Для всех показанных переходов сплошная линия изображает заданную траекторию, пунктирная — траекторию центра инструмента, S — точку перехода; положение точки и вспомогательных отрезков требует рисунка.
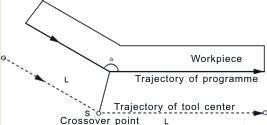
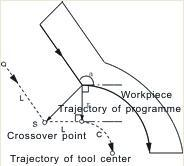
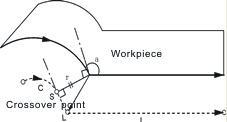
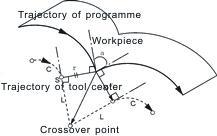
Схемы движения при отмене компенсации:
a. Для внутреннего угла (180°≤α) показаны «прямая → прямая» и «дуга → прямая».
b. На внешнем тупом углу (90°≤α<180°) центр инструмента перемещается к вершине радиусного вектора инструмента в начальной точке следующей строки. Показаны «прямая → прямая» и «дуга → прямая», типы A и B.
c. На внешнем остром углу (α<90°) центр инструмента перемещается к вершине радиусного вектора инструмента в начальной точке следующей строки. Показаны «прямая → прямая» и «дуга → прямая», типы A и B.
Во всех схемах раздела показаны заготовка, заданная траектория, траектория центра инструмента и команда G40. Для вариантов A/B положение точки перехода и вспомогательных отрезков различается; его нельзя восстановить только из текстового описания.
(33) Автоматическое снятие фаски I и скругление R
Формат:
G01(G00) X(U) I— автоматическая фаска; следующая строка с перемещением оси должна содержатьG01(G00) Z(W).G01(G00) Z(W) I— автоматическая фаска; следующая строка с перемещением оси должна содержатьG01(G00) X(U).G01(G00) X(U) R— автоматическое скругление; следующая строка с перемещением оси должна содержатьG01(G00) Z(W).G01(G00) Z(W) R— автоматическое скругление; следующая строка с перемещением оси должна содержатьG01(G00) X(U).
Внимание:
- Адреса
IиRзадаются в радиусном режиме. Длина перемещения в текущей и следующей строках должна превышать ширину фаскиIили радиус скругленияR. В противном случае система автоматически уменьшаетIилиRдо меньшего из расстояний линейного перемещения в этих двух строках. - Два соседних участка должны образовывать угол
90°.
Пример:
N0 M03S500
N1 G0 X0 Z0
N2 G01Z-5 F100
N3 X10I4
N4 X20R5
N5 Z-20
N6 G26
N7 M30
N3 — фаска 4×4, N4 — скругление R5.
(34) Программирование в полярных координатах (G15/G16)
Полярные координаты задаются радиусом и углом. Положительное направление угла — против часовой стрелки от положительного направления оси Z.
Отрицательное направление угла — по часовой стрелке. Радиус задаётся абсолютной командой Z, угол — абсолютной командой X.
Примечания:
Zзадаёт начало координат заготовки как полюс, от которого отсчитывается радиус.IP_задаёт плоскость и величину полярной координаты адресами осей:Z— радиус,X— угол.Zзадаёт начало полярной системы в начале системы координат заготовки. На первой схеме отдельно показаны заданное и фактическое положения, радиус и угол от полюса. На второй схеме ось Z направлена вправо, X — вверх; при радиусе100 ммпоказаны положения30°,150°,270°. Положение точек вокруг окружности требует рисунка.
Пример:
N1 G16 X0 Z0
N2 G01 X30.0 Z100.0 F200.0
N3 X150.0
N4 X270.0
N1 совмещает начала полярной системы и системы заготовки; N2 задаёт расстояние 100 мм и угол 30°; N3 — расстояние 100 мм и угол 150°; N4 — расстояние 100 мм и угол 270°.
Формат:
G15;       (отменить)
G16 IP-(XZ); (полярные координаты)
N5 G15;  (отменить полярные координаты)
N6 M02
(35) Интерполяция в полярных координатах (G12.1/G13.1)
Контур, заданный в декартовых координатах, преобразуется в движение одной линейной оси (инструмента) и одной поворотной оси (заготовки).
Формат:
G12.1;  (начать интерполяцию в полярных координатах)
G13.1;  (отменить интерполяцию в полярных координатах)
Примечание. G12.1 и G13.1 задаются отдельными строками.
После включения полярных координат можно задавать линейную или круговую интерполяцию в декартовых координатах, охватывающую линейную и поворотную оси. G12.1 создаёт полярную систему и выбирает плоскость интерполяции.
Интерполяция выполняется по линейной оси X и поворотной оси C. X программируется диаметром или радиусом; C — радиусом (единица программы — мм, отображения — угол).
Начало примера:
На чертеже полярной интерполяции показан замкнутый прямоугольный контур со скруглёнными углами внутри окружности; размер по горизонтали 160, по вертикали также обозначен 160, радиус скругления R20, оси X и C′ проходят через центр. Положение точек контура и размерных линий задаётся рисунком.
N10 T0202
…
N100 G00 X150 C0 Z0;
N110 G12.1;
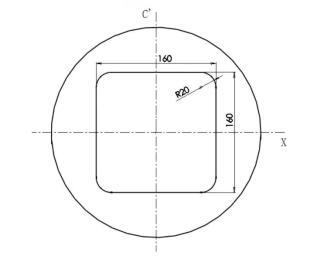
N120 G01 X80 F200;
N130 C20;
N140 G03 X40 C40 R20;
N150 G01 X-40;
N160 G03 X-80 C20 R20;
N170 G01 C-20;
N180 G03 X-40 C-20 R20;
N190 G01 X40;
N200 G03 X80 C-20 R20;
N210 G01 C0;
N220 X150.0;
N230 G13.1;
N240 Z100.0 C0
…
N500 M30
Примечания:
- При включении питания или сбросе контроллера полярная интерполяция отменяется (
G13.1).G12.1иG13.1— модальные коды. G12.1переключает плоскость наG17;G13.1возвращаетG18.- Во время полярной интерполяции программа задаётся декартовыми координатами в полярной плоскости. Независимо от того, задана линейная ось диаметром или радиусом, поворотная ось программируется радиусом.
- Допустимые G-коды:
G01(линейная интерполяция),G02,G03(круговая),G04(пауза),G40,G41,G42(компенсация вершины инструмента). - Скорость по адресу
F— касательная скорость в плоскости полярной интерполяции (декартовая система). - Радиус дуги в полярной плоскости задаётся как для плоскости
G17: линейная ось X — адресI, поворотная ось C — адресJ; также можно использоватьR. - В режиме
G12.1систему координат изменять нельзя. - В режиме компенсации вершины инструмента
G41/G42полярную интерполяцию нельзя включать или отменять;G12.1/G13.1действуют только в режимеG40. - При приближении инструмента к центру заготовки составляющая скорости оси C растёт.
Примечание 9. При превышении максимальной скорости резания оси C контроллер выдаёт аварийное сообщение.
- Во время полярной интерполяции программа задаётся декартовыми координатами в полярной плоскости. Адрес поворотной оси — адрес второй, виртуальной оси плоскости. При
G12.1положение инструмента для полярной интерполяции начинается с0°: перед ней шпиндель необходимо ориентировать на0°, а перед её отменой ось C установить в нуль координат. - Текущее положение во время полярной интерполяции отображается в реальных координатах, а оставшееся расстояние строки — в координатах плоскости полярной интерполяции (декартовых).
- Во время полярной интерполяции не переключайте передачу шпинделя.
(36) Метрическая и дюймовая системы (G20/G21); абсолютное и инкрементное программирование (G990/G991)
Формат:
G990;  (оси X, Z, Y, A, C — абсолютные координаты)
G991;  (оси X, Z, Y, A, C — приращения)
G20;   (ввод в дюймах)
G21;   (ввод в миллиметрах)
Примечание. Эти G-коды должны стоять в начале программы, отдельной строкой, до установки системы координат. После G20/G21 единица вводимых линейных данных меняется на минимальную дюймовую или миллиметровую; единица угловых данных сохраняется. Меняются единицы: подачи F, координат положения, смещения нуля заготовки, коррекции инструмента, ручного генератора импульсов, расстояния инкрементного перемещения.
Для G20/G21 требуется также перенастроить единицы параметров. Минимальная единица G20 — 0,0001 дюйма.
Минимальная единица метрической системы G21 — 0,001 мм.
При G20:
- Все команды положения задаются в дюймах.
- Подача
Fзадаётся в дюймах в минуту. - Коррекция инструмента и смещения систем координат заготовки
G54–G59задаются в дюймах. - Единицы параметров расстояния (например, программные ограничения и компенсация) меняются с
ммна0,1 дюймалибо смкмна0,001 дюйма. - Единицы параметров скорости меняются с
мм/минна0,1 дюйма/мин. - Единицы параметров ускорения меняются с
мм/мин/сна0,1 дюйма/мин/с. - Приращения маховика —
0,0001,0,001,0,01 дюйма. - При изменении эквивалента импульса система выполняет автоматическую корректировку; электронная передача соответствует метрической системе.
- Координаты отображаются с четырьмя знаками после десятичной точки.
G20/G21следует записывать в начале программы, а не в её середине.- Поворот поворотной оси на
1°соответствует0,1 дюйма. - Переключение между системами можно выполнить через
G20/G21в режимеMDIс последующим перезапуском контроллера. - После переключения между
G20иG21необходимо заново выполнить привязку инструмента. - Для текстовых подсказок системы нужно изменить конфигурационный файл
cncsystemen: например, у параметра скорости заменитьмм/минна0,1 дюйма/мин, у параметра положения —ммили градусы на0,1 дюйма, амкмна0,0001 дюйма.
(37) Команды M
| Группа | Команда | Функция |
|---|---|---|
| Шпиндель | M03 |
Включить вращение по часовой стрелке (CW). |
| Шпиндель | M04 |
Включить вращение против часовой стрелки (CCW). |
| Шпиндель | M05 |
Торможение шпинделя. |
| Шпиндель | M7053/M7054 Pxxxx |
Вращение по часовой/против часовой стрелки в течение времени P (мс) с последующей остановкой. Пример: M7053 P2000 — вращение по часовой стрелке 2 с, затем остановка. |
| Второй шпиндель | M203, M204, M205 |
Соответственно вращение по часовой стрелке, против часовой стрелки, остановка. |
| Оси C/A | M881 |
Остановить ось C, выдать M61, проверить M22. |
| Оси C/A | M882 |
Остановить ось A, выдать M63, проверить M24. |
| Охлаждение | M08, M09 |
Включить/выключить подачу СОЖ. M08 — модальная; M09 — исходное состояние и модальная. |
| Патрон | M10, M11 |
Зажать/разжать патрон. M10 — исходное состояние и модальная; M11 — модальная. |
| Задняя бабка | M79, M78 |
Зажать/разжать. M79 — модальная; M78 — исходное состояние и модальная. Примечание: Control M79. |
| Смазка | M32, M33 |
Включить/выключить смазку. M32 — модальная; M33 — исходное состояние и модальная. Примечание: Control M32. |
| Обдув | M59, M58 |
Включить/выключить обдув. M59 — модальная; M58 — исходное состояние и модальная. Примечание: Control M59. |
| Пользовательский выход 1 | M61, M60 |
Включить/выключить пользовательский выход 1. Обе команды модальные. Примечание: Control M61. |
| Пользовательский выход 2 | M63 / M62 |
Открыть / закрыть; управление M63. Обе команды модальные. |
| Пользовательский выход 3 | M65 / M64 |
Открыть / закрыть; управление M65. Обе команды модальные. |
| Пользовательский выход 4 | M67 / M66 |
Открыть / закрыть; управление M67. Обе команды модальные. |
| Пользовательский выход 5 | M69 / M68 |
Открыть / закрыть; управление M69. Обе команды модальные. |
| Пользовательский выход 6 | M71 / M70 |
Открыть / закрыть; управление M71. Обе команды модальные. |
| Пользовательский выход 7 | M73 / M72 |
Открыть / закрыть; управление M73. Обе команды модальные. |
| Выход режима позиционирования шпинделя | M75 / M74 |
При выводе импульсов оси C сервопривод шпинделя выбирает режим позиционирования; при запуске M03/M04 сигнал M75 закрывается. Управление M75. Обе команды модальные. |
Пользовательский вход M12 |
M12 / M13 |
Проверить активное / неактивное состояние M12. Обе команды модальные. Примечание: в примере руководства записано M20 P120 для перехода к строке 120 при активном M12; обозначение команды здесь расходится с описанием входа. |
Пользовательский вход M14 |
M14 / M15 |
Проверить активное / неактивное состояние M14. Обе команды модальные. |
Пользовательский вход M16 |
M16 / M17 |
Проверить активное / неактивное состояние M16. Обе команды модальные. |
Пользовательский вход M18 |
M18 / M19 |
Проверить активное / неактивное состояние M18. Обе команды модальные. |
Пользовательский вход M28 |
M28 / M29 |
Проверить активное / неактивное состояние M28. Обе команды модальные. |
Пользовательский вход M22 |
M22 / M23 |
Проверить активное / неактивное состояние M22. Обе команды модальные. |
| Передача шпинделя | M41, M42, M43, M44 |
Первая, вторая, третья, четвёртая передача. Выдаются S01, S02, S03, S04 и изменяется аналоговое напряжение шпинделя. |
| Подпрограмма | M97, M98, M99 |
Переход, вызов, возврат. L=1–99; P — номер строки программы, в которую выполняется переход. |
| Программа | M87 |
Увеличить счётчик деталей на 1. Если другой параметр P10=0 отключает автоматический прирост, M87 увеличивает счётчик принудительно. |
| Программа | M188 |
Продолжить подачу без возврата в исходное положение. |
| Программа | M187 |
Продолжить подачу с возвратом в исходное положение. |
| Программа | M00 |
Пауза. |
| Программа | M01 |
Условная пауза с проверкой M22. |
| Программа | M02 |
Конец программы. |
| Программа | M30 |
Конец программы с M05, M09. |
| Программа | M20 |
Циклический переход к началу. |
| Абсолютный двигатель | M500 |
Считать абсолютные положения всех осей подачи и сбросить текущие координаты станка. |
| Абсолютный двигатель | M501 |
То же для оси X. |
| Абсолютный двигатель | M502 |
То же для оси Y. |
| Абсолютный двигатель | M503 |
То же для оси Z. |
| Абсолютный двигатель | M504 |
То же для четвёртой оси. |
| Сброс координат заготовки | M315 |
Сбросить координату оси A. |
| Сброс координат заготовки | M317 |
Сбросить координату оси X. |
| Сброс координат заготовки | M318 |
Сбросить координату оси Y. |
| Сброс координат заготовки | M319 |
Сбросить координату оси Z. |
| Сброс координат заготовки | M320 |
Сбросить координаты всех осей. |
| Сброс координат станка | M415 |
Сбросить координату оси A. |
| Сброс координат станка | M417 |
Сбросить координату оси X. |
| Сброс координат станка | M418 |
Сбросить координату оси Y. |
| Сброс координат станка | M419 |
Сбросить координату оси Z. |
| Сброс координат станка | M420 |
Сбросить координаты всех осей. |
| Коэффициент скорости | M100 |
Коррекция скорости не действует, фиксированное значение 100%. |
| Коэффициент скорости | M101 |
Коррекция скорости действует. |
| Дробление стружки | M114 Lxx(Qxx) Pxx Fxx |
Включить режим дробления стружки. |
| Дробление стружки | M115 |
Отменить режим дробления стружки. |
Все входы и выходы M-кодов активны низким уровнем.
(38) Специальные команды дробления стружки / строгания (M114/M115)
M114 Lxx(Qxx) Pxx Fxx — модальная команда дробления стружки; M115 — модальная отмена.
Если M114 содержит P, команда означает дробление стружки на токарном станке; значение P — время паузы в мс. Если P отсутствует, команда означает строгание без паузы с выполнением файла ProgramUser6.
В режиме дробления стружки M114 действует только для G01/G02/G03 и циклов; при нарезании резьбы метчиком, нарезании резьбы резцом и G00 не действует.
Примечания:
- После
Lвыполнений либо прохождения расстоянияQкомандойG01/G02/G03или циклом выполняется пауза длительностьюP. Lзадаёт время паузы по последующей скоростиF, единица —мс;Qзадаёт расстояние паузы по последующей скоростиF, единица —мм. Это расходится с описаниемLкак числа выполнений в пункте 1.Fзадаёт скорость подачи вмм/мин.- В дюймовой системе единица
Q— дюйм,F— дюйм/мин.
(39) Вызов программы (M97/M98/M99)
M97 P — безусловный переход к строке с номером P.
M98 P L — безусловный вызов отдельной подпрограммы. P задаёт путь и имя, L — число вызовов.
M98 можно опустить; формат сокращённого вызова — PP и имя файла. Скрытый файл должен начинаться с HIDEFILE: например, HIDEFILE01 не отображается в разделе программ и вызывается как M98/G65 PHIDEFILE01, M98/G65 P*01, PP*01 или PPHIDEFILE01.
Пример Psub/1390 означает подпрограмму по пути tmp/NC/sub/1390.
Внимание:
tmp/NC/— путь программ контроллера по умолчанию;sub— вложенная папка.- Подпрограмма должна быть отдельной программой.
- Для вызова между основной программой и подпрограммой на USB-накопителе предусмотрены формы
P[иP]:M98 P[A1234вызываетA1234;M98 P]SS12вызываетSS12;PP[FFDEвызываетFFDE. Разница между[и]не объяснена.
Для вызова программы в папке нужно указать путь. Перед адресом числа вызовов L должен быть пробел. После завершения подпрограммы выполняется следующая строка основной программы. Повторяющиеся последовательности или контуры можно оформить как подпрограммы. Основная программа может вызвать подпрограмму, а та — другую подпрограмму.
M99 завершает подпрограмму и возвращает управление; завершать подпрограмму следует этой командой.
Внимание:
M99в основной программе действует какM02.M99сPв основной программе действует какM97.- При возврате в основную программу
M99переходит к строке после вызова. M99сPпри возврате в основную программу переходит к строкеP.
Вложенность вызовов подпрограмм — не более 4 уровней. Максимальное число вызовов — 9999. На схеме показана цепочка: основная программа O0001 вызывает O1000 командой M98P1000, та вызывает O2000 командой M98P2000, далее O3000 через M98P3000 и O4000 через M98P4000. Каждая подпрограмма завершается M99, основная — M30; стрелки возврата направлены к вызвавшей программе.
Нижний пример на схеме: основная программа содержит N0010 ..., N0020 ..., N0030 M98 P21010, N0040 ..., N0050 M98 P1010, N0060 ...; подпрограмма содержит O1010 ..., N1020 ..., N1030 ..., N1040 ..., N1050 ..., N1060 ... M99.
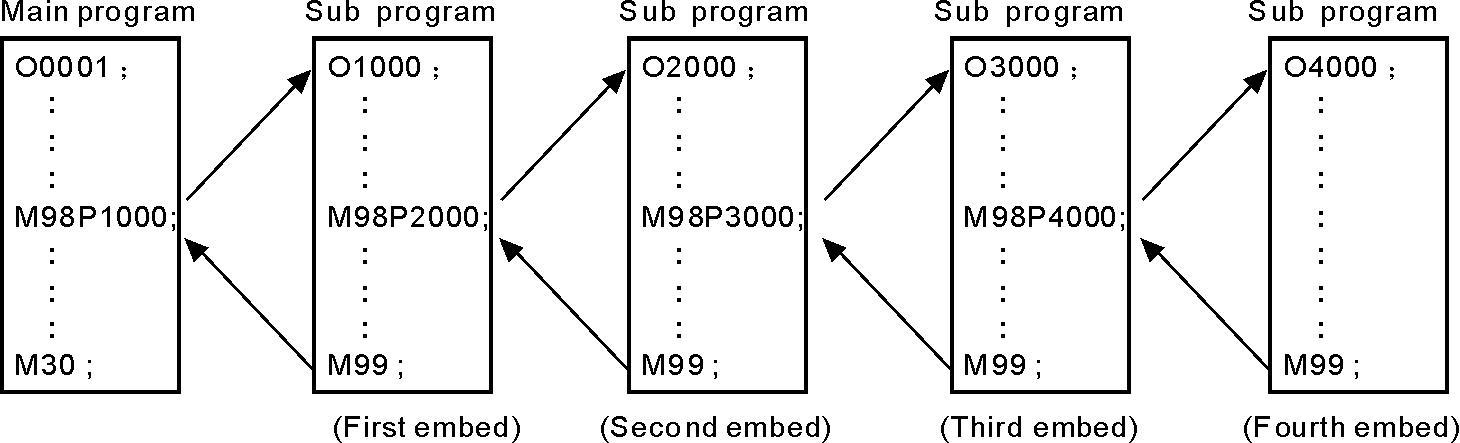
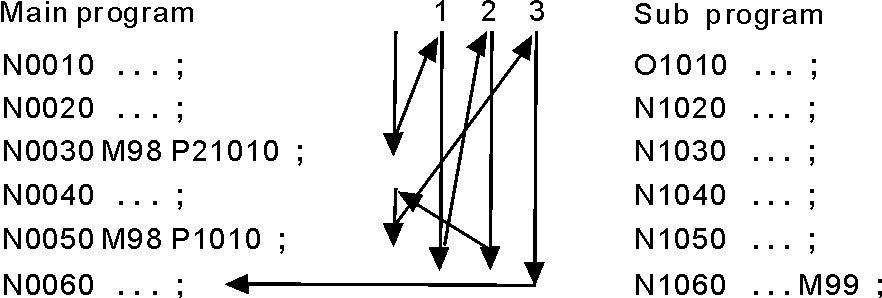
(40) Условное ожидание или переход
Команды проверки внешних входных сигналов при условном ожидании следует задавать отдельной строкой. Для каждой пары первая команда ожидает активного состояния соответствующего сигнала, вторая — неактивного; затем выполняется следующая строка:
| Сигнал | Активен | Неактивен |
|---|---|---|
M12 |
M12 |
M13 |
M14 |
M14 |
M15 |
M16 |
M16 |
M17 |
M18 |
M18 |
M19 |
M22 |
M22 |
M23 |
M24 |
M24 |
M25 |
M28 |
M28 |
M29 |
В описании пары M22/M23 для проверки сигнала M22 один раз названа команда M12; обозначения противоречат друг другу.
Для условного перехода к одной из команд M12/M13/M14/M15/M16/M17/M22/M23/M24/M25/M28/M29 добавляют Pxxxx — номер строки. При выполнении условия программа переходит к указанной строке, иначе выполняет следующую.
Пример: M14 P0120 — если вход M14 активен, переход к строке 120; если неактивен, выполнение следующей строки.
(41) Функция инструмента T
Формат: T a b, где a — номер инструмента, b — номер коррекции. a=0 не меняет инструмент; b=0 отменяет коррекцию и отображает координаты станка. Диапазоны a=0–99, b=0–99.
Примеры:
T0204— выбрать инструмент № 2 и коррекцию № 4.T0300— выбрать инструмент № 3 и отображать координаты станка.T0004— не менять инструмент, включить коррекцию № 4.
На позиции револьверной головки с электроприводом может быть несколько инструментов с разными коррекциями. Например, на позиции 3 четырёхпозиционной головки могут находиться два инструмента с коррекциями № 3 и № 5:
N0000 T0101
N0001 G0 X30 Z500
N0002 T0303
N0003 G00 X50
N0004 T0505
N0005 M02
Пояснение к N0004: инструмент № 3 и коррекция № 5, хотя код T0505 обычно читается как инструмент № 5 с коррекцией № 5. Обозначения расходятся.
Внимание:
- В
Txxxxпервые две цифры — номер инструмента, последние две — номер коррекции. Диапазон номеров инструмента01–99; можно вызвать любой номер коррекции. - При применении коррекции станок не перемещается: рассчитывается разница и обновляются координаты. Чтобы получить перемещение с учётом коррекции, запрограммируйте абсолютную команду.
- После включения питания контроллер восстанавливает номер инструмента, действовавший перед выключением, и коррекцию инструмента по умолчанию.
- При ручной смене инструмента номер коррекции соответствует его номеру: инструмент № 6 получает коррекцию № 6.
(42) Скорость шпинделя S, SS
Два способа управления скоростью шпинделя; первый шпиндель использует S.
Для первого шпинделя S предусмотрены два способа:
- Ступенчатое переключение скорости четырёхразрядным кодом: управление
M41–M44, соответствующие выходыS01–S04. Максимальную скорость задают параметрами осейP50,P51,P52,P53,P54. - Четыре передачи с плавным изменением скорости: управление
M41–M44, выходыS01–S04. Максимальную скорость задают параметрами осейP36,P37,P38,P39; способ переключения — параметрами скоростиP50,P51,P52,P53,P54. Диапазон плавного задания скорости0–99999, выходное напряжение для частотного преобразователя0–10 В. Напряжение определяется отношениемS × коррекция скорости / максимальная скорость.
Второй шпиндель использует SS; верхний предел скорости задаётся параметром скорости P40, выходное напряжение преобразователя — 0–10 В.
(43) Скорость подачи F
Адрес F задаёт подачу для G01, G02, G03 и др. При G98 диапазон F0.01–20000 мм/мин, при G99 — 0,001–500 мм/об. Фактическая скорость равна F × коррекция подачи; F — модальная команда.
G98— подача за минуту,мм/мин.G99— подача за оборот,мм/об.
Если F и команда перемещения стоят в одной строке, сначала применяется F. Внимание: для G99 нужен энкодер шпинделя, иначе контроллер остаётся в состоянии ожидания.
(44) Макропрограммирование (G65, G66, G67)
1. Ожидание входа — WAT. Ожидает активного или неактивного состояния входа X.
Формат: WAT +(-) X, где + — вход активен, - — неактивен; диапазон входов X00–X55 (см. диагностику I/O).
2. Управление выходом — OUT. Задаёт активное или неактивное состояние выхода Y.
Формат: OUT +(-) Y, где + — выход активен, - — неактивен; диапазон выходов Y00–Y31 (см. диагностику I/O).
3. Переменные и присваивание =.
#0–#20— локальные переменные макропрограммы для хранения данных, например результата вычисления. При выключении питания сбрасываются в пустое значение; аргументы вызова макропрограммы записываются в них.#21–#600— глобальные переменные с одинаковым смыслом в разных макропрограммах.
Глобальные переменные #21–#100 при выключении питания обнуляются; #101–#600 сохраняют данные. Системные переменные #1000– дают доступ к данным ЧПУ, например текущему положению и коррекции инструмента.
Особое примечание: #100–#155 и #190–#202 используются системой; пользователю их применять нельзя. Доступные пользователю глобальные переменные указаны как #31–#99, #205–#379, #391–#999; это не полностью согласуется с объявленным выше диапазоном #21–#600.
#161–#165 можно использовать для отображения или записи координат XYZAB при G31/G311.
#201— число повторовG76(способ 1).#202— смещение инструмента по Z при повтореG76,мм(способ 1).#203— число повторовG76(способ 2).#204— смещение инструмента по Z при повтореG76,мм(способ 2).
Внимание: в макропрограмме нельзя использовать циклы G70, G71, G72, G73, G92, G76.
4. Переменные коррекции инструмента: #1001–#1099 соответствуют смещениям X для T1–T99 в мкм, #1401–#1499 — смещениям Z для T1–T99 в мкм. Значения можно читать и изменять:
#200=#1003      (прочитать коррекцию X третьего инструмента в #200)
#1003=23000     (задать коррекцию X третьего инструмента 23000 мкм)
#1003=#1003+50  (увеличить коррекцию X третьего инструмента на 50 мкм)
5. Переменные I/O:
| Переменная | Входы/выходы | Биты |
|---|---|---|
#1800 |
X00–X07 |
D0–D7 |
#1801 |
X08–X15 |
D0–D7 |
#1802 |
X16–X23 |
D0–D7 |
#1803 |
X24–X31 |
D0–D7 |
#1804 |
X32–X39 |
D0–D7 |
#1805 |
X40–X47 |
D0–D7 |
#1806 |
X60–X67 |
D0–D7 |
#1808 |
Y00–Y15 |
D0–D15 |
#1809 |
Y16–Y31 |
D0–D15 |
Формат присваивания: #i=Expression.
6. Сохранение глобальных макропеременных: команда FILEMS(AABBCC) или FILEMS[AABBCC] сохраняет #21–#999 в файле программы AABBCC. Для чтения значений выполните файл или вызовите его как подпрограмму.
Арифметические и логические операции:
| Операция | Формат |
|---|---|
| Присваивание | #i = #j |
| Сложение / вычитание | #i = #j + #k; / #i = #j - #k; |
| Умножение / деление | #i = #j * #k; / #i = #j / #k; |
| Синус / арксинус | #i = SIN(#j); / #i = ASIN(#j); |
| Косинус / арккосинус | #i = COS(#j); / #i = ACOS(#j); |
| Тангенс / арктангенс | #i = TAN(#j); / #i = ATAN(#j); |
| Квадратный корень | #i = SQRT(#j); |
| Модуль | #i = ABS(#j); |
| Округление | #i = ROUND(#j); |
| Округление вниз / вверх | #i = FIX(#j); / #i = FUP(#j); |
| Натуральный логарифм / экспонента | #i = LN(#j); / #i = EXP(#j); |
| ИЛИ / исключающее ИЛИ / И | #i = #j OR #k; / #i = #j XOR #k; / #i = #j AND #k; |
Для тригонометрии 90.5° означает 90°30′. Логические операции выполняются над двоичным представлением.
5. Безусловный переход: GOTO N к строке с указанным номером. Номер вне диапазона 1–99999 вызывает ошибку. Номер может быть выражением: GOTO 5, GOTO#100.
6. Условный переход: IF (условное выражение) GOTO или THEN. Если условие истинно, выполняется указанная команда; иначе — следующая строка.
Примеры условного выполнения:
IF (#100 EQ 2) THEN #100=5
IF (#101 GT 2) GOTO 6
Операторы: EQ — равно; NE — не равно; GT — больше; GE — больше или равно; LT — меньше; LE — меньше или равно.
7. Цикл: WHILE (условие) DO 1, 2, 3. Пока условие истинно, выполняются строки между DO и END; иначе управление переходит к строке после END. Максимальная глубина вложенности — 3.
WHILE (#100 LT 3) DO 1
……
WHILE (#103 EQ 5) DO 2
……
WHILE (#200 GE 20) DO 3
……
END 3
……
END 2
……
END 1
8. Немодальный вызов макропрограммы G65. Формат: G65 P- L- <A-B-C-......> — передача аргументов; P — имя макропрограммы, L — число вызовов.
Соответствие адресов локальным переменным:
#0→A, #1→B, #2→C, #3→D, #4→E, #5→F, #6→H, #7→I, #8→J, #9→K, #10→M, #11→Q, #12→R, #13→S, #14→T, #15→U, #16→V, #17→W, #18→X, #19→Y, #20→Z.
Особое внимание: адреса G, L, N, Q, P нельзя использовать как аргументы, хотя выше Q сопоставлен переменной #11. Эти указания противоречат друг другу.
Начало примера основной программы 9000: G00 X0 Z0.
G65 P8000 L1 A5 B6
G0 X0 Z0
M30
Макропрограмма 8000:
N1 #2=#0+#1
N2 IF (#2 EQ 10) GOTO 4
N3 GOO X#2
N4 G00 Z#1
N5 M99
В строке N3 стоит GOO (буквы O), не G00; проверьте команду перед выполнением.
9. Модальный вызов G66/G67. G67 отменяет G66. Формат тот же, что для G65.
Основная программа 9000:
G00 X0 Z0
G66 P8000 L2 A5 B6
A8 B1
A9 B10
G67
M30
Макропрограмма 8000:
N1 #2=#0+#1
N2 IF (#2 EQ 10) GOTO 4
N3 GOO X#2
N4 G00 Z#1
N5 M99
10. Окно сообщения: MSG(parameter) или MSG[parameter] выводит строку сообщения с паузой. Команда действует и в обычной программе ЧПУ, вне макропрограммы. STAF(parameter) или STAF[parameter] выводит строку без паузы.
11. Автоматическое создание программы обработки: FILEON(parameter) или FILEON[parameter] создаёт и открывает файл. Пример: FILEON(AABBCC) или FILEON[AABBCC] создаёт и открывает файл AABBCC.
2) Закрытие файла. FILECE закрывает текущий файл. Без этой команды контроллер автоматически закрывает файл после завершения программы.
3) Запись строки в открытый файл. Формат: FILEWD(parameter) или FILEWD[parameter]. Пример: FILEWD(G54G0X0Z0) либо FILEWD[G54G0X0Z0] записывает строку G54G0X0Z0.
4) Запись абсолютных координат текущих осей подачи в файл. Команда FILEWC.
Пример программы:
G0X0Z0
FILEON[AABBCC]
FILEWD[G54G0X0Z0]
G1X45Z89
FILEWC
G1X99Z76
FILEWC
FILECE
После завершения в каталоге программ будет создан файл AABBCC:
G54G0X0Z0
X45Z89
X99Z76
(45) Пользовательские макрокоманды (G120–G160, M880–M889)
Каждому пользовательскому G-коду соответствует макропрограмма ProgramGxxx, M-коду — одна из ProgramUser0–ProgramUser9. Пользователь не может редактировать эти макропрограммы в системе ЧПУ: код нужно подготовить на компьютере и скопировать в систему.
Пример: G152 — цикл сверления отверстий по дуге. В систему необходимо скопировать ProgramG152.
Формат: G152 Xx Yy Zz Rr Ii Aa Bb Hh Ff;
X— абсолютная или инкрементная координата центра по X;Y— абсолютная или инкрементная координата центра по Y.
Параметры G152:
Z— глубина отверстия;R— координата точки быстрого подвода;F— скорость подачи при резании;I— радиус;A— угол первого отверстия;B— приращение угла (отрицательное — по часовой стрелке);H— число отверстий.
Макропрограмма ProgramG152:
#80=#0
#81=#1
#82=#2
#83=#3
#84=#4
#85=#5
#86=#6
#87=#7
#88=#8
#89=#9
#90=#10
#91=#11
#92=#12
#93=#13
#94=#14
#95=#15
#96=#16
#97=#17
#98=#18
#99=#19
#100=#20
#30=#4003
#31=#4014
G90
IF[#30 EQ 90] GOTO 1
G53
#98=#5001+#98
#99=#5002+#99
N1 WHILE[#86 GT 0] DO 1
#35=#98+#87*COS[#80]
#36=#99+#87*SIN[#80]
G81X#35Y#36Z#100R#92F#85
#80=#80+#81
#86=#86-1
END 1
G#30 G#31 G80
M99
(46) Совмещённая токарно-фрезерная обработка
Для фрезерной обработки на токарном контроллере:
- Включите третью ось, назначьте её осью Y и задайте радиусный способ программирования.
- За исключением приведённых ниже соответствий, другие команды описаны в руководстве по фрезерному контроллеру.
| Токарный контроллер | Фрезерный контроллер |
|---|---|
G990 |
G90 |
G991 |
G91 |
G994 |
G94 |
G995 |
G95 |
G998 |
G98 |
G999 |
G99 |
G973 |
G73 |
G974 |
G74 |
G976 |
G76 |
G981 |
G81 |
G982 |
G82 |
G983 |
G83 |
G984 |
G84 |
G985 |
G85 |
G986 |
G86 |
G987 |
G87 |
G989 |
G89 |
4.5 Пример программы
При составлении программы выберите способ закрепления по чертежу и требованиям обработки, подходящий инструмент и припуск с учётом фактических возможностей станка.
Пример 1: T01 — резец для наружного точения; T02 — канавочный резец шириной 3m (единица напечатана именно так); T03 — резьбовой резец с углом 60°.
Программа примера 1:
На чертеже детали указаны общая длина 290, размер 155, участки 65, 60, 20, 60, 60, торцевой размер 2, диаметры ⌀85, ⌀80, ⌀80, ⌀62, ⌀50, ⌀41.8, резьба M48×1.5, дуга R70, фаски 1×45°, канавки 3×⌀45; ось Z направлена вправо, X — вниз. Взаимное положение размеров и профиля задаётся чертежом.
N10 M03 S1000;
N20 T0101;
N30 G00 X41.8 Z2 M08;
N40 G01 X48 Z-1 F100;
N50 Z-60;
N60 X50;
N70 X62 W-60;
N80 W-15;
N90 X78;
N100 X80 W-1;
N110 W-19;
N120 G02 X80 W-60 R70;
N130 G01 Z-225;
N140 X85;
N150 Z-290;
N160 X90 M09;
N170 G00 X150 Z50;
N180 T0202;
N190 M03 S800;
N200 G00 X51 Z-60 M08;
N210 G01 X45 F90;
N220 G00 X51;
N230 X150 Z50 M09;
N240 T0303;
N250 M03 S1500;
N260 G00 X62 Z6 M08;
N270 G92 X47.54 Z-58 F1.5;
Пояснения: N10 запускает шпиндель; N20 выбирает инструмент 1 и коррекцию 1; N30 — быстрый подвод и СОЖ; N40 — фаска; N50 — чистовой проход участка резьбы; N60 — отвод; N70 — чистовой проход конуса; N80 — чистовое точение наружной поверхности ⌀62 мм; N90 — отвод; N100 — фаска; N110 — чистовое точение ⌀80 мм; N120 — чистовое точение дуги (I63.25 K-30); N130 — чистовое точение ⌀80 мм; N140 — отвод; N150 — чистовое точение ⌀85 мм; N160 — отвод и выключение СОЖ; N170 — к точке смены инструмента; N180 — инструмент/коррекция 2; N190 — смена скорости шпинделя; N200 — к точке обработки с коррекцией по левой точке инструмента; N210 — канавка ⌀45 мм; N220 — отвод; N230 — отвод и выключение СОЖ; N240 — смена инструмента/коррекции; N250 — смена скорости; N260 — подвод и СОЖ; N270 — цикл нарезания резьбы.
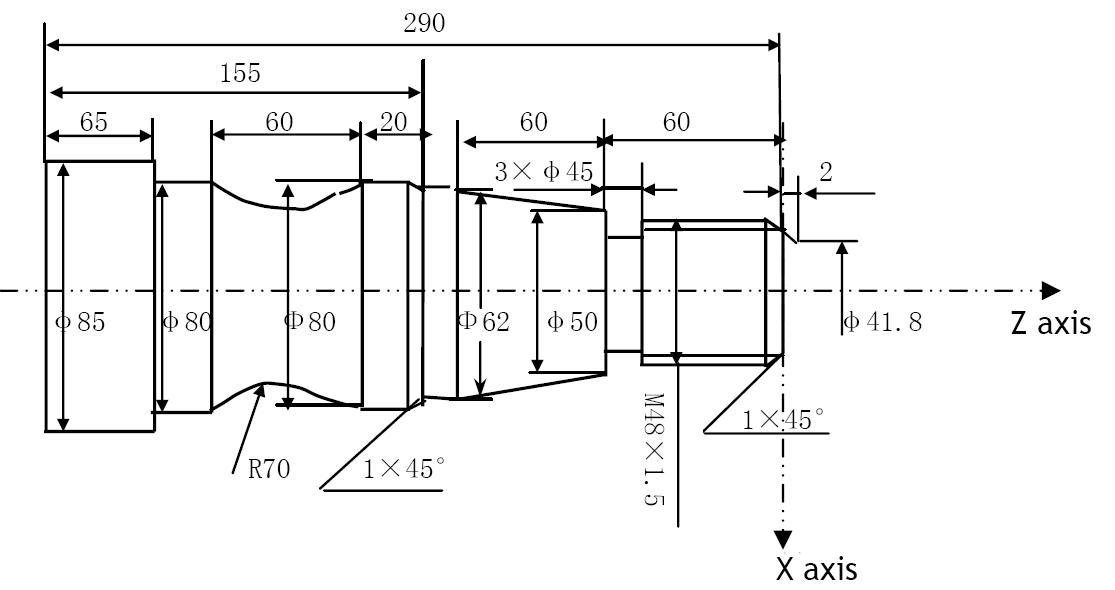
N280 X46.94;
N290 X46.54;
N300 X46.38;
N310 G00 X150 Z50 M09;
N320 T0300;
N330 M05;
N340 M30;
N310 возвращает инструмент и выключает СОЖ; N320 отменяет коррекцию; N330 останавливает шпиндель; N340 завершает программу.
4.6 Применение для шлифовального станка
Использование кругло-шлифовального станка с измерительным прибором активного контроля.
1. Торцевое шлифование
T0101
M60
M03
M63
G04 X1
G00 X0 Z1
G31 W-3 F100 P1031
G31 W-1 F10 P1028
G0 Z1
M62
M02
Пояснения: M60 выбирает режим торцевого измерения; M03 запускает шпиндель шлифовального круга; M63 приводит измеритель в положение измерения (при соответствующем оборудовании система получает сигнал M63); G04 X1 — задержка 1 с; G00 X0 Z1 — подвод; первая строка G31 — черновое шлифование до сигнала M16, вторая — чистовое до M18; G0 Z1 — отвод; M62 запускает оборудование торцевого измерения.
2. Наружное круглое шлифование
T0101
M61
M03
G04 X1
G00 X10 Z1
G31 U-3 F100 P1027
G31 U-2 F10 P1026
G31 U-1 F1 P1025
G0 X10
M02
M61 выбирает режим измерения наружной поверхности; M03 запускает шпиндель круга; G04 X1 — задержка 1 с; G00 — подвод; последовательные G31 выполняют черновое до M22 в пределах 3 мм, чистовое до M24 в пределах 2 мм, доводку до M28 в пределах 1 мм.
3. Компенсация износа шлифовального круга
T0202
G00 X100 Z100
G22 L5
GO U-0.01
G01 W-20 F10
W20
G800
G185 X100
M02
G00 X100 Z100 должен задавать фиксированную точку круга. В строке GO U-0.01 после G стоит буква O; проверьте команду перед выполнением. Пояснение к строке: коррекция 0,05 мм.
4. Настройка для высокоскоростного пробивного станка
Два высокоскоростных входа; параметр раздела «Прочие» (Other) P32=28, P910=1.
T0101
G00 X0
G22 L50
WAT+M295
OUT-M295
G0 U1
WAT+M297
OUT-M297
G800
M02
G22 L50 задаёт число повторов. WAT+M295 ждёт верхнего положения пуансона, проверяя вход M18(X28); OUT-M295 отключает сигнал. WAT+M297 ждёт нижнего положения, проверяя M14(X30); OUT-M297 отключает сигнал.
4.7 Команды ведомых осей
Способ A. Координата ведомой оси не следует за ведущей; отображение четвёртой оси можно скрыть. При параметре оси P414=7 четвёртая ось следует X в автоматическом и ручном режимах; при P414=8 — Y; при P414=9 — Z. При P414=17/18/19 ось C следует соответственно X/Y/Z; при P414=27/28/29 ось B следует X/Y/Z в обоих режимах.
Кроме того, значения D5…D13=1 задают соответствие: A следует X/Y/Z, C следует X/Y/Z, B следует X/Y/Z; так одновременно могут следовать три оси.
Способ B. Ведомая ось выбирается командами только в автоматическом режиме; в ручном режиме она не следует. При следовании координата ведомой оси также следует координате ведущей.
M123— включить следование Y за X. Y следует в радиусном представлении, поэтому программировать Y также следует в радиусном представлении.M124— выключить следование Y за X.M125— включить следование A за X. A следует в радиусном представлении, поэтому программировать A также следует в радиусном представлении.M126— выключить следование A за X.
Внимание — команды следования осей:
- Привязку инструмента чистовой и черновой револьверных головок выполняйте по фактическим измерениям. На чистовую головку влияет пользовательский параметр
16— режим программирования X (1— радиус,0— диаметр). Черновая головка всегда программируется радиусом; учитывайте это при привязке. - Траектория X чистовой головки определяется координатой X в программе. При
M123/M125черновая головка предварительно проходит по Y или A некоторое расстояние, оставляя радиальный припуск на заготовке, заданный параметром осиP502. - При
M123/M125следите, чтобы чистовая и черновая головки не столкнулись с заготовкой: во время выполнения этих команд черновая головка позиционируется по Y или A к целевой точке со скоростьюG00согласно текущей координате Z. - Программа в первую очередь перемещает чистовую головку, а черновая следует по Y или A. Скорость черновой головки может колебаться; ускорение задаётся параметром ускорения соответствующей оси Y/A. Малое ускорение может ухудшить точность черновой обработки.
- Перемещение черновой головки в отрицательном направлении Y/A — подача к детали. Во избежание столкновения при большой скорости подачи установите ограничение скорости параметром оси
P503. Слишком малоеP503может ухудшить точность черновой обработки. - Перемещение черновой головки в положительном направлении Y/A — отвод; максимальная скорость ограничивается параметром скорости
G00. - Ось Y или A черновой головки должна быть линейной, а не поворотной.
- Для устойчивости движения рекомендуется включить сглаживание.
- Если действует параметр оси
P501(«расстояние опережения по Z для команд следованияM123/M125») иDXFнастроен на автоматическую последовательность, при преобразовании файлаDXFв G-код контроллер автоматически генерируетM123/M124/M125.
Пример программы:
G0 X500 Z890 Y960 M3 S2000
M123
G1 X_ Z_ F_
X_ Z_
......
......
X_ Z_
M124
G0 X400 Y800;  (отвод от заготовки)
M02
M123 включает следование Y за X; M124 отменяет его.
NEWKer — изготовитель оборудования ЧПУ
Производитель идеальных и практичных изделий ЧПУ. На странице приведены логотипы NEWKer и CE, QR-коды сайта NEWKer и канала NEWKer на YouTube.
Компания CHENGDU NEWKer CNC-TECHNOLOGY CO., LTD
- Адрес: корпус E2 комплекса Economic Headquarter, проспект Чэнлун, 888, район Лунцюаньи, г. Чэнду, провинция Сычуань, Китайская Народная Республика. Адрес латиницей:
Economic Headquarter E2, No.888 Chenglong Avenue, Longquanyi District, Chengdu City, Sichuan Province. - Сайт:
WWW.NEWKER-CNC.COM. - Электронная почта:
NEWKer.CNC@aliyun.com. - Телефон:
028-84601148. - Факс:
028-84609226. - Skype:
Newker-CNC James. - WhatsApp:
+8618990029555.