


Фильтр

Ток фазы, А
—
3.0
Момент удержания, Н/м
—
2.2
Индуктивность, мГн
—
3.2
Сопротивление, Ом
—
0.7
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
3.0
Момент удержания, Н/м
—
2.2
Индуктивность, мГн
—
3.2
Сопротивление, Ом
—
0.7
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
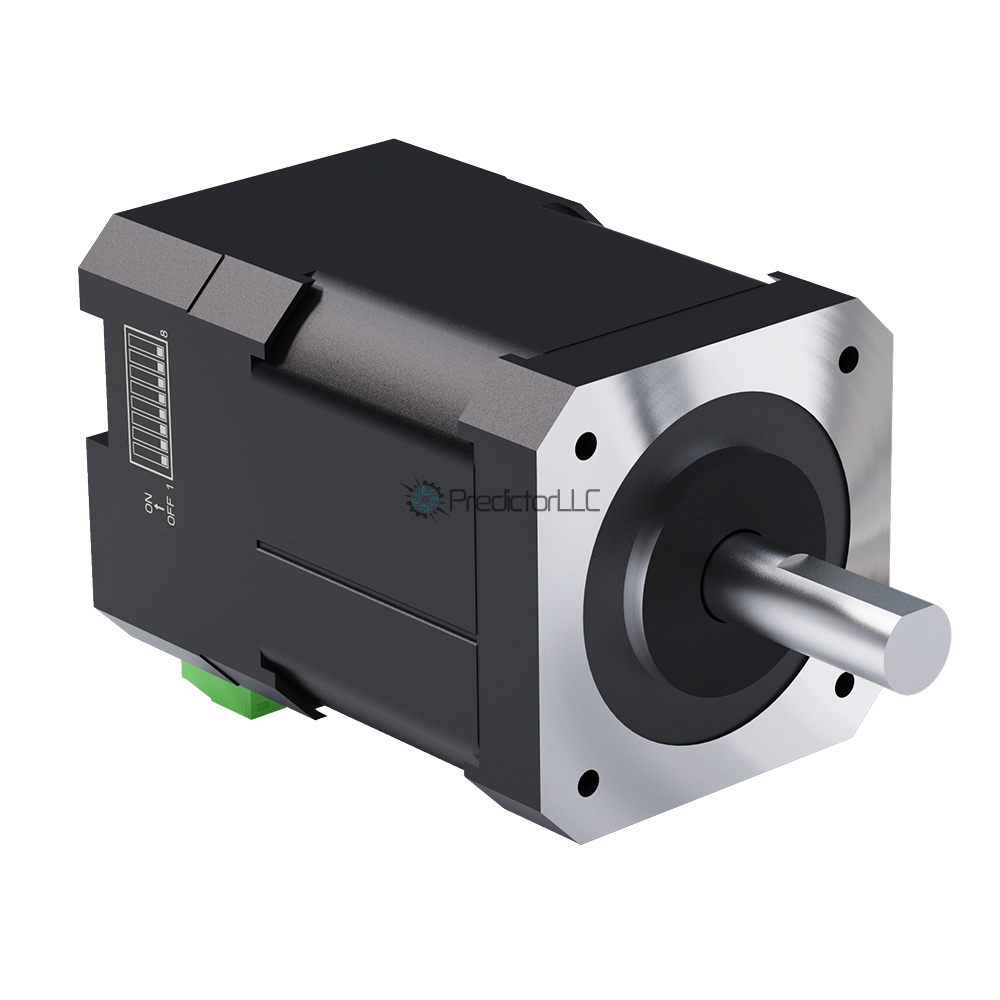
Протокол управления драйвером
—
MODBUS RTU
Управление: RS485 / Modbus RTU; импульсы PUL/DIR.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 17, фланец 42 мм.
Номинальный момент: 0,6 Н·м.
Ток по каталогу: 1,5 А.
Питание: 12–24 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.0
Момент удержания, Н/м
—
2.2
Индуктивность, мГн
—
3.2
Сопротивление, Ом
—
0.7
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Шаговый двигатель с фланцем 57 мм (NEMA23), длиной корпуса 112 мм, имеет защищенный кабельный ввод, момент удержания 2,2 Н*м, корпус - пластинчатая кремниевая сталь, фланцы - дюраль, высококачественные подшипники DAHL/C&U обеспечивают минимальную вероятность проявления резонанса с их собственной частотой.
Характеристики:- сопротивление обмоток, Ом - 1,8 ± 10%
- индуктивность - 5,2 мГн ± 20%
- класс изоляции - B
- вывод - 0.5 мм²
- тормоз 24 В, НЗ
- L тормоза = 40 мм
График изменения динамического момента шагового двигателя PR-SL57S2102, от 0 до 2000 об/мин, 24 В/48 В/60 В

Габаритные размеры PR-SL57S2102

Схема обмоток

Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
Ток фазы, А
—
2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.

Ток фазы, А
—
4.2
Момент удержания, Н/м
—
2.8
Индуктивность, мГн
—
3.5
Сопротивление, Ом
—
0.8
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
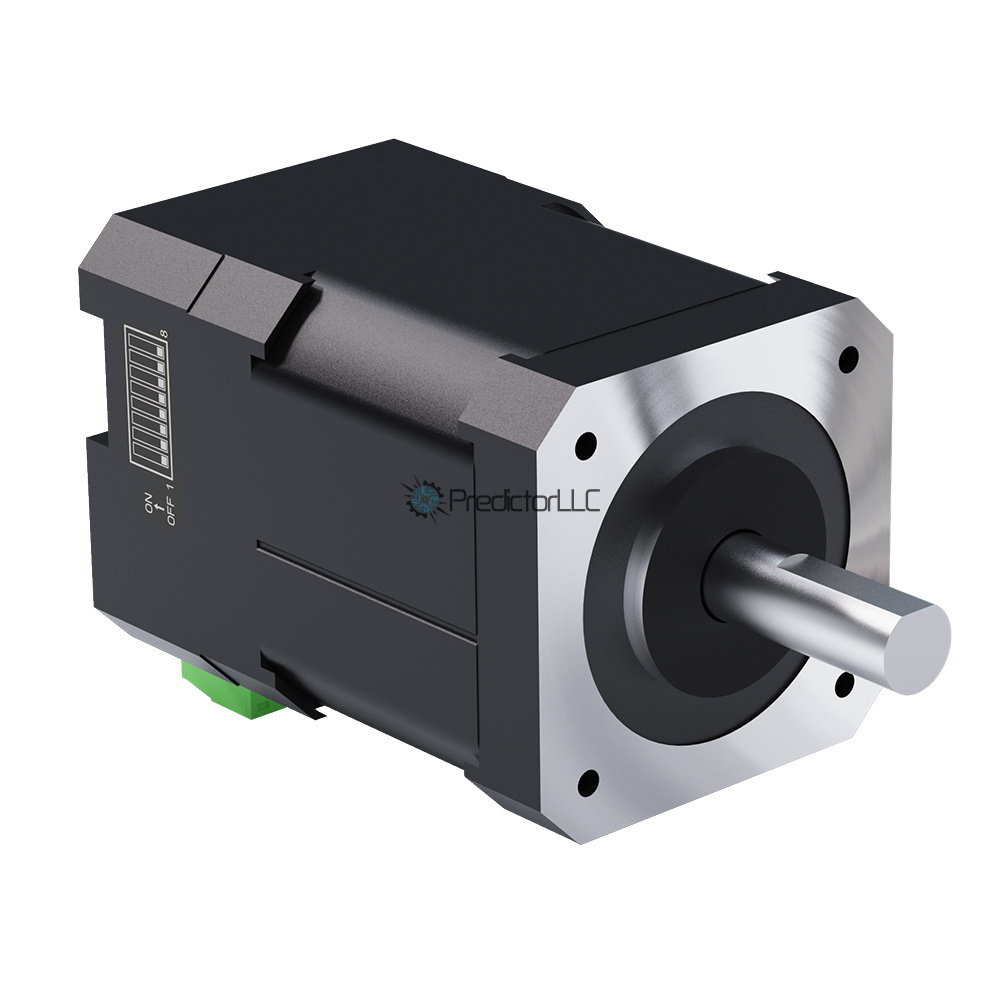
Протокол управления драйвером
—
MODBUS RTU
Управление: RS485 / Modbus RTU; импульсы PUL/DIR.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 17, фланец 42 мм.
Номинальный момент: 0,8 Н·м.
Ток по каталогу: 1,5 А.
Питание: 12–24 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
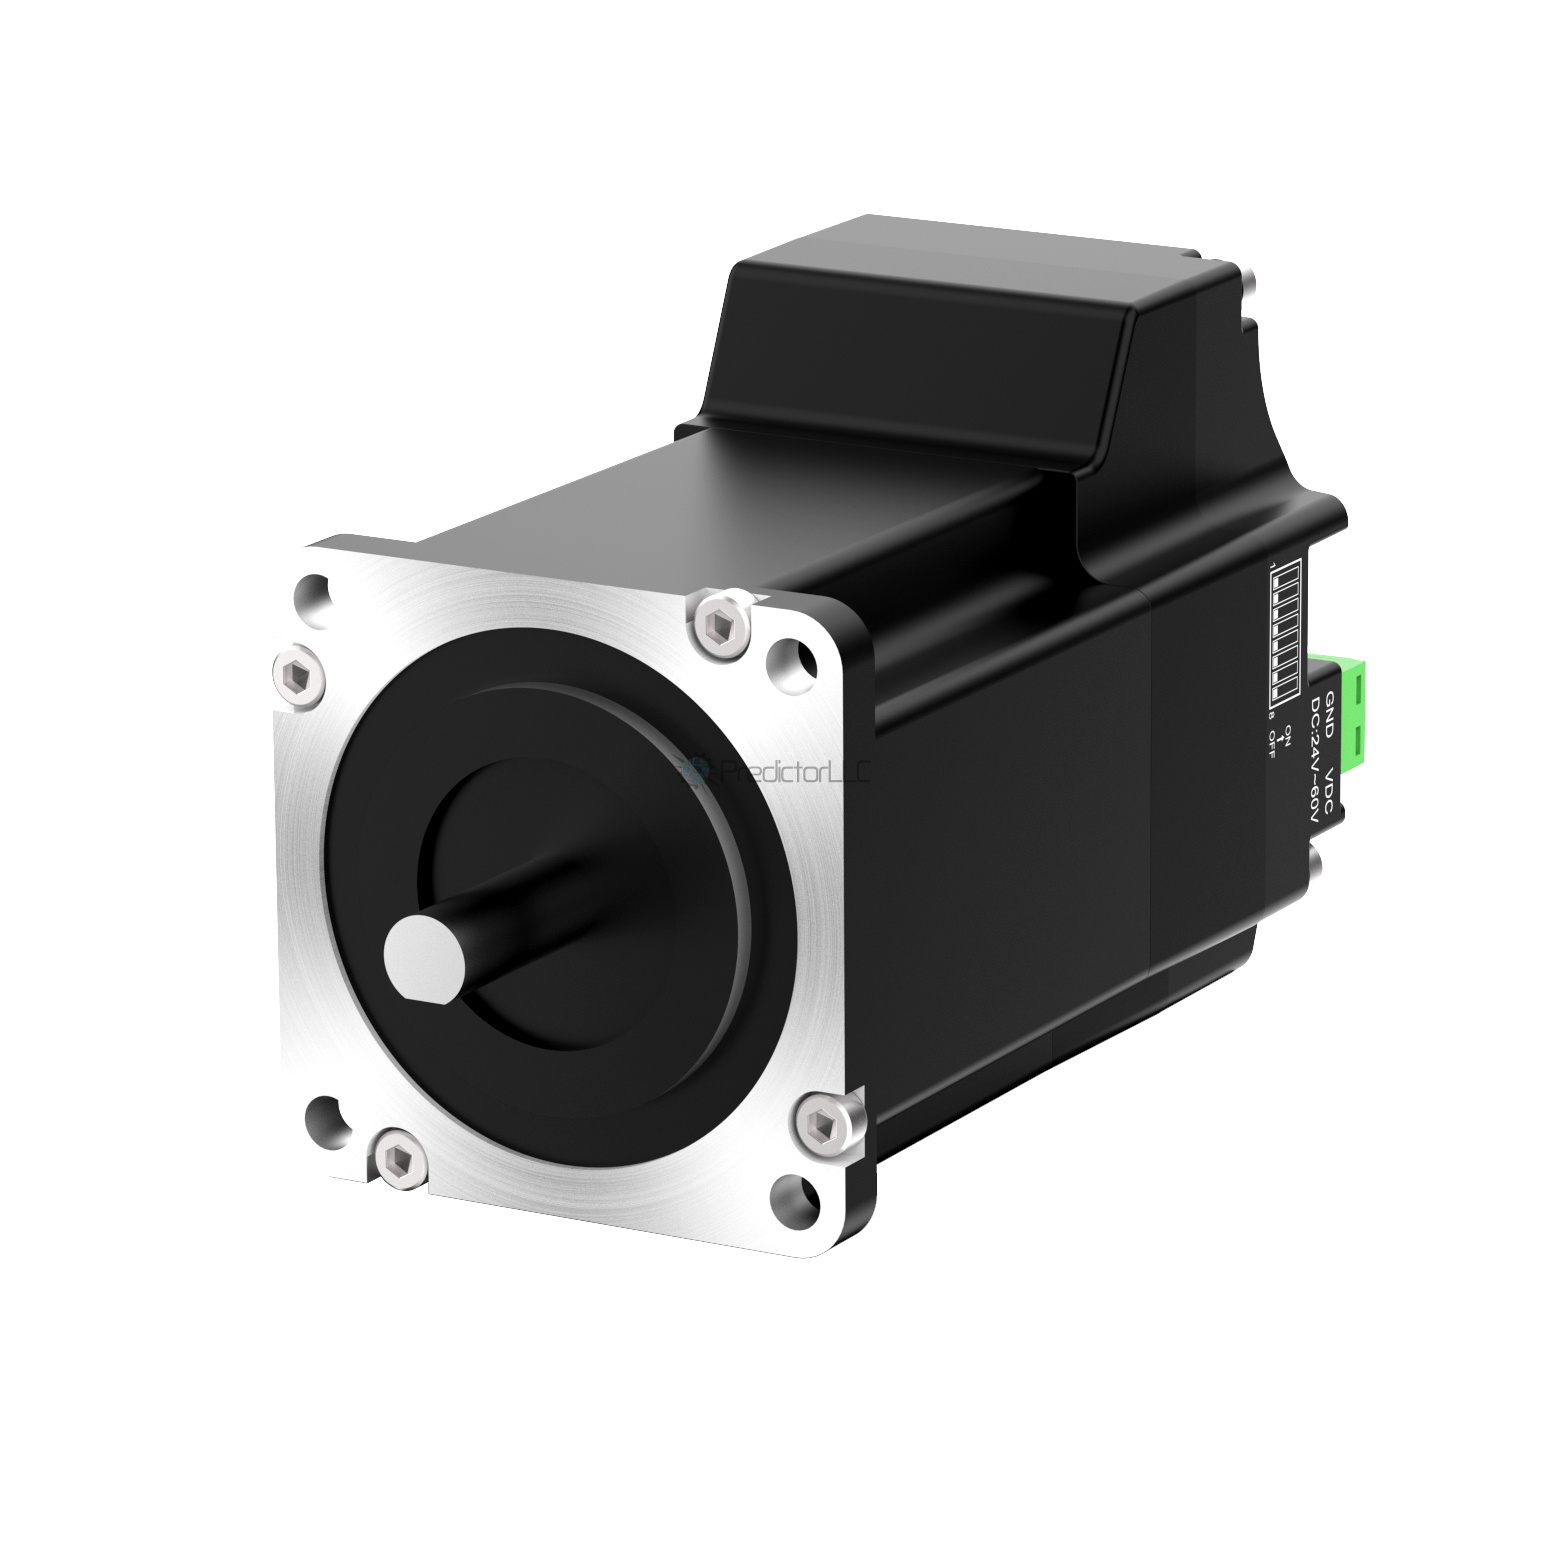
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
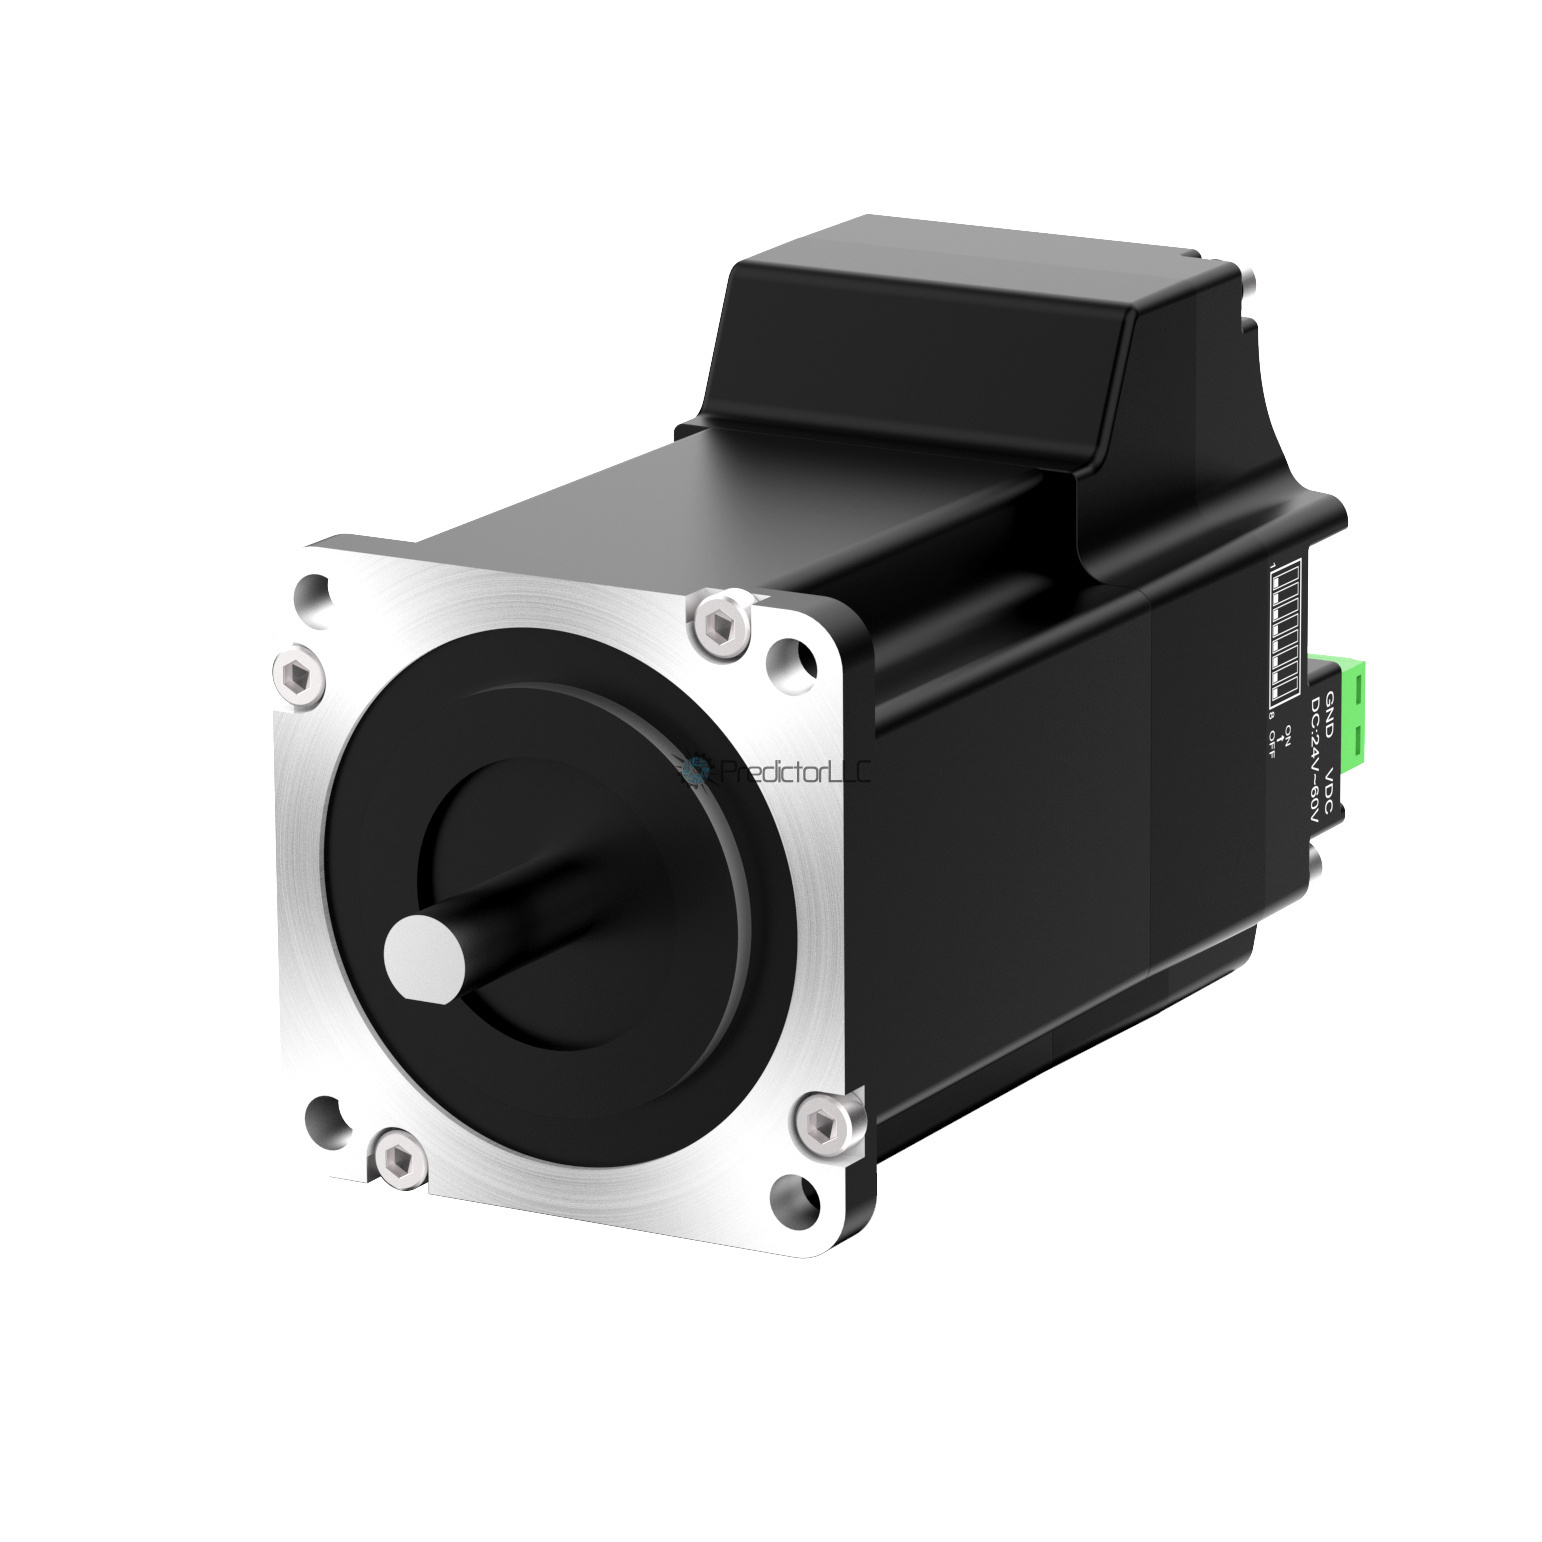
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
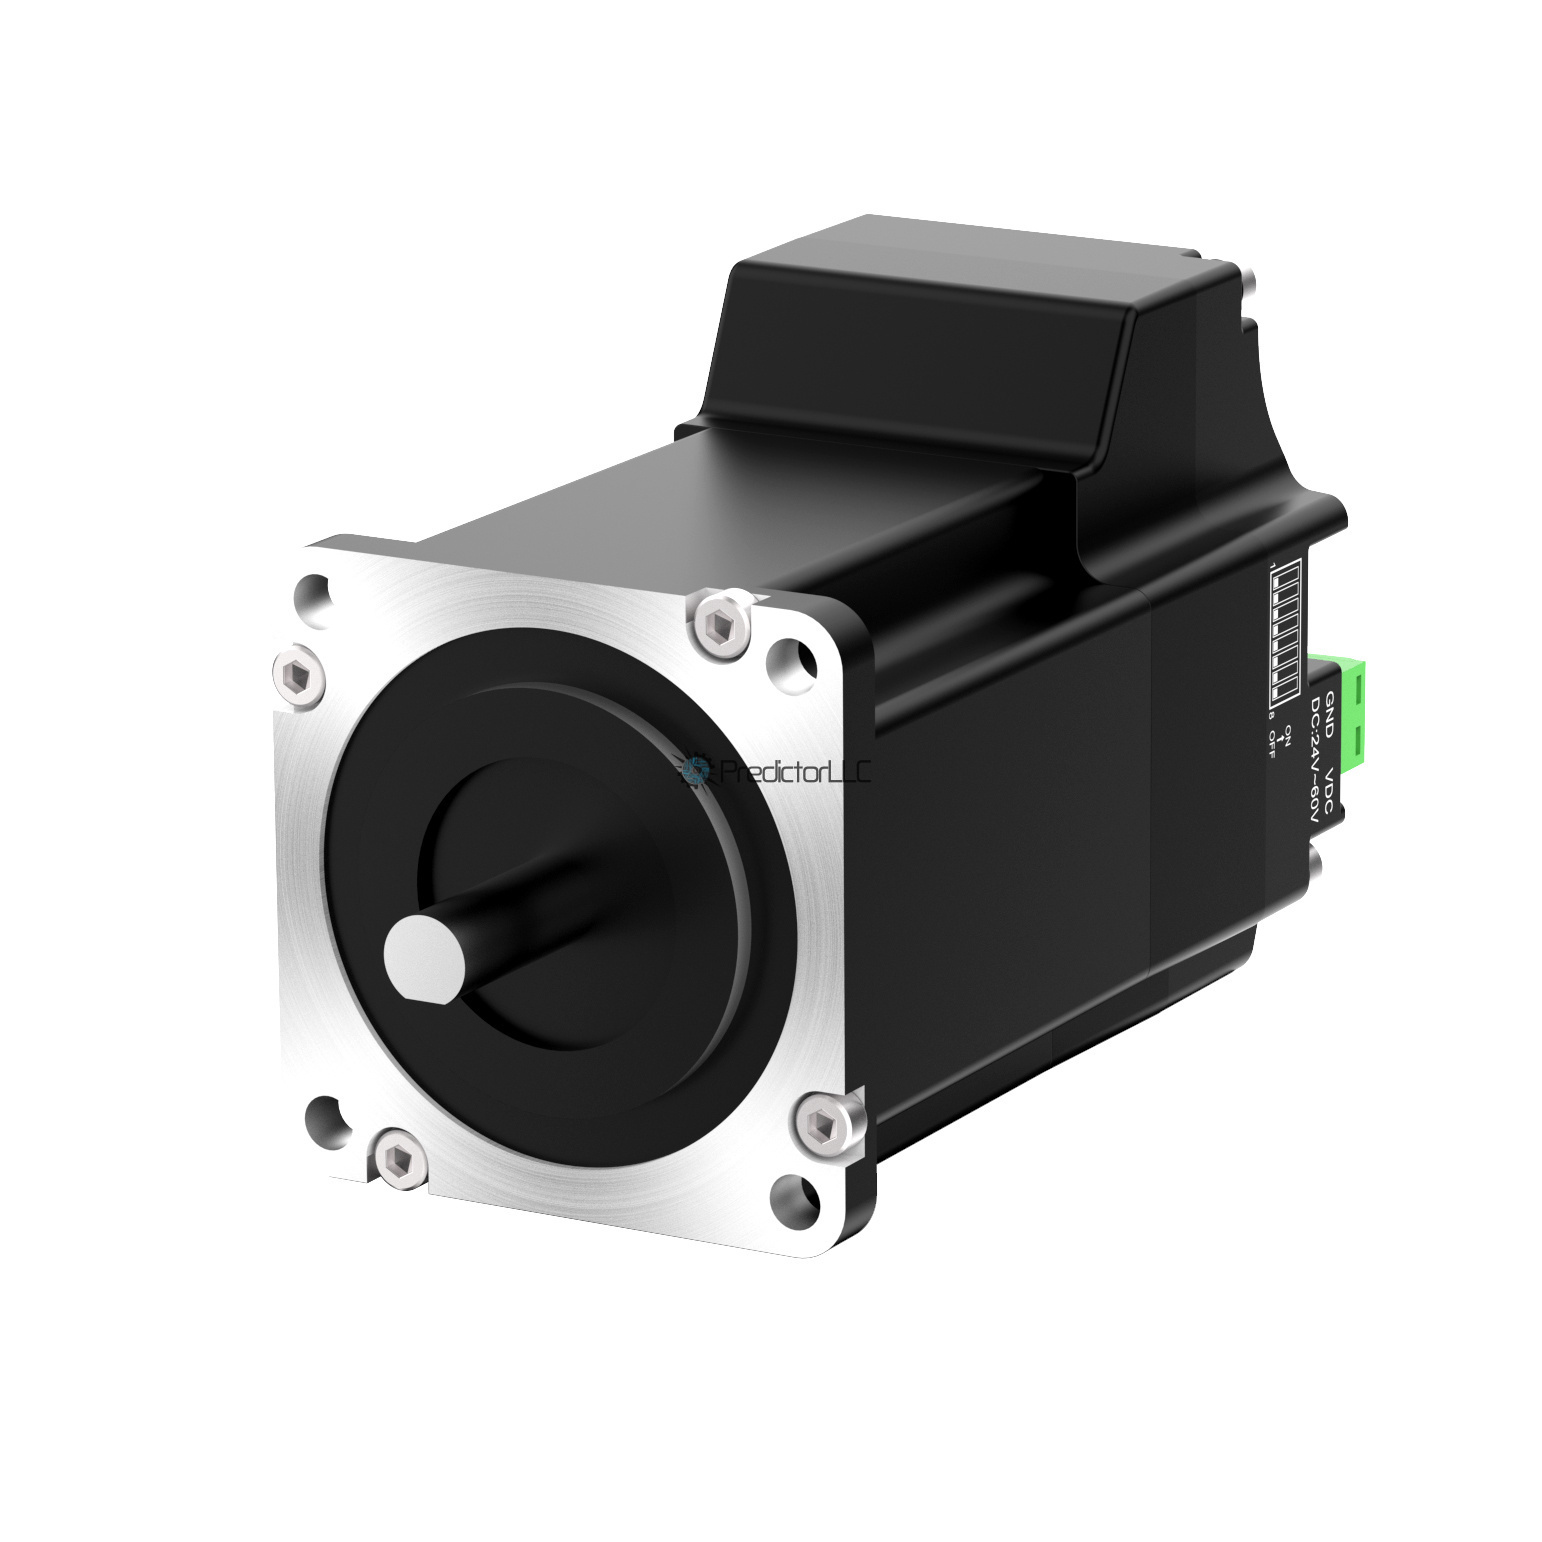
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
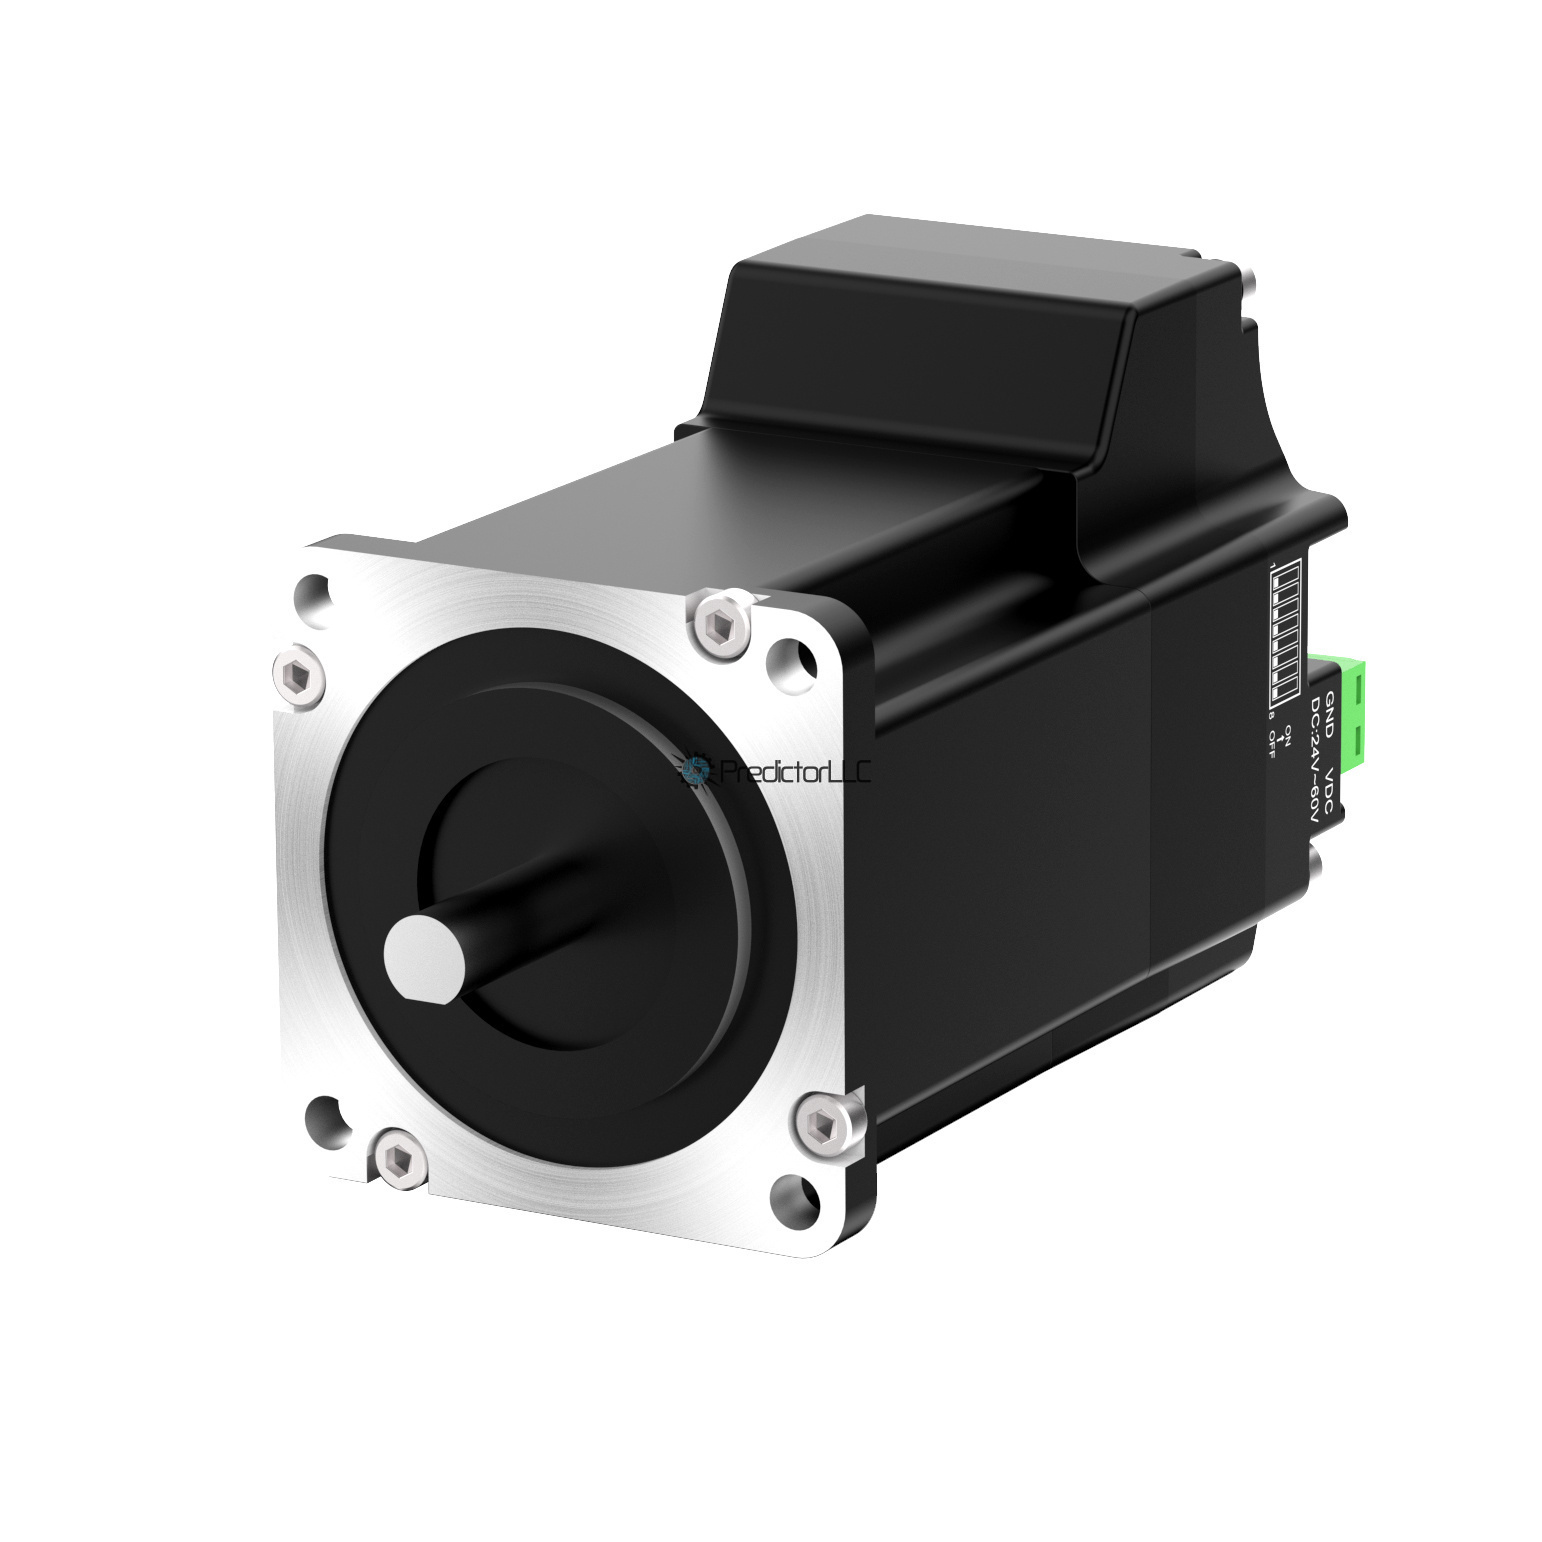
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
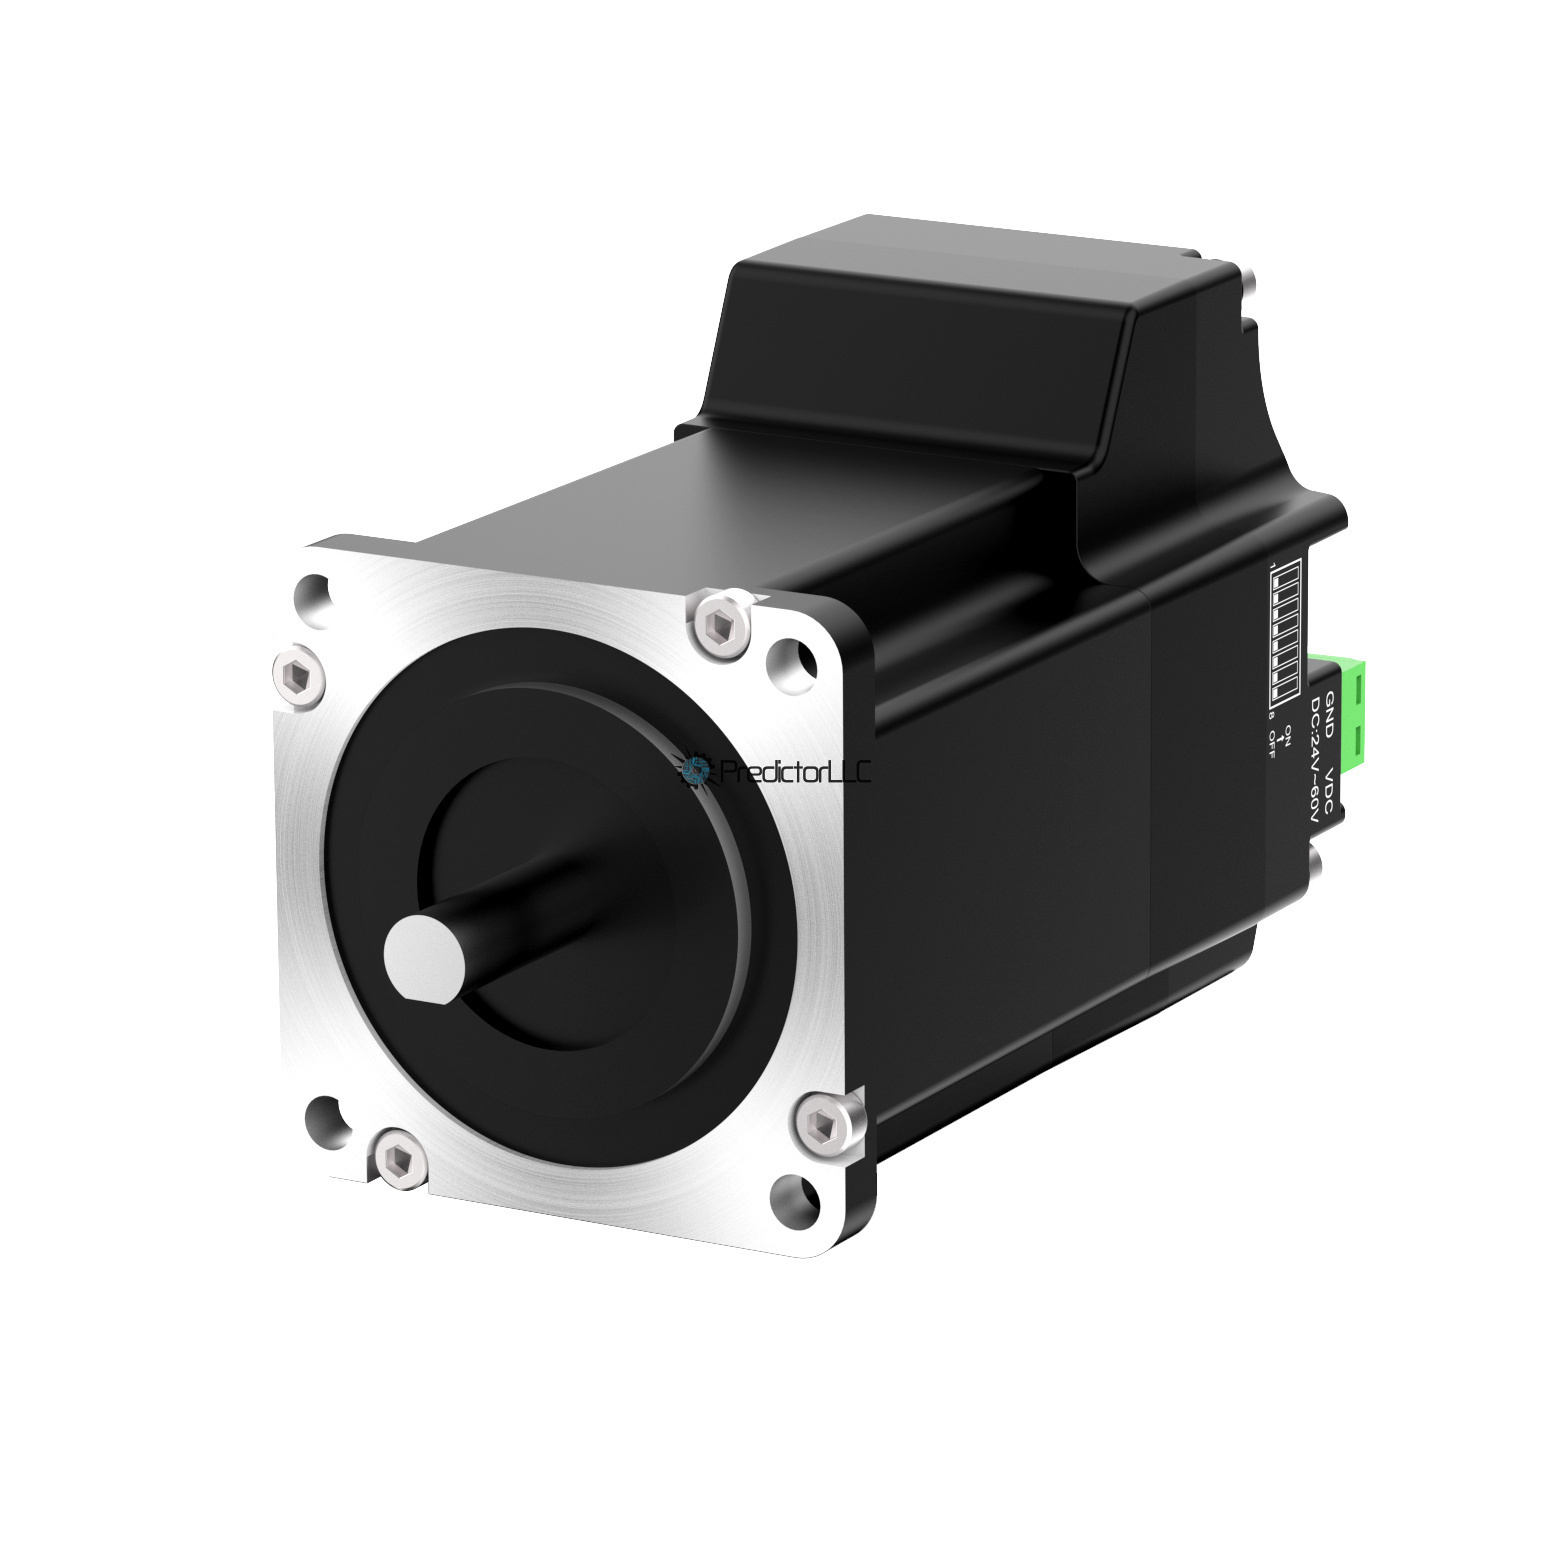
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
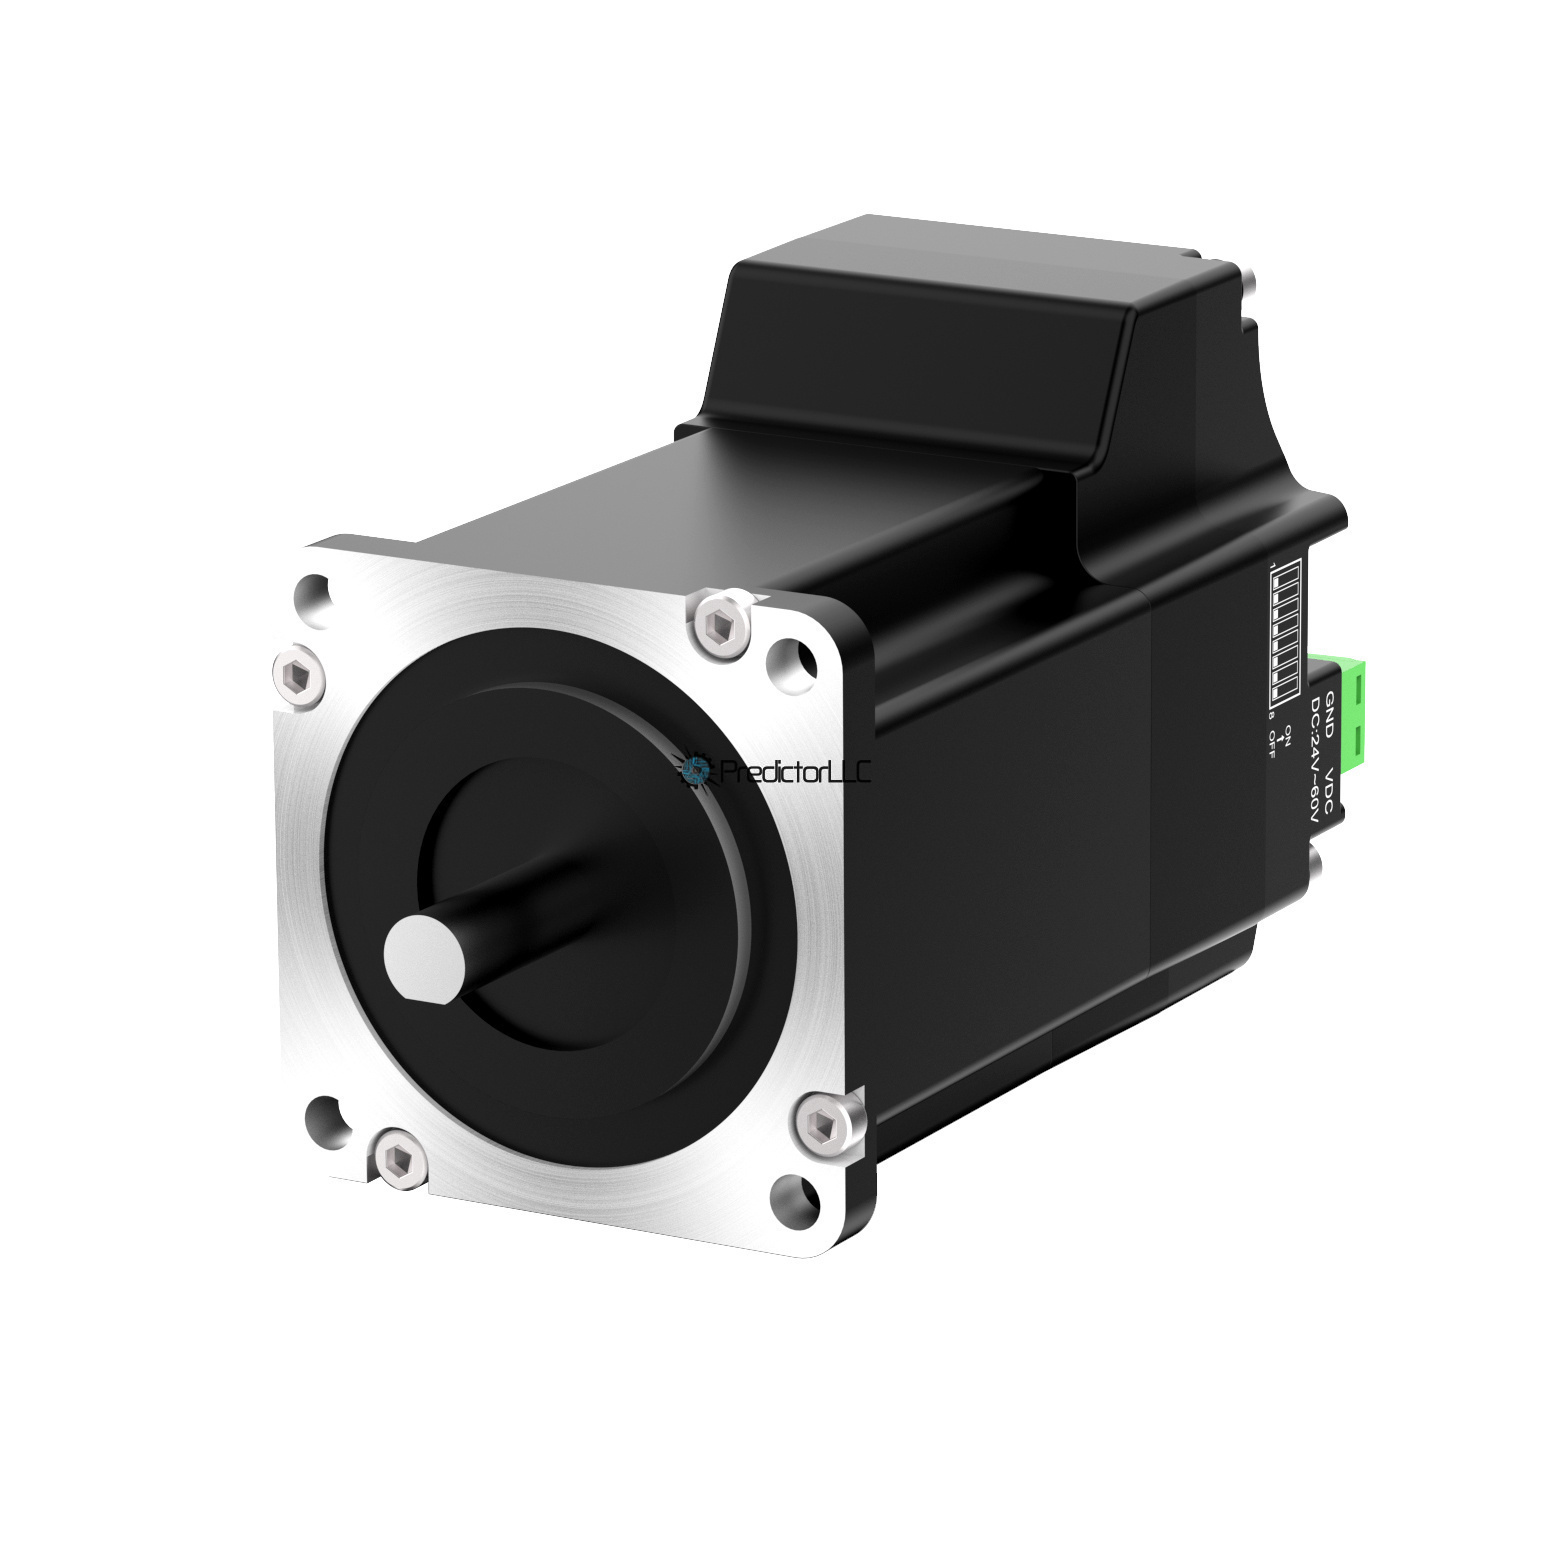
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
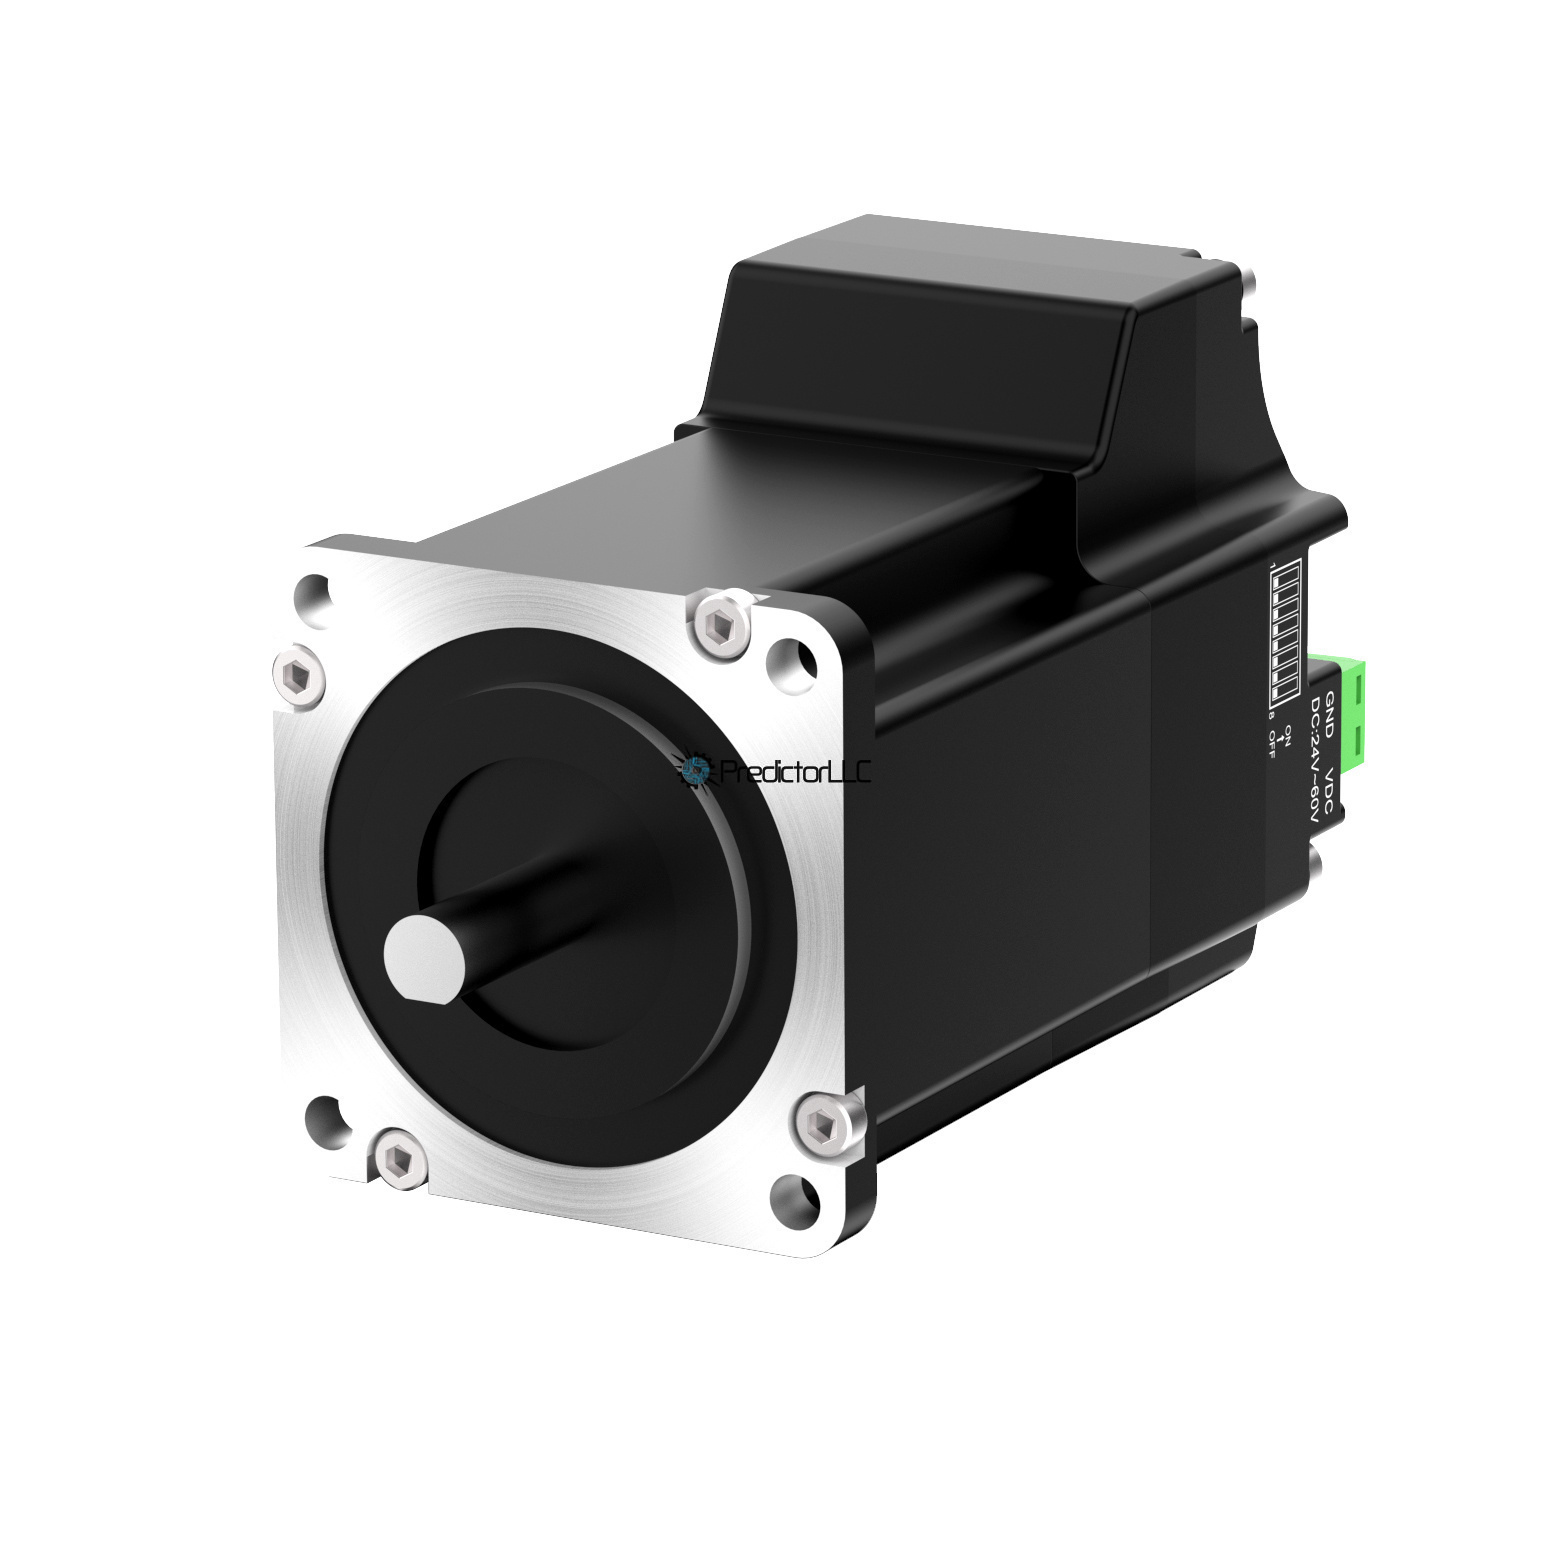
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
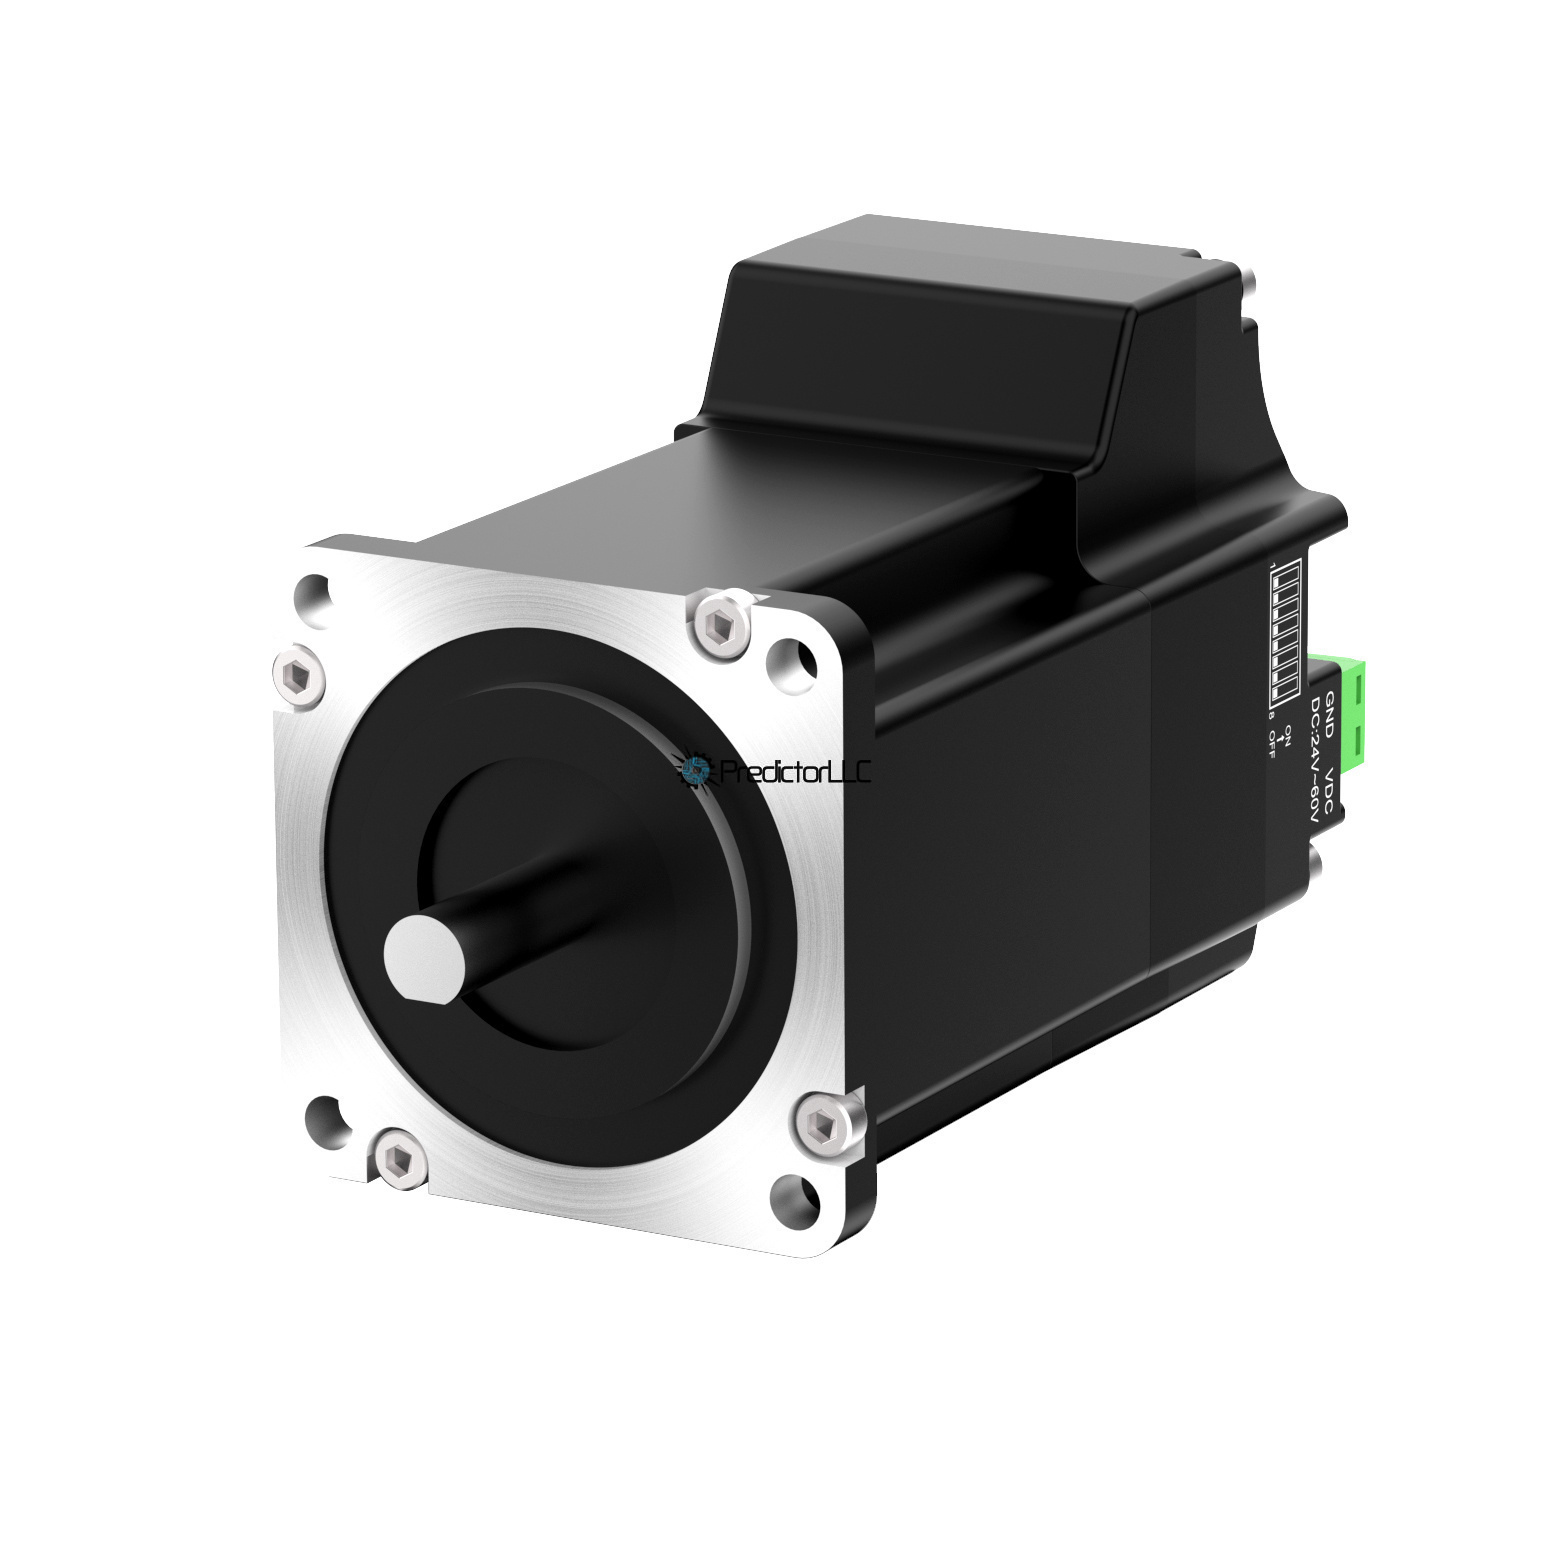
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
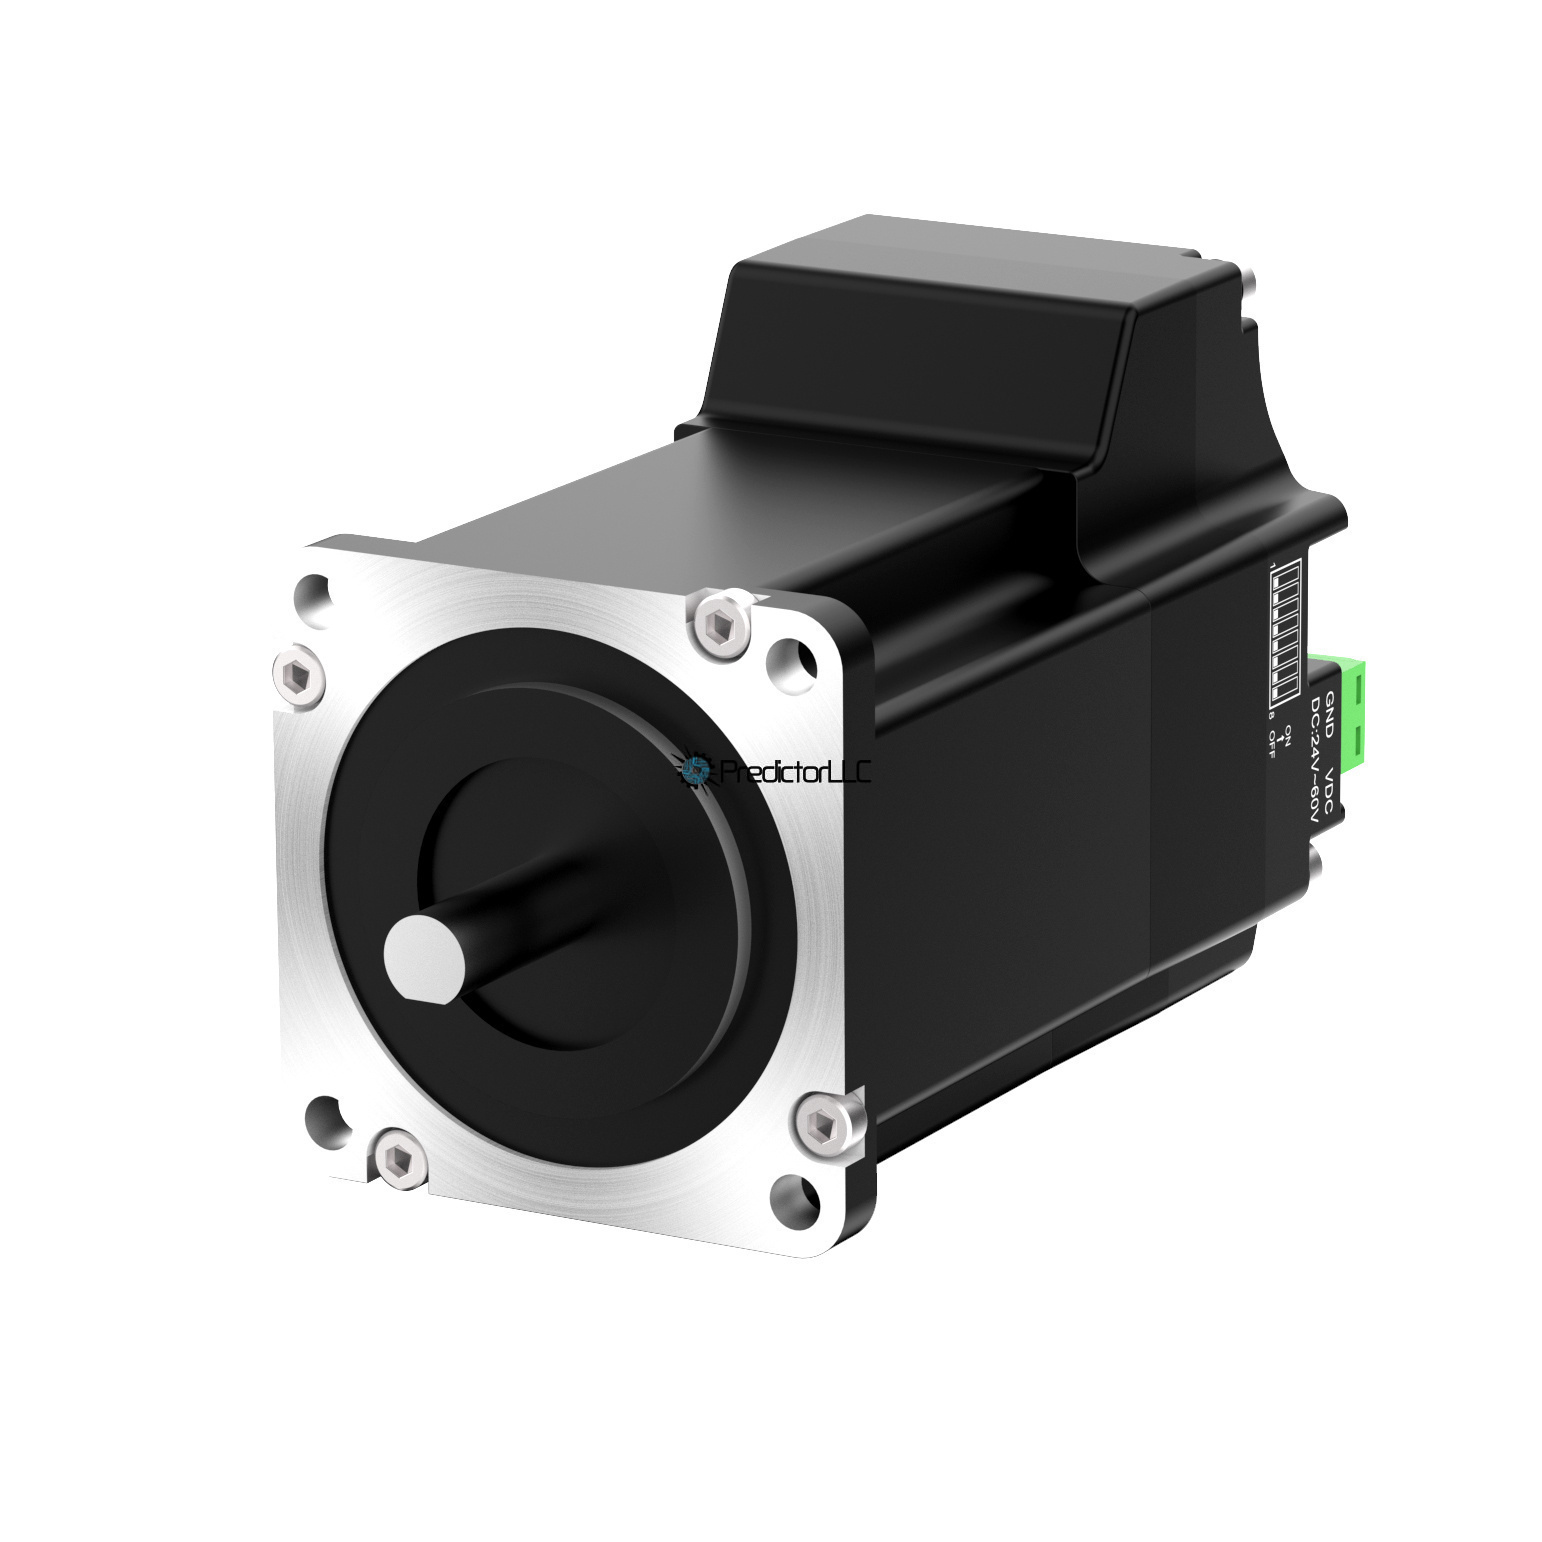
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.


