


Фильтр
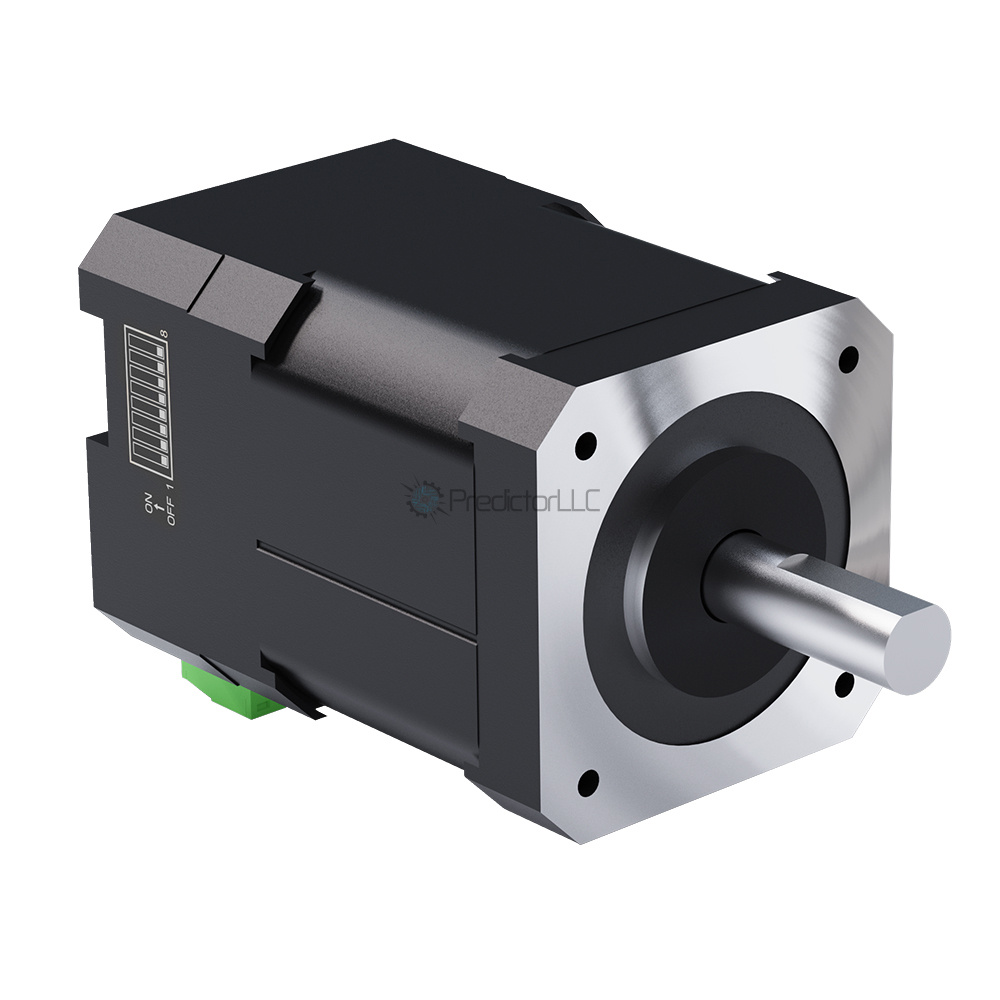
Протокол управления драйвером
—
MODBUS RTU
Управление: RS485 / Modbus RTU; импульсы PUL/DIR.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 17, фланец 42 мм.
Номинальный момент: 0,4 Н·м.
Ток по каталогу: 1,5 А.
Питание: 12–24 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
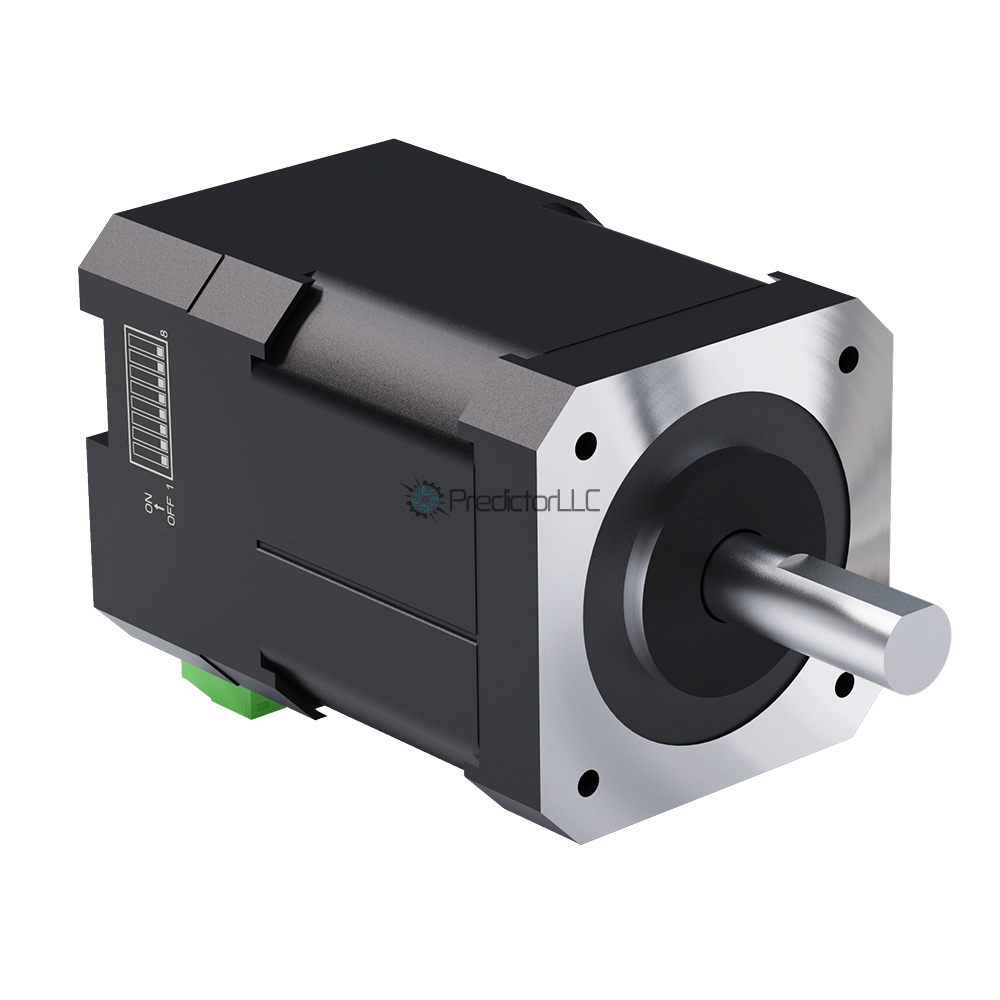
Протокол управления драйвером
—
MODBUS RTU
Управление: RS485 / Modbus RTU; импульсы PUL/DIR.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 17, фланец 42 мм.
Номинальный момент: 0,6 Н·м.
Ток по каталогу: 1,5 А.
Питание: 12–24 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
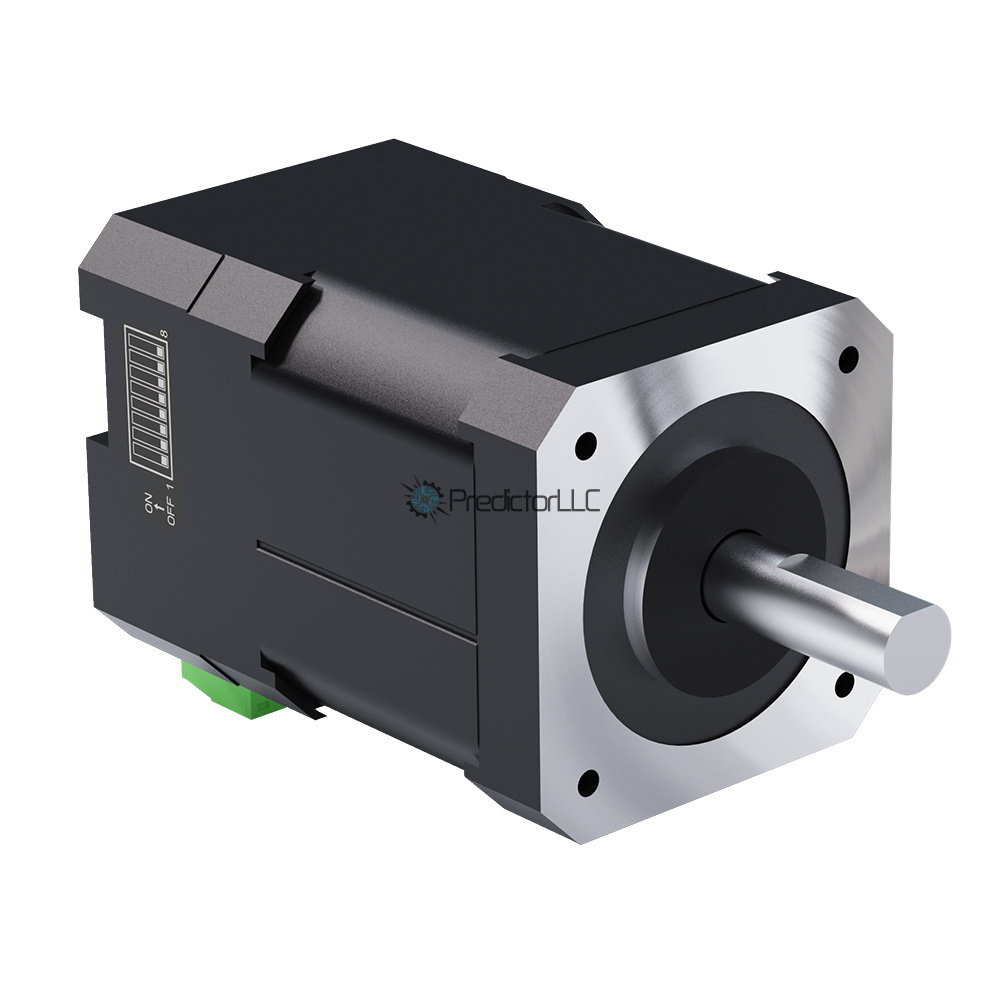
Протокол управления драйвером
—
MODBUS RTU
Управление: RS485 / Modbus RTU; импульсы PUL/DIR.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 17, фланец 42 мм.
Номинальный момент: 0,8 Н·м.
Ток по каталогу: 1,5 А.
Питание: 12–24 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
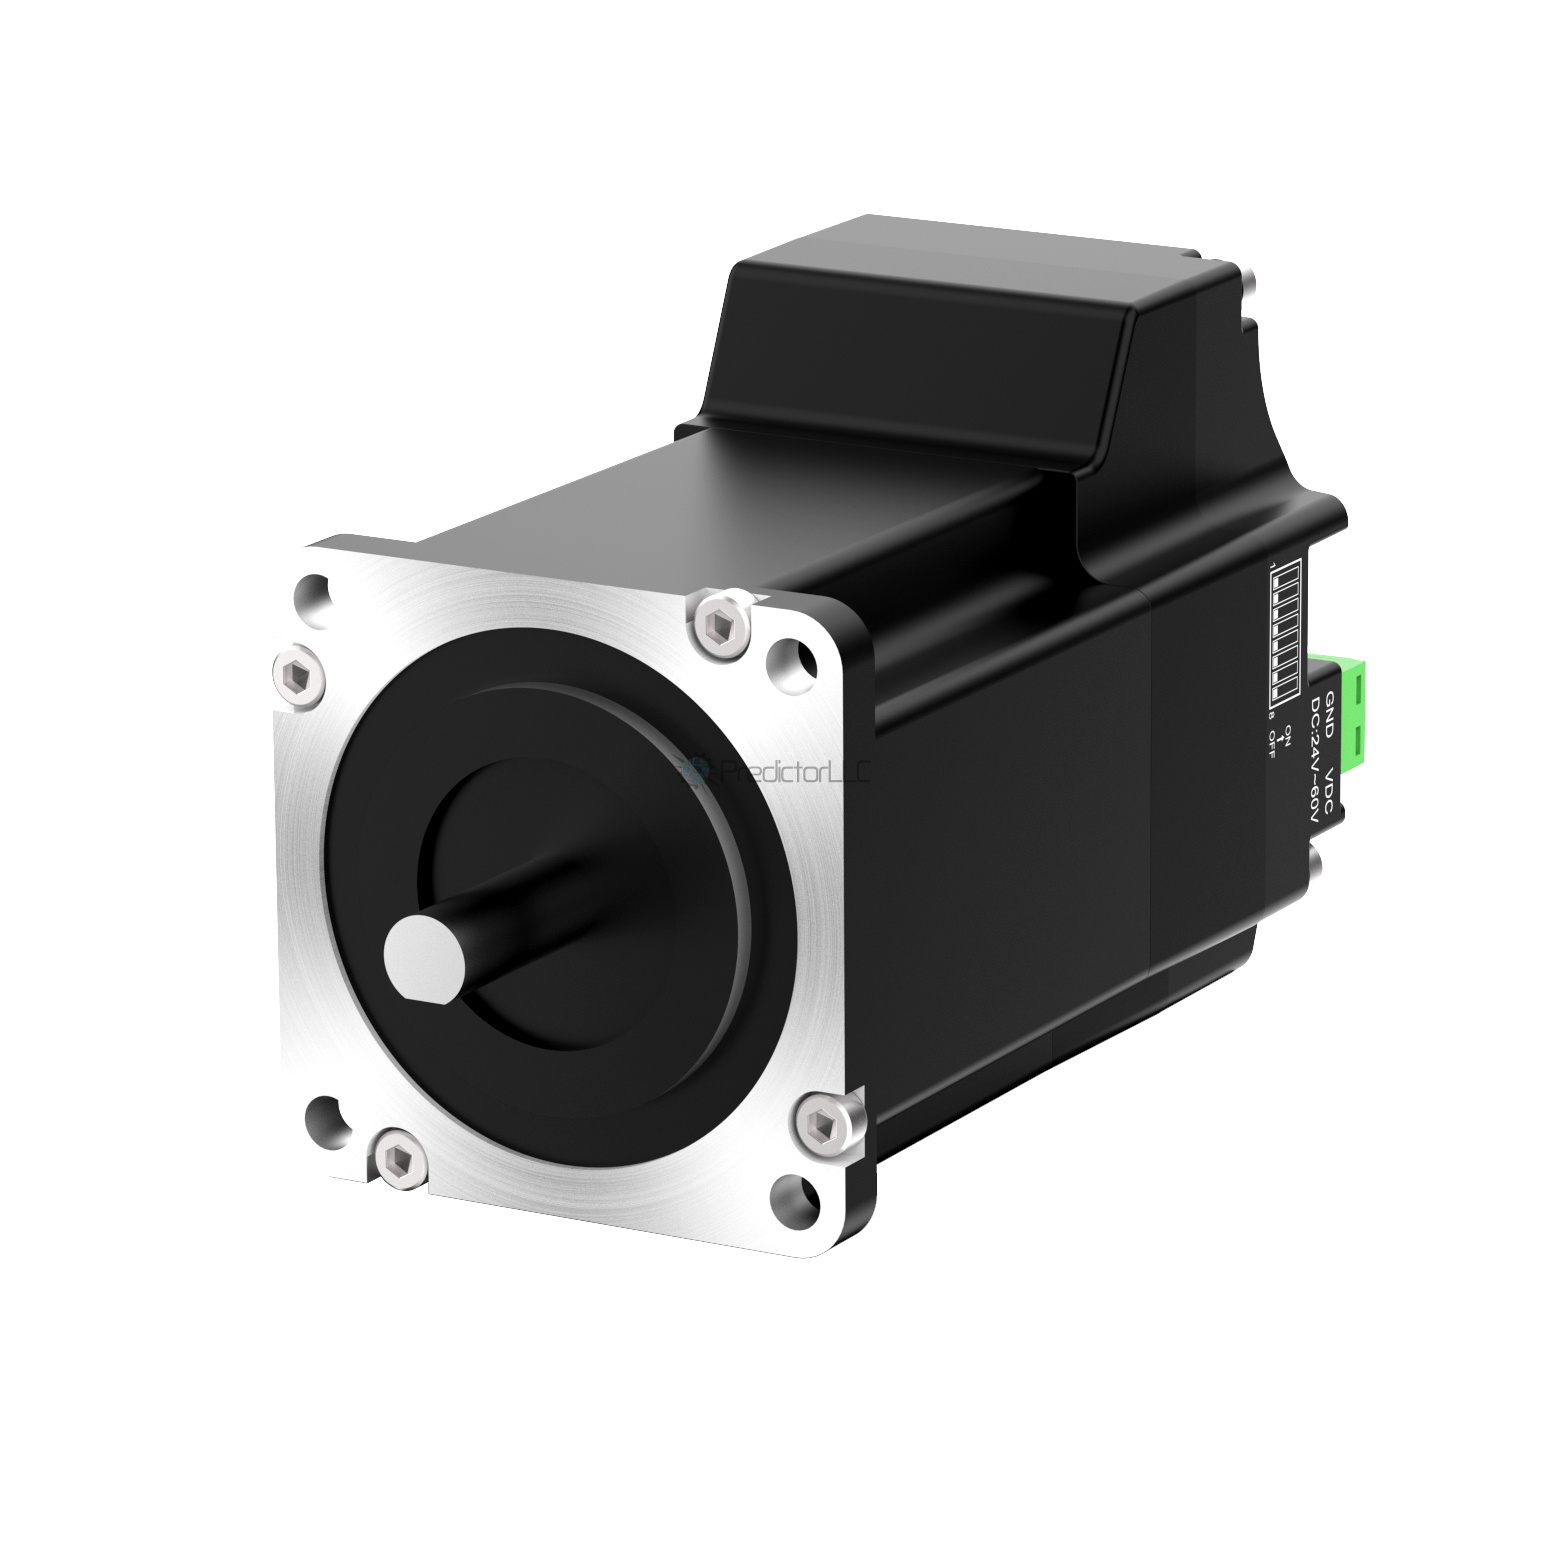
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
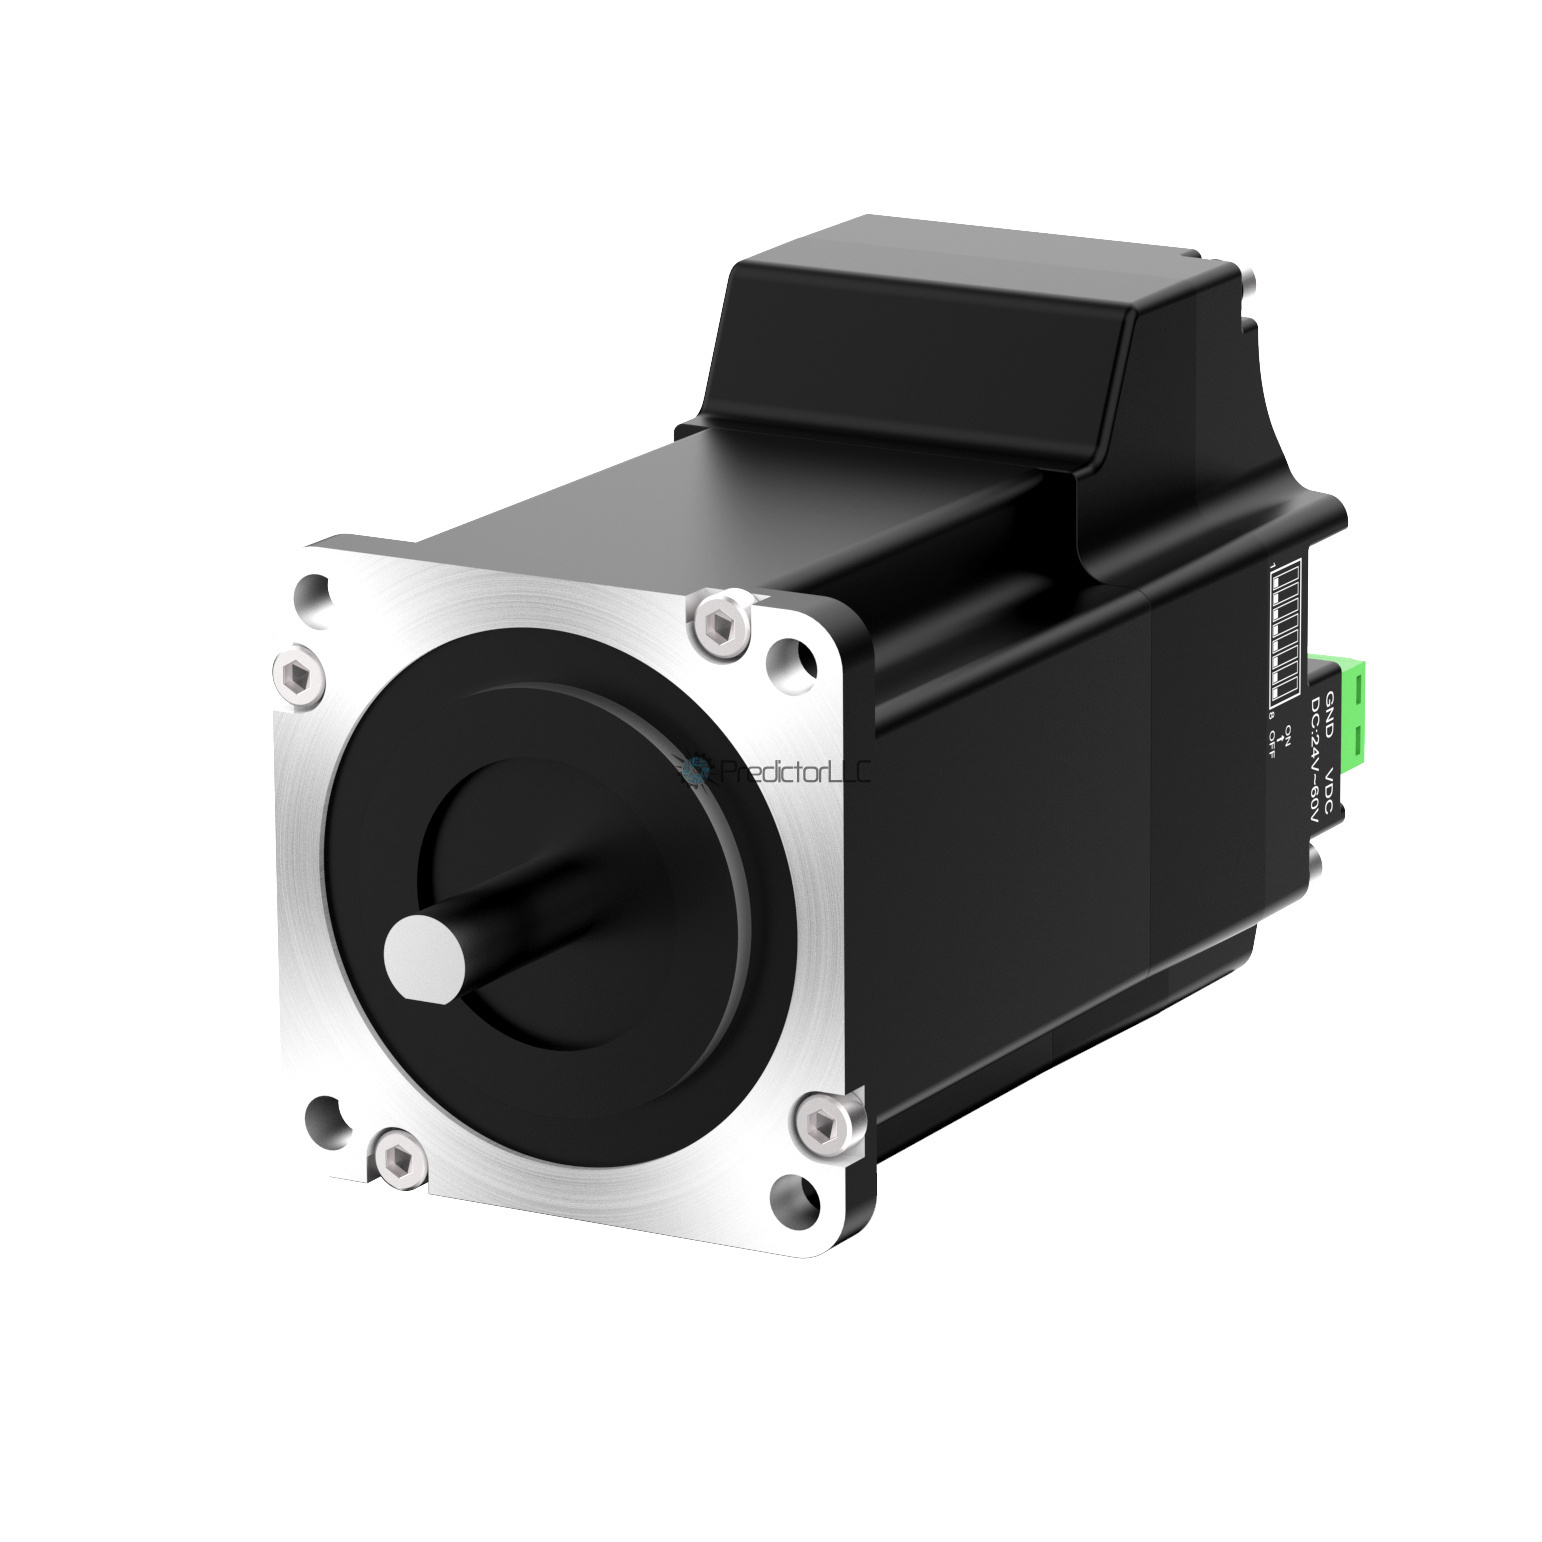
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
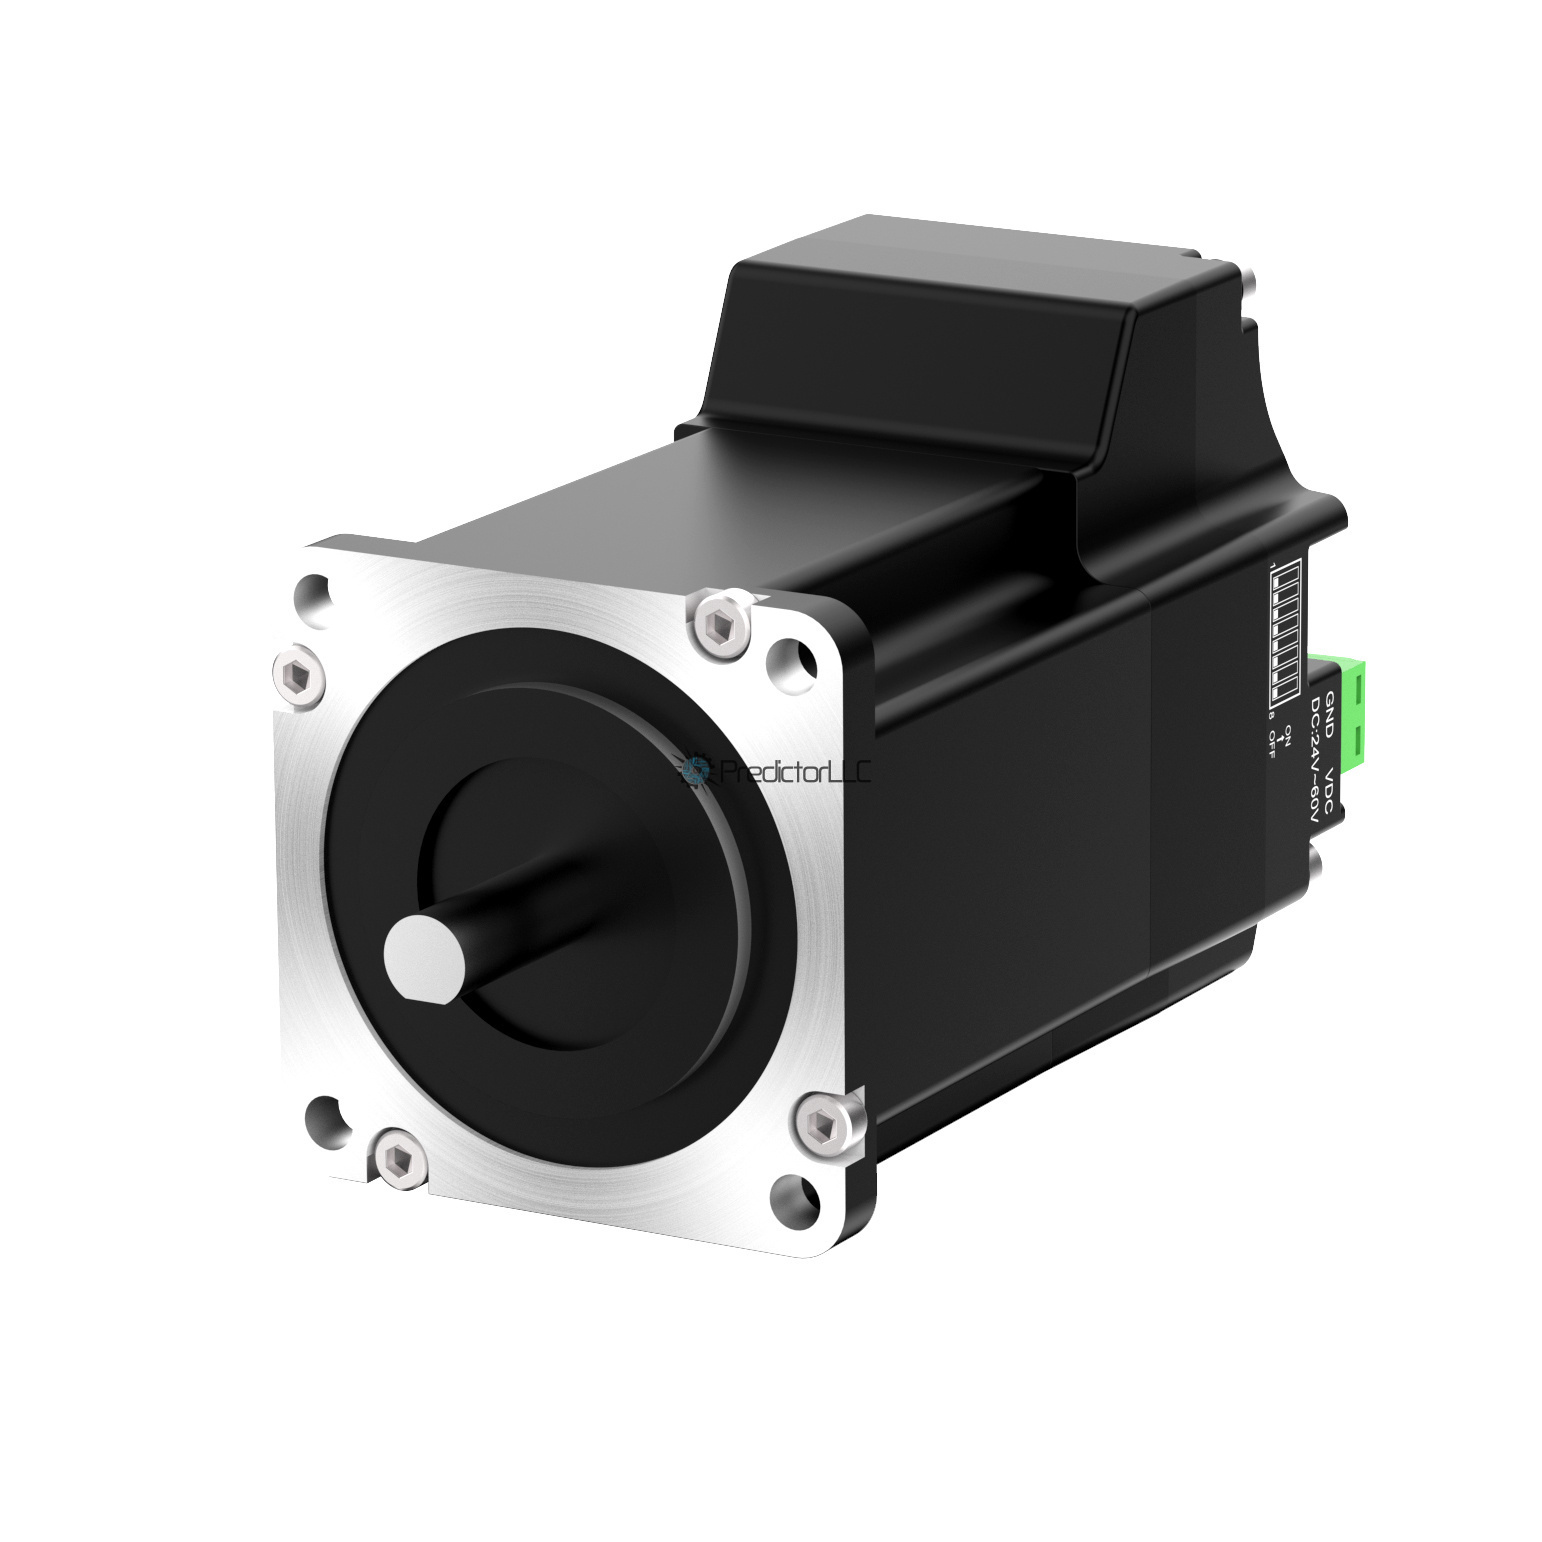
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
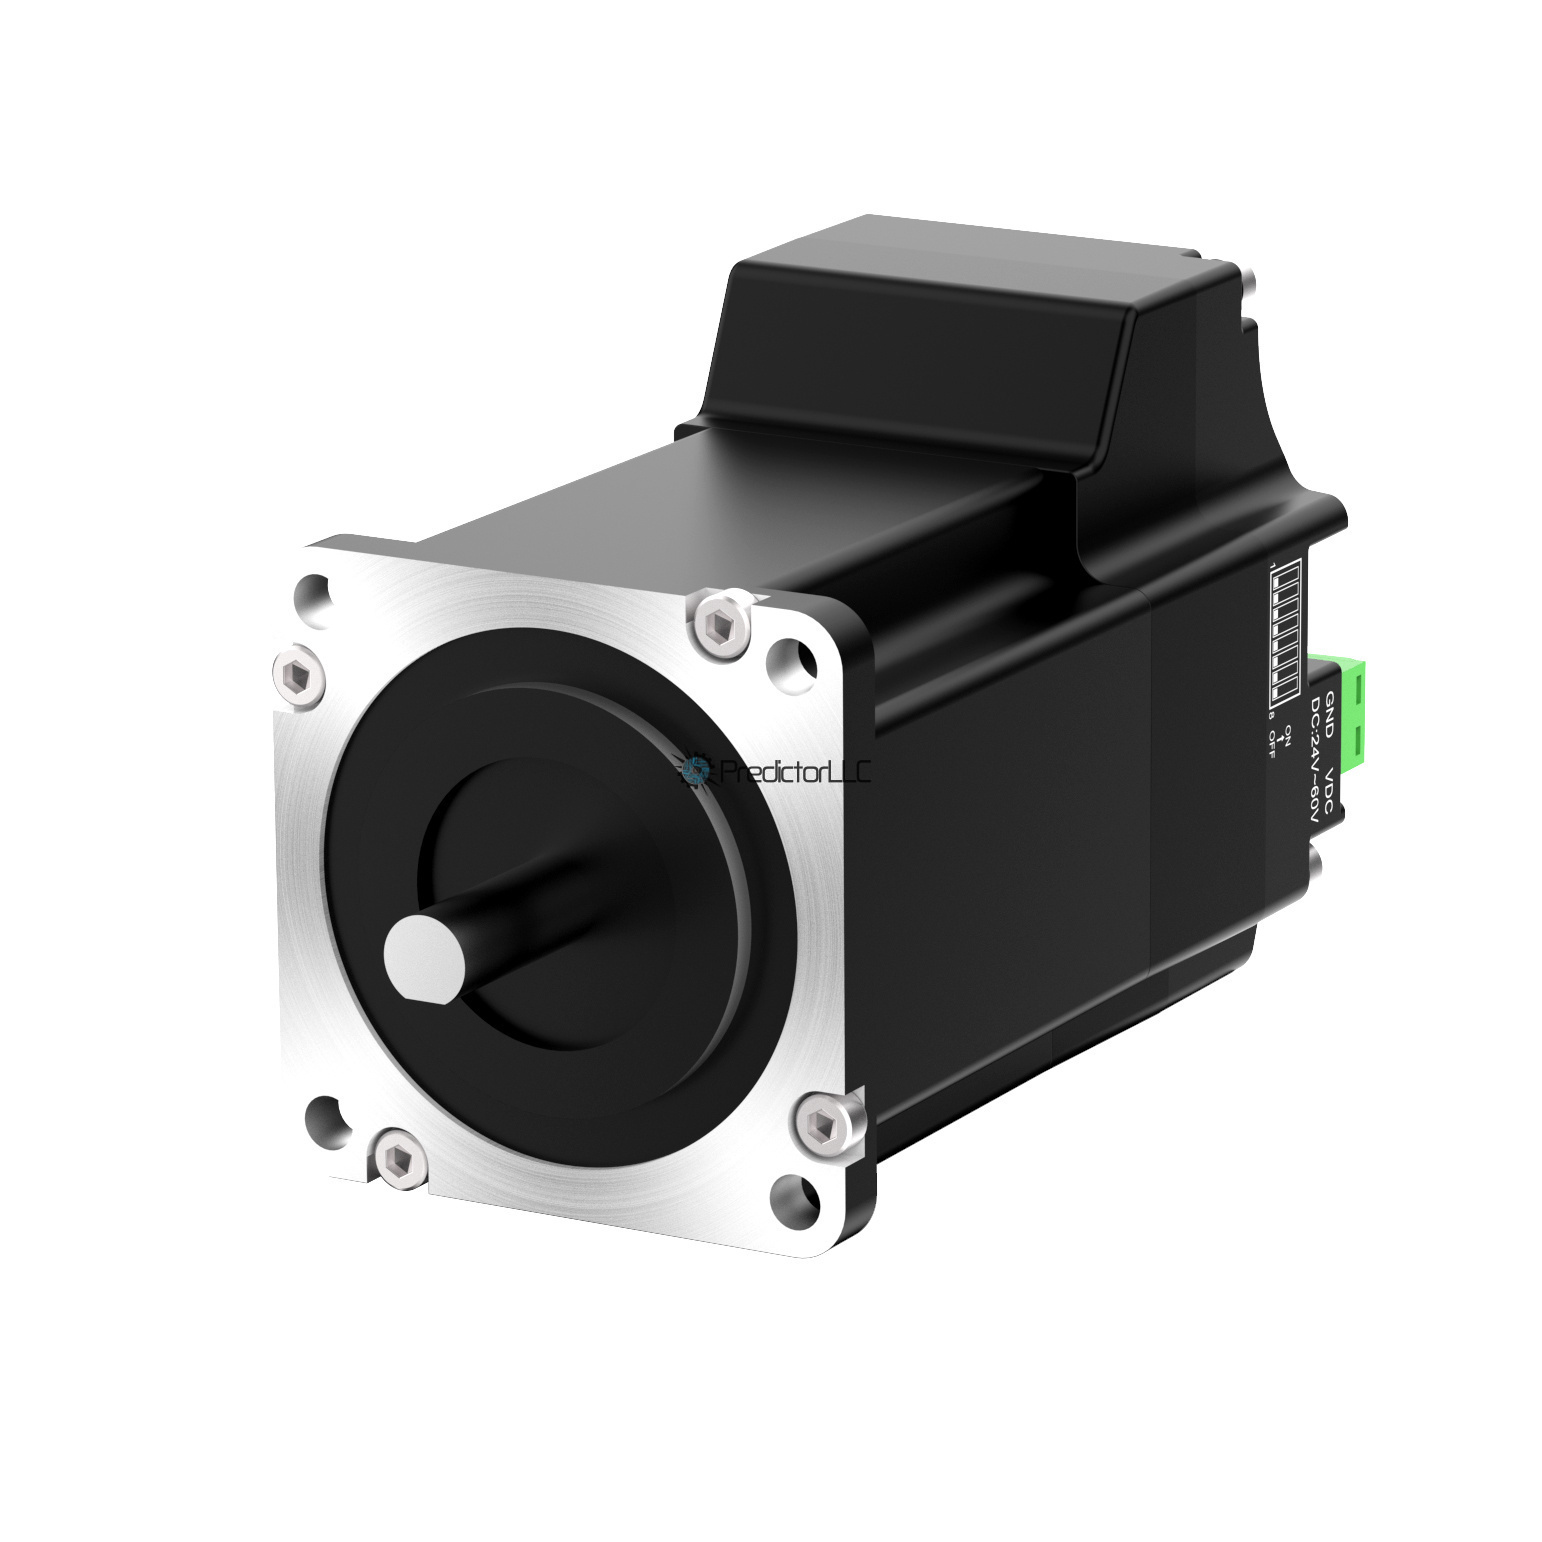
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
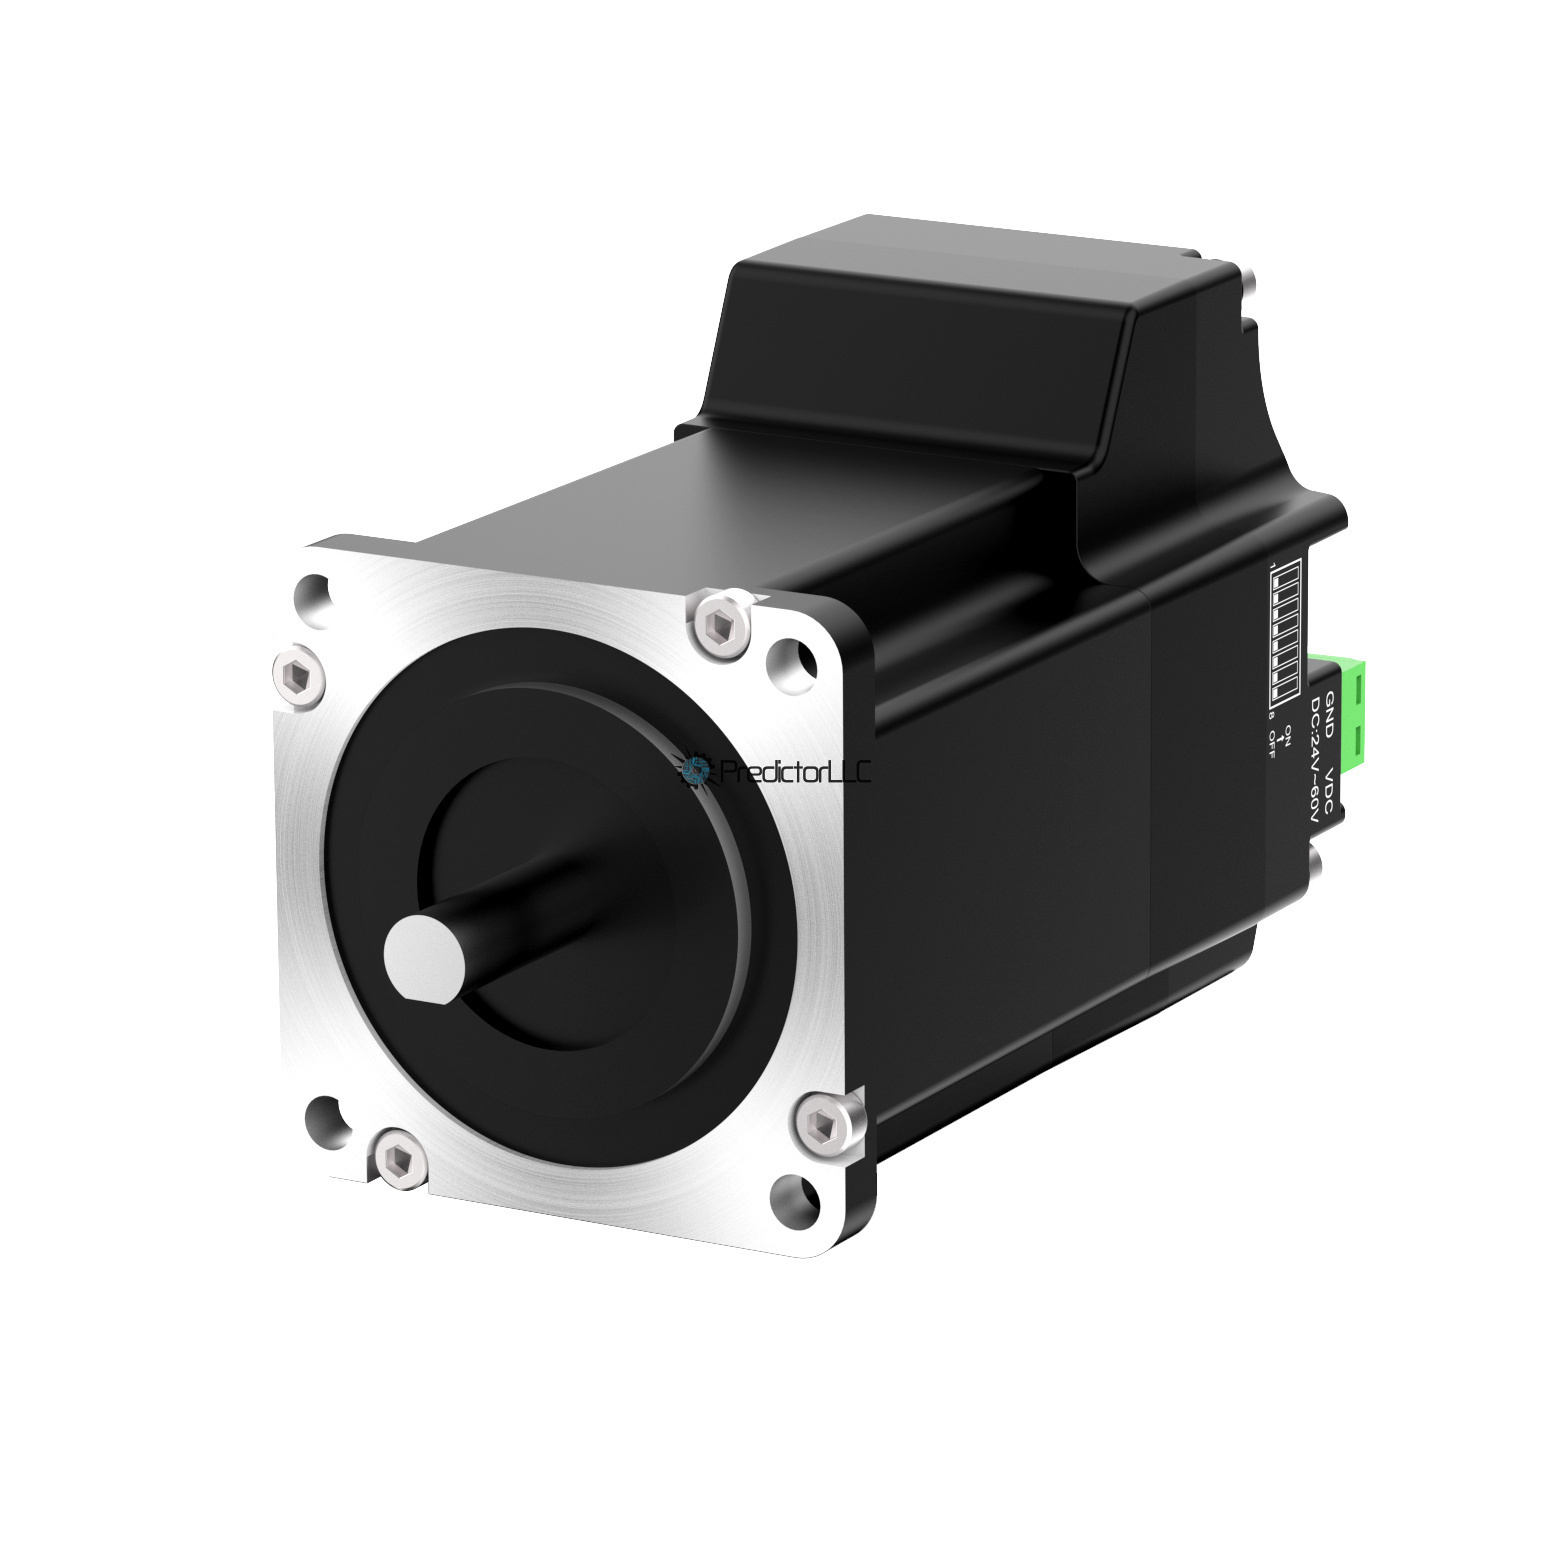
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
Протокол управления драйвером
—
CANopen
Управление: CANopen; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный однооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
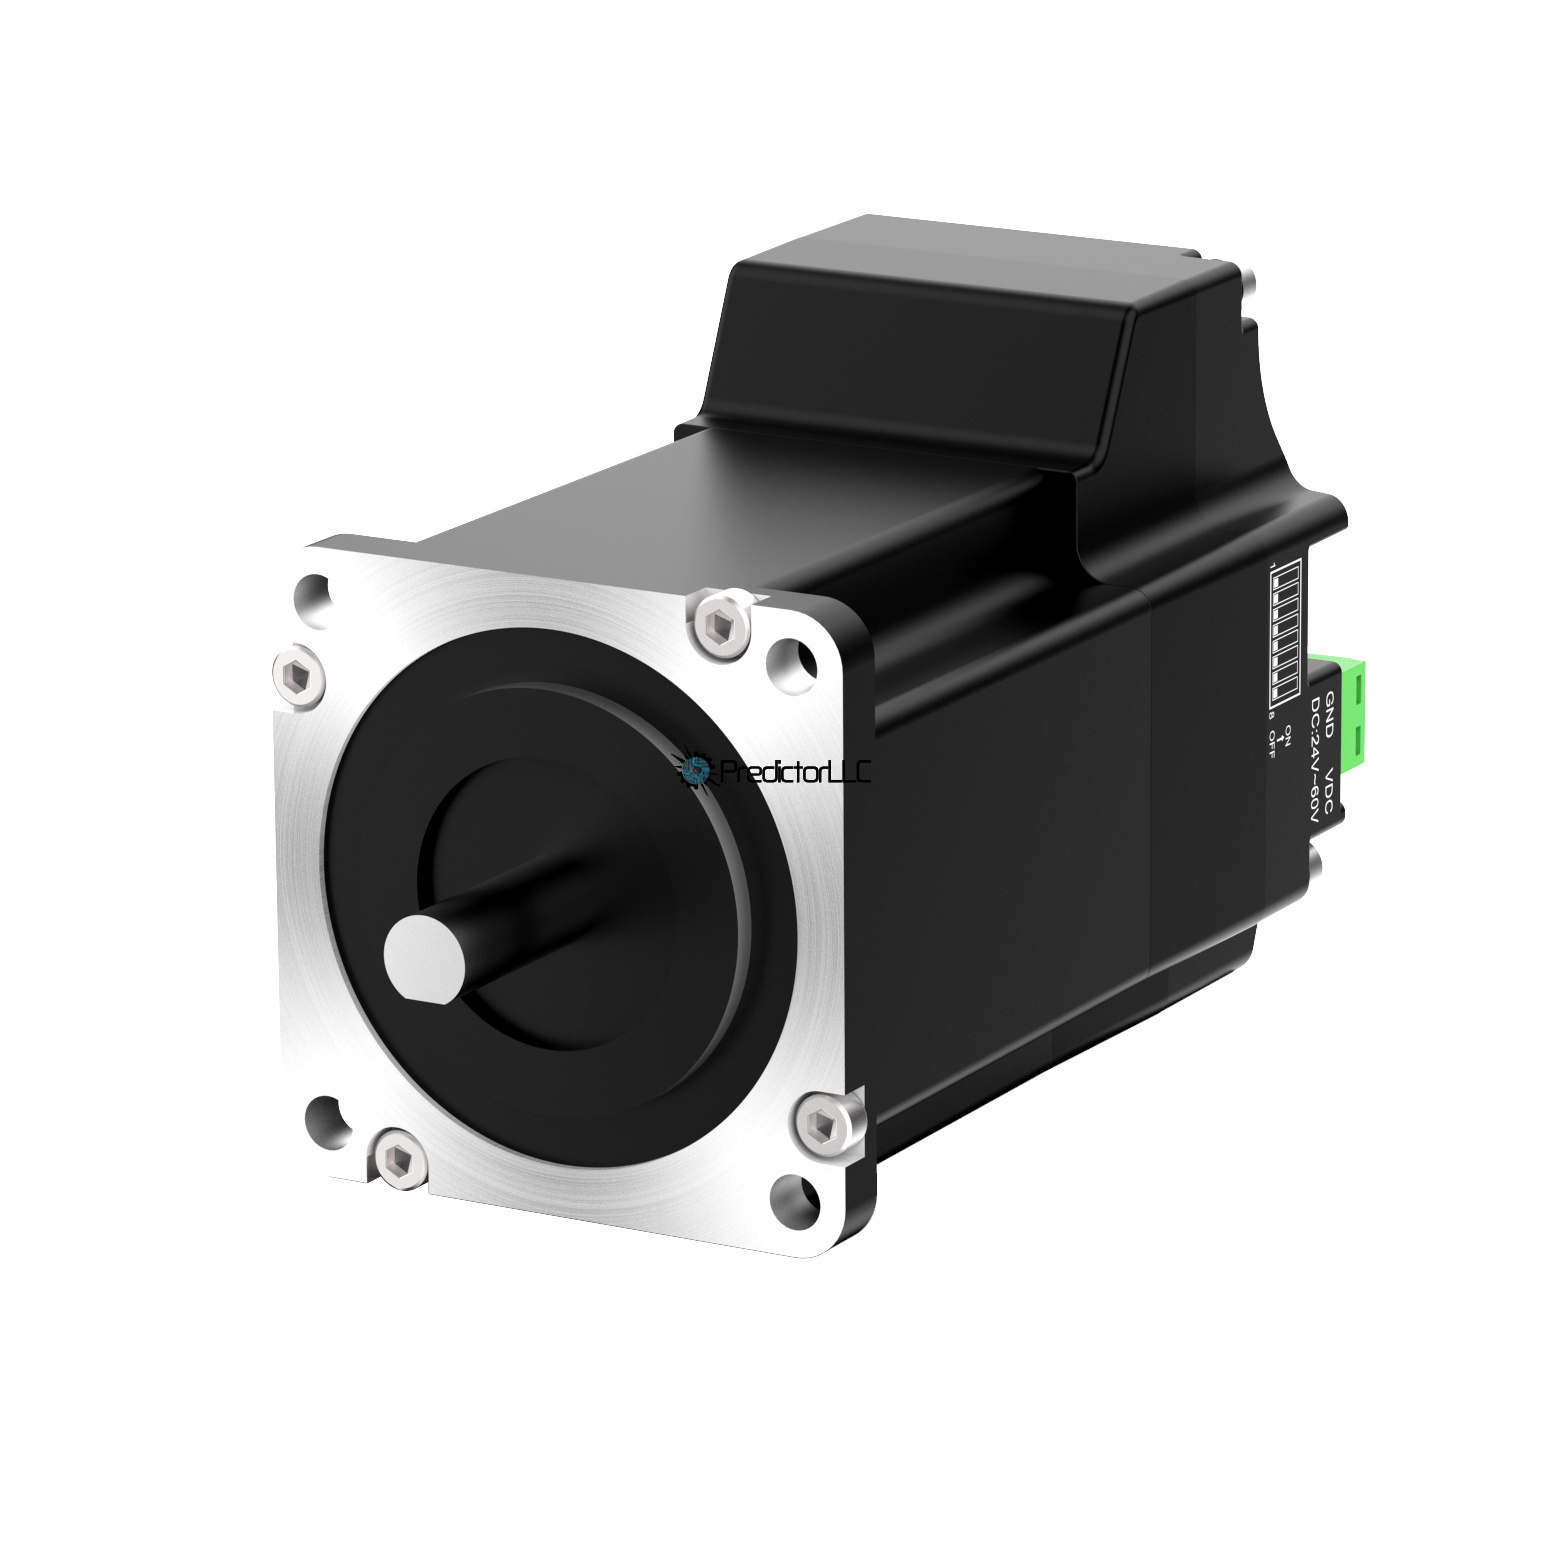
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 1,3 Н·м.
Ток по каталогу: 3,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
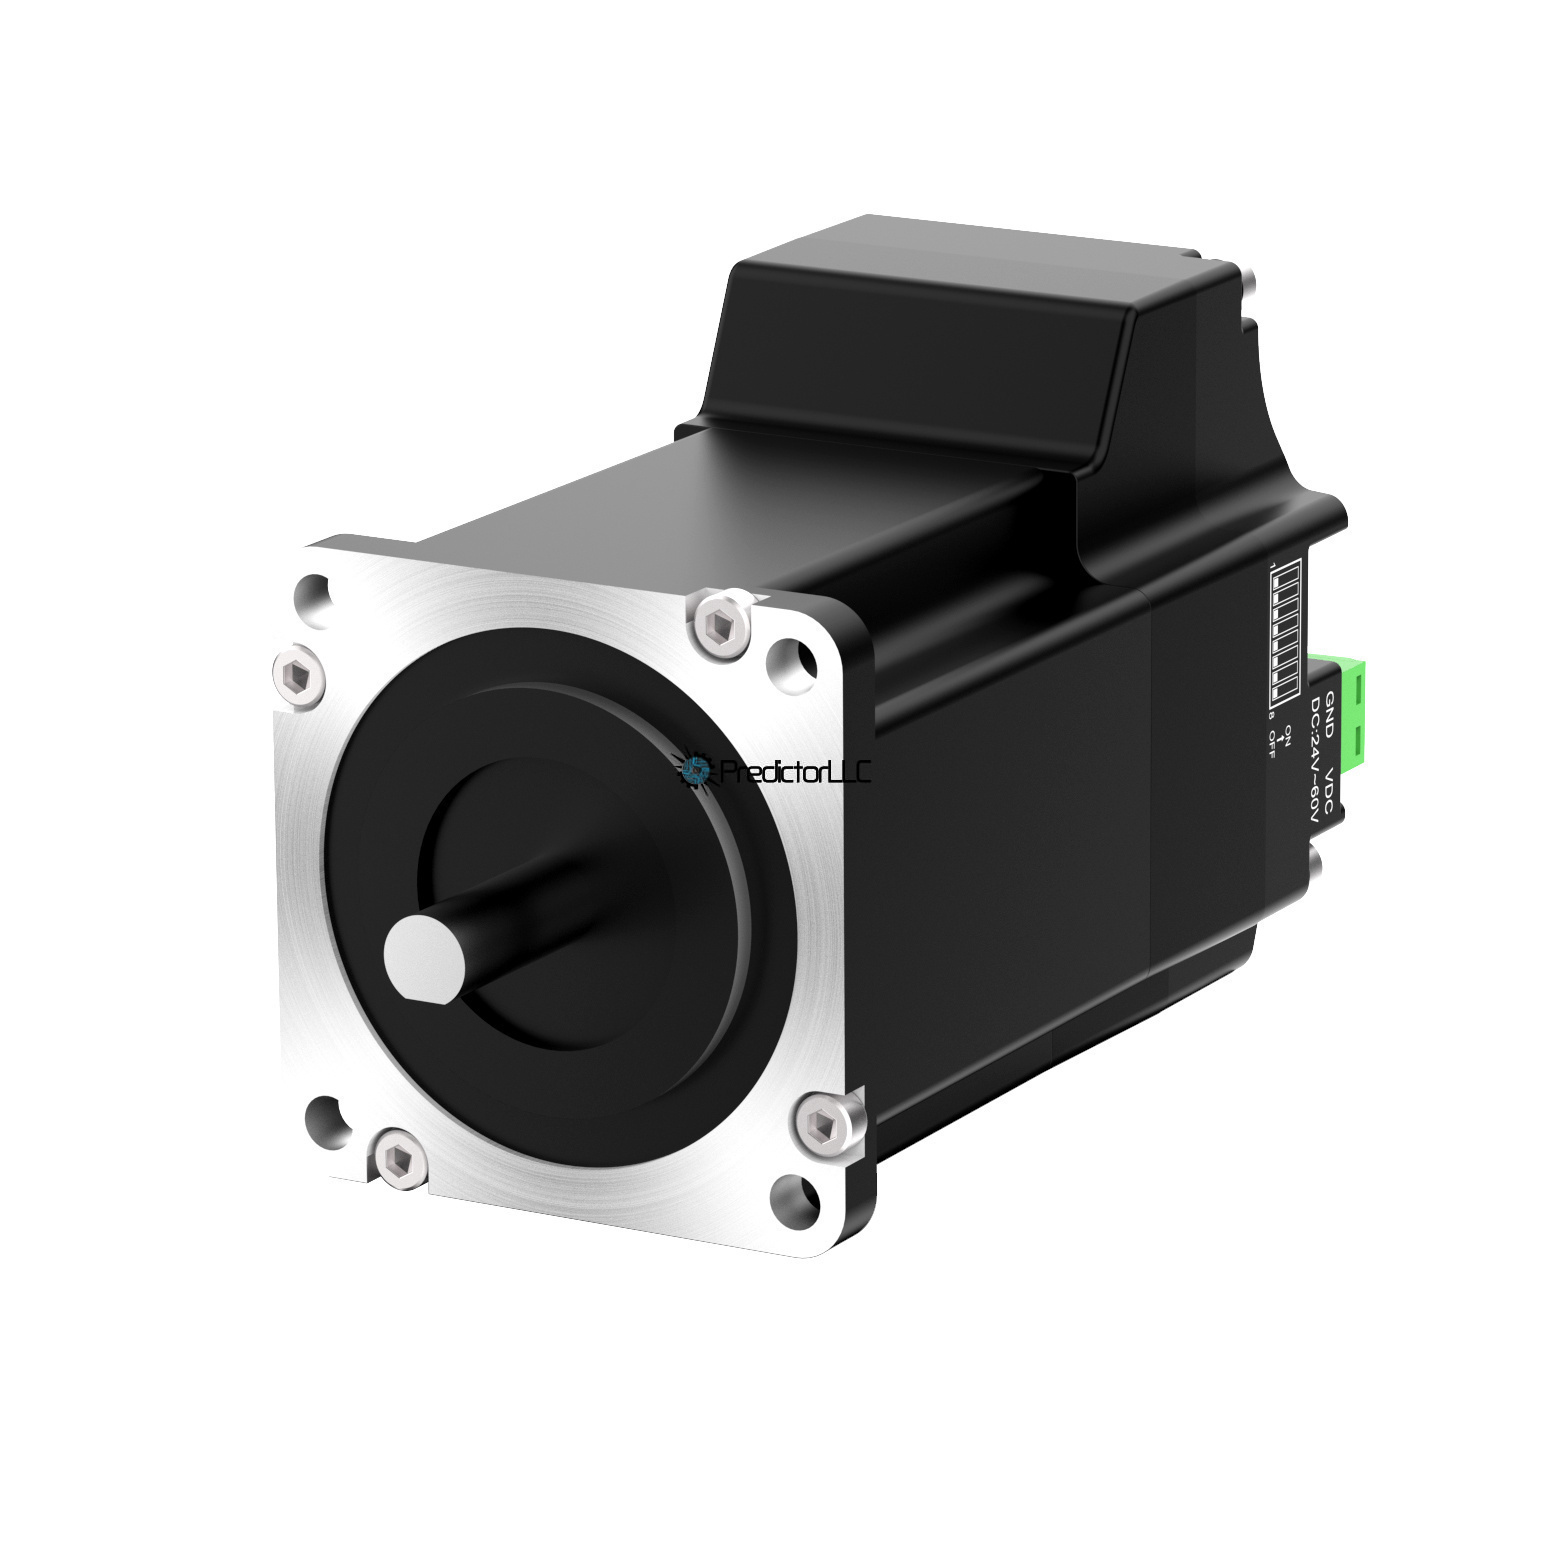
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 2,3 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
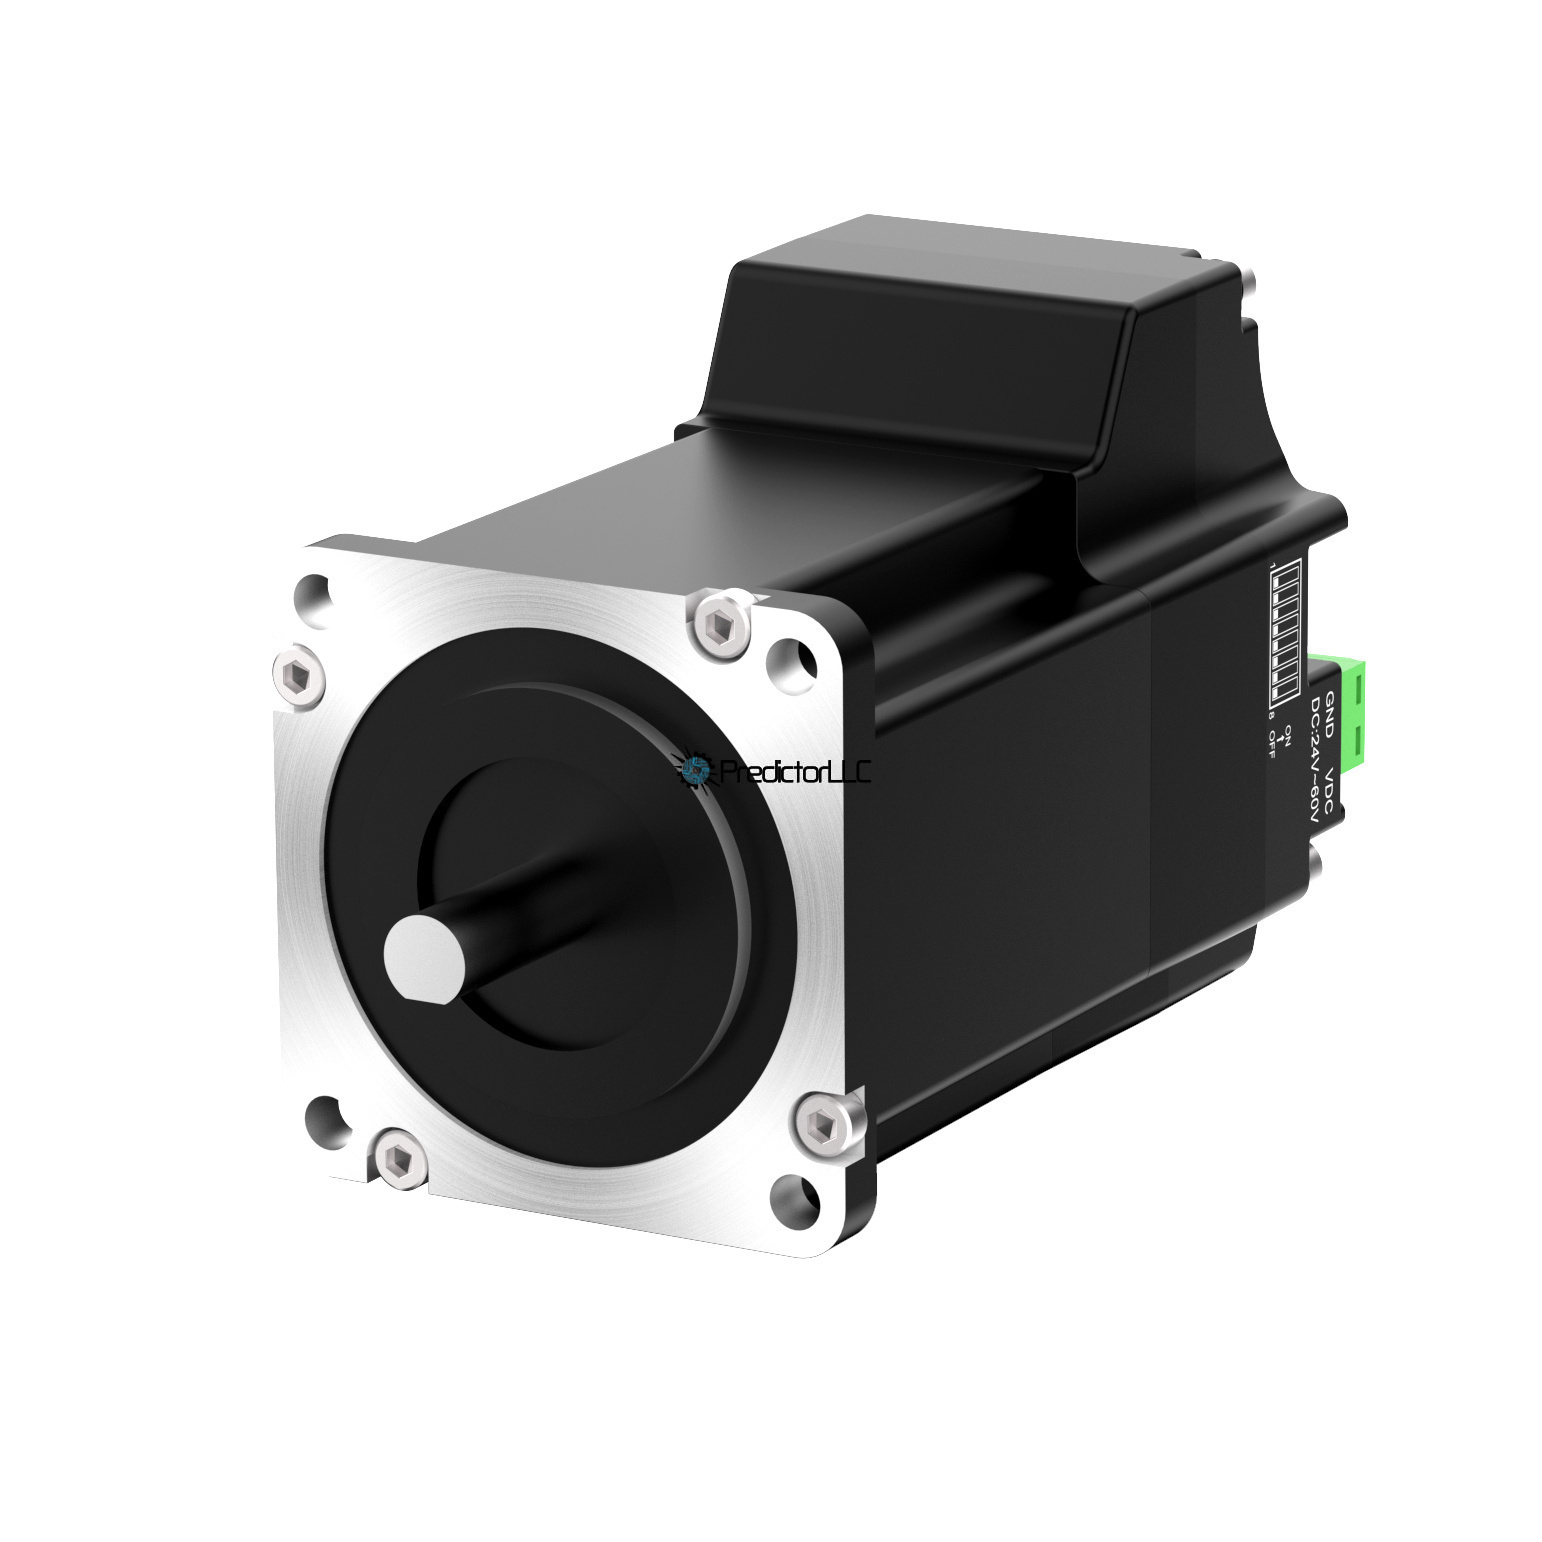
Протокол управления драйвером
—
ETHERCAT
Управление: EtherCAT; замкнутый контур.
Обратная связь: 17-битный многооборотный магнитный энкодер.
Двигатель: двухфазный NEMA 23, фланец 57 мм.
Номинальный момент: 3,0 Н·м.
Ток по каталогу: 5,0 А.
Питание: 24–60 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
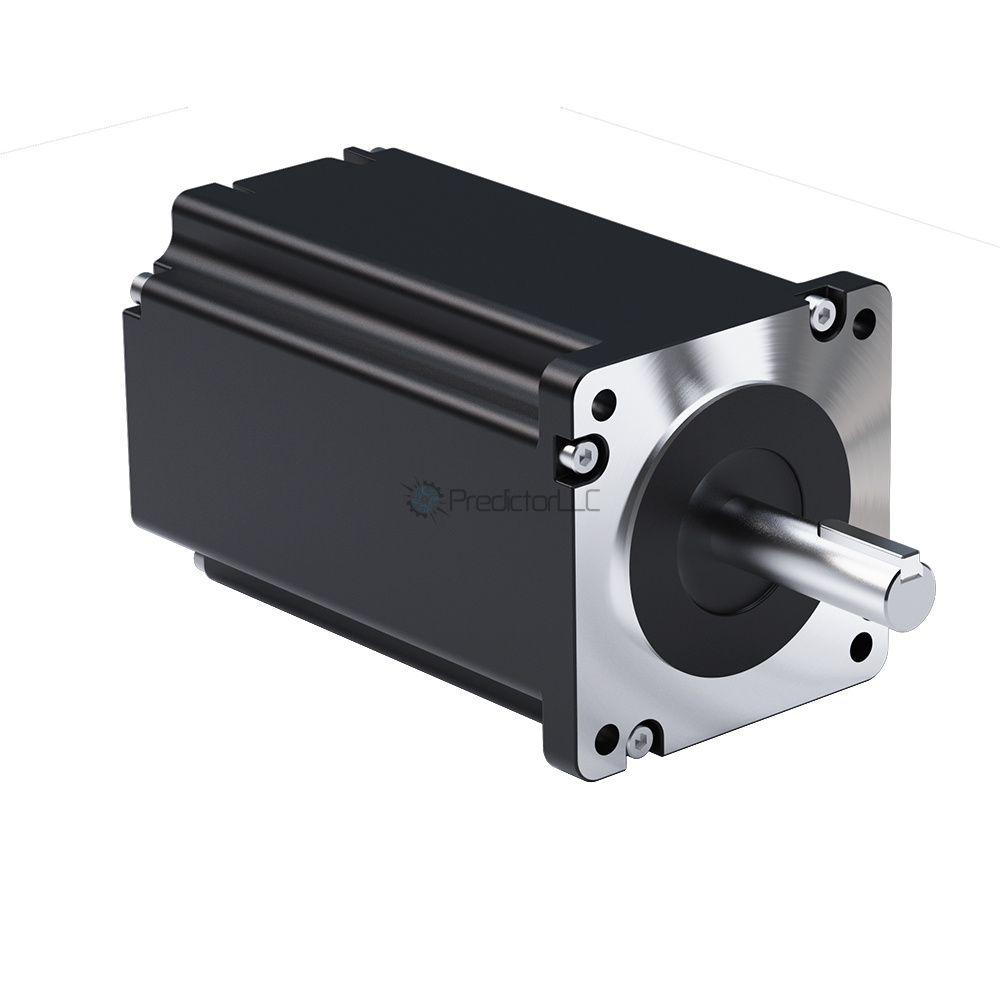
Протокол управления драйвером
—
MODBUS RTU
Управление: импульсы PUL/DIR через IN3/IN4; RS485 / Modbus RTU; дискретные I/O.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 34, фланец 86 мм.
Номинальный момент: 4,5 Н·м.
Ток по каталогу: 6,0 А.
Питание: 18–50 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
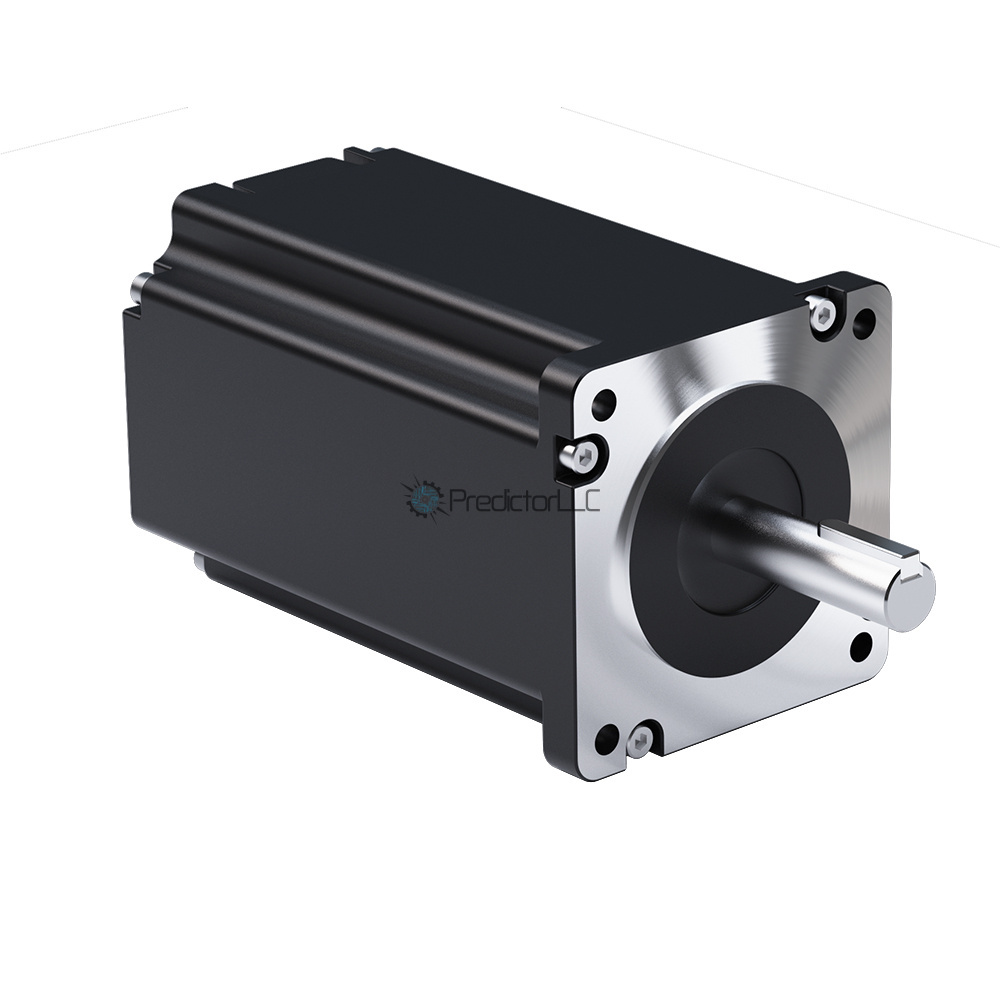
Протокол управления драйвером
—
MODBUS RTU
Управление: импульсы PUL/DIR через IN3/IN4; RS485 / Modbus RTU; дискретные I/O.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 34, фланец 86 мм.
Номинальный момент: 8,5 Н·м.
Ток по каталогу: 6,0 А.
Питание: 18–50 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.
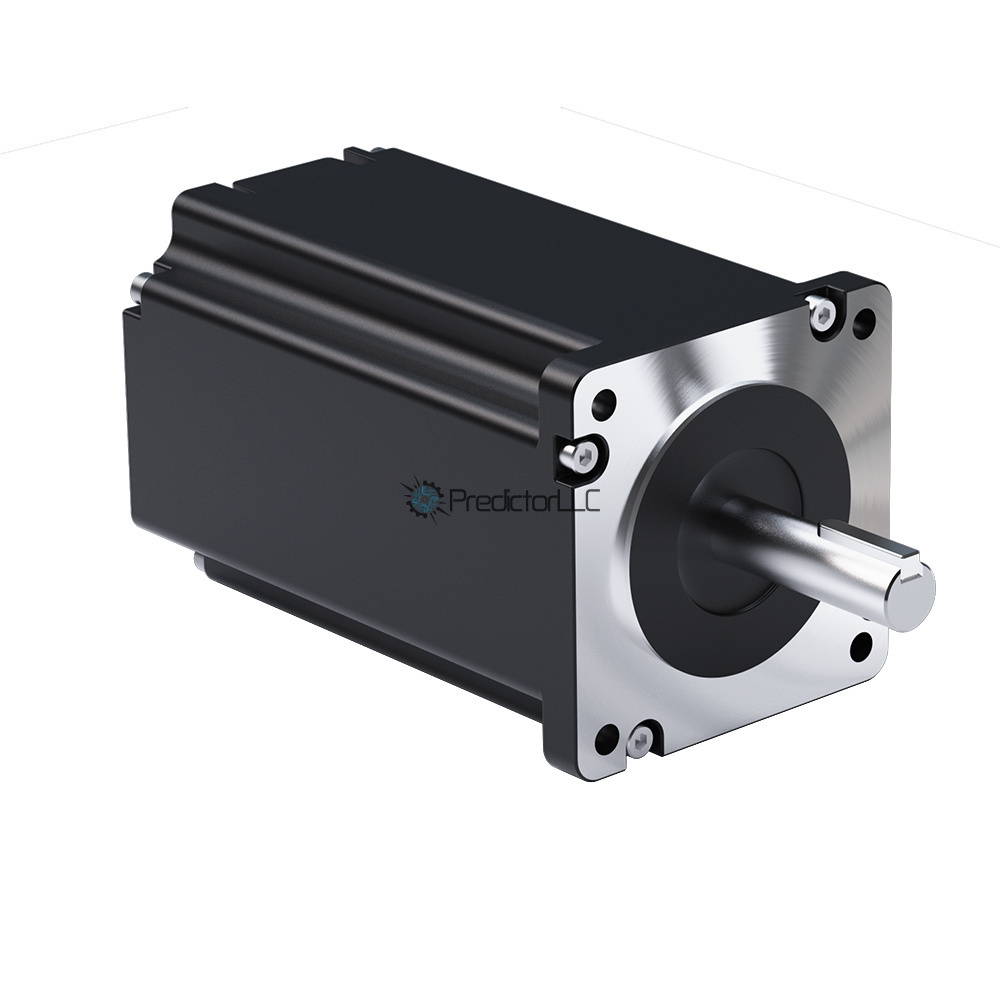
Протокол управления драйвером
—
MODBUS RTU
Управление: импульсы PUL/DIR через IN3/IN4; RS485 / Modbus RTU; дискретные I/O.
Обратная связь: встроенный энкодер; замкнутый контур.
Двигатель: двухфазный NEMA 34, фланец 86 мм.
Номинальный момент: 12,0 Н·м.
Ток по каталогу: 6,0 А.
Питание: 18–50 В DC.
Описание
Написать нам
Наши менеджеры обязательно свяжутся с вами и уточнят условия заказа.


Интегрированные шаговые двигатели Rtelligent IT объединяют двухфазный двигатель, драйвер и энкодер в одном корпусе. В разделе представлены IT42 (NEMA 17, 0,4–0,8 Н·м) и IT86 (NEMA 34, 4,5–12 Н·м) с RS485 / Modbus RTU, а также IT57 (NEMA 23, 1,3–3,0 Н·м) с CANopen или EtherCAT. Все исполнения IT работают в замкнутом контуре.